
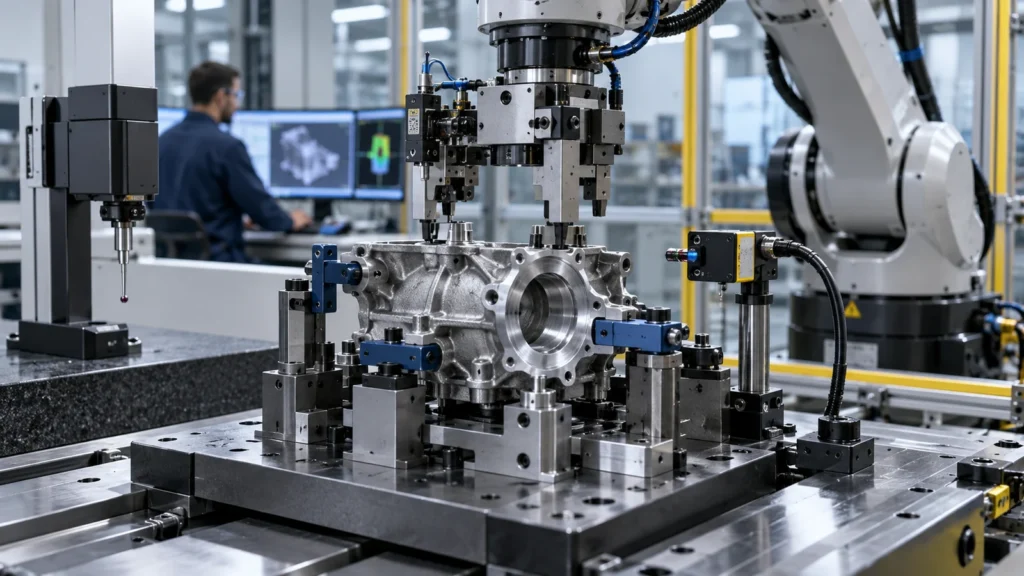
本ガイドでは、位置決めとクランプ、精度と再現性、ツールの質量と剛性をそれぞれ区別します。ネスト、パレット、ゲージ、グリッパ、EOATプレート、センサブラケット、自動組立治具のための設計およびRFQのフレームワークを提供します。.
位置決めチェーンを描く
機械またはセルのベースから、ロボットフランジ、ツールプレート、グリッパ、ロケータ、ワークピース、プロセスフィーチャ、検査基準に至るまで座標をたどります。すべてのジョイント、アダプタ、ダウエルピン、ファスナ、キャリブレーション変換、コンプライアント要素を記します。このチェーンにより、誤差とたわみがどこに蓄積するかが明らかになります。.
治具が製品のデータムを確立するのか、単にハンドリングを支持するだけなのかを判断します。カメラ、プローブ、力制御のステップが一部のばらつきを補償することはありますが、不安定な機械的特性を覆い隠すべきではありません。機械的な再現性とキャリブレーション戦略は、一体として計画する必要があります。.
部品と格闘せずに拘束する
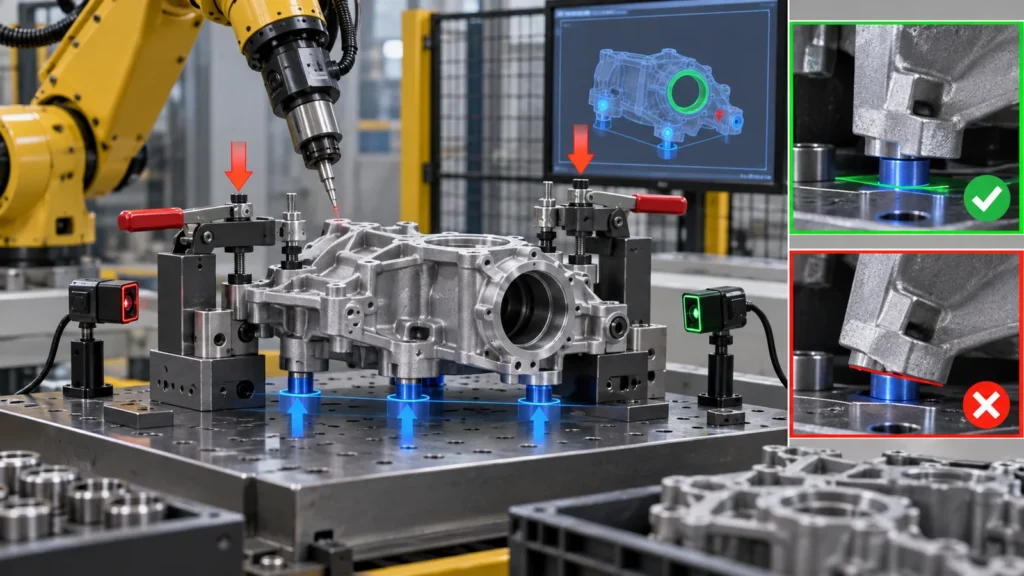
形状に適した決定論的な位置決め方式を使用する。自由度を拘束するというおなじみの原理は、ロケータピンの数よりも重要である。冗長な接触はばらつきのある部品の上で揺動する可能性があり、支持が不十分だと加工負荷の下で動いてしまう。.
安定した機能面に位置決めし、切りくず、バリ、コーティング、ばり、成形ばらつきを逃がす。逃げ、交換可能なボタン、ネスト、コーン、Vブロック、コンプライアント要素は、実際に投入される部品に対応できる。広い面積にわたる完全なCAD接触は、小さく制御された接触セットよりも再現性が低い場合がある。.
誤った装着を困難にする。非対称ロケータ、存在センサ、キー付きインターフェース、明確な方向決め機能により、ソフトウェアが検出する前に自動化の不具合を減らす。.
クランプは保持すべきであり、位置を変えてはならない
クランプ力はロケータとサポートに向けて加える。横方向や不均衡な力は、ワークを意図したデータムから滑らせてしまう。薄肉、軟質、または外観部品には、分散型、制限付き、またはコンプライアントなクランプが必要な場合がある。.
| 観察された問題 | 考えられる治具の原因 | 設計上の対応 |
|---|---|---|
| クランプ後に位置がずれる | 力がロケータに導かれていない | クランプ方向またはサポートを変更する |
| ネスト内で部品が揺動する | 過拘束または汚染 | 接触を減らし、逃げを追加する |
| 表面マークが変動する | 高い局部圧力または汚れたパッド | 接触面積を増やし、清掃を管理する |
EOATは移動座標系内に存在する
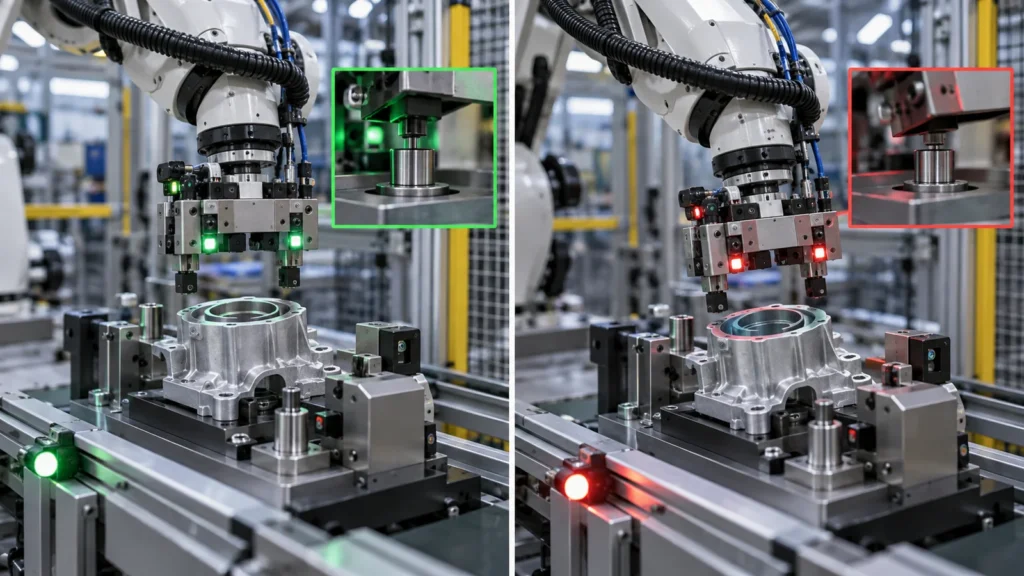
エンドオブアームツールは、ロボットのペイロード、重心、慣性、加速度、リーチ、衝突エンベロープ、整定時間に影響する。厚いソリッドプレートは加工が容易かもしれないが、セルの性能を低下させる可能性がある。積極的なポケット加工は質量を節約するが、剛性を低下させたり振動を生じさせたりする可能性がある。.
質量をフランジの近くに配置し、荷重経路に従い、最悪ケースの部品重量と姿勢を評価する。把持、加速度、プロセス接触、非常停止時のたわみを確認する。モジュール式インターフェースは段取り替えを迅速化できるが、ジョイントと積み重ねが増える。.
材料選定は、剛性対質量、摩耗、衝突挙動、腐食、導電性、修理のバランスを取る。鋼製または焼入れされた交換可能なコンタクトを備えたアルミニウムプレートが原則として一般的だが、実際の設計は使用条件に従う。.
センサー、ケーブル、空圧機器は機械設計に属する
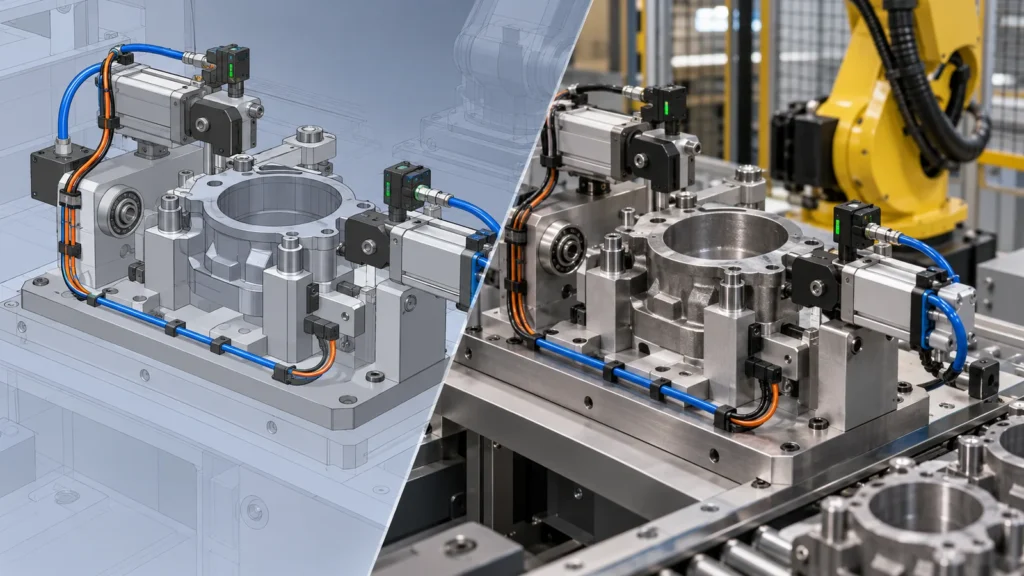
存在センサー、圧力スイッチ、近接ターゲット、カメラ、力覚デバイスには、保護された取付け、調整、校正へのアクセスが必要である。それらのブラケットは、検出対象の機能と同じ機能チェーンを基準にすべきである。.
ケーブルとホースは全動作エンベロープを通して配線する。曲げ半径、ねじれ、ストレインリリーフ、摩耗、コネクタへのアクセス、引っ掛かりリスクを管理する。ベンチ上で動作する治具も、ドレス部品がツールを引っ張ったりセンサーを遮ったりすると、ロボットの繰り返し動作後に故障する可能性がある。.
サービスアクセスを設計する。消耗品とコネクタは、データム構造を分解したり完全な再校正を必要とせずに交換可能であるべきである。.
摩耗を交換可能な要素に組み込む設計
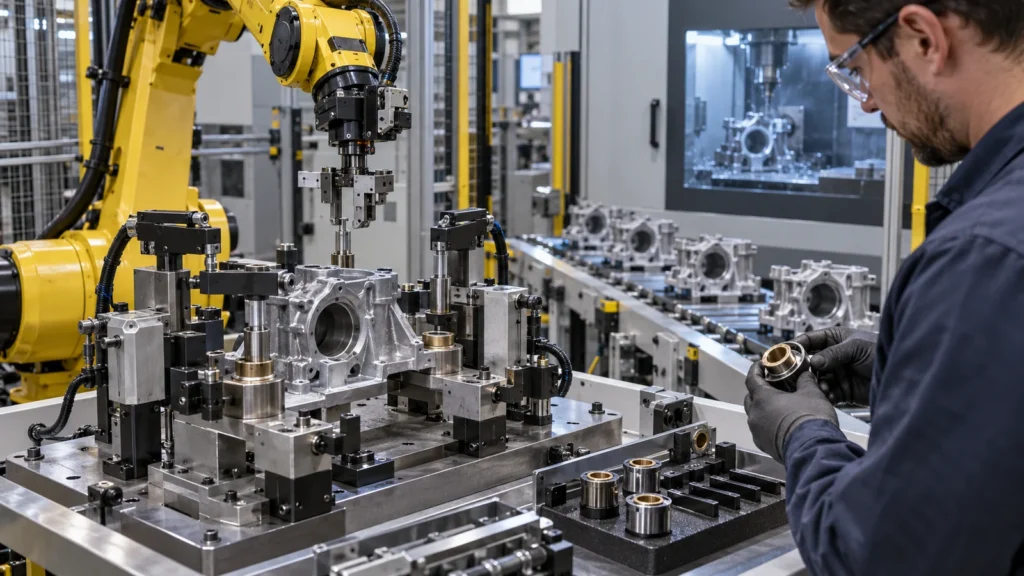
ロケーター、ブッシング、パッド、グリッパーフィンガー、シール、ハードストップは摩耗または損傷する。摩耗を、管理された嵌め合いとアクセス可能なファスナーを備えた取外し可能な部品に持たせる。サイクル数と観察されたドリフトに基づいて交換間隔または状態限界を記録する。.
清掃およびメンテナンス中は治具のデータムを保護する。交換用ピンが複数の位置に取り付け可能な場合、またはパッド厚さが検出されずに変化する場合、メンテナンスがシステムをずらす可能性がある。サービス後にはキー付き部品、ゲージ、または検証ルーチンを使用する。.
The CNC品質管理 アプローチには治具の状態を含めるべきである。なぜなら、ツーリングの変動は製品の変動になるからである。.
加工されたツールだけでなく、セルを検証する
寸法レポートはツールが図面に一致することを証明する。セルの受け入れでは、ローディング、再現性、誤載置検出、サイクルタイム、センサー機能、クランプ確認、衝突クリアランス、部品ばらつき、メンテナンスアクセス、および故障後の復旧もテストすべきである。.
理想的な1つのサンプルではなく、代表的な範囲の部品を使用すること。通常のロボット速度とプロセス負荷の下で出力を測定する。校正が必要な場合は、マスターアーティファクト、頻度、責任、および変更管理を定義する。.
機能ゲージと能力調査は、孤立したCMMデータでは明らかにできないシステムの挙動を明らかにする可能性がある。ロケータの変更が古いロボットフレームを稼働させたままにしないよう、機械的リビジョンとソフトウェアリビジョンをリンクさせておくこと。.
自動化ツーリングRFQパッケージ
- セルレイアウト、ロボットモデル、フランジ、ペイロード、リーチ、および動作
- 部品ファミリー、ばらつき、データム、表面、および許容接触
- プロセス負荷、サイクル目標、環境、および期待寿命
- 位置決め、クランプ、センサー、空圧、ケーブル配線、および安全コンセプト
- 段取り替え、メンテナンス、スペアパーツ、およびクラッシュ復旧のニーズ
- ツール図面検査およびセルレベルの受け入れテスト
- 設計ファイル、プログラム、マスター、および交換部品詳細の所有権
このシステムの視点は、親 CNC機械加工の用途 記事を自動化ツーリングへと拡張する。.
治具とEOATのFAQ
すべてのロケータを厳しく公差管理すべきか?
いいえ。公差は位置決めチェーンと交換可能性を支えるものでなければなりません。過度に厳しい非機能寸法は、セルの繰り返し精度を向上させることなくコストを増加させます。.
ロボットのキャリブレーションはフレキシブルなツールを補正できますか?
キャリブレーションは再現性のある幾何学的オフセットを補正できますが、変動するたわみ、摩耗、緩んだジョイント、変化する負荷は補正できません。機械的安定性は依然として必要です。.
焼入れインサートはいつ使用すべきですか?
摩耗、衝撃、摺動、または頻繁な交換が、より硬い接触面を正当化する箇所で使用してください。その嵌合、保持、交換方法、およびデータムへの影響を設計する必要があります。.