
Este guia separa localização de fixação, precisão de repetibilidade e massa da ferramenta de rigidez. Ele fornece uma estrutura de projeto e RFQ para ninhos, paletes, gabaritos, garras, placas EOAT, suportes de sensores e dispositivos de montagem automatizados.
Desenhe a Cadeia de Localização
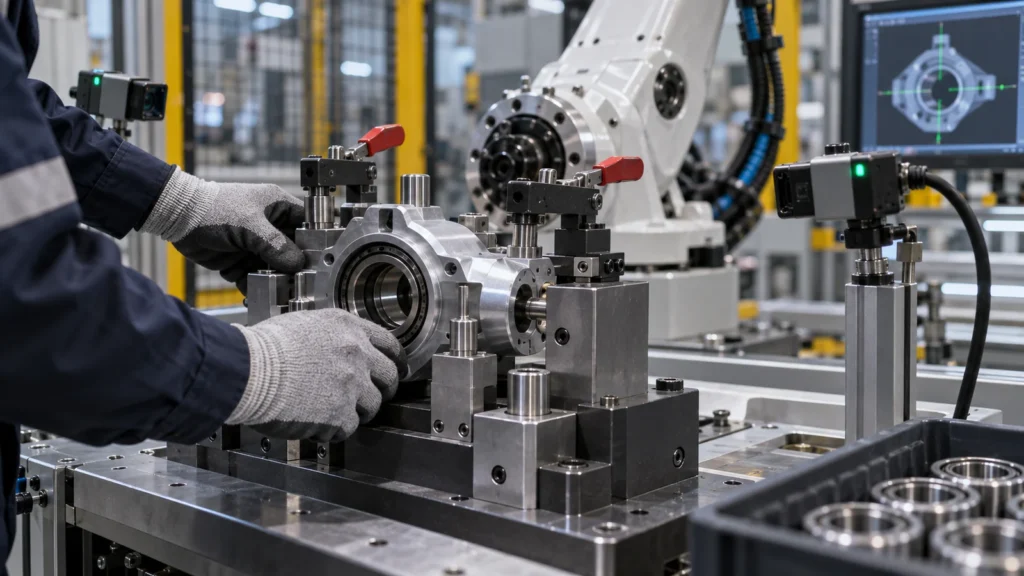
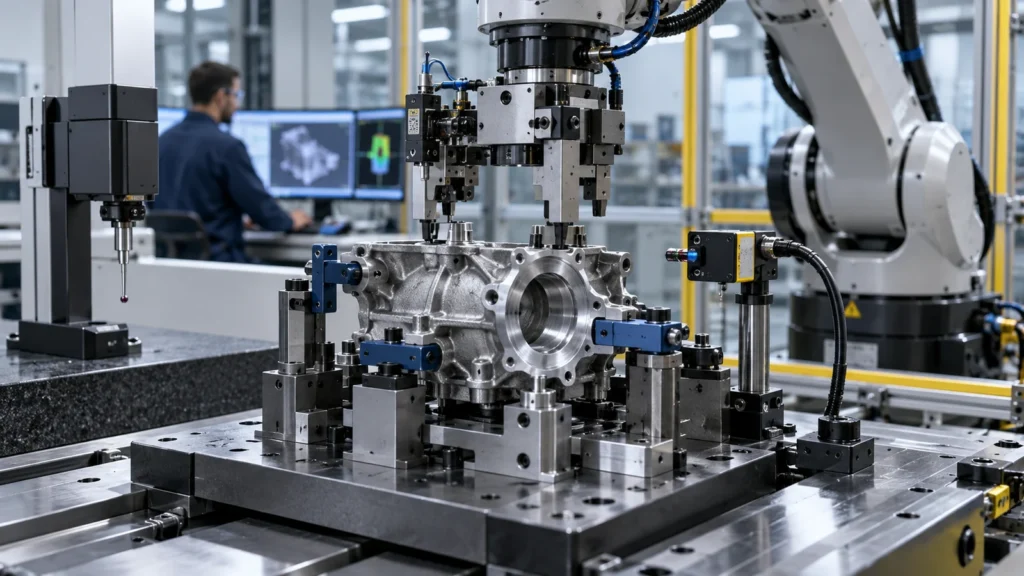
Rastreie as coordenadas desde a base da máquina ou célula, passando pelo flange do robô, placa de ferramenta, garra, localizadores, peça de trabalho, característica do processo e referência de inspeção. Marque cada junta, adaptador, pino de posicionamento, fixador, transformação de calibração e elemento complacente. A cadeia revela onde o erro e a deflexão se acumulam.
Decida se o dispositivo fixa estabelece datums do produto ou apenas auxilia no manuseio. Uma câmera, sonda ou etapa de controle de força pode compensar parte da variação, mas não deve mascarar uma mecânica instável. A repetibilidade mecânica e a estratégia de calibração devem ser planejadas em conjunto.
Restrinja a Peça Sem Forçá-la
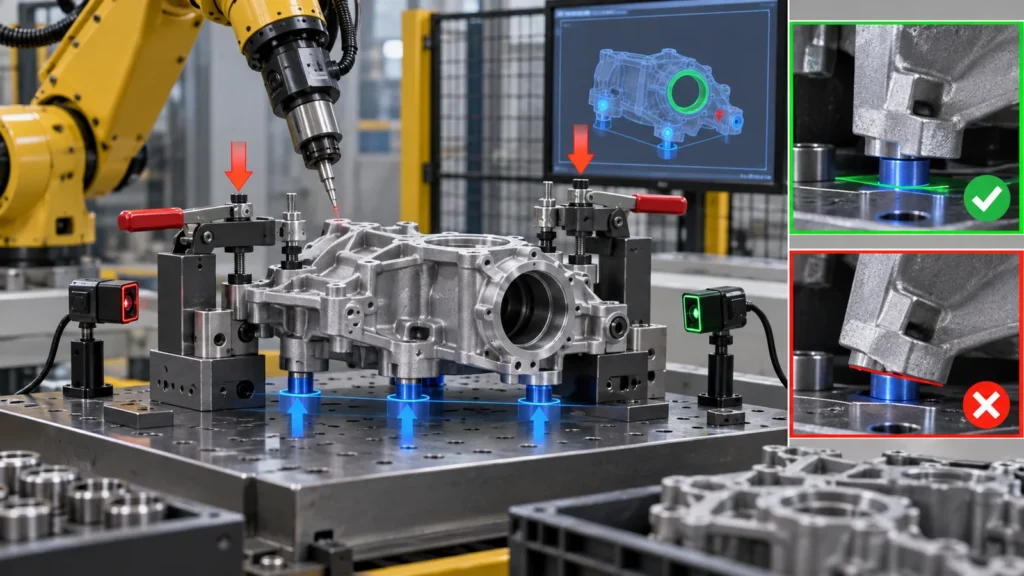
Use um esquema de localização determinístico adequado à geometria. O princípio familiar de restringir graus de liberdade é mais importante do que o número de pinos localizadores. Contatos redundantes podem balançar em peças variáveis, enquanto suporte insuficiente permite movimento sob carga do processo.
Localize em superfícies funcionais estáveis e permita que cavacos, rebarbas de injeção, revestimento, rebarbas ou variação de moldagem escapem. Alívios, botões substituíveis, ninhos, cones, blocos em V e elementos complacentes podem acomodar a peça real recebida. Um contato CAD perfeito sobre uma grande área pode ser menos repetível do que um pequeno conjunto de contatos controlados.
Torne o carregamento incorreto difícil. Localizadores assimétricos, sensores de presença, interfaces com chaveta e características de orientação claras reduzem falhas de automação antes que o software precise detectá-las.
A fixação deve segurar, não reposicionar
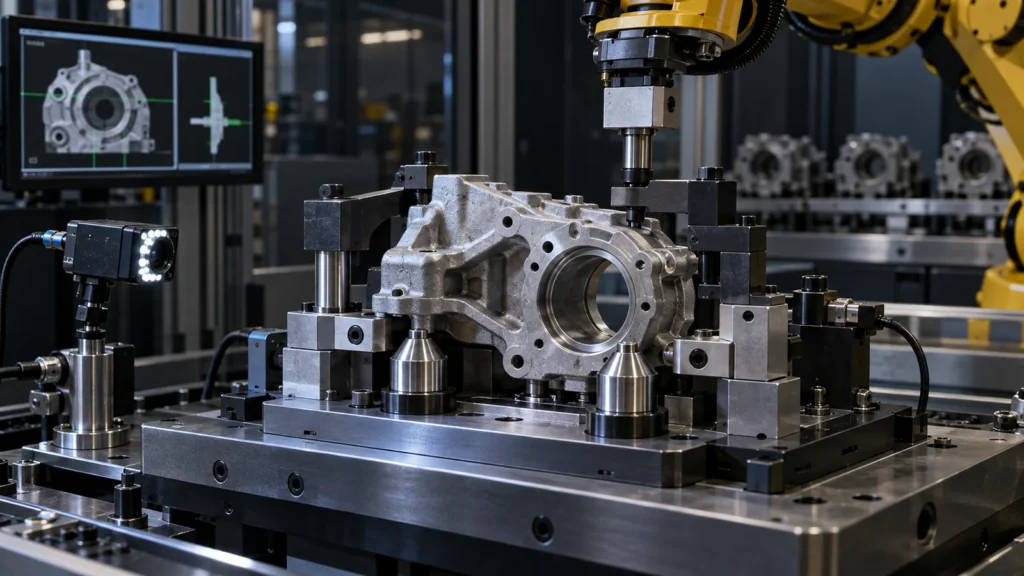
Aplique a força de fixação em direção aos localizadores e suportes. Uma força lateral ou desequilibrada pode fazer deslizar a peça para longe do seu datum pretendido. Peças finas, macias ou cosméticas podem necessitar de fixação distribuída, limitada ou complacente.
| Problema observado | Causa provável no ferramental | Resposta de design |
|---|---|---|
| Deslocamento de posição após fixação | Força não direcionada para os localizadores | Alterar a direção da fixação ou o suporte |
| Peça oscila no ninho | Sobre-restrição ou contaminação | Reduzir contactos e adicionar alívio |
| Marcas na superfície variam | Pressão local elevada ou almofadas sujas | Aumentar a área de contacto e controlar a limpeza |
EOAT Vive em um Sistema de Coordenadas Móvel
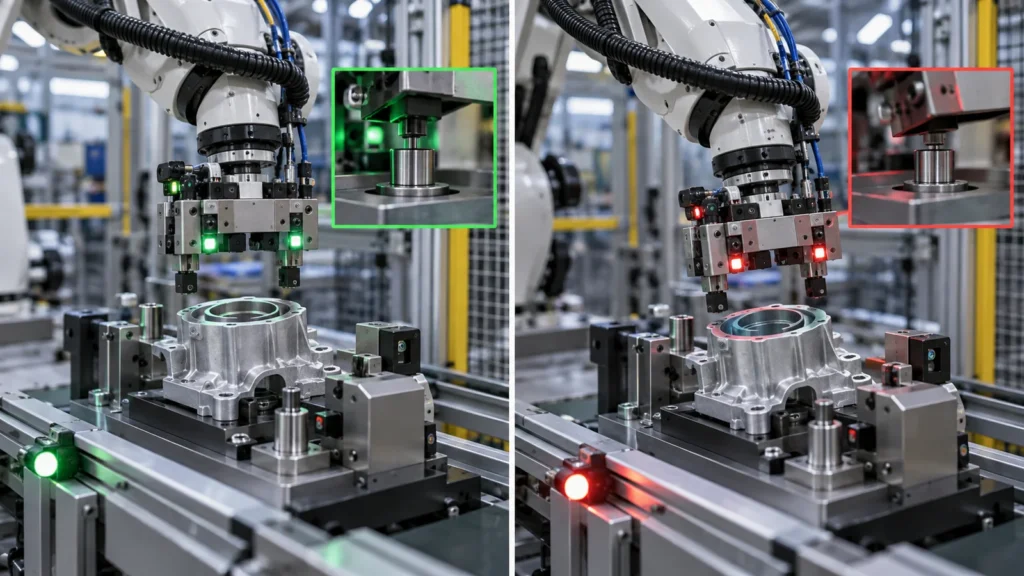
O ferramental de fim de braço afeta a carga útil do robô, o centro de gravidade, a inércia, a aceleração, o alcance, o envelope de colisão e o tempo de acomodação. Uma placa sólida espessa pode ser fácil de usinar, mas reduz o desempenho da célula. Cavidades agressivas economizam massa, mas podem reduzir a rigidez ou criar vibração.
Posicione a massa próxima ao flange, siga o caminho de carga e avalie o peso e a orientação da peça no pior caso. Verifique a deflexão sob preensão, aceleração, contato do processo e parada de emergência. Interfaces modulares podem acelerar a troca, mas adicionam juntas e acúmulo de tolerâncias.
A seleção de material equilibra rigidez em relação à massa, desgaste, comportamento em colisão, corrosão, condutividade e reparo. Placas de alumínio com contatos substituíveis de aço ou endurecidos são comuns em princípio, mas o projeto real segue a aplicação.
Sensores, Cabos e Pneumática Pertencem ao Projeto Mecânico
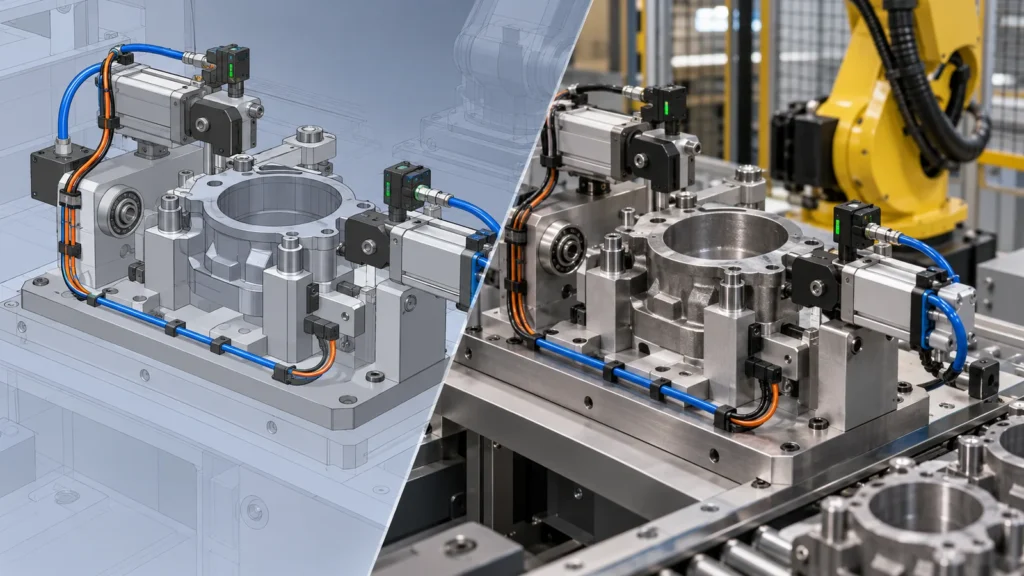
Sensores de presença, pressostatos, alvos de proximidade, câmeras e dispositivos de força precisam de montagem protegida, ajuste e acesso para calibração. Seus suportes devem referenciar a mesma cadeia funcional da característica que detectam.
Encaminhe cabos e mangueiras por todo o envelope de movimento. Controle o raio de curvatura, a torção, o alívio de tensão, a abrasão, o acesso aos conectores e o risco de enroscamento. Um dispositivo que funciona em bancada pode falhar após movimentos repetidos do robô se os componentes de cabeamento puxarem a ferramenta ou obstruírem sensores.
Projete o acesso para manutenção. Consumíveis e conectores devem ser substituíveis sem desmontar a estrutura de datum ou exigir recalibração completa.
Projete o Desgaste em Elementos Substituíveis
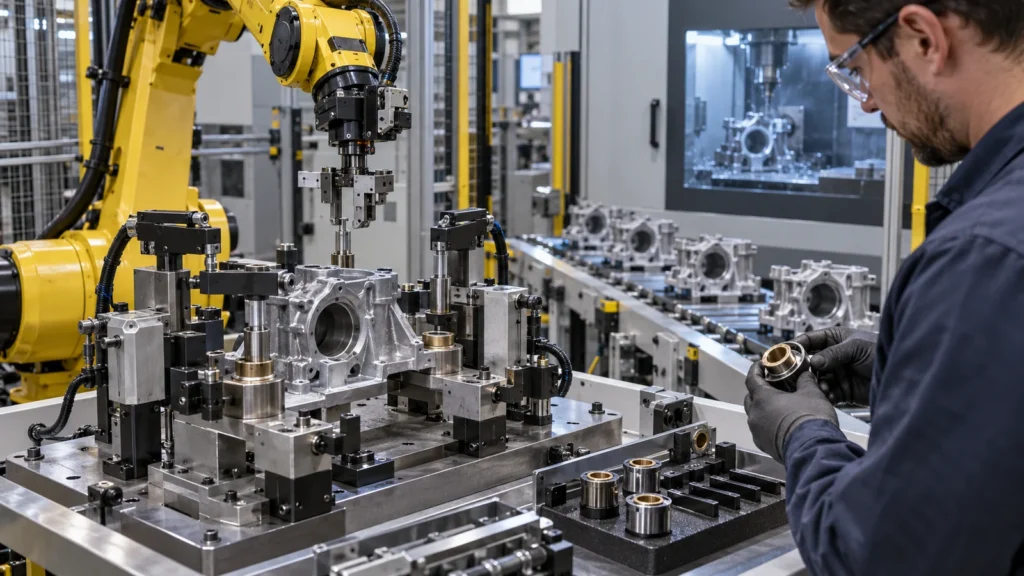
Localizadores, buchas, pastilhas, dedos de garra, vedações e batentes rígidos se desgastam ou se danificam. Coloque o desgaste em componentes removíveis com ajustes controlados e fixadores acessíveis. Registre intervalos de substituição ou limites de condição com base em ciclos e deriva observada.
Proteja os datums do dispositivo durante a limpeza e a manutenção. Se um pino de substituição puder ser instalado em várias posições ou se a espessura de uma pastilha mudar sem detecção, a manutenção pode deslocar o sistema. Use peças com chaveta, calibradores ou rotinas de verificação após a manutenção.
O Controle de qualidade CNC abordagem deve incluir o status do dispositivo, pois a variação do ferramental se torna variação do produto.
Verifique a Célula, Não Apenas a Ferramenta Usinada
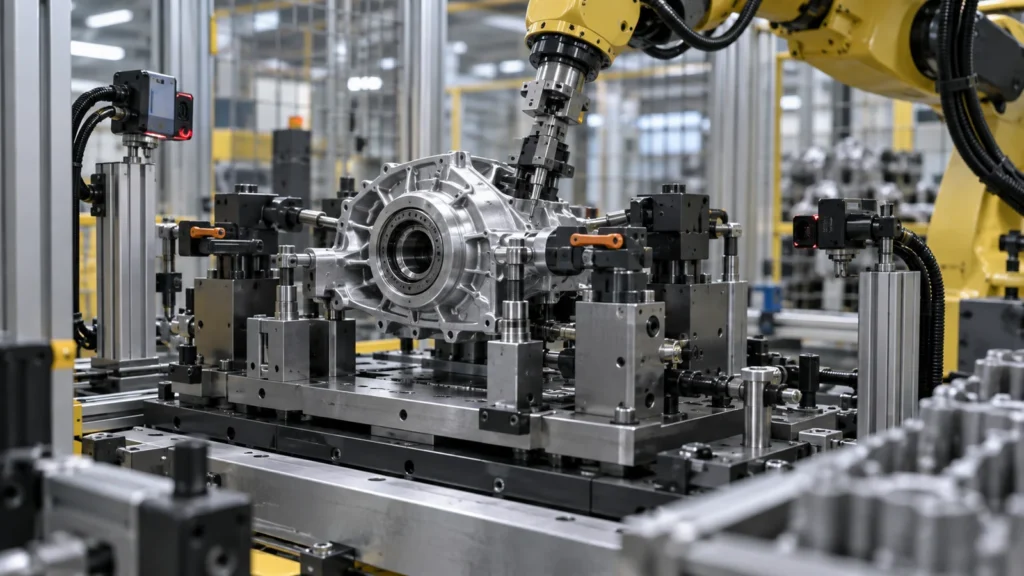
Um relatório dimensional prova que a ferramenta corresponde ao seu desenho. A aceitação da célula também deve testar carregamento, repetibilidade, detecção de carregamento incorreto, tempo de ciclo, funcionamento dos sensores, confirmação de fixação, folga de colisão, variação de peças, acesso para manutenção e recuperação após falha.
Use uma faixa representativa de peças em vez de uma única amostra ideal. Meça a saída na velocidade normal do robô e sob carga do processo. Se a calibração for necessária, defina artefatos mestres, frequência, responsabilidade e controle de alterações.
Calibradores funcionais e estudos de capacidade podem revelar comportamentos do sistema que dados isolados de CMM não conseguem. Mantenha as revisões mecânicas e de software vinculadas para que um localizador alterado não deixe uma estrutura de robô antiga em serviço.
Pacote de RFQ de Ferramental de Automação
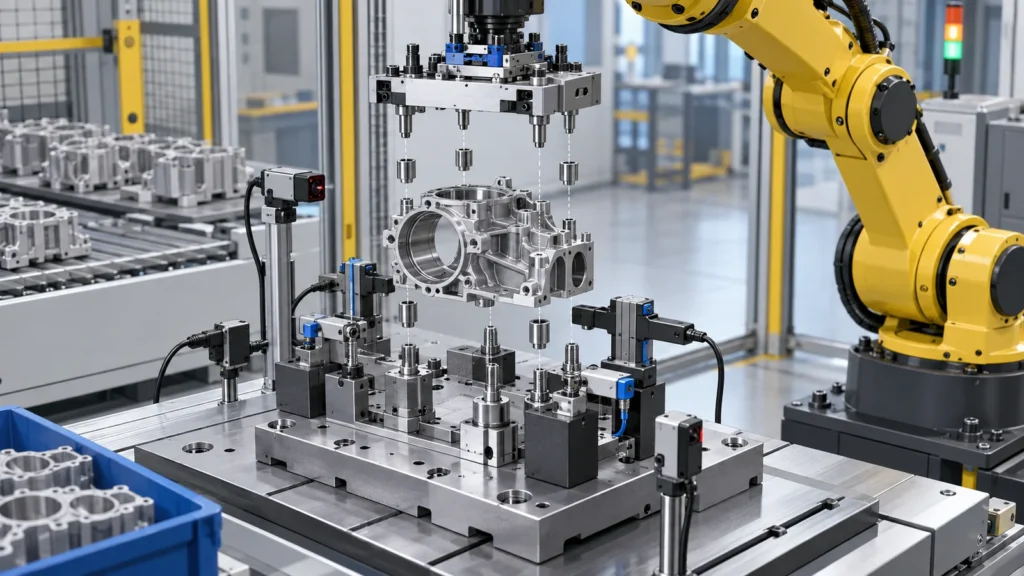
- Layout da célula, modelo do robô, flange, carga útil, alcance e movimento
- Família de peças, variação, referências, superfícies e contato permitido
- Cargas do processo, meta de ciclo, ambiente e vida útil esperada
- Localização, fixação, sensores, pneumática, cabeamento e conceito de segurança
- Troca, manutenção, peças de reposição e necessidades de recuperação de colisão
- Inspeção de desenho de ferramenta e testes de aceitação em nível de célula
- Responsabilidade pelos arquivos de projeto, programas, masters e detalhes de substituição
Esta visão do sistema estende o artigo pai aplicações da usinagem CNC para ferramental de automação.
Perguntas frequentes sobre dispositivos e EOAT
Todo localizador deve ter tolerância apertada?
Não. As tolerâncias devem suportar a cadeia de localização e a substituibilidade. Dimensões não funcionais excessivamente apertadas adicionam custo sem melhorar a repetibilidade da célula.
A calibração do robô pode corrigir uma ferramenta flexível?
A calibração pode corrigir desvio geométrico repetível, não deflexão variável, desgaste, juntas soltas ou carga variável. A estabilidade mecânica continua necessária.
Quando devem ser usados insertos endurecidos?
Use-os onde desgaste, impacto, deslizamento ou substituição frequente justifiquem um contato mais duro. Seu ajuste, retenção, método de substituição e efeito sobre o datum devem ser projetados.