
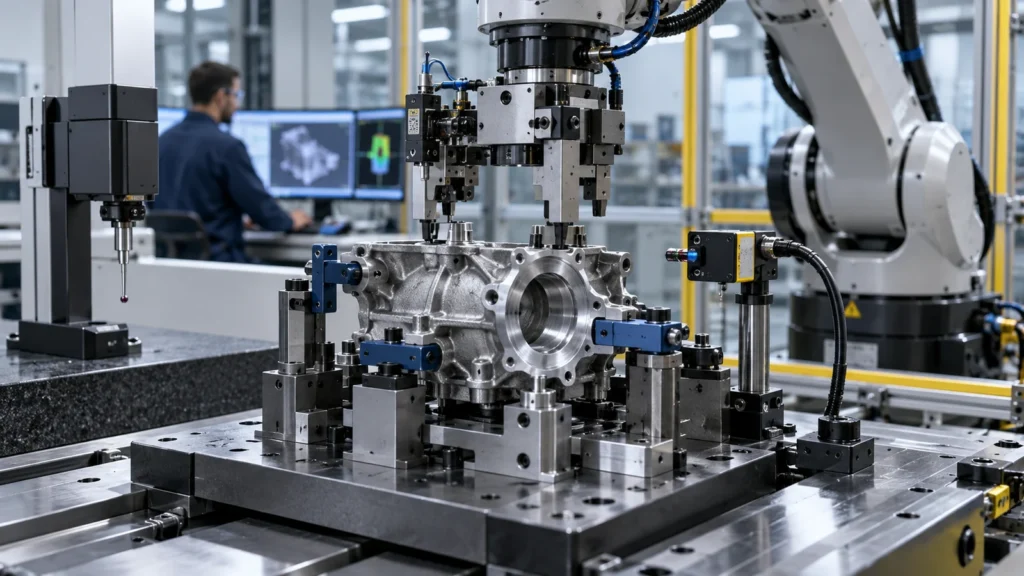
Esta guía separa la localización del amarre, la exactitud de la repetibilidad y la masa de la herramienta de la rigidez. Proporciona un marco de diseño y de solicitud de cotización (RFQ) para nidos, palés, calibres, pinzas, placas EOAT, soportes de sensores y dispositivos de fijación para ensamblaje automatizado.
Trace la cadena de localización
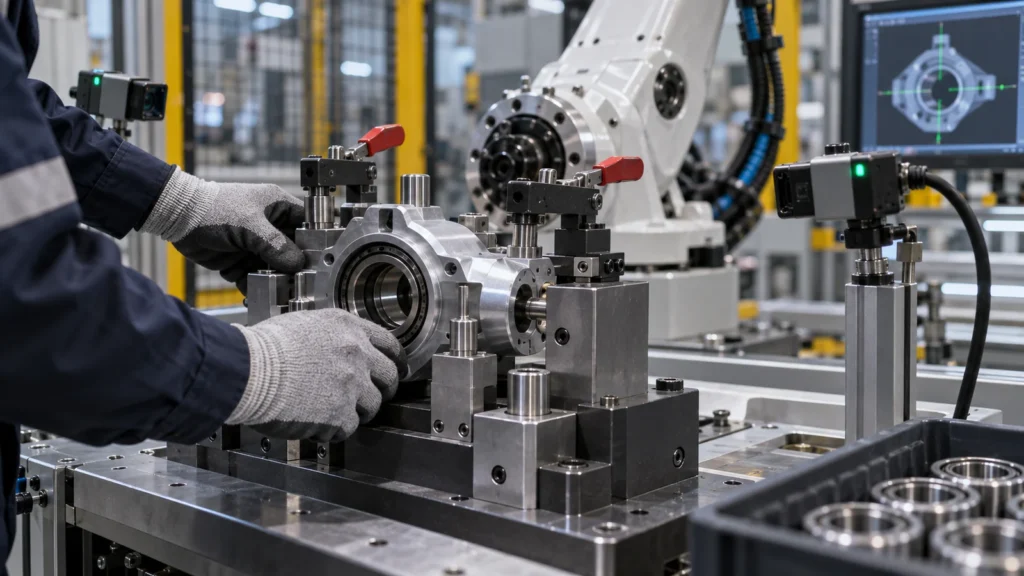
Rastree las coordenadas desde la base de la máquina o de la celda a través de la brida del robot, la placa de la herramienta, la pinza, los localizadores, la pieza de trabajo, la característica del proceso y la referencia de inspección. Marque cada junta, adaptador, pasador, sujetador, transformación de calibración y elemento flexible. La cadena revela dónde se acumulan el error y la deformación.
Decida si el dispositivo de fijación establece los datos de referencia del producto o simplemente sirve de apoyo para la manipulación. Un paso de cámara, sonda o control de fuerza puede compensar parte de la variación, pero no debe enmascarar una mecánica inestable. La repetibilidad mecánica y la estrategia de calibración deben planificarse conjuntamente.
Restrinja la pieza sin forzarla
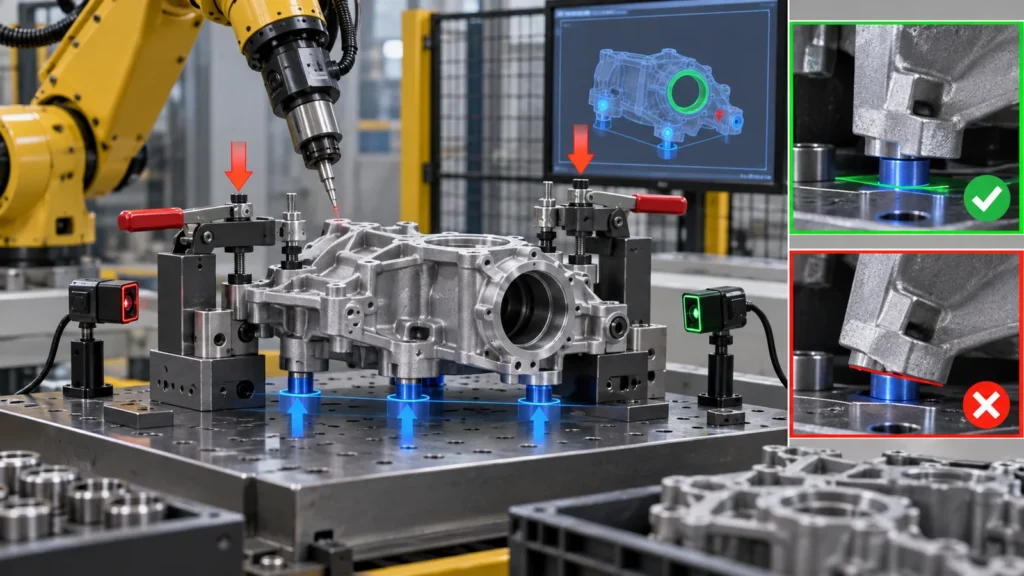
Utilice un esquema de localización determinista adecuado a la geometría. El principio conocido de restringir los grados de libertad es más importante que el número de pasadores localizadores. Los contactos redundantes pueden hacer bascular piezas variables, mientras que un apoyo insuficiente permite el movimiento bajo la carga del proceso.
Localice sobre superficies funcionales estables y permita que las virutas, rebabas de moldeo, recubrimientos, rebabas o variaciones moldeadas se escapen. Los alivios, los botones reemplazables, los nidos, los conos, los bloques en V y los elementos flexibles pueden acomodar la pieza real entrante. Un contacto CAD perfecto sobre un área grande puede ser menos repetible que un conjunto de contactos pequeño y controlado.
Haga que la carga incorrecta sea difícil. Los localizadores asimétricos, los sensores de presencia, las interfaces con chaveta y las características de orientación claras reducen las fallas de automatización antes de que el software deba detectarlas.
El sujeción debe sostener, no reubicar
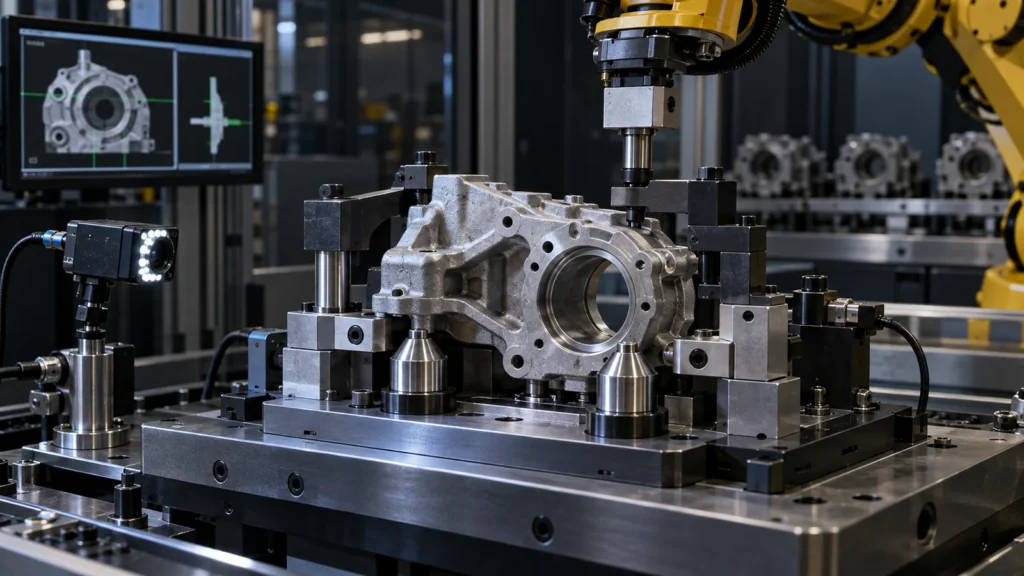
Aplique la fuerza de sujeción hacia los localizadores y apoyos. Una fuerza lateral o desequilibrada puede deslizar la pieza de trabajo lejos de su datum previsto. Las piezas delgadas, blandas o cosméticas pueden necesitar una sujeción distribuida, limitada o flexible.
| Problema observado | Causa probable del utillaje | Respuesta de diseño |
|---|---|---|
| Desplazamiento de posición después de la sujeción | Fuerza no dirigida hacia los localizadores | Cambiar la dirección de la sujeción o el apoyo |
| La pieza bascula en el nido | Sobre-restringimiento o contaminación | Reducir contactos y añadir alivio |
| Las marcas superficiales varían | Alta presión local o almohadillas sucias | Aumentar el área de contacto y controlar la limpieza |
El EOAT vive en un sistema de coordenadas en movimiento
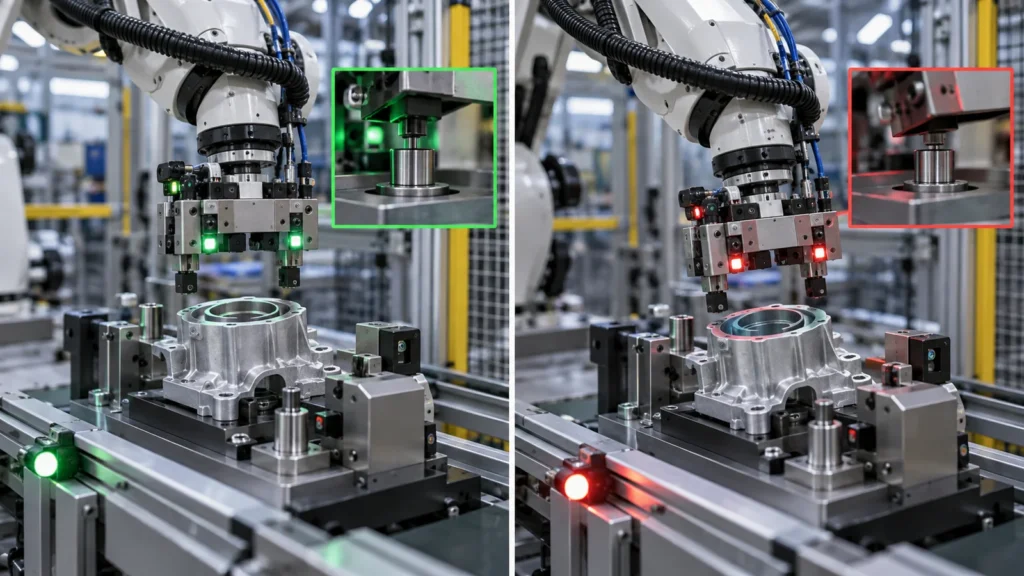
El utillaje de extremo de brazo afecta la carga útil del robot, el centro de gravedad, la inercia, la aceleración, el alcance, la envolvente de colisión y el tiempo de estabilización. Una placa maciza gruesa puede ser fácil de mecanizar pero reducir el rendimiento de la célula. El vaciado agresivo de bolsillos ahorra masa pero puede reducir la rigidez o crear vibración.
Coloque la masa cerca de la brida, siga la trayectoria de carga y evalúe el peso y la orientación de la pieza en el peor caso. Verifique la deflexión bajo sujeción, aceleración, contacto del proceso y parada de emergencia. Las interfaces modulares pueden acelerar el cambio pero añaden uniones y acumulación de tolerancias.
La selección de material equilibra la relación rigidez-masa, el desgaste, el comportamiento ante colisiones, la corrosión, la conductividad y la reparación. Las placas de aluminio con contactos de acero o endurecidos reemplazables son comunes en principio, pero el diseño real se rige por el servicio.
Los sensores, cables y neumática pertenecen al diseño mecánico
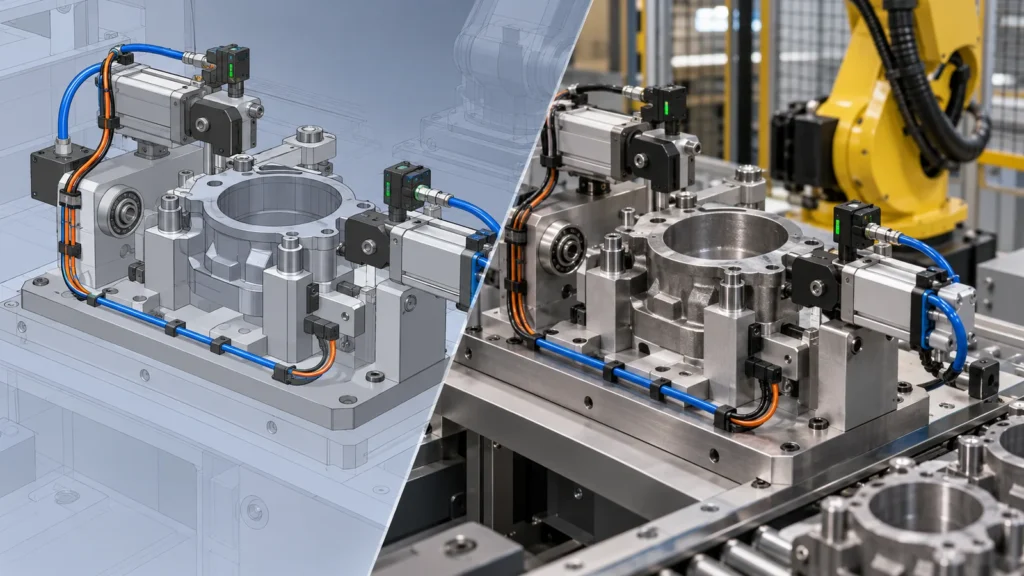
Los sensores de presencia, presostatos, blancos de proximidad, cámaras y dispositivos de fuerza necesitan un montaje protegido, ajuste y acceso para calibración. Sus soportes deben referenciar la misma cadena funcional que la característica que detectan.
Guíe los cables y mangueras a través de toda la envolvente de movimiento. Controle el radio de curvatura, la torsión, el alivio de tensión, la abrasión, el acceso a los conectores y el riesgo de enganche. Un dispositivo que funciona en un banco puede fallar tras el movimiento repetido del robot si los componentes de guiado tiran de la herramienta u ocultan los sensores.
Diseñe el acceso de servicio. Los consumibles y conectores deben ser reemplazables sin desmontar la estructura de referencia ni requerir una recalibración completa.
Diseñe el desgaste en elementos reemplazables
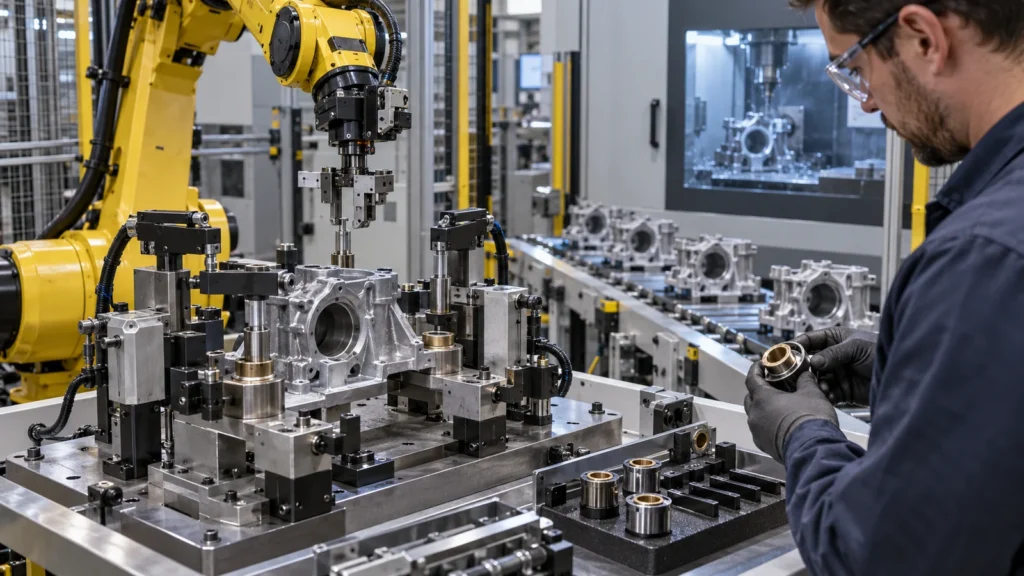
Los localizadores, casquillos, almohadillas, dedos de pinza, sellos y topes fijos se desgastan o se dañan. Concentre el desgaste en componentes desmontables con ajustes controlados y sujetadores accesibles. Registre los intervalos de reemplazo o los límites de condición según los ciclos y la deriva observada.
Proteja las referencias del dispositivo durante la limpieza y el mantenimiento. Si un pasador de repuesto se puede instalar en varias posiciones o si el espesor de una almohadilla cambia sin detección, el mantenimiento puede desplazar el sistema. Utilice piezas con chaveta, calibres o rutinas de verificación después del servicio.
El Control de calidad CNC el enfoque debe incluir el estado del dispositivo porque la variación del utillaje se convierte en variación del producto.
Verifique la celda, no solo la herramienta mecanizada
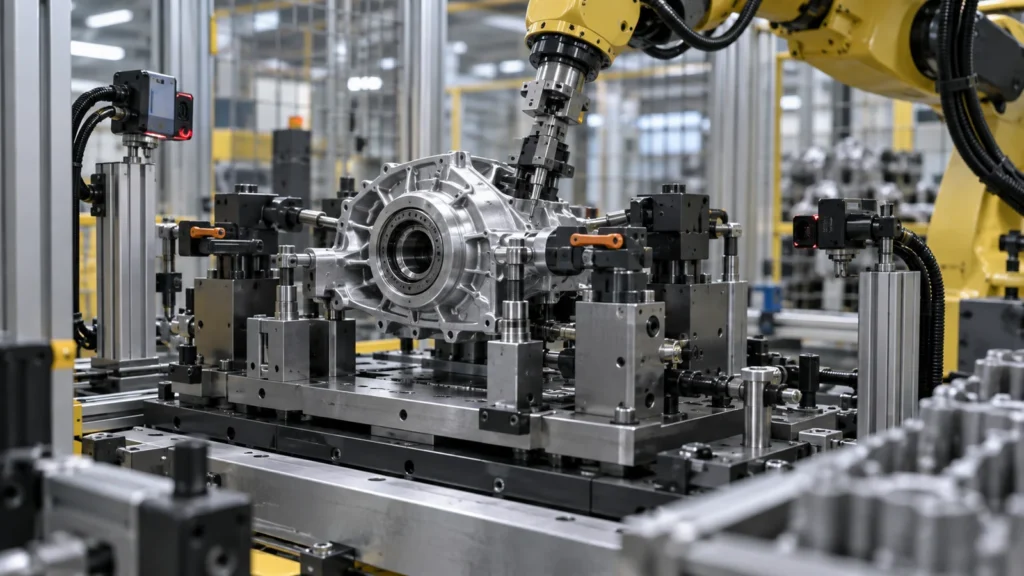
Un informe dimensional demuestra que la herramienta coincide con su plano. La aceptación de la celda también debe probar la carga, la repetibilidad, la detección de carga incorrecta, el tiempo de ciclo, la función de los sensores, la confirmación de sujeción, la holgura ante colisiones, la variación de piezas, el acceso para mantenimiento y la recuperación tras un fallo.
Utilice un rango representativo de piezas en lugar de una única muestra ideal. Mida la salida a la velocidad normal del robot y con la carga del proceso. Si se requiere calibración, defina los artefactos patrón, la frecuencia, la responsabilidad y el control de cambios.
Los calibres funcionales y los estudios de capacidad pueden revelar un comportamiento del sistema que los datos aislados de la CMM no pueden. Mantenga vinculadas las revisiones mecánicas y de software para que un localizador modificado no deje en servicio un marco de robot antiguo.
Paquete de RFQ de utillaje de automatización
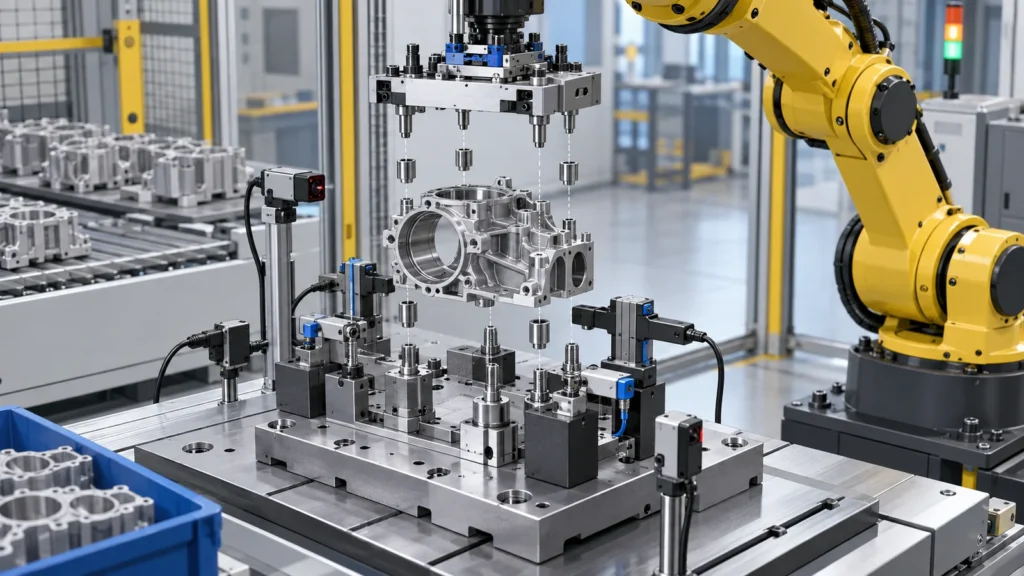
- Disposición de la celda, modelo de robot, brida, carga útil, alcance y movimiento
- Familia de piezas, variación, datums, superficies y contacto admisible
- Cargas del proceso, objetivo de ciclo, entorno y vida útil esperada
- Localización, sujeción, sensores, neumática, tendido de cables y concepto de seguridad
- Cambio de formato, mantenimiento, repuestos y necesidades de recuperación ante colisiones
- Inspección del plano de la herramienta y pruebas de aceptación a nivel de celda
- Propiedad de los archivos de diseño, programas, patrones y detalles de repuesto
Esta visión del sistema amplía el artículo aplicaciones del mecanizado CNC principal hacia el utillaje de automatización.
Preguntas frecuentes sobre dispositivos de fijación y EOAT
¿Debe tolerarse con precisión cada localizador?
No. Las tolerancias deben soportar la cadena de localización y la intercambiabilidad. Las dimensiones no funcionales excesivamente ajustadas añaden costo sin mejorar la repetibilidad de la celda.
¿Puede la calibración del robot corregir una herramienta flexible?
La calibración puede corregir un desplazamiento geométrico repetible, no una deflexión variable, desgaste, articulaciones flojas o carga cambiante. La estabilidad mecánica sigue siendo necesaria.
¿Cuándo deben usarse insertos endurecidos?
Úselos donde el desgaste, el impacto, el deslizamiento o el reemplazo frecuente justifiquen un contacto más duro. Deben diseñarse su ajuste, retención, método de reemplazo y efecto sobre el datum.