
يفصل هذا الدليل بين التموضع والتثبيت، وبين الدقة والتكرارية، وبين كتلة الأداة والصلابة. ويقدم إطاراً للتصميم وطلب عروض الأسعار (RFQ) للتجاويف والمنصات والمقاييس وأدوات الإمساك وألواح EOAT وحوامل المستشعرات وتثبيتات التجميع الآلي.
ارسم سلسلة التموضع
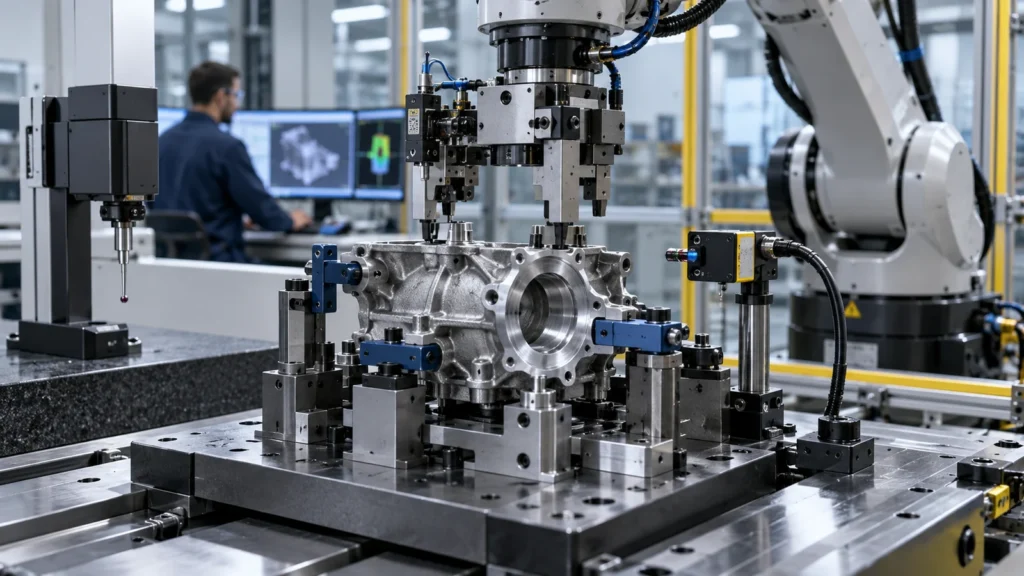
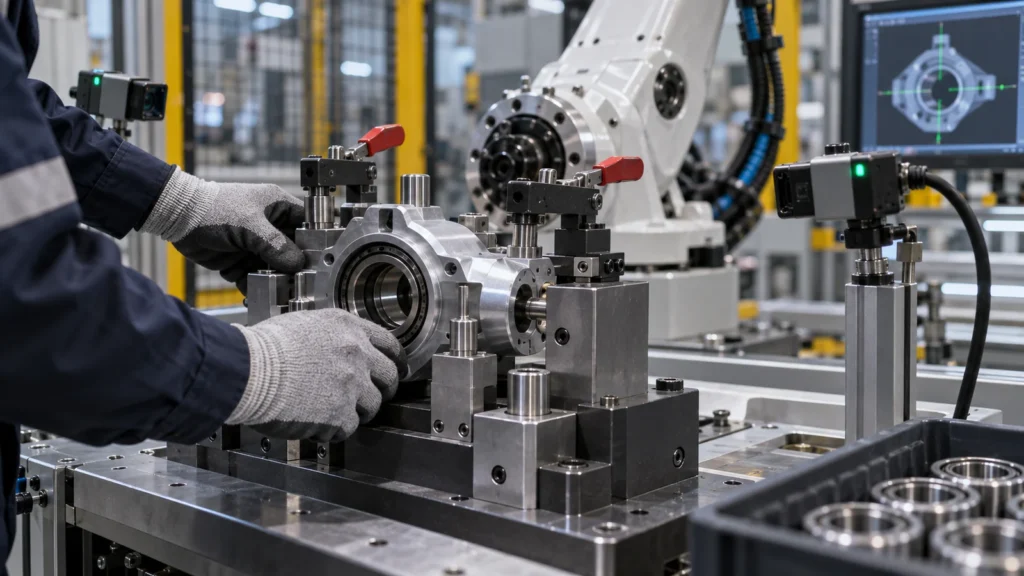 تتبّع الإحداثيات من قاعدة الآلة أو الخلية عبر شفة الروبوت، ولوح الأداة، وأداة الإمساك، وعناصر التموضع، وقطعة العمل، وميزة العملية، ومرجع الفحص. حدّد كل وصلة، ومهايئ، ومسمار تثبيت، ومثبّت، وتحويل معايرة، وعنصر مرن. تكشف السلسلة مكان تراكم الخطأ والانحراف.
قرّر ما إذا كان التثبيت يُنشئ مراجع المنتج أم يدعم المناولة فقط. قد تعوّض خطوة الكاميرا أو المسبار أو التحكم بالقوة بعض التباين، لكنها لا ينبغي أن تحجب الميكانيكا غير المستقرة. يجب التخطيط للتكرارية الميكانيكية واستراتيجية المعايرة معاً.
قيّد الجزء دون مقاومته
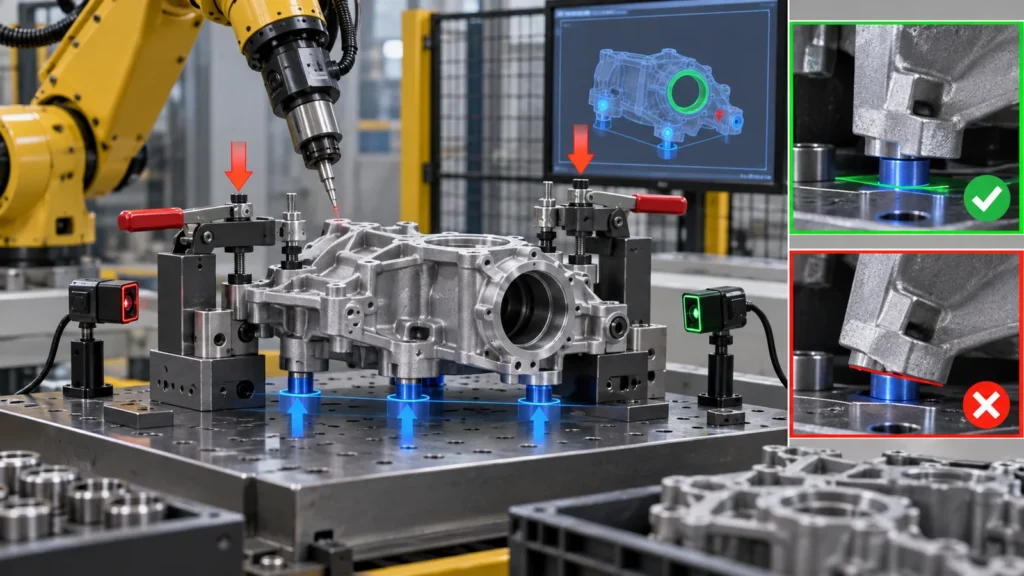 استخدم مخطط تثبيت موقعي حتميًا مناسبًا للهندسة. إن المبدأ المألوف لتقييد درجات الحرية أكثر أهمية من عدد مسامير التثبيت الموقعي. يمكن أن تتأرجح نقاط التلامس الزائدة على الأجزاء المتغيرة، بينما يسمح الدعم غير الكافي بالحركة تحت حمل العملية.
ثبّت موقعيًا على أسطح وظيفية مستقرة واسمح للرقائق والزوائد والطلاء والنباتات أو التباين الناتج عن القولبة بالانفلات. يمكن للتجاويف والأزرار القابلة للاستبدال والأعشاش والمخاريط وكتل V والعناصر المرنة أن تستوعب الجزء الوارد الفعلي. قد يكون تلامس CAD المثالي على مساحة كبيرة أقل قابلية للتكرار من مجموعة تلامس صغيرة مضبوطة.
اجعل التحميل غير الصحيح صعبًا. تقلل المثبتات الموقعية غير المتماثلة ومستشعرات الوجود والواجهات المفتاحية وميزات التوجيه الواضحة من أخطاء الأتمتة قبل أن يضطر البرنامج إلى اكتشافها.
يجب أن يثبّت التثبيت لا أن يعيد التموضع
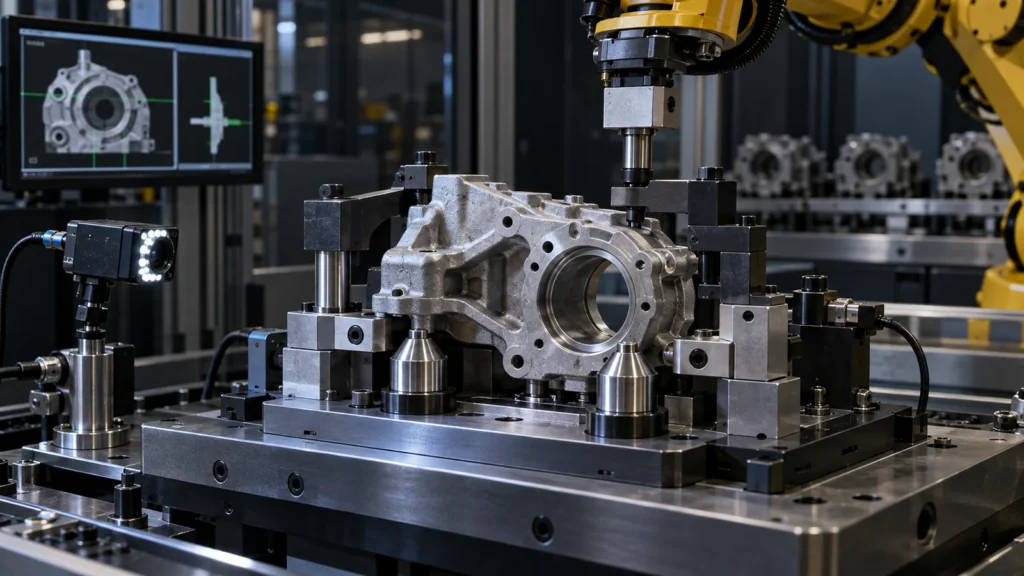 طبّق قوة التثبيت باتجاه المثبتات الموقعية والدعامات. يمكن للقوة الجانبية أو غير المتوازنة أن تُزلق قطعة العمل بعيدًا عن مرجعها المقصود. قد تحتاج الأجزاء الرقيقة أو اللينة أو التجميلية إلى تثبيت موزّع أو محدود أو مرن.
تعيش أداة نهاية الذراع في نظام إحداثيات متحرك
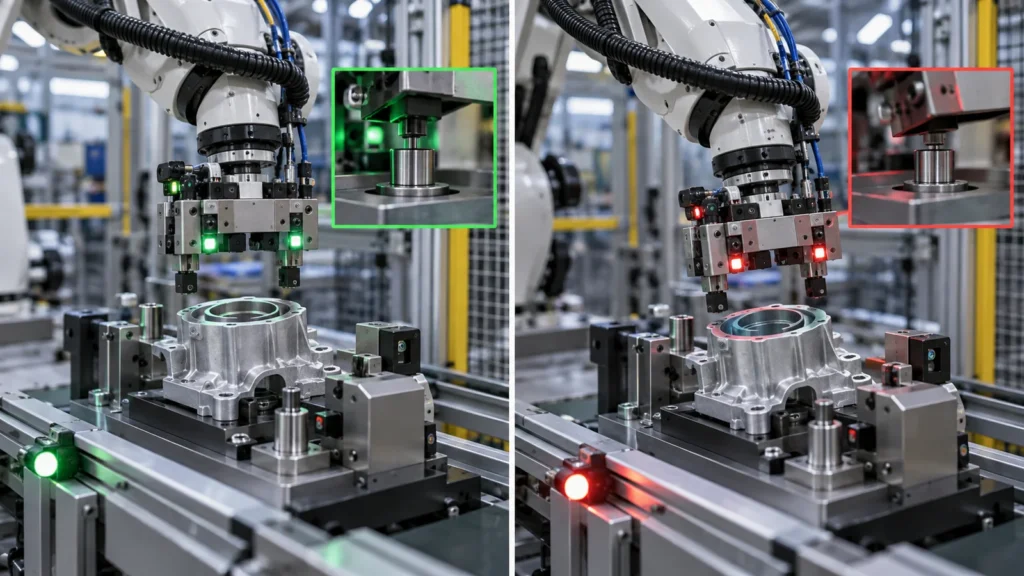 تؤثر أدوات نهاية الذراع على حمولة الروبوت ومركز الثقل والقصور الذاتي والتسارع والمدى ومظروف التصادم وزمن الاستقرار. قد يكون اللوح الصلب السميك سهل التصنيع لكنه يقلل أداء الخلية. يوفر التجويف القوي الكتلة لكنه قد يقلل الصلابة أو يسبب اهتزازًا.
ضع الكتلة قريبة من الفلنجة، واتبع مسار الحمل، وقيّم أسوأ حالة لوزن الجزء واتجاهه. افحص الانحراف تحت الإمساك والتسارع وتلامس العملية والتوقف الطارئ. يمكن للواجهات المعيارية تسريع التبديل لكنها تضيف وصلات وتراكمًا.
يوازن اختيار المواد بين الصلابة إلى الكتلة والتآكل وسلوك التصادم والتآكل والتوصيلية والإصلاح. تعتبر الألواح الألومنيوم مع جهات تلامس فولاذية أو صلبة قابلة للاستبدال شائعة من حيث المبدأ، لكن التصميم الفعلي يتبع المهمة.
تنتمي المستشعرات والكابلات والهوائيات إلى التصميم الميكانيكي
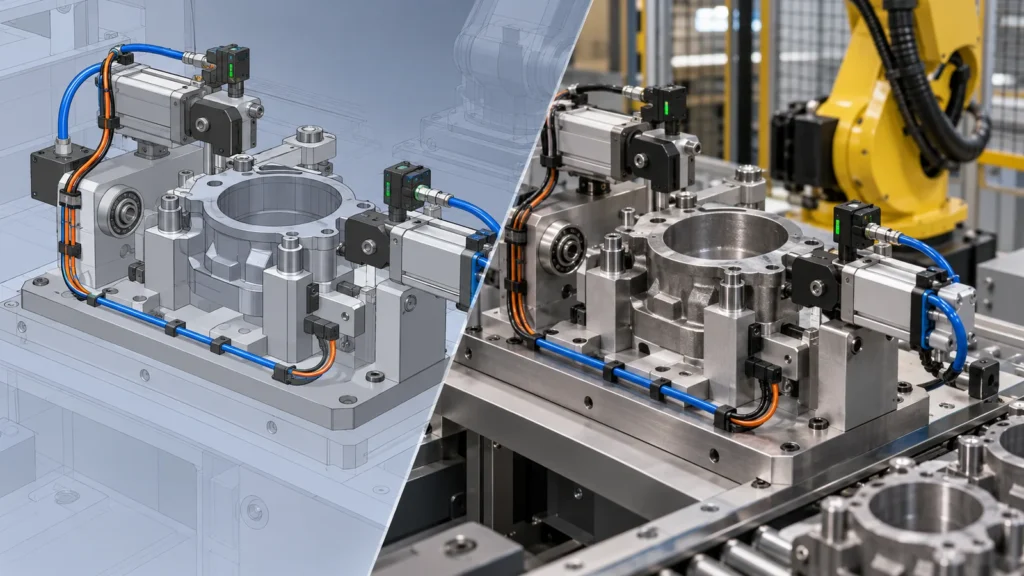 تحتاج مستشعرات الوجود ومفاتيح الضغط وأهداف القرب والكاميرات وأجهزة القوة إلى تركيب محمي ووصول للتعديل والمعايرة. يجب أن تشير حواملها إلى نفس السلسلة الوظيفية للميزة التي تكتشفها.
وجّه الكابلات والخراطيم عبر مظروف الحركة الكامل. تحكم في نصف قطر الانحناء والالتواء وتخفيف الإجهاد والتآكل والوصول إلى الموصلات وخطر التعليق. قد يفشل التثبيت الذي يعمل على طاولة العمل بعد حركة الروبوت المتكررة إذا سحبت مكونات التجهيز الأداة أو حجبت المستشعرات.
صمم وصول الصيانة. يجب أن تكون المواد الاستهلاكية والموصلات قابلة للاستبدال دون تفكيك هيكل المرجع أو الحاجة إلى إعادة معايرة كاملة.
صمم التآكل في عناصر قابلة للاستبدال
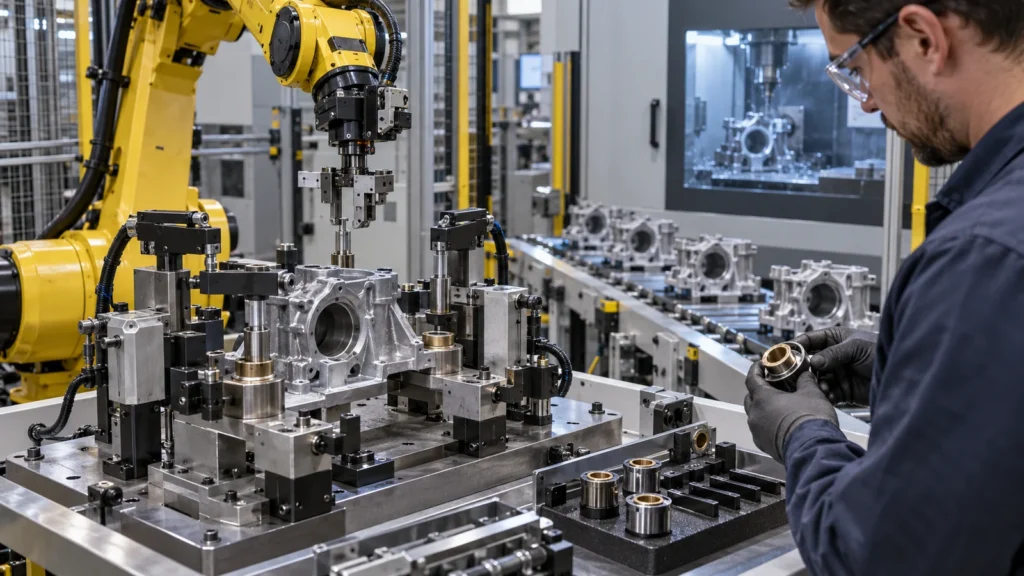 تتآكل أو تتلف أدوات التحديد والجلبات والوسادات وأصابع القابض والأختام ومواقف التوقف الصلبة. ضع التآكل في مكونات قابلة للإزالة مع ملاءمات محكومة ومثبتات يمكن الوصول إليها. سجل فترات الاستبدال أو حدود الحالة بناءً على الدورات والانحراف الملحوظ.
احمِ مراجع التثبيت أثناء التنظيف والصيانة. إذا كان يمكن تركيب دبوس بديل في مواضع متعددة أو تغير سمك الوسادة دون اكتشاف، فقد تنقل الصيانة النظام. استخدم أجزاء مفهرسة أو مقاييس أو روتينات تحقق بعد الخدمة.
يجب أن يتضمن نهج جودة التحكم الرقمي حالة التثبيت لأن تباين الأدوات يصبح تباينًا في المنتج.
تحقق من الخلية، وليس الأداة المشغلة آليًا فقط
 يثبت التقرير الأبعادي أن الأداة تطابق رسمها. يجب أن يختبر قبول الخلية أيضًا التحميل والتكرار واكتشاف التحميل الخاطئ وزمن الدورة ووظيفة المستشعر وتأكيد التثبيت وخلوص التصادم وتباين الأجزاء والوصول للصيانة والاسترداد بعد الخطأ.
استخدم مجموعة تمثيلية من الأجزاء بدلاً من عينة مثالية واحدة. قم بقياس الإخراج تحت سرعة الروبوت العادية وحمل العملية. إذا كانت المعايرة مطلوبة، حدد القطع الرئيسية والتكرار والمسؤولية والتحكم في التغيير.
قد تكشف المقاييس الوظيفية ودراسات القدرة عن سلوك النظام الذي لا تستطيع بيانات CMM المعزولة كشفه. حافظ على ربط المراجعات الميكانيكية والبرمجية بحيث لا يترك محدد متغير إطار روبوت قديم في الخدمة.
حزمة طلب عرض الأسعار لأدوات الأتمتة
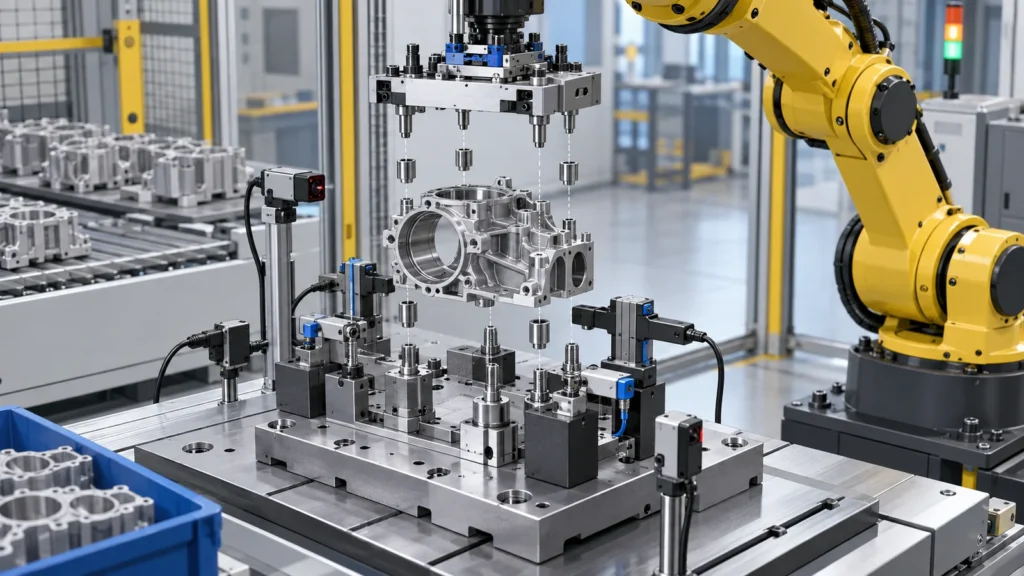
This system view extends the parent تطبيقات تصنيع CNC article into automation tooling.
الأسئلة الشائعة حول التثبيت وEOAT
No. Tolerances should support the locating chain and replaceability. Overly tight nonfunctional dimensions add cost without improving cell repeatability.
Can robot calibration correct a flexible tool?
Calibration can correct repeatable geometric offset, not variable deflection, wear, loose joints, or changing load. Mechanical stability remains necessary.
When should hardened inserts be used?
Use them where wear, impact, sliding, or frequent replacement justifies a harder contact. Their fit, retention, replacement method, and effect on the datum must be designed.