
Questa guida separa la localizzazione dal bloccaggio, l'accuratezza dalla ripetibilità e la massa dell'utensile dalla rigidità. Fornisce un quadro di progettazione e RFQ per nidi, pallet, calibri, pinze, piastre EOAT, staffe per sensori e attrezzature di assemblaggio automatizzate.
Tracciare la catena di localizzazione
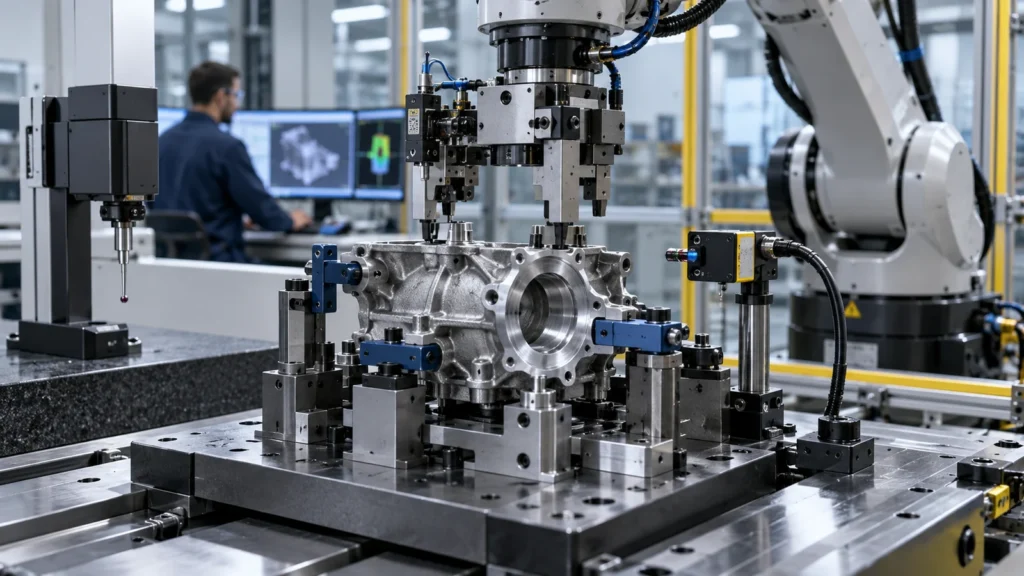
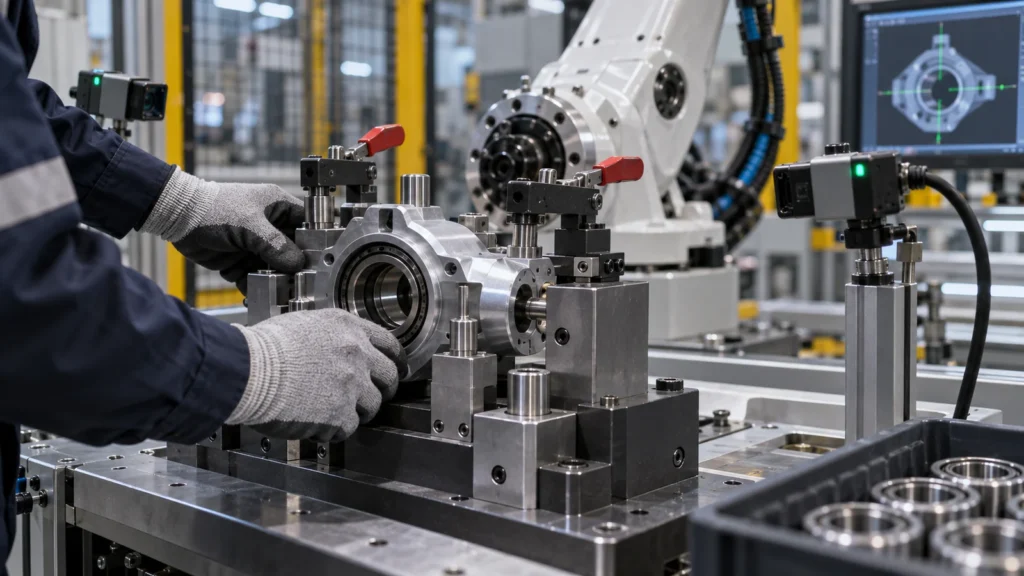 Tracciare le coordinate dalla base della macchina o della cella attraverso la flangia del robot, la piastra dell'utensile, la pinza, i localizzatori, il pezzo, la feature di processo e il riferimento di ispezione. Contrassegnare ogni giunto, adattatore, perno, elemento di fissaggio, trasformazione di calibrazione ed elemento cedevole. La catena rivela dove si accumulano errore e flessione.
Decidere se l'attrezzatura stabilisce i datum del prodotto o semplicemente supporta la movimentazione. Una telecamera, una sonda o una fase di controllo di forza possono compensare alcune variazioni, ma non dovrebbero mascherare una meccanica instabile. La ripetibilità meccanica e la strategia di calibrazione devono essere pianificate insieme.
Vincolare il pezzo senza contrastarlo
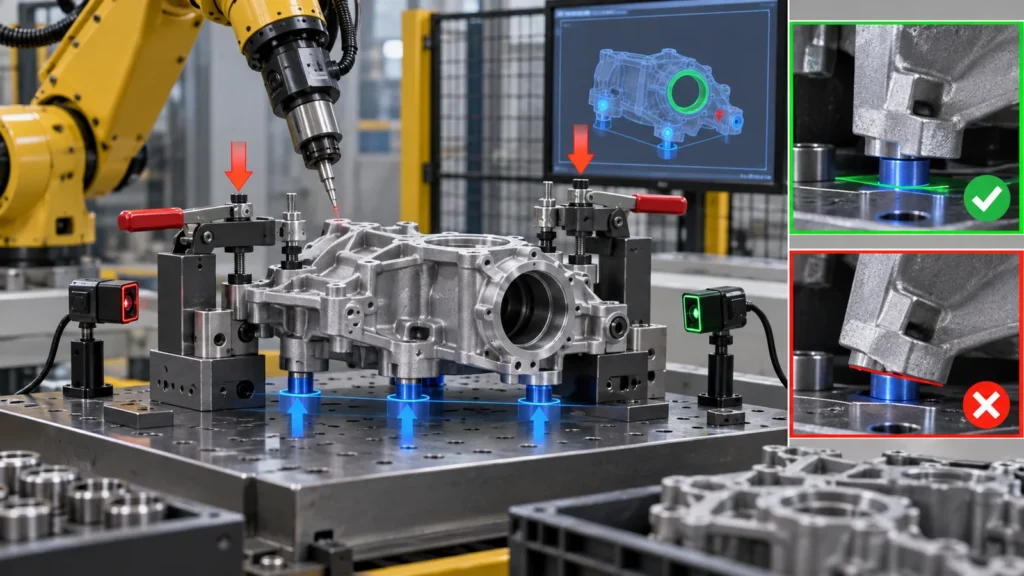 Utilizzare uno schema di posizionamento deterministico adeguato alla geometria. Il noto principio di vincolare i gradi di libertà è più importante del numero di perni di posizionamento. I contatti ridondanti possono oscillare su parti variabili, mentre un supporto insufficiente consente il movimento sotto il carico di processo.
Posizionare su superfici funzionali stabili e consentire a trucioli, bave, rivestimenti, sbavature o variazioni di stampaggio di fuoriuscire. Sgravii, pulsanti sostituibili, nicchie, coni, blocchi a V ed elementi conformi possono adattarsi alla parte reale in arrivo. Un contatto CAD perfetto su un'ampia area può essere meno ripetibile di un piccolo insieme di contatti controllati.
Rendere difficile il caricamento errato. Posizionatori asimmetrici, sensori di presenza, interfacce con chiave e caratteristiche di orientamento chiare riducono i guasti dell'automazione prima che il software debba rilevarli.
Il serraggio deve trattenere, non riposizionare
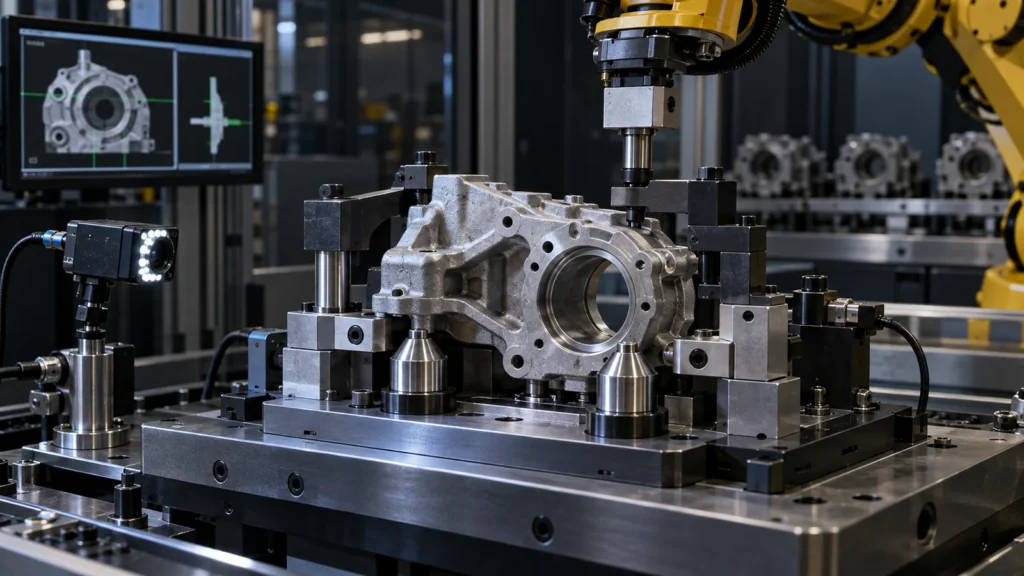 Applicare la forza di serraggio verso i posizionatori e i supporti. Una forza laterale o sbilanciata può far scivolare il pezzo lontano dal suo datum previsto. Le parti sottili, morbide o estetiche possono richiedere un serraggio distribuito, limitato o conforme.
L'EOAT vive in un sistema di coordinate in movimento
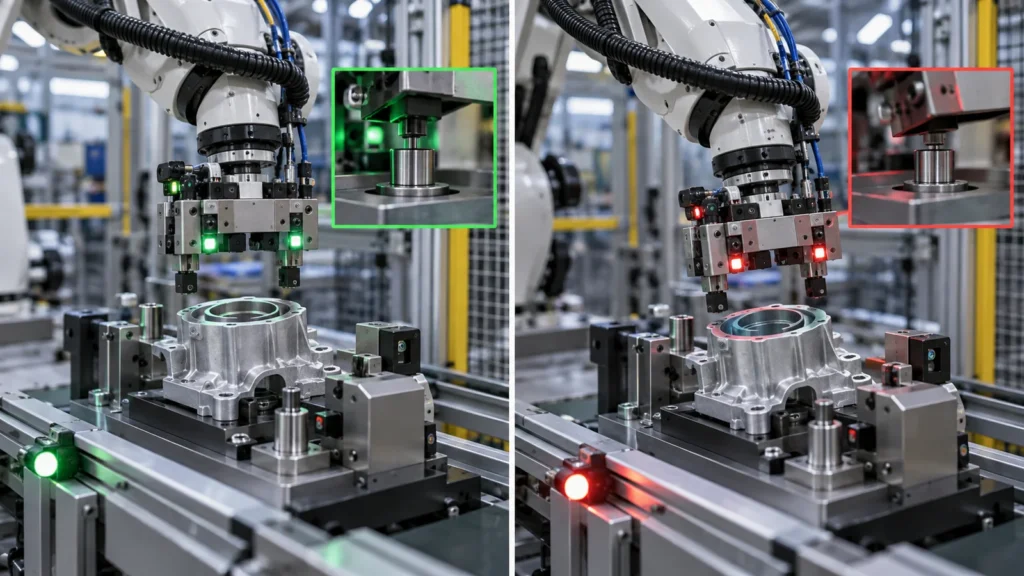 L'attrezzatura di fine braccio influisce sul carico utile del robot, sul baricentro, sull'inerzia, sull'accelerazione, sulla portata, sull'inviluppo di collisione e sul tempo di assestamento. Una piastra spessa e piena può essere facile da lavorare ma ridurre le prestazioni della cella. Un'asportazione aggressiva a tasche consente di risparmiare massa ma può ridurre la rigidità o generare vibrazioni.
Posizionare la massa vicino alla flangia, seguire il percorso di carico e valutare il peso e l'orientamento del pezzo nel caso peggiore. Verificare la deflessione durante la presa, l'accelerazione, il contatto di processo e l'arresto di emergenza. Le interfacce modulari possono velocizzare il cambio ma aggiungono giunti e cumulo di tolleranze.
La scelta dei materiali bilancia rigidità-massa, usura, comportamento agli urti, corrosione, conduttività e riparabilità. Le piastre in alluminio con contatti in acciaio o temprati sostituibili sono comuni in linea di principio, ma il progetto effettivo segue l'impiego.
Sensori, cavi e pneumatica fanno parte del progetto meccanico
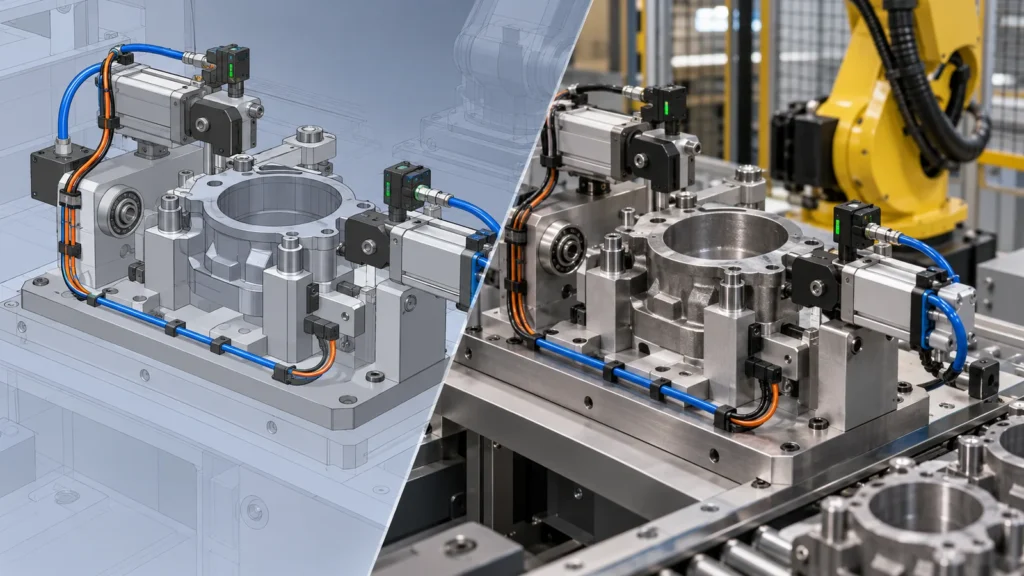 Sensori di presenza, pressostati, target di prossimità, telecamere e dispositivi di forza necessitano di montaggio protetto, regolazione e accesso per la calibrazione. I loro supporti dovrebbero fare riferimento alla stessa catena funzionale dell'elemento che rilevano.
Instradare cavi e tubi flessibili attraverso l'intero inviluppo di movimento. Controllare raggio di curvatura, torsione, scarico della trazione, abrasione, accesso ai connettori e rischio di impigliamento. Un'attrezzatura che funziona su un banco può cedere dopo ripetuti movimenti del robot se i componenti di cablaggio tirano l'utensile o oscurano i sensori.
Progettare l'accesso per la manutenzione. I materiali di consumo e i connettori dovrebbero essere sostituibili senza smontare la struttura di riferimento o richiedere una ricalibrazione completa.
Progettare l'usura in elementi sostituibili
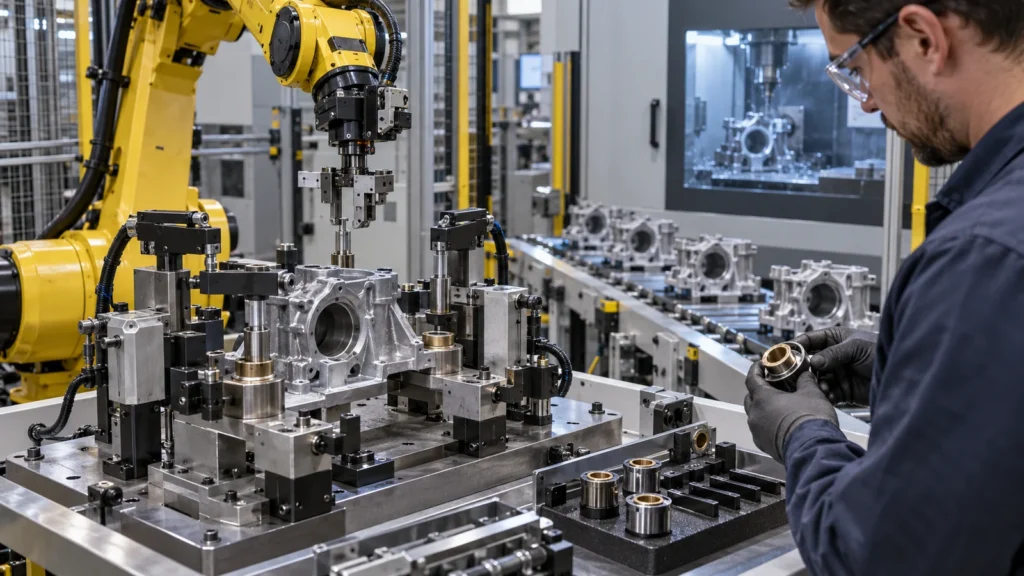 Localizzatori, boccole, tamponi, dita di presa, guarnizioni e battute fisse si usurano o si danneggiano. Concentrare l'usura in componenti rimovibili con accoppiamenti controllati e elementi di fissaggio accessibili. Registrare gli intervalli di sostituzione o i limiti di condizione in base ai cicli e alla deriva osservata.
Proteggere i riferimenti dell'attrezzatura durante la pulizia e la manutenzione. Se un perno di ricambio può essere installato in più posizioni o lo spessore di un tampone cambia senza essere rilevato, la manutenzione può spostare il sistema. Utilizzare parti con chiavetta, calibri o routine di verifica dopo l'intervento.
L' Controllo qualità CNC approccio dovrebbe includere lo stato dell'attrezzatura perché la variazione dell'attrezzatura diventa variazione del prodotto.
Verificare la cella, non solo l'utensile lavorato
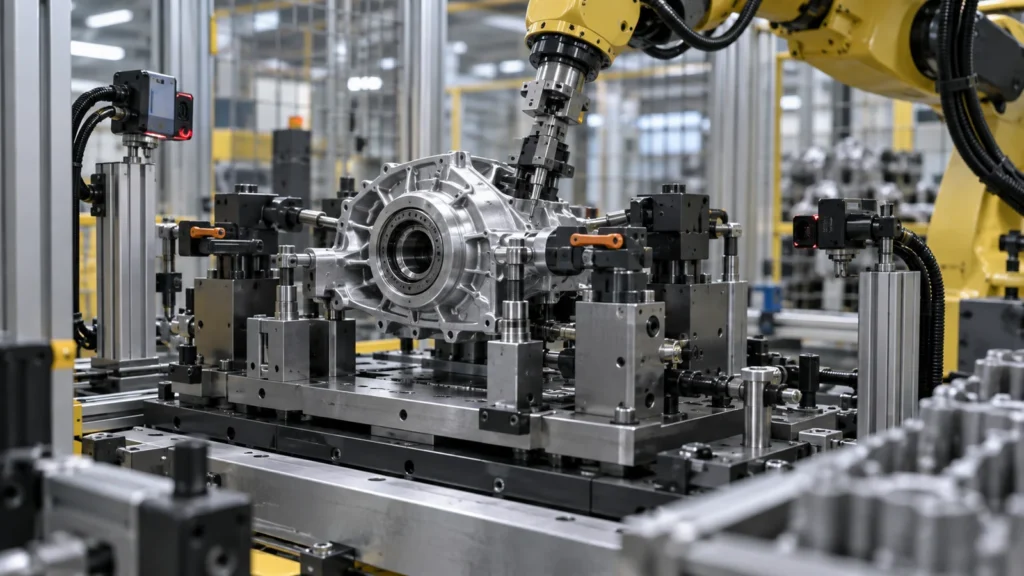 Un rapporto dimensionale dimostra che l'utensile corrisponde al suo disegno. L'accettazione della cella dovrebbe testare anche il carico, la ripetibilità, il rilevamento del caricamento errato, il tempo di ciclo, la funzione dei sensori, la conferma del bloccaggio, la distanza di collisione, la variazione dei pezzi, l'accesso per la manutenzione e il ripristino dopo un guasto.
Utilizzare una gamma rappresentativa di pezzi anziché un unico campione ideale. Misurare l'output alla velocità normale del robot e sotto carico di processo. Se è richiesta la calibrazione, definire artefatti campione, frequenza, responsabilità e controllo delle modifiche.
I calibri funzionali e gli studi di capacità possono rivelare un comportamento del sistema che i dati CMM isolati non possono evidenziare. Mantenere collegate le revisioni meccaniche e software affinché un localizzatore modificato non lasci in servizio un vecchio frame del robot.
Pacchetto RFQ per l'attrezzatura di automazione
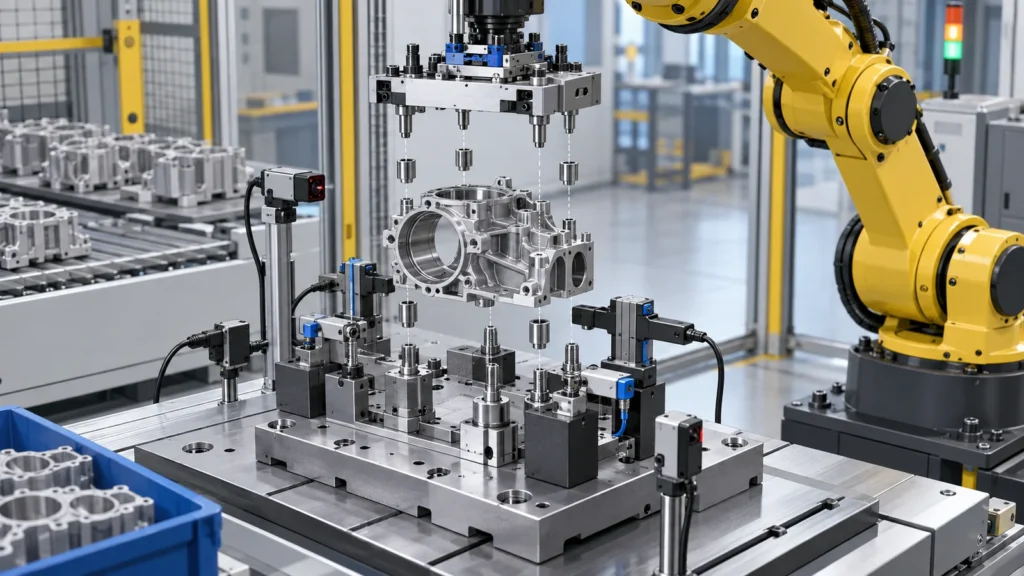
This system view extends the parent applicazioni della lavorazione CNC article into automation tooling.
FAQ su attrezzature ed EOAT
No. Tolerances should support the locating chain and replaceability. Overly tight nonfunctional dimensions add cost without improving cell repeatability.
Can robot calibration correct a flexible tool?
Calibration can correct repeatable geometric offset, not variable deflection, wear, loose joints, or changing load. Mechanical stability remains necessary.
When should hardened inserts be used?
Use them where wear, impact, sliding, or frequent replacement justifies a harder contact. Their fit, retention, replacement method, and effect on the datum must be designed.