
Dieser Leitfaden trennt Positionieren von Spannen, Genauigkeit von Wiederholbarkeit und Werkzeugmasse von Steifigkeit. Er bietet einen Konstruktions- und RFQ-Rahmen für Aufnahmen, Paletten, Lehren, Greifer, EOAT-Platten, Sensorhalterungen und automatisierte Montagevorrichtungen.
Die Lokalisierungskette zeichnen
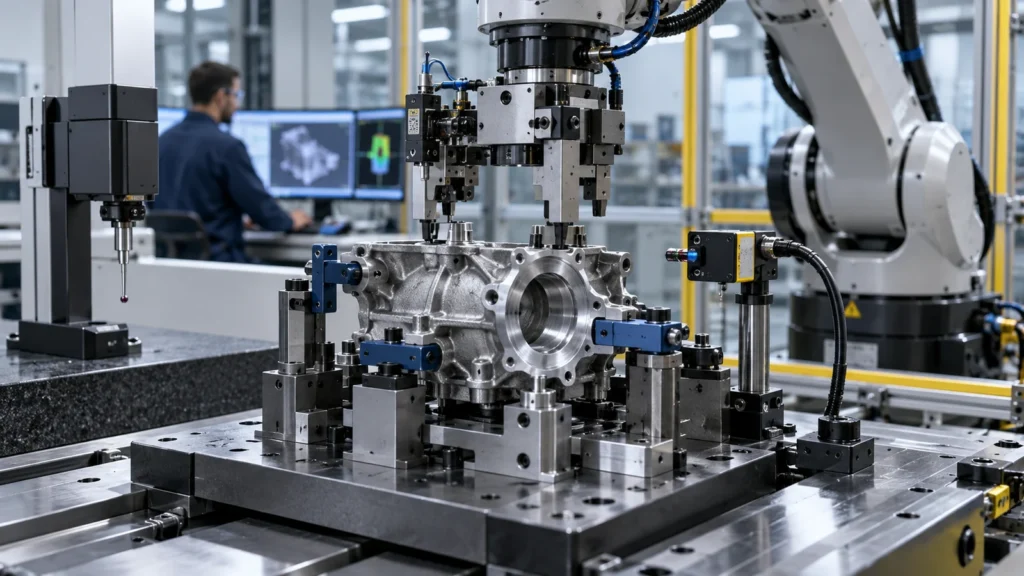
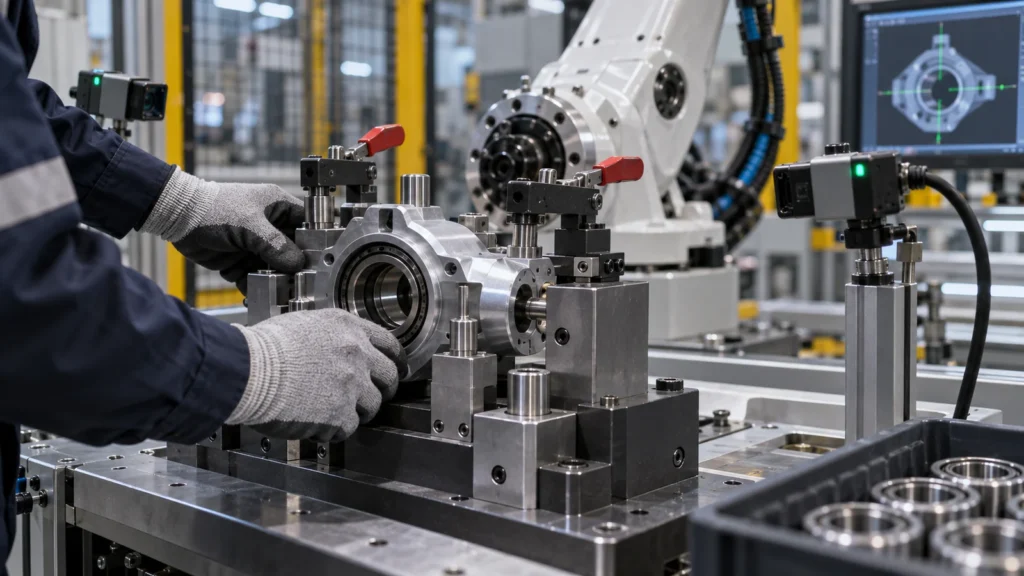 Verfolgen Sie Koordinaten von der Maschinen- oder Zellenbasis über Roboterflansch, Werkzeugaufnahme, Greifer, Positionierelemente, Werkstück, Prozessmerkmal und Prüfreferenz. Markieren Sie jedes Gelenk, jeden Adapter, Passstift, jedes Befestigungselement, jede Kalibrierungstransformation und jedes nachgiebige Element. Die Kette zeigt, wo sich Fehler und Durchbiegung ansammeln.
Entscheiden Sie, ob die Vorrichtung Produktbezugssysteme festlegt oder lediglich die Handhabung unterstützt. Eine Kamera, ein Messtaster oder ein Kraftregelungsschritt kann einen Teil der Variation kompensieren, sollte jedoch keine instabile Mechanik kaschieren. Mechanische Wiederholbarkeit und Kalibrierstrategie müssen gemeinsam geplant werden.
Das Teil fixieren, ohne gegen es anzukämpfen
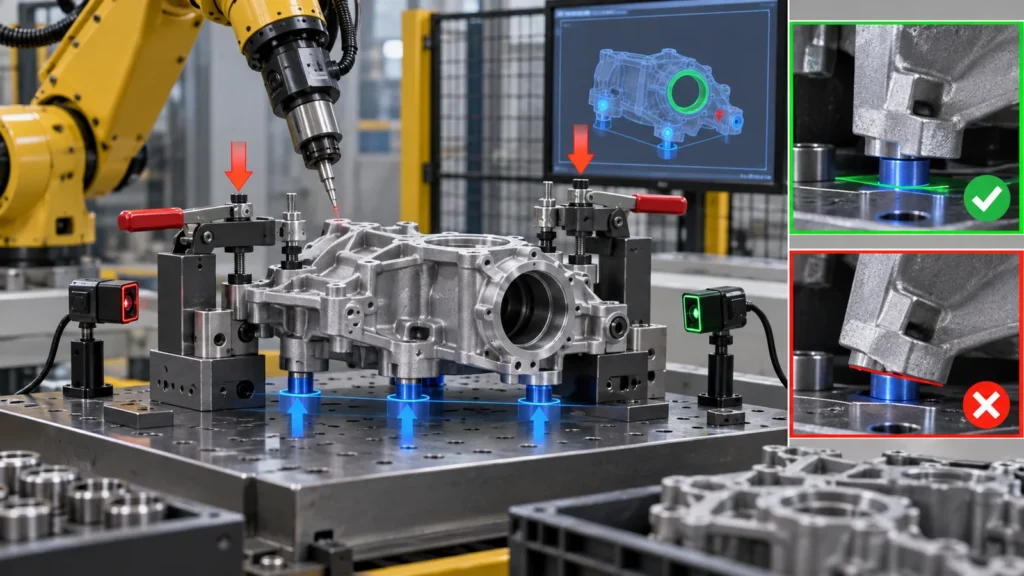 Verwenden Sie ein deterministisches Positionierschema, das zur Geometrie passt. Das bekannte Prinzip der Einschränkung von Freiheitsgraden ist wichtiger als die Anzahl der Positionierstifte. Redundante Kontakte können auf variablen Teilen kippeln, während unzureichende Auflage Bewegung unter Prozesslast ermöglicht.
Positionieren Sie auf stabilen Funktionsflächen und lassen Sie Späne, Grat, Beschichtung, Grate oder Formabweichungen entweichen. Freistellungen, austauschbare Druckstücke, Nester, Konen, Prismenbacken und nachgiebige Elemente können das tatsächlich eintreffende Teil aufnehmen. Ein perfekter CAD-Kontakt über eine große Fläche kann weniger wiederholbar sein als ein kleiner kontrollierter Kontaktsatz.
Machen Sie fehlerhaftes Beladen schwierig. Asymmetrische Positionierelemente, Anwesenheitssensoren, kodierte Schnittstellen und klare Orientierungsmerkmale reduzieren Automatisierungsfehler, bevor die Software sie erkennen muss.
Spannen sollte halten, nicht verschieben
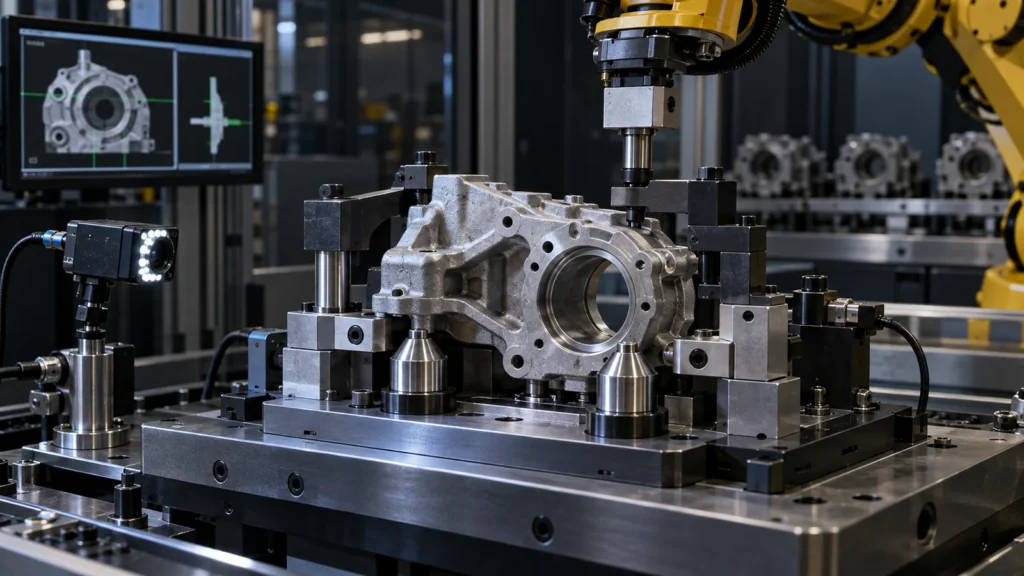 Bringen Sie Spannkraft in Richtung der Positionierelemente und Auflagen auf. Seitliche oder unausgeglichene Kraft kann das Werkstück von seinem vorgesehenen Bezugssystem wegschieben. Dünne, weiche oder kosmetische Teile können verteiltes, begrenztes oder nachgiebiges Spannen erfordern.
EOAT lebt in einem bewegten Koordinatensystem
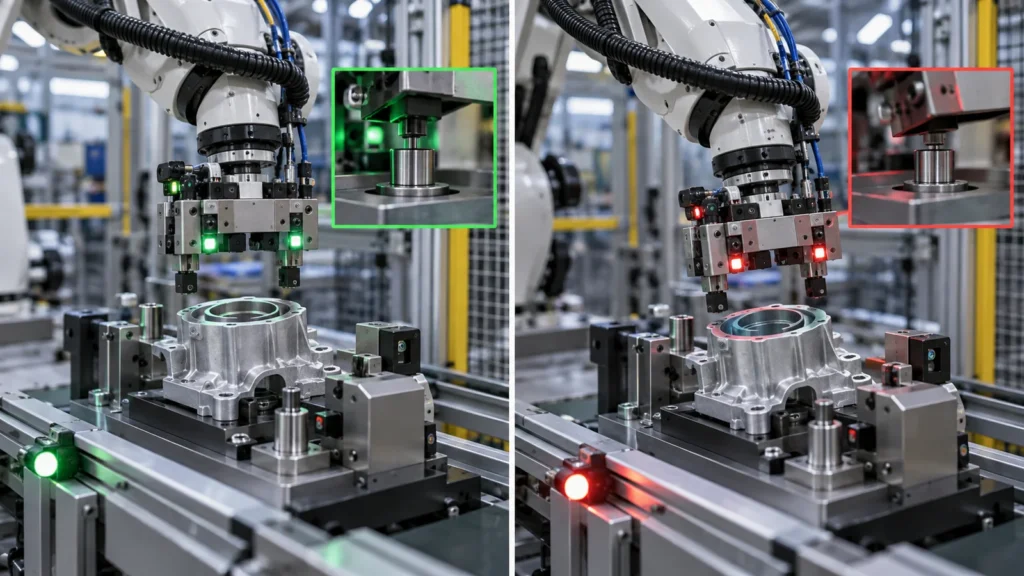 End-of-Arm-Tooling beeinflusst Roboternutzlast, Schwerpunkt, Trägheit, Beschleunigung, Reichweite, Kollisionshülle und Einschwingzeit. Eine dicke massive Platte lässt sich zwar leicht bearbeiten, kann aber die Zellenleistung reduzieren. Aggressive Taschen sparen Masse, können jedoch die Steifigkeit verringern oder Vibrationen erzeugen.
Masse nahe am Flansch platzieren, dem Lastpfad folgen und Worst-Case-Teilegewicht und -orientierung bewerten. Durchbiegung unter Greifen, Beschleunigung, Prozesskontakt und Not-Halt prüfen. Modulare Schnittstellen können den Wechsel beschleunigen, fügen aber Gelenke und Toleranzketten hinzu.
Die Materialauswahl gleicht Steifigkeit-zu-Masse, Verschleiß, Crashverhalten, Korrosion, Leitfähigkeit und Reparaturfähigkeit aus. Aluminiumplatten mit Stahl- oder gehärteten austauschbaren Kontaktflächen sind im Prinzip üblich, doch die tatsächliche Auslegung folgt dem Einsatzzweck.
Sensoren, Kabel und Pneumatik gehören in die mechanische Konstruktion
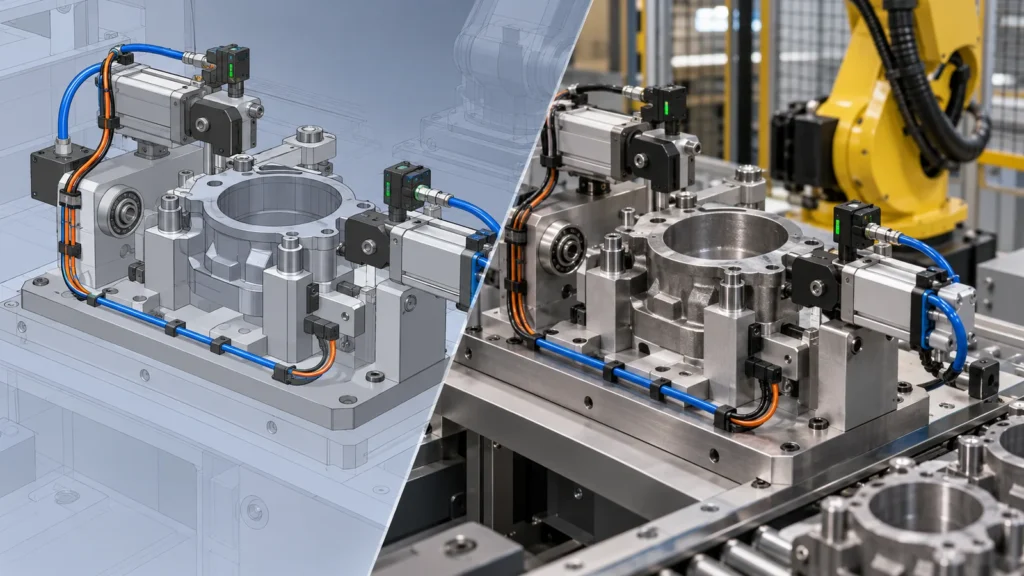 Anwesenheitssensoren, Druckschalter, Näherungsziele, Kameras und Kraftmessvorrichtungen benötigen geschützte Montage, Einstellung und Kalibrierzugang. Ihre Halterungen sollten auf dieselbe Funktionskette verweisen wie das Merkmal, das sie erfassen.
Kabel und Schläuche durch die gesamte Bewegungshülle führen. Biegeradius, Torsion, Zugentlastung, Abrieb, Steckerzugang und Hängenbleiben kontrollieren. Eine Vorrichtung, die auf der Werkbank funktioniert, kann nach wiederholter Roboterbewegung versagen, wenn Leitungsführungskomponenten am Werkzeug ziehen oder Sensoren verdecken.
Wartungszugang konstruieren. Verbrauchsmaterialien und Steckverbinder sollten austauschbar sein, ohne die Datumstruktur zu demontieren oder eine vollständige Neukalibrierung zu erfordern.
Verschleiß in austauschbare Elemente einplanen
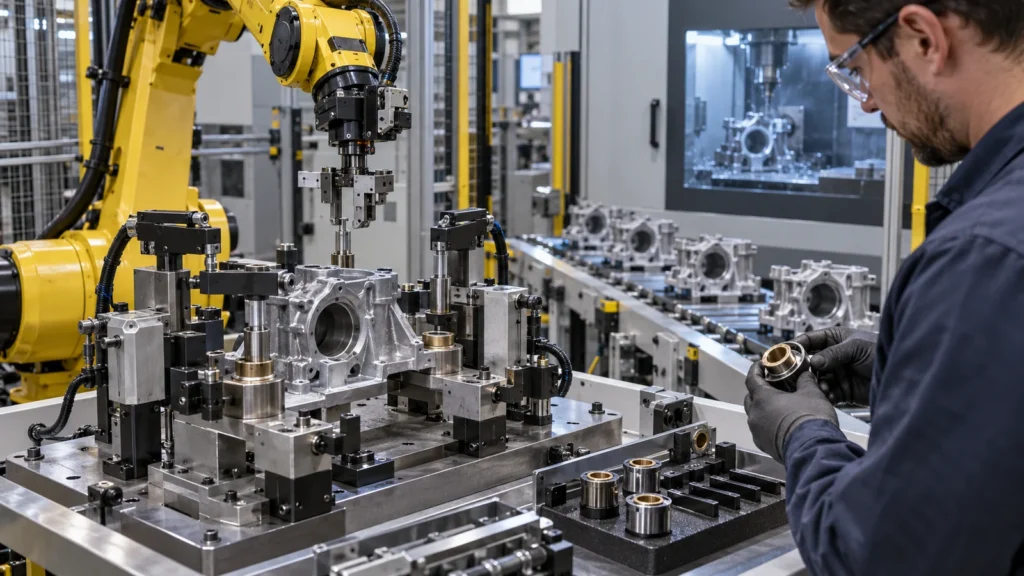 Positionierelemente, Buchsen, Pads, Greiferfinger, Dichtungen und Hartanschläge verschleißen oder werden beschädigt. Verschleiß in entfernbare Komponenten mit kontrollierten Passungen und zugänglichen Befestigungselementen verlagern. Wechselintervalle oder Zustandsgrenzen basierend auf Zyklen und beobachteter Drift dokumentieren.
Vorrichtungsdatums während Reinigung und Wartung schützen. Wenn ein Ersatzstift in mehreren Positionen eingebaut werden kann oder sich eine Paddicke unbemerkt ändert, kann die Wartung das System verschieben. Nach der Wartung kodierte Teile, Lehren oder Verifikationsroutinen verwenden.
Der CNC-Qualitätskontrolle Ansatz sollte den Vorrichtungsstatus einschließen, da Tooling-Variation zur Produktvariation wird.
Die Zelle verifizieren, nicht nur das bearbeitete Werkzeug
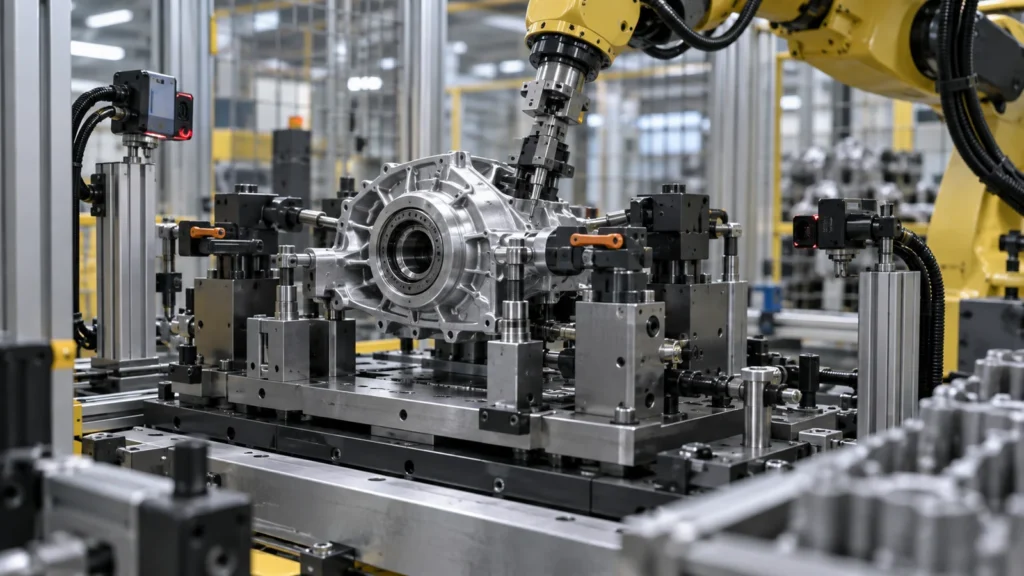 Ein Maßbericht belegt, dass das Werkzeug seiner Zeichnung entspricht. Die Zellenabnahme sollte auch Beladung, Wiederholbarkeit, Fehlbeladungserkennung, Zykluszeit, Sensorfunktion, Spannbestätigung, Kollisionsfreiheit, Teilevariation, Wartungszugang und Wiederanlauf nach Störung prüfen.
Eine repräsentative Teilevielfalt statt eines idealen Musters verwenden. Ausgabe bei normaler Robotergeschwindigkeit und Prozesslast messen. Wenn eine Kalibrierung erforderlich ist, Master-Artefakte, Häufigkeit, Verantwortlichkeit und Änderungskontrolle festlegen.
Funktionslehren und Fähigkeitsstudien können Systemverhalten aufdecken, das isolierte KMG-Daten nicht zeigen. Mechanische und Software-Revisionen verknüpft halten, damit ein geänderter Positionierer keinen alten Roboterrahmen im Einsatz belässt.
RFQ-Paket für Automatisierungs-Tooling
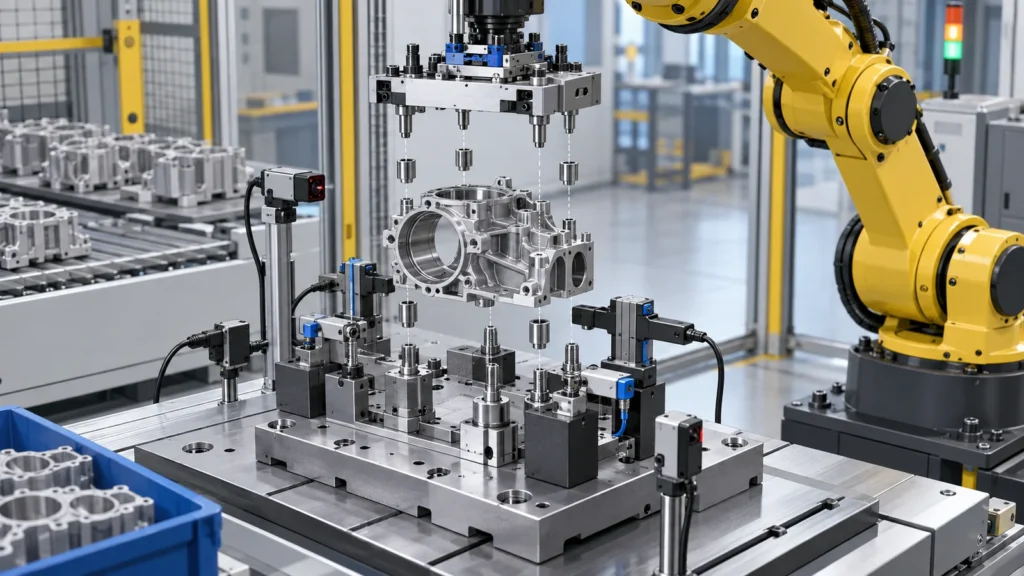
Diese Systembetrachtung erweitert den übergeordneten Anwendungen der CNC-Bearbeitung Artikel um Automatisierungsvorrichtungen.
FAQs zu Vorrichtungen und EOAT
Nein. Toleranzen sollten die Positionierungskette und die Austauschbarkeit unterstützen. Übermäßig enge, nicht funktionale Maße erhöhen die Kosten, ohne die Wiederholgenauigkeit der Zelle zu verbessern.
Kann eine Roboterkalibrierung ein flexibles Werkzeug korrigieren?
Die Kalibrierung kann einen wiederholbaren geometrischen Versatz korrigieren, nicht jedoch veränderliche Durchbiegung, Verschleiß, lose Gelenke oder wechselnde Last. Mechanische Stabilität bleibt erforderlich.
Wann sollten gehärtete Einsätze verwendet werden?
Verwenden Sie sie dort, wo Verschleiß, Stoß, Gleitreibung oder häufiger Austausch einen härteren Kontakt rechtfertigen. Ihr Sitz, ihre Halterung, ihre Austauschmethode und ihre Auswirkung auf das Bezugssystem müssen konstruktiv ausgelegt sein.