
ロボットツールプレートは公称の穴パターンに一致していても、エンドエフェクタの位置合わせが不良となることがあります。重要な関係は通常、ボルトだけにとどまりません。フランジ面、パイロットまたはレジスタ、位置決めピン、アダプタの厚さ、そしてツール自体の基準面がすべて関与します。したがって、ロボットツーリングプレートの加工では、穴付きの長方形プレートを再現するだけでなく、位置を決定するインターフェースの連鎖を制御すべきです。.
まず、組立が維持すべき座標関係から始めます。どのフィーチャがプレートを位置決めするのか、どの締結具が保持を担うのか、どの寸法がツールセンターポイントやグリッパの向きを制御するのかを特定します。次に、プレート自体で測定すべきものと、組立後に検証すべきものを決めます。.
インターフェーススタック全体をマッピングする
ロボットフランジから作業フィーチャまで、すなわちフランジ、ツールプレート、スペーサやアダプタ、エンドエフェクタ本体、そして最終的なツールやグリッパまでを図示します。着座面、レジスタ径またはパイロット、ダウエル位置、ボルトパターン、およびツールの向きを決める基準を記録します。プレートは自身の図面どおりに正確に製作されていても、図面が組立時に使用されないエッジを基準としていれば、位置合わせに失敗することがあります。.
累積的なスタック高さと角度誤差を考慮します。あるインターフェースでのわずかな傾きは、ツールがフランジから離れて延びる場合、ツールポイントを目立って移動させることがあります。これはすべての寸法に厳しい公差が必要という意味ではありません。図面が、位置決め面や向きのフィーチャを、クリアランス穴、ケーブル用切り欠き、非機能的なエッジと区別すべきだという意味です。.
プレートが標準ロボットインターフェースをカスタムパターンに接続する場合、両方のインターフェース規格を特定するか、管理された図面を提供します。公称上類似したボルトサークルが互換性があると仮定しないでください。パイロットサイズ、レジスタ深さ、ねじ形状、面の詳細は、ロボットモデルやツールファミリによって異なる場合があります。.
位置決めと締結を分離する
ボルトはプレートを締め付けますが、クリアランス穴だけでは再現性のある位置を必ずしも確立できません。設計と組立順序に応じて、密嵌めのパイロット、ダウエルピン、ショルダー、またはその他の位置決め機能が必要になる場合があります。位置決め方式は意図的に設計し、検査可能で、プレートの取り外しと再取付けの方法と整合している必要があります。.
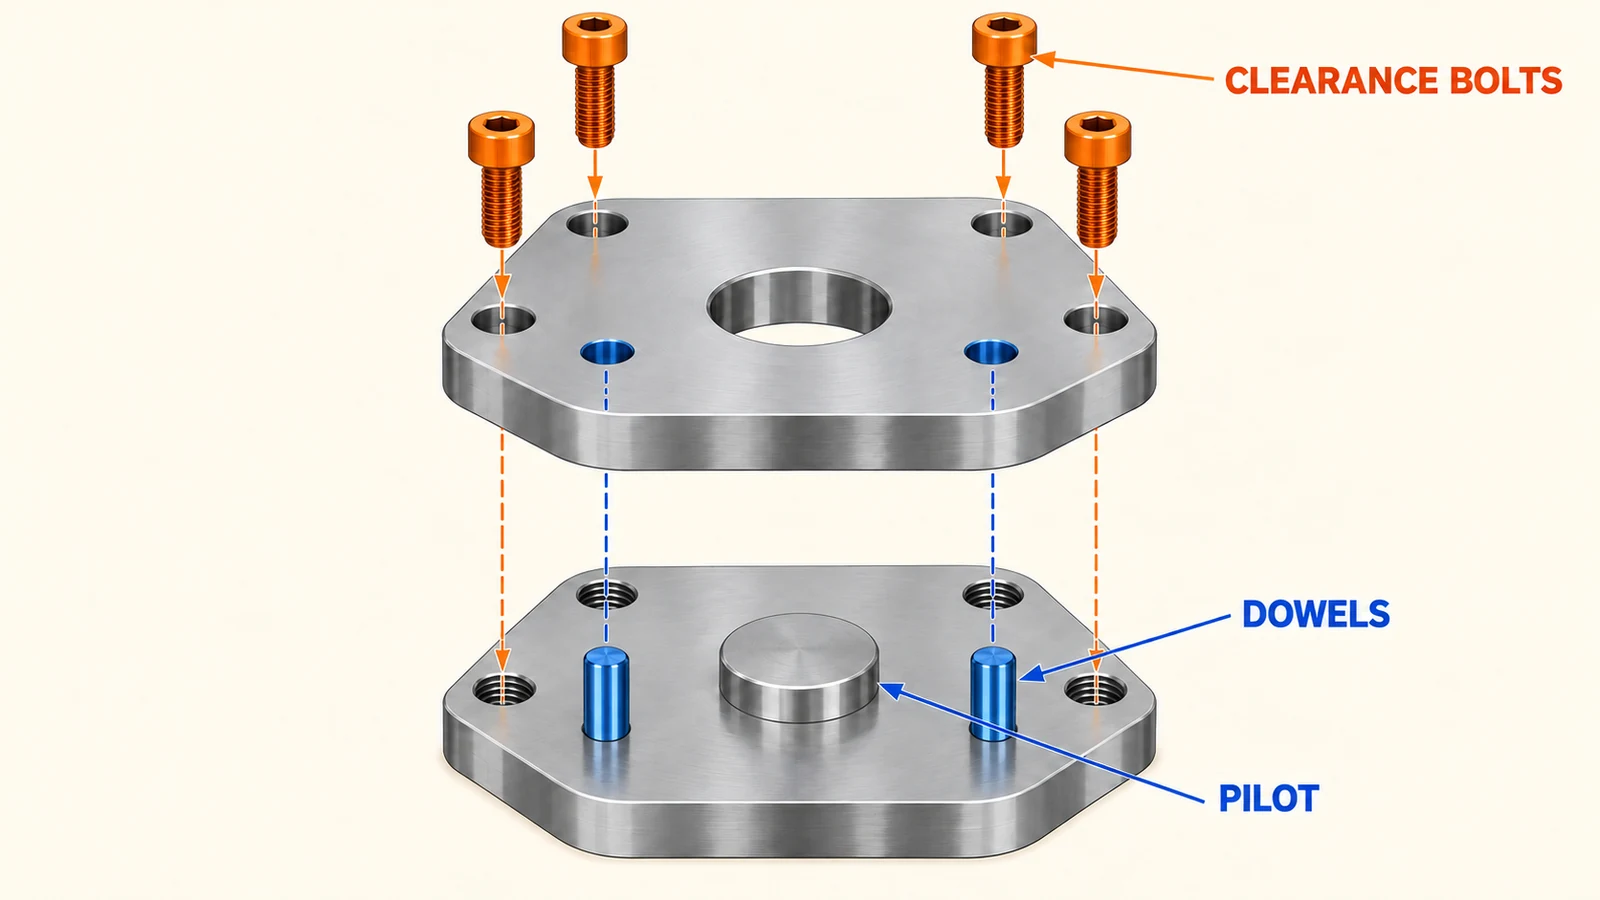
ダウエルを使用する場合は、主面および機能上のツール軸との関係を定義します。穴位置と嵌合は、汎用図面から流用するのではなく、要求される再現性と組立方法に基づいて選定する必要があります。セットアップ中にプレートを調整可能とする場合は、調整範囲と、最終位置を固定および検証する方法を示します。.
荷重経路を常に考慮します。締結具の間隔、プレートの厚さ、およびパターン周囲の支持は、エンドエフェクタが加速したりプロセス力を受けたときにインターフェースがどのように挙動するかに影響します。大きな切り欠きは質量を減らせますが、パイロットやボルト群周囲の剛性も低下させます。設計では、荷重が入力する箇所と位置決め機能が支持される箇所に十分な材料が必要です。.
剛性と質量を併せて確認する
ロボット手首は移動質量を担うため、重量は重要です。しかし、たわみを考慮せずに質量を最適化すると、リーチ性能をコンプライアンスと引き換えにする可能性があります。長い片持ちツールはプレートの回転や曲げを増幅することがあります。組立体全体の質量と重心を確認し、フランジおよびエンドエフェクタインターフェース周囲のプレート断面を検査します。リブや局所的な厚さの増加は、プレート全体を単に厚くするよりも効果的な場合があります。.
静的計算やシミュレーションは設計をスクリーニングできますが、締結具の予荷重、接触、および境界条件に関する仮定は実際の組立体と一致している必要があります。試作品では、代表的な姿勢や荷重下での測定により、平坦な検査セットアップでは明らかにならないコンプライアンスを明らかにできます。再現性と剛性は関連していますが異なるものです。プレートは一貫して戻りながらも、荷重下でたわむことがあります。.
クリアランスも重要です。配線、空気通路、およびセンサブラケット用のスロットは、重要なランドを分断したり、薄い部分を過度に柔軟にしたりしてはなりません。ケーブルやホースは、手首の移動に伴ってそれらの力がツールを異なる姿勢に引っ張らないように配線します。.
有用なデータムから穴、パイロット、および面を加工する
主座面、位置決めパイロット、および重要な穴パターンは、関連する機能セットとして計画する必要があります。形状と機械アクセスが許す場合、安定したセットアップから関連機能を完成させることで、データム移行のリスクを低減できます。複数のセットアップが必要な場合は、同じ機能データム方式を参照し、ワークホールディングがそれをどのように再確立するかを検討します。.
大きなプレートは、材料が除去されるときに動くことがあり、特に設計に非対称なポケットや薄いウェブがある場合に顕著です。工程計画では、段階的な粗加工を用い、プレートを適切に支持し、部品が安定した後に重要なインターフェースを仕上げることがあります。正確なアプローチは、素材の状態、寸法、公差、および数量に依存します。普遍的な加工順序を前提とすべきではありません。.
多面機能や角度付きインターフェースについては、 3〜4軸フライス加工 または 5軸マシニングを活用しました がアクセスとデータム要件により適合するかどうかを検討します。工程の選択は、機械ラベルの好みではなく、形状と検査計画に従うべきです。.
荷重ケースに応じてプレート材料を選定する
アルミニウムは、可動質量の低さと加工性が重要な場合によく検討されますが、グレード、調質、断面形状、表面処理が結果に影響します。鋼板は、コンパクトで高荷重のインターフェースや摩耗条件においてその特性が有用となる場合がありますが、質量の増加はロボットのペイロードやダイナミクスに影響を与える可能性があります。材料は、実際の荷重、エンベロープ、環境、組立上の制約に基づいて選択してください。.
材料の置き換えを単純な密度の比較として扱わないでください。剛性、ねじのかみ合い、腐食への曝露、接触挙動、仕上げ要件はすべて設計に影響します。陽極酸化処理やその他のコーティングが指定されている場合は、ベアのままにする必要がある面や、管理された嵌め合いを維持する必要がある面を特定してください。コーティングの膜厚は、パイロット、穴、座面インターフェースに影響を与える可能性があります。.
組立後の位置合わせを検証する
部品検査では、指定された基準から座面、パイロット、穴位置、ツール基準との関係を測定する必要があります。次に組立検証では、ロボットとツールの向きおよび位置がアプリケーション要件を満たしているかを確認します。システムに応じて、ゲージ、座標測定、プロービングルーチン、またはマスターフィーチャに対する管理されたセットアップを用いる場合があります。.
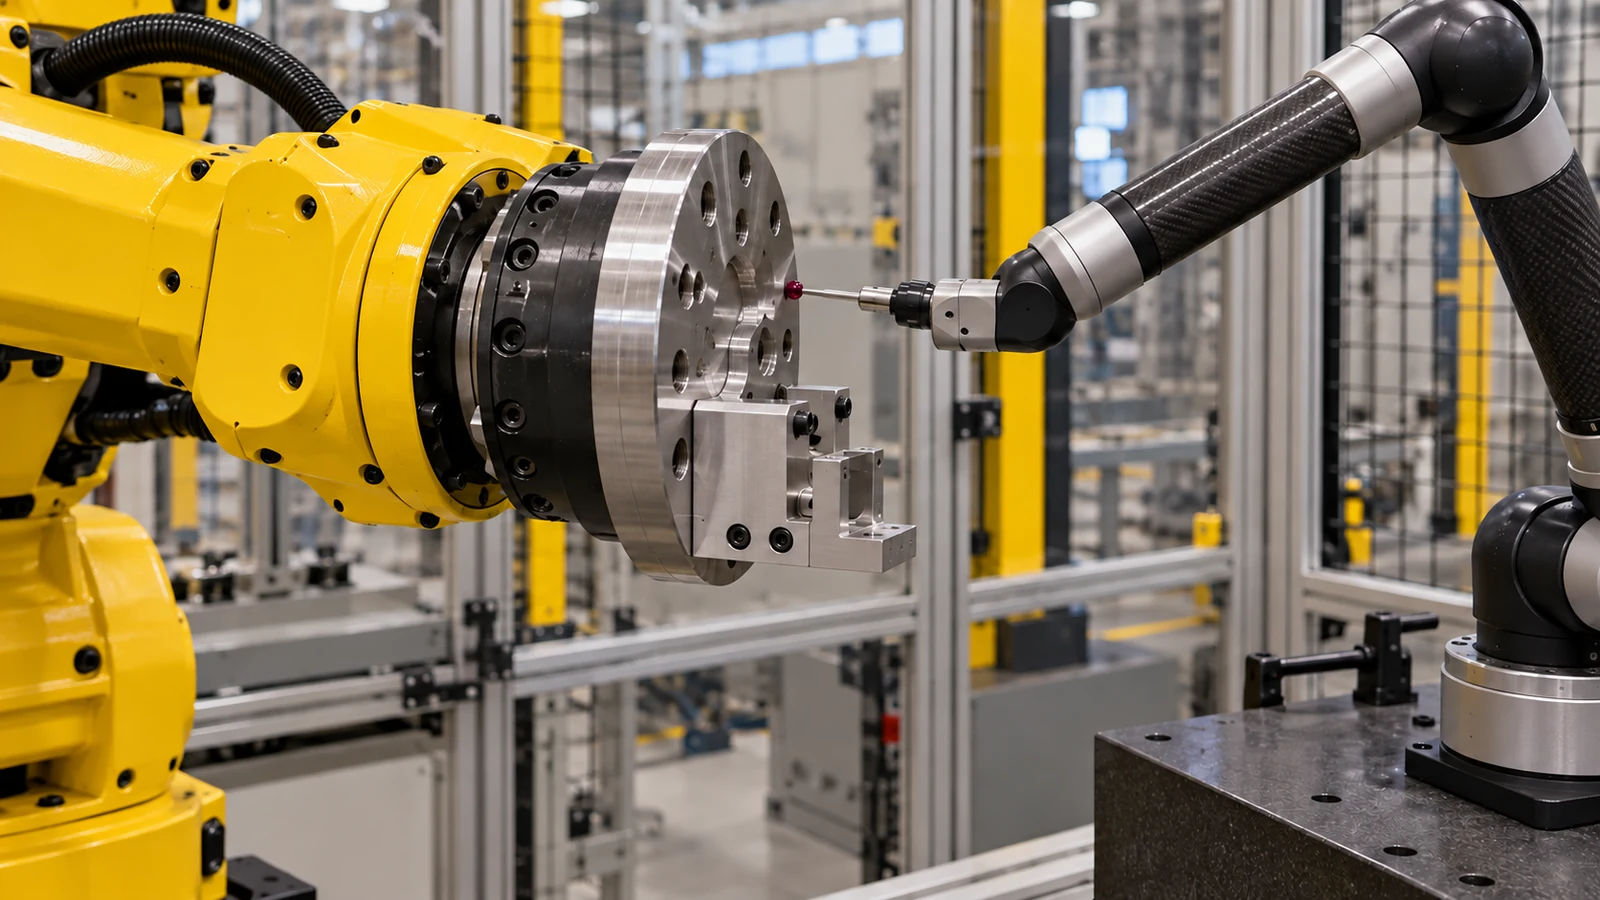
チェックが最終的な締結具のトルク、ケーブル配線、および調整の前に行われるか後に行われるかを記録してください。緩和状態で測定されたプレートは、嵌合面に対してクランプされた場合に異なる挙動を示すことがあります。トラブルシューティングでは、自由状態の部品レポートと負荷状態のシステム測定を混在させず、同じ基準点と同じ組立条件を比較してください。.
メンテナンス後に位置合わせがずれた場合は、プレートを再加工する前に、嵌合面の汚れ、バリ、ピンの状態、締結具の締結順序、ケーブルによる力を点検してください。汚れや損傷した位置決め部は、プレートの測定寸法を変えることなく、見かけ上の幾何誤差を生じさせることがあります。.
プレートの不整合を防ぐRFQの詳細
ロボットモデルまたは制御フランジ図面、エンドエフェクタインターフェース図面、材料と状態、数量、仕上げ、および機能的な座標またはデータム方式を含めてください。どのフィーチャが組立体の位置決めを行うものか、どのフィーチャがクリアランスまたは保持のみのためのものかを明記してください。想定されるツール荷重、リーチ、および供給範囲に含まれるインターフェース部品があれば記載してください。.
検査がプレート単体で必要か、組立後のインターフェースで必要かを明記し、期待される証拠を特定してください。設計がまだ変更中の場合は、リビジョンを明記し、試作学習用のフィーチャと量産クリティカルなインターフェースを区別してください。これにより、加工、組立、受け入れが整合します。.
ツールプレートFAQ
ボルト穴だけで再現性のあるロボットツールの位置合わせが得られますか?
必ずしもそうとは限りません。クリアランス穴は主に締結具を通すためのものであり、組立体に応じてパイロット、ダウエル、ショルダー、その他の設計された位置決めフィーチャが必要になる場合があります。.
ツールプレートは可能な限り軽量であるべきですか?
ペイロードと動的要件を満たしつつ、十分な剛性とインターフェース支持を維持する必要があります。たわみを生じさせたり位置決めフィーチャを弱めたりする軽量化は、再現性を損なう可能性があります。.
設置後に何を確認すべきですか?
指定された組立条件(最終的な締結具の状態および関連するケーブルまたはホースの配線を含む)の下で、ロボット基準に対するツールデータムまたはセンターポイントを検証します。.