
Una piastra portautensile per robot può corrispondere al proprio schema di fori nominale e produrre comunque un allineamento scadente dell'effettore finale. La relazione critica di solito passa attraverso più dei soli bulloni: faccia della flangia, centraggio o registro, spine di posizionamento, spessore dell'adattatore e le superfici di riferimento dell'utensile stesso contribuiscono tutti. La lavorazione delle piastre portautensile per robot dovrebbe quindi controllare la catena di interfaccia che determina la posizione, non limitarsi a riprodurre una piastra rettangolare con fori.
Partire dalla relazione di coordinate che l'assemblaggio deve preservare. Identificare quali elementi posizionano la piastra, quali elementi di fissaggio garantiscono il trattenimento e quali dimensioni controllano il punto centrale dell'utensile o l'orientamento della pinza. Poi decidere cosa deve essere misurato sulla piastra stessa e cosa deve essere verificato dopo l'assemblaggio.
- Mappare l'intera catena di interfaccia
- Separare il posizionamento dal fissaggio
- Verificare rigidità e massa insieme
- Lavorare fori, centraggi e facce da riferimenti utili
- Selezionare il materiale della piastra in base al caso di carico
- Verificare l'allineamento dopo l'assemblaggio
- Dettagli della richiesta di offerta che evitano un disallineamento della piastra
- Domande frequenti sulle piastre portautensile
Mappare l'intera catena di interfaccia
Disegnare l'assemblaggio dalla flangia del robot fino all'elemento funzionale: flangia, piastra portautensile, eventuali distanziali o adattatori, corpo dell'effettore finale e l'utensile o la pinza finale. Registrare la faccia di appoggio, il diametro di registro o centraggio, le posizioni dei perni, lo schema dei bulloni e il riferimento utilizzato per orientare l'utensile. Una piastra può essere realizzata accuratamente secondo il proprio disegno e comunque non allinearsi se il disegno fa riferimento a un bordo che non viene utilizzato durante l'assemblaggio.
Considerare l'altezza cumulativa della catena e l'errore angolare. Una piccola inclinazione su un'interfaccia può spostare notevolmente un punto dell'utensile quando l'utensile si estende lontano dalla flangia. Ciò non significa che ogni dimensione necessiti di una tolleranza stretta. Significa che il disegno dovrebbe distinguere le superfici di posizionamento e gli elementi di orientamento dai fori di passaggio, dagli intagli per i cavi e dai bordi non funzionali.
Se una piastra collega un'interfaccia standard per robot a uno schema personalizzato, identificare entrambi gli standard di interfaccia o fornire disegni controllati. Non presumere che cerchi di bulloni nominalmente simili siano intercambiabili; dimensione del centraggio, profondità del registro, forma della filettatura e dettagli della faccia possono variare a seconda del modello di robot o della famiglia di utensili.
Separare il posizionamento dal fissaggio
I bulloni serrano la piastra, ma i fori di tolleranza da soli non stabiliscono necessariamente una posizione ripetibile. A seconda del progetto e della sequenza di assemblaggio, può essere necessario un pilota a accoppiamento preciso, spine cilindriche, uno spallamento o un'altra caratteristica di posizionamento. Lo schema di posizionamento dovrebbe essere intenzionale, accessibile per l'ispezione e compatibile con le modalità di rimozione e reinstallazione della piastra.
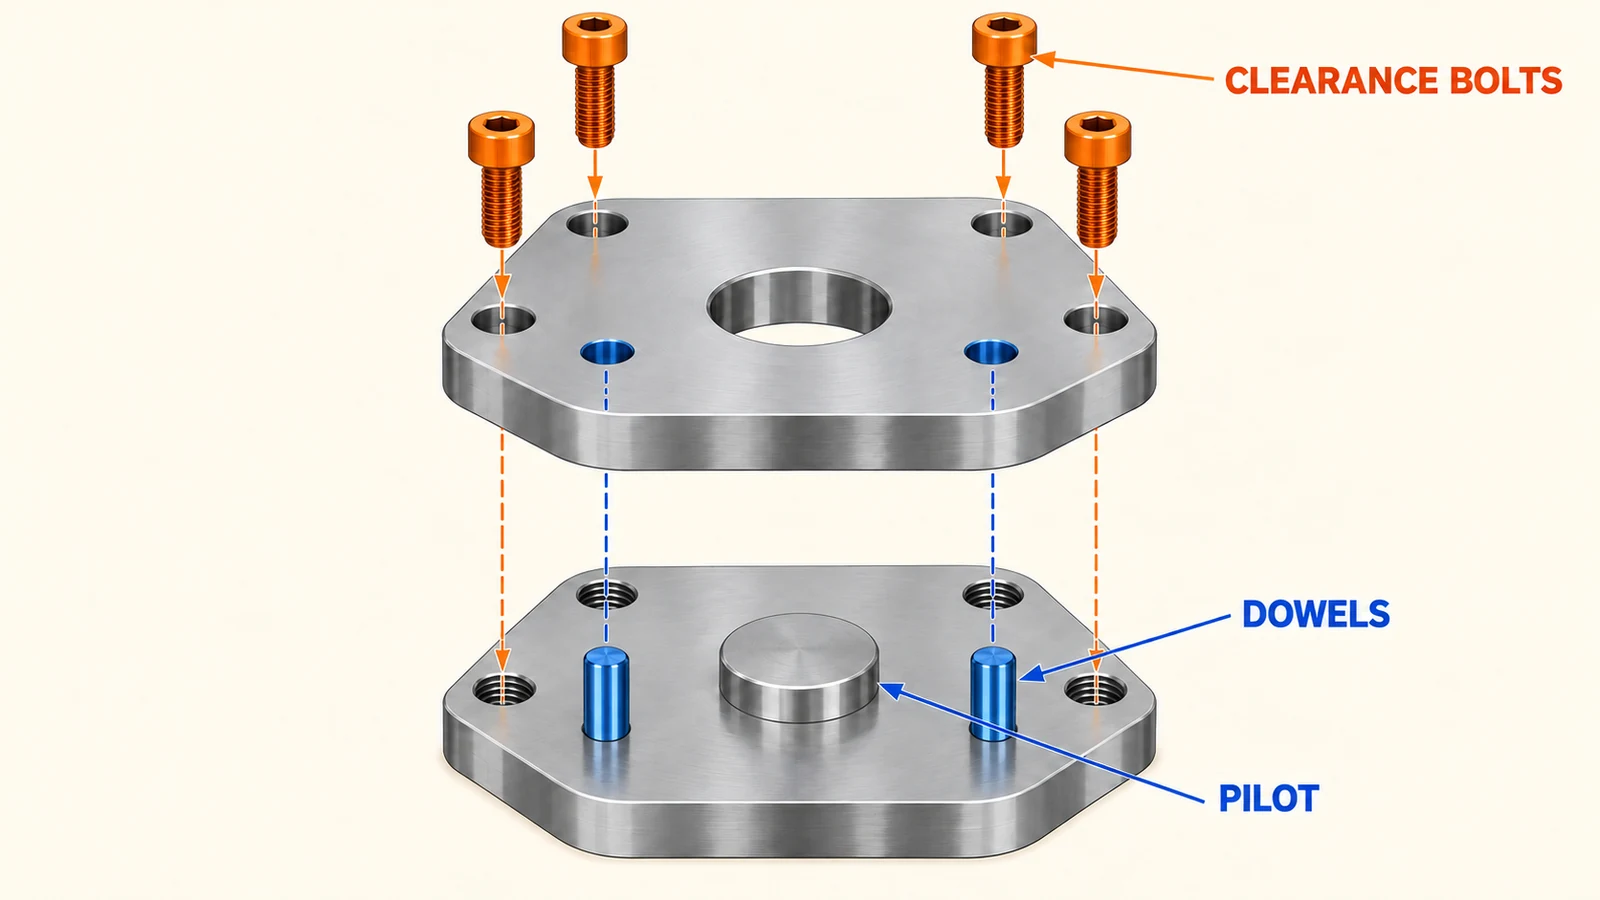
Quando si utilizzano spine, definire la loro relazione con la faccia primaria e l'asse funzionale dell'utensile. La posizione e l'accoppiamento dei fori dovrebbero essere selezionati in base alla ripetibilità richiesta e all'approccio di assemblaggio, anziché copiati da un disegno generico. Se si prevede che la piastra sia regolabile durante la messa a punto, indicare l'intervallo di regolazione e il metodo utilizzato per bloccare e verificare la posizione finale.
Tenere presente il percorso del carico. La spaziatura dei fissaggi, lo spessore della piastra e il supporto attorno allo schema influenzano il comportamento dell'interfaccia quando l'effettore finale accelera o incontra la forza di processo. Un ampio intaglio può ridurre la massa ma anche la rigidità attorno a un pilota o a un gruppo di bulloni. Il progetto necessita di materiale sufficiente dove entra il carico e dove sono supportate le caratteristiche di posizionamento.
Verificare insieme rigidità e massa
I polsi dei robot trasportano massa in movimento, quindi il peso è importante; tuttavia, ottimizzare la massa senza considerare la deflessione può scambiare le prestazioni di portata con la cedevolezza. Un utensile lungo a sbalzo può amplificare la rotazione o la flessione della piastra. Rivedere la massa e il centro di gravità dell'assieme completo, quindi ispezionare le sezioni della piastra attorno alla flangia e all'interfaccia dell'effettore finale. Le nervature o lo spessore locale possono essere più efficaci del semplice aumento dello spessore dell'intera piastra.
I calcoli statici o la simulazione possono selezionare i progetti, ma le ipotesi sul precarico dei fissaggi, sul contatto e sulle condizioni al contorno dovrebbero corrispondere all'assieme reale. Per un prototipo, le misurazioni in orientamento o sotto carico rappresentativi possono rivelare cedevolezze che un setup di ispezione piano non mostrerebbe. Ripetibilità e rigidità sono correlate ma diverse: una piastra può ritornare in modo coerente pur flettendosi sotto carico.
Anche lo spazio libero è importante. Le asole per cablaggi, passaggi pneumatici e staffe dei sensori non dovrebbero interrompere le superfici critiche né rendere una sezione sottile troppo flessibile. Instradare cavi e tubi in modo che le loro forze non tirino l'utensile in un orientamento diverso mentre il polso si muove.
Lavorare fori, piloti e facce da datum utili
La faccia di appoggio primaria, il pilota di posizionamento e lo schema di fori critici dovrebbero essere pianificati come un insieme di caratteristiche correlate. Quando la geometria e l'accesso della macchina lo consentono, completare le caratteristiche correlate da un setup stabile può ridurre il rischio di trasferimento dei datum. Se sono richiesti più setup, fare riferimento allo stesso schema di datum funzionale e considerare come l'attrezzatura di fissaggio lo stabilisce nuovamente.
Le piastre grandi possono muoversi quando viene rimosso materiale, in particolare quando il progetto presenta tasche asimmetriche o nervature sottili. Un piano di processo può utilizzare sgrossatura a stadi, supportare adeguatamente la piastra e finire le interfacce critiche dopo che il pezzo è stabile. L'approccio esatto dipende dalle condizioni del grezzo, dalle dimensioni, dalla tolleranza e dalla quantità; non si dovrebbe presumere una sequenza di lavorazione universale.
Per caratteristiche su più facce o interfacce angolate, verificare se fresatura a 3-4 assi o fresatura a 5 assi corrisponde meglio ai requisiti di accesso e datum. La scelta del processo dovrebbe seguire la geometria e il piano di ispezione, non una preferenza per un'etichetta di macchina.
Selezionare il materiale della piastra per il caso di carico
L'alluminio è spesso preso in considerazione quando contano una bassa massa in movimento e la lavorabilità, ma la lega, il trattamento termico, la geometria della sezione e il trattamento superficiale influenzano il risultato. Una piastra in acciaio può essere rilevante dove un'interfaccia compatta e altamente sollecitata o una condizione di usura rendono utili le sue proprietà, sebbene la massa aggiunta possa influire sul carico utile e sulla dinamica del robot. Scegliere il materiale in base al carico effettivo, all'ingombro, all'ambiente e ai vincoli di assemblaggio.
Non trattare la sostituzione del materiale come un semplice confronto di densità. Rigidità, impegno della filettatura, esposizione alla corrosione, comportamento al contatto e requisiti di finitura influenzano tutti il progetto. Se è specificata l'anodizzazione o un altro rivestimento, identificare le superfici che devono rimanere grezze o mantenere un accoppiamento controllato. Lo spessore del rivestimento può influire su centraggi, fori e interfacce di appoggio.
Verificare l'allineamento dopo l'assemblaggio
L'ispezione del pezzo deve misurare la faccia di appoggio, il centraggio, le posizioni dei fori e la relazione con il datum utensile rispetto ai riferimenti indicati. La verifica dell'assemblaggio controlla poi se l'orientamento e la posizione robot-utensile soddisfano il requisito applicativo. A seconda del sistema, ciò può comportare un calibro, una misurazione a coordinate, una routine di tastatura o un setup controllato rispetto a una feature master.
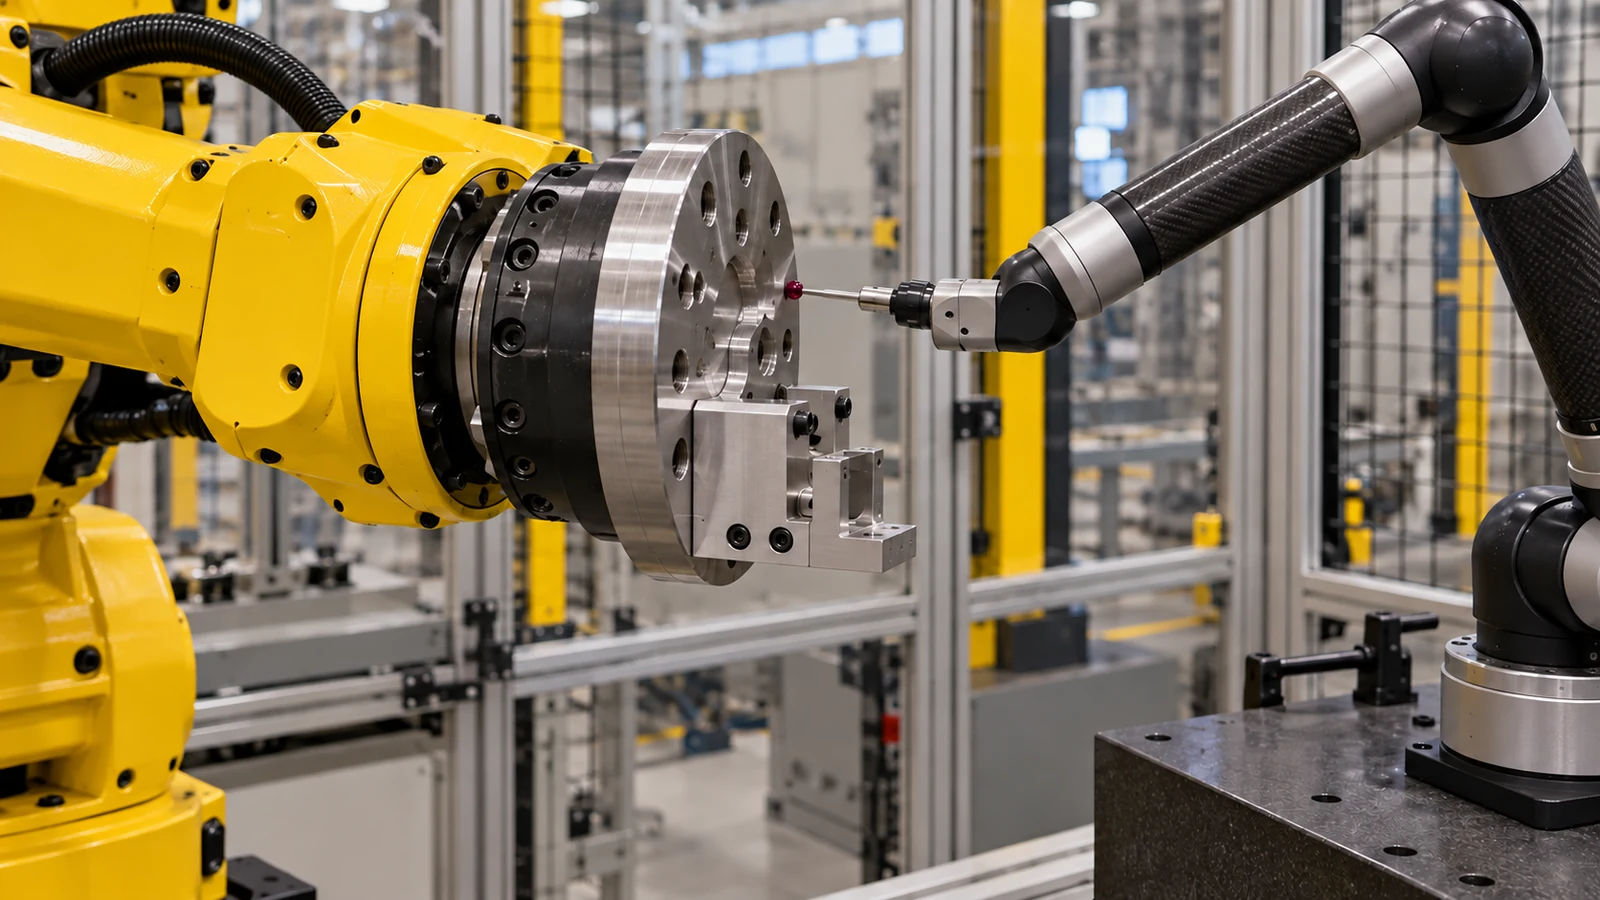
Registrare se il controllo viene eseguito prima o dopo la coppia finale dei fissaggi, il passaggio dei cavi e qualsiasi regolazione. Una piastra misurata in stato rilassato può comportarsi diversamente quando viene serrata contro una faccia di accoppiamento. Per la diagnosi, confrontare gli stessi punti di riferimento e le stesse condizioni di assemblaggio anziché mescolare un rapporto del pezzo in stato libero con una misurazione del sistema sotto carico.
Quando l'allineamento si discosta dopo la manutenzione, ispezionare la contaminazione sulle facce di accoppiamento, le bave, le condizioni dei perni, la sequenza di serraggio e le forze dei cavi prima di rilavorare la piastra. Sporco o un riferimento danneggiato possono creare un apparente errore geometrico senza modificare le dimensioni misurate della piastra.
Dettagli della RFQ che evitano un disallineamento della piastra
Includere il modello del robot o il disegno della flangia controllata, il disegno dell'interfaccia dell'effettore finale, il materiale e lo stato, la quantità, la finitura e lo schema funzionale di coordinate o datum. Indicare quali feature posizionano l'assemblaggio e quali servono solo per il gioco o il fissaggio. Fornire il carico previsto dell'utensile, lo sbraccio e gli eventuali componenti dell'interfaccia inclusi nel fornito.
Specificare se l'ispezione è richiesta sulla sola piastra o sull'interfaccia assemblata e identificare le evidenze attese. Se il progetto è ancora in evoluzione, indicare la revisione e distinguere le feature di apprendimento del prototipo dalle interfacce critiche per la produzione. Ciò mantiene allineati lavorazione, assemblaggio e accettazione.
FAQ sulla piastra portautensile
I soli fori passanti garantiscono un allineamento ripetibile dell'utensile del robot?
Non necessariamente. I fori di gioco consentono principalmente il passaggio dei fissaggi; a seconda dell'assemblaggio può essere necessaria una feature di posizionamento progettata, come un centraggio, un perno cilindrico, una spalla o altro.
Una piastra portautensile deve essere il più leggera possibile?
Deve soddisfare i requisiti di carico utile e dinamica mantenendo una rigidità adeguata e un supporto dell'interfaccia adeguato. Una riduzione di peso che provoca flessione o indebolisce le feature di posizionamento può compromettere la ripetibilità.
Cosa deve essere controllato dopo l'installazione?
Verificare il datum dell'utensile o il punto centrale rispetto al riferimento del robot nelle condizioni di assemblaggio specificate, incluso lo stato finale del fissaggio e il percorso pertinente dei cavi o dei tubi flessibili.