
Uma placa de ferramenta para robô pode corresponder ao seu padrão de furos nominal e ainda assim produzir um alinhamento deficiente do efetuador final. A relação crítica geralmente envolve mais do que os parafusos: a face do flange, o pino ou registro de centragem, os pinos de localização, a espessura do adaptador e as próprias superfícies de referência da ferramenta contribuem todos. A usinagem de placas de ferramenta para robô deve, portanto, controlar a cadeia de interfaces que define a posição, e não apenas reproduzir uma placa retangular com furos.
Comece pela relação de coordenadas que a montagem deve preservar. Identifique quais recursos localizam a placa, quais fixadores proporcionam a retenção e quais dimensões controlam o ponto central da ferramenta ou a orientação da garra. Depois, decida o que deve ser medido na própria placa e o que deve ser verificado após a montagem.
- Mapeie a pilha completa de interfaces
- Separe a localização da fixação
- Verifique a rigidez e a massa em conjunto
- Usine furos, pinos e faces a partir de referências úteis
- Selecione o material da placa para o caso de carga
- Verifique o alinhamento após a montagem
- Detalhes do pedido de cotação que evitam incompatibilidade da placa
- Perguntas frequentes sobre placas de ferramenta
Mapeie a pilha completa de interfaces
Desenhe a montagem desde o flange do robô até o recurso de trabalho: flange, placa de ferramenta, qualquer espaçador ou adaptador, corpo do efetuador final e a ferramenta ou garra final. Registre a face de assentamento, o diâmetro do registro ou pino de centragem, as localizações dos pinos de posicionamento, o padrão de parafusos e a referência usada para orientar a ferramenta. Uma placa pode ser fabricada com precisão conforme o seu próprio desenho e ainda assim falhar no alinhamento se o desenho fizer referência a uma aresta que não é usada durante a montagem.
Considere a altura acumulada da pilha e o erro angular. Uma pequena inclinação numa interface pode deslocar visivelmente um ponto da ferramenta quando a ferramenta se estende para longe do flange. Isto não significa que todas as dimensões precisem de uma tolerância apertada. Significa que o desenho deve distinguir as superfícies de localização e os recursos de orientação dos furos de folga, recortes para cabos e arestas não funcionais.
Se uma placa liga uma interface padrão de robô a um padrão personalizado, identifique ambas as normas de interface ou forneça desenhos controlados. Não presuma que círculos de parafusos nominalmente semelhantes sejam intercambiáveis; o tamanho do pino de centragem, a profundidade do registro, a forma da rosca e os detalhes da face podem diferir conforme o modelo do robô ou a família de ferramentas.
Separar a Localização da Fixação
Os parafusos fixam a placa, mas os furos de folga por si só não estabelecem necessariamente uma posição repetível. Dependendo do projeto e da sequência de montagem, pode ser necessário um pino-guia de ajuste preciso, pinos de encaixe, um ressalto ou outro recurso de localização. O esquema de localização deve ser deliberado, acessível para inspeção e compatível com a forma como a placa é removida e reinstalada.
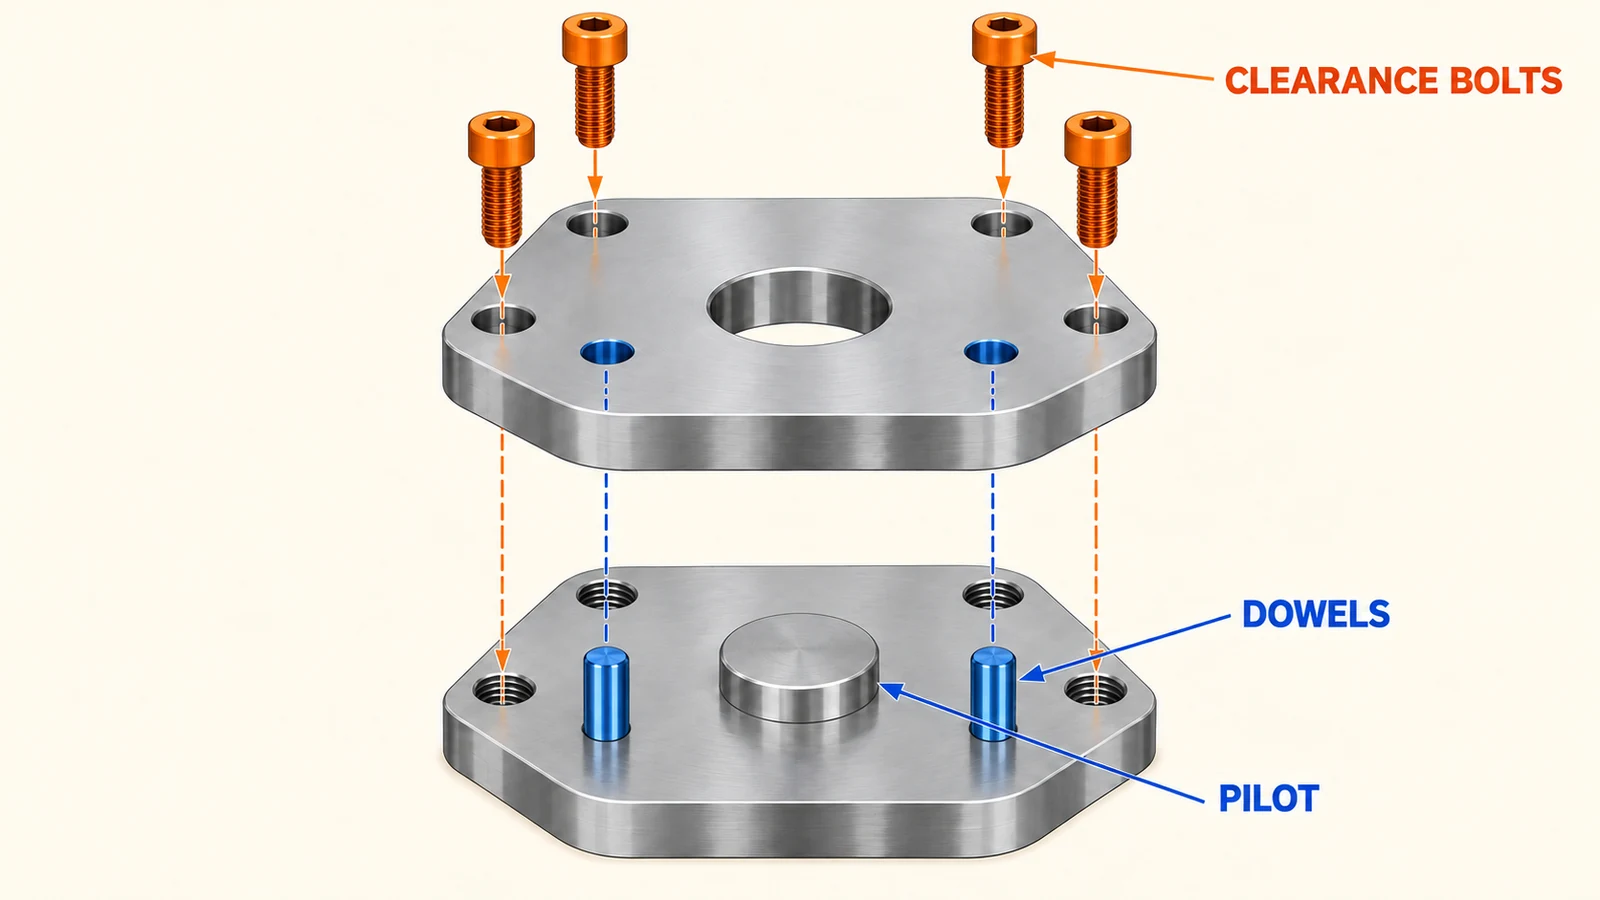
Quando forem utilizados pinos de encaixe, defina a sua relação com a face primária e com o eixo funcional da ferramenta. A posição e o ajuste dos furos devem ser selecionados com base na repetibilidade exigida e na abordagem de montagem, e não copiados de um desenho genérico. Se se espera que a placa seja ajustável durante a configuração, indique a faixa de ajuste e o método utilizado para bloquear e verificar a posição final.
Mantenha o caminho de carga em vista. O espaçamento dos fixadores, a espessura da placa e o suporte em torno do padrão influenciam o comportamento da interface quando o efetuador final acelera ou encontra força de processo. Um recorte grande pode reduzir a massa, mas também reduz a rigidez em torno de um pino-guia ou de um grupo de parafusos. O projeto precisa de material suficiente onde a carga entra e onde os recursos de localização são suportados.
Verificar a Rigidez e a Massa em Conjunto
Os pulsos dos robôs transportam massa em movimento, por isso o peso é importante; no entanto, otimizar a massa sem considerar a deflexão pode trocar desempenho de alcance por complacência. Uma ferramenta longa em balanço pode amplificar a rotação ou a flexão da placa. Reveja a massa e o centro de gravidade do conjunto completo e, em seguida, inspecione as secções da placa em torno do flange e da interface do efetuador final. Nervuras ou espessura local podem ser mais eficazes do que simplesmente tornar toda a placa mais espessa.
Cálculos estáticos ou simulação podem triar projetos, mas as premissas sobre pré-carga dos fixadores, contacto e condições de fronteira devem corresponder à montagem real. Para um protótipo, medições sob orientação ou carga representativas podem revelar complacência que uma configuração de inspeção plana não mostrará. Repetibilidade e rigidez estão relacionadas, mas são diferentes: uma placa pode retornar de forma consistente e ainda assim fletir sob carga.
A folga também é importante. Ranhuras para cablagem, passagens pneumáticas e suportes de sensores não devem interromper superfícies de apoio críticas nem tornar uma secção fina demasiado flexível. Encaminhe cabos e mangueiras de modo que as suas forças não puxem a ferramenta para uma orientação diferente à medida que o pulso se move.
Usinar Furos, Pinos-Guia e Faces a Partir de Datums Úteis
A face de assentamento primária, o pino-guia de localização e o padrão de furos crítico devem ser planeados como um conjunto de recursos relacionados. Quando a geometria e o acesso da máquina o permitirem, concluir recursos relacionados a partir de uma configuração estável pode reduzir o risco de transferência de datum. Se forem necessárias várias configurações, refira o mesmo esquema de datum funcional e considere como o dispositivo de fixação o estabelece novamente.
As placas grandes podem mover-se quando o material é removido, especialmente quando o projeto tem bolsas assimétricas ou paredes finas. Um plano de processo pode usar desbaste faseado, suportar adequadamente a placa e acabar as interfaces críticas depois de a peça estar estável. A abordagem exata depende da condição do material em bruto, das dimensões, da tolerância e da quantidade; não se deve assumir uma sequência de maquinagem universal.
Para recursos em várias faces ou interfaces angulares, reveja se fresagem de 3-4 eixos ou fresamento de 5 eixos corresponde melhor aos requisitos de acesso e de datum. A escolha do processo deve seguir a geometria e o plano de inspeção, e não uma preferência por um rótulo de máquina.
Selecionar o Material da Placa para o Caso de Carga
O alumínio é frequentemente considerado quando a baixa massa móvel e a usinabilidade são importantes, mas o tipo, o têmpera, a geometria da seção e o tratamento superficial afetam o resultado. Uma placa de aço pode ser relevante onde uma interface compacta e altamente carregada ou uma condição de desgaste tornam suas propriedades úteis, embora a massa adicional possa afetar a carga útil e a dinâmica do robô. Escolha o material usando as cargas reais, o envelope, o ambiente e as restrições de montagem.
Não trate a substituição de material como uma simples comparação de densidade. Rigidez, engajamento de rosca, exposição à corrosão, comportamento de contato e requisitos de acabamento afetam o projeto. Se a anodização ou outro revestimento for especificado, identifique as superfícies que devem permanecer nuas ou manter um ajuste controlado. A espessura do revestimento pode afetar pilotos, furos e interfaces de assentamento.
Verifique o Alinhamento Após a Montagem
A inspeção da peça deve medir a face de assentamento, o piloto, as localizações dos furos e a relação com o datum da ferramenta a partir das referências indicadas. A verificação da montagem então checa se a orientação e a posição do robô para a ferramenta atendem ao requisito da aplicação. Dependendo do sistema, isso pode envolver um calibrador, medição por coordenadas, rotina de apalpação ou configuração controlada contra um recurso mestre.
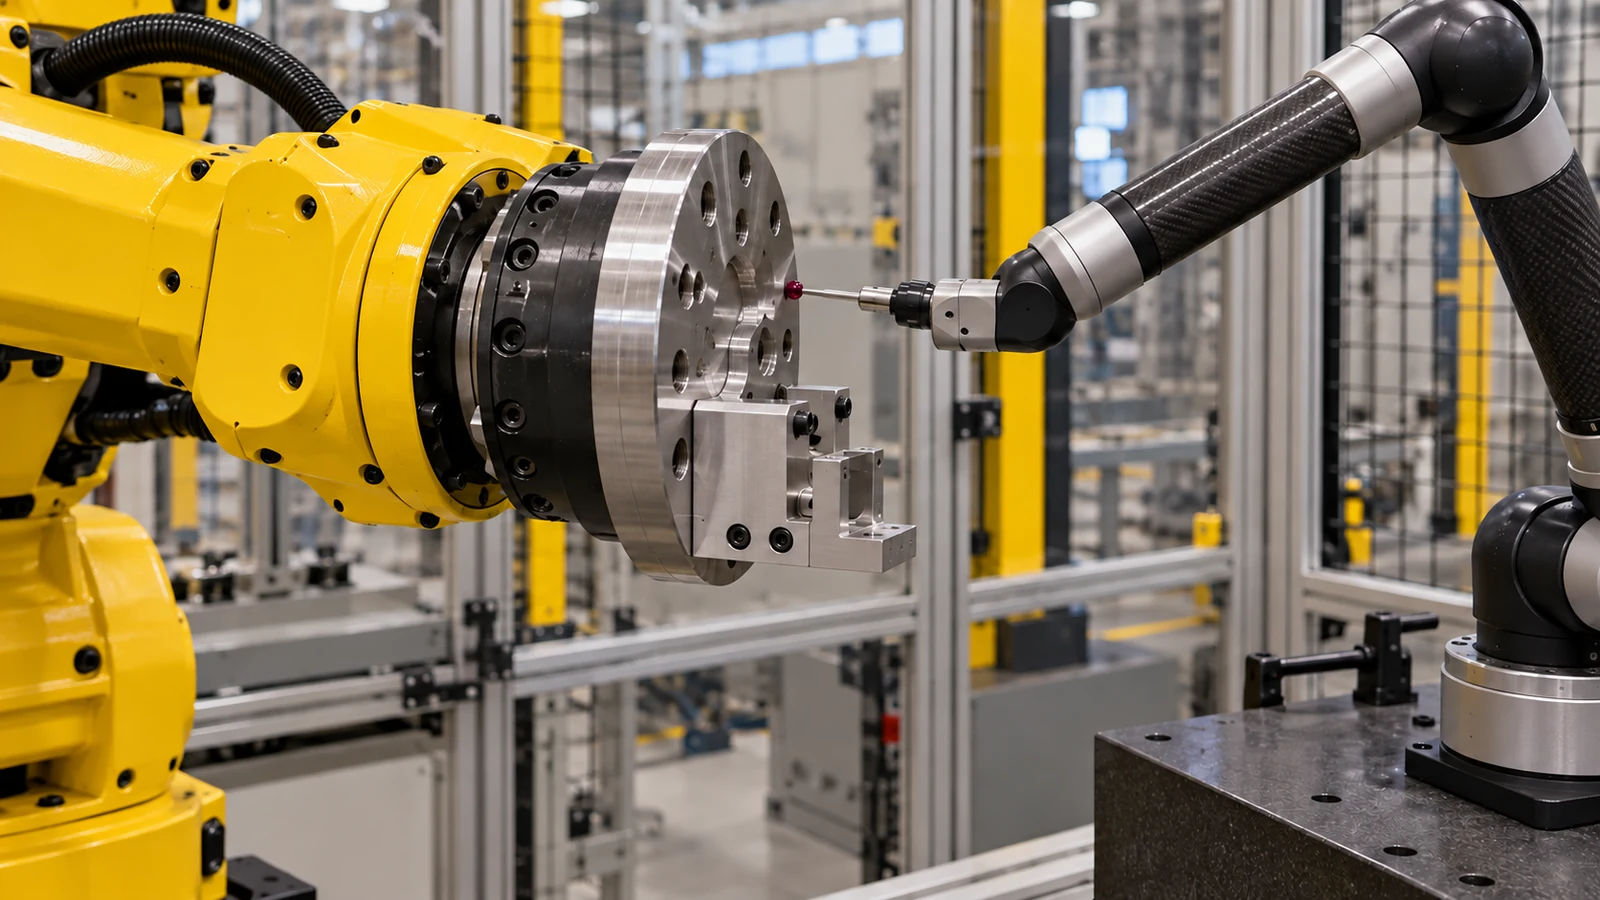
Registre se a verificação é realizada antes ou depois do torque final dos fixadores, do roteamento de cabos e de qualquer ajuste. Uma placa medida em estado relaxado pode se comportar de forma diferente quando fixada contra uma face de acoplamento. Para solução de problemas, compare os mesmos pontos de referência e condições de montagem em vez de misturar um relatório de peça em estado livre com uma medição do sistema carregado.
Quando o alinhamento se desvia após a manutenção, inspecione contaminação nas faces de acoplamento, rebarbas, condição dos pinos, sequência de fixação e forças dos cabos antes de usinar novamente a placa. Sujeira ou um registro danificado podem criar um erro geométrico aparente sem alterar as dimensões medidas da placa.
Detalhes de RFQ Que Evitam Incompatibilidade da Placa
Inclua o modelo do robô ou o desenho do flange controlado, o desenho da interface do efetuador final, o material e a condição, a quantidade, o acabamento e o esquema funcional de coordenadas ou datum. Marque quais recursos localizam a montagem e quais são apenas para folga ou retenção. Forneça a carga esperada da ferramenta, o alcance e quaisquer componentes de interface incluídos no escopo de fornecimento.
Declare se a inspeção é necessária apenas na placa ou na interface montada e identifique a evidência esperada. Se o projeto ainda estiver mudando, marque a revisão e distinga recursos de aprendizado de protótipo de interfaces críticas para produção. Isso mantém a usinagem, a montagem e a aceitação alinhadas.
Perguntas Frequentes Sobre Placas de Ferramenta
Os furos de parafuso sozinhos fornecem alinhamento repetível da ferramenta do robô?
Não necessariamente. Furos de folga permitem principalmente a passagem dos fixadores; um piloto, pino, ombro ou outro recurso de localização projetado pode ser necessário dependendo da montagem.
Uma placa de ferramenta deve ser o mais leve possível?
Ela deve atender às necessidades de carga útil e dinâmica, mantendo rigidez e suporte de interface adequados. A redução de peso que causa deflexão ou enfraquece os recursos de localização pode comprometer a repetibilidade.
O que deve ser verificado após a instalação?
Verifique o datum da ferramenta ou ponto central em relação à referência do robô nas condições de montagem especificadas, incluindo o estado final dos fixadores e o encaminhamento relevante de cabos ou mangueiras.