
Una placa de herramienta para robot puede coincidir con su patrón de agujeros nominal y aun así producir una mala alineación del efector final. La relación crítica normalmente pasa por más que los pernos: la cara de la brida, el piloto o registro, los pasadores de localización, el espesor del adaptador y las propias superficies de referencia de la herramienta contribuyen todos. Por lo tanto, el mecanizado de placas de herramienta para robot debe controlar la cadena de interfaz que define la posición, no limitarse a reproducir una placa rectangular con agujeros.
Comience por la relación de coordenadas que el ensamblaje debe preservar. Identifique qué características localizan la placa, qué sujetadores proporcionan la retención y qué dimensiones controlan el punto central de la herramienta o la orientación del gripper. Luego decida qué debe medirse en la propia placa y qué debe verificarse después del ensamblaje.
- Mapee la pila de interfaz completa
- Separe la localización de la sujeción
- Verifique la rigidez y la masa juntas
- Mecanice agujeros, pilotos y caras desde referencias útiles
- Seleccione el material de la placa para el caso de carga
- Verifique la alineación después del ensamblaje
- Detalles de RFQ que evitan un desajuste de la placa
- Preguntas frecuentes sobre placas de herramienta
Mapee la pila de interfaz completa
Dibuje el ensamblaje desde la brida del robot hasta la característica de trabajo: brida, placa de herramienta, cualquier separador o adaptador, cuerpo del efector final y la herramienta o gripper final. Registre la cara de asiento, el diámetro de registro o piloto, las ubicaciones de los pasadores, el patrón de pernos y la referencia utilizada para orientar la herramienta. Una placa puede fabricarse con precisión según su propio plano y aun así no alinearse si el plano hace referencia a un borde que no se utiliza durante el ensamblaje.
Considere la altura acumulada de la pila y el error angular. Una pequeña inclinación en una interfaz puede desplazar notablemente un punto de la herramienta cuando esta se extiende lejos de la brida. Esto no significa que cada dimensión necesite una tolerancia estrecha. Significa que el plano debe distinguir las superficies de localización y las características de orientación de los agujeros de holgura, los recortes para cables y los bordes no funcionales.
Si una placa conecta una interfaz de robot estándar con un patrón personalizado, identifique ambas normas de interfaz o proporcione planos controlados. No suponga que círculos de pernos nominalmente similares son intercambiables; el tamaño del piloto, la profundidad del registro, la forma de la rosca y los detalles de la cara pueden diferir según el modelo de robot o la familia de herramientas.
Separar la localización de la fijación
Los pernos sujetan la placa, pero los agujeros de holgura por sí solos no necesariamente establecen una posición repetible. Según el diseño y la secuencia de ensamblaje, puede ser necesario un piloto de ajuste preciso, pasadores cilíndricos, un hombro u otra característica de localización. El esquema de localización debe ser deliberado, accesible para inspección y compatible con la forma en que se retira y reinstala la placa.
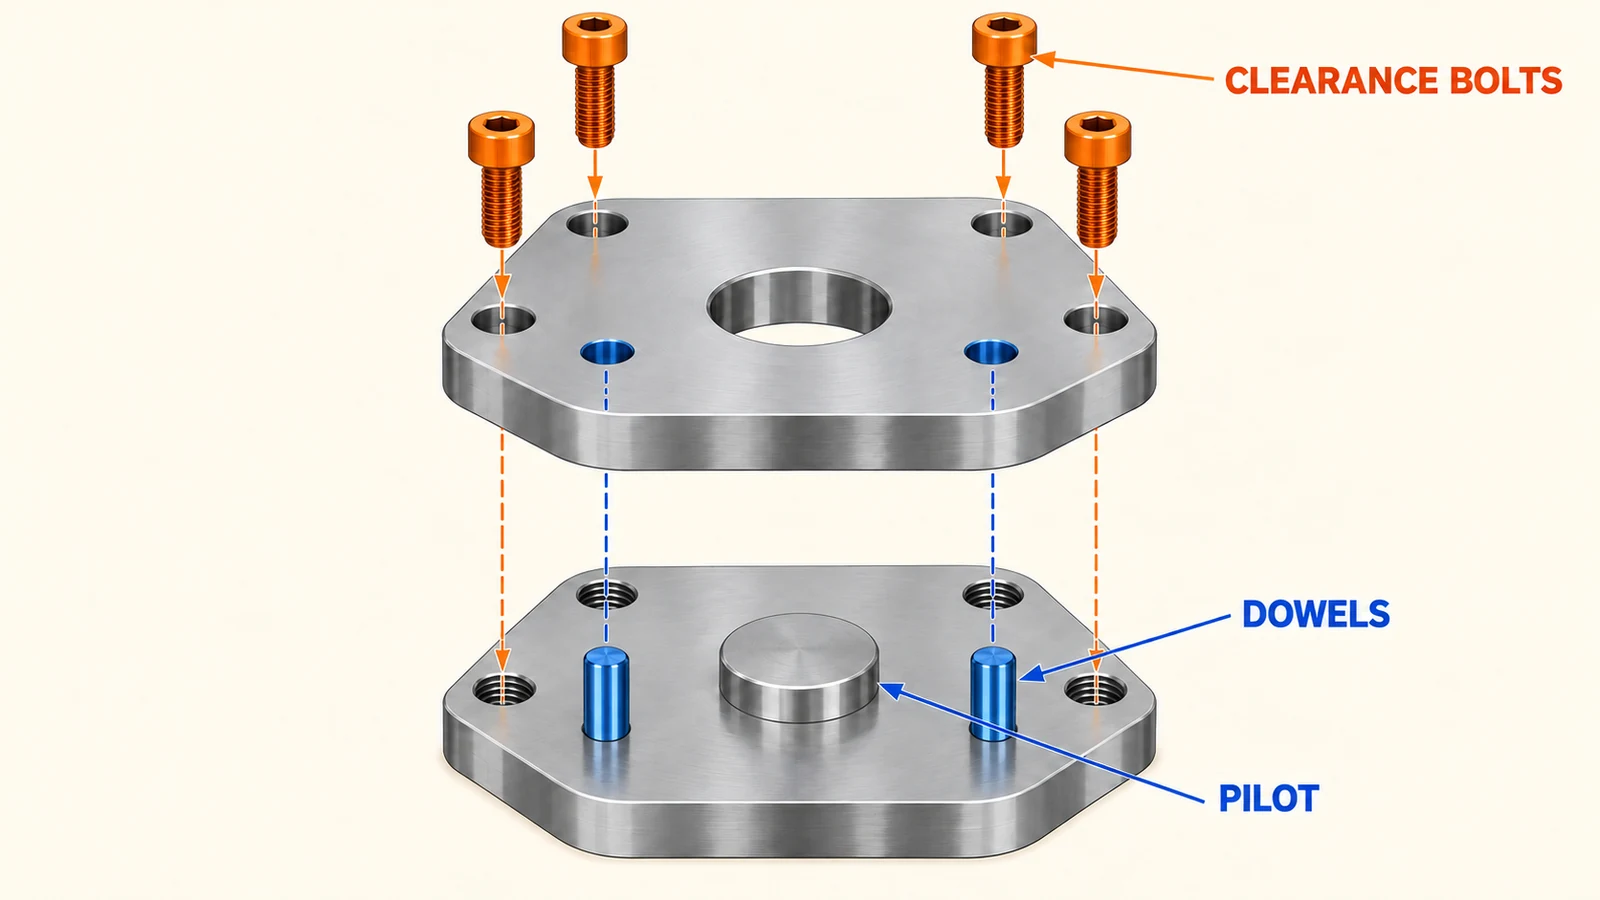
Cuando se utilizan pasadores, defina su relación con la cara primaria y el eje funcional de la herramienta. La posición y el ajuste de los agujeros deben seleccionarse a partir de la repetibilidad requerida y el enfoque de ensamblaje, en lugar de copiarse de un plano genérico. Si se espera que la placa sea ajustable durante la configuración, muestre el rango de ajuste y el método utilizado para bloquear y verificar la posición final.
Mantenga visible la trayectoria de carga. El espaciado de los sujetadores, el espesor de la placa y el soporte alrededor del patrón influyen en cómo se comporta la interfaz cuando el efector final acelera o encuentra fuerza del proceso. Un recorte grande puede reducir la masa pero también reducir la rigidez alrededor de un piloto o grupo de pernos. El diseño necesita suficiente material donde entra la carga y donde se soportan las características de localización.
Verificar la rigidez y la masa en conjunto
Las muñecas de los robots transportan masa en movimiento, por lo que el peso importa; sin embargo, optimizar la masa sin considerar la deflexión puede intercambiar rendimiento de alcance por flexibilidad. Una herramienta larga en voladizo puede amplificar la rotación o flexión de la placa. Revise la masa y el centro de gravedad del ensamblaje completo, luego inspeccione las secciones de la placa alrededor de la brida y la interfaz del efector final. Las nervaduras o el espesor local pueden ser más efectivos que simplemente hacer toda la placa más gruesa.
Los cálculos estáticos o la simulación pueden filtrar diseños, pero las suposiciones sobre la precarga de los sujetadores, el contacto y las condiciones de contorno deben coincidir con el ensamblaje real. Para un prototipo, las mediciones bajo orientación o carga representativas pueden exponer flexibilidad que una configuración de inspección plana no mostrará. La repetibilidad y la rigidez están relacionadas pero son diferentes: una placa puede regresar de manera consistente mientras aún se flexiona bajo carga.
La holgura también importa. Las ranuras para cableado, pasajes neumáticos y soportes de sensores no deben interrumpir superficies de apoyo críticas ni hacer que una sección delgada sea demasiado flexible. Encamine los cables y mangueras de modo que sus fuerzas no tiren de la herramienta hacia una orientación diferente a medida que se mueve la muñeca.
Mecanizar agujeros, pilotos y caras desde datums útiles
La cara de asiento primaria, el piloto de localización y el patrón de agujeros crítico deben planificarse como un conjunto de características relacionadas. Cuando la geometría y el acceso de la máquina lo permitan, completar características relacionadas desde una configuración estable puede reducir el riesgo de transferencia de datum. Si se requieren múltiples configuraciones, haga referencia al mismo esquema de datum funcional y considere cómo el sistema de sujeción lo establece nuevamente.
Las placas grandes pueden moverse cuando se elimina material, particularmente cuando el diseño tiene bolsillos asimétricos o nervios delgados. Un plan de proceso puede usar desbaste por etapas, soportar adecuadamente la placa y terminar las interfaces críticas después de que la pieza esté estable. El enfoque exacto depende de la condición del material en bruto, las dimensiones, la tolerancia y la cantidad; no debe suponerse una secuencia de mecanizado universal.
Para características de múltiples caras o interfaces anguladas, revise si el fresado de 3-4 ejes o estrategia de fresado de 5 ejes se ajusta mejor a los requisitos de acceso y datum. La elección del proceso debe seguir la geometría y el plan de inspección, no una preferencia por una etiqueta de máquina.
Seleccionar el material de la placa para el caso de carga
A menudo se considera el aluminio cuando importan la baja masa en movimiento y la maquinabilidad, pero el grado, el temple, la geometría de la sección y el tratamiento superficial afectan el resultado. Una placa de acero puede ser relevante cuando una interfaz compacta y muy cargada o una condición de desgaste hacen útiles sus propiedades, aunque la masa añadida puede afectar la carga útil y la dinámica del robot. Elija el material según la carga real, el espacio disponible, el entorno y las restricciones de montaje.
No trate la sustitución de material como una simple comparación de densidad. La rigidez, el agarre de la rosca, la exposición a la corrosión, el comportamiento de contacto y los requisitos de acabado afectan al diseño. Si se especifica anodizado u otro recubrimiento, identifique las superficies que deben permanecer sin recubrir o mantener un ajuste controlado. El espesor del recubrimiento puede afectar a los pilotos, los orificios y las interfaces de asiento.
Verifique la alineación después del montaje
La inspección de la pieza debe medir la cara de asiento, el piloto, las ubicaciones de los orificios y la relación con el datum de la herramienta a partir de las referencias indicadas. La verificación del montaje comprueba después si la orientación y la posición del robot respecto a la herramienta cumplen el requisito de la aplicación. Según el sistema, esto puede implicar un calibre, una medición por coordenadas, una rutina de palpado o un montaje controlado contra un elemento maestro.
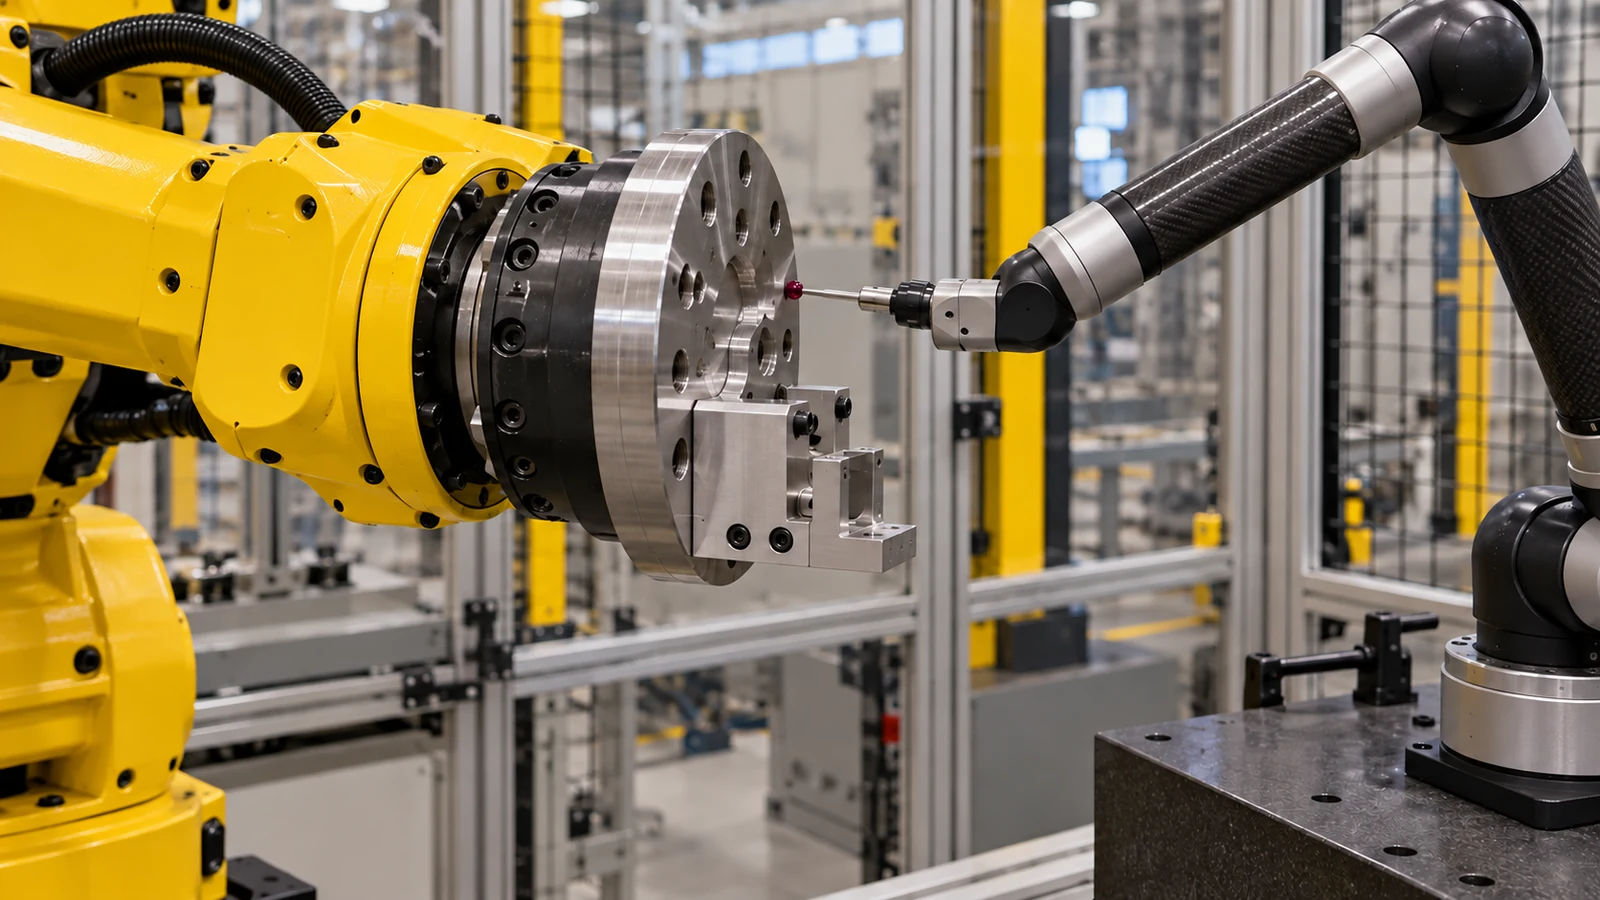
Registre si la comprobación se realiza antes o después del par final de los sujetadores, del encaminamiento de cables y de cualquier ajuste. Una placa medida en estado relajado puede comportarse de forma diferente cuando se fija contra una cara de acoplamiento. Para la resolución de problemas, compare los mismos puntos de referencia y condiciones de montaje en lugar de mezclar un informe de la pieza en estado libre con una medición del sistema cargado.
Cuando la alineación se desvía tras el mantenimiento, inspeccione la contaminación en las caras de acoplamiento, las rebabas, el estado de los pasadores, la secuencia de apriete de los sujetadores y las fuerzas de los cables antes de volver a mecanizar la placa. La suciedad o un registro dañado pueden crear un error geométrico aparente sin cambiar las dimensiones medidas de la placa.
Detalles de la RFQ que evitan un desajuste de la placa
Incluya el modelo de robot o el plano de la brida controlada, el plano de la interfaz del efector final, el material y su estado, la cantidad, el acabado y el esquema funcional de coordenadas o de datum. Marque qué elementos posicionan el conjunto y cuáles son solo para holgura o retención. Proporcione la carga esperada de la herramienta, el alcance y cualquier componente de interfaz incluido en el alcance del suministro.
Indique si la inspección se requiere solo en la placa o en la interfaz montada, e identifique la evidencia esperada. Si el diseño aún está cambiando, marque la revisión y distinga los elementos de aprendizaje del prototipo de las interfaces críticas para producción. Así se mantienen alineados el mecanizado, el montaje y la aceptación.
Preguntas frecuentes sobre placas portaherramientas
¿Los orificios de los pernos por sí solos proporcionan una alineación repetible de la herramienta del robot?
No necesariamente. Los orificios de holgura permiten principalmente el paso de los sujetadores; puede ser necesario un piloto, una espiga, un hombro u otro elemento de posicionamiento diseñado, según el montaje.
¿Debe una placa portaherramientas ser lo más ligera posible?
Debe cumplir los requisitos de carga útil y dinámica manteniendo una rigidez y un soporte de interfaz adecuados. La reducción de peso que provoca deflexión o debilita los elementos de posicionamiento puede socavar la repetibilidad.
¿Qué debe comprobarse después de la instalación?
Verifique el datum de la herramienta o el punto central con respecto a la referencia del robot bajo las condiciones de ensamblaje especificadas, incluido el estado final de los sujetadores y el trazado correspondiente de cables o mangueras.