
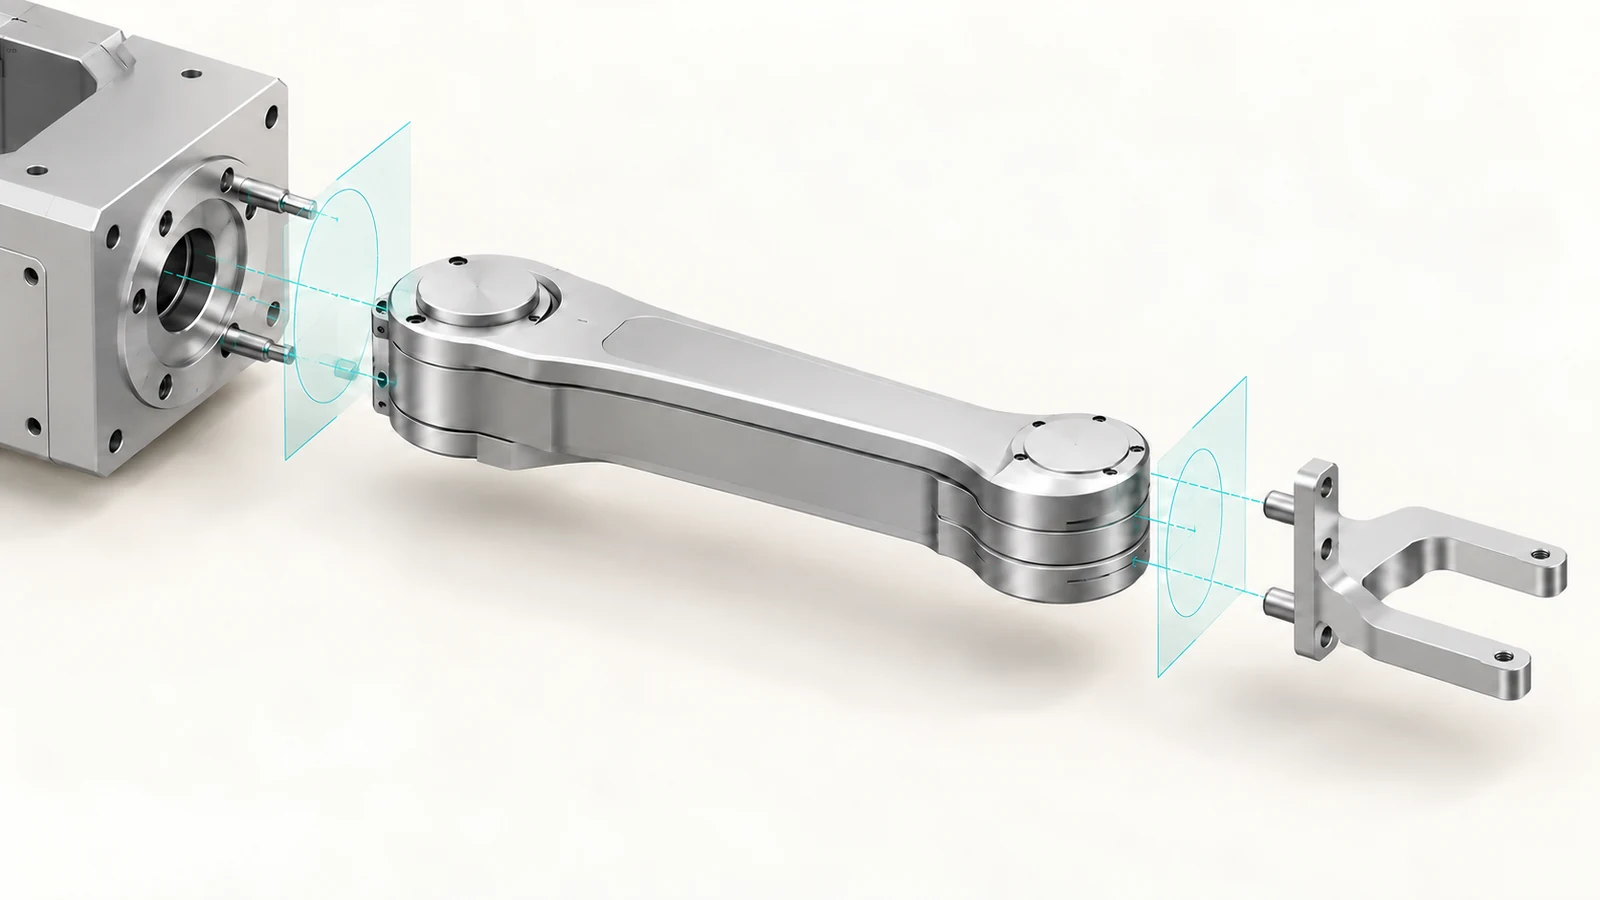
ウェーハ搬送アームは単なる成形板ではない。ロボットからウェーハへの受け渡しにおける位置決めリンクである。加工上の優先事項は、ロボット取付データム、アーム中心線、エンドエフェクタインターフェース、および移動を制御するクリアランス形状の間の関係を維持することである。これらのインターフェースが個別に寸法指定または検査されている場合、部品が外形プロファイルに一致していてもウェーハを誤った位置に置く可能性がある。.
加工アームの場合、まず動作と接触の方式から始め、次に図面がそれを確立するインターフェースを表現するようにする。正確な材料、表面状態、清浄化プロセス、許容たわみはツールと設備に依存する。「半導体」という言葉から推測するのではなく、装置設計から指定すべきである。“
アームが位置決めすべきもの
ウェーハ搬送アームは、ロボットまたはモーションアセンブリをウェーハ接触エンドエフェクタに接続する。その役割は、エンドエフェクタを規定の経路に沿って搬送しつつ、受け渡し時に意図した位置と姿勢を維持することである。これにより、アームの取付およびインターフェース形状は外観的な輪郭よりも重要になる。アームはてこのように作用するため、取付端での小さな角度誤差や横方向誤差が、遠端ではより大きな配置誤差として現れる可能性がある。.
図面上で3つの機能を分離する。ロボット側インターフェースはアームの位置を確立し、アーム本体は荷重を支えてリーチを設定し、エンドエフェクタインターフェースはツールまたはブレードの関係を確立する。ある面が位置決め用で別の面がクランプ専用である場合は、その区別を明示する。そうでなければ、サプライヤは機械の実際の位置決め方法ではなく、都合のよい面からデータム方式を推測する可能性がある。.
インターフェースの連鎖は外形よりも重要である
アセンブリを参照の連鎖として考える。ロボット面、位置決め形状、アーム中心線、エンドエフェクタ取付面、ウェーハ接触形状である。最も有用な公差は、この連鎖全体にわたる関係を管理するものである。すべてのエッジに厳しい独立寸法を適用すると、受け渡しをより適切に管理することなく検査工数が増える可能性がある。.
| フィーチャーグループ | 解決すべき課題 | 図面または検査への影響 |
|---|---|---|
| ロボット取付 | どの面と形状が位置を確立するか? | データム面と、使用する場合は位置決め穴、ピン、またはパイロットを特定する。. |
| Arm reach | Which axis or centerline controls the end position? | Dimension the functional relationship, not only the outside length. |
| End-effector interface | How is the blade or tool repeatably seated? | Control the relevant face, hole pattern, and orientation together. |
| Clearance features | What must pass nearby during motion? | Provide envelope or keep-out information from the equipment design. |
Do not assume that a particular slot, shoulder, or hole is a locating feature because it looks convenient. Confirm the real assembly contact points. If pins locate the component and screws provide clamp force, the locating features and their relationship deserve priority over screw-hole clearance.
データム方式を保護する工程経路
For a plate-like arm, a practical milling route often establishes the primary mounting face first, then creates locating features and the end-effector interface from controlled references. The outer profile can be finished after the critical faces and patterns are stable, unless the chosen workholding requires the profile earlier. This is a planning principle, not a prescribed process: part size, stock condition, geometry, and machine access can change the sequence.
Where several faces or hole patterns must remain related, ask whether one setup can machine them without losing access or support. A multi-axis route may reduce re-clamping for some shapes, but additional axes do not automatically improve accuracy; the datum transfer and inspection method still determine what can be verified. See the site’s CNCフライス加工能力 for the process context.
Long reach and thin sections make workholding part of the dimensional strategy. Clamping can distort a slender arm, and removing material from one side may release stress or change its shape. If flatness or end-to-end alignment is functionally important, define how the part is to be supported during inspection and avoid treating a free-state measurement as equivalent to a clamped assembly condition.

剛性、リーチ、アクセスが競合する箇所
Longer reach can improve access but increases sensitivity to angular error and deflection. A thicker section may improve stiffness while consuming clearance or adding moving mass. Relief pockets can reduce mass, yet leave thin webs that are harder to hold without distortion. These are coupled decisions: the best geometry is the one that preserves the transfer path and interfaces within the equipment envelope, not necessarily the lightest or most aggressively pocketed arm.
同様に、表面仕上げと清浄度は別個の要件です。機械加工仕上げは、それ自体で粒子管理への適合性を確立するものではなく、洗浄済みの部品も、その位置決め面が図面を満たしていることを証明するものではありません。洗浄、梱包、取り扱いに関する要件がある場合は別途指定し、選択したプロセスが実際の設備および材料と適合することを確認してください。サプライヤーが部品を機械加工できる能力から、クリーンルーム認定を推測してはなりません。.
図面とRFQに記載すべきこと
有用な見積依頼は、サプライヤーが機械の機能を推測することを求めることなく、位置決め方式を保護するのに十分な文脈を提供します。以下を含めてください:
- 3Dモデルに加え、リビジョンと単位を記載した寸法入り図面。.
- 取り付け基準、位置決めフィーチャ、および位置決めではなくクランプする面。.
- エンドエフェクタのインターフェースと、ロボット側に対して維持すべき関係。.
- 材料と調質(選定済みの場合)。未選定の場合は材料選定が未決定であることを明記。.
- 該当する場合、表面、バリ取り、洗浄、梱包、トレーサビリティの要件。.
- 機能上重要な寸法と、意図する検査または組立条件。.
- 数量、試作/量産段階、および変更管理に関する期待事項。.
設計が確定していない場合は、インターフェースエンベロープと動作制約をモデルとともに送付してください。これにより、製造に関する議論は、プロファイルのみの価格比較ではなく、アクセス、ワークホールディング、フィーチャ間の関係に集中できます。.
完成したインターフェースをどう評価するか
アームを、その設計に使用した同じ基準チェーンに対してレビューしてください。ロボット側の位置決めフィーチャとエンドエフェクタのインターフェースが一貫した基準から測定されていることを確認し、次に部品が組立内で意図どおりに着座することを確認します。個々の穴径を列挙してもそれらの関係を省略した報告書は、中心的な問い、すなわち取り付けられたエンドエフェクタが意図したハンドオフ位置に到達するかどうかに答えられない可能性があります。
したがって、適切な機械加工計画は、シルエットではなく伝達関数から始まります。位置決めチェーン、動作エンベロープ、検査条件が明確になれば、アームのプロファイルと製造ルートを意味のある合格基準に対して評価できます。.