
Eine Roboter-Werkzeugplatte kann ihrem Nenn-Lochbild entsprechen und dennoch eine schlechte Ausrichtung des Endeffektors erzeugen. Die entscheidende Beziehung verläuft meist über mehr als nur die Schrauben: Flanschfläche, Zentrierung oder Register, Positionierstifte, Adapterdicke und die eigenen Bezugsflächen des Werkzeugs tragen alle dazu bei. Die Bearbeitung von Roboter-Werkzeugplatten sollte daher die Schnittstellenkette steuern, die die Position festlegt, und nicht lediglich eine rechteckige Platte mit Löchern nachbilden.
Beginnen Sie mit der Koordinatenbeziehung, die die Baugruppe erhalten muss. Identifizieren Sie, welche Merkmale die Platte positionieren, welche Befestigungselemente die Halterung gewährleisten und welche Maße den Werkzeugmittelpunkt oder die Greiferorientierung steuern. Entscheiden Sie dann, was an der Platte selbst gemessen werden muss und was nach der Montage verifiziert werden sollte.
- Den vollständigen Schnittstellenstapel abbilden
- Positionierung von Befestigung trennen
- Steifigkeit und Masse gemeinsam prüfen
- Löcher, Zentrierungen und Flächen von nutzbaren Bezügen aus bearbeiten
- Plattenmaterial für den Lastfall auswählen
- Ausrichtung nach der Montage verifizieren
- RFQ-Details, die eine Plattenfehlpaarung verhindern
- FAQs zu Werkzeugplatten
Den vollständigen Schnittstellenstapel abbilden
Zeichnen Sie die Baugruppe vom Roboterflansch bis zum Arbeitsmerkmal: Flansch, Werkzeugplatte, etwaige Distanzstücke oder Adapter, Endeffektorkörper und das endgültige Werkzeug oder den Greifer. Erfassen Sie die Auflagefläche, den Registerdurchmesser oder die Zentrierung, die Passstiftpositionen, das Schraubenbild und den Bezug, der zur Ausrichtung des Werkzeugs verwendet wird. Eine Platte kann maßgenau nach ihrer eigenen Zeichnung gefertigt werden und dennoch nicht ausgerichtet sein, wenn die Zeichnung sich auf eine Kante bezieht, die bei der Montage nicht verwendet wird.
Berücksichtigen Sie die kumulative Stapelhöhe und den Winkel Fehler. Eine geringe Neigung an einer Schnittstelle kann einen Werkzeugpunkt merklich verschieben, wenn das Werkzeug vom Flansch wegragt. Das bedeutet nicht, dass jedes Maß eine enge Toleranz benötigt. Es bedeutet, dass die Zeichnung die Positionierflächen und Orientierungsmerkmale von Durchgangslöchern, Kabelausschnitten und nichtfunktionalen Kanten unterscheiden sollte.
Wenn eine Platte eine Standard-Roboterschnittstelle mit einem kundenspezifischen Muster verbindet, identifizieren Sie beide Schnittstellenstandards oder stellen Sie kontrollierte Zeichnungen bereit. Gehen Sie nicht davon aus, dass nominell ähnliche Lochkreise austauschbar sind; Zentriergröße, Registertiefe, Gewindeform und Flächendetails können sich je nach Robotermodell oder Werkzeugfamilie unterscheiden.
Positionierung und Befestigung trennen
Schrauben klemmen die Platte, aber Durchgangslöcher allein gewährleisten nicht unbedingt eine wiederholbare Position. Je nach Konstruktion und Montagereihenfolge kann ein eng passender Zentrieransatz, Passstifte, ein Bund oder ein anderes Positionierungselement erforderlich sein. Das Positionierungskonzept sollte bewusst gewählt, für die Prüfung zugänglich und mit der Art und Weise vereinbar sein, wie die Platte entfernt und wieder montiert wird.
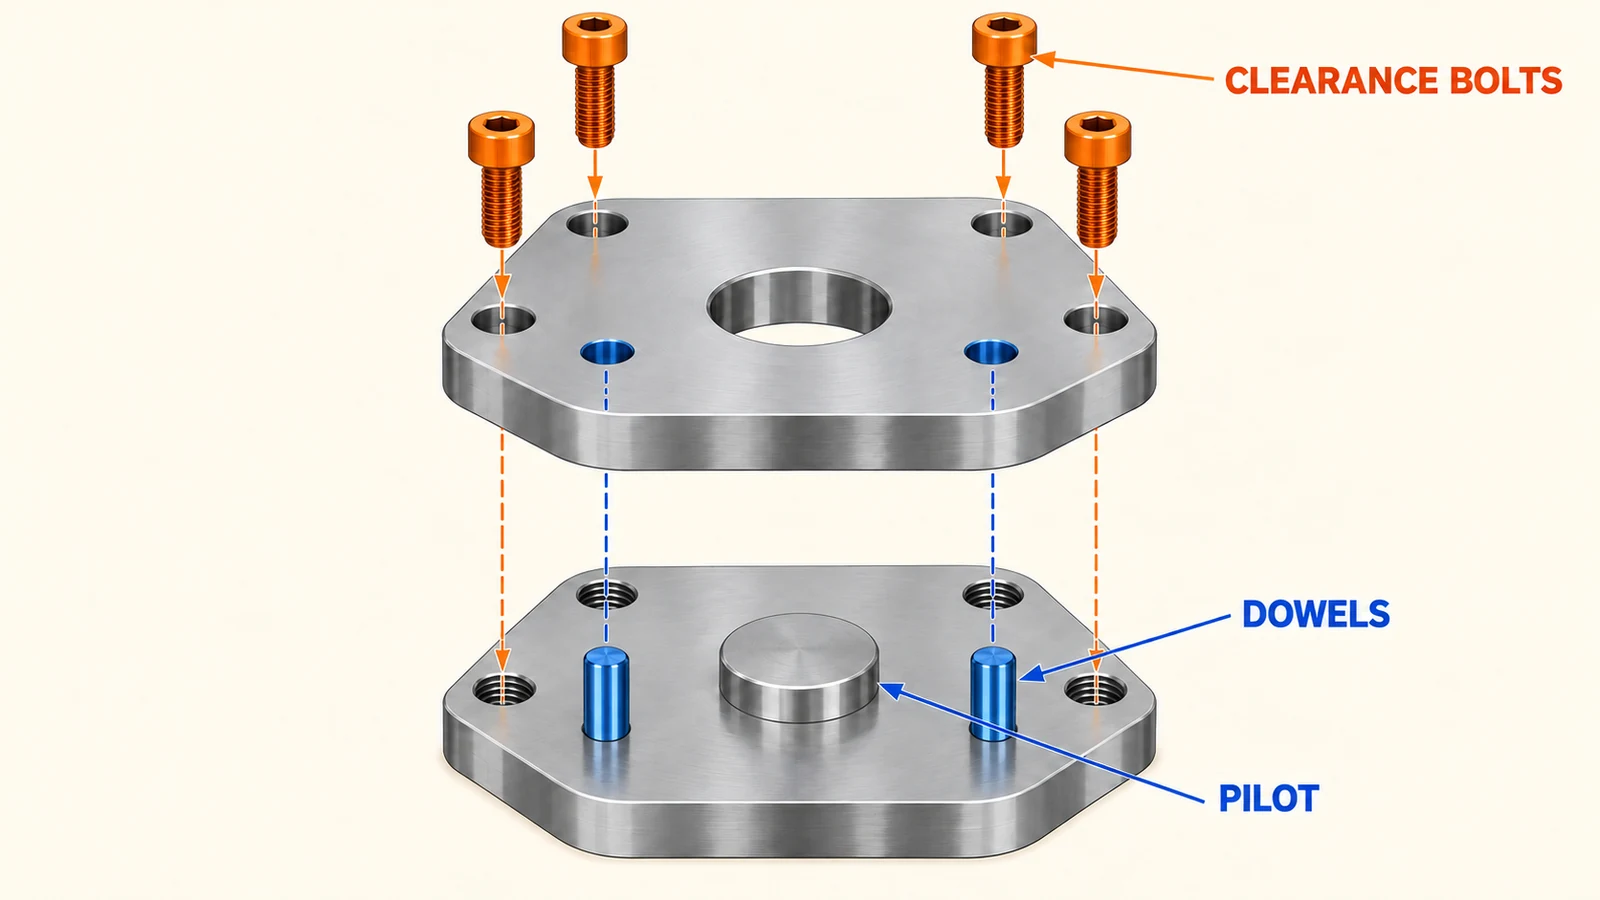
Bei Verwendung von Passstiften ist deren Beziehung zur Hauptauflagefläche und zur funktionalen Werkzeugachse zu definieren. Bohrungsposition und Passung sollten anhand der geforderten Wiederholgenauigkeit und Montagemethode gewählt und nicht von einer allgemeinen Zeichnung übernommen werden. Wenn erwartet wird, dass die Platte während der Einrichtung verstellbar ist, sind der Verstellbereich sowie die Methode zum Arretieren und Verifizieren der Endposition anzugeben.
Den Kraftfluss im Blick behalten. Befestigungsabstände, Plattendicke und Abstützung um das Lochbild beeinflussen das Verhalten der Schnittstelle, wenn der Endeffektor beschleunigt oder Prozesskräfte auftreten. Ein großer Ausschnitt kann die Masse reduzieren, aber auch die Steifigkeit um einen Zentrieransatz oder eine Schraubengruppe verringern. Die Konstruktion benötigt ausreichend Material dort, wo Kräfte eingeleitet werden und wo Positionierungselemente abgestützt sind.
Steifigkeit und Masse gemeinsam prüfen
Robotergelenke tragen bewegte Masse, daher ist das Gewicht wichtig; eine Massenoptimierung ohne Berücksichtigung der Durchbiegung kann jedoch Reichweitenleistung gegen Nachgiebigkeit eintauschen. Ein langes freitragendes Werkzeug kann die Rotation oder Biegung der Platte verstärken. Die Masse und der Schwerpunkt der gesamten Baugruppe sind zu prüfen, anschließend sind die Plattenquerschnitte um den Flansch und die Endeffektor-Schnittstelle zu untersuchen. Rippen oder lokale Wandstärken können wirksamer sein, als einfach die gesamte Platte dicker zu machen.
Statische Berechnungen oder Simulationen können Konstruktionen vorprüfen, aber Annahmen zu Schraubenvorspannung, Kontakt und Randbedingungen sollten der tatsächlichen Baugruppe entsprechen. Bei einem Prototyp können Messungen unter repräsentativer Orientierung oder Last Nachgiebigkeiten aufzeigen, die eine ebene Prüfvorrichtung nicht sichtbar macht. Wiederholgenauigkeit und Steifigkeit hängen zusammen, sind aber verschieden: Eine Platte kann konsistent zurückkehren und sich dennoch unter Last verformen.
Auch der Freiraum ist wichtig. Schlitze für Verkabelung, pneumatische Kanäle und Sensorhalterungen sollten kritische Auflageflächen nicht unterbrechen oder einen dünnen Querschnitt zu flexibel machen. Kabel und Schläuche sind so zu verlegen, dass ihre Kräfte das Werkzeug bei der Bewegung des Gelenks nicht in eine andere Orientierung ziehen.
Bohrungen, Zentrieransätze und Flächen von zweckmäßigen Bezügen aus bearbeiten
Die primäre Auflagefläche, der Positionierungsansatz und das kritische Lochbild sollten als zusammengehöriger Merkmalsverbund geplant werden. Wenn Geometrie und Maschinenzugang es zulassen, kann die Fertigstellung zusammengehöriger Merkmale aus einer stabilen Aufspannung das Risiko von Bezugsübertragungen verringern. Sind mehrere Aufspannungen erforderlich, ist dasselbe funktionale Bezugssystem zu verwenden und zu berücksichtigen, wie die Vorrichtung es erneut herstellt.
Große Platten können sich beim Materialabtrag verziehen, insbesondere wenn die Konstruktion asymmetrische Taschen oder dünne Stege aufweist. Ein Fertigungsplan kann gestuftes Schruppen vorsehen, die Platte ausreichend abstützen und kritische Schnittstellen fertigbearbeiten, nachdem das Teil stabil ist. Das genaue Vorgehen hängt von Rohteilzustand, Abmessungen, Toleranz und Stückzahl ab; eine universelle Bearbeitungsfolge sollte nicht vorausgesetzt werden.
Bei Mehrflächenmerkmalen oder angestellten Schnittstellen ist zu prüfen, ob 3-4-Achsen-Fräsen oder 5-Achsen-Fräsen den Zugangs- und Bezugsanforderungen besser entspricht. Die Verfahrenswahl sollte der Geometrie und dem Prüfplan folgen, nicht einer Vorliebe für eine Maschinenbezeichnung.
Plattenwerkstoff für den Lastfall auswählen
Aluminium wird oft in Betracht gezogen, wenn geringe bewegte Masse und Zerspanbarkeit wichtig sind, aber Legierung, Zustand, Querschnittsgeometrie und Oberflächenbehandlung beeinflussen das Ergebnis. Eine Stahlplatte kann relevant sein, wenn eine kompakte, hoch belastete Schnittstelle oder eine Verschleißsituation ihre Eigenschaften nutzbar macht, obwohl zusätzliche Masse die Roboter-Nutzlast und -Dynamik beeinflussen kann. Wählen Sie das Material anhand der tatsächlichen Last, des Bauraums, der Umgebung und der Montageanforderungen.
Betrachten Sie einen Materialaustausch nicht als einfachen Dichtevergleich. Steifigkeit, Gewindeeingriff, Korrosionsbelastung, Kontaktverhalten und Oberflächenanforderungen beeinflussen alle die Konstruktion. Wenn Eloxieren oder eine andere Beschichtung spezifiziert ist, kennzeichnen Sie Flächen, die blank bleiben oder eine kontrollierte Passung behalten müssen. Der Beschichtungsauftrag kann Passbohrungen, Bohrungen und Auflageflächen beeinflussen.
Ausrichtung nach der Montage prüfen
Die Teileprüfung sollte die Auflagefläche, die Passbohrung, die Bohrungspositionen und die Beziehung zum Werkzeugbezugspunkt anhand der angegebenen Bezüge messen. Die Montageprüfung prüft dann, ob Ausrichtung und Position des Roboters zum Werkzeug die Anwendungsanforderung erfüllen. Je nach System kann dies ein Prüfmittel, eine Koordinatenmessung, eine Antastroutine oder ein kontrollierter Aufbau gegen ein Master-Merkmal umfassen.
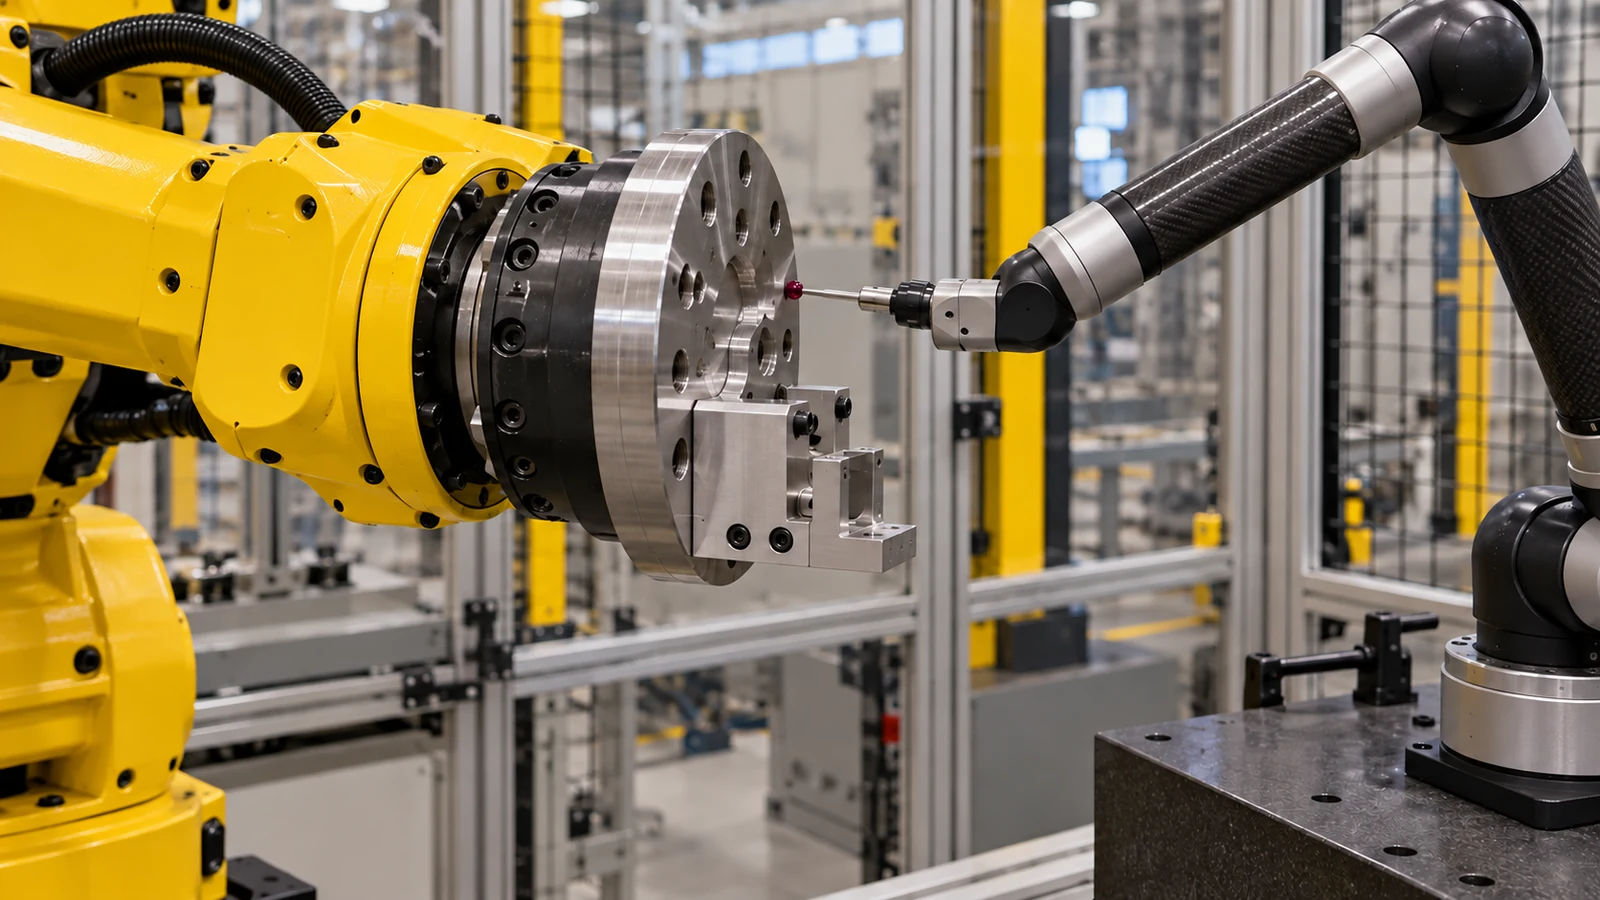
Dokumentieren Sie, ob die Prüfung vor oder nach dem endgültigen Anziehen der Befestigungselemente, der Kabelführung und etwaiger Einstellungen durchgeführt wird. Eine im entspannten Zustand gemessene Platte kann sich anders verhalten, wenn sie gegen eine Gegenfläche verspannt wird. Vergleichen Sie zur Fehlersuche dieselben Bezugspunkte und Montagebedingungen, statt einen Bericht über ein Teil im freien Zustand mit einer Messung des belasteten Systems zu vermischen.
Wenn die Ausrichtung nach der Wartung driftet, prüfen Sie Verunreinigungen auf den Gegenflächen, Grate, den Zustand der Stifte, die Reihenfolge der Befestigungselemente und Kabelkräfte, bevor Sie die Platte nachbearbeiten. Schmutz oder eine beschädigte Passung können einen scheinbaren geometrischen Fehler erzeugen, ohne die gemessenen Abmessungen der Platte zu verändern.
RFQ-Angaben, die eine Plattenfehlpaarung verhindern
Geben Sie das Robotermodell oder die Zeichnung des gesteuerten Flansches, die Zeichnung der Endeffektor-Schnittstelle, Material und Zustand, Menge, Oberfläche sowie das funktionale Koordinaten- oder Bezugssystem an. Kennzeichnen Sie, welche Merkmale die Baugruppe positionieren und welche nur für Freiraum oder Halterung dienen. Geben Sie die erwartete Werkzeuglast, Reichweite und alle im Lieferumfang enthaltenen Schnittstellenkomponenten an.
Geben Sie an, ob die Prüfung nur an der Platte oder an der montierten Schnittstelle erforderlich ist, und benennen Sie die erwarteten Nachweise. Wenn sich die Konstruktion noch ändert, kennzeichnen Sie die Revision und unterscheiden Sie Prototyp-Lernmerkmale von produktionskritischen Schnittstellen. So bleiben Zerspanung, Montage und Abnahme aufeinander abgestimmt.
Häufig gestellte Fragen zu Werkzeugplatten
Sorgen allein Schraubenlöcher für eine wiederholbare Ausrichtung des Roboterwerkzeugs?
Nicht unbedingt. Durchgangslöcher ermöglichen hauptsächlich den Durchtritt der Befestigungselemente; je nach Baugruppe kann eine Passbohrung, ein Passstift, ein Bund oder ein anderes konstruiertes Positioniermerkmal erforderlich sein.
Sollte eine Werkzeugplatte so leicht wie möglich sein?
Sie sollte die Nutzlast- und Dynamikanforderungen erfüllen und dabei ausreichende Steifigkeit und Schnittstellenunterstützung gewährleisten. Eine Gewichtsreduzierung, die Durchbiegung verursacht oder Positioniermerkmale schwächt, kann die Wiederholbarkeit beeinträchtigen.
Was sollte nach der Installation geprüft werden?
Überprüfen Sie das Werkzeugbezugssystem oder den Mittelpunkt relativ zur Roboterreferenz unter den angegebenen Montagebedingungen, einschließlich des endgültigen Befestigungszustands und der relevanten Kabel- oder Schlauchführung.