
Une plaque porte-outil de robot peut correspondre à son motif de trous nominal et produire néanmoins un mauvais alignement de l'effecteur terminal. La relation critique passe généralement par bien plus que les boulons : la face de bride, le centrage ou le registre, les goupilles de positionnement, l'épaisseur de l'adaptateur et les surfaces de référence de l'outil lui-même y contribuent tous. L'usinage d'une plaque porte-outil de robot doit donc maîtriser la chaîne d'interfaces qui définit la position, et non simplement reproduire une plaque rectangulaire percée de trous.
Commencez par la relation de coordonnées que l'assemblage doit préserver. Identifiez les entités qui positionnent la plaque, les fixations qui assurent le maintien et les dimensions qui contrôlent le point central de l'outil ou l'orientation du préhenseur. Décidez ensuite ce qui doit être mesuré sur la plaque elle-même et ce qui doit être vérifié après assemblage.
- Cartographier la pile d'interfaces complète
- Séparer le positionnement de la fixation
- Vérifier conjointement la rigidité et la masse
- Usiner les trous, les centrages et les faces à partir de références utiles
- Choisir le matériau de la plaque selon le cas de charge
- Vérifier l'alignement après assemblage
- Détails de la demande de devis qui évitent une inadéquation de la plaque
- FAQ sur les plaques porte-outil
Cartographier la pile d'interfaces complète
Dessinez l'assemblage depuis la bride du robot jusqu'à l'entité fonctionnelle : bride, plaque porte-outil, toute entretoise ou adaptateur, corps de l'effecteur terminal, et l'outil ou préhenseur final. Consignez la face d'appui, le diamètre de centrage ou le pilote, les emplacements des goupilles, le motif de boulons et la référence utilisée pour orienter l'outil. Une plaque peut être fabriquée avec précision selon son propre plan et ne pas s'aligner si le plan fait référence à un bord qui n'est pas utilisé lors de l'assemblage.
Tenez compte de la hauteur cumulée de la pile et de l'erreur angulaire. Une légère inclinaison à une interface peut déplacer sensiblement un point d'outil lorsque l'outil s'étend loin de la bride. Cela ne signifie pas que chaque dimension doive avoir une tolérance serrée. Cela signifie que le plan doit distinguer les surfaces de positionnement et les entités d'orientation des trous de passage, des découpes pour câbles et des bords non fonctionnels.
Si une plaque relie une interface de robot standard à un motif personnalisé, identifiez les deux normes d'interface ou fournissez des plans contrôlés. Ne supposez pas que des cercles de boulons nominalement similaires sont interchangeables ; la taille du pilote, la profondeur du registre, la forme du filetage et les détails de la face peuvent différer selon le modèle de robot ou la famille d'outils.
Séparer le positionnement de la fixation
Les boulons serrent la plaque, mais des trous de passage seuls n'établissent pas nécessairement une position répétable. Selon la conception et la séquence d'assemblage, un pilote ajusté, des goupilles cylindriques, un épaulement ou un autre élément de positionnement peuvent être nécessaires. Le schéma de localisation doit être délibéré, accessible pour l'inspection et compatible avec la façon dont la plaque est démontée et remontée.
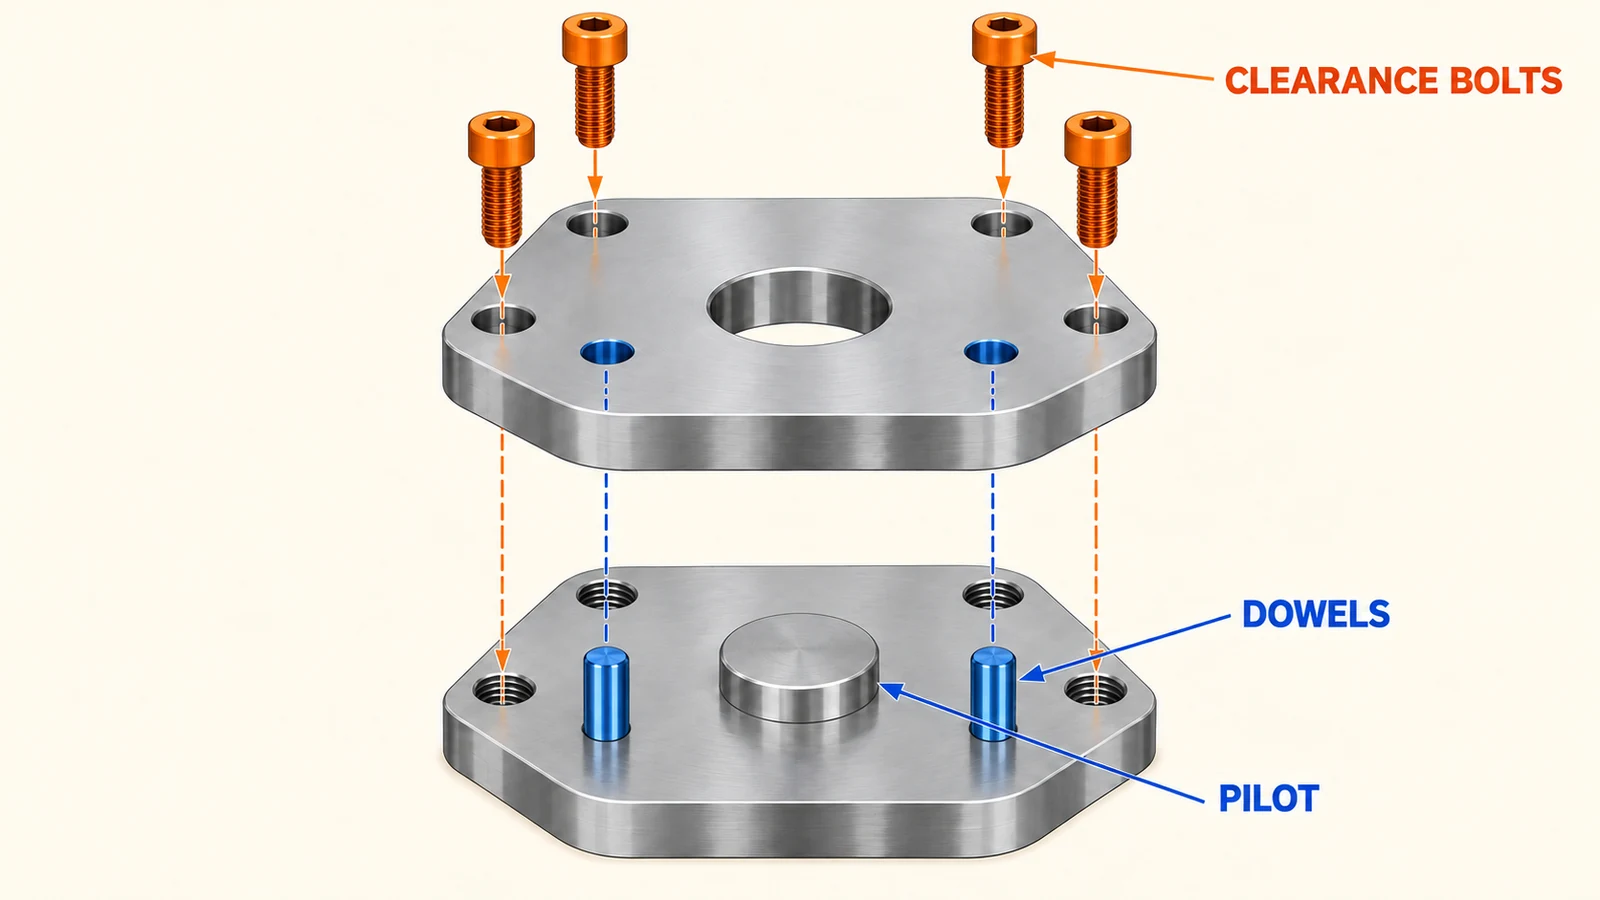
Lorsque des goupilles sont utilisées, définir leur relation avec la face primaire et l'axe fonctionnel de l'outil. La position et l'ajustement des trous doivent être choisis en fonction de la répétabilité requise et de l'approche d'assemblage plutôt que copiés d'un dessin générique. Si la plaque doit être réglable pendant la mise en service, indiquer la plage de réglage et la méthode utilisée pour verrouiller et vérifier la position finale.
Garder le chemin de charge à l'esprit. L'espacement des fixations, l'épaisseur de la plaque et le support autour du motif influencent le comportement de l'interface lorsque l'effecteur terminal accélère ou rencontre une force de process. Une grande découpe peut réduire la masse mais aussi réduire la rigidité autour d'un pilote ou d'un groupe de boulons. La conception doit prévoir suffisamment de matière là où la charge entre et là où les éléments de positionnement sont supportés.
Vérifier la rigidité et la masse ensemble
Les poignets de robot portent une masse en mouvement, le poids compte donc ; toutefois, optimiser la masse sans tenir compte de la déflexion peut échanger la performance d'atteinte contre la souplesse. Un outil long en porte-à-faux peut amplifier la rotation ou la flexion de la plaque. Examiner la masse et le centre de gravité de l'ensemble complet, puis inspecter les sections de plaque autour du flasque et de l'interface de l'effecteur terminal. Des nervures ou une épaisseur locale peuvent être plus efficaces que de simplement épaissir toute la plaque.
Les calculs statiques ou la simulation peuvent filtrer les conceptions, mais les hypothèses sur la précharge des fixations, le contact et les conditions aux limites doivent correspondre à l'assemblage réel. Pour un prototype, des mesures sous orientation ou charge représentative peuvent révéler une souplesse qu'une configuration d'inspection à plat ne montrera pas. La répétabilité et la rigidité sont liées mais différentes : une plaque peut revenir de façon cohérente tout en fléchissant sous charge.
Le dégagement compte aussi. Les lumières pour le câblage, les passages pneumatiques et les supports de capteurs ne doivent pas interrompre les portées critiques ni rendre une section mince trop flexible. Acheminer les câbles et les flexibles de sorte que leurs efforts ne tirent pas l'outil dans une orientation différente lorsque le poignet se déplace.
Usiner les trous, les pilotes et les faces à partir de références utiles
La face d'appui primaire, le pilote de positionnement et le motif de trous critiques doivent être planifiés comme un ensemble de caractéristiques liées. Lorsque la géométrie et l'accès machine le permettent, réaliser les caractéristiques liées à partir d'une mise en position stable peut réduire le risque de transfert de référence. Si plusieurs mises en position sont nécessaires, référencer le même schéma de références fonctionnelles et considérer comment le montage d'usinage l'établit à nouveau.
Les grandes plaques peuvent se déformer lors de l'enlèvement de matière, particulièrement lorsque la conception comporte des poches asymétriques ou des voiles minces. Un plan de processus peut utiliser une ébauche par étapes, supporter adéquatement la plaque et finir les interfaces critiques une fois la pièce stabilisée. L'approche exacte dépend de l'état du brut, des dimensions, de la tolérance et de la quantité ; une séquence d'usinage universelle ne doit pas être présumée.
Pour les caractéristiques multi-faces ou les interfaces inclinées, vérifier si le fraisage 3-4 axes ou fraisage 5 axes correspond mieux aux exigences d'accès et de références. Le choix du processus doit suivre la géométrie et le plan d'inspection, et non une préférence pour une étiquette de machine.
Sélectionner le matériau de la plaque pour le cas de charge
L'aluminium est souvent envisagé lorsque la faible masse mobile et l'usinabilité importent, mais la nuance, l'état métallurgique, la géométrie de section et le traitement de surface influencent le résultat. Une plaque d'acier peut être pertinente lorsqu'une interface compacte et fortement chargée ou une condition d'usure rend ses propriétés utiles, bien que la masse ajoutée puisse affecter la charge utile et la dynamique du robot. Choisissez le matériau en fonction de la charge réelle, de l'encombrement, de l'environnement et des contraintes d'assemblage.
Ne traitez pas la substitution de matériau comme une simple comparaison de densité. La rigidité, l'engagement des filets, l'exposition à la corrosion, le comportement au contact et les exigences de finition influencent tous la conception. Si l'anodisation ou un autre revêtement est spécifié, identifiez les surfaces qui doivent rester nues ou conserver un ajustement contrôlé. L'épaisseur du revêtement peut affecter les portées, les trous et les interfaces d'appui.
Vérifier l'alignement après l'assemblage
L'inspection des pièces doit mesurer la face d'appui, la portée, les positions des trous et la relation au repère de l'outil à partir des références indiquées. La vérification de l'assemblage contrôle ensuite si l'orientation et la position du robot par rapport à l'outil satisfont l'exigence de l'application. Selon le système, cela peut impliquer un calibre, une mesure par coordonnées, une routine de palpage ou un montage contrôlé sur un élément de référence.
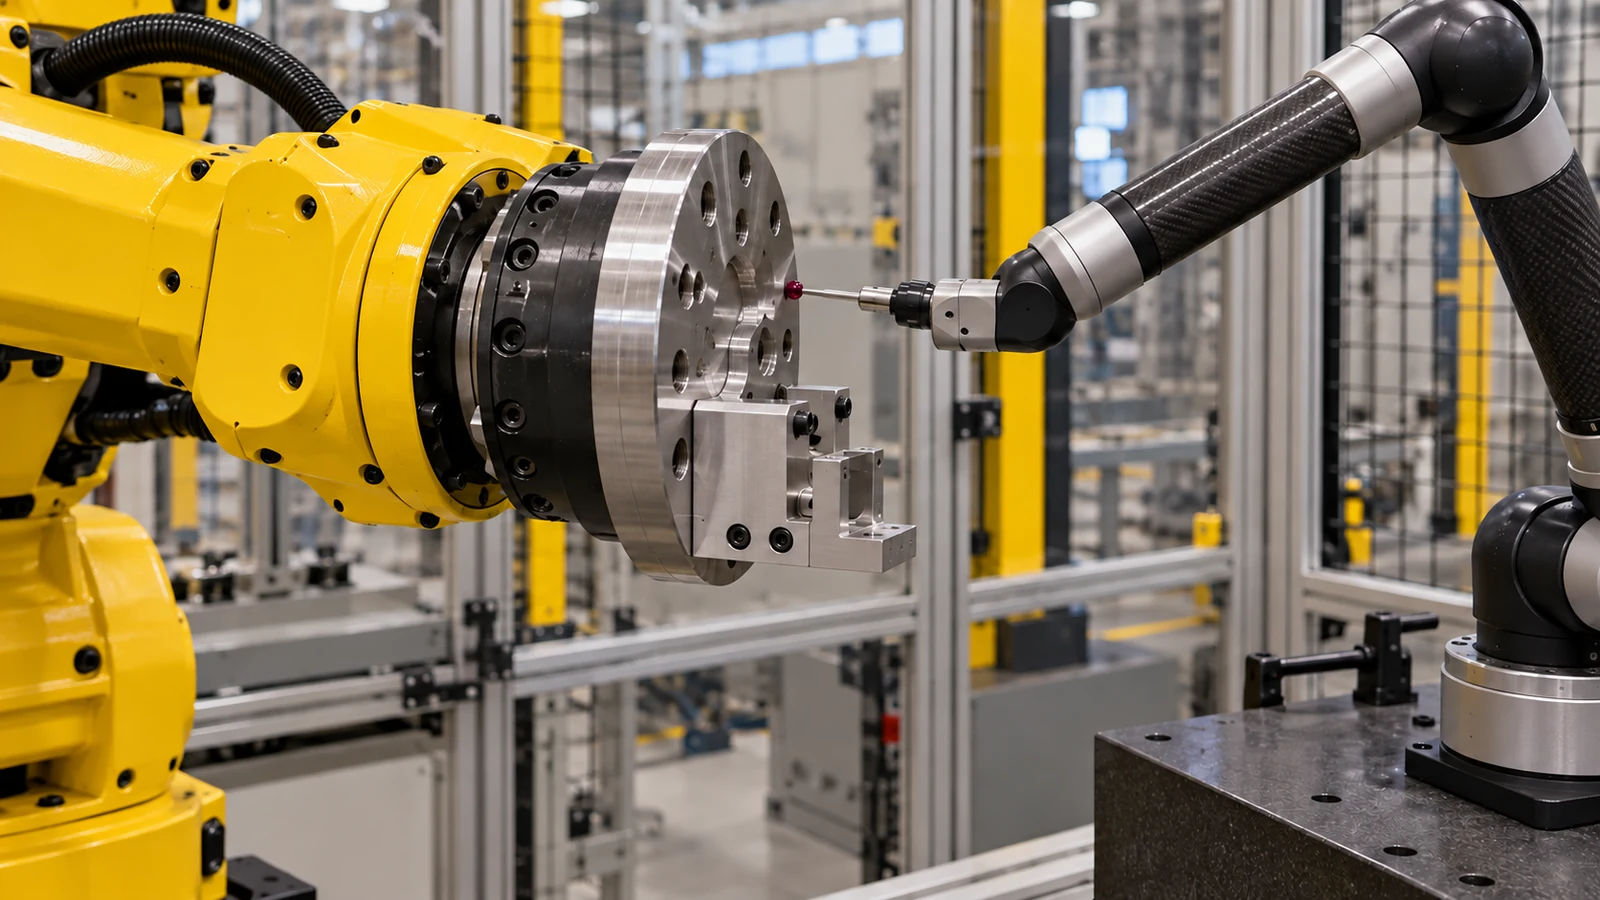
Consignez si le contrôle est effectué avant ou après le serrage final des fixations, le cheminement des câbles et tout ajustement. Une plaque mesurée à l'état libre peut se comporter différemment lorsqu'elle est serrée contre une face conjuguée. Pour le dépannage, comparez les mêmes points de référence et conditions d'assemblage plutôt que de mélanger un rapport de pièce à l'état libre avec une mesure du système chargé.
Lorsque l'alignement dérive après maintenance, inspectez la contamination sur les faces conjuguées, les bavures, l'état des goupilles, la séquence de serrage et les efforts des câbles avant de réusiner la plaque. La saleté ou un repère endommagé peut créer une erreur géométrique apparente sans modifier les dimensions mesurées de la plaque.
Détails de demande de devis qui évitent une incompatibilité de plaque
Indiquez le modèle de robot ou le plan du plateau contrôlé, le plan de l'interface de l'effecteur, le matériau et son état, la quantité, la finition et le schéma de coordonnées ou de références fonctionnelles. Identifiez les éléments qui positionnent l'assemblage et ceux qui servent uniquement au dégagement ou à la retenue. Fournissez la charge d'outil attendue, la portée et tout composant d'interface inclus dans la fourniture.
Précisez si l'inspection est requise sur la plaque seule ou sur l'interface assemblée, et identifiez les preuves attendues. Si la conception évolue encore, indiquez la révision et distinguez les éléments d'apprentissage du prototype des interfaces critiques pour la production. Cela maintient l'usinage, l'assemblage et l'acceptation en cohérence.
FAQ sur les plateaux d'outils
Les trous de boulons suffisent-ils à eux seuls à assurer un alignement répétable de l'outil du robot ?
Pas nécessairement. Les trous de passage servent principalement au passage des fixations ; une portée, une goupille, un épaulement ou un autre élément de positionnement conçu peut être nécessaire selon l'assemblage.
Un plateau d'outils doit-il être aussi léger que possible ?
Il doit satisfaire aux besoins de charge utile et de dynamique tout en conservant une rigidité et un support d'interface adéquats. Une réduction de poids qui provoque une déformation ou affaiblit les éléments de positionnement peut compromettre la répétabilité.
Que faut-il vérifier après l'installation ?
Vérifiez le datum de l'outil ou le point central par rapport à la référence du robot dans les conditions d'assemblage spécifiées, y compris l'état final de la fixation et le cheminement pertinent des câbles ou flexibles.