
はじめに:ロボット関節における精密加工の決定的な役割
複雑な組立作業を行うロボットアームや繊細な手術を行う手術ロボットの、継ぎ目なく流れるような動きは、現代工学の驚異です。この能力は、単一の決定的な要素、すなわち関節の精度に懸かっています。ロボット関節は、ロボットの機能性、精度、信頼性のすべてが依存する機械的な回転軸です。これらの部品にわずかな欠陥——1ミクロンの位置ずれ、1度の何分の一かの誤差——があれば、位置決め精度の低下から壊滅的な機械的摩耗に至るまで、重大な性能障害へと連鎖する可能性があります。ここで ロボットジョイント加工 が製造工程から基盤となる専門分野へと移行します。それは、今日の自律型アプリケーションが要求する正確さでロボットシステムが動くことを可能にする、高公差で複雑な形状を作り出す専門的なプロセスです。ロボット市場が急成長し、CAGR 15.2%で成長すると予測される中、こうした精密さへの需要はかつてないほど高まっており、高度な加工は単なる利点ではなく、革新と信頼性にとって絶対的な必需品となっています。.
ロボット関節加工とは何か?そのプロセスの定義と重要性
ロボット関節加工は、ロボットの関節点を構成する相互接続された部品の製作に特化した精密製造の一分野です。それは単に金属を切削するだけではなく、高度なコンピュータ数値制御(CNC)技術と深い材料科学、厳格な品質管理を組み合わせ、極めて厳しい仕様を満たす部品を生産する統合的なエンジニアリングプロセスです。プロセスは関節部品のデジタル3Dモデルから始まり、それが多軸切削工具を導く機械命令(Gコード)に変換されます。これらの工具は、アルミニウム、チタン、特殊合金のブロックなどの原材料を、配線用の複雑なチャネル、センサーやアクチュエータ用の正確に配置された取付穴、鏡のような平滑さに仕上げられた軸受面などをしばしば含む形状の完成部品へと彫り出します。.
この専門的な加工の重要性はいくら強調してもしすぎることはありません。ロボットシステムにおいて、関節はモーターの回転力を制御された多方向の動きに変換する役割を担います。加工プロセスは、関節の構造的完全性、摩擦特性、重量、および負荷下で位置合わせを維持する能力を直接決定します。関節内の不適切に加工されたギアはバックラッシを生じさせ、ロボットのエンドエフェクタを震えさせたりドリフトさせたりします。軸受用のハウジングが不正確に中ぐり加工されると、早期摩耗と最終的な焼き付きを招きます。したがって、ロボット関節加工は、ロボットのデジタル設計とその物理的能力をつなぐ決定的な架け橋です。コンピュータ上で設計された理論上の可動範囲とペイロード容量が、耐久性のある信頼できる機械部品において完全に実現されることを保証し、ロボットが揺るぎない一貫性で反復的で重要なタスクを実行できるようにします。.
ロボット関節の解剖学:主要部品とその機能
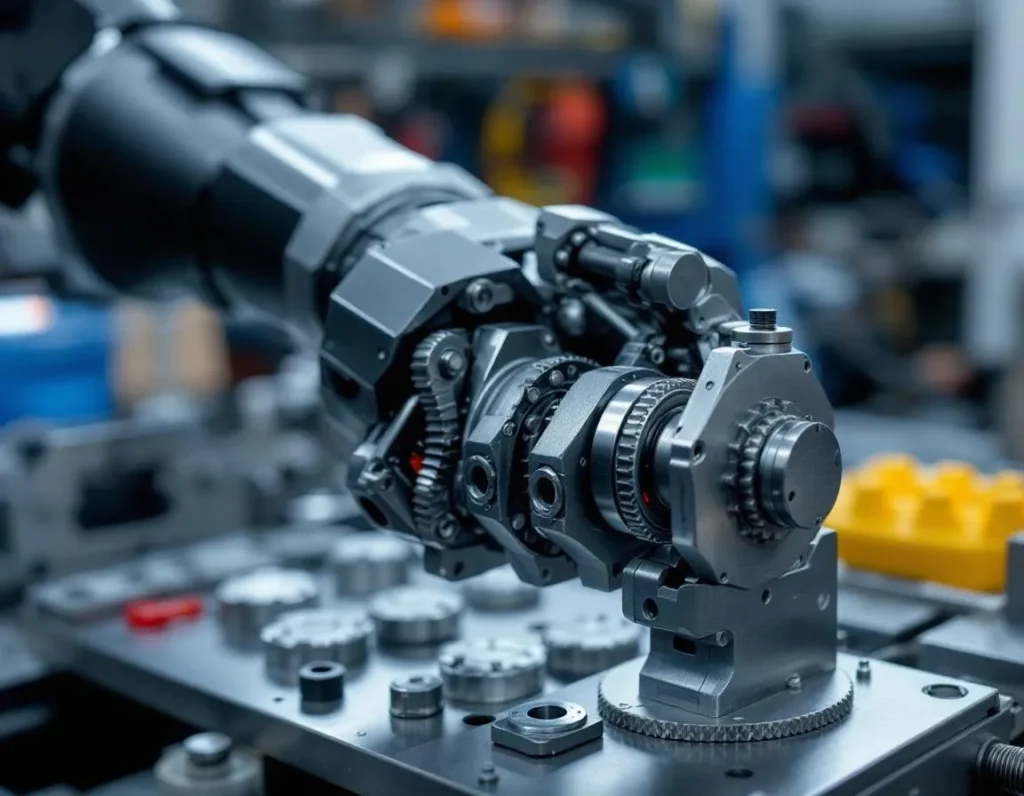
加工の課題を理解するには、まず典型的なロボット関節の機械的解剖学を理解する必要があります。それは精密加工部品が協調して機能する洗練されたアセンブリです。.
ハウジング/本体
これは内部機構を収容し保護する構造的な外殻です。最大の剛性を得るために単一の金属片から加工され、軸受、シール、隣接するアームセグメントが取り付けられる正確に配置されたボアと面を備えています。その形状は、すべての内部部品の完全な位置合わせを保証しなければなりません。.
ギアと駆動系要素
これらは運動伝達の心臓部です。高精度ギア——遊星、波動、サイクロイド型など——は、モーターの高速を関節出力での高トルクに減速します。各歯車の歯形は、摩擦、騒音、エネルギー損失を最小限に抑えるために厳密な基準で加工されなければなりません。スプライン、シャフト、カップリングもまた、駆動系内の重要な加工要素です。.
軸受とブッシュ
これらの部品は、ラジアル荷重とアキシャル荷重を支えながら、滑らかな回転または直線運動を可能にします。ハウジングとシャフト上の取付面は、位置ずれを防ぐために極めて厳しい公差と優れた表面仕上げで加工されなければならず、位置ずれは軸受寿命を大幅に縮め、ガタを生じさせます。.
センサーマウントと統合ポイント
現代のジョイントには、エンコーダ、レゾルバ、トルクセンサなどのフィードバックデバイスが多数搭載されています。機械加工される特徴には、繊細な取り付けブラケット、センサー位置合わせ用の精密にインデックスされた穴、配線ハーネス用の内部通路などがあります。これらの機械加工された特徴の精度は、ジョイントを制御するフィードバックデータの品質に直接影響します。.
これらのコンポーネントはそれぞれ相互依存しています。ジョイント全体の性能上限は、最も精度の低い機械加工部品の精度によって決まるため、すべてのコンポーネントにわたる包括的で高公差の機械加工が不可欠です。.
ロボットジョイントの種類とその機械加工要件
ロボットはさまざまな運動範囲を実現するために異なる種類のジョイントを利用しており、それぞれが独自の機械加工要求を伴います。主な2つのカテゴリーは回転ジョイントと直動ジョイントで、さらにいくつかの特殊な変種があります。.
回転(旋回)ジョイント
これは多関節ロボットアームで最も一般的なジョイントで、人間の肘や膝のように機能し、単一軸周りの回転運動を可能にします。ここでの機械加工の焦点は、純粋でぐらつきのない回転を可能にするコンポーネントにあります。ハウジングには、ベアリングを受け入れるために同一径で完全な真円度を持つ同軸ボアが必要です。出力シャフトまたはフランジは、その回転軸に対して高い同心度で機械加工されなければなりません。回転ジョイント内部のギアは、周期的な誤差や振動なしに滑らかな動力伝達を確保するため、歯ごとの並外れた一貫性が求められます。.
直動(リニア)ジョイント
これらのジョイントは、望遠鏡や引き出しレールのように直線的な摺動運動を提供し、ガントリーロボットやロボットグリッパーで一般的です。主要な機械加工部品には、長く真っ直ぐなガイドレールまたはシャフト、および対応するベアリングブロック(リニアブッシュまたはボールねじナット)が含まれます。主な機械加工の課題は、レールの全長にわたって並外れた真直度と表面仕上げを達成することです。わずかな偏差や粗さでもスティックスリップ運動を引き起こし、位置決め精度と再現性を低下させます。同じ軸上の複数のレール間の平行度も重要です。.
球面ジョイントとユニバーサルジョイント
球面ジョイントは複数軸周りの回転(人間の股関節のようなもの)を可能にし、ユニバーサルジョイント(Uジョイント)は芯ずれしたシャフト間で回転を伝達します。これらには、複雑で多角度のベアリング面と、入り組んだヨークまたはソケットの形状が関与します。これらの機械加工には、複合曲面や交差するボアを単一の段取りで複数角度から加工し、すべての可動面が完全に嵌合することを保証する高度な5軸CNC能力が必要です。.
円筒ジョイントと平面ジョイント
円筒ジョイントは、同一軸に沿った回転と直線摺動を組み合わせます。これには、同一コンポーネント上で回転ベアリング面と直動ガイド面の両方を機械加工する必要があり、作業の慎重な順序付けが求められます。平面ジョイントは、2つの直交する直線軸(XYテーブルのようなもの)での移動を可能にします。ここでは、機械加工要件として、大きな表面プレートとその上を摺動する嵌合コンポーネントにわたる平面度、平行度、直角度の必要性がさらに高まります。.
各ジョイントの種類は特定の機械加工戦略を規定します。回転ジョイントは同心度とギア品質を優先します。直動ジョイントは最高水準の真直度を要求します。球面ジョイントは多軸の輪郭加工を必要とします。すべての種類に共通するのは、寸法精度、幾何学的完全性、表面整合性に対する妥協のない要求であり、これらの要求は次節で探求する現代のCNCマシニングセンタの能力によって満たされます。.
CNC機械加工:精密ロボットコンポーネントの中核技術
各ジョイントタイプの具体的な要件から明らかなように、製造プロセスは複雑なデジタル設計を完璧な物理的部品へと変換できるものでなければなりません。ここで、コンピュータ数値制御(CNC)加工が不可欠な中核技術としてその地位を確立します。CNC加工とは、あらかじめプログラムされたコンピュータソフトウェアが工場の工具や機械の動きを指令する、除去加工(サブトラクティブ製造)プロセスです。このデジタル制御により、手動加工では達成不可能な精度、再現性、複雑さをもって、素材の塊から三次元部品を製造することが可能になります。.
ロボットジョイントにおいて、この精度は譲れない条件です。歯車とピニオンの相互作用、リニアスライドの滑らかな移動、球面ソケットの継ぎ目のない関節運動は、いずれもしばしばミクロン(1ミリメートルの1000分の1)単位で測定される公差に保持された形状に依存しています。CNC工作機械は、卓越した剛性で動作し、人間の能力を超える精度で計算された経路を持つ切削工具を用いることでこれを実現します。プロセスは部品の3D CADモデルから始まり、それが座標と命令(Gコード)のセットに変換されて機械に送られます。そこからCNCフライス盤や旋盤が、穴あけ、旋削、フライス加工といった一連の作業を、部品ごとに揺るぎない一貫性をもって実行します。.
CNC加工の役割は金属を成形するだけにとどまりません。ジョイントの機能を定義するまさにその特徴を創り出すために不可欠です。これには、ベアリング用の精密な軌道の加工、歯車の歯形の切削、リニアモーション用ガイドレールの仕上げ、組立・調整用のねじ穴の作成が含まれます。あらゆる表面仕上げ、あらゆる面取り、あらゆる寸法公差がCNCプログラムによって直接制御されます。このエンドツーエンドの制御により、最終的に加工された部品が相手部品と完全に整合し、その結果、バックラッシが最小限で、摩擦が低く、予測可能で信頼性の高い動きを備えたジョイントアセンブリが実現します。これは、あらゆる高性能ロボットにとっての基礎的な品質です。.
ロボットジョイントの材料選定:強度、重量、耐久性のバランス
加工されたジョイントの性能と寿命は、その素材と密接に結びついています。適切な材料の選定は、しばしば相反する要求のバランスを取る重要なエンジニアリング上の決定です。すなわち、動作時の力に耐える強度、ペイロードと効率を最大化するための軽量性、そして故障することなく数百万回のサイクルに耐える耐久性です。最適な選択は、ロボットの用途、サイズ、環境によって大きく異なります。.
多くの産業用ロボットアームでは、6061や7075といったアルミニウム合金が主力材です。これらは優れた比強度を提供し、加工性が高いため(生産時間とコストを削減します)、良好な耐食性も備えています。特に7075は、一部の鋼に匹敵する高い引張強度で知られ、高応力がかかる構造用ジョイント部品に適しています。協働ロボット(コボット)やドローンなど、重量が最重要となる用途では、さらなる軽量化のためにマグネシウム合金も検討できますが、材料コストが高く、加工上の考慮点も異なります。.
極めて高い強度、剛性、耐摩耗性が求められる場合には、鋼合金が採用されます。304や316といったステンレス鋼は、食品加工や海洋用途など過酷な環境下のロボットに優れた耐食性を提供します。4140や4340といった合金鋼は、高負荷のギアシャフトやベアリングハウジングなどの重要部品向けに、熱処理によって非常に高い強度と硬度を実現できます。その代償は重量の大幅な増加であり、ロボット全体の設計とモーターのサイズ選定でこれを考慮する必要があります。.
航空宇宙、医療、あるいはハイエンドロボティクス用途の性能の頂点に位置するのが、特にTi-6Al-4Vに代表されるチタン合金です。チタンはアルミニウムと鋼の両方を上回る比強度、卓越した耐食性、優れた生体適合性を誇ります。しかし高価であり、熱伝導率が低く加工硬化しやすいため加工が困難であることから、その独自の特性がコストを正当化する用途に限定されます。最後に、PEEKや炭素繊維強化ポリマーといったエンジニアリングプラスチックや複合材料は、極度の軽量化、自己潤滑性、電気絶縁性が必要とされる特定の非構造的または軽負荷のジョイント部品に、ますます使用されるようになっています。.
複雑なジョイント形状のための高度なCNC機能(5軸、高速)
標準的な3軸CNC加工は多くの角柱部品には十分ですが、現代のロボットジョイントの複雑で有機的な形状、特に球面ジョイント、多軸ハウジング、統合された構造部品は、より高度な機能を要求します。ここで5軸CNC加工と高速加工(HSM)がゲームチェンジャーとなり、単一の段取りで可能なことの限界を押し広げます。.
5軸CNC加工とは、工作機械が切削工具または部品を5つの異なる軸に沿って同時に動かす能力を指します。従来の直線移動(X、Y、Z)に加えて、2つの回転軸(通常はA軸とB軸)を追加します。これにより、工具は事実上あらゆる角度からワークピースにアプローチできます。 ロボットジョイント加工, にとって、この能力は変革をもたらします。これにより、複雑な輪郭、アンダーカット、角度の付いた特徴、例えば球面ジョイントのソケットや関節アームハウジングの取付ラグなどを、複数回の再固定を必要とせずに完全に加工することが可能になります。これは大幅な時間の節約になるだけでなく、さらに重要なことに、段取り間で部品を移動する際に生じうる累積誤差を排除し、全体的な精度の向上と相互に関連する特徴の完全な位置合わせを保証します。.
高速加工は、専用のツールパス、主軸回転数、送り速度を用いて材料を迅速に除去しながら精度を維持し、優れた表面仕上げを達成することでこれを補完します。HSMは、軽量ロボット構造によく見られる繊細な薄肉壁の加工や、目に見える工具痕を残さずに複雑な曲面を仕上げる場合に特に有用です。5軸とHSMの組み合わせにより、複数部品のアセンブリであったものを1つに統合した、モノリシックで高度に統合されたジョイント部品の製造が可能になります。この統合により、潜在的な故障箇所が減少し、剛性が向上し、全体的な組立プロセスが簡素化され、より堅牢で信頼性の高いロボットジョイントにつながります。.
ロボットジョイント加工における課題の克服:公差、統合、コスト
高度なCNC技術の力にもかかわらず、完璧なロボットジョイントの製造には、重大なエンジニアリング上および製造上の課題がつきまといます。これらの障害をうまく乗り越えられるかどうかが、機能する試作品と量産可能で信頼性の高い部品とを分けるのです。.
公差と表面仕上げの限界を押し上げる
ゼロバックラッシュと最小限の摩擦の追求は、公差要件を極限レベルまで押し上げます。回転ジョイントの軸受座で同心度を0.005 mm以内に保つことや、リニアガイドレール全体で0.01 mmの表面平坦度を達成することは日常的です。これらの公差は標準的な加工能力の限界にあり、機械や材料の熱膨張、工具摩耗、さらには工場内の周囲温度変動など、無数の要因に影響されます。これを克服するには、包括的なアプローチが必要です。すなわち、空調管理された環境の使用、インプロセス測定と工具摩耗補正の導入、そして三次元測定機(CMM)による後工程検査を実施してすべての重要寸法を検証することです。表面粗さ平均(Ra)で測定される表面仕上げは、シール面、軸受嵌合、歯車の歯にとって同様に重要であり、切削パラメータの精密な制御と、研削やホーニングといった二次仕上げ工程がしばしば必要となります。.
システム統合とIoT対応
加工されたジョイントが孤立していることはまれで、アクチュエータ、センサ、配線とシームレスに統合されなければならない機械的なノードです。現代のスマートファクトリーは「IoT対応」のジョイントを要求します。つまり、加工プロセスはセンサ用の統合機能、たとえばエンコーダや力/トルクセンサを埋め込むための精密加工されたキャビティやボアに対応する必要があります。ケーブル管理は設計と加工の考慮事項となり、摩耗を防ぐための滑らかな内部導管やストレインリリーフ機能が必要です。さらに、部品は埋め込みセンサシステムと互換性のある材料から加工されたり、特定の電磁特性を持つ必要がある場合もあります。これにより、製造容易性設計(DFM)の複雑さが加わり、機械加工技術者は設計の初期段階からロボティクスエンジニアと緊密に連携する必要があります。.
性能とコスト効率のバランス
ロボティクスに必要な高性能材料と超厳しい公差は、当然ながらコストを押し上げます。チタンは高価で、その加工は低速で工具に負担がかかります。ミクロンレベルの公差を維持するには、より多くの加工時間、高度な設備、厳格な品質管理が必要であり、これらすべてがコストを増加させます。課題は、ジョイントの機能に不可欠な性能を犠牲にすることなくコストを抑えるために、設計と製造戦略を最適化することです。これはいくつかの戦略によって達成できます。すなわち、賢明な材料選択(可能な場合はチタンの代わりに高強度アルミニウムを使用)、加工の複雑さを減らすための設計簡素化、最終精密加工前の鍛造や鋳造といったニアネットシェイププロセスの活用です。おそらく最も重要なのは、高精度ロボティクス分野の経験豊富な製造パートナーと提携することで、高コストな再設計や生産エラーを防ぎ、設計から信頼性が高くコスト効率の良い部品への最も効率的な道筋を確保することです。.
品質管理と試験:加工ジョイントの信頼性を確保する
加工中に達成される精度は、 ロボットジョイント加工 それを検証する品質管理と同等の価値しか持ちません。ロボットジョイントにとって信頼性は譲れない条件です。単一の部品の故障が自動化ライン全体を停止させたり、手術のような重要な用途では深刻な結果を招く可能性があります。したがって、多層的なQC体制が製造プロセスに不可欠であり、単純な合否検査を超えて、継続的な検証とトレーサビリティの哲学へと移行します。.
この体制の基盤は計測です。三次元測定機(CMM)は、ハウジング、歯車プロファイル、軸受座の複雑な3D形状を検証するために不可欠です。加工部品をデジタルCADモデルと比較することで、CMMは公差(多くの場合ミクロン単位)が部品全体にわたって維持されていることを確認できます。可動ジョイントの摩擦と摩耗を最小化するために重要な表面仕上げについては、粗さ計が粗さ(Ra値)に関する定量的データを提供します。これは、不適切な仕上げが早期故障や騒音増加につながる可能性がある歯車の歯や摺動接触面にとって特に重要です。.
非破壊検査(NDT)手法は、応力下で故障点となり得る隠れた欠陥を発見する上で重要な役割を果たします。浸透探傷検査はアルミニウムや鋼などの材料の表面亀裂を検出するために使用され、渦電流探傷検査は表面下の欠陥を発見できます。重要な高信頼性ジョイント、特に航空宇宙や医療ロボティクスでは、X線やCTスキャンが完全な内部ビューを提供し、部品を損傷することなく鋳物の多孔性、ボイド、内部応力破壊を明らかにします。このレベルの検査は、部品が荷重を受ける前にその構造的健全性を確保します。.
最後に、機能・性能試験がすべてをまとめます。これには、加工されたジョイント部品を軸受、シール、駆動装置と組み立てて実際の関節動作を試験することが含まれます。試験では、回転剛性、バックラッシュ、振れ、全範囲にわたる動作の滑らかさなどのパラメータを測定します。動的荷重試験は実世界の動作条件をシミュレートし、ジョイントを数千回サイクルさせて耐久性を検証し、フレッティング、緩み、疲労の可能性を特定します。寸法検証から機能検証に至るこの包括的な品質管理アプローチこそが、精密加工部品を統合可能な信頼性の高い高性能ロボットジョイントへと変えるのです。.