
Introduzione: Il ruolo critico della lavorazione di precisione nei giunti robotici
Il movimento fluido e senza interruzioni di un braccio robotico che esegue un assemblaggio complesso o di un robot chirurgico che effettua una procedura delicata è una meraviglia dell'ingegneria moderna. Questa capacità dipende da un unico elemento critico: la precisione dei suoi giunti. I giunti robotici sono i perni meccanici sui quali dipendono l'intera funzionalità, l'accuratezza e l'affidabilità di un robot. Qualsiasi imperfezione in questi componenti—un micron di disallineamento, una frazione di grado di errore—può propagarsi in significativi guasti prestazionali, dalla ridotta accuratezza posizionale all'usura meccanica catastrofica. È qui che lavorazione robotica dei giunti passa da una fase di produzione a una disciplina fondamentale. È il processo specializzato di creazione delle geometrie complesse ad alta tolleranza che consentono ai sistemi robotici di muoversi con l'esattezza richiesta dalle applicazioni autonome odierne. Con il mercato della robotica in forte espansione, con una crescita prevista a un CAGR del 15,2%, la domanda di tale precisione non è mai stata così alta, rendendo la lavorazione meccanica avanzata non solo un vantaggio ma una necessità assoluta per l'innovazione e l'affidabilità.
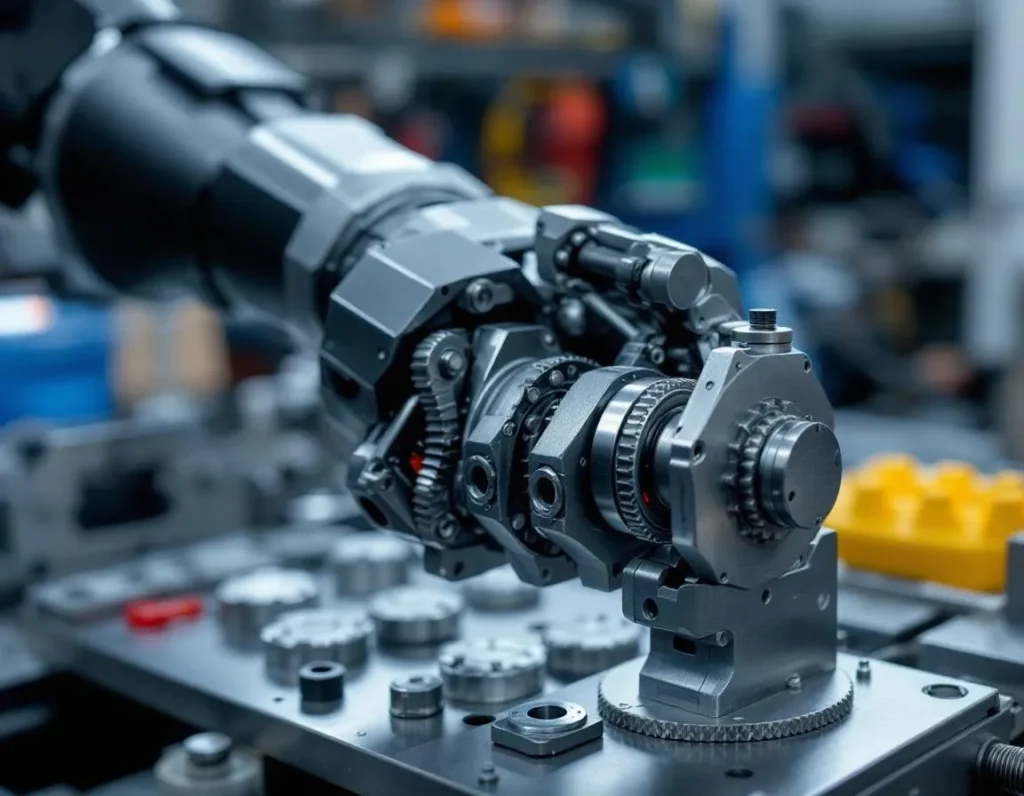
Che cos'è la lavorazione meccanica dei giunti robotici? Definizione del processo e della sua importanza
La lavorazione meccanica dei giunti robotici è un sottoinsieme della produzione di precisione focalizzato esclusivamente sulla fabbricazione dei componenti interconnessi che costituiscono i punti di articolazione di un robot. È molto più che semplice taglio del metallo; è un processo ingegneristico integrato che combina la tecnologia avanzata di Controllo Numerico Computerizzato (CNC) con una profonda scienza dei materiali e un rigoroso controllo qualità per produrre parti che soddisfano specifiche estreme. Il processo inizia con un modello digitale 3D del componente del giunto, che viene tradotto in istruzioni macchina (codice G) che guidano utensili da taglio multiasse. Questi utensili scolpiscono il materiale grezzo—blocchi di alluminio, titanio o leghe specializzate—in parti finite con geometrie che spesso includono canali intricati per il cablaggio, fori di montaggio posizionati con precisione per sensori e attuatori, e superfici di supporto rifinite a una levigatezza simile a uno specchio.
L'importanza di questa lavorazione specializzata non può essere sopravvalutata. In un sistema robotico, i giunti sono responsabili della conversione della forza rotazionale di un motore in movimento controllato e multidirezionale. Il processo di lavorazione determina direttamente l'integrità strutturale del giunto, le sue caratteristiche di attrito, il suo peso e la sua capacità di mantenere l'allineamento sotto carico. Un ingranaggio lavorato male all'interno di un giunto introdurrà gioco, causando vibrazioni o derive dell'effettore terminale del robot. Un alloggiamento per cuscinetto alesato in modo impreciso porterà a usura prematura e conseguente bloccaggio. Pertanto, la lavorazione meccanica dei giunti robotici è il ponte critico tra il design digitale di un robot e la sua capacità fisica. Garantisce che la gamma teorica di movimento e la capacità di carico progettate al computer siano pienamente realizzate in un componente meccanico durevole e affidabile, consentendo ai robot di eseguire compiti ripetitivi e ad alto rischio con una costanza incrollabile.
L'anatomia di un giunto robotico: componenti chiave e loro funzioni
Per comprendere le sfide della lavorazione meccanica, bisogna prima comprendere l'anatomia meccanica di un tipico giunto robotico. È un assemblaggio sofisticato in cui parti lavorate con precisione operano in sinergia.
Alloggiamento/Corpo
Questa è l'involucro strutturale che contiene e protegge i meccanismi interni. Lavorato da un singolo pezzo di metallo per la massima rigidità, presenta alesature e superfici posizionate con precisione su cui sono montati cuscinetti, guarnizioni e segmenti di braccio adiacenti. La sua geometria deve garantire il perfetto allineamento di tutti i componenti interni.
Ingranaggi ed elementi della trasmissione
Questi sono il cuore della trasmissione del movimento. Ingranaggi ad alta precisione—come i tipi planetari, armonici o cicloidali—riducono l'alta velocità del motore in alta coppia all'uscita del giunto. Ogni profilo dei denti dell'ingranaggio deve essere lavorato secondo standard rigorosi per minimizzare attrito, rumore e perdita di energia. Anche scanalature, alberi e giunti sono elementi lavorati critici all'interno della trasmissione.
Cuscinetti e boccole
Questi componenti facilitano una rotazione o un movimento lineare fluido supportando carichi radiali e assiali. Le loro superfici di montaggio su alloggiamenti e alberi devono essere lavorate con tolleranze estremamente strette e finiture superficiali superiori per prevenire disallineamenti, che ridurrebbero drasticamente la vita del cuscinetto e introdurrebbero gioco.
Supporti per sensori e punti di integrazione
I giunti moderni sono dotati di dispositivi di retroazione come encoder, resolver e sensori di coppia. Le lavorazioni meccaniche includono staffe di montaggio delicate, fori precisamente indicizzati per l'allineamento dei sensori e passaggi interni per i cablaggi. L'accuratezza di queste lavorazioni influisce direttamente sulla qualità dei dati di retroazione che controllano il giunto.
Ognuno di questi componenti è interdipendente. Il limite prestazionale dell'intero giunto è definito dalla precisione del suo componente lavorato meno accurato, rendendo non negoziabile una lavorazione olistica ad alta tolleranza su tutti i componenti.
Tipi di giunti robotici e loro requisiti di lavorazione
I robot utilizzano diversi tipi di giunti per ottenere vari intervalli di movimento, ognuno dei quali presenta esigenze di lavorazione uniche. Le due categorie principali sono i giunti rotanti e lineari, con diverse varianti specializzate.
Giunti revoluti (rotanti)
Questo è il giunto più comune nei bracci robotici articolati, funziona come un gomito o un ginocchio umano, consentendo un movimento rotatorio attorno a un singolo asse. L'attenzione nella lavorazione è rivolta ai componenti che consentono una rotazione pura e senza oscillazioni. L'alloggiamento deve avere alesaggi coassiali di diametro identico e perfetta circolarità per accogliere i cuscinetti. L'albero di uscita o la flangia devono essere lavorati con un elevato grado di concentricità rispetto al loro asse di rotazione. Gli ingranaggi all'interno di un giunto revoluto richiedono una consistenza eccezionale dente-dente per garantire una trasmissione di potenza fluida senza errori periodici o vibrazioni.
Giunti prismatici (lineari)
Questi giunti forniscono un movimento lineare di scorrimento, simile a un telescopio o a una guida di cassetto, e sono comuni nei robot a portale e nelle pinze robotiche. I componenti lavorati chiave includono guide lineari o alberi lunghi e diritti e blocchi cuscinetto corrispondenti (boccole lineari o chiocciole a ricircolo di sfere). La sfida principale di lavorazione è ottenere una rettilineità e una finitura superficiale eccezionali su tutta la lunghezza della guida. Qualsiasi deviazione o rugosità causerà un movimento a scatti, riducendo l'accuratezza e la ripetibilità del posizionamento. Anche il parallelismo tra più guide sullo stesso asse è fondamentale.
Giunti sferici e universali
I giunti sferici consentono la rotazione attorno a più assi (come un'anca umana), mentre i giunti universali (giunti cardanici) trasmettono la rotazione tra alberi disallineati. Questi comportano superfici di cuscinetto complesse e multi-angolate e geometrie intricate a forcella o a snodo. La loro lavorazione richiede capacità CNC a 5 assi avanzate per lavorare curve composte e alesaggi intersecanti da più angolazioni in un unico setup, garantendo che tutte le superfici mobili siano perfettamente accoppiate.
Giunti cilindrici e planari
Un giunto cilindrico combina rotazione e scorrimento lineare lungo lo stesso asse. Ciò richiede lavorazioni sia per superfici di cuscinetto rotanti che per superfici di guida lineari sullo stesso componente, richiedendo una sequenza operativa accurata. I giunti planari consentono il movimento su due assi lineari perpendicolari (come un tavolo XY). Qui, il requisito di lavorazione raddoppia la necessità di planarità, parallelismo e perpendicolarità su grandi piastre superficiali e sui componenti di accoppiamento che vi scorrono sopra.
Ogni tipo di giunto impone una strategia di lavorazione specifica. Un giunto revoluto dà priorità alla concentricità e alla qualità degli ingranaggi. Un giunto prismatico richiede una rettilineità suprema. Un giunto sferico necessita di contornatura multi-asse. Il filo conduttore comune a tutti i tipi è la necessità imprescindibile di accuratezza dimensionale, perfezione geometrica e integrità superficiale—requisiti soddisfatti dalle capacità dei moderni centri di lavoro CNC, che esploreremo nella prossima sezione.
Lavorazione CNC: la tecnologia chiave per componenti robotici di precisione
Come evidenziano chiaramente i requisiti specifici di ciascun tipo di giunto, il processo produttivo deve essere in grado di tradurre progetti digitali intricati in parti fisiche impeccabili. È qui che la lavorazione a controllo numerico computerizzato (CNC) si afferma come tecnologia centrale indispensabile. La lavorazione CNC è un processo produttivo per sottrazione in cui un software preprogrammato governa il movimento di utensili e macchinari di fabbrica. Questo controllo digitale consente la produzione di parti tridimensionali da blocchi pieni di materiale con un livello di precisione, ripetibilità e complessità irraggiungibile con la lavorazione manuale.
Per i giunti robotici, questa precisione non è negoziabile. L'interazione tra una ruota dentata e un pignone, lo scorrimento fluido di una guida lineare e l'articolazione senza soluzione di continuità di un alloggiamento sferico dipendono tutti da geometrie mantenute entro tolleranze spesso misurate in micron (millesimi di millimetro). Le macchine CNC ottengono questo risultato operando con rigidità eccezionale e utilizzando utensili da taglio le cui traiettorie sono calcolate con accuratezze superiori alle capacità umane. Il processo inizia con un modello CAD 3D del componente, che viene convertito in una serie di coordinate e istruzioni (codice G) per la macchina. Da lì, la fresatrice o il tornio CNC esegue una sequenza di operazioni—foratura, tornitura, fresatura—con costanza incrollabile, pezzo dopo pezzo.
Il ruolo della lavorazione CNC va oltre la semplice sagomatura del metallo. È parte integrante della creazione delle caratteristiche stesse che definiscono la funzione di un giunto. Ciò include la lavorazione delle piste di precisione per i cuscinetti, il taglio dei profili dentati per gli ingranaggi, la finitura delle guide per il movimento lineare e la realizzazione dei fori filettati per il montaggio e la regolazione. Ogni finitura superficiale, ogni smusso e ogni tolleranza dimensionale è controllato direttamente dal programma CNC. Questo controllo end-to-end garantisce che il componente lavorato finale si integri perfettamente con le sue parti accoppiate, dando come risultato un assemblaggio del giunto con gioco minimo, basso attrito e movimento prevedibile e affidabile—le qualità fondamentali per qualsiasi robot ad alte prestazioni.
Selezione dei materiali per i giunti robotici: bilanciare resistenza, peso e durabilità
Le prestazioni e la longevità di un giunto lavorato sono indissolubilmente legate al materiale con cui è realizzato. Selezionare il materiale giusto è una decisione ingegneristica critica che bilancia esigenze spesso in conflitto: resistenza per sopportare le forze operative, peso ridotto per massimizzare il carico utile e l'efficienza, e durabilità per resistere a milioni di cicli senza cedimenti. La scelta ottimale varia significativamente in base all'applicazione, alle dimensioni e all'ambiente del robot.
Per molti bracci robotici industriali, le leghe di alluminio come 6061 e 7075 sono le protagoniste. Offrono un eccellente rapporto resistenza-peso, sono altamente lavorabili (il che riduce i tempi e i costi di produzione) e garantiscono una buona resistenza alla corrosione. Il 7075, in particolare, è noto per la sua elevata resistenza alla trazione, vicina a quella di alcuni acciai, che lo rende adatto a componenti strutturali del giunto altamente sollecitati. Per applicazioni in cui il peso è prioritario, come nei robot collaborativi (cobot) o nei droni, si possono considerare le leghe di magnesio per un ulteriore risparmio di peso, sebbene comportino costi del materiale più elevati e diverse considerazioni di lavorazione.
Quando sono richieste resistenza estrema, rigidità o resistenza all'usura, si impiegano leghe di acciaio. Gli acciai inossidabili, come 304 o 316, offrono un'eccellente resistenza alla corrosione per robot in ambienti difficili come la lavorazione alimentare o le applicazioni marine. Gli acciai legati come 4140 o 4340 sono temprabili per ottenere resistenza e durezza molto elevate per componenti critici come alberi di ingranaggi ad alto carico o alloggiamenti di cuscinetti. Il compromesso è un peso significativamente maggiore, che deve essere considerato nella progettazione complessiva del robot e nel dimensionamento dei motori.
Al vertice delle prestazioni per applicazioni aerospaziali, medicali o di robotica di fascia alta ci sono le leghe di titanio, in particolare Ti-6Al-4V. Il titanio vanta un rapporto resistenza-peso superiore sia all'alluminio che all'acciaio, una resistenza eccezionale alla corrosione e un'eccellente biocompatibilità. Tuttavia, è costoso, difficile da lavorare a causa della sua bassa conduttività termica e della tendenza all'incrudimento, e quindi riservato ad applicazioni in cui le sue proprietà uniche giustificano il costo. Infine, le plastiche ingegnerizzate e i compositi come PEEK o i polimeri rinforzati con fibra di carbonio sono sempre più utilizzati per specifici componenti del giunto non strutturali o leggermente caricati, dove sono necessari estrema riduzione di peso, autolubrificazione o isolamento elettrico.
Capacità CNC avanzate per geometrie complesse dei giunti (5 assi, alta velocità)
La lavorazione CNC standard a 3 assi è sufficiente per molte parti prismatiche, ma le geometrie complesse e organiche dei moderni giunti robotici—in particolare giunti sferici, alloggiamenti multiasse e componenti strutturali integrati—richiedono capacità più avanzate. È qui che la lavorazione CNC a 5 assi e la lavorazione ad alta velocità (HSM) diventano rivoluzionarie, spingendo i limiti di ciò che è possibile in un unico setup.
La lavorazione CNC a 5 assi si riferisce alla capacità di una macchina di muovere un utensile da taglio o un pezzo lungo cinque assi diversi contemporaneamente. Oltre ai tradizionali movimenti lineari (X, Y, Z), aggiunge due assi rotazionali (tipicamente A e B). Ciò consente all'utensile di avvicinarsi al pezzo da praticamente qualsiasi angolazione. Per lavorazione robotica dei giunti, questa capacità è rivoluzionaria. Consente la lavorazione completa di contorni complessi, sottosquadri e caratteristiche angolate—come l'alloggiamento di un giunto sferico o le linguette di montaggio su un alloggiamento di braccio articolato—senza richiedere più riposizionamenti. Ciò non solo fa risparmiare tempo significativo ma, cosa ancora più importante, elimina l'errore cumulativo che può verificarsi quando si sposta un pezzo tra un setup e l'altro, garantendo una maggiore accuratezza complessiva e un allineamento perfetto delle caratteristiche correlate.
La lavorazione ad alta velocità completa questo approccio utilizzando traiettorie utensile specializzate, velocità del mandrino e velocità di avanzamento per rimuovere materiale rapidamente mantenendo la precisione e ottenendo finiture superficiali superiori. L'HSM è particolarmente preziosa per la lavorazione delle delicate pareti sottili spesso presenti nelle strutture robotiche leggere e per la finitura di superfici curve complesse senza lasciare segni visibili dell'utensile. La combinazione di 5 assi e HSM consente la produzione di componenti del giunto monolitici e altamente integrati che consolidano quello che sarebbe stato un assemblaggio di più parti in una sola. Questo consolidamento riduce i potenziali punti di cedimento, migliora la rigidità e semplifica il processo di assemblaggio complessivo, portando a un giunto robotico più robusto e affidabile.
Superare le sfide nella lavorazione dei giunti robotici: tolleranze, integrazione e costi
Nonostante la potenza della tecnologia CNC avanzata, produrre giunti robotici perfetti è irto di significative sfide ingegneristiche e produttive. Superare con successo questi ostacoli è ciò che distingue un prototipo funzionale da un componente affidabile e pronto per la produzione.
Spingere i limiti delle tolleranze e della finitura superficiale
La ricerca del gioco zero e dell'attrito minimo spinge i requisiti di tolleranza a livelli estremi. Mantenere la concentricità entro 0,005 mm sulle sedi dei cuscinetti di un giunto rotoidale o ottenere una planarità superficiale di 0,01 mm su una guida lineare è all'ordine del giorno. Queste tolleranze sono al limite delle capacità di lavorazione standard e sono influenzate da una miriade di fattori: la dilatazione termica della macchina e del materiale, l'usura degli utensili e persino le fluttuazioni della temperatura ambiente in officina. Superare questa sfida richiede un approccio olistico: l'utilizzo di ambienti a temperatura controllata, l'implementazione del controllo in-process e della compensazione dell'usura degli utensili, e l'impiego di ispezioni post-processo con macchine di misura a coordinate (CMM) per verificare ogni dimensione critica. La finitura superficiale, misurata in Ra (rugosità media), è altrettanto critica per le superfici di tenuta, gli accoppiamenti dei cuscinetti e i denti degli ingranaggi, e richiede un controllo preciso dei parametri di taglio e spesso processi di finitura secondari come la rettifica o la levigatura.
Integrazione di sistema e prontezza IoT
Un giunto lavorato raramente è un'isola; è un nodo meccanico che deve integrarsi perfettamente con attuatori, sensori e cablaggi. Le moderne fabbriche intelligenti richiedono giunti “pronti per l'IoT”. Ciò significa che il processo di lavorazione deve ora prevedere caratteristiche integrate per i sensori, come cavità e fori lavorati con precisione per l'incorporamento di encoder o sensori di forza/coppia. La gestione dei cavi diventa una considerazione di progettazione e lavorazione, richiedendo condotti interni lisci e caratteristiche di scarico della trazione per prevenire l'usura. Inoltre, i componenti potrebbero dover essere lavorati con materiali compatibili con i sistemi di sensori integrati o avere specifiche proprietà elettromagnetiche. Ciò aggiunge un livello di complessità di progettazione per la producibilità (DFM) in cui l'operatore deve collaborare strettamente con l'ingegnere robotico fin dalle prime fasi di progettazione.
Bilanciare le prestazioni con l'economicità
I materiali ad alte prestazioni e le tolleranze ultra-strette richiesti per la robotica fanno naturalmente aumentare i costi. Il titanio è costoso e la sua lavorazione è lenta e gravosa per gli utensili. Mantenere tolleranze a livello di micron richiede più tempo macchina, attrezzature avanzate e un controllo qualità rigoroso, tutti fattori che aumentano i costi. La sfida è ottimizzare la strategia di progettazione e produzione per controllare i costi senza sacrificare le prestazioni essenziali per la funzione del giunto. Ciò può essere ottenuto attraverso diverse strategie: selezione intelligente dei materiali (utilizzando alluminio ad alta resistenza dove possibile invece del titanio), semplificazione del design per ridurre la complessità di lavorazione e l'uso di processi near-net-shape come la forgiatura o la fusione prima della lavorazione di precisione finale. Forse ancora più importante, collaborare con un produttore esperto in lavori di robotica ad alta precisione può prevenire costose riprogettazioni ed errori di produzione, garantendo il percorso più efficiente dal design a un componente affidabile ed economico.
Controllo qualità e collaudo: garantire l'affidabilità nei giunti lavorati
La precisione raggiunta durante lavorazione robotica dei giunti ha valore solo quanto il controllo qualità che la verifica. Per un giunto robotico, l'affidabilità non è negoziabile; il guasto di un singolo componente può fermare un'intera linea automatizzata o, in applicazioni critiche come la chirurgia, avere conseguenze gravi. Pertanto, un regime di controllo qualità multilivello è parte integrante del processo di produzione, andando oltre i semplici controlli passa/non passa verso una filosofia di verifica e tracciabilità continue.
Il fondamento di questo regime è la metrologia. Le macchine di misura a coordinate (CMM) sono indispensabili per validare le complesse geometrie 3D di alloggiamenti, profili di ingranaggi e sedi dei cuscinetti. Confrontando il pezzo lavorato con il suo modello CAD digitale, le CMM possono confermare che le tolleranze, spesso nell'ordine dei micron, sono mantenute su tutto il componente. Per la finitura superficiale, critica per minimizzare attrito e usura nei giunti in movimento, i profilometri forniscono dati quantitativi sulla rugosità (valori Ra). Questo è particolarmente importante per i denti degli ingranaggi e le superfici di contatto scorrevoli, dove una finitura inadeguata può portare a guasti prematuri e a un aumento del rumore.
I metodi di prova non distruttiva (NDT) svolgono un ruolo cruciale nello scoprire difetti nascosti che potrebbero diventare punti di rottura sotto sforzo. L'ispezione con liquidi penetranti viene utilizzata per rilevare cricche superficiali in materiali come alluminio o acciaio, mentre il controllo con correnti parassite può individuare difetti sotto la superficie. Per giunti critici ad alta integrità, in particolare nella robotica aerospaziale o medicale, la scansione a raggi X o TC fornisce una visione interna completa, rivelando porosità nelle fusioni, vuoti o fratture da stress interne senza danneggiare il pezzo. Questo livello di ispezione garantisce la solidità strutturale del componente prima che venga mai sottoposto a carico.
Infine, i test funzionali e prestazionali mettono tutto insieme. Ciò comporta l'assemblaggio dei componenti del giunto lavorato con i loro cuscinetti, guarnizioni e azionamenti per testare l'articolazione effettiva. I test misurano parametri come la rigidità rotazionale, il gioco, l'eccentricità e la scorrevolezza del movimento su tutta la gamma. I test di carico dinamico simulano le condizioni operative reali, ciclando il giunto migliaia di volte per validarne la durabilità e identificare qualsiasi potenziale di fretting, allentamento o fatica. Questo approccio olistico al controllo qualità, dalla verifica dimensionale alla validazione funzionale, è ciò che trasforma un pezzo lavorato con precisione in un giunto robotico affidabile e ad alte prestazioni pronto per l'integrazione.