
Einleitung: Die entscheidende Rolle der Präzisionsbearbeitung bei Robotergelenken
Die nahtlose, flüssige Bewegung eines Roboterarms, der eine komplexe Montage durchführt, oder eines chirurgischen Roboters, der einen heiklen Eingriff vornimmt, ist ein Wunderwerk moderner Ingenieurskunst. Diese Fähigkeit hängt von einem einzigen, entscheidenden Element ab: der Präzision seiner Gelenke. Robotergelenke sind die mechanischen Drehpunkte, auf denen die gesamte Funktionalität, Genauigkeit und Zuverlässigkeit eines Roboters beruhen. Jede Unvollkommenheit in diesen Komponenten – ein Mikrometer Fehlausrichtung, ein Bruchteil eines Grades an Fehler – kann sich zu erheblichen Leistungsausfällen ausweiten, von verringerter Positioniergenauigkeit bis hin zu katastrophalem mechanischem Verschleiß. Hier wird Robotergelenk-Bearbeitung von einem Fertigungsschritt zu einer grundlegenden Disziplin. Es ist der spezialisierte Prozess der Herstellung hochtoleranter, komplexer Geometrien, die es Robotersystemen ermöglichen, sich mit der Exaktheit zu bewegen, die von heutigen autonomen Anwendungen gefordert wird. Da der Robotikmarkt boomt und ein CAGR-Wachstum von 15,2% prognostiziert wird, war die Nachfrage nach solcher Präzision noch nie so hoch, was fortschrittliche Bearbeitung nicht nur zu einem Vorteil, sondern zu einer absoluten Notwendigkeit für Innovation und Zuverlässigkeit macht.
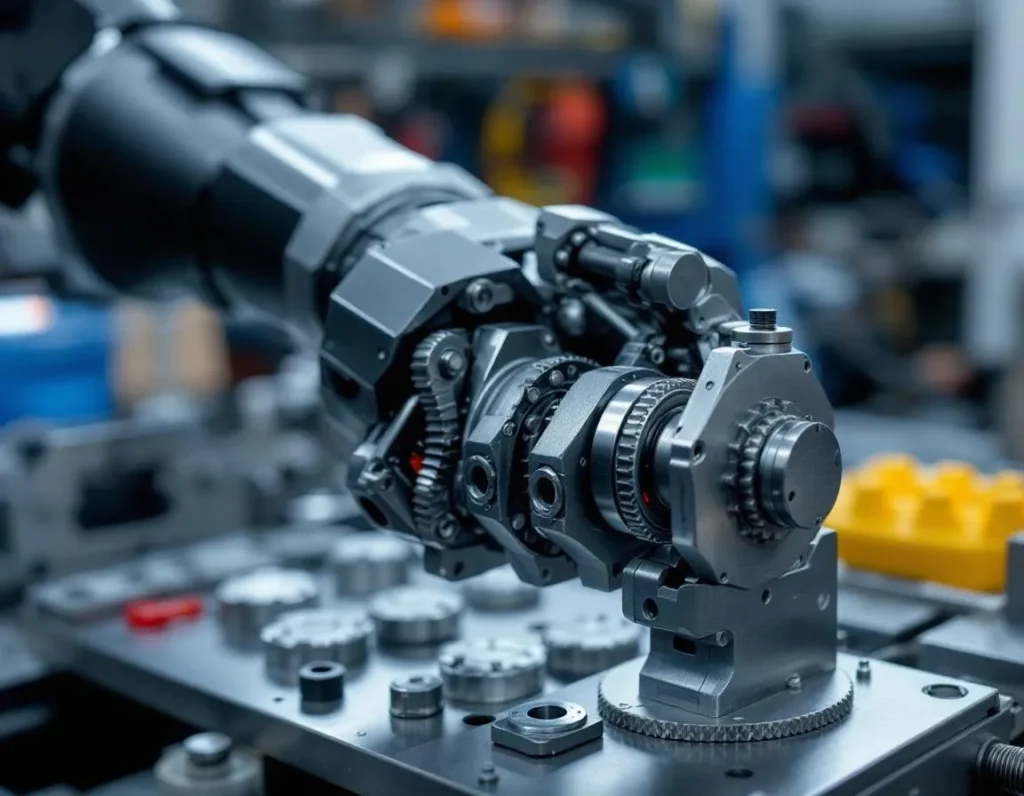
Was ist die Bearbeitung von Robotergelenken? Definition des Prozesses und seine Bedeutung
Die Bearbeitung von Robotergelenken ist ein Teilbereich der Präzisionsfertigung, der sich ausschließlich auf die Herstellung der miteinander verbundenen Komponenten konzentriert, die die Gelenkpunkte eines Roboters bilden. Sie ist weit mehr als nur das Schneiden von Metall; sie ist ein integrierter Engineering-Prozess, der fortschrittliche Computer Numerical Control (CNC)-Technologie mit tiefgehender Materialwissenschaft und strenger Qualitätskontrolle kombiniert, um Teile herzustellen, die extremen Spezifikationen entsprechen. Der Prozess beginnt mit einem digitalen 3D-Modell der Gelenkkomponente, das in Maschinenanweisungen (G-Code) übersetzt wird, die mehrachsige Schneidwerkzeuge steuern. Diese Werkzeuge formen Rohmaterial – Blöcke aus Aluminium, Titan oder speziellen Legierungen – zu fertigen Teilen mit Geometrien, die oft komplexe Kanäle für die Verkabelung, präzise positionierte Montagelöcher für Sensoren und Aktuatoren sowie Lagerflächen umfassen, die auf spiegelglatte Glätte bearbeitet sind.
Die Bedeutung dieser spezialisierten Bearbeitung kann nicht genug betont werden. In einem Robotersystem sind die Gelenke dafür verantwortlich, die Rotationskraft eines Motors in kontrollierte, multidirektionale Bewegung umzuwandeln. Der Bearbeitungsprozess bestimmt direkt die strukturelle Integrität des Gelenks, seine Reibeigenschaften, sein Gewicht und seine Fähigkeit, die Ausrichtung unter Last aufrechtzuerhalten. Ein schlecht bearbeitetes Zahnrad innerhalb eines Gelenks führt zu Umkehrspiel, wodurch der Endeffektor des Roboters zittert oder driftet. Ein ungenau gebohrtes Gehäuse für ein Lager führt zu vorzeitigem Verschleiß und schließlich zum Blockieren. Daher ist die Bearbeitung von Robotergelenken die kritische Brücke zwischen dem digitalen Design eines Roboters und seiner physischen Leistungsfähigkeit. Sie stellt sicher, dass der am Computer entworfene theoretische Bewegungsbereich und die Nutzlastkapazität in einer langlebigen, zuverlässigen mechanischen Komponente vollständig realisiert werden, wodurch Roboter repetitive, hochriskante Aufgaben mit unerschütterlicher Konsistenz ausführen können.
Die Anatomie eines Robotergelenks: Schlüsselkomponenten und ihre Funktionen
Um die Bearbeitungsherausforderungen zu verstehen, muss man zunächst die mechanische Anatomie eines typischen Robotergelenks verstehen. Es ist eine hochentwickelte Baugruppe, in der präzisionsbearbeitete Teile zusammenwirken.
Gehäuse/Körper
Dies ist die strukturelle Hülle, die die internen Mechanismen enthält und schützt. Aus einem einzigen Metallstück für maximale Steifigkeit bearbeitet, weist sie präzise positionierte Bohrungen und Flächen auf, an denen Lager, Dichtungen und benachbarte Armsegmente montiert werden. Ihre Geometrie muss die perfekte Ausrichtung aller internen Komponenten gewährleisten.
Zahnräder und Antriebselemente
Diese sind das Herz der Bewegungsübertragung. Hochpräzise Zahnräder – wie Planeten-, Harmonic- oder Zykloidgetriebe – reduzieren die hohe Drehzahl des Motors auf ein hohes Drehmoment am Gelenkausgang. Jedes Zahnradzahnprofil muss nach exakten Standards bearbeitet werden, um Reibung, Geräusche und Energieverlust zu minimieren. Verzahnungen, Wellen und Kupplungen sind ebenfalls kritische bearbeitete Elemente innerhalb des Antriebsstrangs.
Lager und Buchsen
Diese Komponenten ermöglichen eine reibungslose Rotation oder Linearbewegung, während sie Radial- und Axiallasten tragen. Ihre Montageflächen an Gehäusen und Wellen müssen mit extrem engen Toleranzen und überlegener Oberflächengüte bearbeitet werden, um Fehlausrichtung zu verhindern, die die Lebensdauer der Lager drastisch reduzieren und Spiel verursachen würde.
Sensorhalterungen und Integrationspunkte
Moderne Gelenke sind vollgepackt mit Rückmeldeeinrichtungen wie Encodern, Resolvern und Drehmomentsensoren. Zu den bearbeiteten Merkmalen gehören empfindliche Montagehalterungen, präzise indexierte Bohrungen zur Sensorausrichtung und interne Kanäle für Kabelbäume. Die Genauigkeit dieser bearbeiteten Merkmale wirkt sich direkt auf die Qualität der Rückmeldedaten aus, die das Gelenk steuern.
Jede dieser Komponenten ist voneinander abhängig. Die Leistungsobergrenze des gesamten Gelenks wird durch die Präzision seines am wenigsten genauen bearbeiteten Teils definiert, was eine ganzheitliche Hochpräzisionsbearbeitung über alle Komponenten hinweg unverzichtbar macht.
Arten von Robotergelenken und ihre Bearbeitungsanforderungen
Roboter nutzen verschiedene Gelenktypen, um unterschiedliche Bewegungsbereiche zu erreichen, wobei jeder einzelne einzigartige Bearbeitungsanforderungen mit sich bringt. Die beiden Hauptkategorien sind Rotations- und Lineargelenke, mit mehreren spezialisierten Varianten.
Drehgelenke (Rotationsgelenke)
Dies ist das häufigste Gelenk in Gelenkroboterarmen; es funktioniert wie ein menschlicher Ellbogen oder ein Knie und ermöglicht eine Drehbewegung um eine einzelne Achse. Der Bearbeitungsschwerpunkt liegt hier auf den Komponenten, die eine reine, taumelfreie Rotation ermöglichen. Das Gehäuse muss koaxiale Bohrungen mit identischem Durchmesser und perfekter Rundheit aufweisen, um die Lager aufzunehmen. Die Abtriebswelle oder der Flansch muss mit hoher Konzentrizität zu ihrer Rotationsachse bearbeitet werden. Zahnräder in einem Drehgelenk erfordern eine außergewöhnliche Zahn-zu-Zahn-Konsistenz, um eine reibungslose Kraftübertragung ohne periodische Fehler oder Vibrationen zu gewährleisten.
Prismatische (lineare) Gelenke
Diese Gelenke bieten eine lineare Gleitbewegung, ähnlich einem Teleskop oder einer Schubladenschiene, und sind in Portalrobotern und Robotergreifern üblich. Zu den wichtigsten bearbeiteten Komponenten gehören lange, gerade Führungsschienen oder Wellen und passende Lagerblöcke (Linearbuchsen oder Kugelumlaufspindelmuttern). Die größte Bearbeitungsherausforderung besteht darin, über die gesamte Länge der Schiene eine außergewöhnliche Geradheit und Oberflächengüte zu erreichen. Jede Abweichung oder Rauheit verursacht Stick-Slip-Bewegungen, was die Positioniergenauigkeit und Wiederholbarkeit verringert. Auch die Parallelität zwischen mehreren Schienen auf derselben Achse ist entscheidend.
Kugel- und Kreuzgelenke
Kugelgelenke ermöglichen eine Drehung um mehrere Achsen (wie eine menschliche Hüfte), während Kreuzgelenke (U-Gelenke) eine Drehung zwischen nicht ausgerichteten Wellen übertragen. Diese umfassen komplexe, mehrwinklige Lagerflächen und komplizierte Joch- oder Pfannengeometrien. Ihre Bearbeitung erfordert fortschrittliche 5-Achsen-CNC-Fähigkeiten, um die zusammengesetzten Kurven und sich schneidenden Bohrungen aus mehreren Winkeln in einer einzigen Aufspannung zu bearbeiten und sicherzustellen, dass alle beweglichen Oberflächen perfekt aufeinander abgestimmt sind.
Zylindrische und planare Gelenke
Ein zylindrisches Gelenk kombiniert Rotation und lineares Gleiten entlang derselben Achse. Dies erfordert die Bearbeitung sowohl von Rotationslagerflächen als auch von Linearführungsflächen an derselben Komponente, was eine sorgfältige Abfolge der Arbeitsgänge erfordert. Planare Gelenke ermöglichen eine Bewegung in zwei senkrechten linearen Achsen (wie ein XY-Tisch). Hier verdoppelt sich die Bearbeitungsanforderung hinsichtlich Ebenheit, Parallelität und Rechtwinkligkeit über große Oberflächenplatten und die darauf gleitenden Gegenkomponenten.
Jeder Gelenktyp erfordert eine spezifische Bearbeitungsstrategie. Ein Drehgelenk priorisiert Konzentrizität und Zahnradqualität. Ein prismatisches Gelenk erfordert höchste Geradheit. Ein Kugelgelenk erfordert mehrachsige Konturierung. Der gemeinsame Nenner über alle Typen hinweg ist die kompromisslose Notwendigkeit dimensionaler Genauigkeit, geometrischer Perfektion und Oberflächenintegrität – Anforderungen, die durch die Fähigkeiten moderner CNC-Bearbeitungszentren erfüllt werden, die wir im nächsten Abschnitt untersuchen werden.
CNC-Bearbeitung: Die Kerntechnologie für präzise Roboterkomponenten
Wie die spezifischen Anforderungen jedes Gelenktyps deutlich machen, muss der Fertigungsprozess in der Lage sein, komplexe digitale Konstruktionen in fehlerfreie physische Bauteile umzusetzen. Hier etabliert sich die CNC-Bearbeitung (Computerized Numerical Control) als unverzichtbare Kerntechnologie. Die CNC-Bearbeitung ist ein subtraktives Fertigungsverfahren, bei dem vorprogrammierte Computersoftware die Bewegung von Werkzeugen und Maschinen in der Fabrik steuert. Diese digitale Steuerung ermöglicht die Herstellung dreidimensionaler Bauteile aus massiven Materialblöcken mit einem Maß an Präzision, Wiederholbarkeit und Komplexität, das mit manueller Bearbeitung unerreichbar ist.
Bei Robotergelenken ist diese Präzision nicht verhandelbar. Das Zusammenspiel von Zahnrad und Ritzel, der reibungslose Lauf einer Linearführung und die nahtlose Gelenkbewegung einer Kugelpfanne hängen allesamt von Geometrien ab, die mit Toleranzen gehalten werden, die oft in Mikrometern (Tausendstelmillimetern) gemessen werden. CNC-Maschinen erreichen dies durch den Betrieb mit außergewöhnlicher Steifigkeit und durch die Verwendung von Schneidwerkzeugen, deren Bahnen mit Genauigkeiten berechnet werden, die menschliche Fähigkeiten übersteigen. Der Prozess beginnt mit einem 3D-CAD-Modell der Komponente, das in eine Reihe von Koordinaten und Anweisungen (G-Code) für die Maschine umgewandelt wird. Von dort aus führt die CNC-Fräse oder -Drehmaschine eine Abfolge von Operationen – Bohren, Drehen, Fräsen – mit unerschütterlicher Konstanz aus, Bauteil für Bauteil.
Die Rolle der CNC-Bearbeitung geht über die bloße Formgebung von Metall hinaus. Sie ist integraler Bestandteil der Schaffung genau jener Merkmale, die die Funktion eines Gelenks definieren. Dazu gehört die Bearbeitung der präzisen Laufbahnen für Lager, das Schneiden der Zahnprofile für Zahnräder, das Finishen der Führungsschienen für Linearbewegungen und das Erstellen der Gewindebohrungen für Montage und Justierung. Jede Oberflächenbeschaffenheit, jede Fase und jede Maßtoleranz wird direkt durch das CNC-Programm gesteuert. Diese durchgängige Steuerung gewährleistet, dass die fertig bearbeitete Komponente perfekt mit ihren Gegenstücken zusammenpasst, was zu einer Gelenkbaugruppe mit minimalem Spiel, geringer Reibung und vorhersehbarer, zuverlässiger Bewegung führt – den grundlegenden Eigenschaften für jeden Hochleistungsroboter.
Materialauswahl für Robotergelenke: Balance zwischen Festigkeit, Gewicht und Haltbarkeit
Die Leistung und Langlebigkeit eines bearbeiteten Gelenks sind untrennbar mit dem Material verbunden, aus dem es hergestellt ist. Die Auswahl des richtigen Materials ist eine kritische technische Entscheidung, die oft konkurrierende Anforderungen ausbalanciert: Festigkeit, um Betriebskräften standzuhalten, geringes Gewicht zur Maximierung von Nutzlast und Effizienz sowie Haltbarkeit, um Millionen von Zyklen ohne Ausfall zu überstehen. Die optimale Wahl variiert erheblich je nach Anwendung, Größe und Umgebung des Roboters.
Für viele industrielle Roboterarme sind Aluminiumlegierungen wie 6061 und 7075 die Arbeitspferde. Sie bieten ein hervorragendes Festigkeits-Gewichts-Verhältnis, sind hochgradig zerspanbar (was Produktionszeit und -kosten reduziert) und bieten gute Korrosionsbeständigkeit. 7075 ist insbesondere für seine hohe Zugfestigkeit bekannt, die an die einiger Stähle heranreicht, was es für hochbeanspruchte strukturelle Gelenkkomponenten geeignet macht. Für Anwendungen, bei denen Gewicht entscheidend ist, wie bei kollaborativen Robotern (Cobots) oder Drohnen, können Magnesiumlegierungen für noch größere Gewichtseinsparungen in Betracht gezogen werden, obwohl sie mit höheren Materialkosten und anderen Bearbeitungsaspekten einhergehen.
Wenn extreme Festigkeit, Steifigkeit oder Verschleißfestigkeit gefordert sind, werden Stahllegierungen eingesetzt. Edelstähle wie 304 oder 316 bieten hervorragende Korrosionsbeständigkeit für Roboter in rauen Umgebungen wie der Lebensmittelverarbeitung oder maritimen Anwendungen. Legierte Stähle wie 4140 oder 4340 sind wärmebehandelbar, um sehr hohe Festigkeit und Härte für kritische Komponenten wie hochbelastete Getriebewellen oder Lagergehäuse zu erreichen. Der Kompromiss ist ein deutlich erhöhtes Gewicht, das im Gesamtdesign und bei der Motorauslegung des Roboters berücksichtigt werden muss.
An der Spitze der Leistungsfähigkeit für Luft- und Raumfahrt-, Medizin- oder High-End-Robotikanwendungen stehen Titanlegierungen, insbesondere Ti-6Al-4V. Titan verfügt über ein Festigkeits-Gewichts-Verhältnis, das sowohl Aluminium als auch Stahl übertrifft, über außergewöhnliche Korrosionsbeständigkeit und über hervorragende Biokompatibilität. Es ist jedoch teuer, aufgrund seiner geringen Wärmeleitfähigkeit und seiner Neigung zur Kaltverfestigung schwierig zu bearbeiten und daher Anwendungen vorbehalten, in denen seine einzigartigen Eigenschaften die Kosten rechtfertigen. Schließlich werden technische Kunststoffe und Verbundwerkstoffe wie PEEK oder kohlenstofffaserverstärkte Polymere zunehmend für bestimmte nicht-strukturelle oder leicht belastete Gelenkkomponenten eingesetzt, bei denen extreme Gewichtsreduzierung, Selbstschmierung oder elektrische Isolierung erforderlich sind.
Fortschrittliche CNC-Fähigkeiten für komplexe Gelenkgeometrien (5-Achsen, Hochgeschwindigkeit)
Die standardmäßige 3-Achsen-CNC-Bearbeitung ist für viele prismatische Teile ausreichend, aber die komplexen, organischen Geometrien moderner Robotergelenke – insbesondere Kugelgelenke, mehrachsige Gehäuse und integrierte Strukturkomponenten – erfordern fortschrittlichere Fähigkeiten. Hier werden die 5-Achsen-CNC-Bearbeitung und die Hochgeschwindigkeitsbearbeitung (HSM) zu bahnbrechenden Technologien, die die Grenzen des in einer einzigen Aufspannung Möglichen verschieben.
5-Achsen-CNC-Bearbeitung bezeichnet die Fähigkeit einer Maschine, ein Schneidwerkzeug oder ein Werkstück gleichzeitig entlang fünf verschiedener Achsen zu bewegen. Zusätzlich zu den traditionellen Linearbewegungen (X, Y, Z) kommen zwei Rotationsachsen (typischerweise A und B) hinzu. Dadurch kann sich das Werkzeug dem Werkstück aus praktisch jedem Winkel nähern. Für Robotergelenk-Bearbeitung, ist diese Fähigkeit transformativ. Sie ermöglicht die vollständige Bearbeitung komplexer Konturen, Hinterschneidungen und angeschrägter Merkmale – wie der Pfanne eines Kugelgelenks oder der Befestigungsaugen an einem Gehäuse eines Gelenkarms – ohne mehrere erneute Aufspannungen. Dies spart nicht nur erheblich Zeit, sondern beseitigt, was noch wichtiger ist, den kumulativen Fehler, der beim Bewegen eines Teils zwischen Aufspannungen auftreten kann, und gewährleistet so eine höhere Gesamtgenauigkeit und eine perfekte Ausrichtung miteinander verbundener Merkmale.
Die Hochgeschwindigkeitsbearbeitung ergänzt dies durch den Einsatz spezialisierter Werkzeugbahnen, Spindeldrehzahlen und Vorschubgeschwindigkeiten, um Material schnell zu zerspanen, während die Präzision erhalten bleibt und überlegene Oberflächengüten erzielt werden. HSM ist besonders wertvoll für die Bearbeitung der empfindlichen dünnen Wände, die häufig in leichten Roboterstrukturen zu finden sind, und für die Fertigbearbeitung komplexer gekrümmter Oberflächen ohne sichtbare Werkzeugspuren. Die Kombination von 5-Achsen und HSM ermöglicht die Herstellung monolithischer, hochintegrierter Gelenkkomponenten, die das, was früher eine Baugruppe aus mehreren Teilen war, in einem einzigen Teil zusammenfassen. Diese Konsolidierung reduziert potenzielle Ausfallpunkte, verbessert die Steifigkeit und vereinfacht den gesamten Montageprozess, was zu einem robusteren und zuverlässigeren Robotergelenk führt.
Herausforderungen bei der Bearbeitung von Robotergelenken meistern: Toleranzen, Integration und Kosten
Trotz der Leistungsfähigkeit fortschrittlicher CNC-Technologie ist die Herstellung perfekter Robotergelenke mit erheblichen technischen und fertigungstechnischen Herausforderungen verbunden. Diese Hürden erfolgreich zu überwinden, ist es, was einen funktionsfähigen Prototypen von einer produktionsreifen, zuverlässigen Komponente unterscheidet.
Die Grenzen von Toleranzen und Oberflächengüte ausloten
Das Streben nach Nullspiel und minimaler Reibung treibt die Toleranzanforderungen auf extreme Werte. Die Einhaltung einer Konzentrizität von 0,005 mm an den Lagersitzen eines Drehgelenks oder die Erzielung einer Oberflächenebenheit von 0,01 mm über eine Linearführungsschiene ist alltäglich. Diese Toleranzen liegen an der Grenze der Standard-Bearbeitungsmöglichkeiten und werden von einer Vielzahl von Faktoren beeinflusst: der Wärmeausdehnung von Maschine und Material, dem Werkzeugverschleiß und sogar Schwankungen der Umgebungstemperatur in der Werkstatt. Um dies zu bewältigen, ist ein ganzheitlicher Ansatz erforderlich: die Nutzung klimatisierter Umgebungen, die Implementierung von In-Prozess-Messungen und Werkzeugverschleißkompensation sowie der Einsatz von Nachprozess-Prüfungen mit Koordinatenmessmaschinen (KMM) zur Verifizierung jeder kritischen Abmessung. Die Oberflächengüte, gemessen in Ra (Mittenrauwert), ist ebenso kritisch für Dichtflächen, Lagerpassungen und Zahnräder und erfordert eine präzise Steuerung der Schnittparameter und oft sekundäre Finish-Prozesse wie Schleifen oder Honen.
Systemintegration und IoT-Bereitschaft
Ein bearbeitetes Gelenk ist selten eine Insel; es ist ein mechanischer Knotenpunkt, der sich nahtlos in Aktoren, Sensoren und Verkabelung integrieren muss. Moderne intelligente Fabriken verlangen Gelenke, die “IoT-ready” sind. Das bedeutet, dass der Bearbeitungsprozess nun integrierte Funktionen für Sensoren berücksichtigen muss, wie präzise bearbeitete Hohlräume und Bohrungen zur Einbettung von Encodern oder Kraft-/Drehmomentsensoren. Kabelmanagement wird zu einem Design- und Bearbeitungsaspekt, der glatte interne Kanäle und Zugentlastungsfunktionen erfordert, um Verschleiß zu vermeiden. Darüber hinaus müssen Komponenten möglicherweise aus Materialien bearbeitet werden, die mit eingebetteten Sensorsystemen kompatibel sind oder spezifische elektromagnetische Eigenschaften aufweisen. Dies fügt eine Ebene der Design-for-Manufacturability-(DFM-)Komplexität hinzu, bei der der Zerspanungsfachmann von den frühesten Designphasen an eng mit dem Robotikingenieur zusammenarbeiten muss.
Leistung mit Wirtschaftlichkeit in Einklang bringen
Die für die Robotik erforderlichen Hochleistungsmaterialien und extrem engen Toleranzen treiben die Kosten naturgemäß in die Höhe. Titan ist teuer, und seine Bearbeitung ist langsam und verschleißintensiv für die Werkzeuge. Die Einhaltung von Toleranzen im Mikrometerbereich erfordert mehr Maschinenzeit, fortschrittliche Ausrüstung und strenge Qualitätskontrolle – all dies erhöht die Kosten. Die Herausforderung besteht darin, die Design- und Fertigungsstrategie zu optimieren, um die Kosten zu kontrollieren, ohne die für die Funktion des Gelenks wesentliche Leistung zu beeinträchtigen. Dies kann durch mehrere Strategien erreicht werden: intelligente Materialauswahl (Verwendung von hochfestem Aluminium anstelle von Titan, wo möglich), Designvereinfachung zur Reduzierung der Bearbeitungskomplexität und die Nutzung endkonturnaher Verfahren wie Schmieden oder Gießen vor der abschließenden Präzisionsbearbeitung. Vielleicht am wichtigsten ist die Partnerschaft mit einem Hersteller, der Erfahrung mit hochpräziser Robotikarbeit hat, um kostspielige Umkonstruktionen und Produktionsfehler zu vermeiden und den effizientesten Weg vom Design zu einer zuverlässigen, kosteneffektiven Komponente zu gewährleisten.
Qualitätskontrolle und Prüfung: Gewährleistung der Zuverlässigkeit bearbeiteter Gelenke
Die während der Robotergelenk-Bearbeitung erzielte Präzision ist nur so wertvoll wie die Qualitätskontrolle, die sie verifiziert. Für ein Robotergelenk ist Zuverlässigkeit nicht verhandelbar; der Ausfall einer einzelnen Komponente kann eine gesamte automatisierte Linie zum Stillstand bringen oder in kritischen Anwendungen wie der Chirurgie schwerwiegende Folgen haben. Daher ist ein mehrstufiges QC-Regime integraler Bestandteil des Fertigungsprozesses und geht über einfache Bestanden/Nicht-bestanden-Prüfungen hinaus zu einer Philosophie der kontinuierlichen Verifizierung und Rückverfolgbarkeit.
Die Grundlage dieses Regimes ist die Messtechnik. Koordinatenmessmaschinen (KMM) sind unverzichtbar für die Validierung der komplexen 3D-Geometrien von Gehäusen, Zahnprofilen und Lagersitzen. Durch den Vergleich des bearbeiteten Teils mit seinem digitalen CAD-Modell können KMM bestätigen, dass Toleranzen – oft im Mikrometerbereich – über die gesamte Komponente hinweg eingehalten werden. Für die Oberflächengüte, die entscheidend für die Minimierung von Reibung und Verschleiß in beweglichen Gelenken ist, liefern Profilometer quantitative Daten zur Rauheit (Ra-Werte). Dies ist besonders wichtig für Zahnräder und Gleitkontaktflächen, bei denen eine unsachgemäße Oberflächengüte zu vorzeitigem Ausfall und erhöhter Geräuschentwicklung führen kann.
Zerstörungsfreie Prüfverfahren (ZfP) spielen eine entscheidende Rolle bei der Aufdeckung verborgener Fehler, die unter Belastung zu Versagenspunkten werden könnten. Die Farbeindringprüfung wird eingesetzt, um Oberflächenrisse in Materialien wie Aluminium oder Stahl zu erkennen, während die Wirbelstromprüfung unter der Oberfläche liegende Defekte finden kann. Für kritische, hochintegrale Gelenke, insbesondere in der Luft- und Raumfahrt oder der Medizinrobotik, bietet die Röntgen- oder CT-Scannung eine vollständige interne Ansicht, die Porosität in Gussstücken, Hohlräume oder interne Spannungsrisse aufdeckt, ohne das Teil zu beschädigen. Dieses Maß an Prüfung gewährleistet die strukturelle Integrität der Komponente, bevor sie jemals einer Belastung ausgesetzt wird.
Schließlich bringt die Funktions- und Leistungsprüfung alles zusammen. Dies umfasst die Montage der bearbeiteten Gelenkkomponenten mit ihren Lagern, Dichtungen und Antrieben, um die tatsächliche Gelenkbewegung zu testen. Die Tests messen Parameter wie Rotationssteifigkeit, Spiel, Rundlauf und Gleichmäßigkeit der Bewegung über den gesamten Bereich. Dynamische Belastungstests simulieren reale Betriebsbedingungen und durchlaufen das Gelenk tausende Male, um seine Haltbarkeit zu validieren und jegliches Potenzial für Passungsrost, Lockerung oder Ermüdung zu identifizieren. Dieser ganzheitliche Ansatz der Qualitätskontrolle – von der dimensionalen Verifizierung bis zur funktionalen Validierung – ist es, was ein präzise bearbeitetes Teil in ein zuverlässiges, hochleistungsfähiges Robotergelenk verwandelt, das zur Integration bereit ist.