
Introdução: O Papel Crítico da Usinagem de Precisão em Juntas Robóticas
O movimento contínuo e fluido de um braço robótico executando uma montagem complexa ou de um robô cirúrgico realizando um procedimento delicado é uma maravilha da engenharia moderna. Essa capacidade depende de um único elemento crítico: a precisão de suas juntas. As juntas robóticas são os pivôs mecânicos dos quais dependem toda a funcionalidade, precisão e confiabilidade de um robô. Qualquer imperfeição nesses componentes — um mícron de desalinhamento, uma fração de grau de erro — pode se propagar em falhas de desempenho significativas, desde redução da precisão posicional até desgaste mecânico catastrófico. É aqui que a usinagem de juntas robóticas passa de uma etapa de fabricação para uma disciplina fundamental. É o processo especializado de criar geometrias complexas de alta tolerância que permitem aos sistemas robóticos se mover com a exatidão exigida pelas aplicações autônomas de hoje. À medida que o mercado de robótica cresce, com projeção de CAGR de 15,2%, a demanda por essa precisão nunca foi tão alta, tornando a usinagem avançada não apenas uma vantagem, mas uma necessidade absoluta para inovação e confiabilidade.
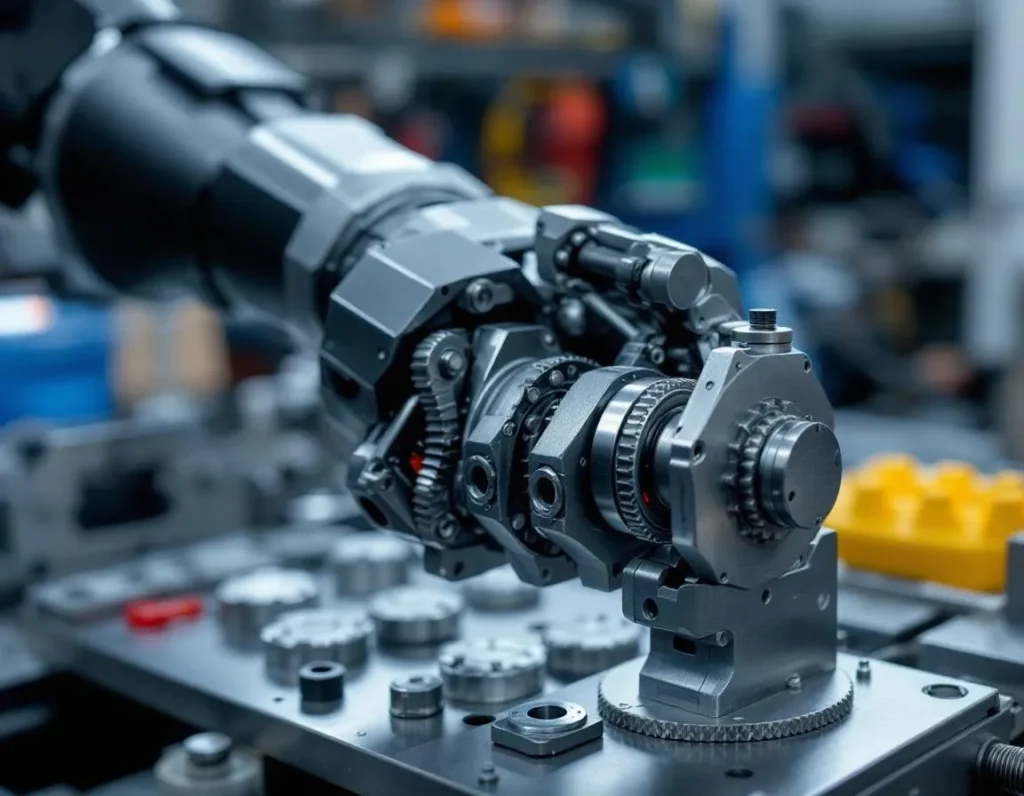
O que é Usinagem de Juntas Robóticas? Definindo o Processo e Sua Importância
A usinagem de juntas robóticas é um subconjunto da fabricação de precisão focada exclusivamente na fabricação dos componentes interconectados que constituem os pontos de articulação de um robô. É muito mais do que simplesmente cortar metal; é um processo de engenharia integrado que combina tecnologia avançada de Controle Numérico Computadorizado (CNC) com profundo conhecimento em ciência dos materiais e rigoroso controle de qualidade para produzir peças que atendem a especificações extremas. O processo começa com um modelo digital 3D do componente da junta, que é traduzido em instruções de máquina (código G) que guiam ferramentas de corte multi-eixo. Essas ferramentas esculpem a matéria-prima — blocos de alumínio, titânio ou ligas especializadas — em peças acabadas com geometrias que frequentemente incluem canais intrincados para fiação, furos de montagem precisamente posicionados para sensores e atuadores, e superfícies de rolamento acabadas com lisura semelhante a um espelho.
A importância dessa usinagem especializada não pode ser exagerada. Em um sistema robótico, as juntas são responsáveis por converter a força rotacional de um motor em movimento controlado e multidirecional. O processo de usinagem determina diretamente a integridade estrutural da junta, suas características de atrito, seu peso e sua capacidade de manter o alinhamento sob carga. Uma engrenagem mal usinada dentro de uma junta introduzirá folga, fazendo com que o efetuador final do robô trema ou derive. Um alojamento de rolamento com furo impreciso levará a desgaste prematuro e eventual travamento. Portanto, a usinagem de juntas robóticas é a ponte crítica entre o projeto digital de um robô e sua capacidade física. Ela garante que a amplitude de movimento teórica e a capacidade de carga projetadas em um computador sejam totalmente realizadas em um componente mecânico durável e confiável, permitindo que os robôs executem tarefas repetitivas e de alto risco com consistência inabalável.
A Anatomia de uma Junta Robótica: Componentes-Chave e Suas Funções
Para entender os desafios de usinagem, é preciso primeiro entender a anatomia mecânica de uma junta robótica típica. É um conjunto sofisticado onde peças usinadas com precisão trabalham em conjunto.
Carcaça/Corpo
Esta é a estrutura externa que contém e protege os mecanismos internos. Usinada a partir de uma única peça de metal para máxima rigidez, apresenta furos e faces precisamente posicionados aos quais rolamentos, vedações e segmentos de braço adjacentes são montados. Sua geometria deve garantir o alinhamento perfeito de todos os componentes internos.
Engrenagens e Elementos de Transmissão
Estes são o coração da transmissão de movimento. Engrenagens de alta precisão — como tipos planetárias, harmônicas ou cicloidais — reduzem a alta velocidade do motor para alto torque na saída da junta. Cada perfil de dente de engrenagem deve ser usinado com padrões exigentes para minimizar atrito, ruído e perda de energia. Estrias, eixos e acoplamentos também são elementos usinados críticos dentro da transmissão.
Rolamentos e Buchas
Esses componentes facilitam a rotação suave ou o movimento linear enquanto suportam cargas radiais e axiais. Suas superfícies de montagem em carcaças e eixos devem ser usinadas com tolerâncias extremamente apertadas e acabamentos superficiais superiores para evitar desalinhamento, o que reduziria drasticamente a vida útil do rolamento e introduziria folga.
Pontos de Montagem e Integração de Sensores
As juntas modernas estão repletas de dispositivos de feedback como encoders, resolvers e sensores de torque. As características usinadas incluem suportes de montagem delicados, furos precisamente indexados para alinhamento dos sensores e passagens internas para chicotes elétricos. A precisão dessas características usinadas impacta diretamente a qualidade dos dados de feedback que controlam a junta.
Cada um desses componentes é interdependente. O teto de desempenho de toda a junta é definido pela precisão de sua peça usinada menos precisa, tornando a usinagem holística de alta tolerância em todos os componentes não negociável.
Tipos de Juntas Robóticas e Seus Requisitos de Usinagem
Os robôs utilizam diferentes tipos de juntas para alcançar diversas faixas de movimento, cada uma apresentando demandas de usinagem únicas. As duas categorias principais são juntas rotativas e lineares, com diversas variantes especializadas.
Juntas Revolutas (Rotativas)
Esta é a junta mais comum em braços robóticos articulados, funcionando como um cotovelo ou joelho humano, permitindo movimento rotacional em torno de um único eixo. O foco da usinagem aqui está nos componentes que possibilitam rotação pura e sem oscilação. A carcaça deve ter furos coaxiais de diâmetro idêntico e circularidade perfeita para acomodar os rolamentos. O eixo de saída ou flange deve ser usinado com alto grau de concentricidade em relação ao seu eixo de rotação. As engrenagens dentro de uma junta revoluta exigem consistência excepcional dente a dente para garantir transferência suave de potência sem erro periódico ou vibração.
Juntas Prismáticas (Lineares)
Essas juntas proporcionam movimento de deslizamento linear, semelhante a um telescópio ou corrediça de gaveta, e são comuns em robôs de pórtico e garras robóticas. Os principais componentes usinados incluem trilhos-guia ou eixos longos e retos e blocos de rolamento correspondentes (buchas lineares ou porcas de fuso de esferas). O principal desafio de usinagem é alcançar retilineidade e acabamento superficial excepcionais ao longo de todo o comprimento do trilho. Qualquer desvio ou rugosidade causará movimento de aderência-deslizamento, reduzindo a precisão de posicionamento e a repetibilidade. O paralelismo entre múltiplos trilhos no mesmo eixo também é crítico.
Juntas Esféricas e Universais
As juntas esféricas permitem rotação em múltiplos eixos (como um quadril humano), enquanto as juntas universais (juntas cardan) transmitem rotação entre eixos desalinhados. Estas envolvem superfícies de rolamento complexas e multiangulares e geometrias intrincadas de garfo ou soquete. Usiná-las requer capacidades avançadas de CNC de 5 eixos para usinar as curvas compostas e furos que se cruzam a partir de múltiplos ângulos em uma única fixação, garantindo que todas as superfícies móveis estejam perfeitamente acopladas.
Juntas Cilíndricas e Planas
Uma junta cilíndrica combina rotação e deslizamento linear ao longo do mesmo eixo. Isso exige usinagem tanto de superfícies de rolamento rotativas quanto de superfícies de guia linear no mesmo componente, requerendo sequenciamento cuidadoso das operações. As juntas planas permitem movimento em dois eixos lineares perpendiculares (como uma mesa XY). Aqui, o requisito de usinagem reforça a necessidade de planicidade, paralelismo e perpendicularidade em grandes placas de superfície e nos componentes correspondentes que deslizam sobre elas.
Cada tipo de junta dita uma estratégia de usinagem específica. Uma junta revoluta prioriza concentricidade e qualidade de engrenagens. Uma junta prismática exige retilineidade suprema. Uma junta esférica necessita de contorno multi-eixo. O fio condutor entre todos os tipos é a necessidade inegociável de precisão dimensional, perfeição geométrica e integridade superficial — requisitos atendidos pelas capacidades dos modernos centros de usinagem CNC, que exploraremos na próxima seção.
Usinagem CNC: A Tecnologia Central para Componentes Robóticos de Precisão
Como deixam claro os requisitos específicos de cada tipo de junta, o processo de fabricação deve ser capaz de traduzir projetos digitais complexos em peças físicas impecáveis. É aqui que a usinagem CNC (Controle Numérico Computadorizado) se estabelece como a tecnologia central indispensável. A usinagem CNC é um processo de fabricação subtrativo no qual um software de computador pré-programado dita o movimento de ferramentas e máquinas de fábrica. Esse controle digital possibilita a produção de peças tridimensionais a partir de blocos maciços de material com um nível de precisão, repetibilidade e complexidade inatingível com a usinagem manual.
Para juntas robóticas, essa precisão não é negociável. A interação entre uma engrenagem e um pinhão, o deslocamento suave de um trilho linear e a articulação perfeita de um soquete esférico dependem todos de geometrias mantidas com tolerâncias frequentemente medidas em mícrons (milésimos de milímetro). As máquinas CNC alcançam isso operando com rigidez excepcional e usando ferramentas de corte cujas trajetórias são calculadas com precisões além da capacidade humana. O processo começa com um modelo CAD 3D do componente, que é convertido em um conjunto de coordenadas e instruções (código G) para a máquina. A partir daí, a fresadora ou o torno CNC executa uma sequência de operações — perfuração, torneamento, fresamento — com consistência inabalável, peça após peça.
O papel da usinagem CNC vai além de apenas dar forma ao metal. Ela é essencial para criar as próprias características que definem a função de uma junta. Isso inclui usinar as pistas de rolamento precisas para rolamentos, cortar os perfis de dentes para engrenagens, acabar as guias para movimento linear e criar os furos roscados para montagem e ajuste. Cada acabamento superficial, cada chanfro e cada tolerância dimensional é diretamente controlado pelo programa CNC. Esse controle de ponta a ponta garante que o componente usinado final se integre perfeitamente às suas peças conjugadas, resultando em um conjunto de junta com folga mínima, baixo atrito e movimento previsível e confiável — as qualidades fundamentais para qualquer robô de alto desempenho.
Seleção de Materiais para Juntas Robóticas: Equilibrando Resistência, Peso e Durabilidade
O desempenho e a longevidade de uma junta usinada estão intrinsecamente ligados ao material do qual ela é feita. Selecionar o material certo é uma decisão de engenharia crítica que equilibra demandas frequentemente conflitantes: resistência para suportar forças operacionais, baixo peso para maximizar a carga útil e a eficiência, e durabilidade para suportar milhões de ciclos sem falhas. A escolha ideal varia significativamente com base na aplicação, no tamanho e no ambiente do robô.
Para muitos braços robóticos industriais, as ligas de alumínio como 6061 e 7075 são os cavalos de batalha. Elas oferecem uma excelente relação resistência-peso, são altamente usináveis (o que reduz o tempo e o custo de produção) e proporcionam boa resistência à corrosão. A 7075, em particular, é conhecida por sua alta resistência à tração, aproximando-se à de alguns aços, tornando-a adequada para componentes estruturais de juntas altamente solicitados. Para aplicações em que o peso é primordial, como em robôs colaborativos (cobots) ou drones, as ligas de magnésio podem ser consideradas para uma economia de peso ainda maior, embora apresentem custo de material mais alto e considerações de usinagem diferentes.
Quando são necessárias resistência, rigidez ou resistência ao desgaste extremas, empregam-se ligas de aço. Os aços inoxidáveis, como 304 ou 316, proporcionam excelente resistência à corrosão para robôs em ambientes severos, como processamento de alimentos ou aplicações marítimas. Os aços ligados como 4140 ou 4340 são tratáveis termicamente para alcançar resistência e dureza muito altas para componentes críticos, como eixos de engrenagens de alta carga ou carcaças de rolamentos. A contrapartida é o peso significativamente maior, que deve ser considerado no projeto geral do robô e no dimensionamento do motor.
No auge do desempenho para aplicações aeroespaciais, médicas ou de robótica de ponta estão as ligas de titânio, notadamente a Ti-6Al-4V. O titânio ostenta uma relação resistência-peso superior tanto ao alumínio quanto ao aço, resistência à corrosão excepcional e excelente biocompatibilidade. No entanto, é caro, desafiador de usinar devido à sua baixa condutividade térmica e tendência ao encruamento, e, portanto, reservado para aplicações em que suas propriedades únicas justificam o custo. Por fim, plásticos de engenharia e compósitos como PEEK ou polímeros reforçados com fibra de carbono são cada vez mais usados para componentes de juntas específicos não estruturais ou levemente carregados, onde é necessária redução extrema de peso, autolubrificação ou isolamento elétrico.
Capacidades CNC Avançadas para Geometrias Complexas de Juntas (5 Eixos, Alta Velocidade)
A usinagem CNC padrão de 3 eixos é suficiente para muitas peças prismáticas, mas as geometrias complexas e orgânicas das juntas robóticas modernas — especialmente juntas esféricas, carcaças multi-eixo e componentes estruturais integrados — exigem capacidades mais avançadas. É aqui que a usinagem CNC de 5 eixos e a usinagem de alta velocidade (HSM) se tornam revolucionárias, ampliando os limites do que é possível em uma única fixação.
A usinagem CNC de 5 eixos refere-se à capacidade de uma máquina de mover uma ferramenta de corte ou uma peça ao longo de cinco eixos diferentes simultaneamente. Além dos movimentos lineares tradicionais (X, Y, Z), ela adiciona dois eixos rotacionais (tipicamente A e B). Isso permite que a ferramenta se aproxime da peça de trabalho praticamente de qualquer ângulo. Para a usinagem de juntas robóticas, essa capacidade é transformadora. Ela possibilita a usinagem completa de contornos complexos, rebaixos e características anguladas — como o soquete de uma junta esférica ou as orelhas de montagem em uma carcaça de braço articulado — sem exigir múltiplas refixações. Isso não apenas economiza tempo significativo, mas, mais importante, elimina o erro acumulado que pode ocorrer ao mover uma peça entre configurações, garantindo maior precisão geral e alinhamento perfeito de características inter-relacionadas.
A Usinagem de Alta Velocidade complementa isso usando trajetórias de ferramenta especializadas, velocidades de fuso e taxas de avanço para remover material rapidamente, mantendo a precisão e alcançando acabamentos superficiais superiores. A HSM é particularmente valiosa para usinar as delicadas paredes finas frequentemente encontradas em estruturas robóticas leves e para acabar superfícies curvas complexas sem deixar marcas visíveis de ferramenta. A combinação de 5 eixos e HSM permite a produção de componentes de juntas monolíticos e altamente integrados que consolidam o que teria sido uma montagem de múltiplas peças em uma só. Essa consolidação reduz potenciais pontos de falha, melhora a rigidez e simplifica o processo de montagem geral, resultando em uma junta robótica mais robusta e confiável.
Superando Desafios na Usinagem de Juntas Robóticas: Tolerâncias, Integração e Custo
Apesar do poder da tecnologia CNC avançada, produzir juntas robóticas perfeitas está repleto de desafios significativos de engenharia e fabricação. Navegar com sucesso por esses obstáculos é o que separa um protótipo funcional de um componente confiável e pronto para produção.
Levando ao Limite as Tolerâncias e o Acabamento Superficial
A busca por folga zero e atrito mínimo leva os requisitos de tolerância a níveis extremos. Manter a concentricidade dentro de 0,005 mm nos assentos de rolamento de uma junta rotativa ou alcançar planicidade superficial de 0,01 mm ao longo de uma guia linear é algo comum. Essas tolerâncias estão no limite das capacidades de usinagem padrão e são influenciadas por uma miríade de fatores: expansão térmica da máquina e do material, desgaste da ferramenta e até flutuações de temperatura ambiente na oficina. Superar isso exige uma abordagem holística: usar ambientes com clima controlado, implementar sondagem em processo e compensação de desgaste da ferramenta, e empregar inspeção pós-processo com Máquinas de Medição por Coordenadas (CMM) para verificar cada dimensão crítica. O acabamento superficial, medido em Ra (rugosidade média), é igualmente crítico para superfícies de vedação, ajustes de rolamentos e dentes de engrenagem, exigindo controle preciso sobre os parâmetros de corte e, frequentemente, processos secundários de acabamento como retificação ou brunimento.
Integração de Sistemas e Prontidão para IoT
Uma junta usinada raramente é uma ilha; é um nó mecânico que deve se integrar perfeitamente com atuadores, sensores e cabeamento. As fábricas inteligentes modernas exigem juntas que estejam “prontas para IoT”. Isso significa que o processo de usinagem agora deve acomodar recursos integrados para sensores, como cavidades e furos usinados com precisão para embutir encoders ou sensores de força/torque. O gerenciamento de cabos torna-se uma consideração de projeto e usinagem, exigindo condutos internos suaves e recursos de alívio de tensão para evitar desgaste. Além disso, os componentes podem precisar ser usinados a partir de materiais compatíveis com sistemas de sensores embutidos ou ter propriedades eletromagnéticas específicas. Isso adiciona uma camada de complexidade de projeto para manufaturabilidade (DFM), na qual o operador de usinagem deve trabalhar em estreita colaboração com o engenheiro de robótica desde os estágios iniciais de projeto.
Equilibrando Desempenho com Custo-Benefício
Os materiais de alto desempenho e as tolerâncias ultrajustas exigidos para a robótica naturalmente elevam o custo. O titânio é caro, e usiná-lo é lento e desgastante para as ferramentas. Manter tolerâncias em nível de mícron requer mais tempo de máquina, equipamentos avançados e controle de qualidade rigoroso — tudo isso acrescenta custo. O desafio é otimizar a estratégia de projeto e fabricação para controlar o custo sem sacrificar o desempenho essencial para a função da junta. Isso pode ser alcançado por meio de várias estratégias: seleção inteligente de materiais (usando alumínio de alta resistência onde possível em vez de titânio), simplificação do projeto para reduzir a complexidade de usinagem e o uso de processos de forma quase líquida, como forjamento ou fundição, antes da usinagem de precisão final. Talvez o mais importante seja fazer parceria com um fabricante experiente em trabalhos de robótica de alta precisão, o que pode evitar reprojetos e erros de produção dispendiosos, garantindo o caminho mais eficiente do projeto a um componente confiável e econômico.
Controle de Qualidade e Testes: Garantindo Confiabilidade em Juntas Usinadas
A precisão alcançada durante a usinagem de juntas robóticas só é tão valiosa quanto o controle de qualidade que a verifica. Para uma junta robótica, a confiabilidade não é negociável; a falha de um único componente pode parar uma linha automatizada inteira ou, em aplicações críticas como cirurgia, ter consequências graves. Portanto, um regime de controle de qualidade em várias camadas é parte integrante do processo de fabricação, indo além de simples verificações de aprovação/reprovação para uma filosofia de verificação e rastreabilidade contínuas.
A base desse regime é a metrologia. As Máquinas de Medição por Coordenadas (CMMs) são indispensáveis para validar as geometrias 3D complexas de carcaças, perfis de engrenagens e assentos de rolamentos. Ao comparar a peça usinada com seu modelo CAD digital, as CMMs podem confirmar que as tolerâncias — frequentemente dentro de mícrons — são mantidas em todo o componente. Para o acabamento superficial, que é crítico para minimizar atrito e desgaste em juntas móveis, os perfilômetros fornecem dados quantitativos sobre a rugosidade (valores Ra). Isso é especialmente importante para dentes de engrenagem e superfícies de contato deslizante, onde um acabamento inadequado pode levar a falhas prematuras e aumento de ruído.
Os métodos de ensaio não destrutivo (NDT) desempenham um papel crucial na descoberta de falhas ocultas que podem se tornar pontos de falha sob tensão. A inspeção por líquido penetrante é usada para detectar trincas superficiais em materiais como alumínio ou aço, enquanto o ensaio por correntes parasitas pode encontrar defeitos subsuperficiais. Para juntas críticas de alta integridade, particularmente em robótica aeroespacial ou médica, a radiografia ou a tomografia computadorizada fornecem uma visão interna completa, revelando porosidade em fundidos, vazios ou fraturas internas por tensão sem danificar a peça. Esse nível de inspeção garante a integridade estrutural do componente antes mesmo de ele receber qualquer carga.
Por fim, os testes funcionais e de desempenho reúnem tudo. Isso envolve montar os componentes usinados da junta com seus rolamentos, vedações e acionamentos para testar a articulação real. Os testes medem parâmetros como rigidez rotacional, folga, excentricidade e suavidade de movimento em toda a faixa. Os testes de carga dinâmica simulam condições operacionais do mundo real, ciclando a junta milhares de vezes para validar sua durabilidade e identificar qualquer potencial de fretting, afrouxamento ou fadiga. Essa abordagem holística do controle de qualidade — da verificação dimensional à validação funcional — é o que transforma uma peça usinada com precisão em uma junta robótica confiável e de alto desempenho, pronta para integração.