
Introducción: El papel crítico del mecanizado de precisión en las articulaciones robóticas
El movimiento fluido y continuo de un brazo robótico que realiza un ensamblaje complejo o de un robot quirúrgico que lleva a cabo un procedimiento delicado es una maravilla de la ingeniería moderna. Esta capacidad depende de un único elemento crítico: la precisión de sus articulaciones. Las articulaciones robóticas son los pivotes mecánicos de los que dependen toda la funcionalidad, precisión y fiabilidad de un robot. Cualquier imperfección en estos componentes —una micra de desalineación, una fracción de grado de error— puede desencadenar fallos de rendimiento significativos, desde una precisión posicional reducida hasta un desgaste mecánico catastrófico. Aquí es donde mecanizado de juntas robóticas pasa de ser un paso de fabricación a una disciplina fundamental. Es el proceso especializado de crear las geometrías complejas de alta tolerancia que permiten a los sistemas robóticos moverse con la exactitud que exigen las aplicaciones autónomas actuales. A medida que el mercado de la robótica se dispara, con una proyección de crecimiento a una CAGR del 15,2%, la demanda de dicha precisión nunca ha sido mayor, lo que hace que el mecanizado avanzado no solo sea una ventaja, sino una necesidad absoluta para la innovación y la fiabilidad.
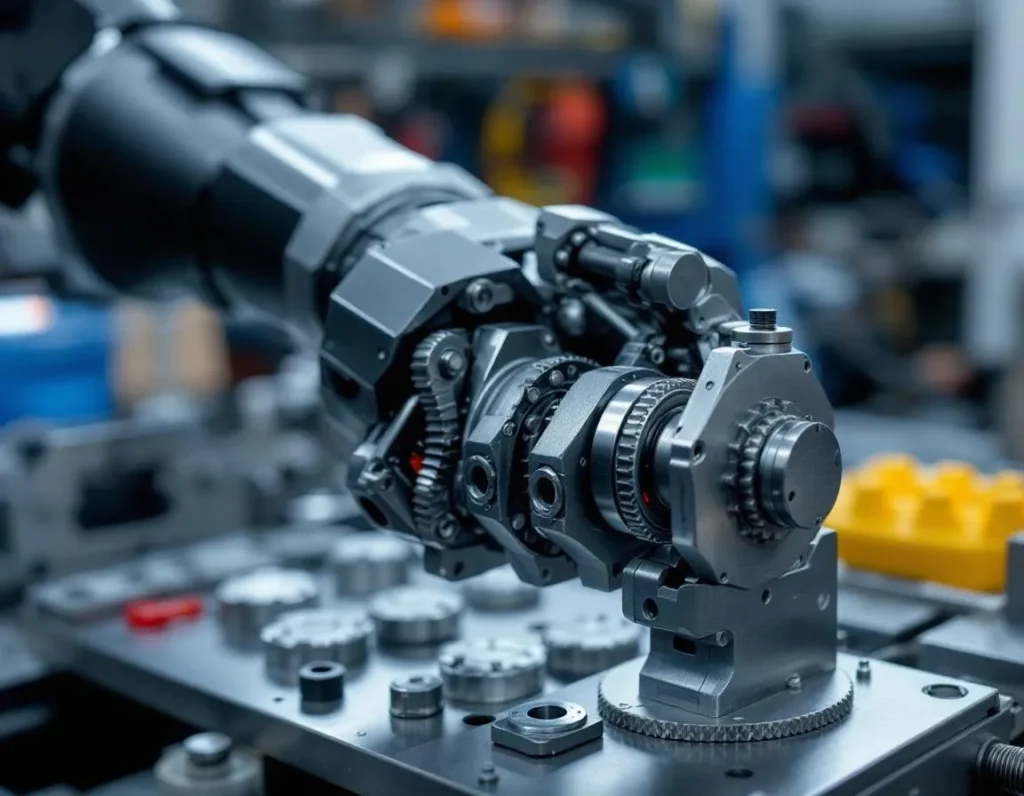
¿Qué es el mecanizado de articulaciones robóticas? Definición del proceso y su importancia
El mecanizado de articulaciones robóticas es un subconjunto de la fabricación de precisión centrado exclusivamente en la fabricación de los componentes interconectados que constituyen los puntos de articulación de un robot. Es mucho más que simplemente cortar metal; es un proceso de ingeniería integrado que combina tecnología avanzada de control numérico por computadora (CNC) con una profunda ciencia de materiales y un riguroso control de calidad para producir piezas que cumplen especificaciones extremas. El proceso comienza con un modelo digital en 3D del componente de la articulación, que se traduce en instrucciones de máquina (código G) que guían las herramientas de corte multieje. Estas herramientas esculpen la materia prima —bloques de aluminio, titanio o aleaciones especializadas— hasta convertirlos en piezas terminadas con geometrías que a menudo incluyen canales intrincados para el cableado, orificios de montaje ubicados con precisión para sensores y actuadores, y superficies de rodamiento acabadas con una suavidad similar a la de un espejo.
No se puede exagerar la importancia de este mecanizado especializado. En un sistema robótico, las articulaciones son responsables de convertir la fuerza de rotación de un motor en un movimiento controlado y multidireccional. El proceso de mecanizado determina directamente la integridad estructural de la articulación, sus características de fricción, su peso y su capacidad para mantener la alineación bajo carga. Un engranaje mal mecanizado dentro de una articulación introducirá juego, lo que provocará que el efector final del robot vibre o se desvíe. Un alojamiento perforado de forma inexacta para un rodamiento provocará un desgaste prematuro y, finalmente, un agarrotamiento. Por lo tanto, el mecanizado de articulaciones robóticas es el puente crítico entre el diseño digital de un robot y su capacidad física. Garantiza que el rango de movimiento teórico y la capacidad de carga útil diseñados en una computadora se materialicen plenamente en un componente mecánico duradero y confiable, lo que permite a los robots realizar tareas repetitivas y de alto riesgo con una consistencia inquebrantable.
La anatomía de una articulación robótica: Componentes clave y sus funciones
Para comprender los desafíos del mecanizado, primero hay que entender la anatomía mecánica de una articulación robótica típica. Es un ensamblaje sofisticado en el que las piezas mecanizadas con precisión trabajan en conjunto.
Carcasa/Cuerpo
Esta es la envoltura estructural que contiene y protege los mecanismos internos. Mecanizada a partir de una sola pieza de metal para lograr la máxima rigidez, presenta perforaciones y caras ubicadas con precisión a las que se montan rodamientos, sellos y segmentos de brazo adyacentes. Su geometría debe garantizar una alineación perfecta de todos los componentes internos.
Engranajes y elementos de la transmisión
Estos son el corazón de la transmisión del movimiento. Los engranajes de alta precisión —como los de tipo planetario, armónico o cicloidal— reducen la alta velocidad del motor a un alto par en la salida de la articulación. El perfil de cada diente de engranaje debe mecanizarse según estándares exigentes para minimizar la fricción, el ruido y la pérdida de energía. Los estriados, ejes y acoplamientos también son elementos mecanizados críticos dentro de la transmisión.
Rodamientos y bujes
Estos componentes facilitan una rotación o un movimiento lineal suaves mientras soportan cargas radiales y axiales. Sus superficies de montaje en carcasas y ejes deben mecanizarse con tolerancias extremadamente ajustadas y acabados superficiales superiores para evitar la desalineación, que reduciría drásticamente la vida útil del rodamiento e introduciría holgura.
Puntos de montaje e integración de sensores
Las articulaciones modernas están repletas de dispositivos de retroalimentación como codificadores, resolvers y sensores de par. Las características mecanizadas incluyen soportes de montaje delicados, orificios con indexación precisa para la alineación de los sensores y conductos internos para los mazos de cables. La precisión de estas características mecanizadas impacta directamente en la calidad de los datos de retroalimentación que controlan la articulación.
Cada uno de estos componentes es interdependiente. El límite de rendimiento de toda la articulación está definido por la precisión de su pieza mecanizada menos precisa, lo que hace que el mecanizado integral de alta tolerancia en todos los componentes no sea negociable.
Tipos de articulaciones robóticas y sus requisitos de mecanizado
Los robots utilizan diferentes tipos de articulaciones para lograr diversos rangos de movimiento, cada una de las cuales presenta demandas de mecanizado únicas. Las dos categorías principales son las articulaciones rotativas y lineales, con varias variantes especializadas.
Articulaciones de revolución (rotativas)
Esta es la articulación más común en los brazos robóticos articulados, funciona como un codo o una rodilla humana y permite el movimiento de rotación alrededor de un solo eje. El enfoque del mecanizado aquí está en los componentes que permiten una rotación pura y sin oscilaciones. La carcasa debe tener orificios coaxiales de idéntico diámetro y una circularidad perfecta para alojar los rodamientos. El eje de salida o la brida deben mecanizarse con un alto grado de concentricidad respecto a su eje de rotación. Los engranajes dentro de una articulación de revolución requieren una consistencia excepcional diente a diente para garantizar una transmisión de potencia suave sin error periódico ni vibración.
Articulaciones prismáticas (lineales)
Estas articulaciones proporcionan un movimiento de deslizamiento lineal, similar a un telescopio o a una corredera de cajón, y son comunes en robots de pórtico y pinzas robóticas. Los componentes mecanizados clave incluyen guías o ejes largos y rectos y bloques de rodamientos correspondientes (casquillos lineales o tuercas de husillo de bolas). El principal desafío de mecanizado es lograr una rectitud y un acabado superficial excepcionales en toda la longitud de la guía. Cualquier desviación o rugosidad provocará un movimiento a tirones, lo que reducirá la precisión de posicionamiento y la repetibilidad. El paralelismo entre varias guías en el mismo eje también es crítico.
Articulaciones esféricas y universales
Las articulaciones esféricas permiten la rotación alrededor de múltiples ejes (como una cadera humana), mientras que las articulaciones universales (juntas cardán) transmiten la rotación entre ejes desalineados. Estas implican superficies de rodamiento complejas y multiangulares y geometrías intrincadas de horquilla o rótula. Su mecanizado requiere capacidades avanzadas de CNC de 5 ejes para mecanizar las curvas compuestas y los orificios que se intersecan desde múltiples ángulos en una sola configuración, garantizando que todas las superficies móviles encajen perfectamente.
Articulaciones cilíndricas y planas
Una articulación cilíndrica combina la rotación y el deslizamiento lineal a lo largo del mismo eje. Esto exige el mecanizado tanto de superficies de rodamiento rotativas como de superficies de guía lineal en el mismo componente, lo que requiere una secuenciación cuidadosa de las operaciones. Las articulaciones planas permiten el movimiento en dos ejes lineales perpendiculares (como una mesa XY). Aquí, el requisito de mecanizado redobla la necesidad de planitud, paralelismo y perpendicularidad en placas de superficie grandes y en los componentes correspondientes que se deslizan sobre ellas.
Cada tipo de articulación dicta una estrategia de mecanizado específica. Una articulación de revolución prioriza la concentricidad y la calidad de los engranajes. Una articulación prismática exige una rectitud suprema. Una articulación esférica requiere un contorneado multieje. El denominador común en todos los tipos es la necesidad inquebrantable de precisión dimensional, perfección geométrica e integridad superficial: requisitos que se satisfacen mediante las capacidades de los modernos centros de mecanizado CNC, que exploraremos en la siguiente sección.
Mecanizado CNC: la tecnología central para componentes robóticos de precisión
Como dejan claro los requisitos específicos de cada tipo de articulación, el proceso de fabricación debe ser capaz de traducir diseños digitales intrincados en piezas físicas impecables. Es aquí donde el mecanizado por control numérico por computadora (CNC) se establece como la tecnología central indispensable. El mecanizado CNC es un proceso de fabricación sustractivo en el que un software informático preprogramado dicta el movimiento de las herramientas y la maquinaria de fábrica. Este control digital permite la producción de piezas tridimensionales a partir de bloques macizos de material con un nivel de precisión, repetibilidad y complejidad que es inalcanzable con el mecanizado manual.
Para las articulaciones robóticas, esta precisión no es negociable. La interacción entre un engranaje y un piñón, el desplazamiento suave de una corredera lineal y la articulación fluida de un alojamiento esférico dependen todos de geometrías mantenidas con tolerancias que a menudo se miden en micras (milésimas de milímetro). Las máquinas CNC logran esto operando con una rigidez excepcional y utilizando herramientas de corte cuyas trayectorias se calculan con precisiones superiores a la capacidad humana. El proceso comienza con un modelo CAD 3D del componente, que se convierte en un conjunto de coordenadas e instrucciones (código G) para la máquina. A partir de ahí, la fresadora o el torno CNC ejecuta una secuencia de operaciones —taladrado, torneado, fresado— con una consistencia inquebrantable, pieza tras pieza.
La función del mecanizado CNC va más allá de simplemente dar forma al metal. Es integral para crear las características mismas que definen la función de una articulación. Esto incluye el mecanizado de las pistas precisas para los rodamientos, el corte de los perfiles de los dientes para los engranajes, el acabado de los rieles de guía para el movimiento lineal y la creación de los orificios roscados para el ensamblaje y el ajuste. Cada acabado superficial, cada chaflán y cada tolerancia dimensional está controlado directamente por el programa CNC. Este control de extremo a extremo garantiza que el componente mecanizado final se integre perfectamente con sus piezas acopladas, dando como resultado un conjunto de articulación con un juego mínimo, baja fricción y un movimiento predecible y fiable: las cualidades fundamentales para cualquier robot de alto rendimiento.
Selección de materiales para articulaciones robóticas: equilibrio entre resistencia, peso y durabilidad
El rendimiento y la longevidad de una articulación mecanizada están inextricablemente ligados al material con el que está fabricada. Seleccionar el material adecuado es una decisión de ingeniería crítica que equilibra demandas a menudo contrapuestas: resistencia para soportar las fuerzas operativas, bajo peso para maximizar la carga útil y la eficiencia, y durabilidad para soportar millones de ciclos sin fallar. La elección óptima varía significativamente según la aplicación, el tamaño y el entorno del robot.
Para muchos brazos robóticos industriales, las aleaciones de aluminio como la 6061 y la 7075 son los caballos de batalla. Ofrecen una excelente relación resistencia-peso, son altamente mecanizables (lo que reduce el tiempo y el costo de producción) y proporcionan una buena resistencia a la corrosión. La 7075, en particular, es conocida por su alta resistencia a la tracción, cercana a la de algunos aceros, lo que la hace adecuada para componentes estructurales de articulaciones altamente solicitados. Para aplicaciones en las que el peso es primordial, como en los robots colaborativos (cobots) o los drones, se pueden considerar las aleaciones de magnesio para lograr un ahorro de peso aún mayor, aunque conllevan un mayor costo de material y diferentes consideraciones de mecanizado.
Cuando se requiere una resistencia, rigidez o resistencia al desgaste extremas, se emplean aleaciones de acero. Los aceros inoxidables, como el 304 o el 316, proporcionan una excelente resistencia a la corrosión para robots en entornos hostiles como el procesamiento de alimentos o las aplicaciones marinas. Los aceros aleados como el 4140 o el 4340 son tratables térmicamente para lograr una resistencia y dureza muy altas en componentes críticos como ejes de engranajes de alta carga o alojamientos de rodamientos. La contrapartida es un peso significativamente mayor, que debe tenerse en cuenta en el diseño general del robot y en el dimensionamiento de los motores.
En la cúspide del rendimiento para aplicaciones aeroespaciales, médicas o de robótica de gama alta se encuentran las aleaciones de titanio, en particular la Ti-6Al-4V. El titanio posee una relación resistencia-peso superior tanto al aluminio como al acero, una resistencia excepcional a la corrosión y una excelente biocompatibilidad. Sin embargo, es costoso, difícil de mecanizar debido a su baja conductividad térmica y su tendencia al endurecimiento por deformación, y por ello se reserva para aplicaciones en las que sus propiedades únicas justifican el costo. Por último, los plásticos de ingeniería y los materiales compuestos como el PEEK o los polímeros reforzados con fibra de carbono se utilizan cada vez más para componentes de articulaciones específicos no estructurales o ligeramente cargados, donde se necesita una reducción extrema del peso, autolubricación o aislamiento eléctrico.
Capacidades CNC avanzadas para geometrías de articulaciones complejas (5 ejes, alta velocidad)
El mecanizado CNC estándar de 3 ejes es suficiente para muchas piezas prismáticas, pero las geometrías complejas y orgánicas de las articulaciones robóticas modernas —especialmente las articulaciones esféricas, los alojamientos multieje y los componentes estructurales integrados— exigen capacidades más avanzadas. Es aquí donde el mecanizado CNC de 5 ejes y el mecanizado de alta velocidad (HSM) se convierten en un cambio radical, ampliando los límites de lo que es posible en un solo montaje.
El mecanizado CNC de 5 ejes se refiere a la capacidad de una máquina de mover una herramienta de corte o una pieza a lo largo de cinco ejes diferentes simultáneamente. Además de los movimientos lineales tradicionales (X, Y, Z), añade dos ejes de rotación (típicamente A y B). Esto permite que la herramienta se aproxime a la pieza de trabajo desde prácticamente cualquier ángulo. Para mecanizado de juntas robóticas, esta capacidad es transformadora. Permite el mecanizado completo de contornos complejos, socavados y características anguladas —como el alojamiento de una articulación esférica o las orejetas de montaje en un alojamiento de brazo articulado— sin necesidad de múltiples reamarres. Esto no solo ahorra un tiempo significativo, sino que, más importante aún, elimina el error acumulativo que puede producirse al mover una pieza entre montajes, garantizando una mayor precisión general y una alineación perfecta de las características interrelacionadas.
El mecanizado de alta velocidad lo complementa utilizando trayectorias de herramienta, velocidades de husillo y velocidades de avance especializadas para eliminar material rápidamente mientras se mantiene la precisión y se logran acabados superficiales superiores. El HSM es particularmente valioso para mecanizar las delicadas paredes delgadas que a menudo se encuentran en las estructuras robóticas ligeras y para el acabado de superficies curvas complejas sin dejar marcas visibles de la herramienta. La combinación de 5 ejes y HSM permite la producción de componentes de articulación monolíticos y altamente integrados que consolidan lo que habría sido un ensamblaje de múltiples piezas en una sola. Esta consolidación reduce los posibles puntos de falla, mejora la rigidez y simplifica el proceso de ensamblaje general, dando como resultado una articulación robótica más robusta y fiable.
Superar los desafíos en el mecanizado de articulaciones robóticas: tolerancias, integración y costo
A pesar del poder de la tecnología CNC avanzada, producir articulaciones robóticas perfectas está plagado de importantes desafíos de ingeniería y fabricación. Navegar con éxito por estos obstáculos es lo que separa un prototipo funcional de un componente fiable y listo para producción.
Llevando al límite las tolerancias y el acabado superficial
La búsqueda del juego cero y la fricción mínima lleva los requisitos de tolerancia a niveles extremos. Mantener la concentricidad dentro de 0,005 mm en los asientos de rodamiento de una articulación rotativa o lograr una planitud superficial de 0,01 mm a lo largo de una guía lineal es algo habitual. Estas tolerancias están en el límite de las capacidades de mecanizado estándar y se ven influidas por una multitud de factores: la expansión térmica de la máquina y del material, el desgaste de la herramienta e incluso las fluctuaciones de temperatura ambiente en el taller. Superar esto requiere un enfoque integral: utilizar entornos con clima controlado, implementar sondeo en proceso y compensación del desgaste de la herramienta, y emplear inspección posterior al proceso con máquinas de medición por coordenadas (CMM) para verificar cada dimensión crítica. El acabado superficial, medido en Ra (rugosidad media), es igualmente crítico para superficies de sellado, ajustes de rodamientos y dientes de engranajes, y requiere un control preciso de los parámetros de corte y, a menudo, procesos de acabado secundarios como rectificado o bruñido.
Integración de sistemas y preparación para IoT
Una articulación mecanizada rara vez es una isla; es un nodo mecánico que debe integrarse perfectamente con actuadores, sensores y cableado. Las fábricas inteligentes modernas exigen articulaciones “listas para IoT”. Esto significa que el proceso de mecanizado ahora debe acomodar características integradas para sensores, como cavidades y taladros mecanizados con precisión para incrustar codificadores o sensores de fuerza/par. La gestión de cables se convierte en una consideración de diseño y mecanizado, lo que requiere conductos internos lisos y características de alivio de tensión para prevenir el desgaste. Además, los componentes pueden necesitar ser mecanizados a partir de materiales compatibles con sistemas de sensores integrados o tener propiedades electromagnéticas específicas. Esto añade una capa de complejidad de diseño para la fabricabilidad (DFM) en la que el operario de mecanizado debe trabajar estrechamente con el ingeniero de robótica desde las primeras etapas de diseño.
Equilibrar el rendimiento con la rentabilidad
Los materiales de alto rendimiento y las tolerancias ultraajustadas requeridos para la robótica aumentan naturalmente el costo. El titanio es caro, y mecanizarlo es lento y duro para las herramientas. Mantener tolerancias a nivel de micras requiere más tiempo de máquina, equipos avanzados y un control de calidad riguroso, todo lo cual añade costo. El desafío es optimizar la estrategia de diseño y fabricación para controlar el costo sin sacrificar el rendimiento esencial para la función de la articulación. Esto se puede lograr mediante varias estrategias: selección inteligente de materiales (usar aluminio de alta resistencia donde sea posible en lugar de titanio), simplificación del diseño para reducir la complejidad del mecanizado y el uso de procesos de forma casi neta como forja o fundición antes del mecanizado de precisión final. Quizás lo más importante sea asociarse con un fabricante experimentado en trabajos de robótica de alta precisión, lo que puede evitar rediseños costosos y errores de producción, asegurando la ruta más eficiente desde el diseño hasta un componente confiable y rentable.
Control de calidad y pruebas: garantizar la confiabilidad en articulaciones mecanizadas
La precisión alcanzada durante mecanizado de juntas robóticas solo es tan valiosa como el control de calidad que la verifica. Para una articulación robótica, la confiabilidad no es negociable; el fallo de un solo componente puede detener toda una línea automatizada o, en aplicaciones críticas como la cirugía, tener consecuencias graves. Por lo tanto, un régimen de control de calidad de múltiples capas es parte integral del proceso de fabricación, y va más allá de simples comprobaciones de aprobado/rechazado hacia una filosofía de verificación y trazabilidad continuas.
La base de este régimen es la metrología. Las máquinas de medición por coordenadas (CMM) son indispensables para validar las complejas geometrías 3D de carcasas, perfiles de engranajes y asientos de rodamientos. Al comparar la pieza mecanizada con su modelo CAD digital, las CMM pueden confirmar que las tolerancias —a menudo dentro de micras— se mantienen en todo el componente. Para el acabado superficial, que es crítico para minimizar la fricción y el desgaste en articulaciones móviles, los perfilómetros proporcionan datos cuantitativos sobre la rugosidad (valores Ra). Esto es especialmente importante para los dientes de engranajes y las superficies de contacto deslizante, donde un acabado inadecuado puede provocar fallos prematuros y un aumento del ruido.
Los métodos de ensayos no destructivos (NDT) desempeñan un papel crucial en el descubrimiento de defectos ocultos que podrían convertirse en puntos de fallo bajo tensión. La inspección por líquidos penetrantes se utiliza para detectar grietas superficiales en materiales como aluminio o acero, mientras que los ensayos por corrientes inducidas pueden encontrar defectos subsuperficiales. Para articulaciones críticas de alta integridad, particularmente en robótica aeroespacial o médica, la exploración por rayos X o tomografía computarizada proporciona una vista interna completa, revelando porosidad en fundiciones, huecos o fracturas internas por tensión sin dañar la pieza. Este nivel de inspección garantiza la solidez estructural del componente antes de que soporte cualquier carga.
Por último, las pruebas funcionales y de rendimiento lo integran todo. Esto implica ensamblar los componentes mecanizados de la articulación con sus rodamientos, sellos y accionamientos para probar la articulación real. Las pruebas miden parámetros como la rigidez rotacional, el juego, la excentricidad y la suavidad del movimiento en todo el rango. Las pruebas de carga dinámica simulan las condiciones operativas del mundo real, ciclando la articulación miles de veces para validar su durabilidad e identificar cualquier potencial de fretting, aflojamiento o fatiga. Este enfoque integral del control de calidad —desde la verificación dimensional hasta la validación funcional— es lo que transforma una pieza mecanizada con precisión en una articulación robótica confiable y de alto rendimiento lista para su integración.