
مقدمة: الدور الحاسم للتصنيع الدقيق في المفاصل الروبوتية
الحركة السلسة والانسيابية لذراع روبوتية تؤدي تجميعًا معقدًا أو لروبوت جراحي يجري عملية دقيقة هي معجزة من معجزات الهندسة الحديثة. وتعتمد هذه القدرة على عنصر واحد حاسم: دقة مفاصلها. فالمفاصل الروبوتية هي المحاور الميكانيكية التي تعتمد عليها الوظائفية الكاملة للروبوت ودقته وموثوقيته. وأي عيب في هذه المكونات — ميكرون من عدم المحاذاة، أو جزء من درجة من الخطأ — يمكن أن يتضاعف ليؤدي إلى إخفاقات كبيرة في الأداء، بدءًا من انخفاض دقة تحديد الموضع وصولًا إلى التآكل الميكانيكي الكارثي. وهنا يأتي دور التشغيل الآلي للوصلات الروبوتية الانتقال من كونه خطوة تصنيعية إلى كونه تخصصًا تأسيسيًا. إنها العملية المتخصصة لإنتاج الأشكال الهندسية المعقدة وعالية التحمل التي تسمح للأنظمة الروبوتية بالتحرك بالدقة التي تتطلبها التطبيقات المستقلة اليوم. ومع ازدهار سوق الروبوتات، الذي يُتوقع أن ينمو بمعدل نمو سنوي مركب يبلغ 15.2%، لم يكن الطلب على هذه الدقة أعلى من أي وقت مضى، مما يجعل التصنيع المتقدم ليس مجرد ميزة بل ضرورة مطلقة للابتكار والموثوقية.
ما هو تصنيع المفاصل الروبوتية؟ تعريف العملية وأهميتها
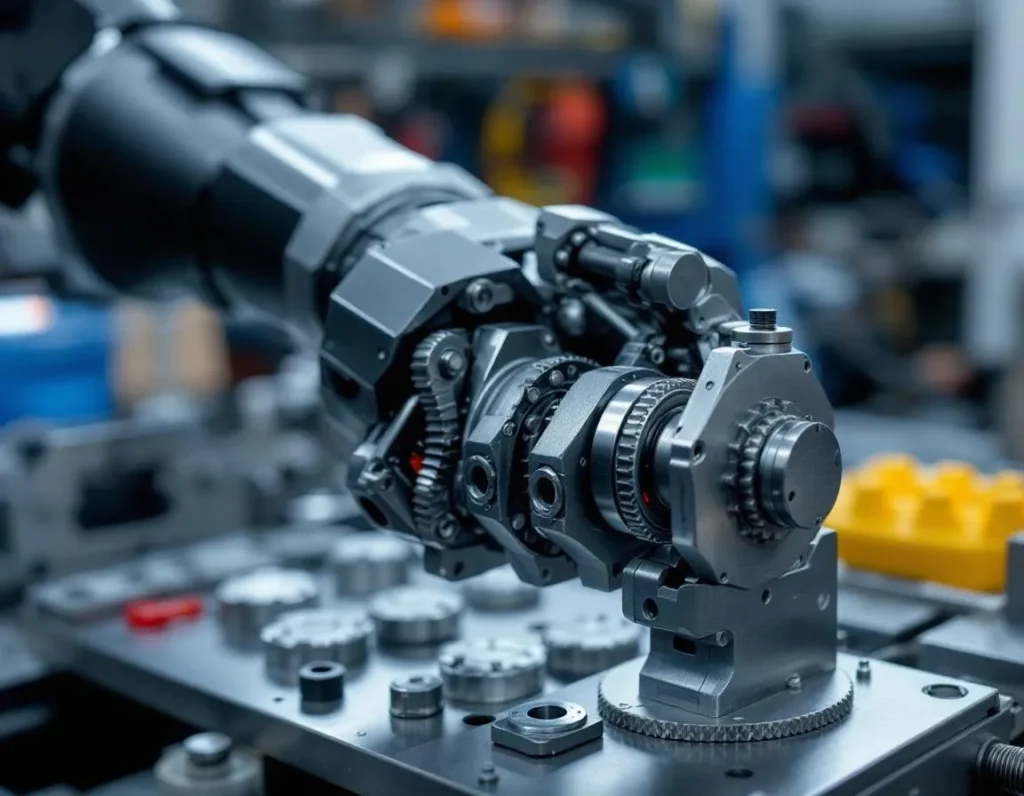
تصنيع المفاصل الروبوتية هو فرع من التصنيع الدقيق يركز حصريًا على تصنيع المكونات المترابطة التي تشكل نقاط التحرك في الروبوت. وهو أكثر بكثير من مجرد قطع المعادن؛ إنه عملية هندسية متكاملة تجمع بين تقنية التحكم الرقمي بالحاسوب (CNC) المتقدمة وعلم المواد العميق ومراقبة الجودة الصارمة لإنتاج أجزاء تلبي مواصفات قصوى. تبدأ العملية بنموذج رقمي ثلاثي الأبعاد لمكون المفصل، يُترجم إلى تعليمات آلية (G-code) توجه أدوات القطع متعددة المحاور. وتنحت هذه الأدوات المادة الخام — كتل من الألومنيوم أو التيتانيوم أو سبائك متخصصة — لتحويلها إلى أجزاء نهائية بأشكال هندسية تتضمن غالبًا قنوات معقدة للأسلاك، وثقوب تثبيت محددة بدقة للحساسات والمشغلات، وأسطح محامل مصقولة حتى النعومة الشبيهة بالمرآة.
لا يمكن المبالغة في أهمية هذا التصنيع المتخصص. ففي النظام الروبوتي، تكون المفاصل مسؤولة عن تحويل القوة الدورانية للمحرك إلى حركة متعددة الاتجاهات ومضبوطة. وتحدد عملية التصنيع مباشرة السلامة الهيكلية للمفصل، وخصائص الاحتكاك فيه، ووزنه، وقدرته على الحفاظ على المحاذاة تحت الحمل. فالترس المصنّع بشكل رديء داخل المفصل سيُدخل ارتدادًا، مما يجعل أداة نهاية الروبوت تهتز أو تنحرف. أما العلبة المحفورة بشكل غير دقيق للمحمل فستؤدي إلى تآكل مبكر وربما انحشار نهائي. لذلك، يُعد تصنيع المفاصل الروبوتية الجسر الحاسم بين التصميم الرقمي للروبوت وقدرته الفعلية. فهو يضمن أن نطاق الحركة النظري وسعة الحمولة المصممة على الحاسوب تتحقق بالكامل في مكون ميكانيكي متين وموثوق، مما يمكّن الروبوتات من أداء مهام متكررة وعالية المخاطر باتساق لا يتزعزع.
تشريح المفصل الروبوتي: المكونات الرئيسية ووظائفها
لفهم تحديات التصنيع، يجب أولًا فهم التشريح الميكانيكي لمفصل روبوتي نموذجي. إنه تجميع متطور تعمل فيه الأجزاء المصنّعة بدقة بشكل متناغم.
العلبة/الجسم
هذا هو الغلاف الهيكلي الذي يحتوي الآليات الداخلية ويحميها. يُصنّع من قطعة معدنية واحدة لتحقيق أقصى صلابة، ويتميز بثقوب وأسطح محددة بدقة تُثبَّت عليها المحامل والحشوات وقطاعات الذراع المجاورة. ويجب أن يضمن شكله الهندسي المحاذاة المثالية لجميع المكونات الداخلية.
التروس وعناصر ناقل الحركة
هذه هي قلب نقل الحركة. تقوم التروس عالية الدقة — مثل الأنواع الكوكبية أو التوافقية أو الدودية — بتخفيض السرعة العالية للمحرك إلى عزم دوران عالٍ عند مخرج المفصل. ويجب تصنيع كل سن ترس وفق معايير صارمة لتقليل الاحتكاك والضوضاء وفقدان الطاقة. كما تُعد الأسنان المحززة والأعمدة والوصلات عناصر مصنّعة حاسمة أيضًا ضمن ناقل الحركة.
المحامل والجلب
تسهّل هذه المكونات الدوران السلس أو الحركة الخطية مع دعم الأحمال الشعاعية والمحورية. ويجب تصنيع أسطح تثبيتها على العلب والأعمدة بتفاوتات شديدة الضيق وتشطيبات سطحية فائقة لمنع عدم المحاذاة، الذي من شأنه أن يقلل بشكل كبير من عمر المحمل ويُدخل خلخلة.
حوامل المستشعرات ونقاط التكامل
المفاصل الحديثة مليئة بأجهزة التغذية الراجعة مثل أجهزة الترميز والمحللات ومستشعرات العزم. تشمل الميزات المُشغَّلة آليًا حوامل تركيب دقيقة، وثقوبًا مفهرسة بدقة لمحاذاة المستشعرات، وممرات داخلية لضفائر الأسلاك. تؤثر دقة هذه الميزات المُشغَّلة آليًا مباشرةً على جودة بيانات التغذية الراجعة التي تتحكم في المفصل.
كل مكوّن من هذه المكونات يعتمد على الآخر. يُحدَّد سقف أداء المفصل بأكمله بدقة أقل أجزائه المُشغَّلة آليًا دقةً، مما يجعل التشغيل الآلي الشامل عالي التفاوتات عبر جميع المكونات أمرًا غير قابل للتفاوض.
أنواع المفاصل الروبوتية ومتطلبات التشغيل الآلي الخاصة بها
تستخدم الروبوتات أنواعًا مختلفة من المفاصل لتحقيق نطاقات متنوعة من الحركة، ويطرح كل منها متطلبات تشغيل آلي فريدة. الفئتان الرئيسيتان هما المفاصل الدورانية والخطية، مع عدة أنواع متخصصة.
المفاصل الدورانية (المحورية)
هذا هو المفصل الأكثر شيوعًا في أذرع الروبوتات المفصلية، ويعمل مثل مرفق أو ركبة الإنسان، مما يسمح بحركة دورانية حول محور واحد. يتركز التشغيل الآلي هنا على المكونات التي تتيح دورانًا نقيًا خاليًا من التذبذب. يجب أن يحتوي الغلاف على تجاويف متحدة المحور بقطر متطابق واستدارة مثالية لاستقبال المحامل. يجب تشغيل عمود الخرج أو الشفة بدرجة عالية من التمركز بالنسبة لمحور دورانه. تتطلب التروس داخل المفصل الدوراني اتساقًا استثنائيًا بين الأسنان لضمان نقل سلس للقدرة دون خطأ دوري أو اهتزاز.
المفاصل الانزلاقية (الخطية)
توفر هذه المفاصل حركة انزلاقية خطية، مشابهة للتلسكوب أو مجرى الدرج، وهي شائعة في روبوتات الجسر والملاقط الروبوتية. تشمل المكونات الرئيسية المُشغَّلة آليًا قضبان التوجيه أو الأعمدة الطويلة المستقيمة وكتل المحامل المطابقة (الجلب الخطية أو صواميل اللولب الكروي). يتمثل التحدي الرئيسي في التشغيل الآلي في تحقيق استقامة استثنائية وتشطيب سطحي على كامل طول القضيب. أي انحراف أو خشونة سيسبب حركة التصاق-انزلاق، مما يقلل من دقة تحديد الموضع وقابلية التكرار. كما أن التوازي بين عدة قضبان على نفس المحور أمر بالغ الأهمية.
المفاصل الكروية والعامة
تسمح المفاصل الكروية بالدوران حول محاور متعددة (مثل ورك الإنسان)، بينما تنقل المفاصل العامة (مفاصل U) الدوران بين أعمدة غير متحاذية. تتضمن هذه أسطح محامل معقدة متعددة الزوايا وهندسات مقرن أو مقبس معقدة. يتطلب تشغيلها آليًا قدرات CNC متقدمة بخمسة محاور لتشغيل المنحنيات المركبة والتجاويف المتقاطعة من زوايا متعددة ضمن إعداد واحد، مما يضمن تطابق جميع الأسطح المتحركة بشكل مثالي.
المفاصل الأسطوانية والمستوية
يجمع المفصل الأسطواني بين الدوران والانزلاق الخطي على نفس المحور. يتطلب ذلك تشغيلًا آليًا لكل من أسطح المحامل الدورانية وأسطح التوجيه الخطية على نفس المكوّن، مما يستلزم تسلسلًا دقيقًا للعمليات. تسمح المفاصل المستوية بالحركة في محورين خطيين متعامدين (مثل طاولة XY). هنا، تتضاعف متطلبات التشغيل الآلي للحاجة إلى الاستواء والتوازي والتعامد عبر ألواح سطحية كبيرة والمكونات المطابقة التي تنزلق عليها.
كل نوع من المفاصل يفرض استراتيجية تشغيل آلي محددة. يعطي المفصل الدوراني الأولوية للتمركز وجودة التروس. يتطلب المفصل الانزلاقي استقامة فائقة. يستلزم المفصل الكروي تشكيلًا متعدد المحاور. الخيط المشترك بين جميع الأنواع هو الحاجة غير القابلة للتنازل عن الدقة الأبعادية والكمال الهندسي وسلامة السطح—وهي متطلبات يتم تلبيتها من خلال قدرات مراكز التشغيل الآلي CNC الحديثة، والتي سنستكشفها في القسم التالي.
التشغيل الآلي CNC: التقنية الأساسية للمكونات الروبوتية الدقيقة
كما توضح المتطلبات المحددة لكل نوع من أنواع المفاصل، يجب أن تكون عملية التصنيع قادرة على ترجمة التصاميم الرقمية المعقدة إلى أجزاء مادية خالية من العيوب. وهنا يثبت التحكم الرقمي بالحاسوب (CNC) نفسه كالتقنية الأساسية التي لا غنى عنها. فالتشغيل الآلي بتقنية CNC هو عملية تصنيع طرحية (إزالية) حيث يملي برنامج حاسوبي مُبرمج مسبقًا حركة أدوات المصنع والآلات. ويتيح هذا التحكم الرقمي إنتاج أجزاء ثلاثية الأبعاد من كتل صلبة من المواد بمستوى من الدقة وقابلية التكرار والتعقيد لا يمكن بلوغه بالتشغيل الآلي اليدوي.
بالنسبة للمفاصل الروبوتية، فإن هذه الدقة غير قابلة للتفاوض. فالتفاعل بين الترس والترس الصغير، والحركة السلسة لمنزلق خطي، والتحرك المتناغم لمقبس كروي، كلها تعتمد على أشكال هندسية محفوظة ضمن تفاوتات تُقاس غالبًا بالميكرونات (أجزاء من الألف من المليمتر). وتحقق آلات CNC ذلك من خلال العمل بصلابة استثنائية واستخدام أدوات قطع تُحسب مساراتها بدقة تتجاوز قدرات البشر. تبدأ العملية بنموذج CAD ثلاثي الأبعاد للمكوّن، يُحوَّل إلى مجموعة من الإحداثيات والتعليمات (G-code) للآلة. ومن هناك، تنفذ آلة التفريز أو المخرطة CNC سلسلة من العمليات—الثقب، والخراطة، والتفريز—باتساق لا يتزعزع، جزءًا بعد جزء.
يمتد دور التشغيل الآلي بتقنية CNC إلى ما هو أبعد من مجرد تشكيل المعدن. فهو جزء لا يتجزأ من إنشاء الميزات ذاتها التي تحدد وظيفة المفصل. ويشمل ذلك تشغيل مسارات الكراسي الدقيقة للمحامل، وقطع ملامح الأسنان للتروس، وتشطيب قضبان التوجيه للحركة الخطية، وإنشاء الثقوب الملولبة للتجميع والضبط. فكل تشطيب سطحي، وكل شطف، وكل تفاوت أبعادي يتحكم فيه برنامج CNC مباشرة. ويضمن هذا التحكم من البداية إلى النهاية أن يتكامل المكوّن المشغّل النهائي بشكل مثالي مع أجزائه المتزاوجة، مما ينتج عنه تجميع مفصل بأقل خلوص عكسي، واحتكاك منخفض، وحركة يمكن التنبؤ بها وموثوقة—وهي الصفات الأساسية لأي روبوت عالي الأداء.
اختيار المواد للمفاصل الروبوتية: الموازنة بين القوة والوزن والمتانة
يرتبط أداء المفصل المشغّل وعمره الافتراضي ارتباطًا وثيقًا بالمادة المصنوع منها. ويُعد اختيار المادة المناسبة قرارًا هندسيًا بالغ الأهمية يوازن بين متطلبات غالبًا ما تتعارض: القوة لتحمل قوى التشغيل، والوزن المنخفض لتعظيم الحمولة والكفاءة، والمتانة لتحمل ملايين الدورات دون فشل. ويختلف الاختيار الأمثل اختلافًا كبيرًا بناءً على تطبيق الروبوت وحجمه وبيئته.
بالنسبة للعديد من الأذرع الروبوتية الصناعية، تُعد سبائك الألومنيوم مثل 6061 و7075 هي الخيارات الأساسية. فهي توفر نسبة ممتازة بين القوة والوزن، وقابلة للتشغيل الآلي بدرجة عالية (مما يقلل من وقت الإنتاج والتكلفة)، وتوفر مقاومة جيدة للتآكل. وتشتهر سبيكة 7075 على وجه الخصوص بقوتها الشد العالية، التي تقترب من قوة بعض أنواع الفولاذ، مما يجعلها مناسبة لمكونات المفاصل الهيكلية عالية الإجهاد. وبالنسبة للتطبيقات التي يكون فيها الوزن ذا أهمية قصوى، كما في الروبوتات التعاونية (cobots) أو الطائرات بدون طيار، يمكن النظر في سبائك المغنيسيوم لتحقيق توفير أكبر في الوزن، رغم أنها تأتي بتكلفة مادة أعلى واعتبارات تشغيل آلي مختلفة.
عندما تكون هناك حاجة إلى قوة أو صلابة أو مقاومة تآكل قصوى، تُستخدم سبائك الفولاذ. فالفولاذ المقاوم للصدأ، مثل 304 أو 316، يوفر مقاومة ممتازة للتآكل للروبوتات في البيئات القاسية مثل معالجة الأغذية أو التطبيقات البحرية. وسبائك الفولاذ مثل 4140 أو 4340 قابلة للمعالجة الحرارية لتحقيق قوة وصلابة عاليتين جدًا للمكونات الحرجة مثل أعمدة التروس عالية الحمل أو مبيتات المحامل. والمقابل هو زيادة كبيرة في الوزن، يجب أخذها في الحسبان في التصميم العام للروبوت وتحديد حجم المحرك.
وفي قمة الأداء لتطبيقات الفضاء أو الطب أو الروبوتات المتطورة توجد سبائك التيتانيوم، ولا سيما Ti-6Al-4V. فالتيتانيوم يتمتع بنسبة قوة إلى وزن تفوق الألومنيوم والفولاذ معًا، ومقاومة استثنائية للتآكل، وتوافق حيوي ممتاز. ومع ذلك، فهو مكلف، ويصعب تشغيله آليًا بسبب توصيله الحراري المنخفض وميله إلى التصلد بالتشكيل، وبالتالي يُخصص للتطبيقات التي تبرر خصائصه الفريدة التكلفة. وأخيرًا، تُستخدم البلاستيكات الهندسية والمواد المركبة مثل PEEK أو البوليمرات المعززة بألياف الكربون بشكل متزايد لمكونات مفاصل محددة غير هيكلية أو خفيفة الحمل حيث تكون هناك حاجة إلى تقليل الوزن الشديد أو التشحيم الذاتي أو العزل الكهربائي.
قدرات CNC المتقدمة للأشكال الهندسية المعقدة للمفاصل (5 محاور، عالية السرعة)
يكفي التشغيل الآلي القياسي بتقنية CNC بثلاثة محاور للعديد من الأجزاء المنشورية، لكن الأشكال الهندسية المعقدة والعضوية للمفاصل الروبوتية الحديثة—وخاصة المفاصل الكروية، ومبيتات متعددة المحاور، والمكونات الهيكلية المتكاملة—تتطلب قدرات أكثر تقدمًا. وهنا يصبح التشغيل الآلي بتقنية CNC بخمسة محاور والتشغيل الآلي عالي السرعة (HSM) عوامل تغيير جذرية، تدفع حدود ما هو ممكن في إعداد واحد.
يشير التشغيل الآلي بتقنية CNC بخمسة محاور إلى قدرة الآلة على تحريك أداة قطع أو قطعة عمل على طول خمسة محاور مختلفة في وقت واحد. فبالإضافة إلى الحركات الخطية التقليدية (X، Y، Z)، يضيف محورين دورانيين (عادة A وB). وهذا يسمح للأداة بالاقتراب من قطعة العمل من أي زاوية تقريبًا. وبالنسبة لـ التشغيل الآلي للوصلات الروبوتية, ، فإن هذه القدرة تحويلية. فهي تتيح التشغيل الآلي الكامل للأشكال الكنتورية المعقدة، والقطع السفلية، والميزات المائلة—مثل مقبس المفصل الكروي أو عُرى التثبيت على مبيت الذراع المفصلي—دون الحاجة إلى عمليات تثبيت متعددة. وهذا لا يوفر وقتًا كبيرًا فحسب، بل والأهم من ذلك، يزيل الخطأ التراكمي الذي يمكن أن يحدث عند نقل قطعة بين إعدادات، مما يضمن دقة إجمالية أعلى ومحاذاة مثالية للميزات المترابطة.
يكمل التشغيل الآلي عالي السرعة ذلك باستخدام مسارات أدوات متخصصة وسرعات مغزل ومعدلات تغذية لإزالة المواد بسرعة مع الحفاظ على الدقة وتحقيق تشطيبات سطحية فائقة. ويكون HSM ذا قيمة خاصة لتشغيل الجدران الرقيقة الحساسة التي توجد غالبًا في الهياكل الروبوتية خفيفة الوزن ولتشطيب الأسطح المنحنية المعقدة دون ترك علامات أدوات مرئية. ويتيح الجمع بين 5 محاور وHSM إنتاج مكونات مفاصل متجانسة ومتكاملة للغاية تدمج ما كان سيكون تجميعًا لعدة أجزاء في جزء واحد. ويقلل هذا الدمج من نقاط الفشل المحتملة، ويحسن الصلابة، ويبسط عملية التجميع الإجمالية، مما يؤدي إلى مفصل روبوتي أكثر متانة وموثوقية.
التغلب على التحديات في تشغيل المفاصل الروبوتية آليًا: التفاوتات والتكامل والتكلفة
على الرغم من قوة تقنية CNC المتقدمة، فإن إنتاج مفاصل روبوتية مثالية محفوف بتحديات هندسية وتصنيعية كبيرة. والنجاح في تجاوز هذه العقبات هو ما يفصل النموذج الأولي الوظيفي عن المكوّن الجاهز للإنتاج والموثوق.
دفع حدود التفاوتات وتشطيب السطح إلى أقصى الحدود
إن السعي وراء انعدام رد الفعل العكسي (backlash) وتقليل الاحتكاك إلى أدنى حد يدفع متطلبات التفاوتات إلى مستويات قصوى. فالحفاظ على التمركزية (concentricity) ضمن 0.005 مم في مقاعد محامل المفصل الدوراني أو تحقيق استواء سطحي بمقدار 0.01 مم عبر سكة توجيه خطية أمر شائع. هذه التفاوتات عند حد قدرات التصنيع الآلي القياسية وتتأثر بطائفة لا حصر لها من العوامل: التمدد الحراري للآلة والمادة، وتآكل الأدوات، وحتى تقلبات درجة الحرارة المحيطة في الورشة. ويتطلب التغلب على ذلك نهجًا شموليًا: استخدام بيئات مُتحكَّم في مناخها، وتطبيق الفحص أثناء العملية وتعويض تآكل الأدوات، واستخدام الفحص بعد العملية بواسطة آلات القياس الإحداثي (CMM) للتحقق من كل بُعد حرج. كما أن تشطيب السطح، المقاس بوحدة Ra (متوسط الخشونة)، لا يقل أهمية عن ذلك بالنسبة لأسطح الإحكام، وملاءمات المحامل، وأسنان التروس، مما يتطلب تحكمًا دقيقًا في معاملات القطع وغالبًا عمليات تشطيب ثانوية مثل التجليخ أو الصقل.
تكامل الأنظمة والجاهزية لإنترنت الأشياء (IoT)
نادرًا ما يكون المفصل المُشغَّل آليًا جزيرة معزولة؛ بل هو عقدة ميكانيكية يجب أن تتكامل بسلاسة مع المشغلات وأجهزة الاستشعار والأسلاك. وتتطلب المصانع الذكية الحديثة مفاصل “جاهزة لإنترنت الأشياء”. وهذا يعني أن عملية التصنيع الآلي يجب أن تستوعب الآن ميزات مدمجة لأجهزة الاستشعار، مثل التجاويف والتجاويف الأسطوانية المُشغَّلة بدقة لتضمين أجهزة الترميز أو أجهزة استشعار القوة/العزم. وتصبح إدارة الكابلات اعتبارًا تصميميًا وتصنيعيًا، تتطلب قنوات داخلية ملساء وميزات لتخفيف الإجهاد لمنع التآكل. علاوة على ذلك، قد تحتاج المكونات إلى تصنيع آلي من مواد متوافقة مع أنظمة الاستشعار المدمجة أو أن تمتلك خصائص كهرومغناطيسية محددة. وهذا يضيف طبقة من التعقيد في التصميم من أجل قابلية التصنيع (DFM) حيث يجب على المشغّل الآلي العمل عن كثب مع مهندس الروبوتات منذ مراحل التصميم الأولى.
الموازنة بين الأداء والفعالية من حيث التكلفة
إن المواد عالية الأداء والتفاوتات فائقة الضيق المطلوبة للروبوتات ترفع التكلفة بطبيعة الحال. فالتيتانيوم مكلف، وتشغيله آليًا بطيء ومرهق للأدوات. ويتطلب الحفاظ على تفاوتات بمستوى الميكرون مزيدًا من وقت الآلة ومعدات متقدمة ورقابة صارمة على الجودة—وكل ذلك يضيف تكلفة. والتحدي هو تحسين استراتيجية التصميم والتصنيع للتحكم في التكلفة دون التضحية بالأداء الضروري لوظيفة المفصل. ويمكن تحقيق ذلك من خلال عدة استراتيجيات: الاختيار الذكي للمواد (استخدام الألومنيوم عالي القوة حيثما أمكن بدلًا من التيتانيوم)، وتبسيط التصميم لتقليل تعقيد التصنيع الآلي، واستخدام عمليات قريبة من الشكل النهائي مثل الطرق أو الصب قبل التصنيع الآلي الدقيق النهائي. وربما الأهم من ذلك، الشراكة مع مُصنّع ذي خبرة في أعمال الروبوتات عالية الدقة يمكن أن تمنع إعادة التصميم وأخطاء الإنتاج المكلفة، مما يضمن المسار الأكثر كفاءة من التصميم إلى مكوّن موثوق وفعّال من حيث التكلفة.
الرقابة على الجودة والاختبار: ضمان الموثوقية في المفاصل المُشغَّلة آليًا
إن الدقة المحققة أثناء التشغيل الآلي للوصلات الروبوتية لا تكون قيّمة إلا بقدر قيمة الرقابة على الجودة التي تتحقق منها. فبالنسبة للمفصل الروبوتي، فإن الموثوقية غير قابلة للتفاوض؛ إذ يمكن لفشل مكوّن واحد أن يوقف خط إنتاج آلي بأكمله أو، في التطبيقات الحرجة مثل الجراحة، أن تكون له عواقب وخيمة. لذلك، فإن نظام رقابة على الجودة متعدد الطبقات جزء لا يتجزأ من عملية التصنيع، يتجاوز فحوصات النجاح/الفشل البسيطة إلى فلسفة التحقق المستمر والتتبع.
أساس هذا النظام هو القياس. فآلات القياس الإحداثي (CMMs) لا غنى عنها للتحقق من الأشكال الهندسية ثلاثية الأبعاد المعقدة للأغلفة، ومقاطع التروس، ومقاعد المحامل. ومن خلال مقارنة الجزء المُشغَّل آليًا بنموذج CAD الرقمي الخاص به، يمكن لآلات CMM التأكد من أن التفاوتات—التي غالبًا ما تكون ضمن الميكرونات—محفوظة عبر المكوّن بأكمله. وبالنسبة لتشطيب السطح، الذي يُعد حرجًا لتقليل الاحتكاك والتآكل في المفاصل المتحركة، توفر أجهزة قياس الملامح (profilometers) بيانات كمية عن الخشونة (قيم Ra). وهذا مهم بشكل خاص لأسنان التروس وأسطح التلامس الانزلاقي حيث يمكن أن يؤدي التشطيب غير السليم إلى فشل مبكر وزيادة الضوضاء.
تلعب طرق الاختبار غير الإتلافي (NDT) دورًا حاسمًا في الكشف عن العيوب الخفية التي قد تصبح نقاط فشل تحت الإجهاد. يُستخدم فحص الاختراق بالصبغة للكشف عن الشقوق السطحية في مواد مثل الألومنيوم أو الفولاذ، بينما يمكن لاختبار التيارات الدوامية (eddy current) العثور على عيوب تحت السطحية. وبالنسبة للمفاصل الحرجة عالية السلامة، لا سيما في الروبوتات الفضائية أو الطبية، يوفر التصوير بالأشعة السينية أو التصوير المقطعي المحوسب (CT) رؤية داخلية كاملة، تكشف عن المسامية في المسبوكات، أو الفراغات، أو شقوق الإجهاد الداخلية دون إتلاف الجزء. ويضمن هذا المستوى من الفحص السلامة الهيكلية للمكوّن قبل أن يتعرض لأي حمل على الإطلاق.
أخيرًا، يجمع الاختبار الوظيفي واختبار الأداء كل ذلك معًا. ويتضمن ذلك تجميع مكونات المفصل المُشغَّلة آليًا مع محاملها وأختامها ومحركاتها لاختبار الحركة الفعلية. وتقيس الاختبارات معاملات مثل الصلابة الدورانية، ورد الفعل العكسي، والانحراف الدوراني (runout)، وسلاسة الحركة عبر النطاق بأكمله. ويحاكي اختبار الحمل الديناميكي ظروف التشغيل الواقعية، بدورة المفصل آلاف المرات للتحقق من متانته وتحديد أي احتمال للتآكل التآكلي (fretting) أو الارتخاء أو الإجهاد. هذا النهج الشمولي في الرقابة على الجودة—من التحقق من الأبعاد إلى التحقق الوظيفي—هو ما يحوّل جزءًا مُشغَّلًا آليًا بدقة إلى مفصل روبوتي موثوق عالي الأداء جاهز للتكامل.