
はじめに:軽量ロボティクスの台頭
何十年もの間、ロボットの一般的なイメージは鋼鉄と油圧の巨体機械であり、強力ではあるものの重厚な産業用ケージに閉じ込められていました。このパラダイムは今、根本的な変革を遂げています。軽量ロボティクスの台頭は、自動化システムの設計、構築、展開の方法における根本的な転換を示しています。材料科学のブレークスルー、高度な製造技術、そしてより高い汎用性への需要に後押しされ、エンジニアたちは今、単なる生のパワーよりも高い強度対重量比を優先するロボットを生み出しています。この進化は単にロボットを小型化することではなく、よりスマートで、よりエネルギー効率が高く、人間の環境と安全かつ動的に相互作用できるようにすることです。工場労働者と並んで作業する協働アームから、インフラを検査する機敏なドローンまで、 軽量ロボット部品 への移行は、ロボット応用の新時代を切り開き、速度、効率、アクセシビリティの限界を押し広げています。.
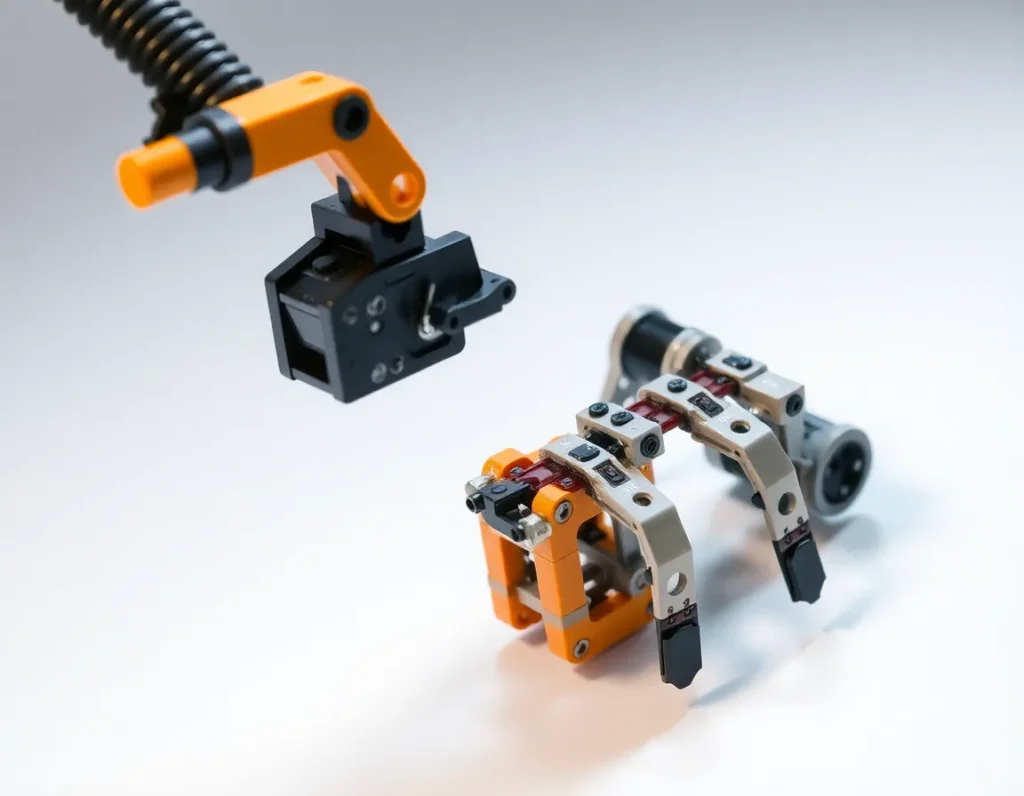
軽量ロボット部品とは?主要な材料とコンポーネント
その核心において、軽量ロボット部品とは、剛性、強度、耐久性といった必要な機械的特性を維持または向上させながら、質量を最小限に抑えるように設計された構造部品および機能部品です。これらは、現代の機敏なロボットを従来の重量級の前身と区別する基本的な構成要素です。この哲学はアームやフレームだけでなく、アクチュエータ、エンドエフェクタ、さらには内部配線を含むシステム全体に及びます。.
これらの部品の実現は、厳選された先進材料とコンポーネント設計にかかっています:
- 先進複合材料: 炭素繊維強化ポリマー(CFRP)は軽量ロボティクスの代表格です。非常に強靭な炭素繊維をプラスチック樹脂マトリックスに埋め込むことで、これらの複合材料は鋼鉄に匹敵する剛性と強度をはるかに軽い重量で提供します。ロボットアーム、リンク、シャーシに広く使用されています。.
- 高強度合金: 航空宇宙グレードのアルミニウム合金(7000系など)やチタン合金は、強度、耐食性、製造性の優れたバランスを提供します。金属の耐久性が最重要となるジョイント、ブラケット、構造フレームによく使用されます。.
- エンジニアリングポリマーとプラスチック: PEEK(ポリエーテルエーテルケトン)やUHMWPE(超高分子量ポリエチレン)などの材料は、高い耐摩耗性、低摩擦、良好な化学的安定性を提供します。ギア、ブッシング、保護カバーに最適で、可動質量をさらに削減します。.
- 軽量アクチュエータ: 従来の重い電動モーターやギアボックスは、ハーモニックドライブ、パンケーキモーター、さらには新しい空気圧人工筋肉に置き換えられつつあります。これらのアクチュエータは、コンパクトで軽量なパッケージで高いトルクや力を発揮し、ロボットの動的性能に直接影響を与えます。.
- 統合設計: 軽量化はコンポーネントの統合によっても実現されます。つまり、単一の部品に複数の機能を担わせる設計(例えば、冷却チャネルとしても機能する構造ブラケット)により、ファスナーや冗長な材料を排除します。.
強度と重量の科学:主要な材料技術
より軽いロボットの追求は、材料の密度に対する荷重支持能力を定量化する材料科学の原理に基づいています。重要な指標は比強度(引張強度を密度で割った値)と比剛性(ヤング率を密度で割った値)です。比強度の高い材料を使用すれば、同じ荷重支持能力を達成するために使用する材料を減らすことができ、直接的に重量削減につながります。.
この科学は、いくつかの主要な技術を通じて応用されています:
複合材料エンジニアリング
CFRPのような複合材料の真の力は、その異方性にあります。つまり、強度を方向に応じて調整できます。エンジニアは、ロボットアーム内の主要な応力経路に沿ってカーボン繊維の層(プライ)を正確に配向し、必要な場所にのみ材料を配置できます。これにより、信じられないほど軽量で剛性の高い、複雑で有機的な形状が実現します。これはアルミニウムのような等方性材料では不可能なことです。製造プロセスは、多くの場合オートクレーブや樹脂トランスファー成形を含み、最適な性能を得るための適切な繊維配向と樹脂硬化を保証する上で極めて重要です。.
金属フォームとラティス構造
骨のように強く多孔質な自然構造に触発され、エンジニアは積層造形(3Dプリンティング)を用いて内部にラティス構造を持つ金属部品を製造しています。これらの微細なトラス状の設計は、固体材料の最大70%を除去しながら高い剛性を維持し、重量を大幅に削減します。同様に、金属フォーム(気泡を注入してセル構造を作り出した金属)は、非常に低い密度と良好なエネルギー吸収特性を提供し、保護ケーシングに有用です。.
ハイブリッド材料システム
最も先進的な 軽量ロボット部品 多くの場合、複数の材料技術を組み合わせます。ロボットリンクは、主要な剛性のためにカーボン繊維シェルを使用し、関節インターフェースには局所的な強度と放熱のために3Dプリントされたチタンラティスインサートを使用するかもしれません。接着接合と共硬化プロセスは、これらの異種材料を単一の最適化されたコンポーネントに融合するために使用され、機械的に可能な限界を押し広げます。.
重要な応用:軽量ロボティクスが最大の影響を与える分野
質量削減の利点は、多様な分野にわたって変革的な能力をもたらします。その影響は、1グラムが重要となる用途や、人間との相互作用が不可欠な用途で最も顕著です。.
協働ロボティクス(コボット)
これはおそらく最も直接的な応用です。ロボットがかさばる安全ケージなしで人間と安全に協働するには、本質的に安全でなければなりません。複合材やプラスチックカバーをしばしば用いる軽量な構造は、ロボットの運動エネルギーを低減します。衝突が発生した場合、質量が小さいことで衝撃力がはるかに小さくなり、負傷のリスクが最小限に抑えられます。これにより、コボットはモバイルプラットフォーム上や組立ラインの狭い空間に配備でき、精密組立、機械への供給、品質検査などのタスクに活用できます。.
航空宇宙・航空
ここでは、重量削減が直接的に燃費とペイロード容量に結びつきます。軽量なロボットシステムは、航空機の複合材胴体を製造する際の自動繊維配置、狭い空間での穴あけと締結、および航空機内部の検査に使用されています。ドローンや無人航空機(UAV)自体が軽量ロボティクスの産物であり、その機体、ジンバル、マニピュレータのすべてが、飛行時間と機動性を最大化するためにカーボンファイバーと先進ポリマーに依存しています。.
医療・リハビリテーションロボティクス
外骨格やロボット義肢はユーザーが装着するため、快適さと使いやすさのために最小限の重量が絶対要件となります。軽量なカーボンファイバーフレーム、コンパクトなアクチュエータ、通気性のある素材により、疲労を引き起こすことなく歩行、持ち上げ、または精密な四肢の動きを支援するデバイスが実現します。同様に、手術用ロボットアームは軽量設計により優れた精度と振戦の低減という利点を得て、外科医がより高度な制御で低侵襲手術を行えるようにします。.
モバイル・フィールドロボティクス
捜索救助、惑星探査、農業モニタリング向けに設計されたロボットは、予測不能でエネルギーに制約のある環境で動作します。軽量なロボットは困難な地形をより容易に移動でき、より小さく少ないモーターを使用し、バッテリー電力でより長時間動作できます。これにより、瓦礫を進む脚式ロボットであれ、圃場をマッピングする自律走行車であれ、長期ミッションにおいてより実用的になります。.
軽量部品の設計原則と製造技術
効果的な軽量ロボット部品の製作は、適切な材料を選ぶだけではありません。初期構想の段階から連携して機能する、全体的な設計思想と専門的な製造方法が必要です。.
トポロジー最適化
これは、有限要素解析(FEA)を用いて、一連の荷重と制約条件に対して所定の設計空間内で最適な材料配置を決定する計算設計プロセスです。ソフトウェアは応力の低い領域から材料をアルゴリズム的に除去し、機械加工というよりむしろ成長したかのような有機的で骨格的な構造を生み出します。剛性対重量比を最大化するこれらの高効率な形状は、その後、積層造形を用いて実現されます。.
積層造形(3Dプリンティング)
選択的レーザー焼結(SLS)、直接金属レーザー焼結(DMLS)、ステレオリソグラフィ(SLA)などの技術は、軽量設計に不可欠です。これらは、トポロジー最適化によって生成される複雑で中空、かつラティス充填された形状の製造を可能にし、フライス加工のような従来の除去法では作成不可能です。3Dプリンティングはまた、部品の統合を可能にし、数十の組立部品を単一のより軽量で信頼性の高い印刷部品に統合します。.
ハニカムおよびサンドイッチパネル構造
現在ではロボティクスで一般的となった古典的な航空宇宙技術で、2枚の薄く剛性の高い面板(多くの場合カーボンファイバー)を、アルミニウムハニカムやポリマーフォームなどの軽量コア材に接着するものです。これにより、卓越した曲げ剛性と軽量性を併せ持つパネルが生まれ、平らな面やわずかに湾曲した面が必要とされる大型ロボットカバー、プラットフォーム、構造パネルに最適です。.
精密鋳造と鍛造
複雑な金属部品の大量生産には、インベストメント鋳造(ロストワックス鋳造)と精密鍛造が用いられます。これらのプロセスは、優れた材料特性と薄肉壁を備えたニアネットシェイプ部品を製造でき、その後の重く材料を無駄にする機械加工の必要性を最小限に抑えます。これらは特に重要な構造ジョイントやアクチュエータハウジングに適しています。.
これらの設計原則と製造技術の融合により、エンジニアは不要な質量を体系的に取り除くことができ、従来の製法で作られた同等品よりも軽量であるだけでなく、しばしばより強く、より速く、より高性能なロボットシステムを実現できます。.
性能上の利点:効率、速度、ペイロードの優位性
ロボティクスにおいてより軽量な部品を追求することは机上の空論ではなく、有能なロボットシステムを定義するあらゆる指標において変革的な性能向上をもたらします。 軽量ロボット部品 への移行は、ロボットがどのように動き、エネルギーを消費し、環境と相互作用するかのダイナミクスを根本から変え、一連の具体的な利点をもたらします。.
エネルギー効率と運用持続時間の向上
おそらく最も直接的な利点は、エネルギー効率の劇的な改善です。軽量なロボットは加速と減速に必要な力が少なく、重力に抗して位置を保持するためのトルクも少なくて済みます。これはモーターやアクチュエータの消費電力の低減に直結します。バッテリー駆動のロボット——自律移動ロボット(AMR)、ドローン、外骨格など——にとって、これは画期的なことです。質量の低減は1回の充電あたりの稼働時間を延ばし、より長い作業サイクル、より広い航続距離、あるいはより小型で軽量なバッテリーパックの使用を可能にし、それがさらなる軽量化という好循環を生み出します。産業環境では、固定式ロボットであっても、慣性が低いことでピーク電流需要が減り、より小型で効率的なドライブと、数千時間の運用にわたる電気料金の低減につながります。.
速度と動的機敏性の向上
質量は加速の敵です。可動アーム、脚、あるいはプラットフォーム全体の慣性を最小化することで、軽量設計はより高い速度と鋭敏な動的性能を実現します。ロボットアームはより速いサイクルタイムを達成し、より迅速かつ精密に点間を移動できます。これは高速ピックアンドプレース、組立、梱包などの用途で重要であり、1サイクルあたり数分の1秒の短縮が積み重なって大きな生産性向上となります。脚式ロボットやドローンにとって、低質量は機敏性と同義であり、より素早い方向転換、外乱からのより安定した復帰、そしてより重いシャシーでは不可能な複雑で動的な機動を可能にします。.
ペイロード容量の最大化
従来の重量級ロボットでは、構造強度とアクチュエータ出力のかなりの部分が、単に自身の重量を動かすために費やされます。構造をより軽量に再設計することで、ロボットの設計強度のより大きな割合を本来のタスク——外部負荷の運搬や操作——に割り当てることができます。これにより実効的な可搬ペイロード容量が増加します。軽量カーボンファイバーアームを備えた協働ロボット(コボット)は、より重いモデルと同じ10kgのツールを扱えますが、アクチュエータはより小さく、システム全体の重量も軽いため、より安全で、より携帯性に優れ、エネルギー消費も少なくなります。配送ドローンにとって、機体で節約された1グラムはそのままペイロードに追加できる1グラムであり、商業的な実現可能性に直接影響します。.
安全性と人とロボットの協働の向上
人間と並んで作業するコボットの台頭は、軽量設計の進歩と本質的に結びついています。複合材とアルミニウム合金で作られたロボットアームは、同じ速度でも重い鋼鉄製アームよりも運動エネルギーが小さくなります。この潜在的な衝撃力の本質的な低減は根本的な安全上の利点であり、かさばる安全ケージを必要とせずにより近接した生産的な協働を可能にします。さらに、軽量ロボットは設置、再配置、既存のワークフローへの統合が容易であり、製造および研究環境における柔軟性を高めます。.
軽量ロボット設計における課題とトレードオフ
利点は説得力があるものの、最適な軽量化への道はエンジニアリング上の課題と必要な妥協に満ちています。質量削減と他の重要な性能パラメータとの間で適切なバランスを取ることは、現代のロボット設計を定義する複雑で反復的なプロセスです。.
コストと製造の複雑さ
炭素繊維複合材、チタン合金、先進エンジニアリングポリマーなどの高性能軽量材料は、従来の鋼やアルミニウムと比較して大幅に高い価格を伴います。その製造プロセス—オートクレーブ硬化、精密インベストメント鋳造、または積層造形—は、しばしばより遅く、よりエネルギー集約的であり、専門的な知識とツールを必要とします。これはロボットの単価を押し上げ、価格に敏感な市場での採用に対する大きな障壁となります。設計段階自体もより高コストになり、性能を検証するための高度なシミュレーションとテストが必要になります。.
耐久性、疲労、環境感受性
一部の軽量材料は、従来の材料とは異なる破壊モードを示します。複合材は、常に目に見えるとは限らない衝撃損傷(層間剥離)に対して脆弱であり、専門的な検査技術を必要とします。特定のポリマーは、持続荷重下でクリープを起こしたり、UV劣化、極端な温度、化学物質への曝露に敏感であったりする場合があります。疲労寿命—部品が破壊するまでに耐えられるサイクル数—は、新しい材料と形状に対して細心の注意を払って特性評価する必要があります。シミュレーションで完全に剛性と強度を持つ部品が、実世界での使用において振動や繰り返しの応力集中により早期に破壊する可能性があり、このリスクは材料を積極的に最小化する際に増幅されます。.
剛性と振動減衰のトレードオフ
単に部品を軽くすると剛性が低下し、荷重下で望ましくない撓みが生じる可能性があります。この撓みは精度を損ない、特に長リーチアームや細長いリンク機構において顕著であり、高速移動時の位置決め誤差や振動につながる可能性があります。エンジニアはしばしば、質量ではなく幾何学的設計(例:Iビーム、リブ)を通じて戦略的に剛性を追加する必要があり、これが設計を複雑にします。さらに、炭素繊維などの多くの軽量材料は優れた比剛性を持ちますが、鋳鉄などの金属と比較して固有の減衰性が劣ります。これにより、収束するまでにより長い時間がかかる持続的な振動が生じ、加工や検査タスクにおける精度と表面仕上げに悪影響を及ぼす可能性があります。.
熱管理と電気伝導性
アルミニウムなどの金属は二重の目的を果たします。すなわち、構造的でありながら熱と電気を効率的に伝導します。それらを非導電性複合材に置き換えることは新たな課題を生み出します。モーター、ドライブ、電子機器から発生する熱が閉じ込められ、過熱や性能スロットリングにつながる可能性があります。これにより、ヒートパイプや液体冷却チャネルなどの別個の冷却システムの統合が必要となり、複雑さと潜在的に重量が増加します。同様に、構造自体がもはやこれらの機能を提供しないため、接地と電磁干渉(EMI)シールドは、追加のコーティングやメッシュを通じて意図的に対処する必要があります。.
統合の課題
ロボットは相互接続された部品のシステムです。1つのコンポーネントを軽量化すると、別のコンポーネントへの応力が意図せず増加する可能性があります。例えば、超軽量のリンクは、その関節により高い軸受荷重をかけるか、剛性が損なわれた場合に同じ動的性能を達成するためにより強力な(そして潜在的に重い)アクチュエータを必要とする場合があります。真の最適化には、個々の部品を孤立して最適化するのではなく、キネマティックチェーン全体の質量、剛性、動特性を考慮したシステムレベルのアプローチが必要です。.
軽量ロボティクスの未来:新興材料とトレンド
軽量ロボティクスのフロンティアは、材料科学、製造技術、バイオインスパイアード設計の収束的な進歩によって前進しています。次世代のロボットは、より軽いだけでなく、よりスマートで、より適応性があり、環境との統合がより進んだものになるでしょう。.
次世代複合材料とスマート構造
標準的な炭素繊維を超えて、新しい複合材料の配合が登場しています。カーボンナノチューブ(CNT)やグラフェン強化複合材料は、さらに高い強度と電気伝導性を約束し、熱的およびEMIの課題を解決する可能性があります。微小な亀裂や損傷を自律的に修復できる自己修復ポリマーは、軽量部品の寿命と信頼性を劇的に向上させる可能性があります。さらに、「スマート構造」の概念が注目を集めており、材料自体にセンサーネットワーク(光ファイバーセンサー、圧電材料)を埋め込み、ひずみ、温度、損傷に関するリアルタイムデータを提供することで、予知保全と適応制御を可能にします。.
先進的およびマルチマテリアル積層造形
積層造形(3Dプリンティング)は、試作ツールから最終用途向けの主要な生産方法へと進化しています 軽量ロボット部品. これにより、機械加工や成形では不可能な複雑でトポロジー最適化された形状の創出が可能になり、複数の組み立て部品を単一のより強く軽量なユニットに統合できます。未来はマルチマテリアル印刷にあり、1回の印刷ジョブで剛性、柔軟性、導電性、絶縁性の材料を1つの部品内に組み合わせることができます。剛性の指、柔らかな触覚パッド、埋め込み配線をすべて一体で印刷したグリッパーを想像してみてください。金属積層造形も進歩しており、骨の自然な効率性に着想を得た、中実金属部品内の軽量で中空のラティス構造が可能になっています。.
生体模倣および機能性材料
自然は依然として軽量設計の達人です。ロボット工学者はますますバイオミミクリーに注目し、鳥の骨、クモの糸、昆虫の外骨格の構造を研究して新しい設計に活かしています。この研究は、必要な場所にのみ材料を配置する不均一で傾斜機能的な材料や構造につながっています。さらに、熱や電気刺激に応じて形状や剛性を変化させることができる形状記憶合金やポリマーなどの機能性材料の開発は、異なるタスクにリアルタイムで特性を適応させる軽量アクチュエータやモーフィング構造への扉を開きます。.
システムレベルの統合と持続可能な設計
今後のトレンドはホリスティックな統合です。軽量化は構造部品を超えて、軽量モーター(例:高強度希土類磁石を使用)、コンパクトなパワーエレクトロニクス、統合センサースイートを含むようになります。柔軟な太陽電池フィルムや振動を少量の電力に変換する圧電材料などのエネルギー harvesting システムは、バッテリーを補完するためにロボットの皮膚に埋め込まれる可能性があります。持続可能性も主要な推進要因となり、リサイクル可能またはバイオベースの複合材料の開発や、寿命末期における分解と材料回収を容易にするロボット設計に焦点が当てられ、性能の追求が環境責任と一致することが確保されます。.
主要ポイントのまとめ
軽量ロボティクスへの進化は、力任せではなく、知的な材料使用と戦略的設計を優先するエンジニアリング哲学の根本的な転換を表しています。核心的な要点は、質量の削減は単にロボットを運びやすくすることではなく、あらゆる面で性能を増幅するレバレッジ戦略であるということです。複合材料、高強度合金、ポリマーなどの先進材料を採用し、積層造形やトポロジー最適化などの製造技術を活用することで、エンジニアは強くて軽い部品を作成できます。.
性能上の利点は深遠です:大幅に改善されたエネルギー効率による長時間動作、タスク完了を迅速化する速度と敏捷性の向上、ロボット重量に対するペイロード容量の比率の増加による有用性の向上。これらの利点は、協働ロボティクス、モバイルオートメーション、空中ドローンなどの新興分野で特に重要です。.
しかし、この道は重要なトレードオフを乗り越える必要があります。課題には、材料と製造コストの高さ、耐久性と振動減衰における潜在的な妥協、非金属構造における熱管理と電気統合の複雑さが含まれます。成功する設計には、部分最適化を避けるためのシステムレベルの視点が求められます。.
今後を見据えると、スマート複合材料、マルチマテリアル3Dプリンティング、生体模倣構造の革新により未来は明るいです。これらの進歩は、非常に軽量で効率的であるだけでなく、適応性があり、自己監視機能を備え、より持続可能なロボットの創出を約束します。したがって、軽量ロボット部品の継続的な開発は、繊細な人間支援から堅牢な惑星探査に至るまで、次世代のロボットアプリケーションの中心的な実現要因です。.
よくある質問(FAQ)
軽量ロボット部品に最も一般的に使用される材料は何ですか?
最も一般的な材料はいくつかのカテゴリーに分類されます: 複合材料, particularly carbon fiber reinforced polymer (CFRP), are top choices for high-stiffness, low-weight structures. 軽量金属 like aluminum alloys (e.g., 6061, 7075) and titanium alloys offer an excellent balance of strength, machinability, and conductivity. Advanced Polymers and engineering plastics, such as PEEK and UHMWPE, are used for wear-resistant, low-friction components. The choice depends on the specific requirements for strength, stiffness, fatigue resistance, and environmental exposure.
Does “lightweight” always mean “less durable”?
Not necessarily. While improper lightweighting can lead to durability issues, a well-engineered lightweight part is often more durable for its intended function. Advanced materials like composites can have superior fatigue resistance and corrosion resistance compared to steel in many applications. The key is designing for the specific stress profiles and lifetime cycles, not simply removing material. Durability challenges usually arise from unfamiliarity with a material’s failure modes or from pushing the optimization too far without adequate safety factors.
Why are lightweight robots considered safer for collaboration with humans?
Safety in human-robot collaboration is heavily influenced by a robot’s kinetic energy, which is a function of both its mass and speed. A lightweight robot inherently possesses lower kinetic energy at any given speed. In the event of an unexpected contact, the potential for injury is significantly reduced. This inherent safety characteristic allows lightweight cobots to operate in closer proximity to people without the need for extensive safety fencing, as mandated by international standards like ISO/TS 15066.
Can I retrofit my existing industrial robot with lightweight parts to improve its performance?
Generally, no. Retrofitting structural components is highly complex and not recommended. A robot’s dynamics, including its control algorithms, vibration characteristics, and load ratings, are meticulously calibrated for its original mass and stiffness distribution. Swapping a major arm segment for a lighter one would unbalance the system, potentially causing instability, inaccurate positioning, and excessive wear on gears and bearings. Performance gains are best achieved through a ground-up design that considers the entire system.
What role does software play in lightweight robotics?
Software is absolutely critical. It enables the design (through Finite Element Analysis and topology optimization software), controls the manufacturing (in additive and composite layup systems), and ultimately governs the robot’s motion. Advanced control algorithms can compensate for some of the dynamic challenges of lightweight structures, such as low-frequency vibrations, using input shaping or adaptive filtering techniques. The synergy between the physical lightweight design and intelligent, responsive software is what unlocks the full potential of these advanced robotic systems.