
Введение: рост легкой робототехники
На протяжении десятилетий популярный образ робота представлял собой громоздкую машину из стали и гидравлики — мощную, но ограниченную тяжелыми промышленными клетями. Эта парадигма претерпевает радикальную трансформацию. Рост легкой робототехники знаменует фундаментальный сдвиг в том, как мы проектируем, строим и развертываем автоматизированные системы. Движимые прорывами в материаловедении, передовом производстве и спросом на большую универсальность, инженеры теперь создают роботов, которые отдают приоритет высокому соотношению прочности и веса, а не только сырой мощности. Эта эволюция заключается не просто в уменьшении размеров роботов; она заключается в том, чтобы сделать их умнее, энергоэффективнее и способными безопасно и динамично взаимодействовать с человеческой средой. От коллаборативных манипуляторов, работающих бок о бок с заводскими рабочими, до agile-дронов, инспектирующих инфраструктуру, движение к лёгкие роботизированные детали открывает новую эру роботизированных применений, раздвигая границы скорости, эффективности и доступности.
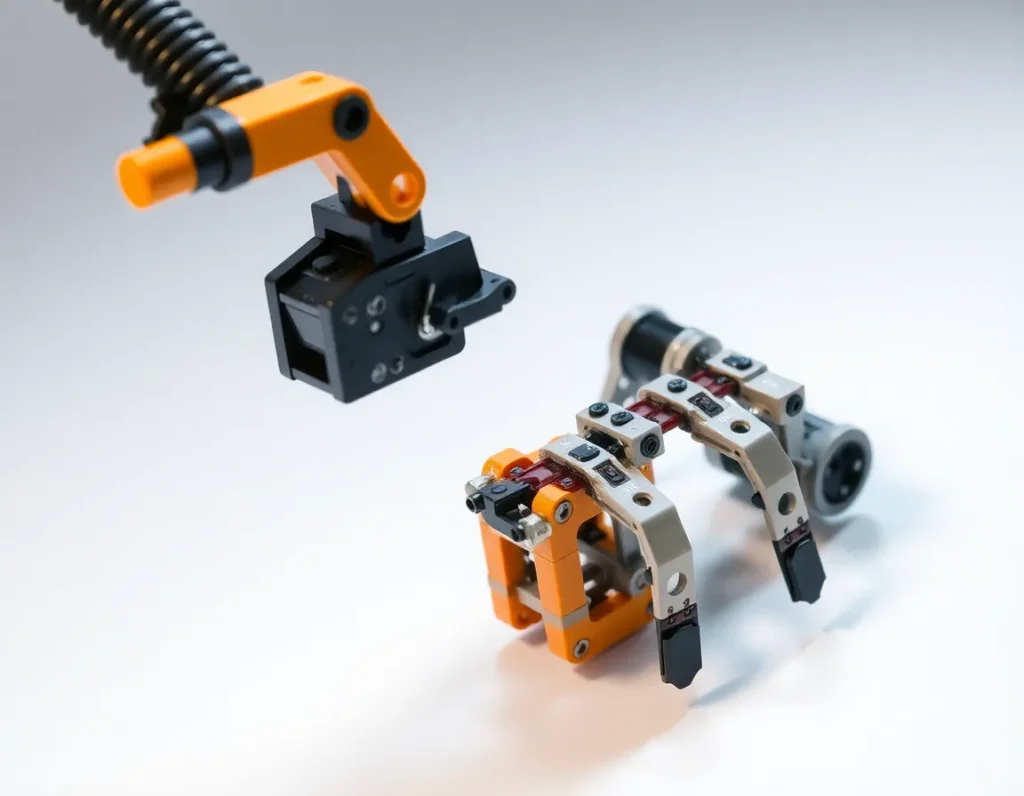
Что такое легкие роботизированные детали? Основные материалы и компоненты
В своей основе легкие роботизированные детали — это структурные и функциональные компоненты, спроектированные так, чтобы минимизировать массу при сохранении или даже повышении требуемых механических свойств, таких как жесткость, прочность и долговечность. Это фундаментальные строительные блоки, которые отличают современного agile-робота от его традиционного тяжелого предшественника. Эта философия распространяется не только на манипулятор или раму, но и на всю систему, включая приводы, рабочие органы и даже внутреннюю проводку.
Реализация этих деталей зависит от избранной группы передовых материалов и конструкций компонентов:
- Передовые композиты: Полимеры, армированные углеродным волокном (CFRP), являются образцом легкой робототехники. Встраивая невероятно прочные углеродные волокна в матрицу из пластиковой смолы, эти композиты обеспечивают жесткость и прочность, сопоставимые со сталью, при доле веса. Они широко используются для манипуляторов роботов, звеньев и шасси.
- Высокопрочные сплавы: Алюминиевые сплавы аэрокосмического класса (например, серии 7000) и титановые сплавы обеспечивают превосходный баланс прочности, коррозионной стойкости и технологичности. Они часто используются в шарнирах, кронштейнах и структурных рамах, где долговечность металла имеет первостепенное значение.
- Инженерные полимеры и пластики: Такие материалы, как PEEK (полиэфирэфиркетон) и UHMWPE (сверхвысокомолекулярный полиэтилен), обеспечивают высокую износостойкость, низкое трение и хорошую химическую стойкость. Они идеально подходят для шестерен, втулок и защитных кожухов, дополнительно снижая движущуюся массу.
- Легкие приводы: Традиционные тяжелые электродвигатели и редукторы заменяются волновыми передачами, дисковыми двигателями и даже новыми пневматическими искусственными мышцами. Эти приводы обеспечивают высокий крутящий момент или усилие в компактных, маломассовых исполнениях, напрямую влияя на динамические характеристики робота.
- Интегрированный дизайн: Снижение веса также достигается за счёт интеграции компонентов — проектирования одной детали для выполнения нескольких функций (например, конструкционный кронштейн, который одновременно служит каналом охлаждающей жидкости), что позволяет исключить крепёжные элементы и избыточный материал.
Наука прочности и веса: ключевые технологии материалов
Стремление к созданию более лёгких роботов основано на принципах материаловедения, которые количественно оценивают способность материала выдерживать нагрузку относительно его плотности. Ключевыми показателями являются удельная прочность (предел прочности при растяжении, делённый на плотность) и удельная жёсткость (модуль Юнга, делённый на плотность). Материал с высокой удельной прочностью позволяет конструктору использовать меньше материала для достижения той же несущей способности, что напрямую приводит к снижению веса.
Эта наука применяется через несколько ключевых технологий:
Проектирование композитных материалов
Истинная сила композитов, таких как CFRP, заключается в их анизотропной природе — их прочность можно целенаправленно настраивать по направлениям. Инженеры могут ориентировать слои углеродного волокна (препреги) точно вдоль путей основных напряжений внутри руки робота, размещая материал только там, где это необходимо. Это позволяет создавать сложные органические формы, которые одновременно невероятно лёгкие и жёсткие — подвиг, невозможный с изотропными материалами, такими как алюминий. Процесс производства, часто включающий автоклавы или трансферное формование смолы, критически важен для обеспечения правильного выравнивания волокон и отверждения смолы для оптимальной производительности.
Металлические пены и решётчатые структуры
Вдохновлённые природными структурами, такими как кость, которая прочна, но пориста, инженеры используют аддитивное производство (3D-печать) для создания металлических деталей с внутренними решётчатыми структурами. Эти микроскопические ферменные конструкции сохраняют высокую жёсткость, удаляя до 70% твёрдого материала, что резко снижает вес. Аналогично, металлические пены — металлы, насыщенные газовыми пузырьками для создания ячеистой структуры — предлагают очень низкую плотность с хорошими свойствами поглощения энергии, что полезно для защитных корпусов.
Гибридные материальные системы
Наиболее продвинутые лёгкие роботизированные детали часто объединяют несколько материальных технологий. Звено робота может использовать оболочку из углеродного волокна для основной жёсткости, с 3D-печатными титановыми решётчатыми вставками в интерфейсах соединений для локальной прочности и рассеивания тепла. Клеевые соединения и процессы совместного отверждения используются для объединения этих разнородных материалов в единый оптимизированный компонент, раздвигая границы механически возможного.
Критические применения: где лёгкая робототехника оказывает наибольшее влияние
Преимущества сниженной массы превращаются в преобразующие возможности в различных областях. Влияние наиболее значительно в применениях, где важен каждый грамм или где необходимо взаимодействие с людьми.
Коллаборативная робототехника (коботы)
Это, пожалуй, наиболее прямое применение. Чтобы робот мог безопасно работать рядом с людьми без громоздких защитных ограждений, он должен быть изначально безопасным. Легкая конструкция, часто с использованием композитов и пластиковых кожухов, снижает кинетическую энергию робота. При столкновении меньшая масса приводит к значительно меньшей ударной силе, минимизируя риск травм. Это позволяет развертывать коботов на мобильных платформах или в ограниченном пространстве на сборочных линиях для таких задач, как точная сборка, обслуживание станков и контроль качества.
Аэрокосмическая и авиационная промышленность
Здесь экономия веса напрямую означает топливную эффективность и грузоподъемность. Легкие роботизированные системы используются для автоматизированной выкладки волокна при строительстве композитных фюзеляжей самолетов, для сверления и крепления в ограниченном пространстве, а также для внутренней инспекции самолетов. Дроны и беспилотные летательные аппараты (БПЛА) сами по себе являются продуктом легкой робототехники; весь их планер, подвесы и манипуляторы опираются на углеволокно и передовые полимеры для максимизации времени полета и маневренности.
Медицинская и реабилитационная робототехника
Экзоскелеты и роботизированные протезы должны носиться пользователем, что делает минимальный вес абсолютным требованием для комфорта и удобства использования. Легкие карбоновые рамы, компактные приводы и дышащие материалы позволяют создавать устройства, которые могут помогать при ходьбе, подъеме тяжестей или точном движении конечностей, не вызывая усталости. Аналогично, хирургические роботизированные руки выигрывают от легкой конструкции благодаря превосходной точности и сниженному тремору, что позволяет хирургам выполнять минимально инвазивные процедуры с повышенным контролем.
Мобильная и полевая робототехника
Роботы, предназначенные для поисково-спасательных работ, планетарных исследований или сельскохозяйственного мониторинга, работают в непредсказуемых условиях с ограниченными энергоресурсами. Более легкий робот может легче преодолевать сложный рельеф, использовать меньше и меньшие двигатели и работать дольше на батарейном питании. Это делает их более практичными для длительных миссий, будь то шагающий робот, перемещающийся по завалам, или автономный автомобиль, картирующий поле.
Принципы проектирования и методы производства легких деталей
Создание эффективных легких роботизированных деталей — это не просто выбор правильного материала; это требует целостной философии проектирования и специализированных методов производства, которые работают в тандеме с самого начального концепта.
Топологическая оптимизация
Это вычислительный процесс проектирования, использующий анализ методом конечных элементов (FEA) для определения оптимального распределения материала в заданном проектном пространстве при заданных нагрузках и ограничениях. Программное обеспечение алгоритмически удаляет материал из зон низких напряжений, в результате чего получаются органические, скелетные структуры, которые выглядят почти выращенными, а не обработанными. Эти высокоэффективные формы, максимизирующие соотношение жесткости к весу, затем реализуются с помощью аддитивного производства.
Аддитивное производство (3D-печать)
Такие технологии, как селективное лазерное спекание (SLS), прямое лазерное спекание металлов (DMLS) и стереолитография (SLA), незаменимы для легкого проектирования. Они позволяют производить сложные, полые и заполненные решеткой геометрии, генерируемые топологической оптимизацией, которые невозможно создать традиционными субтрактивными методами, такими как фрезерование. 3D-печать также позволяет объединять детали, превращая десятки собранных компонентов в одну более легкую и надежную напечатанную деталь.
Сотовая и сэндвич-панельная конструкция
Классическая аэрокосмическая техника, теперь распространенная в робототехнике, заключается в склеивании двух тонких жестких обшивок (часто из углеволокна) с легким сердечником, таким как алюминиевые соты или полимерная пена. Это создает панель с исключительной изгибной жесткостью и малым весом, идеально подходящую для больших кожухов роботов, платформ или структурных панелей, где требуются плоские или слегка изогнутые поверхности.
Точное литье и ковка
Для крупносерийного производства сложных металлических деталей используются литье по выплавляемым моделям и точная ковка. Эти процессы позволяют получать детали, близкие к конечной форме, с превосходными свойствами материала и тонкими стенками, минимизируя необходимость в последующих тяжелых, материалозатратных операциях механической обработки. Они особенно актуальны для критических структурных соединений и корпусов приводов.
Совокупность этих принципов проектирования и производственных технологий позволяет инженерам систематически устранять ненужную массу, что приводит к созданию роботизированных систем, которые не только легче, но зачастую прочнее, быстрее и функциональнее своих аналогов, изготовленных традиционными методами.
Преимущества в производительности: эффективность, скорость и грузоподъемность
Неустанное стремление к более легким компонентам в робототехнике — это не академическое упражнение; оно дает преобразующие приросты производительности по каждому показателю, определяющему возможности роботизированной системы. Переход к лёгкие роботизированные детали принципиально меняет динамику того, как роботы перемещаются, потребляют энергию и взаимодействуют с окружающей средой, обеспечивая каскад ощутимых преимуществ.
Повышенная энергоэффективность и продолжительность работы
Пожалуй, наиболее очевидное преимущество — это кардинальное улучшение энергоэффективности. Более легкому роботу требуется меньше усилия для ускорения и замедления и меньше крутящего момента для удержания положений против силы тяжести. Это напрямую выражается в снижении энергопотребления двигателей и приводов. Для роботов с батарейным питанием — таких как автономные мобильные роботы (AMR), дроны и экзоскелеты — это меняет правила игры. Снижение массы увеличивает время работы от одного заряда, позволяя выполнять более длительные рабочие циклы, расширять дальность действия или использовать меньшие и более легкие батарейные блоки, что, в свою очередь, создает благотворный цикл дальнейшего снижения веса. В промышленных условиях выигрывают даже стационарные роботы, поскольку меньшая инерция снижает пиковые токовые нагрузки, что ведет к применению меньших и более эффективных приводов и снижению затрат на электроэнергию за тысячи часов эксплуатации.
Повышенная скорость и динамическая маневренность
Масса — враг ускорения. Минимизируя инерцию движущихся манипуляторов, ног или целых платформ, облегченная конструкция открывает путь к более высоким скоростям и более острой динамике. Роботизированные манипуляторы могут достигать более быстрых времен циклов, перемещаясь между точками с большей скоростью и точностью. Это критически важно в таких применениях, как высокоскоростные операции «взять и положить», сборка и упаковка, где экономия долей секунды за цикл накапливается в огромный прирост производительности. Для шагающих роботов и дронов малая масса синонимична маневренности, позволяя быстрее менять направление, более устойчиво восстанавливаться после возмущений и выполнять сложные динамические маневры, невозможные с более тяжелым шасси.
Максимизированная грузоподъемность
В обычном тяжелом роботе значительная часть его конструкционной прочности и мощности приводов расходуется просто на перемещение собственного веса. Перепроектируя конструкцию так, чтобы она была легче, можно направить большую долю расчетной прочности робота на его основную задачу: перенос или манипулирование внешней нагрузкой. Это фактически увеличивает полезную грузоподъемность. Коллаборативный робот (кобот) с легким манипулятором из углеволокна может работать с тем же 10-килограммовым инструментом, что и более тяжелая модель, но с меньшими приводами и меньшим общим весом системы, что делает его безопаснее, мобильнее и менее энергоемким. Для дронов-доставщиков каждый грамм, сэкономленный на планере, — это грамм, который можно добавить к полезной нагрузке, что напрямую влияет на коммерческую целесообразность.
Повышенная безопасность и взаимодействие «человек — робот»
Рост числа коботов, работающих рядом с людьми, неразрывно связан с достижениями в области облегченных конструкций. Манипулятор, изготовленный из композитов и алюминиевых сплавов, обладает меньшей кинетической энергией при той же скорости, что и более тяжелый стальной манипулятор. Это присущее снижение потенциальной силы удара является фундаментальным преимуществом с точки зрения безопасности, позволяя обеспечить более тесное и продуктивное сотрудничество без необходимости в громоздких защитных ограждениях. Кроме того, легкие роботы проще устанавливать, перемещать и интегрировать в существующие рабочие процессы, что способствует большей гибкости в производственной и исследовательской среде.
Проблемы и компромиссы в облегченном проектировании роботов
Хотя преимущества убедительны, путь к оптимальному снижению массы сопряжен с инженерными проблемами и необходимыми компромиссами. Достижение правильного баланса между снижением массы и другими критическими параметрами производительности — это сложный итеративный процесс, определяющий современное проектирование роботов.
Стоимость и сложность производства
Высокопроизводительные лёгкие материалы, такие как углеволоконные композиты, титановые сплавы и передовые инженерные полимеры, имеют высокую цену по сравнению с традиционными сталью и алюминием. Их производственные процессы — автоклавное отверждение, точное литьё по выплавляемым моделям или аддитивное производство — часто медленнее, более энергоёмки и требуют специализированных знаний и оснастки. Это может увеличить удельную стоимость робота, создавая значительный барьер для внедрения на чувствительных к цене рынках. Сам этап проектирования также становится дороже, требуя сложного моделирования и испытаний для подтверждения характеристик.
Долговечность, усталость и чувствительность к окружающей среде
Некоторые лёгкие материалы демонстрируют иные механизмы разрушения, чем традиционные. Композиты могут быть подвержены ударным повреждениям (расслоению), которые не всегда видны, что требует специализированных методов контроля. Некоторые полимеры могут ползти под действием длительной нагрузки или быть чувствительными к УФ-деградации, экстремальным температурам или химическому воздействию. Усталостная долговечность — число циклов, которое деталь может выдержать до разрушения — должна быть тщательно охарактеризована для новых материалов и геометрий. Деталь, идеально жёсткая и прочная в симуляции, может преждевременно разрушиться из-за вибрации или повторяющихся концентраций напряжений в реальных условиях эксплуатации — риск, который усиливается при агрессивной минимизации материала.
Компромиссы между жёсткостью и вибродемпфированием
Простое облегчение детали может снизить её жёсткость, приводя к нежелательному прогибу под нагрузкой. Этот прогиб снижает точность, особенно в длиннорычажных манипуляторах или тонких звеньях, и может приводить к ошибкам позиционирования или вибрации при высокоскоростных перемещениях. Инженерам часто приходится восстанавливать стратегическую жёсткость за счёт геометрического проектирования (например, двутавровых профилей, рёбер), а не массы, что усложняет конструкцию. Более того, многие лёгкие материалы, такие как углеволокно, обладают превосходным соотношением жёсткости к весу, но худшим собственным демпфированием, чем металлы вроде чугуна. Это может приводить к устойчивым вибрациям, которые затухают дольше, негативно влияя на точность и качество поверхности при обработке или контроле.
Теплоуправление и электропроводность
Металлы, такие как алюминий, выполняют двойную функцию: они конструкционные и одновременно эффективно проводят тепло и электричество. Замена их на непроводящие композиты создаёт новые проблемы. Тепло, выделяемое двигателями, приводами и электроникой, может накапливаться, приводя к перегреву и троттлингу производительности. Это требует интеграции отдельных систем охлаждения, таких как тепловые трубки или каналы жидкостного охлаждения, что добавляет сложности и потенциально вес. Аналогично, заземление и экранирование электромагнитных помех (ЭМП) должны целенаправленно обеспечиваться за счёт дополнительных покрытий или сеток, поскольку сама конструкция больше не выполняет эти функции.
Проблема интеграции
Робот — это система взаимосвязанных частей. Облегчение одного компонента может непреднамеренно увеличить нагрузку на другой. Например, сверхлёгкое звено может создавать более высокие нагрузки на подшипники своего шарнира или требовать более мощного (и потенциально более тяжёлого) привода для достижения той же динамики, если жёсткость снижена. Истинная оптимизация требует системного подхода, учитывающего массу, жёсткость и динамику всей кинематической цепи, а не оптимизации отдельных частей изолированно.
Будущее лёгкой робототехники: новые материалы и тенденции
Передний край лёгкой робототехники продвигается вперёд благодаря конвергентным достижениям в материаловедении, технологии изготовления и биоинспирированном проектировании. Следующее поколение роботов будет не только легче, но и умнее, более адаптивным и более интегрированным с окружающей средой.
Композитные материалы нового поколения и интеллектуальные конструкции
Помимо стандартного углеволокна появляются новые композитные составы. Композиты, усиленные углеродными нанотрубками (УНТ) и графеном, обещают ещё большую прочность и электропроводность, потенциально решая проблемы теплоотвода и ЭМП. Самовосстанавливающиеся полимеры, способные автономно ремонтировать мелкие трещины или повреждения, могли бы кардинально повысить долговечность и надёжность лёгких компонентов. Более того, концепция “интеллектуальных конструкций” набирает популярность, когда сами материалы имеют встроенные сенсорные сети (волоконно-оптические датчики, пьезоэлектрические материалы) для предоставления данных в реальном времени о деформации, температуре и повреждениях, обеспечивая прогнозное обслуживание и адаптивное управление.
Передовое и многоматериальное аддитивное производство
Аддитивное производство (3D-печать) развивается от инструмента прототипирования к основному методу производства конечных изделий лёгкие роботизированные детали. Это позволяет создавать сложные геометрии, оптимизированные по топологии, которые невозможно изготовить механической обработкой или литьем, объединяя несколько собранных деталей в один более прочный и легкий узел. Будущее за многоматериальной печатью, где в рамках одного задания печати можно объединить жесткие, гибкие, проводящие и изолирующие материалы в одном компоненте — представьте себе захват с жесткими пальцами, мягкими тактильными подушечками и встроенной проводкой, напечатанными как единое целое. Также развивается аддитивное производство металлов, позволяющее создавать легкие полые решетчатые структуры внутри сплошных металлических деталей, вдохновленные природной эффективностью кости.
Биоинспирированные и функциональные материалы
Природа остается мастером легковесного проектирования. Робототехники все чаще обращаются к биомимикрии, изучая структуры птичьих костей, паучьего шелка и экзоскелетов насекомых, чтобы использовать их в новых конструкциях. Эти исследования ведут к созданию неоднородных, градиентных материалов и структур, размещающих материал только там, где это необходимо. Кроме того, разработка функциональных материалов, таких как сплавы и полимеры с эффектом памяти формы, способных изменять форму или жесткость в ответ на нагрев или электрический стимул, открывает путь к легким приводам и морфирующим структурам, которые адаптируют свои свойства в реальном времени к различным задачам.
Системная интеграция и устойчивое проектирование
Будущий тренд — целостная интеграция. Снижение веса выйдет за пределы структурных деталей и охватит легкие двигатели (например, с использованием высокопрочных редкоземельных магнитов), компактную силовую электронику и интегрированные комплексы датчиков. Системы сбора энергии, такие как гибкие солнечные пленки или пьезоэлектрические материалы, преобразующие вибрацию в небольшие количества энергии, могут быть встроены в кожу робота для подзарядки аккумуляторов. Устойчивое развитие также станет ключевым драйвером с акцентом на разработку перерабатываемых или биокомпозитов и проектирование роботов для более легкой разборки и восстановления материалов по окончании срока службы, что обеспечит соответствие стремления к производительности экологической ответственности.
Краткое изложение ключевых моментов
Эволюция в сторону легковесной робототехники представляет собой фундаментальный сдвиг в инженерной философии, отдающий приоритет интеллектуальному использованию материалов и стратегическому проектированию вместо грубой силы. Ключевой вывод заключается в том, что снижение массы — это не просто облегчение переноски робота; это рычажная стратегия, которая усиливает производительность по всем направлениям. Применяя передовые материалы, такие как композиты, высокопрочные сплавы и полимеры, и используя такие методы производства, как аддитивное производство и топологическая оптимизация, инженеры могут создавать детали, которые одновременно прочны и легки.
Преимущества в производительности значительны: существенно улучшенная энергоэффективность, ведущая к более длительной работе, повышенная скорость и маневренность для более быстрого выполнения задач, а также увеличенное отношение полезной нагрузки к весу робота, повышающее полезность. Эти преимущества особенно важны в таких новых областях, как коллаборативная робототехника, мобильная автоматизация и воздушные дроны.
Однако этот путь требует учета важных компромиссов. К проблемам относятся более высокие затраты на материалы и производство, потенциальные компромиссы в долговечности и вибродемпфировании, а также сложности терморегулирования и электрической интеграции в неметаллических конструкциях. Успешное проектирование требует системного подхода, чтобы избежать субоптимизации.
В будущем нас ждут яркие инновации в области умных композитов, многоматериальной 3D-печати и биоинспирированных структур. Эти достижения обещают создать роботов, которые будут не только исключительно легкими и эффективными, но и адаптивными, самоконтролируемыми и более устойчивыми. Таким образом, продолжающаяся разработка легковесных робототехнических деталей является центральным фактором, обеспечивающим следующую волну робототехнических применений — от деликатной помощи человеку до надежного планетарного исследования.
Часто задаваемые вопросы (FAQ)
Какие материалы наиболее часто используются для легковесных робототехнических деталей?
Наиболее распространенные материалы делятся на несколько категорий: Композиты, в частности полимер, армированный углеродным волокном (CFRP), являются лучшим выбором для высокожестких, легких конструкций. Легкие металлы такие как алюминиевые сплавы (например, 6061, 7075) и титановые сплавы, предлагают отличный баланс прочности, обрабатываемости и электропроводности. Передовые полимеры и инженерные пластики, такие как PEEK и UHMWPE, используются для износостойких компонентов с низким коэффициентом трения. Выбор зависит от конкретных требований к прочности, жёсткости, усталостной стойкости и воздействию окружающей среды.
Всегда ли “лёгкий” означает “менее долговечный”?
Не обязательно. Хотя неправильное снижение массы может привести к проблемам с долговечностью, грамотно спроектированная лёгкая деталь часто более долговечна для своей целевой функции. Передовые материалы, такие как композиты, во многих применениях могут обладать превосходной усталостной стойкостью и коррозионной стойкостью по сравнению со сталью. Ключ — проектирование под конкретные профили напряжений и циклы срока службы, а не просто удаление материала. Проблемы с долговечностью обычно возникают из-за незнания механизмов разрушения материала или из-за чрезмерной оптимизации без достаточных запасов прочности.
Почему лёгкие роботы считаются более безопасными для совместной работы с людьми?
Безопасность при взаимодействии человека и робота во многом определяется кинетической энергией робота, которая зависит как от его массы, так и от скорости. Лёгкий робот по своей природе обладает меньшей кинетической энергией при любой заданной скорости. В случае непредвиденного контакта потенциальный риск травмы значительно снижается. Эта присущая безопасность позволяет лёгким коботам работать в непосредственной близости от людей без необходимости в обширных защитных ограждениях, как того требуют международные стандарты, такие как ISO/TS 15066.
Можно ли модернизировать мой существующий промышленный робот лёгкими деталями для улучшения его характеристик?
Как правило, нет. Модернизация конструктивных компонентов крайне сложна и не рекомендуется. Динамика робота, включая алгоритмы управления, вибрационные характеристики и номинальные нагрузки, тщательно откалибрована под исходное распределение массы и жёсткости. Замена крупного сегмента руки на более лёгкий нарушит баланс системы, что потенциально вызовет нестабильность, неточное позиционирование и чрезмерный износ шестерён и подшипников. Повышения производительности лучше всего добиваться за счёт проектирования с нуля, учитывающего всю систему.
Какую роль играет программное обеспечение в лёгкой робототехнике?
Программное обеспечение абсолютно критично. Оно обеспечивает проектирование (посредством программного обеспечения для конечно-элементного анализа и топологической оптимизации), управляет производством (в системах аддитивного производства и выкладки композитов) и в конечном итоге управляет движением робота. Передовые алгоритмы управления могут компенсировать некоторые динамические проблемы лёгких конструкций, такие как низкочастотные вибрации, используя методы формирования входных сигналов или адаптивной фильтрации. Именно синергия между физической лёгкой конструкцией и интеллектуальным, отзывчивым программным обеспечением раскрывает весь потенциал этих передовых робототехнических систем.