
مقدمة: صعود الروبوتات خفيفة الوزن
لعقود من الزمن، كانت الصورة الشائعة للروبوت آلة ضخمة من الفولاذ والأنظمة الهيدروليكية، قوية لكنها محصورة في أقفاص صناعية ثقيلة. يخضع هذا النموذج الآن لتحول جذري. يمثل صعود الروبوتات خفيفة الوزن تحولًا جوهريًا في كيفية تصميمنا وبنائنا ونشرنا للأنظمة الآلية. مدفوعًا بالاختراقات في علم المواد والتصنيع المتقدم والطلب على تنوع أكبر، يعمل المهندسون الآن على إنشاء روبوتات تعطي الأولوية لنسبة عالية من القوة إلى الوزن فوق القوة الخام وحدها. لا يتعلق هذا التطور بمجرد جعل الروبوتات أصغر؛ بل يتعلق بجعلها أكثر ذكاءً وكفاءة في استخدام الطاقة وقادرة على التفاعل بأمان وديناميكية مع البيئات البشرية. من الأذرع التعاونية التي تعمل جنبًا إلى جنب مع عمال المصانع إلى الطائرات بدون طيار الرشيقة التي تفحص البنية التحتية، فإن التوجه نحو أجزاء الروبوتات خفيفة الوزن يفتح عصرًا جديدًا من التطبيقات الروبوتية، ويدفع حدود السرعة والكفاءة وسهولة الوصول.
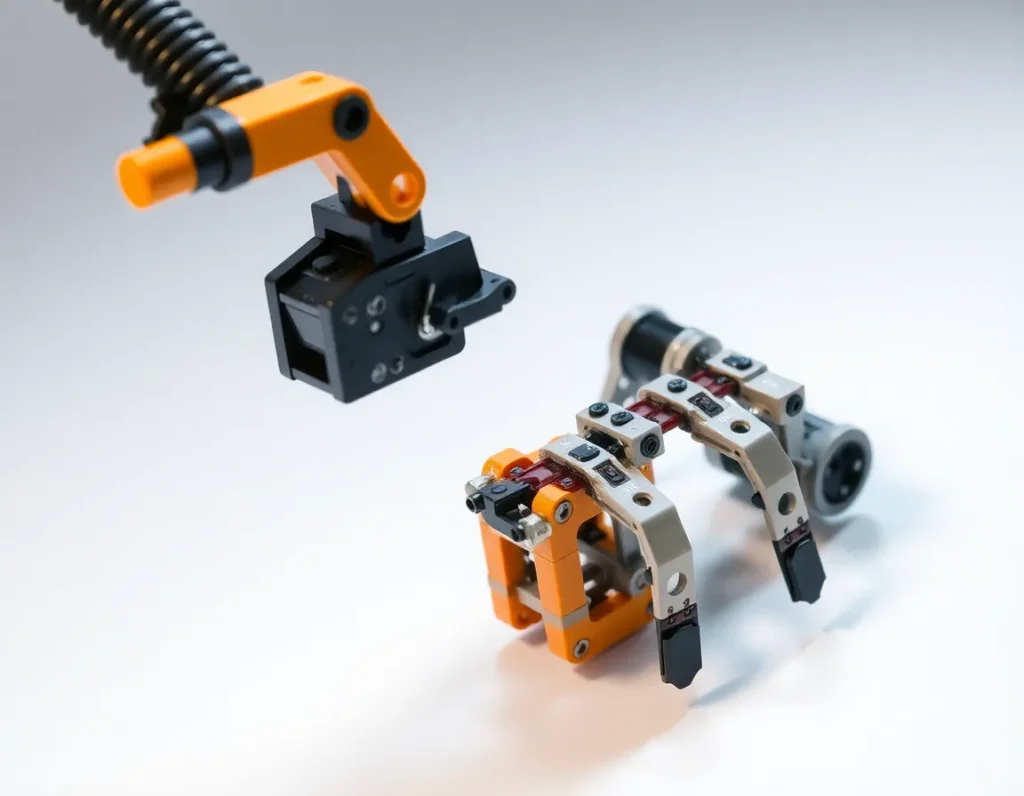
ما هي أجزاء الروبوتات خفيفة الوزن؟ المواد والمكونات الأساسية
في جوهرها، أجزاء الروبوتات خفيفة الوزن هي مكونات هيكلية ووظيفية مصممة لتقليل الكتلة مع الحفاظ على الخصائص الميكانيكية المطلوبة مثل الصلابة والقوة والمتانة أو حتى تعزيزها. إنها اللبنات الأساسية التي تميز روبوتًا حديثًا رشيقًا عن سابقه الثقيل. تمتد هذه الفلسفة إلى ما هو أبعد من الذراع أو الهيكل لتشمل النظام بأكمله، بما في ذلك المشغلات والمستجيبيات النهائية وحتى الأسلاك الداخلية.
يتوقف تحقيق هذه الأجزاء على مجموعة مختارة من المواد المتقدمة وتصاميم المكونات:
- المركبات المتقدمة: بوليمرات الألياف الكربونية المعززة (CFRP) هي المثال الأبرز للروبوتات خفيفة الوزن. من خلال تضمين ألياف كربونية قوية للغاية داخل مصفوفة راتنجية بلاستيكية، توفر هذه المركبات صلابة وقوة تنافس الفولاذ بجزء ضئيل من الوزن. تُستخدم على نطاق واسع في أذرع الروبوتات والوصلات والهياكل.
- السبائك عالية القوة: توفر سبائك الألومنيوم بدرجة الطيران (مثل سلسلة 7000) وسبائك التيتانيوم توازنًا ممتازًا بين القوة ومقاومة التآكل وقابلية التصنيع. غالبًا ما تُستخدم في المفاصل والحوامل والأطر الهيكلية حيث تكون متانة المعدن أمرًا بالغ الأهمية.
- البوليمرات واللدائن الهندسية: توفر مواد مثل PEEK (بولي إيثر إيثر كيتون) و UHMWPE (بولي إيثيلين فائق الوزن الجزيئي) مقاومة عالية للتآكل واحتكاكًا منخفضًا واستقرارًا كيميائيًا جيدًا. إنها مثالية للتروس والجلب والأغطية الواقية، مما يقلل بشكل أكبر من الكتلة المتحركة.
- المشغلات خفيفة الوزن: يتم استبدال المحركات الكهربائية الثقيلة التقليدية وعلب التروس بمحركات توافقية، ومحركات مسطحة، وحتى عضلات هوائية اصطناعية مبتكرة. توفر هذه المشغلات عزم دوران أو قوة عالية في حزم مدمجة وخفيفة الوزن، مما يؤثر مباشرة على الأداء الديناميكي للروبوت.
- التصميم المتكامل: يتم تحقيق تخفيف الوزن أيضًا من خلال تكامل المكونات - تصميم قطعة واحدة لتؤدي وظائف متعددة (على سبيل المثال، حامل هيكلي يعمل أيضًا كقناة تبريد)، وبالتالي إلغاء المثبتات والمواد الزائدة.
علم القوة والوزن: تقنيات المواد الرئيسية
يستند السعي نحو روبوتات أخف إلى مبادئ علم المواد التي تحدد قدرة المادة على تحمل الحمل نسبةً إلى كثافتها. المقياس الرئيسي هو القوة النوعية (مقاومة الشد مقسومة على الكثافة) والصلابة النوعية (معامل يونغ مقسومًا على الكثافة). تسمح المادة ذات القوة النوعية العالية للمصمم باستخدام كمية أقل منها لتحقيق نفس قدرة تحمل الحمل، مما يؤدي مباشرة إلى توفير في الوزن.
يُطبق هذا العلم من خلال عدة تقنيات رئيسية:
هندسة المواد المركبة
تكمن القوة الحقيقية للمواد المركبة مثل البوليمر المقوى بألياف الكربون (CFRP) في طبيعتها متباينة الخواص - حيث يمكن تصميم قوتها اتجاهيًا. يمكن للمهندسين توجيه طبقات ألياف الكربون (الصفائح) بدقة على طول مسارات الإجهاد الأساسي داخل ذراع الروبوت، ووضع المادة فقط حيث تكون هناك حاجة إليها. ينتج عن ذلك أشكال معقدة وعضوية خفيفة الوزن للغاية وصلبة في آن واحد، وهو إنجاز مستحيل مع المواد متساوية الخواص مثل الألومنيوم. عملية التصنيع، التي غالبًا ما تتضمن الأوتوكلاف أو قولبة نقل الراتنج، ضرورية لضمان محاذاة الألياف بشكل صحيح ومعالجة الراتنج للحصول على الأداء الأمثل.
الرغاوي المعدنية والهياكل الشبكية
مستوحاة من الهياكل الطبيعية مثل العظام، التي تكون قوية ولكنها مسامية، يستخدم المهندسون التصنيع الإضافي (الطباعة ثلاثية الأبعاد) لإنشاء أجزاء معدنية ذات هياكل شبكية داخلية. تحافظ هذه التصاميم الشبكية المجهرية على صلابة عالية مع إزالة ما يصل إلى 70% من المادة الصلبة، مما يقلل الوزن بشكل كبير. وبالمثل، توفر الرغاوي المعدنية - المعادن المشبعة بفقاعات غازية لإنشاء هيكل خلوي - كثافة منخفضة جدًا مع خصائص امتصاص طاقة جيدة، وهي مفيدة للأغلفة الواقية.
أنظمة المواد الهجينة
الأكثر تقدمًا أجزاء الروبوتات خفيفة الوزن غالبًا ما تجمع بين تقنيات مواد متعددة. قد يستخدم رابط الروبوت غلافًا من ألياف الكربون للصلابة الأساسية، مع إدخالات شبكية من التيتانيوم مطبوعة ثلاثية الأبعاد عند واجهات المفاصل لتحقيق القوة الموضعية وتبديد الحرارة. تُستخدم عمليات الربط اللاصق والمعالجة المشتركة لدمج هذه المواد غير المتجانسة في مكون واحد محسّن، مما يدفع حدود ما هو ممكن ميكانيكيًا.
التطبيقات الحيوية: حيث تحدث الروبوتات خفيفة الوزن أكبر تأثير
تترجم مزايا تقليل الكتلة إلى قدرات تحويلية عبر مجالات متنوعة. يكون التأثير أعمق في التطبيقات التي تُحسب فيها كل غرام أو حيث يكون التفاعل مع البشر ضروريًا.
الروبوتات التعاونية (الكوبوتات)
ربما يكون هذا هو التطبيق الأكثر مباشرة. لكي يعمل الروبوت بأمان جنبًا إلى جنب مع البشر دون أقفاص أمان ضخمة، يجب أن يكون آمنًا بطبيعته. فالبناء خفيف الوزن، الذي غالبًا ما يستخدم المواد المركبة والأغطية البلاستيكية، يقلل من الطاقة الحركية للروبوت. وإذا حدث تصادم، فإن الكتلة الأقل تؤدي إلى قوة تأثير أقل بكثير، مما يقلل من خطر الإصابة. وهذا يسمح بنشر الروبوتات التعاونية على منصات متحركة أو في مساحات ضيقة على خطوط التجميع لمهام مثل التجميع الدقيق وتغذية الآلات وفحص الجودة.
الفضاء والطيران
هنا، يرتبط توفير الوزن ارتباطًا مباشرًا بكفاءة الوقود وسعة الحمولة. تُستخدم أنظمة الروبوتات خفيفة الوزن في وضع الألياف الآلي في بناء هياكل الطائرات المركبة، وفي الحفر والتثبيت في المساحات الضيقة، وفي الفحص الداخلي للطائرات. والطائرات بدون طيار والمركبات الجوية غير المأهولة (UAVs) هي نفسها نتاج للروبوتات خفيفة الوزن؛ إذ يعتمد هيكلها الجوي بأكمله، والحوامل المثبتة عليها، والمناورات على ألياف الكربون والبوليمرات المتقدمة لتعظيم وقت الطيران وخفة الحركة.
الروبوتات الطبية والتأهيلية
يجب أن يرتدي المستخدم الهياكل الخارجية والأطراف الاصطناعية الروبوتية، مما يجعل الوزن الأدنى مطلبًا مطلقًا للراحة وقابلية الاستخدام. فالإطارات خفيفة الوزن من ألياف الكربون، والمشغلات المدمجة، والمواد القابلة للتنفس تتيح أجهزة يمكنها المساعدة في المشي أو الرفع أو الحركة الدقيقة للأطراف دون التسبب في التعب. وبالمثل، تستفيد أذرع الروبوتات الجراحية من التصميم خفيف الوزن لتحقيق دقة فائقة وتقليل الاهتزاز، مما يسمح للجراحين بإجراء إجراءات طفيفة التوغل بتحكم معزز.
الروبوتات المتنقلة والميدانية
تعمل الروبوتات المصممة للبحث والإنقاذ، أو استكشاف الكواكب، أو المراقبة الزراعية في بيئات غير متوقعة ومحدودة الطاقة. فالروبوت الأخف وزنًا يمكنه عبور التضاريس الصعبة بسهولة أكبر، واستخدام محركات أصغر وأقل عددًا، والعمل لفترة أطول على طاقة البطارية. وهذا يجعلها أكثر عملية للمهام الممتدة، سواء كان ذلك روبوتًا ذا أرجل يتنقل بين الأنقاض أو مركبة ذاتية القيادة ترسم خريطة لحقل ما.
مبادئ التصميم وتقنيات التصنيع للأجزاء خفيفة الوزن
إن إنشاء أجزاء روبوتية خفيفة الوزن وفعالة لا يقتصر على اختيار المادة المناسبة؛ بل يتطلب فلسفة تصميم شاملة وأساليب تصنيع متخصصة تعمل معًا منذ المفهوم الأولي.
تحسين الطوبولوجيا
هذه عملية تصميم حسابية تستخدم تحليل العناصر المحدودة (FEA) لتحديد التوزيع الأمثل للمادة داخل مساحة تصميم معينة لمجموعة من الأحمال والقيود. وتزيل البرمجيات المادة خوارزميًا من مناطق الإجهاد المنخفض، مما ينتج عنه هياكل عضوية هيكلية تبدو وكأنها نمت تقريبًا بدلًا من أن تُشكَّل آليًا. ثم تُجسَّد هذه الأشكال عالية الكفاءة، التي تعظم نسبة الصلابة إلى الوزن، باستخدام التصنيع الإضافي.
التصنيع الإضافي (الطباعة ثلاثية الأبعاد)
تُعد تقنيات مثل التلبيد الانتقائي بالليزر (SLS)، والتلبيد المباشر للمعادن بالليزر (DMLS)، والطباعة الحجرية المجسمة (SLA) لا غنى عنها للتصميم خفيف الوزن. فهي تتيح إنتاج الأشكال المعقدة والمجوفة والمملوءة بالشبكات التي يولّدها تحسين الطوبولوجيا، والتي يستحيل إنشاؤها بالطرق الطَرْحية التقليدية مثل التفريز. كما يتيح الطباعة ثلاثية الأبعاد دمج الأجزاء، بدمج عشرات المكونات المجمعة في جزء مطبوع واحد أخف وزنًا وأكثر موثوقية.
بناء الألواح العسلية والساندويتشية
هذه تقنية فضائية كلاسيكية أصبحت شائعة الآن في الروبوتات، وتتضمن ربط صفيحتين رقيقتين وصلبتين (غالبًا من ألياف الكربون) بمادة قلب خفيفة الوزن، مثل العسلية الألومنيومية أو رغوة البوليمر. وهذا ينتج لوحًا بصلابة انحناء استثنائية ووزن منخفض، وهو مثالي لأغطية الروبوتات الكبيرة أو المنصات أو الألواح الهيكلية حيث تكون هناك حاجة إلى أسطح مستوية أو منحنية قليلًا.
الصب والتشكيل الدقيق
للإنتاج بكميات كبيرة من الأجزاء المعدنية المعقدة، يُستخدم الصب بالشمع المفقود (السباكة بالشمع المفقود) والتشكيل الدقيق. يمكن لهذه العمليات إنتاج أجزاء قريبة من الشكل النهائي بخصائص مادية ممتازة وجدران رقيقة، مما يقلل الحاجة إلى عمليات تصنيع آلية ثقيلة ومهدرة للمواد لاحقًا. وهي ذات صلة خاصة بالمفاصل الهيكلية الحرجة ومبيتات المشغلات.
إن تقارب مبادئ التصميم هذه وتقنيات التصنيع هذه يمكّن المهندسين من إزالة الكتلة غير الضرورية بشكل منهجي، مما يؤدي إلى أنظمة روبوتية ليست أخف فحسب، بل غالبًا أقوى وأسرع وأكثر قدرة من نظيراتها المبنية بالطرق التقليدية.
فوائد الأداء: مزايا الكفاءة والسرعة والحمل الصافي
السعي الدؤوب نحو مكونات أخف في الروبوتات ليس تمرينًا أكاديميًا؛ بل يحقق مكاسب أداء تحويلية عبر كل مقياس يحدد نظامًا روبوتيًا قادرًا. إن التحول إلى أجزاء الروبوتات خفيفة الوزن يغيّر جذريًا ديناميكيات كيفية تحرك الروبوتات واستهلاكها للطاقة وتفاعلها مع بيئتها، مما يحقق سلسلة من الفوائد الملموسة.
تعزيز كفاءة الطاقة والتحمل التشغيلي
ربما تكون الفائدة الأكثر مباشرة هي التحسن الهائل في كفاءة الطاقة. يتطلب الروبوت الأخف قوة أقل للتسارع والتباطؤ، وعزمًا أقل للحفاظ على المواضع ضد الجاذبية. يترجم هذا مباشرة إلى سحب طاقة أقل من المحركات والمشغلات. بالنسبة للروبوتات التي تعمل بالبطارية—مثل الروبوتات المتنقلة المستقلة (AMRs) والطائرات بدون طيار والهياكل الخارجية—فهذا يغير قواعد اللعبة. تقلل الكتلة المنخفضة من وقت التشغيل لكل شحنة، مما يتيح دورات عمل أطول أو مدى أكبر أو استخدام حزم بطاريات أصغر وأخف، مما يخلق بدوره دورة حميدة من مزيد من تقليل الوزن. في البيئات الصناعية، حتى الروبوتات الثابتة تستفيد، حيث يقلل القصور الذاتي المنخفض من متطلبات التيار الذروة، مما يؤدي إلى محركات أصغر وأكثر كفاءة وتكاليف كهرباء أقل على مدى آلاف ساعات التشغيل.
زيادة السرعة والرشاقة الديناميكية
الكتلة عدو التسارع. من خلال تقليل القصور الذاتي للأذرع أو الأرجل المتحركة أو المنصات بأكملها، يفتح التصميم خفيف الوزن الباب أمام سرعات أعلى وأداء ديناميكي أكثر حدة. يمكن للأذرع الروبوتية تحقيق أوقات دورات أسرع، والتحرك بين النقاط بسرعة ودقة أكبر. هذا أمر بالغ الأهمية في تطبيقات مثل الالتقاط والوضع عالي السرعة والتجميع والتعبئة، حيث تتراكم أجزاء من الثانية لكل دورة لتصبح مكاسب إنتاجية هائلة. بالنسبة للروبوتات ذات الأرجل والطائرات بدون طيار، فإن الكتلة المنخفضة مرادفة للرشاقة، مما يسمح بتغييرات اتجاهية أسرع، وتعافٍ أكثر استقرارًا من الاضطرابات، والقدرة على أداء مناورات ديناميكية معقدة كانت ستكون مستحيلة مع هيكل أثقل.
تعظيم سعة الحمل الصافي
في الروبوت الثقيل التقليدي، يُنفق جزء كبير من قوته الهيكلية وقوة مشغلاته لمجرد تحريك وزنه الذاتي. من خلال إعادة هندسة الهيكل ليكون أخف، يمكن تخصيص نسبة أكبر من القوة المصممة للروبوت لمهمته الأساسية: حمل أو مناولة حمل خارجي. وهذا يزيد فعليًا من سعة الحمل الصافي المفيدة. يمكن لروبوت تعاوني (cobot) بذراع من ألياف الكربون خفيفة الوزن مناولة نفس الأداة بوزن 10 كجم مثل طراز أثقل، ولكن بمشغلات أصغر ووزن نظام إجمالي أقل، مما يجعله أكثر أمانًا وأسهل في النقل وأقل استهلاكًا للطاقة. بالنسبة لطائرات التوصيل بدون طيار، كل جرام يتم توفيره في الهيكل الجوي هو جرام يمكن إضافته إلى الحمل الصافي، مما يؤثر مباشرة على الجدوى التجارية.
تحسين السلامة والتفاعل بين الإنسان والروبوت
يرتبط صعود الروبوتات التعاونية التي تعمل جنبًا إلى جنب مع البشر ارتباطًا جوهريًا بالتقدم في التصميم خفيف الوزن. يمتلك ذراع روبوت مصنوع من المواد المركبة وسبائك الألومنيوم طاقة حركية أقل عند نفس السرعة مقارنة بذراع فولاذي أثقل. هذا الانخفاض المتأصل في قوة الاصطدام المحتملة هو ميزة سلامة أساسية، مما يسمح بتعاون أوثق وأكثر إنتاجية دون الحاجة إلى أقفاص سلامة ضخمة. علاوة على ذلك، يسهل تركيب الروبوتات خفيفة الوزن وإعادة وضعها ودمجها في سير العمل الحالي، مما يعزز مرونة أكبر في بيئات التصنيع والبحث.
التحديات والمقايضات في تصميم الروبوتات خفيفة الوزن
في حين أن المزايا مقنعة، فإن الطريق إلى التخفيف الأمثل محفوف بالتحديات الهندسية والتنازلات الضرورية. إن تحقيق التوازن الصحيح بين تقليل الكتلة ومعايير الأداء الحرجة الأخرى هو عملية معقدة وتكرارية تحدد التصميم الروبوتي الحديث.
التكلفة وتعقيد التصنيع
تأتي المواد خفيفة الوزن عالية الأداء مثل مركبات ألياف الكربون وسبائك التيتانيوم والبوليمرات الهندسية المتقدمة بسعر مرتفع مقارنة بالفولاذ والألومنيوم التقليديين. وغالبًا ما تكون عمليات تصنيعها — مثل المعالجة في الأوتوكلاف، أو الصب الدقيق بالشمع المفقود، أو التصنيع الإضافي — أبطأ وأكثر استهلاكًا للطاقة، وتتطلب خبرة وأدوات متخصصة. وقد يؤدي ذلك إلى رفع التكلفة الوحدوية للروبوت، مما يشكل حاجزًا كبيرًا أمام تبنيه في الأسواق الحساسة للسعر. كما تصبح مرحلة التصميم نفسها أكثر تكلفة، إذ تتطلب محاكاة واختبارًا متطورين للتحقق من الأداء.
المتانة والإجهاد والتأثر البيئي
تُظهر بعض المواد خفيفة الوزن أنماط فشل مختلفة عن المواد التقليدية. فقد تكون المركبات عرضة لأضرار الصدمات (التقشر) التي لا تكون مرئية دائمًا، مما يتطلب تقنيات فحص متخصصة. وقد تزحف بعض البوليمرات تحت الحمل المستمر أو تكون حساسة للتدهور بفعل الأشعة فوق البنفسجية، أو للظروف الحرارية القصوى، أو للتعرض الكيميائي. ويجب توصيف عمر الإجهاد — أي عدد الدورات التي يمكن أن يتحملها الجزء قبل الفشل — بدقة للمواد والأشكال الهندسية الجديدة. فالجزء الذي يكون صلبًا وقويًا تمامًا في المحاكاة قد يفشل مبكرًا بسبب الاهتزاز أو تركزات الإجهاد المتكررة في الاستخدام الواقعي، وهو خطر يتضاعف عند تقليل المادة بشكل مكثف.
المقايضات بين الصلابة وتخميد الاهتزاز
إن مجرد جعل الجزء أخف وزنًا قد يقلل من صلابته، مما يؤدي إلى انثناء غير مرغوب فيه تحت الحمل. وتؤثر هذه الانحرافات سلبًا على الدقة، لا سيما في الأذرع طويلة المدى أو الوصلات النحيلة، وقد تؤدي إلى أخطاء في تحديد الموضع أو اهتزاز أثناء الحركات عالية السرعة. وغالبًا ما يضطر المهندسون إلى إعادة إضافة صلابة استراتيجية من خلال التصميم الهندسي (مثل العوارض على شكل I والتضليع) بدلًا من الكتلة، مما يزيد من تعقيد التصميم. علاوة على ذلك، تتمتع العديد من المواد خفيفة الوزن، مثل ألياف الكربون، بنسب ممتازة بين الصلابة والوزن لكنها أضعف في التخميد الكامن مقارنة بالمعادن مثل الحديد الزهر. وقد يؤدي ذلك إلى اهتزازات مستمرة تستغرق وقتًا أطول لتستقر، مما يؤثر سلبًا على الدقة وجودة السطح في مهام التشغيل الآلي أو الفحص.
الإدارة الحرارية والتوصيل الكهربائي
تؤدي المعادن مثل الألومنيوم دورًا مزدوجًا: فهي إنشائية وتوصل الحرارة والكهرباء بكفاءة. ويخلق استبدالها بمركبات غير موصلة تحديات جديدة. فقد تتراكم الحرارة المتولدة عن المحركات والمشغلات والإلكترونيات، مما يؤدي إلى ارتفاع درجة الحرارة وتقييد الأداء. ويستلزم ذلك دمج أنظمة تبريد منفصلة، مثل الأنابيب الحرارية أو قنوات التبريد السائل، مما يضيف تعقيدًا وربما وزنًا. وبالمثل، يجب معالجة التأريض والتدريع ضد التداخل الكهرومغناطيسي (EMI) بشكل متعمد من خلال إضافة طلاءات أو شبكات، لأن الهيكل نفسه لم يعد يوفر هذه الوظائف.
تحدي التكامل
الروبوت نظام من الأجزاء المترابطة. وقد يؤدي تخفيف وزن أحد المكونات إلى زيادة الإجهاد على مكون آخر دون قصد. فعلى سبيل المثال، قد يفرض طرف فائق الخفة أحمالًا أعلى على محمله أو يتطلب مشغلًا أقوى (وربما أثقل) لتحقيق الأداء الديناميكي نفسه إذا تعرضت الصلابة للضعف. ويتطلب التحسين الحقيقي نهجًا على مستوى الأنظمة، يأخذ في الاعتبار الكتلة والصلابة والديناميكيات لسلسلة الحركة بأكملها، بدلًا من تحسين الأجزاء الفردية بمعزل عن غيرها.
مستقبل الروبوتات خفيفة الوزن: المواد والاتجاهات الناشئة
يُدفع الحدود القصوى للروبوتات خفيفة الوزن إلى الأمام من خلال التقدم المتقارب في علوم المواد وتقنيات التصنيع والتصميم المستوحى من الطبيعة. فلن يكون الجيل القادم من الروبوتات أخف وزنًا فحسب، بل أذكى وأكثر تكيفًا وأكثر تكاملًا مع بيئته.
مواد مركبة من الجيل التالي وهياكل ذكية
إلى جانب ألياف الكربون القياسية، تظهر تركيبات مركبة جديدة. وتَعِد المركبات المعززة بالأنابيب النانوية الكربونية (CNT) والجرافين بقوة وتوصيل كهربائي أكبر، مما قد يحل تحديات الحرارة والتداخل الكهرومغناطيسي. وقد تعمل البوليمرات ذاتية الإصلاح، القادرة على إصلاح الشقوق أو الأضرار الطفيفة بشكل ذاتي، على تحسين عمر المكونات خفيفة الوزن وموثوقيتها بشكل كبير. علاوة على ذلك، يكتسب مفهوم “الهياكل الذكية” زخمًا، حيث تحتوي المواد نفسها على شبكات استشعار مدمجة (مستشعرات ألياف بصرية، مواد كهرضغطية) لتوفير بيانات فورية عن الإجهاد ودرجة الحرارة والأضرار، مما يتيح الصيانة التنبؤية والتحكم التكيفي.
التصنيع الإضافي المتقدم ومتعدد المواد
التصنيع الإضافي (الطباعة ثلاثية الأبعاد) يتطور من أداة للنماذج الأولية إلى طريقة إنتاج أساسية للاستخدام النهائي أجزاء الروبوتات خفيفة الوزن. فهو يسمح بإنشاء أشكال هندسية معقدة ومحسّنة طوبولوجياً يستحيل تصنيعها بالقطع أو القولبة، مع دمج عدة أجزاء مجمّعة في وحدة واحدة أقوى وأخف. يكمن المستقبل في الطباعة متعددة المواد، حيث يمكن لطباعة واحدة أن تجمع مواد صلبة ومرنة وموصلة وعازلة داخل مكوّن واحد—تخيّل قابضاً بأصابع صلبة ووسائد لمسية ناعمة وأسلاك مدمجة مطبوعة كقطعة واحدة. كما يتقدم التصنيع الإضافي للمعادن، مما يسمح بهياكل شبكية مجوفة خفيفة الوزن داخل أجزاء معدنية صلبة، مستوحاة من الكفاءة الطبيعية للعظام.
مواد مستوحاة من الطبيعة ومواد وظيفية
تظل الطبيعة سيدة التصميم خفيف الوزن. يتجه خبراء الروبوتات بشكل متزايد إلى المحاكاة الحيوية، بدراسة هياكل عظام الطيور وحرير العنكبوت والهياكل الخارجية للحشرات لإلهام تصاميم جديدة. ويؤدي هذا البحث إلى مواد وهياكل متدرجة وغير موحدة تضع المادة فقط حيث تكون هناك حاجة إليها. بالإضافة إلى ذلك، فإن تطوير مواد وظيفية مثل سبائك وبوليمرات الذاكرة الشكلية، التي يمكنها تغيير شكلها أو صلابتها استجابةً للحرارة أو التحفيز الكهربائي، يفتح الباب أمام مشغلات خفيفة الوزن وهياكل متحولة تكيّف خصائصها في الوقت الفعلي مع المهام المختلفة.
التكامل على مستوى النظام والتصميم المستدام
الاتجاه المستقبلي هو التكامل الشامل. سيمتد تخفيف الوزن إلى ما هو أبعد من الأجزاء الهيكلية ليشمل محركات خفيفة الوزن (مثل استخدام مغناطيسات أرضية نادرة عالية القوة)، وإلكترونيات قدرة مدمجة، ومجموعات مستشعرات متكاملة. يمكن تضمين أنظمة حصاد الطاقة، مثل الأغشية الشمسية المرنة أو المواد الكهرضغطية التي تحوّل الاهتزاز إلى كميات صغيرة من الطاقة، في جلود الروبوتات لتكمل البطاريات. كما ستصبح الاستدامة محركاً رئيسياً، مع التركيز على تطوير مركبات قابلة لإعادة التدوير أو حيوية الأساس وتصميم روبوتات يسهل تفكيكها واستعادة موادها في نهاية العمر، مما يضمن توافق السعي وراء الأداء مع المسؤولية البيئية.
ملخص النقاط الرئيسية
يمثل التطور نحو الروبوتات خفيفة الوزن تحولاً جوهرياً في فلسفة الهندسة، يعطي الأولوية للاستخدام الذكي للمواد والتصميم الاستراتيجي على القوة الغاشمة. الخلاصة الأساسية هي أن تقليل الكتلة لا يتعلق فقط بجعل الروبوت أسهل في الحمل؛ بل هو استراتيجية ذات أثر مضاعف تعزز الأداء على جميع الأصعدة. ومن خلال استخدام مواد متقدمة مثل المركبات والسبائك عالية القوة والبوليمرات، والاستفادة من تقنيات التصنيع مثل التصنيع الإضافي وتحسين الطوبولوجيا، يمكن للمهندسين إنشاء أجزاء قوية وخفيفة في آن واحد.
فوائد الأداء عميقة: تحسين كبير في كفاءة الطاقة يؤدي إلى تشغيل أطول، وزيادة السرعة وخفة الحركة لإنجاز المهام بشكل أسرع، وزيادة نسبة سعة الحمولة إلى وزن الروبوت، مما يعزز الفائدة. هذه المزايا حاسمة بشكل خاص في المجالات الناشئة مثل الروبوتات التعاونية والأتمتة المتنقلة والطائرات بدون طيار.
ومع ذلك، يتطلب هذا المسار التعامل مع مقايضات مهمة. تشمل التحديات تكاليف أعلى للمواد والتصنيع، وتنازلات محتملة في المتانة وتخميد الاهتزاز، وتعقيدات الإدارة الحرارية والتكامل الكهربائي في الهياكل غير المعدنية. يتطلب التصميم الناجح رؤية على مستوى النظام لتجنب التحسين الجزئي.
بالنظر إلى المستقبل، فإنه مشرق بالابتكارات في المركبات الذكية والطباعة ثلاثية الأبعاد متعددة المواد والهياكل المستوحاة من الطبيعة. تعد هذه التطورات بأن تخلق روبوتات ليست خفيفة الوزن وفعالة بشكل استثنائي فحسب، بل أيضاً متكيفة وذاتية المراقبة وأكثر استدامة. وبالتالي، فإن التطوير المستمر لأجزاء الروبوتات خفيفة الوزن هو مُمكّن محوري للموجة التالية من تطبيقات الروبوتات، من المساعدة البشرية الدقيقة إلى استكشاف الكواكب القوي.
الأسئلة الشائعة (FAQ)
ما هي المواد الأكثر شيوعاً المستخدمة في أجزاء الروبوتات خفيفة الوزن؟
تندرج المواد الأكثر شيوعاً ضمن عدة فئات: المركبات, وخاصة بوليمر معزز بألياف الكربون (CFRP)، هي الخيارات الأولى للهياكل عالية الصلابة ومنخفضة الوزن. المعادن خفيفة الوزن مثل سبائك الألومنيوم (مثل 6061، 7075) وسبائك التيتانيوم توفر توازناً ممتازاً بين القوة وقابلية التشغيل الآلي والتوصيلية. بوليمرات متقدمة والبلاستيكات الهندسية، مثل PEEK وUHMWPE، تُستخدم في المكونات المقاومة للتآكل ومنخفضة الاحتكاك. يعتمد الاختيار على المتطلبات المحددة للقوة والصلابة ومقاومة التعب والتعرض البيئي.
هل تعني “خفة الوزن” دائمًا “أقل متانة”؟
ليس بالضرورة. فبينما يمكن أن يؤدي تخفيف الوزن غير السليم إلى مشكلات في المتانة، فإن الجزء خفيف الوزن المصمم هندسيًا بشكل جيد غالبًا ما يكون أكثر متانة لوظيفته المقصودة. يمكن للمواد المتقدمة مثل المركبات أن تتمتع بمقاومة فائقة للتعب ومقاومة للتآكل مقارنة بالفولاذ في العديد من التطبيقات. المفتاح هو التصميم وفقًا لملامح الإجهاد ودورات العمر المحددة، وليس مجرد إزالة المادة. عادةً ما تنشأ تحديات المتانة من عدم الإلمام بأنماط فشل المادة أو من دفع التحسين إلى أبعد من اللازم دون عوامل أمان كافية.
لماذا تُعتبر الروبوتات خفيفة الوزن أكثر أمانًا للتعاون مع البشر؟
يتأثر الأمان في التعاون بين الإنسان والروبوت بشكل كبير بالطاقة الحركية للروبوت، والتي تعتمد على كل من كتلته وسرعته. يمتلك الروبوت خفيف الوزن بطبيعته طاقة حركية أقل عند أي سرعة معينة. في حالة حدوث تلامس غير متوقع، تنخفض احتمالية الإصابة بشكل كبير. تتيح خاصية الأمان المتأصلة هذه للروبوتات التعاونية خفيفة الوزن العمل على مقربة أكبر من الأشخاص دون الحاجة إلى أسوار أمان واسعة، كما هو مطلوب بموجب المعايير الدولية مثل ISO/TS 15066.
هل يمكنني تعديل روبوتي الصناعي الحالي بأجزاء خفيفة الوزن لتحسين أدائه؟
بشكل عام، لا. إن تعديل المكونات الهيكلية معقد للغاية وغير موصى به. يتم معايرة ديناميكيات الروبوت، بما في ذلك خوارزميات التحكم وخصائص الاهتزاز وتصنيفات الحمل، بدقة وفقًا لتوزيع الكتلة والصلابة الأصلي. إن استبدال جزء رئيسي من الذراع بآخر أخف من شأنه أن يخل بتوازن النظام، مما قد يسبب عدم استقرار وتموضعًا غير دقيق وتآكلًا مفرطًا في التروس والمحامل. من الأفضل تحقيق مكاسب الأداء من خلال تصميم من الصفر يراعي النظام بأكمله.
ما الدور الذي يلعبه البرمجيات في الروبوتات خفيفة الوزن؟
البرمجيات بالغة الأهمية. فهي تتيح التصميم (من خلال برمجيات تحليل العناصر المحدودة وتحسين الطوبولوجيا)، وتتحكم في التصنيع (في أنظمة التصنيع الإضافي وتصنيع المركبات)، وتتحكم في النهاية في حركة الروبوت. يمكن لخوارزميات التحكم المتقدمة التعويض عن بعض التحديات الديناميكية للهياكل خفيفة الوزن، مثل الاهتزازات منخفضة التردد، باستخدام تقنيات تشكيل المدخلات أو الترشيح التكيفي. إن التآزر بين التصميم الفيزيائي خفيف الوزن والبرمجيات الذكية سريعة الاستجابة هو ما يطلق الإمكانات الكاملة لهذه الأنظمة الروبوتية المتقدمة.