
Introducción: El auge de la robótica ligera
Durante décadas, la imagen popular de un robot era una máquina maciza de acero e hidráulica, potente pero confinada a pesadas jaulas industriales. Este paradigma está experimentando una transformación radical. El auge de la robótica ligera marca un cambio fundamental en cómo diseñamos, construimos y desplegamos sistemas automatizados. Impulsados por los avances en la ciencia de materiales, la fabricación avanzada y la demanda de una mayor versatilidad, los ingenieros ahora crean robots que priorizan una alta relación resistencia-peso por encima de la potencia bruta. Esta evolución no se trata solo de hacer robots más pequeños; se trata de hacerlos más inteligentes, más eficientes energéticamente y capaces de interactuar de forma segura y dinámica con entornos humanos. Desde brazos colaborativos que trabajan junto a operarios de fábrica hasta drones ágiles que inspeccionan infraestructuras, el avance hacia piezas robóticas ligeras está desbloqueando una nueva era de aplicaciones robóticas, ampliando los límites de la velocidad, la eficiencia y la accesibilidad.
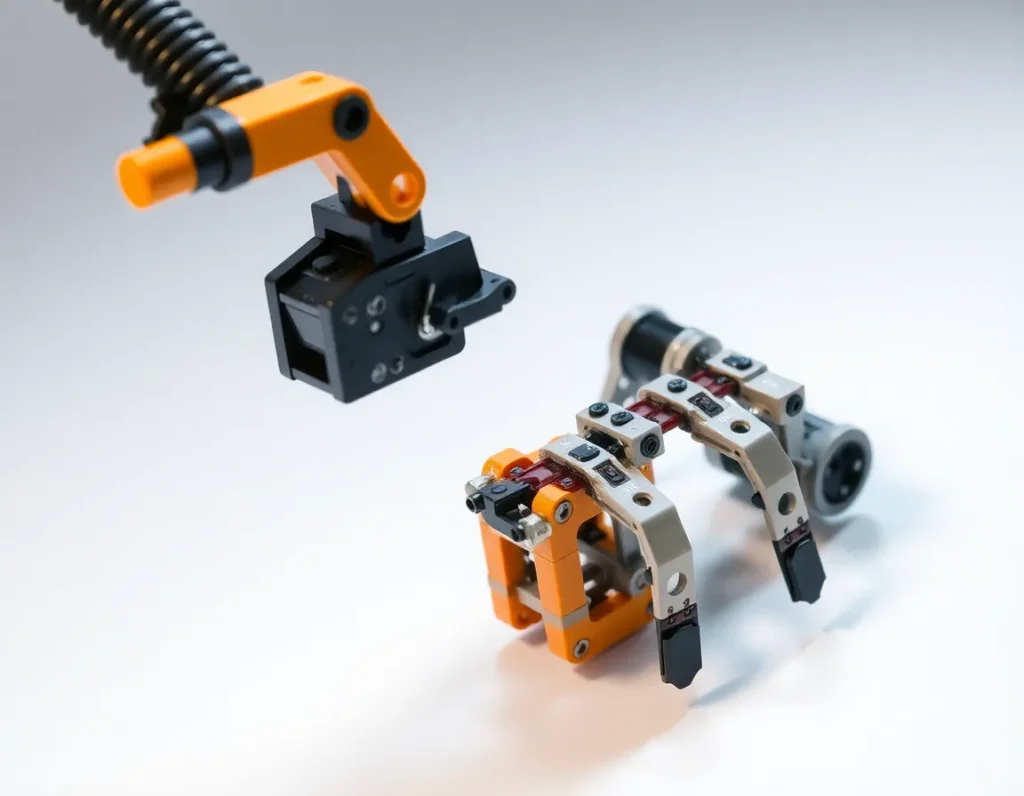
¿Qué son las piezas robóticas ligeras? Materiales y componentes esenciales
En esencia, las piezas robóticas ligeras son componentes estructurales y funcionales diseñados para minimizar la masa mientras mantienen o incluso mejoran las propiedades mecánicas requeridas, como la rigidez, la resistencia y la durabilidad. Son los bloques de construcción fundamentales que diferencian a un robot moderno y ágil de su predecesor tradicional y pesado. Esta filosofía se extiende más allá del brazo o la estructura para abarcar todo el sistema, incluidos los actuadores, los efectores finales e incluso el cableado interno.
La realización de estas piezas depende de un selecto grupo de materiales avanzados y diseños de componentes:
- Compuestos avanzados: Los polímeros reforzados con fibra de carbono (CFRP) son el ejemplo emblemático de la robótica ligera. Al incrustar fibras de carbono increíblemente resistentes dentro de una matriz de resina plástica, estos compuestos ofrecen rigidez y resistencia comparables a las del acero con una fracción del peso. Se utilizan ampliamente en brazos de robot, eslabones y chasis.
- Aleaciones de alta resistencia: Las aleaciones de aluminio de grado aeroespacial (como la serie 7000) y las aleaciones de titanio ofrecen un excelente equilibrio entre resistencia, resistencia a la corrosión y fabricabilidad. A menudo se utilizan en articulaciones, soportes y estructuras donde la durabilidad del metal es primordial.
- Polímeros y plásticos de ingeniería: Materiales como el PEEK (poliéter éter cetona) y el UHMWPE (polietileno de ultra alto peso molecular) ofrecen alta resistencia al desgaste, baja fricción y buena estabilidad química. Son ideales para engranajes, casquillos y cubiertas protectoras, lo que reduce aún más la masa en movimiento.
- Actuadores ligeros: Los tradicionales motores eléctricos pesados y las cajas de engranajes están siendo reemplazados por accionamientos armónicos, motores pancake e incluso novedosos músculos artificiales neumáticos. Estos actuadores ofrecen un alto par o fuerza en paquetes compactos y de baja masa, lo que impacta directamente en el rendimiento dinámico del robot.
- Diseño integrado: El aligeramiento también se logra mediante la integración de componentes: diseñar una sola pieza para que realice múltiples funciones (por ejemplo, un soporte estructural que también actúa como canal de refrigerante), eliminando así sujetadores y material redundante.
La ciencia de la resistencia y el peso: tecnologías clave de materiales
La búsqueda de robots más ligeros se fundamenta en principios de la ciencia de materiales que cuantifican la capacidad de un material para soportar carga en relación con su densidad. La métrica clave es la resistencia específica (resistencia a la tracción dividida por la densidad) y la rigidez específica (módulo de Young dividido por la densidad). Un material con alta resistencia específica permite al diseñador usar menos cantidad de él para lograr la misma capacidad de carga, lo que conduce directamente a un ahorro de peso.
Esta ciencia se aplica a través de varias tecnologías clave:
Ingeniería de materiales compuestos
El verdadero poder de los compuestos como el CFRP radica en su naturaleza anisótropa: su resistencia puede adaptarse direccionalmente. Los ingenieros pueden orientar las capas de fibra de carbono (plies) con precisión a lo largo de las trayectorias de tensión principal dentro de un brazo robótico, colocando material solo donde se necesita. Esto da como resultado formas complejas y orgánicas que son increíblemente ligeras y rígidas, una hazaña imposible con materiales isótropos como el aluminio. El proceso de fabricación, que a menudo implica autoclaves o moldeo por transferencia de resina, es crítico para garantizar una alineación adecuada de las fibras y el curado de la resina para un rendimiento óptimo.
Espumas metálicas y estructuras de celosía
Inspirados en estructuras naturales como el hueso, que es fuerte pero poroso, los ingenieros utilizan la fabricación aditiva (impresión 3D) para crear piezas metálicas con estructuras de celosía internas. Estos diseños microscópicos similares a celosías mantienen una alta rigidez mientras eliminan hasta el 70% del material sólido, reduciendo drásticamente el peso. De manera similar, las espumas metálicas —metales infundidos con burbujas de gas para crear una estructura celular— ofrecen una densidad muy baja con buenas propiedades de absorción de energía, útiles para carcasas protectoras.
Sistemas de materiales híbridos
Los más avanzados piezas robóticas ligeras a menudo combinan múltiples tecnologías de materiales. Un eslabón de robot podría usar una carcasa de fibra de carbono para la rigidez principal, con inserciones de celosía de titanio impresas en 3D en las interfaces de las articulaciones para resistencia localizada y disipación de calor. Los procesos de unión adhesiva y co-curado se utilizan para fusionar estos materiales disímiles en un solo componente optimizado, ampliando los límites de lo que es mecánicamente posible.
Aplicaciones críticas: dónde la robótica ligera tiene el mayor impacto
Las ventajas de la masa reducida se traducen en capacidades transformadoras en diversos campos. El impacto es más profundo en aplicaciones donde cada gramo cuenta o donde la interacción con los humanos es esencial.
Robótica Colaborativa (Cobots)
Esta es quizás la aplicación más directa. Para que un robot trabaje de forma segura junto a los humanos sin jaulas de seguridad voluminosas, debe ser intrínsecamente seguro. La construcción ligera, a menudo utilizando compuestos y cubiertas de plástico, reduce la energía cinética del robot. Si se produce una colisión, la menor masa da como resultado una fuerza de impacto mucho menor, minimizando el riesgo de lesiones. Esto permite que los cobots se desplieguen en plataformas móviles o en espacios reducidos en líneas de ensamblaje para tareas como ensamblaje de precisión, atención de máquinas e inspección de calidad.
Aeroespacial y Aviación
Aquí, el ahorro de peso equivale directamente a la eficiencia de combustible y la capacidad de carga útil. Los sistemas robóticos ligeros se utilizan para la colocación automatizada de fibras en la construcción de fuselajes compuestos de aeronaves, para taladrado y fijación en espacios confinados, y para la inspección interna de aeronaves. Los drones y vehículos aéreos no tripulados (UAV) son en sí mismos un producto de la robótica ligera; toda su estructura, cardanes y manipuladores dependen de la fibra de carbono y polímeros avanzados para maximizar el tiempo de vuelo y la agilidad.
Robótica Médica y de Rehabilitación
Los exoesqueletos y las prótesis robóticas deben ser usados por el usuario, lo que hace que el peso mínimo sea un requisito absoluto para la comodidad y la usabilidad. Los marcos ligeros de fibra de carbono, los actuadores compactos y los materiales transpirables permiten dispositivos que pueden ayudar con la marcha, el levantamiento o el movimiento preciso de las extremidades sin causar fatiga. De manera similar, los brazos de robots quirúrgicos se benefician de un diseño ligero para una precisión superior y un temblor reducido, lo que permite a los cirujanos realizar procedimientos mínimamente invasivos con un control mejorado.
Robótica Móvil y de Campo
Los robots diseñados para búsqueda y rescate, exploración planetaria o monitoreo agrícola operan en entornos impredecibles y con restricciones energéticas. Un robot más ligero puede atravesar terrenos difíciles con mayor facilidad, usar motores más pequeños y menos numerosos, y operar durante más tiempo con energía de batería. Esto los hace más prácticos para misiones prolongadas, ya sea un robot con patas navegando entre escombros o un vehículo autónomo mapeando un campo.
Principios de Diseño y Técnicas de Fabricación para Piezas Ligeras
Crear piezas robóticas ligeras efectivas no se trata solo de seleccionar el material adecuado; requiere una filosofía de diseño holística y métodos de fabricación especializados que trabajen en conjunto desde el concepto inicial.
Optimización Topológica
Este es un proceso de diseño computacional que utiliza análisis de elementos finitos (FEA) para determinar la distribución óptima del material dentro de un espacio de diseño dado para un conjunto de cargas y restricciones. El software elimina algorítmicamente material de las áreas de baja tensión, lo que da como resultado estructuras orgánicas y esqueléticas que parecen casi cultivadas en lugar de mecanizadas. Estas formas altamente eficientes, que maximizan la relación rigidez-peso, se realizan luego mediante fabricación aditiva.
Fabricación Aditiva (Impresión 3D)
Tecnologías como la sinterización selectiva por láser (SLS), la sinterización directa de metales por láser (DMLS) y la estereolitografía (SLA) son indispensables para el diseño ligero. Permiten la producción de las geometrías complejas, huecas y rellenas de celosía generadas por la optimización topológica, que son imposibles de crear con métodos sustractivos tradicionales como el fresado. La impresión 3D también permite la consolidación de piezas, fusionando docenas de componentes ensamblados en una sola pieza impresa más ligera y confiable.
Construcción de paneles sándwich y de nido de abeja
Una técnica aeroespacial clásica ahora común en robótica, esta implica unir dos láminas de revestimiento delgadas y rígidas (a menudo de fibra de carbono) a un material de núcleo ligero, como nido de abeja de aluminio o espuma de polímero. Esto crea un panel con una rigidez a la flexión excepcional y bajo peso, perfecto para cubiertas grandes de robots, plataformas o paneles estructurales donde se necesitan superficies planas o ligeramente curvas.
Fundición y forja de precisión
Para la producción en grandes volúmenes de piezas metálicas complejas, se utilizan la fundición a la cera perdida y la forja de precisión. Estos procesos pueden producir piezas con forma casi final con excelentes propiedades de material y paredes delgadas, minimizando la necesidad de operaciones de mecanizado posteriores pesadas y que desperdician material. Son particularmente relevantes para uniones estructurales críticas y carcasas de actuadores.
La convergencia de estos principios de diseño y técnicas de fabricación permite a los ingenieros eliminar sistemáticamente la masa innecesaria, dando lugar a sistemas robóticos que no solo son más ligeros, sino a menudo más fuertes, rápidos y capaces que sus equivalentes de construcción convencional.
Beneficios de rendimiento: ventajas de eficiencia, velocidad y carga útil
La búsqueda incesante de componentes más ligeros en robótica no es un ejercicio académico; produce ganancias de rendimiento transformadoras en cada métrica que define un sistema robótico capaz. El cambio a piezas robóticas ligeras altera fundamentalmente la dinámica de cómo se mueven los robots, consumen energía e interactúan con su entorno, entregando una cascada de beneficios tangibles.
Mayor eficiencia energética y resistencia operativa
Quizás el beneficio más directo es una mejora drástica en la eficiencia energética. Un robot más ligero requiere menos fuerza para acelerar y desacelerar, y menos par para mantener posiciones contra la gravedad. Esto se traduce directamente en un menor consumo de energía de motores y actuadores. Para robots alimentados por batería—como robots móviles autónomos (AMR), drones y exoesqueletos—esto es un cambio radical. La masa reducida extiende el tiempo de funcionamiento por carga, permitiendo ciclos de trabajo más largos, mayor alcance o el uso de paquetes de baterías más pequeños y ligeros, lo que a su vez crea un ciclo virtuoso de mayor reducción de peso. En entornos industriales, incluso los robots estacionarios se benefician, ya que la menor inercia reduce las demandas de corriente pico, lo que conduce a accionamientos más pequeños y eficientes y a menores costos de electricidad a lo largo de miles de horas de operación.
Mayor velocidad y agilidad dinámica
La masa es el enemigo de la aceleración. Al minimizar la inercia de brazos, piernas o plataformas completas en movimiento, el diseño ligero desbloquea mayores velocidades y un rendimiento dinámico más preciso. Los brazos robóticos pueden lograr tiempos de ciclo más rápidos, moviéndose entre puntos con mayor rapidez y precisión. Esto es crítico en aplicaciones como recogida y colocación de alta velocidad, ensamblaje y embalaje, donde ahorrar fracciones de segundo por ciclo se acumula en enormes ganancias de productividad. Para robots con patas y drones, la baja masa es sinónimo de agilidad, permitiendo cambios de dirección más rápidos, una recuperación más estable ante perturbaciones y la capacidad de realizar maniobras complejas y dinámicas que serían imposibles con un chasis más pesado.
Capacidad de carga útil maximizada
En un robot pesado convencional, una porción significativa de su resistencia estructural y potencia de actuadores se gasta simplemente en mover su propio peso. Al rediseñar la estructura para que sea más ligera, una mayor proporción de la resistencia diseñada del robot puede asignarse a su tarea principal: transportar o manipular una carga externa. Esto aumenta efectivamente la capacidad de carga útil. Un robot colaborativo (cobot) con un brazo ligero de fibra de carbono puede manejar la misma herramienta de 10 kg que un modelo más pesado, pero con actuadores más pequeños y menos peso total del sistema, lo que lo hace más seguro, más portátil y menos intensivo en energía. Para drones de reparto, cada gramo ahorrado en la estructura es un gramo que puede añadirse a la carga útil, impactando directamente la viabilidad comercial.
Mayor seguridad e interacción humano-robot
The rise of cobots working alongside humans is intrinsically linked to advancements in lightweight design. A robot arm constructed from composites and aluminum alloys possesses lower kinetic energy at the same speed as a heavier steel arm. This inherent reduction in potential impact force is a fundamental safety advantage, allowing for closer, more productive collaboration without the need for bulky safety cages. Furthermore, lightweight robots are easier to install, reposition, and integrate into existing workflows, fostering greater flexibility in manufacturing and research environments.
Challenges and Trade-offs in Lightweight Robotic Design
While the advantages are compelling, the path to optimal lightweighting is fraught with engineering challenges and necessary compromises. Striking the right balance between mass reduction and other critical performance parameters is a complex, iterative process that defines modern robotic design.
Cost and Manufacturing Complexity
High-performance lightweight materials like carbon fiber composites, titanium alloys, and advanced engineering polymers come with a steep price tag compared to traditional steel and aluminum. Their manufacturing processes—autoclave curing, precision investment casting, or additive manufacturing—are often slower, more energy-intensive, and require specialized expertise and tooling. This can drive up the unit cost of the robot, posing a significant barrier to adoption in price-sensitive markets. The design phase itself also becomes more costly, requiring sophisticated simulation and testing to validate performance.
Durability, Fatigue, and Environmental Sensitivity
Some lightweight materials exhibit different failure modes than traditional ones. Composites can be susceptible to impact damage (delamination) that isn’t always visible, requiring specialized inspection techniques. Certain polymers may creep under sustained load or be sensitive to UV degradation, temperature extremes, or chemical exposure. Fatigue life—the number of cycles a part can endure before failure—must be meticulously characterized for new materials and geometries. A part that is perfectly stiff and strong in a simulation might fail prematurely due to vibration or repeated stress concentrations in real-world use, a risk that is amplified when aggressively minimizing material.
Stiffness and Vibration Damping Trade-offs
Simply making a part lighter can reduce its stiffness, leading to unwanted flexing under load. This deflection compromises precision, especially in long-reach arms or slender linkages, and can lead to positioning errors or vibration during high-speed moves. Engineers must often add back strategic stiffness through geometric design (e.g., I-beams, ribbing) rather than mass, which complicates the design. Furthermore, many lightweight materials, like carbon fiber, have excellent stiffness-to-weight ratios but poorer inherent damping than metals like cast iron. This can result in persistent vibrations that take longer to settle, negatively affecting accuracy and surface finish in machining or inspection tasks.
Thermal Management and Electrical Conductivity
Metals like aluminum serve a dual purpose: they are structural and also efficiently conduct heat and electricity. Replacing them with non-conductive composites creates new challenges. Heat generated by motors, drives, and electronics can become trapped, leading to overheating and performance throttling. This necessitates the integration of separate cooling systems, like heat pipes or liquid cooling channels, which add complexity and potentially weight. Similarly, grounding and electromagnetic interference (EMI) shielding must be deliberately addressed through added coatings or meshes, as the structure itself no longer provides these functions.
The Integration Challenge
A robot is a system of interconnected parts. Lightweighting one component can inadvertently increase stress on another. For instance, a ultra-light limb may place higher bearing loads on its joint or require a more powerful (and potentially heavier) actuator to achieve the same dynamic performance if stiffness is compromised. True optimization requires a systems-level approach, considering the mass, stiffness, and dynamics of the entire kinematic chain, rather than optimizing individual parts in isolation.
The Future of Lightweight Robotics: Emerging Materials and Trends
The frontier of lightweight robotics is being pushed forward by convergent advancements in material science, fabrication technology, and bio-inspired design. The next generation of robots will not only be lighter but smarter, more adaptive, and more integrated with their environment.
Materiales compuestos y estructuras inteligentes de próxima generación
Más allá de la fibra de carbono estándar, están surgiendo nuevas formulaciones de materiales compuestos. Los compuestos reforzados con nanotubos de carbono (CNT) y grafeno prometen una resistencia y conductividad eléctrica aún mayores, lo que podría resolver desafíos térmicos y de EMI. Los polímeros autorreparables, capaces de reparar de forma autónoma grietas o daños menores, podrían mejorar drásticamente la longevidad y la fiabilidad de los componentes ligeros. Además, el concepto de “estructuras inteligentes” está ganando terreno, donde los propios materiales tienen redes de sensores integradas (sensores de fibra óptica, materiales piezoeléctricos) para proporcionar datos en tiempo real sobre deformación, temperatura y daños, lo que permite el mantenimiento predictivo y el control adaptativo.
Fabricación aditiva avanzada y multimaterial
La fabricación aditiva (impresión 3D) está evolucionando de ser una herramienta de creación de prototipos a un método de producción principal para uso final piezas robóticas ligeras. Permite la creación de geometrías complejas optimizadas topológicamente que son imposibles de mecanizar o moldear, consolidando múltiples piezas ensambladas en una sola unidad más resistente y ligera. El futuro reside en la impresión multimaterial, donde un solo trabajo de impresión puede combinar materiales rígidos, flexibles, conductores y aislantes dentro de un mismo componente: imagine una pinza con dedos rígidos, almohadillas táctiles blandas y cableado integrado, todo impreso como una sola pieza. La fabricación aditiva de metales también está avanzando, permitiendo estructuras de celosía huecas y ligeras dentro de piezas metálicas sólidas, inspiradas en la eficiencia natural del hueso.
Materiales bioinspirados y funcionales
La naturaleza sigue siendo la maestra del diseño ligero. Los roboticistas recurren cada vez más a la biomímesis, estudiando las estructuras de los huesos de las aves, la seda de araña y los exoesqueletos de los insectos para inspirar nuevos diseños. Esta investigación está dando lugar a materiales y estructuras no uniformes y graduados que colocan material solo donde se necesita. Además, el desarrollo de materiales funcionales como las aleaciones y polímeros con memoria de forma, que pueden cambiar de forma o rigidez en respuesta al calor o a un estímulo eléctrico, abre la puerta a actuadores ligeros y estructuras morfológicas que adaptan sus propiedades en tiempo real a diferentes tareas.
Integración a nivel de sistema y diseño sostenible
La tendencia futura es la integración holística. El aligeramiento se extenderá más allá de las piezas estructurales para incluir motores ligeros (por ejemplo, utilizando imanes de tierras raras de alta resistencia), electrónica de potencia compacta y conjuntos de sensores integrados. Los sistemas de recolección de energía, como las películas solares flexibles o los materiales piezoeléctricos que convierten la vibración en pequeñas cantidades de energía, podrían integrarse en las pieles de los robots para complementar las baterías. La sostenibilidad también se convertirá en un factor clave, con un enfoque en el desarrollo de materiales compuestos reciclables o de base biológica y en el diseño de robots para facilitar el desmontaje y la recuperación de materiales al final de su vida útil, garantizando que la búsqueda del rendimiento se alinee con la responsabilidad medioambiental.
Resumen de puntos clave
La evolución hacia la robótica ligera representa un cambio fundamental en la filosofía de la ingeniería, que prioriza el uso inteligente de los materiales y el diseño estratégico sobre la fuerza bruta. La conclusión clave es que reducir la masa no se trata solo de hacer que un robot sea más fácil de transportar; es una estrategia apalancada que amplifica el rendimiento en todos los aspectos. Mediante el empleo de materiales avanzados como compuestos, aleaciones de alta resistencia y polímeros, y aprovechando técnicas de fabricación como la fabricación aditiva y la optimización topológica, los ingenieros pueden crear piezas que sean a la vez resistentes y ligeras.
Los beneficios de rendimiento son profundos: una eficiencia energética significativamente mejorada que conduce a una mayor autonomía, una mayor velocidad y agilidad para completar tareas más rápido, y una mayor relación entre la capacidad de carga útil y el peso del robot, lo que mejora su utilidad. Estas ventajas son especialmente críticas en campos emergentes como la robótica colaborativa, la automatización móvil y los drones aéreos.
Sin embargo, este camino requiere navegar por importantes compensaciones. Los desafíos incluyen mayores costos de materiales y fabricación, posibles compromisos en la durabilidad y el amortiguamiento de vibraciones, y las complejidades de la gestión térmica y la integración eléctrica en estructuras no metálicas. Un diseño exitoso exige una visión a nivel de sistema para evitar la suboptimización.
De cara al futuro, el panorama es prometedor con innovaciones en compuestos inteligentes, impresión 3D multimaterial y estructuras bioinspiradas. Estos avances prometen crear robots que no solo sean excepcionalmente ligeros y eficientes, sino también adaptativos, con autocontrol y más sostenibles. El desarrollo continuo de piezas robóticas ligeras es, por lo tanto, un habilitador central para la próxima ola de aplicaciones robóticas, desde la asistencia humana delicada hasta la exploración planetaria robusta.
Preguntas frecuentes (FAQ)
¿Cuáles son los materiales más comunes utilizados para piezas robóticas ligeras?
Los materiales más comunes se dividen en varias categorías: Materiales compuestos, en particular los polímeros reforzados con fibra de carbono (CFRP, por sus siglas en inglés), son opciones preferentes para estructuras de alta rigidez y bajo peso. Metales ligeros como las aleaciones de aluminio (p. ej., 6061, 7075) y las aleaciones de titanio ofrecen un excelente equilibrio entre resistencia, maquinabilidad y conductividad. Polímeros avanzados y los plásticos de ingeniería, como el PEEK y el UHMWPE, se utilizan para componentes resistentes al desgaste y de baja fricción. La elección depende de los requisitos específicos de resistencia, rigidez, resistencia a la fatiga y exposición ambiental.
¿“Ligero” significa siempre “menos duradero”?
No necesariamente. Si bien un aligeramiento inadecuado puede provocar problemas de durabilidad, una pieza ligera bien diseñada suele ser más duradera para su función prevista. Los materiales avanzados, como los compuestos, pueden tener una resistencia a la fatiga y una resistencia a la corrosión superiores en comparación con el acero en muchas aplicaciones. La clave está en diseñar para los perfiles de esfuerzo y los ciclos de vida específicos, no simplemente en eliminar material. Los desafíos de durabilidad suelen surgir de la falta de familiaridad con los modos de falla de un material o de llevar la optimización demasiado lejos sin factores de seguridad adecuados.
¿Por qué se considera que los robots ligeros son más seguros para la colaboración con humanos?
La seguridad en la colaboración humano-robot está fuertemente influenciada por la energía cinética del robot, que es función tanto de su masa como de su velocidad. Un robot ligero posee inherentemente una menor energía cinética a cualquier velocidad dada. En caso de un contacto imprevisto, el potencial de lesión se reduce significativamente. Esta característica de seguridad inherente permite que los cobots ligeros operen más cerca de las personas sin necesidad de vallas de seguridad extensas, como lo exigen normas internacionales como ISO/TS 15066.
¿Puedo adaptar mi robot industrial existente con piezas ligeras para mejorar su rendimiento?
En general, no. Adaptar componentes estructurales es muy complejo y no se recomienda. La dinámica de un robot, incluidos sus algoritmos de control, características de vibración y capacidades de carga, está meticulosamente calibrada para su distribución original de masa y rigidez. Sustituir un segmento principal del brazo por uno más ligero desequilibraría el sistema, lo que podría causar inestabilidad, posicionamiento inexacto y desgaste excesivo en engranajes y rodamientos. Las mejoras de rendimiento se logran mejor mediante un diseño desde cero que considere todo el sistema.
¿Qué papel desempeña el software en la robótica ligera?
El software es absolutamente fundamental. Permite el diseño (mediante software de análisis por elementos finitos y optimización topológica), controla la fabricación (en sistemas aditivos y de laminado de compuestos) y, en última instancia, gobierna el movimiento del robot. Los algoritmos de control avanzados pueden compensar algunos de los desafíos dinámicos de las estructuras ligeras, como las vibraciones de baja frecuencia, mediante técnicas de conformación de entrada o filtrado adaptativo. La sinergia entre el diseño físico ligero y el software inteligente y receptivo es lo que desbloquea todo el potencial de estos avanzados sistemas robóticos.