
Un bras de transfert de plaquettes n'est pas une simple plaque profilée : c'est un maillon de positionnement dans un transfert robot-plaquette. La priorité d'usinage est de préserver la relation entre la référence de montage du robot, l'axe du bras, l'interface de l'effecteur terminal et toute caractéristique de dégagement qui contrôle la course. Une pièce peut correspondre à son profil extérieur et néanmoins mal positionner la plaquette si ces interfaces sont cotées ou inspectées indépendamment.
Pour un bras usiné, commencez par le schéma de mouvement et de contact, puis faites exprimer par le plan les interfaces qui l'établissent. Le matériau exact, l'état de surface, le processus de propreté et la déflexion admissible dépendent de l'outil et de l'installation ; ils doivent être spécifiés à partir de la conception de l'équipement plutôt que présumés à partir du mot “ semi-conducteur ”.”
Ce que le bras doit positionner
Un bras de transfert de plaquettes relie un robot ou un ensemble de mouvement à un effecteur terminal en contact avec la plaquette. Sa fonction est de transporter l'effecteur terminal le long d'un trajet défini tout en maintenant la position et l'orientation prévues lors du transfert. Cela rend la géométrie de montage et d'interface du bras plus déterminante qu'un contour esthétique : une petite erreur angulaire ou latérale à l'extrémité de montage peut se traduire par une erreur de placement plus importante à l'extrémité opposée, car le bras agit comme un levier.
Séparez trois fonctions sur le plan. L'interface côté robot établit la position du bras ; le corps du bras porte la charge et fixe la portée ; l'interface de l'effecteur terminal établit la relation avec l'outil ou la lame. Si une surface est censée positionner et qu'une autre ne sert qu'au serrage, rendez cette distinction explicite. Sinon, un fournisseur pourrait déduire le schéma de références à partir de faces pratiques plutôt que de la méthode de positionnement réelle de la machine.
La chaîne d'interfaces importe plus que le contour
Considérez l'assemblage comme une chaîne de références : face du robot, caractéristique de positionnement, axe du bras, face de montage de l'effecteur terminal et géométrie de contact avec la plaquette. Les tolérances les plus utiles sont celles qui contrôlent les relations à travers cette chaîne. L'application de cotes indépendantes serrées à chaque bord peut accroître l'effort d'inspection sans mieux contrôler le transfert.
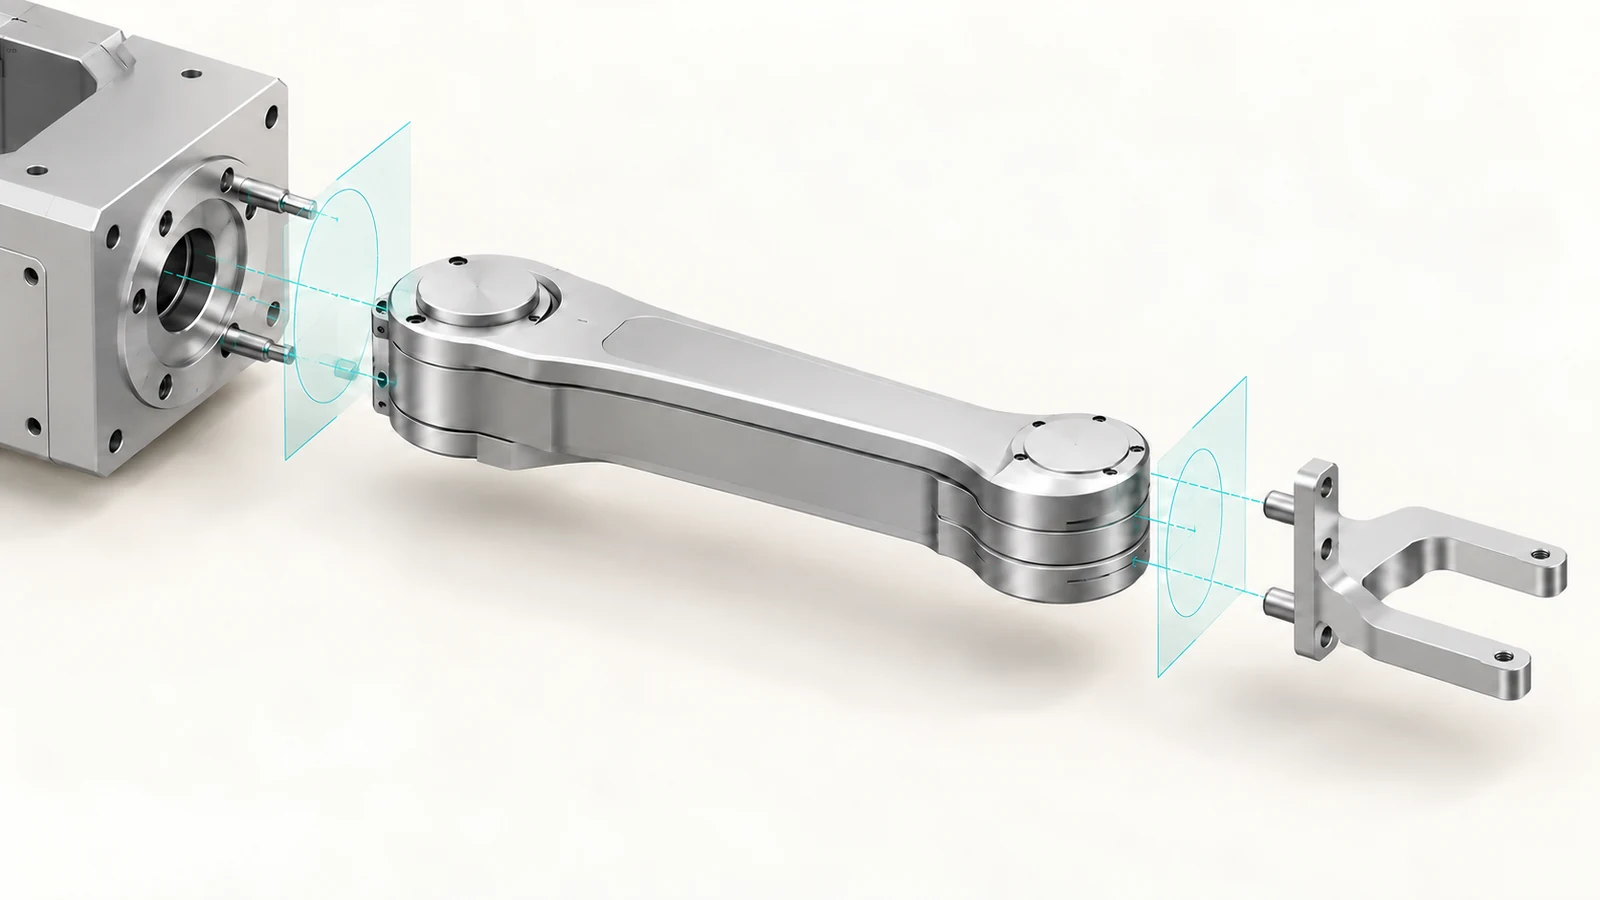
| Groupe de caractéristiques | Question à résoudre | Implication pour le plan ou l'inspection |
|---|---|---|
| Montage sur robot | Quelle face et quelles caractéristiques établissent la position ? | Identifiez la face de référence et les trous de positionnement, goupilles ou pilote si utilisés. |
| Portée du bras | Quel axe ou ligne centrale contrôle la position finale ? | Cotez la relation fonctionnelle, pas seulement la longueur extérieure. |
| Interface de l'effecteur terminal | Comment la lame ou l'outil est-il positionné de manière répétable ? | Contrôlez ensemble la face concernée, le motif de trous et l'orientation. |
| Caractéristiques de dégagement | Qu'est-ce qui doit passer à proximité pendant le mouvement ? | Fournissez les informations d'encombrement ou de zone interdite issues de la conception de l'équipement. |
Ne supposez pas qu'une rainure, un épaulement ou un trou particulier constitue une fonction de localisation parce qu'il semble pratique. Confirmez les points de contact réels de l'assemblage. Si des goupilles localisent le composant et que des vis fournissent la force de serrage, les fonctions de localisation et leur relation méritent la priorité sur le jeu des trous de vis.
Une gamme qui protège le schéma de références
Pour un bras de type plaque, une gamme de fraisage pratique établit souvent d'abord la face de montage principale, puis crée les fonctions de localisation et l'interface de l'effecteur terminal à partir de références contrôlées. Le profil extérieur peut être fini après stabilisation des faces et motifs critiques, sauf si le maintien en position choisi exige le profil plus tôt. Il s'agit d'un principe de planification, non d'un procédé prescrit : la taille de la pièce, l'état du brut, la géométrie et l'accès machine peuvent modifier la séquence.
Lorsque plusieurs faces ou motifs de trous doivent rester liés, demandez si un seul montage peut les usiner sans perdre l'accès ni le support. Une gamme multi-axes peut réduire le re-serrage pour certaines formes, mais des axes supplémentaires n'améliorent pas automatiquement la précision ; le transfert de référence et la méthode d'inspection déterminent toujours ce qui peut être vérifié. Voir le capacité de fraisage CNC du site pour le contexte du procédé.
La longue portée et les sections minces font du maintien en position une partie intégrante de la stratégie dimensionnelle. Le serrage peut déformer un bras élancé, et l'enlèvement de matière d'un côté peut libérer des contraintes ou modifier sa forme. Si la planéité ou l'alignement de bout en bout est fonctionnellement important, définissez comment la pièce doit être supportée lors de l'inspection et évitez de traiter une mesure à l'état libre comme équivalente à une condition d'assemblage serrée.

Là où rigidité, portée et accès sont en concurrence
Une portée plus longue peut améliorer l'accès mais accroît la sensibilité à l'erreur angulaire et à la déflexion. Une section plus épaisse peut améliorer la rigidité tout en consommant du dégagement ou en ajoutant de la masse mobile. Les poches d'allègement peuvent réduire la masse, mais laissent des voiles minces plus difficiles à maintenir sans déformation. Ce sont des décisions couplées : la meilleure géométrie est celle qui préserve le chemin de transfert et les interfaces dans l'encombrement de l'équipement, pas nécessairement le bras le plus léger ou le plus agressivement évidé.
De même, l'état de surface et la propreté sont des exigences distinctes. Un fini usiné n'établit pas à lui seul l'aptitude au contrôle des particules, et une pièce nettoyée ne prouve pas que ses faces de localisation respectent le plan. Spécifiez séparément toute exigence de nettoyage, de conditionnement ou de manutention et confirmez que le procédé choisi est compatible avec l'équipement et les matériaux réels. Ne déduisez pas une qualification salle blanche de la capacité d'un fournisseur à usiner un composant.
Ce qu'il faut indiquer sur le plan et la demande de prix
Une demande de devis utile donne au fournisseur suffisamment de contexte pour protéger le schéma de localisation sans lui demander de deviner la fonction de la machine. Incluez :
- Le modèle 3D ainsi qu'un plan coté avec indice de révision et unités.
- La référence de montage, les éléments de localisation et les surfaces qui serrent plutôt que de localiser.
- L'interface de l'effecteur terminal et la relation qui doit être maintenue avec le côté robot.
- Le matériau et l'état métallurgique, s'ils sont choisis ; sinon, indiquez que le choix du matériau est encore ouvert.
- Les exigences d'état de surface, d'ébavurage, de nettoyage, de conditionnement et de traçabilité, le cas échéant.
- Les dimensions critiques pour la fonction et les conditions d'inspection ou de montage prévues.
- La quantité, le stade prototype/production et toute attente en matière de contrôle des modifications.
Si la conception n'est pas figée, envoyez l'enveloppe d'interface et les contraintes de mouvement avec le modèle. Cela permet à la discussion de fabrication de se concentrer sur l'accessibilité, le maintien en position et les relations entre caractéristiques plutôt que sur une comparaison de prix basée uniquement sur le profil.
Comment juger l'interface finie
Examinez le bras par rapport à la même chaîne de références que celle utilisée pour le concevoir. Confirmez que les éléments de localisation côté robot et l'interface de l'effecteur terminal sont mesurés à partir de références cohérentes, puis vérifiez que la pièce se met en place comme prévu dans l'assemblage. Un rapport qui liste les diamètres de trous individuels mais omet leur relation risque de ne pas répondre à la question centrale : l'effecteur terminal monté atteindra-t-il la position de transfert prévue ?
Le bon plan d'usinage commence donc par la fonction de transfert, et non par la silhouette. Une fois la chaîne de localisation, l'enveloppe de mouvement et les conditions d'inspection explicitées, le profil du bras et la gamme de fabrication peuvent être évalués sur une base d'acceptation pertinente.