
Um braço de transferência de wafer não é apenas uma placa conformada: é um elo de localização na transferência de robô para wafer. A prioridade da usinagem é preservar a relação entre o datum de montagem do robô, a linha de centro do braço, a interface do efetuador final e quaisquer recursos de folga que controlem o curso. Uma peça pode corresponder ao seu perfil externo e ainda assim posicionar o wafer incorretamente se essas interfaces forem dimensionadas ou inspecionadas de forma independente.
Para um braço usinado, comece pelo esquema de movimento e contato e, em seguida, faça o desenho expressar as interfaces que o estabelecem. O material exato, a condição superficial, o processo de limpeza e a deflexão admissível dependem da ferramenta e da instalação; eles devem ser especificados a partir do projeto do equipamento, e não presumidos a partir da palavra “semicondutor”.”
O que o braço deve localizar
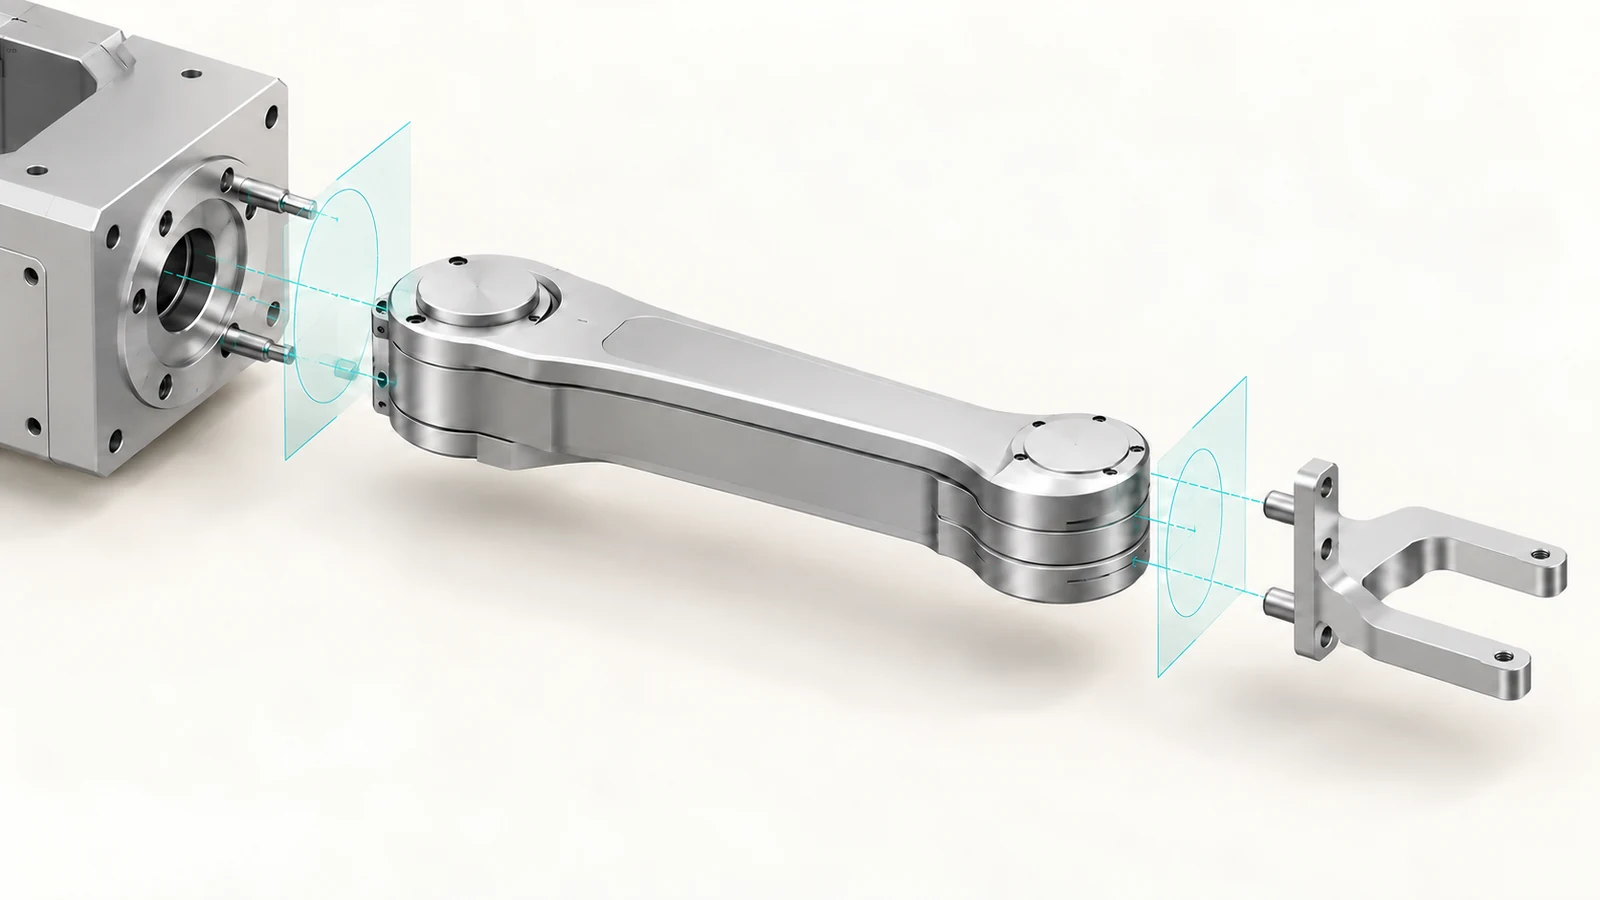
Um braço de transferência de wafer conecta um robô ou conjunto de movimento a um efetuador final que entra em contato com o wafer. Sua função é conduzir o efetuador final por um caminho definido, mantendo a posição e a orientação pretendidas na transferência. Isso torna a geometria de montagem e de interface do braço mais relevante do que um contorno cosmético: um pequeno erro angular ou lateral na extremidade de montagem pode aparecer como um erro de posicionamento maior na extremidade oposta, porque o braço atua como uma alavanca.
Separe três funções no desenho. A interface do lado do robô estabelece a posição do braço; o corpo do braço suporta a carga e define o alcance; a interface do efetuador final estabelece a relação com a ferramenta ou lâmina. Se se espera que uma superfície localize e outra apenas fixe, deixe essa distinção explícita. Caso contrário, um fornecedor pode inferir o esquema de datum a partir de faces convenientes, em vez do método real de localização da máquina.
A cadeia de interfaces importa mais do que o contorno
Pense no conjunto como uma cadeia de referências: face do robô, recurso de localização, linha de centro do braço, face de montagem do efetuador final e geometria de contato com o wafer. As tolerâncias mais úteis são aquelas que controlam as relações ao longo dessa cadeia. Aplicar dimensões independentes apertadas a cada aresta pode aumentar o esforço de inspeção sem controlar melhor a transferência.
| Grupo de recursos | Questão a resolver | Implicação para o desenho ou para a inspeção |
|---|---|---|
| Montagem no robô | Qual face e quais recursos estabelecem a posição? | Identifique a face de datum e os furos de localização, pinos ou piloto, se utilizados. |
| Alcance do braço | Qual eixo ou linha de centro controla a posição final? | Dimensione a relação funcional, não apenas o comprimento externo. |
| Interface do efetuador final | Como a lâmina ou ferramenta é assentada de forma repetível? | Controle a face relevante, o padrão de furos e a orientação em conjunto. |
| Recursos de folga | O que deve passar nas proximidades durante o movimento? | Forneça informações de envelope ou zona de exclusão a partir do projeto do equipamento. |
Não presuma que um determinado rasgo, ressalto ou furo seja um recurso de localização só porque parece conveniente. Confirme os pontos reais de contato da montagem. Se pinos localizam o componente e parafusos fornecem força de fixação, os recursos de localização e sua relação merecem prioridade sobre a folga dos furos de parafuso.
Uma rota que protege o esquema de datum
Para um braço tipo placa, uma rota prática de fresamento costuma estabelecer primeiro a face de montagem primária, depois criar os recursos de localização e a interface do efetuador final a partir de referências controladas. O perfil externo pode ser acabado depois que as faces e os padrões críticos estiverem estáveis, a menos que a fixação escolhida exija o perfil antes. Este é um princípio de planejamento, não um processo prescrito: o tamanho da peça, a condição do material bruto, a geometria e o acesso da máquina podem alterar a sequência.
Quando várias faces ou padrões de furos devem permanecer relacionados, pergunte se uma única configuração pode usiná-los sem perder acesso ou suporte. Uma rota multieixo pode reduzir a re-fixação para algumas formas, mas eixos adicionais não melhoram automaticamente a precisão; a transferência de datum e o método de inspeção ainda determinam o que pode ser verificado. Consulte o capacidade de fresamento CNC para o contexto do processo.
O alcance longo e as seções finas tornam a fixação parte da estratégia dimensional. A fixação pode distorcer um braço esbelto, e a remoção de material de um lado pode liberar tensões ou alterar sua forma. Se a planicidade ou o alinhamento de ponta a ponta for funcionalmente importante, defina como a peça deve ser apoiada durante a inspeção e evite tratar uma medição em estado livre como equivalente a uma condição de montagem fixada.

Onde rigidez, alcance e acesso competem
Um alcance maior pode melhorar o acesso, mas aumenta a sensibilidade ao erro angular e à deflexão. Uma seção mais espessa pode melhorar a rigidez, consumindo folga ou adicionando massa móvel. Bolsões de alívio podem reduzir massa, mas deixam paredes finas mais difíceis de fixar sem distorção. São decisões acopladas: a melhor geometria é a que preserva o caminho de transferência e as interfaces dentro do envelope do equipamento, não necessariamente o braço mais leve ou com mais bolsões.
Da mesma forma, o acabamento superficial e a limpeza são requisitos separados. Um acabamento usinado não estabelece, por si só, a adequação ao controle de partículas, e uma peça limpa não prova que as suas faces de localização cumprem o desenho. Especifique separadamente quaisquer requisitos de limpeza, embalagem ou manuseamento e confirme que o processo escolhido é compatível com o equipamento e os materiais reais. Não inferir uma qualificação de sala limpa a partir da capacidade de um fornecedor para maquinar um componente.
O que colocar no desenho e na RFQ
Um pedido de cotação útil fornece ao fornecedor contexto suficiente para proteger o esquema de localização sem lhe pedir que adivinhe a função da máquina. Inclua:
- O modelo 3D mais um desenho cotado com revisão e unidades.
- O datum de montagem, as características de localização e quais as superfícies que fixam em vez de localizar.
- A interface do efetuador final e a relação que deve ser mantida com o lado do robô.
- Material e têmpera, se selecionados; caso contrário, indique que a seleção do material ainda está em aberto.
- Requisitos de superfície, rebarbação, limpeza, embalagem e rastreabilidade, quando aplicável.
- Dimensões críticas para a função e a condição de inspeção ou montagem pretendida.
- Quantidade, fase de protótipo/produção e quaisquer expectativas de controle de alterações.
Se o design não estiver congelado, envie o envelope de interface e as restrições de movimento com o modelo. Isso permite que a discussão de fabrico se concentre no acesso, na fixação da peça e nas relações entre características, em vez de numa comparação de preços baseada apenas no perfil.
Como avaliar a interface acabada
Reveja o braço em relação à mesma cadeia de datums usada para o projetar. Confirme que as características de localização do lado do robô e a interface do efetuador final são medidas a partir de referências consistentes e, em seguida, verifique se a peça assenta como pretendido na montagem. Um relatório que lista dimensões individuais de furos mas omite a sua relação pode não responder à questão central: o efetuador final montado chegará à posição de transferência pretendida?
O plano de maquinação correto começa, portanto, pela função de transferência, não pela silhueta. Uma vez explícitos a cadeia de localização, o envelope de movimento e a condição de inspeção, o perfil do braço e a rota de fabrico podem ser avaliados com base numa base de aceitação significativa.