ロボット関節が故障するのは、単一の直径が間違っているからということはほとんどありません。動作品質は、軸受座、シャフトインターフェース、ギアボックスパイロット、モーターマウント、センサー基準、ハウジング剛性、締結具予圧、組立慣行の連鎖に依存します。CNC加工はこれらの特徴を制御できますが、関節の動作軸を中心に構築されたデータムと検査計画だけが、個々には許容範囲内の部品が組立後にバックラッシ、振れ、発熱、固着を生じることを防げます。.
本ガイドでは、関節を機械システムとして扱います。設計からワーク保持、材料除去、仕上げ、検査、組立に至るまで動作軸を追跡し、エンジニアが反復可能な動きを実際に制御する要素を指定できるようにします。.
目次
動作チェーンをマッピングする 軸を中心にデータムを構築する はめあいと予圧はシステム上の決定事項 軽量ハウジングは動く可能性がある インターフェース別の材料と仕上げ 孤立した寸法ではなく関係を検査する 組立でループを閉じる ロボット関節RFQパッケージ 関節加工FAQ
公差設定の前に動作チェーンをマッピングする
機能軸を中心にデータムを構築する
はめあいと予圧はシステム上の決定事項である
症状
考えられるインターフェースの原因
確認事項
動作中にジョイントが発熱する
過大な予圧、芯ずれ、仕上げの干渉
ボアの関係、組付すきま、温度
バックラッシが予想を超える
積み上げ、パイロットの緩み、ギアまたは軸受の遊び
荷重下での完全な動作チェーン
エンコーダのゼロ点がずれる
センサー基準またはシャフトの振れ
エンコーダの機能軸への取り付け
軽量ハウジングは機械とロボット間で移動可能
インターフェース別に材料と仕上げを割り当てる
アルミニウムは低質量と切削性を提供し、鋼はコンパクトで荷重のかかるインターフェースを支持できる。ステンレスやチタンは腐食、温度、または重量の優先事項に適する場合がある。選定は引張強度だけでなく、剛性、疲労、摩耗、ねじ耐久性、異種金属接触、および供給を考慮しなければならない。.
仕上げは嵌合と接地を変化させる可能性がある。陽極酸化は軸受座や電気接点でマスキングが必要な場合がある。めっき、不動態化、硬質コーティング、および潤滑剤はインターフェース固有の指示が必要である。レビューすること CNC表面仕上げ を公差スタックの一部として。.
孤立した寸法ではなく関係を検査する
組立でループを閉じる
挿入力、軸受挙動、シムの使用、トルク、ジョイントの引きずり、バックラッシュ、電流消費、温度、騒音、および校正結果を記録すること。組立が失敗した場合、すぐに部品図面を厳しくしないこと。原因が部品形状、購入要素、清浄度、潤滑、締結順序、または公差配分にあるかどうかを判断すること。.
組立の証拠を加工と検査にフィードバックすること。機能ゲージまたは的を絞った関係は、無関係な複数の寸法に厳しい限界を追加するよりも価値がある場合がある。これは親 CNC機械加工の用途 原則を反映している:プロセス管理は適用機能に従うべきである。.
ロボットジョイントRFQパッケージ
Assembly context and motion-axis sketch
3D model plus datum-based drawing
Bearing, gearbox, shaft, motor, and sensor interfaces
Material, heat treatment, finish, masking, and lubrication
Free-state and assembled-state requirements
Critical relationship inspection and report needs
Prototype quantity, production releases, and revision outlook
Joint Machining FAQs
It is often beneficial for related axes, but geometry and equipment determine feasibility. A controlled transfer can also work when datums and verification preserve the relationship.
Does a tighter bearing fit remove backlash?
Not by itself. Backlash can originate in gears, splines, shafts, bearings, housing relationships, fasteners, or control compensation. Excessive fit can add heat and damage.
When is five-axis machining useful?
It can reduce setups for multi-face housings and preserve feature relationships, but axis count should follow access and datum needs rather than become a drawing requirement.
Correlate dimensions with assembled motion
Gearbox and bearing interfaces should be reviewed as an assembly stack rather than separate diameter checks. Shoulder squareness, housing bore alignment, cover compression, fastener pattern, bearing seat texture, and thermal fit can all change preload or torque. Ask what is measured before assembly, what is verified after tightening, and which condition represents operation.
Cable passages, hard stops, seals, and lubrication features frequently compete for space around a joint. A passage that is harmless in CAD can weaken a bearing wall, create a burr near a cable, or force an extra setup that breaks datum continuity. Include routing and service envelopes in DFM.
During pilot builds, correlate dimensional records with backlash, breakaway torque, current draw, vibration, temperature, and positional repeatability. If performance changes while dimensions pass, investigate form, orientation, clamping distortion, surface condition, and component interaction instead of tightening every tolerance.
Procurement should also ask how matched features are protected through finishing, cleaning, packaging, and transport. Dedicated covers and noncontact supports reduce avoidable joint failures.
Control the route around the bearing axis
Sequence roughing, stabilization, semifinishing, and final bearing features so material removal and clamping do not rewrite alignment. For thin housings, leave balanced stock, avoid concentrating residual stress on one side, and define where the part is supported during final measurement. If two bores must share an axis, evaluate whether they can be produced or verified from a common reference without an uncontrolled transfer.
Finishes and inserts can change the stack. Anodizing may build on fits and mask datum edges; pressed bushings can distort nearby bores; thread inserts can pull on thin walls; abrasive finishing can soften shoulders. The route should identify features protected, masked, finish-machined, or rechecked after these operations.
Inspection plans should include bore size and form, common-axis relationship, shoulder location, face runout, hole-pattern position, and relevant surface texture. Choose gauges and CMM strategies that reproduce the functional setup. A diameter measured at one depth does not prove cylindricity, and two individually correct bores do not prove alignment.
When reviewing a supplier, ask to see how datum transfers, unclamped conditions, and post-finish verification are controlled. These details reveal more about joint performance than a general claim of tight-tolerance capability.

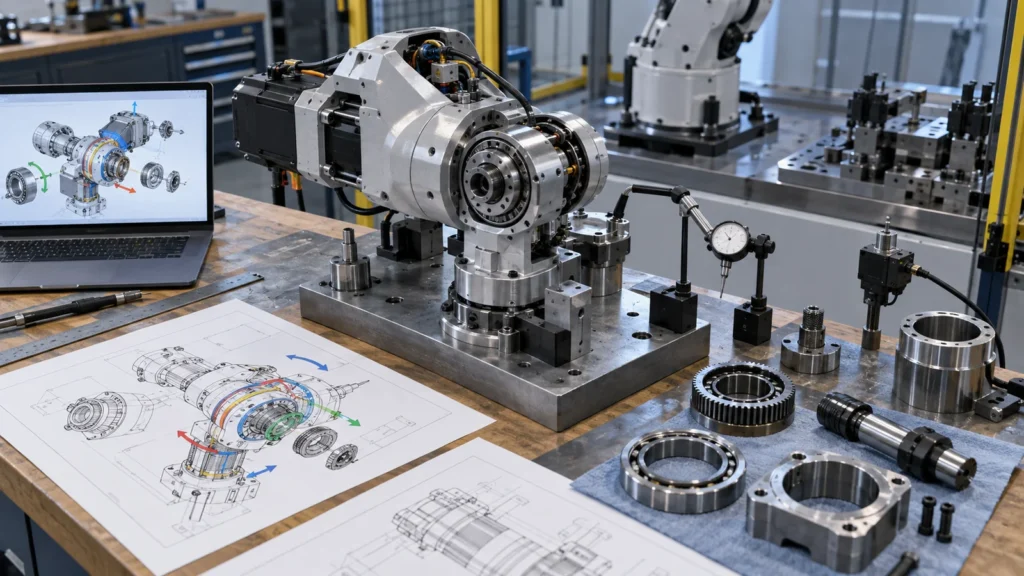 モーターまたはアクチュエータからギアボックス、シャフト、軸受、ハウジング、リンク、末端負荷までの力と位置の連鎖を図示します。位置または負荷を伝達するすべてのパイロット、ショルダー、ボア、フェース、ダウエル、締結具、エンコーダー特徴をマークします。これにより、半径方向の振れ、軸方向のがたつき、バックラッシ、剛性、センサーアライメントに影響する関係が明らかになります。
すべての寸法を厳しくする必要はありません。外観カバーと軸受座の関係は同じ管理を受けるべきではありません。許容される関節誤差に基づいてチェーンに公差を配分し、組立が必要とする箇所では調整代を確保します。.
 主要なデータムシステムは、そのジョイントが使用時にどのように位置決めされるかを表すべきです。取付面が軸方向の位置を確立し、精密ボアまたはパイロットが回転軸を確立し、二次的なフィーチャーが回転方向の位置決めを制御する場合があります。都合の良い素材面をデータムとして選択すると検査は容易になりますが、組立誤差を隠してしまう可能性があります。
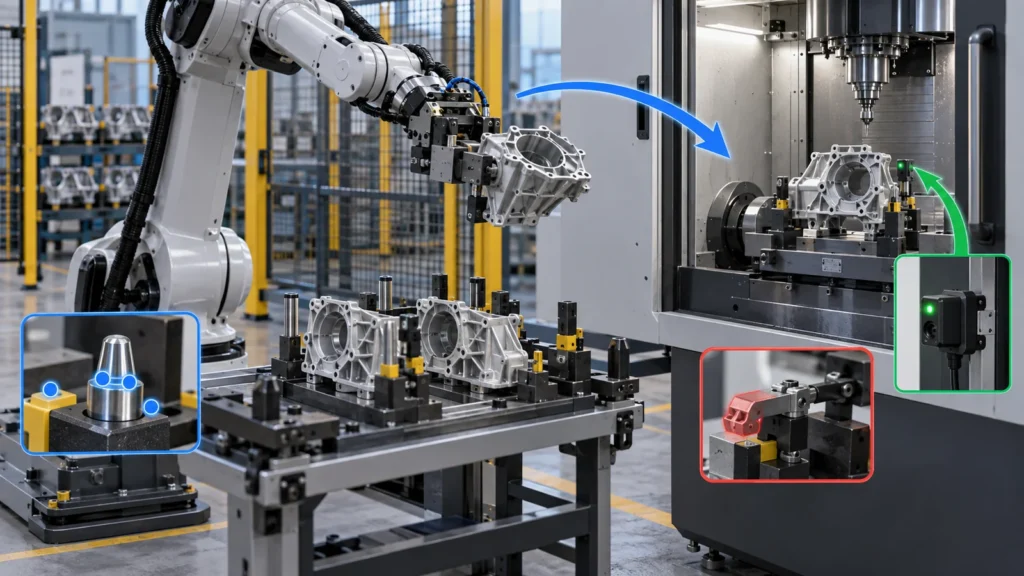
工程計画では、実用的な範囲で関連するボアと面を1回の段取りで加工するべきです。段取り替えが避けられない場合は、加工基準フィーチャー、プロービング、または機能軸を復元する治具を使用してください。 ロボットジョイント加工 ランディングページは商業的な意図を支援できますが、本記事はその背後にあるエンジニアリング上の関係に焦点を当てています。.
 軸受のはめあいは、荷重方向、リングの回転、材料、肉厚、温度、組立方法、および使用要件に依存します。別のジョイントからコピーしたはめあいは、クリープ、過大な予圧、保守の困難、またはハウジングの変形を引き起こす可能性があります。ギアボックスのパイロットおよびシャフトインターフェースも同様の機能レビューが必要です。.
 ポケット加工されたアルミニウムジョイントボディは質量を低減するが、残留応力を解放したり、クランプ下でたわんだり、仕上げ加工や組立中に変形したりする可能性がある。バランスの取れた粗加工、応力を考慮した素材、段階的加工、制御されたクランプ、および応力緩和後の最終切削が役立つ。図面で定義された状態で重要な形状を測定すること。
締結具の予荷重は、自由状態での検査に合格しても薄い軸受壁を変形させる可能性がある。組立状態をモデル化して試験すること。リブと局部ボスは、アクセス不能なポケットや不要な工具到達を生じさせることなく、荷重経路を支持するべきである。.
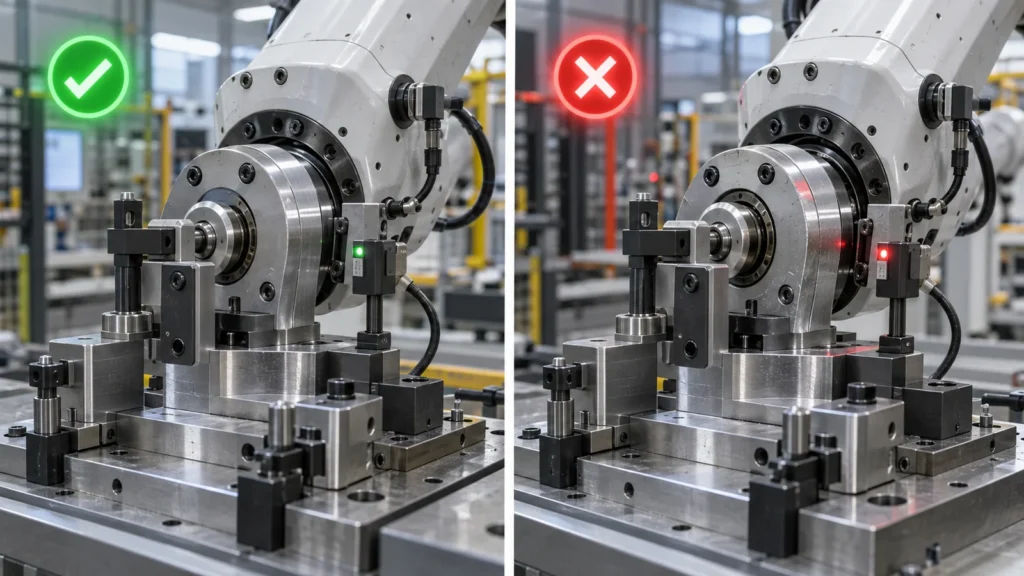 ノギスは幅を確認できるが、2つの軸受ボアが意図した軸を共有しているかは確認できない。検査は図面に従って、同軸度または位置、面対軸の向き、振れ、平坦度、穴パターン、および表面要件を網羅するべきである。方法と治具はデータム構造を代表するものでなければならない。
CMM検査は複雑な関係に適する場合がある。ボアゲージ、真円度測定器、ハイトゲージ、または機能治具は、特定の特徴に対してより良い証拠を提供する場合がある。コーティングが存在するか、および部品が自由状態か拘束状態かを定義すること。.