
Este guia trata a junta como um sistema mecânico. Ele acompanha o eixo de movimento desde o projeto até a fixação da peça, remoção de material, acabamento, inspeção e montagem, para que os engenheiros possam especificar o que realmente controla o movimento repetível.
Mapeie a Cadeia de Movimento Antes de Toleranciar
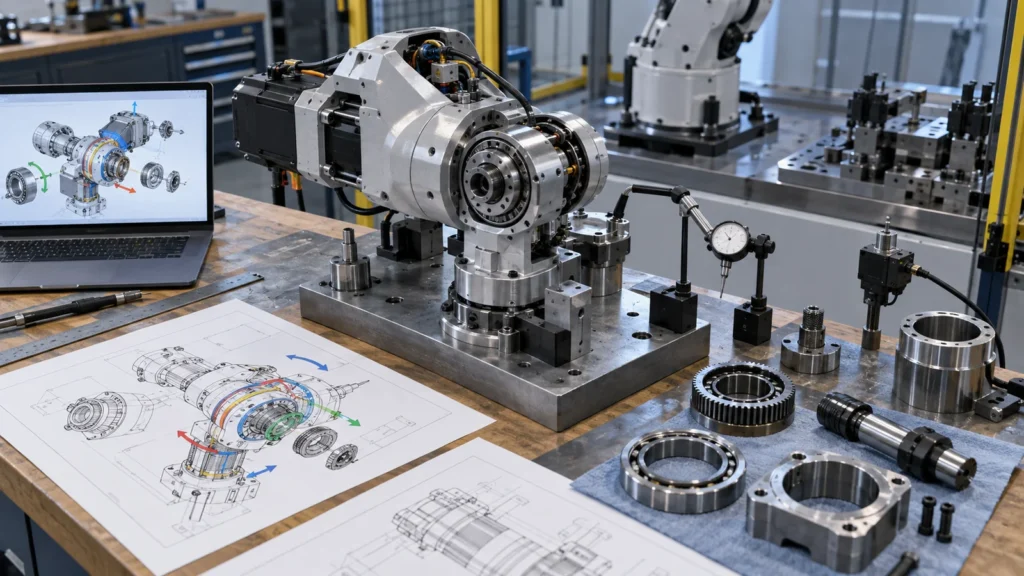 Trace a cadeia de força e localização desde o motor ou atuador através da caixa de engrenagens, eixo, rolamentos, carcaça, elo e carga final. Marque cada piloto, ombro, furo, face, pino de posicionamento, fixador e característica do encoder que transfere posição ou carga. Isso revela quais relações influenciam a excentricidade radial, a folga axial, a folga, a rigidez e o alinhamento do sensor.
Não aperte todas as dimensões. Uma tampa cosmética e uma relação de assento de rolamento não merecem o mesmo controle. Aloque tolerância para a cadeia com base no erro admissível da junta e, em seguida, preserve o ajuste onde a montagem precisar.
Construa Datums em Torno do Eixo Funcional
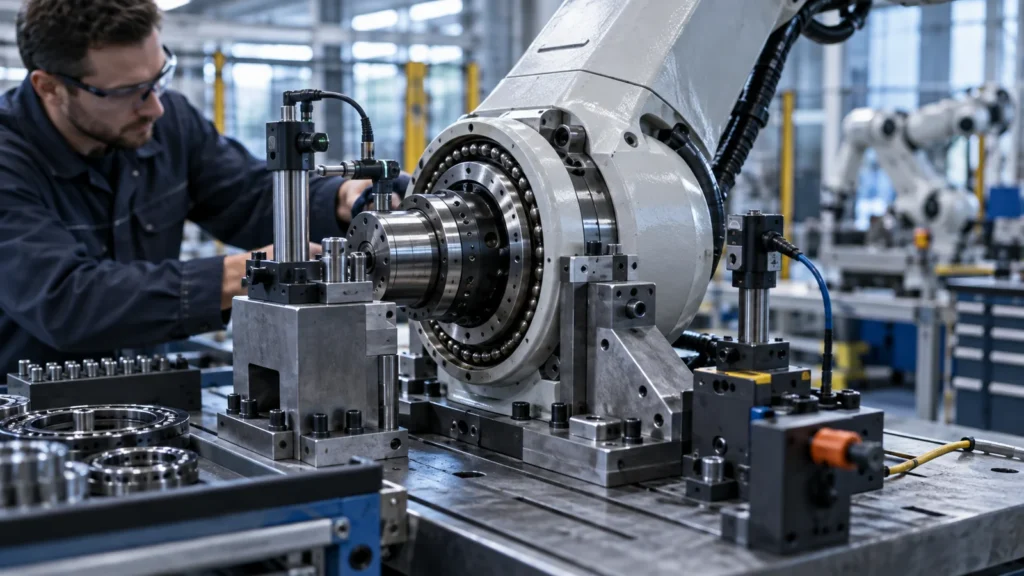 O sistema de datum primário deve representar como a junta se localiza em serviço. Uma face de montagem pode estabelecer a posição axial, enquanto um furo de precisão ou piloto estabelece o eixo de rotação e uma característica secundária controla o posicionamento angular. Selecionar faces de estoque convenientes como datums pode facilitar a inspeção, mas ocultar erros de montagem.
O planejamento de processo deve manter furos e faces relacionados em uma única configuração sempre que possível. Quando a transferência for inevitável, use características de referência usinadas, apalpação ou dispositivos que recuperem o eixo funcional. O a usinagem de juntas robóticas landing page pode apoiar a intenção comercial, enquanto este artigo se concentra nas relações de engenharia por trás dele.
Ajustes e Pré-carga São Decisões de Sistema
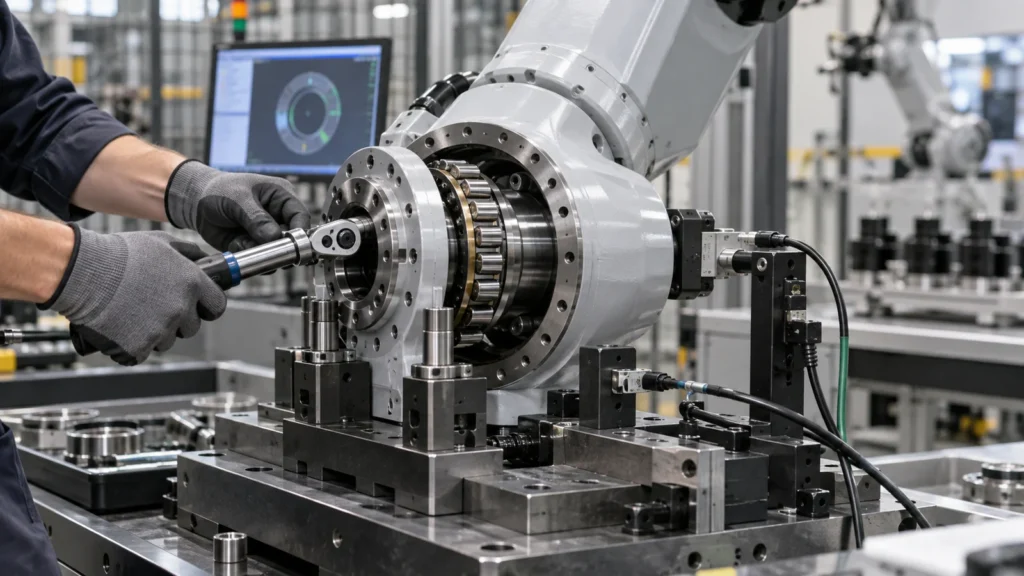 Os ajustes de rolamentos dependem da direção da carga, rotação do anel, material, espessura da parede, temperatura, método de montagem e necessidades de serviço. Um ajuste copiado de outra junta pode criar deslizamento, pré-carga excessiva, dificuldade de manutenção ou distorção da carcaça. Pilotos de caixa de engrenagens e interfaces de eixo precisam de revisão funcional semelhante.
Carcaças leves podem se mover entre máquina e robô
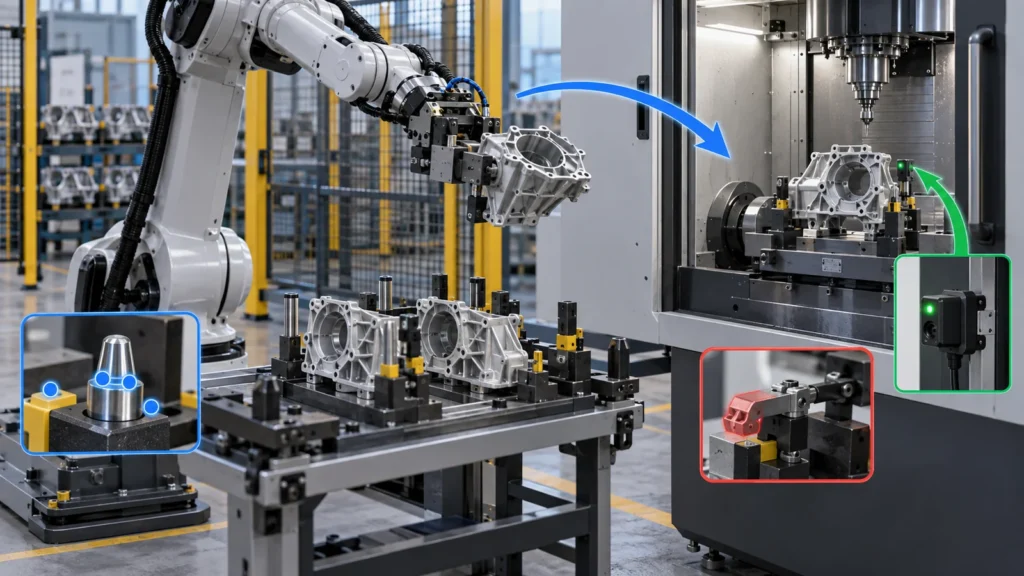 Corpos de junta de alumínio com bolsões reduzem massa, mas podem liberar tensões residuais, defletir sob fixações ou distorcer durante acabamento e montagem. Desbaste equilibrado, sobremetal com atenção às tensões, usinagem em etapas, fixação controlada e cortes finais após relaxamento podem ajudar. Meça a geometria crítica na condição definida pelo desenho.
A pré-carga do fixador pode deformar paredes finas de rolamento mesmo quando a inspeção em estado livre é aprovada. Modele e teste a condição montada. Nervuras e bossas locais devem suportar os caminhos de carga sem criar bolsões inacessíveis ou alcance desnecessário da ferramenta.
Atribua material e acabamento por interface
O alumínio oferece baixa massa e usinabilidade; os aços podem suportar interfaces compactas carregadas; aço inoxidável ou titânio podem atender a prioridades de corrosão, temperatura ou peso. A seleção deve considerar rigidez, fadiga, desgaste, durabilidade da rosca, contato galvânico e fornecimento — não apenas resistência à tração.
Os acabamentos podem alterar ajustes e aterramento. A anodização pode exigir mascaramento em assentos de rolamento e contatos elétricos. Galvanoplastia, passivação, revestimentos duros e lubrificantes exigem especificações específicas por interface. Revise Acabamentos de superfície CNC como parte da pilha de tolerâncias.
Inspecione relações, não dimensões isoladas
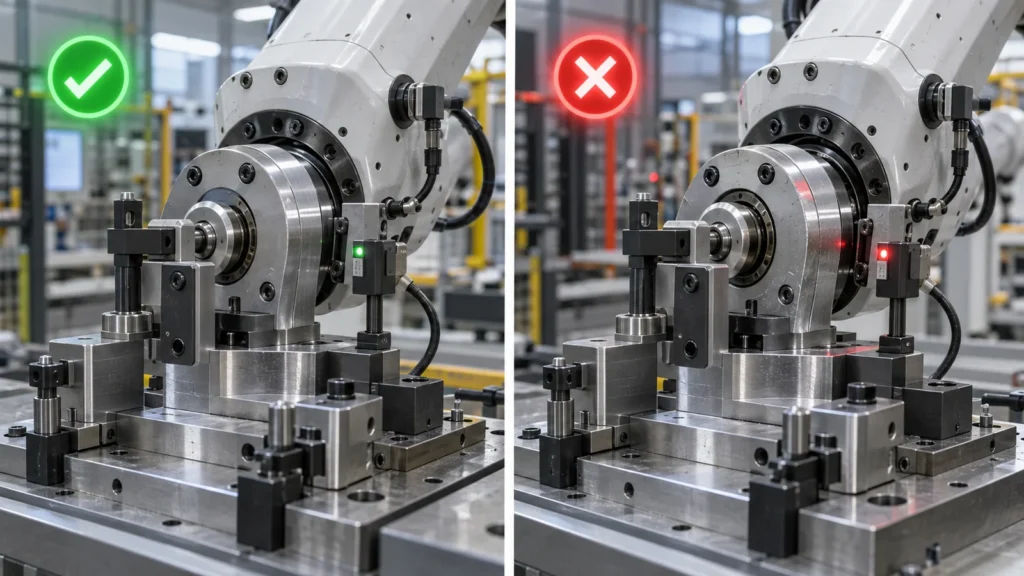 Um paquímetro pode confirmar a largura, mas não se dois furos de rolamento compartilham o eixo pretendido. A inspeção deve abranger coaxialidade ou posição, orientação face-eixo, batimento, planicidade, padrões de furos e requisitos de superfície conforme o desenho. O método e a fixação devem representar a estrutura de datum.
A inspeção por CMM pode atender a relações complexas; medidores de furo, equipamentos de circularidade, medidores de altura ou dispositivos funcionais podem fornecer melhores evidências para características específicas. Defina se o revestimento está presente e se a peça está livre ou restringida.
Feche o ciclo na montagem
Registre força de inserção, comportamento do rolamento, uso de calços, torque, arrasto da junta, folga, consumo de corrente, temperatura, ruído e resultados de calibração. Quando a montagem falha, não aperte imediatamente o desenho da peça. Determine se a causa é geometria do componente, elementos comprados, limpeza, lubrificação, sequência de fixação ou alocação de tolerâncias.
Retorne as evidências de montagem para a usinagem e inspeção. Um medidor funcional ou uma relação direcionada pode ser mais valioso do que adicionar limites apertados a várias dimensões não relacionadas. Isso reflete o princípio aplicações da usinagem CNC principal: os controles de processo devem seguir a função da aplicação.
Pacote de RFQ de junta robótica
- Contexto de montagem e esboço do eixo de movimento
- Modelo 3D mais desenho baseado em datum
- Interfaces de rolamento, caixa de engrenagens, eixo, motor e sensor
- Material, tratamento térmico, acabamento, mascaramento e lubrificação
- Requisitos de estado livre e estado montado
- Necessidades de inspeção e relatório de relacionamentos críticos
- Quantidade de protótipos, liberações de produção e perspectiva de revisão
Perguntas frequentes sobre usinagem conjunta
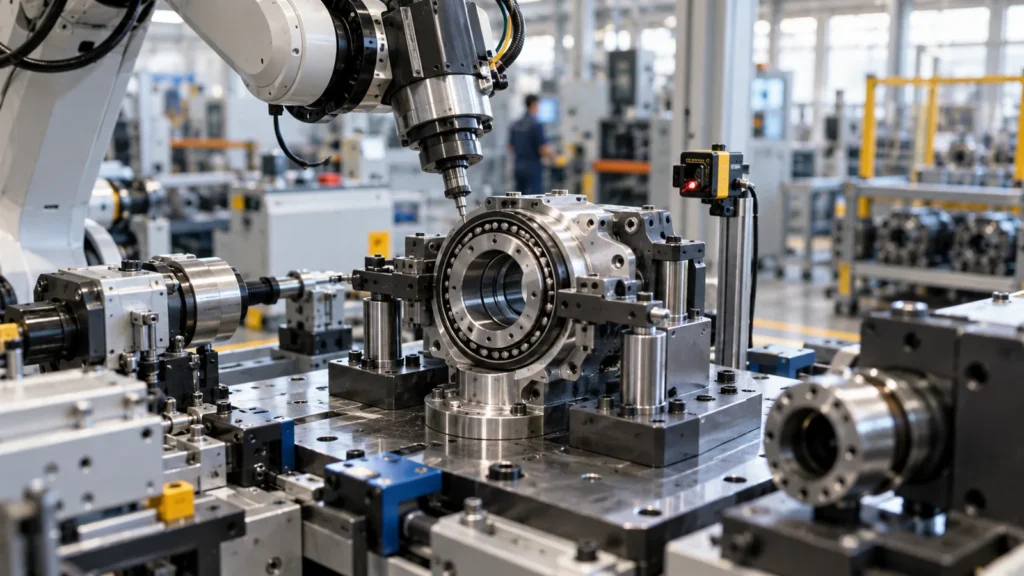
Muitas vezes é benéfico para eixos relacionados, mas a geometria e o equipamento determinam a viabilidade. Uma transferência controlada também pode funcionar quando datums e verificação preservam o relacionamento.
Um ajuste mais apertado do rolamento elimina a folga?
Não por si só. A folga pode originar-se em engrenagens, estrias, eixos, rolamentos, relacionamentos da carcaça, fixadores ou compensação de controle. Um ajuste excessivo pode adicionar calor e danos.
Quando a usinagem de cinco eixos é útil?
Pode reduzir configurações para carcaças multifaces e preservar relacionamentos de recursos, mas a contagem de eixos deve seguir as necessidades de acesso e datum em vez de se tornar um requisito de desenho.