
Einleitung: Die Bausteine der autonomen Lieferung
Das leise Summen eines kleinen, fahrbaren Fahrzeugs, das einen Bürgersteig entlangfährt, wird zu einer immer häufigeren städtischen Klangkulisse. Diese autonomen Kuriere stellen einen bedeutenden Sprung in der Logistik dar und versprechen eine schnellere, günstigere und effizientere Lieferung auf der letzten Meile. Doch was verwandelt eine einfache Kiste auf Rädern in einen zuverlässigen, selbstfahrenden Lieferboten? Die Antwort liegt in einer anspruchsvollen Integration spezialisierter Hardware und Software. Das Verständnis der grundlegenden Lieferroboter-Teile ist der Schlüssel, um zu verstehen, wie diese Maschinen in komplexen, dynamischen Umgebungen sicher und effektiv arbeiten. Von den Sensoren, die als ihre Augen fungieren, bis hin zu den Motoren, die ihre Fahrt antreiben, spielt jede Komponente eine entscheidende Rolle. Dieser Artikel zerlegt die Anatomie eines Lieferroboters und untersucht die wesentliche Hardware, die das physische Fundament dieser autonomen Revolution bildet.
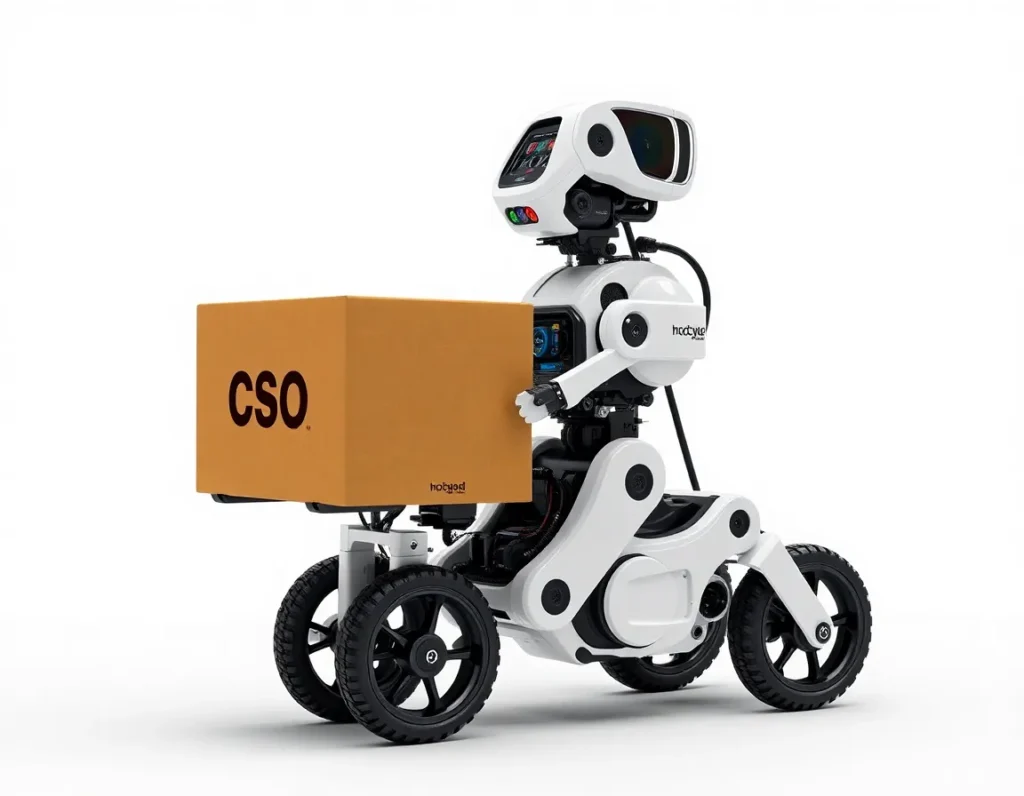
Kernkomponenten: Die wesentliche Hardware eines Lieferroboters
Im Grunde genommen ist ein Lieferroboter ein mobiler, sicherer Behälter mit einem Gehirn. Die Kernhardware lässt sich in mehrere voneinander abhängige Systeme kategorisieren, von denen jedes einzelne Teile hat, die zusammenwirken. Das Chassis bildet das Skelett des Roboters, einen starren Rahmen, der typischerweise aus leichten und dennoch langlebigen Materialien wie Aluminium oder fortschrittlichen Verbundwerkstoffen besteht. Dieser Rahmen muss täglichen Stößen, Vibrationen und Witterungseinflüssen standhalten und gleichzeitig Befestigungspunkte für alle anderen Systeme bieten. An diesem Chassis ist das Antriebssystem befestigt, das aus Rädern, Motoren und Federung besteht. Die meisten Bürgersteigroboter verwenden eine Kombination aus angetriebenen Rädern und Lenkrollen für Stabilität und Wendigkeit, oft mit einem Differentialantrieb, der enge Kurven und sogar Drehungen auf der Stelle ermöglicht.
Das rechnerische Herzstück ist der Hauptbordcomputer, ein robust ausgeführter Prozessor, der das Betriebssystem und die KI-Software des Roboters ausführt. Dieser Computer fusioniert Daten von allen Sensoren, um in Echtzeit Navigationsentscheidungen zu treffen. Angetrieben wird alles von der Batterie und dem Energiemanagementsystem, einem Hochleistungs-Lithium-Ionen-Akku, der für den ganzen Tag ausgelegt ist. Die vielleicht äußerlich sichtbarste Kernkomponente ist das Frachtabteil bzw. der Frachtraum. Dies ist keine einfache Kiste; es ist ein sicherer, oft klimatisierter Schrank mit elektronischen Schlössern, die nur vom vorgesehenen Empfänger über einen sicheren Code oder eine App geöffnet werden können. Diese grundlegenden Teile – der Rahmen, der Antriebsstrang, der Computer, die Batterie und der Frachtraum – bilden die physische Plattform, auf der die Intelligenz des Roboters aufgebaut ist.
Navigations- und Wahrnehmungssysteme: Wie Lieferroboter sehen und sich bewegen
Damit sich ein Roboter in einer für Menschen gebauten Welt zurechtfindet, benötigt er eine Reihe von Wahrnehmungswerkzeugen, die weit über die menschlichen Sinne hinausgehen. Dieses System ist ein komplexes Geflecht aus Sensoren und Software, das ein Echtzeit-3D-Verständnis der Umgebung erzeugt. Die primären Sensoren sind LiDAR-Einheiten (Light Detection and Ranging), die Laserimpulse aussenden, um Entfernungen zu umgebenden Objekten mit äußerster Präzision zu messen und eine detaillierte Punktwolkenkarte der Umgebung des Roboters zu erstellen. Dies wird oft durch Stereovisionskameras ergänzt, die reichhaltige Farb- und Texturdaten liefern und dem Roboter helfen, Ampeln zu interpretieren, Straßenschilder zu lesen und bestimmte Objekte wie Fußgänger oder Haustiere zu identifizieren.
Für eine präzise Positionierung und Orientierung verlassen sich Roboter auf eine Kombination aus GPS (für die grobe Standortbestimmung), inertialen Messeinheiten (IMUs mit Beschleunigungsmessern und Gyroskopen) und Radodometrie. Die IMU verfolgt die Beschleunigung und Rotation des Roboters und füllt Lücken, wenn GPS-Signale schwach sind, beispielsweise in städtischen Häuserschluchten oder unter Baumkronen. Ultraschallsensoren dienen als Nahbereichs-Sicherheitsnetz und erkennen unmittelbare Hindernisse auf Bodenhöhe, wie Bordsteine oder unerwartete Objekte, die unter das Sichtfeld des LiDAR fallen könnten. All diese Rohsensordaten werden gleichzeitig vom Bordcomputer mithilfe einer Technik namens Sensorfusion verarbeitet. Fortschrittliche Algorithmen, einschließlich der simultanen Lokalisierung und Kartierung (SLAM), ermöglichen es dem Roboter, eine Karte eines unbekannten Gebiets zu erstellen und gleichzeitig seinen eigenen Standort darin zu verfolgen. Diese verarbeitete Wahrnehmung ermöglicht die Pfadplanung, bei der der Roboter die sicherste und effizienteste Route zu seinem Ziel berechnet und sich dynamisch an statische Hindernisse wie Briefkästen und dynamische wie sich bewegende Personen anpasst.
Sensorfusion und Echtzeit-Entscheidungsfindung
Die wahre Magie liegt nicht in einem einzelnen Sensor, sondern in deren Integration. Eine Kamera mag eine rote Form sehen, doch in Kombination mit LiDAR-Daten, die ihre Position über einer Fahrspur bestätigen, interpretiert das System sie als Ampel. Die IMU erkennt eine leichte Neigung und bestätigt, dass sich der Roboter an einem Bordstein befindet. Diese kontinuierliche Analyse im Millisekundentakt ermöglicht nuanciertes Verhalten: Verlangsamen, wenn Kinder in der Nähe sind, großzügiger Abstand zu einer Person mit einem Hund an der Leine oder ein vollständiger und vorhersehbarer Halt an einem Fußgängerüberweg. Das Navigationssystem ist eine ständige Schleife aus Wahrnehmung, Planung und Aktion, wodurch der Roboter nicht nur ein blinder Befolger eines vorprogrammierten Pfades ist, sondern ein aufmerksamer Teilnehmer am gemeinsamen Raum des Bürgersteigs.
Energie und Antrieb: Batterien, Motoren und Ausdauer
Die Autonomie eines Lieferroboters ist direkt an seine Energieunabhängigkeit geknüpft. Antriebs- und Energiesysteme sind auf Ausdauer, Zuverlässigkeit und leisen Betrieb ausgelegt. Der Eckpfeiler ist ein hochdichter Lithium-Ionen- oder Lithium-Polymer-Akku, ähnlich denen in Elektrofahrzeugen, aber verkleinert. Diese Batterien werden aufgrund ihrer Fähigkeit ausgewählt, über eine ganze Schicht – typischerweise 8 bis 12 Stunden – mit einer einzigen Ladung eine konstante Leistung zu liefern und gleichzeitig die rechenintensiven Sensoren und den Computer mit Strom zu versorgen. Ausgefeilte Batteriemanagementsysteme (BMS) überwachen Zellzustand, Temperatur und Ladezyklen, um Lebensdauer und Sicherheit zu maximieren.
Diese gespeicherte elektrische Energie treibt bürstenlose Gleichstrommotoren an, die für ihre Effizienz, ihren geringen Wartungsaufwand und ihre präzise Drehmomentregelung geschätzt werden. Die Motoren sind über Getriebe oder Direktantriebe mit den Rädern verbunden und liefern die nötige Kraft, um leichte Steigungen zu überwinden, sich auf unebenem Pflaster fortzubewegen und aus dem Stand anzufahren, während ein beladener Frachtraum mitgeführt wird. Die Rekuperationsbremse, bei der die Motoren als Generatoren wirken, um beim Abbremsen einen Teil der Energie zurückzugewinnen, wird häufig eingesetzt, um die Reichweite zu verlängern. Das gesamte System ist auf Effizienz ausgelegt; reifen mit geringem Rollwiderstand, aerodynamische (sofern zutreffend) Karosserieformen und energiesparende Ruhemodi für Leerlaufphasen tragen alle dazu bei, die Strecke zu maximieren, die ein Roboter zwischen zwei Ladevorgängen zurücklegen kann, die je nach Modell und Zuladung zwischen 15 und über 30 Meilen betragen kann.
Der Frachtraum: Sicherung und Schutz der Lieferungen
Der gesamte Zweck des Roboters gipfelt im Frachtraum. Dieser ist weit mehr als ein Kofferraum; er ist eine sichere, kundengerichtete Schnittstelle, die auf Komfort und Zuverlässigkeit ausgelegt ist. Die Fächer sind modular und in verschiedenen Größen erhältlich, um alles von einer Pizzaschachtel bis zu mehreren Einkaufstüten aufzunehmen. Kritische Designaspekte sind die Wetterfestigkeit – Dichtungen und Dichtungsringe, die Regen, Schnee und Staub fernhalten – sowie die Wärmedämmung. Für die Essenslieferung können aktive Temperaturkontrollsysteme mit Peltier-Elementen oder kleinen Kompressoren heiße oder kalte Temperaturen während der gesamten Fahrt aufrechterhalten.
Sicherheit hat höchste Priorität. Die Fächer verfügen über robuste, elektronisch gesteuerte Verriegelungsmechanismen, die sich beim Schließen automatisch einrasten. Der Zugang wird ausschließlich über einen Einmal-PIN-Code oder einen digitalen Schlüssel gewährt, der an die Smartphone-App des Empfängers gesendet wird, sodass die Lieferung nur von der vorgesehenen Person entgegengenommen werden kann. Im Inneren können die Fächer verstellbare Trennwände, rutschfeste Oberflächen und sogar Federungssysteme zur Polsterung zerbrechlicher Gegenstände enthalten. Das Design priorisiert ein einfaches Beladen für die Betreiber und ein einfaches, intuitives Entnehmen für die Kunden, wobei die Fächer oft auf einer bequemen Höhe liegen, um Bücken zu vermeiden. Dieser Fokus auf das Frachterlebnis stellt sicher, dass die Waren in demselben Zustand ankommen, in dem sie verladen wurden, und erfüllt damit das Versprechen der autonomen Lieferung.
Kommunikation und Steuerung: Die Verbindung des Roboters zur Welt
Die autonome Fahrt eines Lieferroboters ist keine einsame Angelegenheit. Sie ist ein kontinuierlicher, datenreicher Dialog mit einem größeren Netzwerk, ermöglicht durch eine hochentwickelte Suite von Kommunikations- und Steuerungssystemen. Diese Systeme sind die Lebensadern des Roboters und ermöglichen es ihm, Aufträge zu empfangen, dynamisch zu navigieren und seinen Status zu melden, während er stets unter der wachsamen Aufsicht von Fernbedienern bleibt.
Im Zentrum dieser Konnektivität steht eine Kombination aus Mobilfunknetzen (4G/5G), Wi-Fi und manchmal dedizierten Nahbereichskommunikationen (DSRC). Der Mobilfunk bietet die Weitverkehrsverbindung für die meisten Vorgänge und überträgt Echtzeitstandort, Sensordaten und Systemzustand zurück an eine zentrale Flottenmanagementplattform. Diese Plattform ist die Missionskontrolle, in der Disponenten Dutzende von Robotern gleichzeitig überwachen, neue Lieferaufgaben zuweisen und Live-Kamerabilder ansehen können. Die Steuerungsverbindung ist bidirektional; die Plattform kann Routenaktualisierungen senden, etwa einen Roboter um ein neu gemeldetes Hindernis oder einen Verkehrsvorfall herumleiten oder ihn zur Rückkehr zur Basis anweisen.
Für unmittelbare Interaktionen mit geringer Latenz integrieren viele Roboter lokale Kommunikationsmodule. Bluetooth Low Energy (BLE) wird häufig für den abschließenden Handshake verwendet, sodass das Smartphone eines Kunden bei Ankunft den Frachtraum sicher entriegeln kann. Ebenso ermöglichen Transceiver für Vehicle-to-Everything (V2X)-Kommunikation den Robotern die Interaktion mit intelligenter Stadtinfrastruktur, etwa mit Ampeln, die ihnen ein sicheres Überquerungsfenster gewähren und so sowohl Effizienz als auch Sicherheit erhöhen.
Der Aspekt der “Steuerung” ist eine geschichtete Hierarchie. Die primäre Navigation und Hindernisvermeidung werden vollständig an Bord vom KI-System des Roboters übernommen, das Tausende von Mikroentscheidungen pro Sekunde trifft. Ein Human-in-the-Loop-System ist jedoch für Sonderfälle entscheidend. Wenn ein Roboter auf eine Situation stößt, die seine Programmierung nicht lösen kann – etwa eine komplexe Baustelle oder ein übermäßig neugieriges Haustier –, hält er an und fordert Fernunterstützung an. Ein Bediener kann dann die Szene über die Kameras des Roboters beurteilen und ihn mithilfe einer virtuellen Joystick-Schnittstelle manuell durch die Herausforderung steuern, bevor er wieder in den autonomen Modus zurückkehrt. Dieser hybride Ansatz balanciert vollständige Automatisierung mit notwendiger menschlicher Aufsicht.
Haltbarkeit und Sicherheitsmerkmale: Für alle Bedingungen gebaut
Lieferroboter sind für die reale Welt konzipiert, die unvorhersehbar und oft unbarmherzig ist. Ihr Betriebsauftrag erfordert, dass sie bei strömendem Regen, sommerlicher Hitze, leichtem Schnee und auf unebenem städtischem Gelände zuverlässig funktionieren. Dies erfordert einen grundlegenden Fokus auf Haltbarkeit und integrierte Sicherheitsmerkmale, die den Roboter, seine Fracht und die Öffentlichkeit schützen.
Das Chassis und die Außenhülle des Roboters sind seine erste Verteidigungslinie. Der Körper besteht aus leichten und zugleich stoßfesten Materialien wie Polycarbonat-Verbundwerkstoffen oder Aluminium in Luftfahrtqualität und ist so gebaut, dass er kleinere Kollisionen, Vandalismusversuche und die allgemeine Abnutzung des täglichen Gebrauchs übersteht. Kritische Nähte sind mit Dichtungen nach IP-Schutzart (Ingress Protection) abgedichtet, die typischerweise IP65 oder höher erreichen, wodurch die interne Elektronik staubdicht und gegen starke Wasserstrahlen geschützt ist. Diese Wetterfestigkeit stellt sicher, dass ein plötzlicher Regenguss oder eine Fahrt durch eine Pfütze keinen Systemausfall verursacht.
Sicherheit ist in jede Bewegung eingebaut. Eine Kombination aus Software und Hardware schafft mehrere redundante Ebenen. Die primären Wahrnehmungssensoren (LiDAR, Kameras, Ultraschall) scannen ständig nach Hindernissen. Wenn ein Objekt oder eine Person im Weg erkannt wird, besteht die erste Reaktion des Roboters darin, langsamer zu werden, und dann vollständig anzuhalten, wenn das Hindernis bleibt. Physische Stoßfängersensoren rund um die Basis bieten eine letzte taktile Ausfallsicherheit; eine leichte Berührung löst einen sofortigen Halt aus. Hörbare Signale und ausdrucksstarke LED-Leuchten kommunizieren die Absichten des Roboters an Fußgänger und signalisieren “warten”, “in Bewegung” oder “Vorfahrt gewähren”.”
Für Extremszenarien ist ein integrierter Not-Aus-Taster (E-Stop) stets an der Außenseite des Roboters zugänglich, sodass jeder ihn sofort anhalten kann. Intern verhindern Wärmemanagementsysteme eine Überhitzung von Batterie und Computer, während Kaltwetterpakete den Betrieb in kälteren Klimazonen ermöglichen. Das Design berücksichtigt auch die Stabilität, mit einem niedrigen Schwerpunkt und Radkonfigurationen, die ein Umkippen an Steigungen oder Bordsteinkanten verhindern. Diese Merkmale gewährleisten gemeinsam, dass der Roboter nicht nur eine funktionale Maschine ist, sondern ein verantwortungsvoller und widerstandsfähiger Teilnehmer im gemeinsamen öffentlichen Raum.
Wartung, Reparatur und das Ersatzteil-Ökosystem
Um sicherzustellen, dass eine Flotte von Lieferrobotern betriebsbereit und kosteneffizient bleibt, ist eine robuste Strategie für Wartung, Reparatur und Ersatzteilmanagement unerlässlich. Anders als Unterhaltungselektronik sind diese Roboter kommerzielle Vermögenswerte, bei denen die Betriebsbereitschaft direkt mit dem Umsatz verknüpft ist, was ein proaktives und effizientes Supportsystem erfordert.
Die Wartung ist stark prädiktiv und datengesteuert. Die Flottenmanagementsoftware überwacht kontinuierlich den Zustand jedes Roboters und verfolgt Kennzahlen wie Batteriezyklenzahl, Motorstromaufnahme und Sensorkalibrierung. Algorithmen können anhand von Nutzungsmustern vorhersagen, wann eine Komponente wahrscheinlich ausfallen wird, und lösen einen Wartungsalarm aus, bevor eine Panne unterwegs auftritt. Dies ermöglicht planmäßige Wartungsarbeiten in Nebenzeiten, in denen Roboter aus dem Betrieb genommen werden können, um Inspektionen, Software-Updates und den Austausch von Komponenten durchzuführen.
Das modulare Design der meisten Lieferroboter ist ein entscheidender Faktor für eine schnelle Reparatur. Kernkomponenten Lieferroboter-Teile– wie Radmodule, Sensorgruppen, Batteriepacks und Recheneinheiten – sind als austauschbare Einheiten konzipiert. Ein Techniker kann einen defekten LiDAR-Sensor über einen Diagnoseanschluss schnell diagnostizieren, ihn abstecken und abmontieren und in wenigen Minuten ein vorkalibriertes Ersatzteil einbauen, sodass der Roboter mit minimaler Ausfallzeit wieder auf seine Route zurückkehrt. Diese Modularität verlängert die Lebensdauer des Roboters und vereinfacht die Lieferkette.
Diese Praxis führt zu einem spezialisierten Ersatzteil-Ökosystem. Original Equipment Manufacturers (OEMs) produzieren und lagern kritische proprietäre Komponenten, während Drittanbieter möglicherweise kompatible Verschleißteile wie Reifen, Stoßfängerverkleidungen oder Standardbefestigungselemente anbieten. Auch der Aftermarket für generalüberholte oder wiederaufbereitete Hauptkomponenten wächst und bietet Flottenbetreibern kosteneffiziente Alternativen. Ein effektives Management dieses Ökosystems – sicherzustellen, dass die richtigen Teile zur richtigen Zeit am richtigen Depot verfügbar sind – ist für den Logistikerfolg ebenso entscheidend wie die Navigationssoftware der Roboter selbst. Es verwandelt den Roboter von einem statischen Produkt in eine nachhaltig gewartete Serviceplattform.
Zusammenfassung der wichtigsten Punkte
Autonome Lieferroboter sind hochentwickelte Maschinen, die aus integrierten Systemen bestehen, die zusammenwirken. Ihre Hardwarebasis umfasst ein robustes Chassis, präzise Motor- und Lenksteuerungen sowie effiziente Batteriesysteme für ganztägige Ausdauer. Sie nehmen die Welt durch eine Sensorfusion aus LiDAR, Kameras und Ultraschallsensoren wahr, die von einem Bordcomputer verarbeitet wird, um komplexe Umgebungen sicher zu navigieren.
Der Frachtraum ist ein sicherer, oft klimatisierter Bereich mit elektronischen Schlössern, der dazu dient, Waren vor Witterungseinflüssen zu schützen und eine sichere Abholung durch den Kunden zu gewährleisten. Kontinuierliche Kommunikation über Mobilfunk- und lokale Netzwerke hält den Roboter mit dem Flottenmanagement und der menschlichen Fernunterstützung verbunden. Haltbarkeitsmerkmale wie Witterungsschutz und stoßfeste Materialien ermöglichen den Betrieb unter unterschiedlichen Bedingungen, während mehrschichtige Sicherheitssysteme Fußgänger und den Roboter selbst schützen.
Schließlich hängt die betriebliche Tragfähigkeit einer Roboterflotte von einem strukturierten Ansatz für Wartung und Reparatur ab, unterstützt durch ein wachsendes Ökosystem modularer, austauschbarer Teile. Von der Navigation bis zur abschließenden Lieferübergabe spielt jede Komponente eine entscheidende Rolle bei der Erfüllung des Versprechens zuverlässiger, kontaktloser autonomer Logistik.
Häufig gestellte Fragen (FAQ)
Was sind die kritischsten Teile eines Lieferroboters?
Die kritischsten Teile bilden die funktionale Kerntriade: das Wahrnehmungssystem (LiDAR, Kameras), den Navigations- und Steuerungscomputer und das Antriebssystem (Motoren, Räder, Batterie). Wenn eines davon ausfällt, kann der Roboter nicht autonom operieren. Die Sensoren sind seine Augen, der Computer ist sein Gehirn und das Antriebssystem sind seine Beine.
Wie vermeiden Lieferroboter, mit Menschen oder Objekten zusammenzustoßen?
Sie nutzen eine Kombination von Sensortechnologien, um ein 360-Grad-Wahrnehmungsfeld zu erzeugen. LiDAR misst präzise Entfernungen zu Objekten, Kameras identifizieren und klassifizieren diese Objekte (z. B. eine Person gegenüber einem Mülleimer), und Ultraschallsensoren decken tote Winkel auf Bodenhöhe ab. Die KI-Software interpretiert diese Daten in Echtzeit, um einen sicheren Weg zu planen, und stoppt vollständig, wenn ein Hindernis in ihre unmittelbare Sicherheitszone eindringt.
Was passiert, wenn ein Lieferroboter ausfällt oder stecken bleibt?
Zunächst versucht er, sich selbst zu diagnostizieren, und wenn möglich, sich selbst an einen sicheren Ort außerhalb des Fußgängerverkehrs zu bewegen. Gleichzeitig sendet er einen Alarm an das Flottenbetriebszentrum. Ein Fernbediener kann dann seine Kameras und Sensoren einsehen, um die Situation zu beurteilen. Oft kann der Bediener ihn aus der Ferne aus der misslichen Lage herausführen. Wenn nicht, wird ein menschlicher Techniker entsandt, um den Roboter vor Ort zu bergen oder zu reparieren.
Können Lieferroboter bei schlechtem Wetter wie Regen oder Schnee betrieben werden?
Ja, im Rahmen der Konstruktionsgrenzen. Die meisten kommerziellen Lieferroboter sind für Regen und leichten Schneefall ausgelegt, mit abgedichteten Gehäusen und Komponenten. Starker Schneefall, Eisstürme oder schwere Überschwemmungen können jedoch eine Flotte lahmlegen. Sensoren wie LiDAR können durch starken Niederschlag beeinträchtigt werden, daher können Betreiber die Servicegebiete verkleinern oder den Betrieb bei extremem Wetter aus Sicherheitsgründen aussetzen.
Wie lange hält der Akku eines Lieferroboters und wie wird er aufgeladen?
Ein typischer Akku eines Lieferroboters hält mit einer einzigen Ladung für eine ganze Schicht von 8-12 Stunden, abhängig von Last und Gelände. Bei niedrigem Akkustand kehren die Roboter autonom zu einer Dockingstation zurück. Diese Stationen bieten automatisches konduktives (steckerbasiertes) oder induktives (drahtloses) Laden. Bei manchen Flotten sind auch Akkuwechsel üblich, um noch schnellere Umlaufzeiten zu erreichen.
Wie sicher ist das Lieferfach? Kann jemand daraus stehlen?
Die Fächer verfügen über elektronisch gesteuerte Schlösser, die automatisch einrasten. Sie öffnen sich nur über einen einzigartigen, zeitlich begrenzten Zugangscode oder einen digitalen Schlüssel, der zum Zeitpunkt der Lieferung an die Smartphone-App des Empfängers gesendet wird. Dies macht Gelegenheitsdiebstahl sehr schwierig. Die Fächer bestehen außerdem typischerweise aus robusten, manipulationsgeschützten Materialien und können mit Manipulationsalarmen ausgestattet sein.
Wo finde ich Teile oder mehr Informationen über bestimmte Komponenten von Lieferrobotern?
Detaillierte technische Informationen zu Lieferroboter-Teile finden sich in technischen Publikationen der Hersteller, Branchen-Whitepapers und Bildungsressourcen zur Technologie. Für umfassende Übersichten und Diagramme bieten renommierte Quellen wie Encyclopedia Britannica, HowStuffWorks und Wikipedia wertvolles einführendes Material zu diesem Thema.