
Introducción: Los componentes básicos de la entrega autónoma
El zumbido silencioso de un pequeño vehículo con ruedas que circula por una acera se está convirtiendo en un paisaje sonoro urbano cada vez más común. Estos mensajeros autónomos representan un avance significativo en la logística, ya que prometen una entrega de última milla más rápida, económica y eficiente. Pero ¿qué transforma una simple caja sobre ruedas en un agente de reparto autónomo y fiable? La respuesta reside en una integración sofisticada de hardware y software especializados. Comprender las fundamentales piezas de robots de reparto es clave para valorar cómo estas máquinas operan de forma segura y eficaz en entornos complejos y dinámicos. Desde los sensores que actúan como sus ojos hasta los motores que impulsan su recorrido, cada componente desempeña un papel fundamental. Este artículo diseccionará la anatomía de un robot de reparto, explorando el hardware esencial que constituye la base física de esta revolución autónoma.
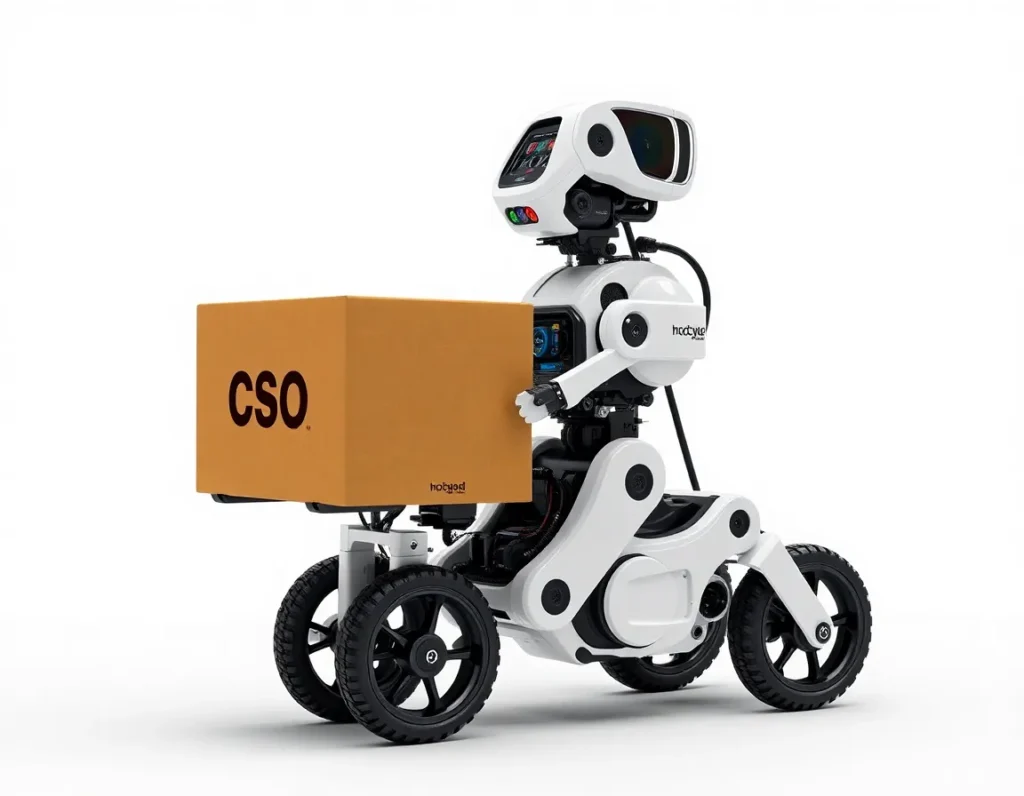
Componentes principales: El hardware esencial de un robot de reparto
En su forma más básica, un robot de reparto es un contenedor móvil y seguro con un cerebro. El hardware principal puede clasificarse en varios sistemas interdependientes, cada uno con piezas distintas que funcionan en conjunto. El chasis constituye el esqueleto del robot, una estructura rígida fabricada normalmente con materiales ligeros pero duraderos, como aluminio o composites avanzados. Esta estructura debe soportar los golpes, las vibraciones y las inclemencias meteorológicas diarias, a la vez que proporciona puntos de montaje para todos los demás sistemas. Unido a este chasis está el sistema de propulsión, compuesto por ruedas, motores y suspensión. La mayoría de los robots de acera utilizan una combinación de ruedas motrices y ruedas locas para lograr estabilidad y maniobrabilidad, a menudo con una configuración de transmisión diferencial que permite giros cerrados e incluso girar sobre su propio eje.
El corazón computacional es el ordenador principal a bordo, un procesador reforzado que ejecuta el sistema operativo del robot y el software de IA. Este ordenador fusiona los datos de todos los sensores para tomar decisiones de navegación en tiempo real. Alimentando todo ello está la batería y el sistema de gestión de energía, un paquete de iones de litio de alta capacidad diseñado para funcionar durante todo el día. Quizá el componente principal más visible exteriormente sea el compartimento o bahía de carga. No se trata de una simple caja; es un compartimento seguro, a menudo con control climático, con cerraduras electrónicas que solo el destinatario previsto puede abrir mediante un código seguro o una aplicación. Estas piezas fundamentales —el bastidor, el tren motriz, el ordenador, la batería y el compartimento de carga— crean la plataforma física sobre la que se construye la inteligencia del robot.
Sistemas de navegación y percepción: Cómo ven y se mueven los robots de reparto
Para que un robot navegue por un mundo construido para humanos, necesita un conjunto de herramientas de percepción muy superior a los sentidos humanos. Este sistema es una compleja matriz de sensores y software que crea una comprensión tridimensional en tiempo real del entorno. Los sensores principales son las unidades LiDAR (detección y medición por luz), que emiten pulsos láser para medir distancias a los objetos circundantes con extrema precisión, creando un mapa detallado de nube de puntos del entorno del robot. Esto suele complementarse con cámaras de visión estéreo, que proporcionan ricos datos de color y textura, ayudando al robot a interpretar semáforos, leer señales de tráfico e identificar objetos específicos como peatones o mascotas.
Para un posicionamiento y una orientación precisos, los robots se basan en una combinación de GPS (para la ubicación aproximada), unidades de medición inercial (IMU con acelerómetros y giroscopios) y odometría de ruedas. La IMU registra la aceleración y la rotación del robot, cubriendo los vacíos cuando las señales GPS son débiles, como en cañones urbanos o bajo la cobertura de árboles. Los sensores ultrasónicos actúan como una red de seguridad de corto alcance, detectando obstáculos inmediatos a nivel del suelo, como bordillos u objetos inesperados que podrían quedar por debajo del campo de visión del LiDAR. Todos estos datos brutos de los sensores son procesados simultáneamente por el ordenador de a bordo mediante una técnica denominada fusión de sensores. Los algoritmos avanzados, incluida la localización y mapeo simultáneos (SLAM), permiten al robot construir un mapa de una zona desconocida mientras rastrea simultáneamente su propia ubicación dentro de ella. Esta percepción procesada permite la planificación de rutas, en la que el robot calcula la ruta más segura y eficiente hasta su destino, ajustándose dinámicamente a obstáculos estáticos como buzones y dinámicos como personas en movimiento.
Fusión de sensores y toma de decisiones en tiempo real
La verdadera magia no ocurre en un solo sensor, sino en su integración. Una cámara podría ver una forma roja, pero fusionada con los datos del LiDAR que confirman su posición sobre un carril, el sistema lo interpreta como un semáforo. La IMU detecta una ligera inclinación, confirmando que el robot está en un bordillo. Este análisis continuo, milisegundo a milisegundo, permite comportamientos matizados: reducir la velocidad cuando hay niños cerca, dejar un amplio margen a una persona con un perro atado con correa o detenerse por completo y de forma predecible en un paso de peatones. El sistema de navegación es un bucle constante de percepción, planificación y acción, lo que hace que el robot no sea solo un seguidor ciego de una ruta preprogramada, sino un participante consciente en el espacio compartido de la acera.
Energía y propulsión: Baterías, motores y autonomía
La autonomía de un robot de reparto está directamente ligada a su independencia energética. Los sistemas de propulsión y potencia están diseñados para la resistencia, la fiabilidad y un funcionamiento silencioso. La piedra angular es un paquete de baterías de iones de litio o de polímero de litio de alta densidad, similares a los de los vehículos eléctricos pero a menor escala. Estas baterías se seleccionan por su capacidad de suministrar energía sostenida durante un turno completo —normalmente de 8 a 12 horas— con una sola carga, a la vez que alimentan los sensores y el ordenador, que consumen mucha potencia de cálculo. Los sofisticados sistemas de gestión de baterías (BMS) monitorizan el estado de las celdas, la temperatura y los ciclos de carga para maximizar la vida útil y la seguridad.
Esta energía eléctrica almacenada impulsa motores eléctricos de CC sin escobillas, apreciados por su eficiencia, su bajo mantenimiento y su control preciso del par. Los motores se conectan a las ruedas mediante cajas de engranajes o transmisiones directas, proporcionando la fuerza necesaria para subir pendientes suaves, circular por pavimentos irregulares y arrancar desde parado mientras transportan un compartimento de carga lleno. El frenado regenerativo, en el que los motores actúan como generadores para recuperar parte de la energía durante la deceleración, se emplea a menudo para ampliar la autonomía. Todo el sistema está diseñado para la eficiencia; los neumáticos de baja resistencia a la rodadura, las formas de la carrocería aerodinámicas (cuando procede) y los modos de reposo de bajo consumo para los periodos de inactividad contribuyen a maximizar la distancia que un robot puede recorrer entre cargas, que puede oscilar entre 15 y más de 30 millas según el modelo y la carga.
El compartimento de carga: asegurar y proteger las entregas
Todo el propósito del robot culmina en el compartimento de carga. Esto es mucho más que un maletero; es una interfaz segura orientada al cliente, diseñada para la comodidad y la fiabilidad. Los compartimentos son modulares y están disponibles en varios tamaños para alojar desde una caja de pizza hasta varias bolsas de la compra. Entre las consideraciones de diseño críticas se incluyen la resistencia a la intemperie —juntas y sellos para mantener fuera la lluvia, la nieve y el polvo— y el aislamiento térmico. Para el reparto de comida, los sistemas de control activo de la temperatura que utilizan elementos Peltier o pequeños compresores pueden mantener temperaturas calientes o frías durante todo el trayecto.
La seguridad es primordial. Los compartimentos incorporan mecanismos de bloqueo robustos y controlados electrónicamente que se activan automáticamente al cerrarse. El acceso se concede exclusivamente mediante un código PIN de un solo uso o una llave digital enviada a la aplicación del smartphone del destinatario, lo que garantiza que la entrega solo la recoja la persona prevista. En el interior, los compartimentos pueden incluir separadores ajustables, superficies antideslizantes e incluso sistemas de suspensión para amortiguar los artículos frágiles. El diseño prioriza la facilidad de carga para los operarios y la extracción fácil e intuitiva para los clientes, a menudo con compartimentos a una altura cómoda para evitar agacharse. Este enfoque en la experiencia de la carga garantiza que los productos lleguen en las mismas condiciones en que se cargaron, completando la promesa del reparto autónomo.
Comunicación y control: el enlace del robot con el mundo
El viaje autónomo de un robot de reparto no es solitario. Es una conversación continua y rica en datos con una red más amplia, habilitada por un sofisticado conjunto de sistemas de comunicación y control. Estos sistemas son el salvavidas del robot, ya que le permiten recibir pedidos, navegar de forma dinámica y señalizar su estado, todo ello mientras permanece bajo la atenta mirada de operadores remotos.
En el centro de esta conectividad hay una combinación de redes celulares (4G/5G), Wi-Fi y, a veces, comunicaciones dedicadas de corto alcance (DSRC). La red celular proporciona el enlace de área amplia para la mayoría de las operaciones, transmitiendo la ubicación en tiempo real, los datos de los sensores y el estado del sistema a una plataforma central de gestión de flotas. Esta plataforma es el control de misión, donde los despachadores pueden monitorizar decenas de robots simultáneamente, asignar nuevas tareas de reparto y ver transmisiones de cámara en directo. El enlace de control es bidireccional; la plataforma puede enviar actualizaciones de ruta, como redirigir a un robot alrededor de un obstáculo o incidente de tráfico recién notificado, u ordenarle que regrese a la base.
Para interacciones inmediatas y de baja latencia, muchos robots incorporan módulos de comunicación local. Bluetooth Low Energy (BLE) se utiliza a menudo para el apretón de manos final, lo que permite que el smartphone de un cliente desbloquee de forma segura el compartimento de carga a su llegada. Del mismo modo, los transceptores para la comunicación Vehicle-to-Everything (V2X) permiten a los robots interactuar con la infraestructura de ciudad inteligente, como semáforos que pueden concederles una ventana de cruce segura, mejorando tanto la eficiencia como la seguridad.
El aspecto de “control” es una jerarquía por capas. La navegación principal y la evitación de obstáculos las gestiona íntegramente a bordo la IA del robot, que toma miles de microdecisiones por segundo. Sin embargo, un sistema con intervención humana es fundamental para los casos límite. Si un robot se encuentra con una situación que su programación no puede resolver —como una obra compleja o una mascota demasiado curiosa—, se detendrá y solicitará asistencia remota. Un operador puede entonces evaluar la escena a través de las cámaras del robot y pilotarlo manualmente a través del desafío mediante una interfaz de joystick virtual antes de devolverlo al modo autónomo. Este enfoque híbrido equilibra la automatización total con la supervisión humana necesaria.
Características de durabilidad y seguridad: diseñado para todas las condiciones
Los robots de reparto están diseñados para el mundo real, que es impredecible y a menudo implacable. Su mandato operativo exige que funcionen de forma fiable bajo una lluvia torrencial, el calor del verano, nevadas ligeras y terrenos urbanos irregulares. Esto exige un enfoque fundamental en la durabilidad y en características de seguridad integradas que protejan al robot, a su carga y al público.
El chasis del robot y su carcasa exterior son su primera línea de defensa. Construida con materiales ligeros pero resistentes a los impactos, como compuestos de policarbonato o aluminio de grado aeroespacial, la carrocería está diseñada para soportar colisiones menores, intentos de vandalismo y el desgaste general del uso diario. Las juntas críticas están selladas con juntas de clasificación IP (Ingress Protection), que normalmente alcanzan IP65 o superior, lo que hace que la electrónica interna sea estanca al polvo y esté protegida contra chorros de agua potentes. Esta resistencia a la intemperie garantiza que un aguacero repentino o circular por un charco no provoquen un fallo del sistema.
La seguridad está integrada en cada movimiento. Una combinación de software y hardware crea múltiples capas redundantes. Los sensores de percepción principales (LiDAR, cámaras, ultrasonidos) escanean constantemente en busca de obstáculos. Si se detecta un objeto o una persona en la trayectoria, la primera respuesta del robot es reducir la velocidad y luego detenerse por completo si el obstáculo permanece. Los sensores de parachoques físicos alrededor de la base proporcionan una última salvaguarda táctil; un ligero toque provocará una parada inmediata. Las señales sonoras y las luces LED expresivas comunican las intenciones del robot a los peatones, señalizando “espera”, “en movimiento” o “cediendo el paso”.”
Para escenarios extremos, siempre hay accesible en el exterior del robot un botón de parada de emergencia (e-stop) integrado, que permite a cualquiera detenerlo al instante. En el interior, los sistemas de gestión térmica evitan el sobrecalentamiento de la batería y del ordenador, mientras que los paquetes de baja temperatura permiten el funcionamiento en climas más fríos. El diseño también tiene en cuenta la estabilidad, con un centro de gravedad bajo y configuraciones de ruedas que evitan que vuelque en pendientes o bordillos. Estas características garantizan colectivamente que el robot no sea solo una máquina funcional, sino un participante responsable y resiliente en los espacios públicos compartidos.
Mantenimiento, reparación y el ecosistema de piezas
Para garantizar que una flota de robots de reparto siga siendo operativa y rentable, es esencial contar con una estrategia sólida de mantenimiento, reparación y gestión de piezas. A diferencia de la electrónica de consumo, estos robots son activos comerciales en los que el tiempo de actividad está directamente vinculado a los ingresos, lo que exige un sistema de soporte proactivo y eficiente.
El mantenimiento es en gran medida predictivo y basado en datos. El software de gestión de flotas monitorea continuamente la salud de cada robot, registrando métricas como el número de ciclos de batería, el consumo de corriente del motor y la calibración de los sensores. Los algoritmos pueden predecir cuándo es probable que falle un componente según los patrones de uso, activando una alerta de mantenimiento antes de que se produzca una avería en ruta. Esto permite programar el servicio durante las horas de menor actividad, cuando los robots pueden retirarse del servicio para inspección, actualizaciones de software y reemplazo de componentes.
El diseño modular de la mayoría de los robots de reparto es un facilitador clave para la reparación rápida. Los componentes principales piezas de robots de reparto—como módulos de ruedas, grupos de sensores, paquetes de baterías y unidades de cómputo— están diseñados como unidades intercambiables. Un técnico puede diagnosticar rápidamente un sensor LiDAR defectuoso a través de un puerto de diagnóstico, desconectarlo y desmontarlo, e instalar un reemplazo precalibrado en minutos, devolviendo el robot a su ruta con un tiempo de inactividad mínimo. Esta modularidad prolonga la vida útil del robot y simplifica la cadena de suministro.
Esta práctica da lugar a un ecosistema de piezas especializado. Los fabricantes de equipos originales (OEM) producen y almacenan componentes propietarios críticos, mientras que los proveedores externos pueden ofrecer artículos de desgaste compatibles como neumáticos, revestimientos de parachoques o sujetadores estándar. El mercado de accesorios para componentes principales reacondicionados o remanufacturados también está creciendo, ofreciendo alternativas rentables para los operadores de flotas. La gestión eficaz de este ecosistema —garantizar que las piezas correctas estén disponibles en el depósito correcto en el momento correcto— es tan crucial para el éxito logístico como el propio software de navegación de los robots. Transforma el robot de un producto estático en una plataforma de servicio mantenida de forma sostenible.
Resumen de puntos clave
Los robots de reparto autónomos son máquinas sofisticadas compuestas por sistemas integrados que funcionan en conjunto. Su base de hardware incluye un chasis duradero, controles precisos de motor y dirección, y sistemas de batería eficientes para una resistencia de todo el día. Perciben el mundo mediante una fusión de sensores de LiDAR, cámaras y ultrasonidos, procesada por una computadora a bordo para navegar de forma segura en entornos complejos.
El compartimento de carga es un espacio seguro, a menudo con control de clima y cerraduras electrónicas, diseñado para proteger los productos de los elementos y garantizar una recogida segura por parte del cliente. La comunicación continua a través de redes celulares y locales mantiene al robot conectado a la gestión de flotas y a la asistencia humana remota. Las características de durabilidad, como la resistencia a la intemperie y los materiales resistentes a los impactos, permiten su operación en diversas condiciones, mientras que los sistemas de seguridad de múltiples capas protegen a los peatones y al propio robot.
Por último, la viabilidad operativa de una flota de robots depende de un enfoque estructurado del mantenimiento y la reparación, respaldado por un ecosistema creciente de piezas modulares e intercambiables. Desde la navegación hasta la entrega final, cada componente desempeña un papel crítico para cumplir la promesa de una logística autónoma, fiable y sin contacto.
Preguntas frecuentes (FAQ)
¿Cuáles son las piezas más críticas de un robot de reparto?
Las piezas más críticas forman la tríada funcional central: el sistema de percepción (LiDAR, cámaras), la computadora de navegación y control, y el sistema de propulsión (motores, ruedas, batería). Si alguno de estos falla, el robot no puede operar de forma autónoma. Los sensores son sus ojos, la computadora es su cerebro y el sistema de propulsión son sus piernas.
¿Cómo evitan los robots de reparto chocar con personas u objetos?
Utilizan una combinación de tecnologías de sensores para crear un campo de percepción de 360 grados. El LiDAR mide distancias precisas a los objetos, las cámaras identifican y clasifican esos objetos (por ejemplo, una persona frente a un bote de basura), y los sensores ultrasónicos cubren los puntos ciegos a nivel del suelo. El software de IA interpreta estos datos en tiempo real para trazar una ruta segura y se detendrá por completo si un obstáculo entra en su zona de seguridad inmediata.
¿Qué sucede si un robot de reparto se avería o se queda atascado?
Primero, intentará autodiagnosticarse y, si es posible, desplazarse a un lugar seguro fuera del tránsito peatonal. Simultáneamente, enviará una alerta al centro de operaciones de la flota. Un operador remoto puede entonces ver sus cámaras y sensores para evaluar la situación. A menudo, el operador puede guiarlo para salir del problema de forma remota. Si no, se envía a un técnico humano para recuperar o reparar el robot en el lugar.
¿Pueden los robots de reparto operar en condiciones climáticas adversas como lluvia o nieve?
Sí, dentro de los límites de diseño. La mayoría de los robots de reparto comerciales están clasificados para lluvia y nieve ligera, con cuerpos y componentes sellados. Sin embargo, la nieve intensa, las tormentas de hielo o las inundaciones graves pueden dejar en tierra a una flota. Sensores como el LiDAR pueden verse afectados por precipitaciones intensas, por lo que los operadores pueden reducir las áreas de servicio o pausar las operaciones durante condiciones climáticas extremas por seguridad.
¿Cuánto dura la batería de un robot de reparto y cómo se recarga?
La batería de un robot de reparto típico dura un turno completo de 8 a 12 horas con una sola carga, dependiendo de la carga y el terreno. Los robots regresan de forma autónoma a una estación de acoplamiento cuando los niveles de batería son bajos. Estas estaciones proporcionan carga conductiva automática (con enchufe) o inductiva (inalámbrica). El intercambio de baterías también es común en algunas flotas para lograr un tiempo de rotación aún más rápido.
¿Qué tan seguro es el compartimento de reparto? ¿Puede alguien robar de él?
Los compartimentos tienen cerraduras controladas electrónicamente que se activan automáticamente. Solo se abren mediante un código de acceso único y sensible al tiempo o una llave digital enviada a la aplicación del smartphone del destinatario en el momento de la entrega. Esto hace que el robo casual sea muy difícil. Los compartimentos también suelen estar hechos de materiales resistentes y a prueba de manipulaciones, y pueden estar equipados con alertas de manipulación.
¿Dónde puedo encontrar piezas o aprender más sobre componentes específicos de robots de reparto?
La información técnica detallada sobre piezas de robots de reparto se puede encontrar a través de publicaciones técnicas de fabricantes, documentos técnicos de la industria y recursos educativos tecnológicos. Para resúmenes completos y diagramas, fuentes acreditadas como Encyclopedia Britannica, HowStuffWorks y Wikipedia ofrecen material introductorio valioso sobre el tema.