
Introdução: Os Blocos de Construção da Entrega Autônoma
O zumbido silencioso de um pequeno veículo com rodas navegando por uma calçada está se tornando uma paisagem sonora urbana cada vez mais comum. Esses mensageiros autônomos representam um salto significativo na logística, prometendo uma entrega de última milha mais rápida, barata e eficiente. Mas o que transforma uma simples caixa sobre rodas em um agente de entrega autônomo e confiável? A resposta está em uma integração sofisticada de hardware e software especializados. Compreender as peças de robôs de entrega fundamentais é essencial para apreciar como essas máquinas operam com segurança e eficácia em ambientes complexos e dinâmicos. Dos sensores que atuam como seus olhos aos motores que impulsionam sua jornada, cada componente desempenha um papel crítico. Este artigo disseca a anatomia de um robô de entrega, explorando o hardware essencial que forma a base física dessa revolução autônoma.
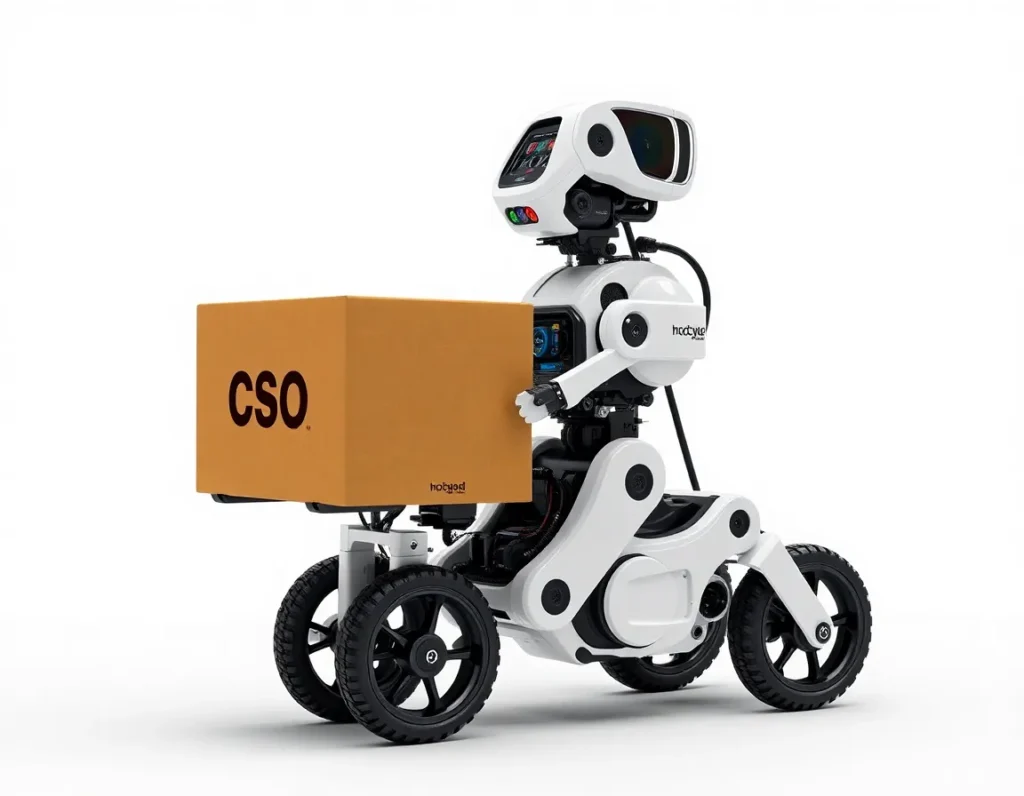
Componentes Principais: O Hardware Essencial de um Robô de Entrega
Em sua forma mais básica, um robô de entrega é um contêiner móvel e seguro com um cérebro. O hardware principal pode ser categorizado em vários sistemas interdependentes, cada um com peças distintas trabalhando em conjunto. O chassi forma o esqueleto do robô, uma estrutura rígida tipicamente feita de materiais leves, porém duráveis, como alumínio ou compósitos avançados. Essa estrutura deve suportar impactos diários, vibrações e intempéries, ao mesmo tempo que fornece pontos de montagem para todos os outros sistemas. Anexado a esse chassi está o sistema de acionamento, composto por rodas, motores e suspensão. A maioria dos robôs de calçada usa uma combinação de rodas motorizadas e rodas castor para estabilidade e manobrabilidade, frequentemente com uma configuração de acionamento diferencial que permite curvas fechadas e até giros no próprio eixo.
O coração computacional é o computador principal de bordo, um processador robustecido que executa o sistema operacional e o software de IA do robô. Esse computador funde dados de todos os sensores para tomar decisões de navegação em tempo real. Alimentando tudo está a bateria e o sistema de gerenciamento de energia, um pacote de íons de lítio de alta capacidade projetado para operação durante todo o dia. Talvez o componente principal mais visível externamente seja o compartimento ou baia de carga. Este não é uma simples caixa; é um armário seguro, frequentemente com controle climático, com fechaduras eletrônicas que só podem ser abertas pelo destinatário pretendido por meio de um código seguro ou aplicativo. Essas peças fundamentais — a estrutura, o trem de força, o computador, a bateria e o compartimento de carga — criam a plataforma física sobre a qual a inteligência do robô é construída.
Sistemas de Navegação e Percepção: Como os Robôs de Entrega Veem e se Movem
Para um robô navegar em um mundo construído para humanos, ele requer um conjunto de ferramentas de percepção muito além dos sentidos humanos. Esse sistema é um arranjo complexo de sensores e software que cria uma compreensão 3D em tempo real do ambiente. Os sensores primários são unidades LiDAR (Detecção e Alcance por Luz), que emitem pulsos de laser para medir distâncias a objetos ao redor com extrema precisão, criando um mapa detalhado de nuvem de pontos da vizinhança do robô. Isso é frequentemente complementado por câmeras de visão estéreo, que fornecem dados ricos de cor e textura, ajudando o robô a interpretar semáforos, ler placas de rua e identificar objetos específicos, como pedestres ou animais de estimação.
Para posicionamento e orientação precisos, os robôs dependem de uma combinação de GPS (para localização aproximada), unidades de medição inercial (IMUs com acelerômetros e giroscópios) e odometria de rodas. A IMU rastreia a aceleração e rotação do robô, preenchendo lacunas quando os sinais de GPS são fracos, como em cânions urbanos ou sob cobertura de árvores. Sensores ultrassônicos atuam como uma rede de segurança de curto alcance, detectando obstáculos imediatos ao nível do solo, como guias ou objetos inesperados que possam ficar abaixo do campo de visão do LiDAR. Todos esses dados brutos dos sensores são processados simultaneamente pelo computador de bordo usando uma técnica chamada fusão de sensores. Algoritmos avançados, incluindo localização e mapeamento simultâneos (SLAM), permitem que o robô construa um mapa de uma área desconhecida enquanto rastreia simultaneamente sua própria localização dentro dela. Essa percepção processada possibilita o planejamento de trajetória, no qual o robô calcula a rota mais segura e eficiente até seu destino, ajustando-se dinamicamente para obstáculos estáticos, como caixas de correio, e dinâmicos, como pessoas em movimento.
Fusão de Sensores e Tomada de Decisão em Tempo Real
A verdadeira mágica acontece não em um único sensor, mas em sua integração. Uma câmera pode ver uma forma vermelha, mas fundida com dados do LiDAR confirmando sua posição sobre uma faixa, o sistema a interpreta como um semáforo. A IMU detecta uma leve inclinação, confirmando que o robô está em uma guia. Essa análise contínua, milissegundo a milissegundo, permite comportamentos nuançados: desacelerar quando crianças estão por perto, dar uma ampla margem a uma pessoa com um cachorro na coleira ou parar completamente e de forma previsível em uma faixa de pedestres. O sistema de navegação é um ciclo constante de percepção, planejamento e ação, tornando o robô não apenas um seguidor cego de um caminho pré-programado, mas um participante consciente no espaço compartilhado da calçada.
Energia e Propulsão: Baterias, Motores e Resistência
A autonomia de um robô de entrega está diretamente ligada à sua independência energética. Os sistemas de propulsão e energia são projetados para resistência, confiabilidade e operação silenciosa. A pedra angular é um pacote de bateria de íons de lítio ou polímero de lítio de alta densidade, semelhante aos de veículos elétricos, mas em escala reduzida. Essas baterias são selecionadas por sua capacidade de fornecer energia sustentada ao longo de um turno completo — tipicamente de 8 a 12 horas — com uma única carga, enquanto também alimentam os sensores e o computador de uso intensivo de processamento. Sistemas sofisticados de gerenciamento de bateria (BMS) monitoram a saúde das células, a temperatura e os ciclos de carga para maximizar a vida útil e a segurança.
Esta energia elétrica armazenada alimenta motores elétricos DC sem escovas, valorizados pela sua eficiência, baixa manutenção e controle preciso de torque. Os motores estão conectados às rodas através de caixas de engrenagens ou acionamentos diretos, fornecendo a força necessária para subir inclinações suaves, navegar por pavimentos irregulares e partir da imobilidade enquanto carregam um compartimento de carga carregado. A frenagem regenerativa, na qual os motores atuam como geradores para recapturar parte da energia durante a desaceleração, é frequentemente empregada para estender a autonomia. Todo o sistema é projetado para eficiência; pneus de baixa resistência ao rolamento, formas de carroceria aerodinâmicas (quando aplicável) e modos de suspensão para economia de energia durante períodos ociosos contribuem para maximizar a distância que um robô pode percorrer entre cargas, que pode variar de 15 a mais de 30 milhas, dependendo do modelo e da carga.
O Compartimento de Carga: Protegendo e Assegurando as Entregas
Todo o propósito do robô culmina no compartimento de carga. Isto é muito mais do que um porta-malas; é uma interface segura, voltada para o cliente, projetada para conveniência e confiabilidade. Os compartimentos são modulares e vêm em vários tamanhos para acomodar desde uma caixa de pizza até várias sacolas de supermercado. Considerações críticas de design incluem impermeabilização — vedações e juntas para manter chuva, neve e poeira do lado de fora — e isolamento térmico. Para entrega de alimentos, sistemas ativos de controle de temperatura usando elementos Peltier ou pequenos compressores podem manter temperaturas quentes ou frias durante toda a viagem.
A segurança é primordial. Os compartimentos possuem mecanismos de travamento robustos e controlados eletronicamente que se engatam automaticamente ao fechar. O acesso é concedido exclusivamente através de um código PIN de uso único ou de uma chave digital enviada ao aplicativo do smartphone do destinatário, garantindo que a entrega seja retirada apenas pela pessoa pretendida. Internamente, os compartimentos podem incluir divisórias ajustáveis, superfícies antiderrapantes e até sistemas de suspensão para amortecer itens frágeis. O design prioriza o carregamento fácil para os operadores e a retirada fácil e intuitiva para os clientes, frequentemente com compartimentos a uma altura confortável para evitar curvar-se. Este foco na experiência da carga garante que os produtos cheguem nas mesmas condições em que foram carregados, completando a promessa da entrega autônoma.
Comunicação e Controle: A Ligação do Robô com o Mundo
A jornada autônoma de um robô de entrega não é solitária. É uma conversa contínua e rica em dados com uma rede mais ampla, possibilitada por um sofisticado conjunto de sistemas de comunicação e controle. Esses sistemas são a linha de vida do robô, permitindo-lhe receber pedidos, navegar dinamicamente e sinalizar seu status, tudo enquanto permanece sob o olhar atento de operadores remotos.
No cerne desta conectividade está uma combinação de redes celulares (4G/5G), Wi-Fi e, às vezes, comunicações dedicadas de curto alcance (DSRC). A rede celular fornece o link de área ampla para a maioria das operações, transmitindo localização em tempo real, dados de sensores e integridade do sistema de volta para uma plataforma central de gerenciamento de frota. Esta plataforma é o controle da missão, onde os despachantes podem monitorar dezenas de robôs simultaneamente, atribuir novas tarefas de entrega e visualizar feeds de câmeras ao vivo. O link de controle é bidirecional; a plataforma pode enviar atualizações de rota, como redirecionar um robô ao redor de um obstáculo ou incidente de trânsito recém-relatado, ou comandá-lo a retornar à base.
Para interações imediatas de baixa latência, muitos robôs incorporam módulos de comunicação local. O Bluetooth Low Energy (BLE) é frequentemente usado para o aperto de mão final, permitindo que o smartphone do cliente desbloqueie com segurança o compartimento de carga na chegada. Da mesma forma, transceptores para comunicação Vehicle-to-Everything (V2X) permitem que os robôs interajam com a infraestrutura de cidade inteligente, como semáforos que podem conceder-lhes uma janela segura de travessia, aumentando tanto a eficiência quanto a segurança.
O aspecto de “controle” é uma hierarquia em camadas. A navegação primária e a evasão de obstáculos são tratadas inteiramente a bordo pela IA do robô, tomando milhares de microdecisões por segundo. No entanto, um sistema com humano no circuito é crítico para casos extremos. Se um robô encontrar uma situação que sua programação não consegue resolver — como um canteiro de obras complexo ou um animal de estimação excessivamente curioso — ele irá parar e solicitar assistência remota. Um operador pode então avaliar a cena através das câmeras do robô e pilotá-lo manualmente através do desafio usando uma interface de joystick virtual antes de retorná-lo ao modo autônomo. Esta abordagem híbrida equilibra automação total com supervisão humana necessária.
Recursos de Durabilidade e Segurança: Construído para Todas as Condições
Os robôs de entrega são projetados para o mundo real, que é imprevisível e frequentemente implacável. Seu mandato operacional exige que funcionem de forma confiável em chuva torrencial, calor de verão, neve leve e em terrenos urbanos irregulares. Isso exige um foco fundamental na durabilidade e recursos de segurança integrados que protegem o robô, sua carga e o público.
O chassi e a carcaça externa do robô são sua primeira linha de defesa. Construído com materiais leves, porém resistentes a impactos, como compósitos de policarbonato ou alumínio de grau aeroespacial, o corpo é feito para suportar colisões menores, tentativas de vandalismo e o desgaste geral do uso diário. As costuras críticas são vedadas com juntas com classificação IP (Ingress Protection), normalmente atingindo IP65 ou superior, tornando a eletrônica interna à prova de poeira e protegida contra jatos de água potentes. Esta impermeabilização garante que uma tempestade repentina ou uma passagem por uma poça não causem uma falha no sistema.
A segurança é projetada em cada movimento. Uma combinação de software e hardware cria múltiplas camadas redundantes. Os sensores de percepção primários (LiDAR, câmeras, ultrassônicos) escaneiam constantemente em busca de obstáculos. Se um objeto ou pessoa for detectado no caminho, a primeira resposta do robô é desacelerar, depois parar completamente se o obstáculo permanecer. Sensores de para-choque físicos ao redor da base fornecem uma proteção final tátil; um leve toque acionará uma parada imediata. Sinais sonoros e luzes LED expressivas comunicam as intenções do robô aos pedestres, sinalizando “espere”, “movendo” ou “cedendo”.”
Para cenários extremos, um botão de parada de emergência (e-stop) integrado está sempre acessível no exterior do robô, permitindo que qualquer pessoa o pare instantaneamente. Internamente, sistemas de gerenciamento térmico evitam o superaquecimento da bateria e do computador, enquanto pacotes de baixa temperatura permitem operação em climas mais frios. O design também considera a estabilidade, com um centro de gravidade baixo e configurações de rodas que evitam tombamentos em declives ou meio-fios. Esses recursos garantem coletivamente que o robô não seja apenas uma máquina funcional, mas um participante responsável e resiliente em espaços públicos compartilhados.
Manutenção, Reparo e o Ecossistema de Peças
Para garantir que uma frota de robôs de entrega permaneça operacional e econômica, é essencial uma estratégia robusta de manutenção, reparo e gestão de peças. Diferentemente da eletrônica de consumo, esses robôs são ativos comerciais nos quais o tempo de atividade está diretamente ligado à receita, exigindo um sistema de suporte proativo e eficiente.
A manutenção é fortemente preditiva e baseada em dados. O software de gestão de frota monitora continuamente a saúde de cada robô, acompanhando métricas como contagem de ciclos da bateria, consumo de corrente do motor e calibração de sensores. Algoritmos podem prever quando um componente provavelmente falhará com base em padrões de uso, disparando um alerta de manutenção antes que ocorra uma pane na rua. Isso permite agendar serviços durante horários de menor movimento, quando os robôs podem ser retirados de operação para inspeção, atualizações de software e substituição de componentes.
O design modular da maioria dos robôs de entrega é um facilitador fundamental para reparos rápidos. Componentes essenciais peças de robôs de entrega—como módulos de rodas, conjuntos de sensores, pacotes de bateria e unidades de processamento—são projetados como unidades intercambiáveis. Um técnico pode diagnosticar rapidamente um sensor LiDAR com defeito por meio de uma porta de diagnóstico, desconectá-lo e desmontá-lo, e instalar uma substituição pré-calibrada em minutos, colocando o robô de volta em sua rota com tempo de inatividade mínimo. Essa modularidade prolonga a vida útil do robô e simplifica a cadeia de suprimentos.
Essa prática dá origem a um ecossistema especializado de peças. Os Fabricantes de Equipamentos Originais (OEMs) produzem e armazenam componentes proprietários críticos, enquanto fornecedores terceirizados podem oferecer itens de desgaste compatíveis, como pneus, capas de para-choque ou fixadores padrão. O mercado de reposição para componentes principais reformados ou remanufaturados também está crescendo, oferecendo alternativas econômicas para operadores de frota. A gestão eficaz desse ecossistema—garantindo que as peças certas estejam disponíveis no depósito certo na hora certa—é tão crucial para o sucesso logístico quanto o próprio software de navegação dos robôs. Isso transforma o robô de um produto estático em uma plataforma de serviço mantida de forma sustentável.
Resumo dos Pontos Principais
Os robôs autônomos de entrega são máquinas sofisticadas compostas por sistemas integrados que trabalham em conjunto. Sua base de hardware inclui um chassi durável, controles precisos de motor e direção, e sistemas de bateria eficientes para resistência durante todo o dia. Eles percebem o mundo por meio de uma fusão de sensores de LiDAR, câmeras e ultrassônicos, processados por um computador de bordo para navegar com segurança em ambientes complexos.
O compartimento de carga é um espaço seguro, frequentemente com controle climático, com fechaduras eletrônicas, projetado para proteger os produtos das intempéries e garantir a retirada segura pelo cliente. A comunicação contínua via redes celulares e locais mantém o robô conectado à gestão de frota e à assistência humana remota. Recursos de durabilidade, como proteção contra intempéries e materiais resistentes a impactos, permitem a operação em condições diversas, enquanto sistemas de segurança em várias camadas protegem os pedestres e o próprio robô.
Por fim, a viabilidade operacional de uma frota de robôs depende de uma abordagem estruturada de manutenção e reparo, apoiada por um ecossistema crescente de peças modulares e intercambiáveis. Da navegação à entrega final, cada componente desempenha um papel crítico no cumprimento da promessa de logística autônoma confiável e sem contato.
Perguntas Frequentes (FAQ)
Quais são as peças mais críticas de um robô de entrega?
As peças mais críticas formam a tríade funcional central: o sistema de percepção (LiDAR, câmeras), o computador de navegação e controle, e o sistema de propulsão (motores, rodas, bateria). Se qualquer um deles falhar, o robô não pode operar de forma autônoma. Os sensores são seus olhos, o computador é seu cérebro, e o sistema de propulsão são suas pernas.
Como os robôs de entrega não colidem com pessoas ou objetos?
Eles usam uma combinação de tecnologias de sensores para criar um campo de percepção de 360 graus. O LiDAR mede distâncias precisas até os objetos, as câmeras identificam e classificam esses objetos (por exemplo, uma pessoa versus uma lixeira), e os sensores ultrassônicos cobrem pontos cegos ao nível do solo. O software de IA interpreta esses dados em tempo real para traçar um caminho seguro e parará completamente se um obstáculo entrar em sua zona de segurança imediata.
O que acontece se um robô de entrega quebrar ou ficar preso?
Primeiro, ele tentará se autodiagnosticar e, se possível, mover-se para um local seguro fora do fluxo de pedestres. Simultaneamente, enviará um alerta ao centro de operações da frota. Um operador remoto pode então visualizar suas câmeras e sensores para avaliar a situação. Frequentemente, o operador pode guiá-lo para sair do problema remotamente. Caso contrário, um técnico humano é enviado para recuperar ou reparar o robô no local.
Os robôs de entrega podem operar em condições climáticas adversas, como chuva ou neve?
Yes, within design limits. Most commercial delivery robots are rated for rain and light snow, with sealed bodies and components. However, heavy snow, ice storms, or severe flooding may ground a fleet. Sensors like LiDAR can be impaired by heavy precipitation, so operators may reduce service areas or pause operations during extreme weather for safety.
How long does a delivery robot’s battery last, and how is it recharged?
A typical delivery robot battery lasts for a full shift of 8-12 hours on a single charge, depending on load and terrain. Robots autonomously return to a docking station when battery levels are low. These stations provide automatic conductive (plug-based) or inductive (wireless) charging. Battery swaps are also common in some fleets for even faster turnaround.
How secure is the delivery compartment? Can someone steal from it?
Compartments have electronically controlled locks that engage automatically. They only open via a unique, time-sensitive access code or a digital key sent to the recipient’s smartphone app at the time of delivery. This makes casual theft very difficult. The compartments are also typically made of sturdy, tamper-resistant materials and may be equipped with tamper alerts.
Where can I find parts or learn more about specific delivery robot components?
Detailed technical information on peças de robôs de entrega can be found through manufacturer technical publications, industry whitepapers, and educational technology resources. For comprehensive overviews and diagrams, reputable sources like Encyclopedia Britannica, HowStuffWorks, and Wikipedia offer valuable introductory material on the subject.