
Introduzione: I mattoni fondamentali della consegna autonoma
Il ronzio silenzioso di un piccolo veicolo a ruote che percorre un marciapiede sta diventando un paesaggio sonoro urbano sempre più comune. Questi corrieri autonomi rappresentano un significativo balzo in avanti nella logistica, promettendo consegne dell'ultimo miglio più rapide, economiche ed efficienti. Ma cosa trasforma una semplice scatola su ruote in un affidabile agente di consegna a guida autonoma? La risposta risiede in una sofisticata integrazione di hardware e software specializzati. Comprendere i fondamentali componenti dei robot per le consegne è fondamentale per apprezzare come queste macchine operino in modo sicuro ed efficace in ambienti complessi e dinamici. Dai sensori che fungono da occhi ai motori che alimentano il loro percorso, ogni componente svolge un ruolo critico. Questo articolo analizzerà l'anatomia di un robot per le consegne, esplorando l'hardware essenziale che costituisce la base fisica di questa rivoluzione autonoma.
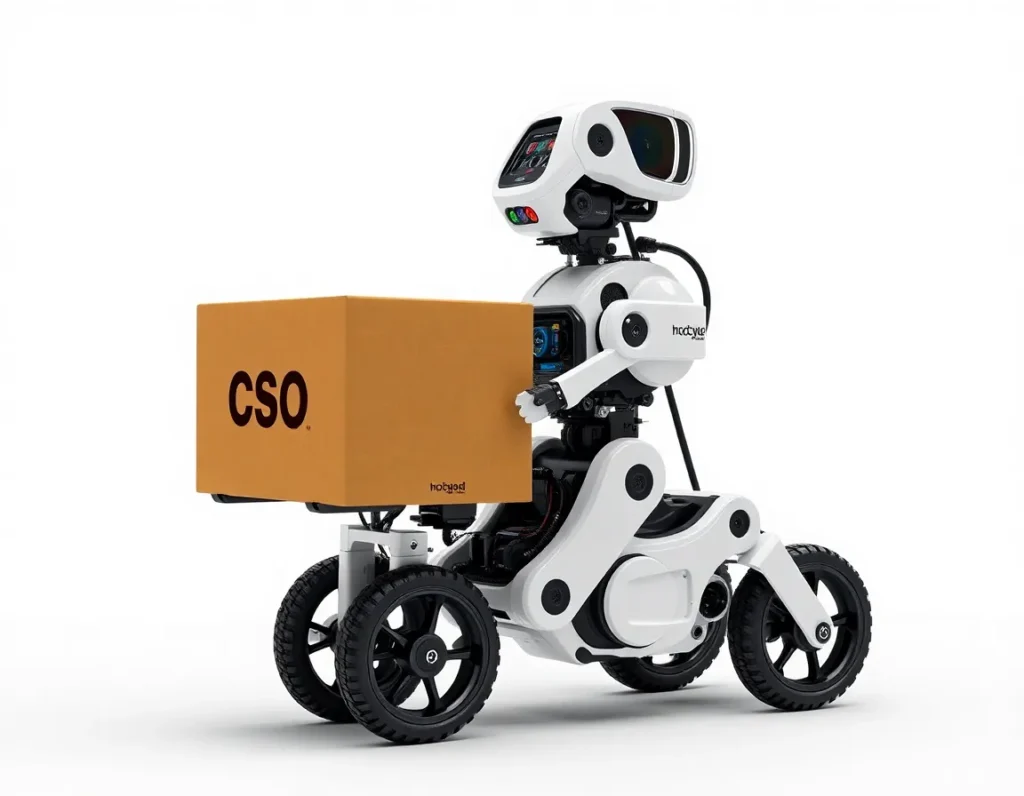
Componenti principali: L'hardware essenziale di un robot per le consegne
Nella sua forma più basilare, un robot per le consegne è un contenitore mobile e sicuro con un cervello. L'hardware principale può essere suddiviso in diversi sistemi interdipendenti, ciascuno con parti distinte che lavorano in sinergia. Il telaio costituisce lo scheletro del robot, una struttura rigida tipicamente realizzata con materiali leggeri ma durevoli come alluminio o compositi avanzati. Questa struttura deve resistere agli urti quotidiani, alle vibrazioni e alle intemperie, fornendo al contempo punti di montaggio per tutti gli altri sistemi. Al telaio è collegato il sistema di trasmissione, composto da ruote, motori e sospensioni. La maggior parte dei robot da marciapiede utilizza una combinazione di ruote motrici e ruote folli per stabilità e manovrabilità, spesso con una configurazione a trasmissione differenziale che consente curve strette e persino rotazioni sul posto.
Il cuore computazionale è il computer di bordo principale, un processore rinforzato che esegue il sistema operativo del robot e il software di intelligenza artificiale. Questo computer fonde i dati provenienti da tutti i sensori per prendere decisioni di navigazione in tempo reale. Ad alimentare tutto c'è la batteria e il sistema di gestione dell'alimentazione, un pacco agli ioni di litio ad alta capacità progettato per il funzionamento per l'intera giornata. Forse il componente principale più visibile esternamente è il vano o comparto di carico. Non si tratta di una semplice scatola; è un armadietto sicuro, spesso a temperatura controllata, con serrature elettroniche che possono essere aperte solo dal destinatario previsto tramite un codice sicuro o un'app. Queste parti fondamentali—il telaio, la trasmissione, il computer, la batteria e il vano di carico—creano la piattaforma fisica su cui si basa l'intelligenza del robot.
Sistemi di navigazione e percezione: Come i robot per le consegne vedono e si muovono
Per un robot navigare in un mondo costruito per gli esseri umani, è necessario un corredo di strumenti di percezione ben oltre i sensi umani. Questo sistema è un complesso insieme di sensori e software che crea una comprensione tridimensionale in tempo reale dell'ambiente. I sensori principali sono le unità LiDAR (Light Detection and Ranging), che emettono impulsi laser per misurare le distanze dagli oggetti circostanti con estrema precisione, creando una mappa dettagliata a nuvola di punti delle vicinanze del robot. Questo è spesso integrato da telecamere a visione stereo, che forniscono ricchi dati di colore e texture, aiutando il robot a interpretare i semafori, leggere i cartelli stradali e identificare oggetti specifici come pedoni o animali domestici.
Per il posizionamento e l'orientamento precisi, i robot si affidano a una combinazione di GPS (per la posizione approssimativa), unità di misura inerziale (IMU con accelerometri e giroscopi) e odometria delle ruote. L'IMU tiene traccia dell'accelerazione e della rotazione del robot, colmando le lacune quando i segnali GPS sono deboli, come nei canyon urbani o sotto la copertura degli alberi. I sensori a ultrasuoni fungono da rete di sicurezza a corto raggio, rilevando ostacoli immediati a livello del suolo, come cordoli o oggetti imprevisti che potrebbero cadere al di sotto del campo visivo del LiDAR. Tutti questi dati grezzi dei sensori vengono elaborati simultaneamente dal computer di bordo utilizzando una tecnica chiamata fusione sensoriale. Algoritmi avanzati, tra cui la localizzazione e mappatura simultanee (SLAM), consentono al robot di costruire una mappa di un'area sconosciuta mentre contemporaneamente tiene traccia della propria posizione al suo interno. Questa percezione elaborata consente la pianificazione del percorso, in cui il robot calcola la rotta più sicura ed efficiente verso la destinazione, adattandosi dinamicamente a ostacoli statici come le cassette delle lettere e a quelli dinamici come le persone in movimento.
Fusione sensoriale e processo decisionale in tempo reale
La vera magia non avviene in un singolo sensore, ma nella loro integrazione. Una telecamera potrebbe vedere una forma rossa, ma fusa con i dati LiDAR che ne confermano la posizione sopra una corsia, il sistema la interpreta come un semaforo. L'IMU rileva una leggera inclinazione, confermando che il robot è a un cordolo. Questa analisi continua, millisecondo per millisecondo, consente comportamenti sfumati: rallentare quando ci sono bambini nelle vicinanze, mantenere una buona distanza da una persona con un cane al guinzaglio o fermarsi completamente e in modo prevedibile a un passaggio pedonale. Il sistema di navigazione è un ciclo costante di percezione, pianificazione e azione, rendendo il robot non solo un cieco esecutore di un percorso preprogrammato, ma un partecipante consapevole nello spazio condiviso del marciapiede.
Alimentazione e propulsione: Batterie, motori e autonomia
L'autonomia di un robot per le consegne è direttamente legata alla sua indipendenza energetica. I sistemi di propulsione e alimentazione sono progettati per resistenza, affidabilità e funzionamento silenzioso. Il caposaldo è un pacco batteria agli ioni di litio o ai polimeri di litio ad alta densità, simile a quelli dei veicoli elettrici ma in scala ridotta. Queste batterie sono selezionate per la loro capacità di erogare potenza sostenuta per un intero turno—tipicamente da 8 a 12 ore—con una singola carica, alimentando al contempo i sensori e il computer ad alto consumo computazionale. Sistemi sofisticati di gestione della batteria (BMS) monitorano lo stato delle celle, la temperatura e i cicli di carica per massimizzare durata e sicurezza.
Questa energia elettrica immagazzinata aziona motori elettrici CC brushless, apprezzati per efficienza, bassa manutenzione e controllo preciso della coppia. I motori sono collegati alle ruote tramite riduttori o trasmissioni dirette, fornendo la forza necessaria per salire lievi pendenze, percorrere marciapiedi irregolari e partire da fermo trasportando un vano di carico pieno. La frenata rigenerativa, in cui i motori fungono da generatori per recuperare parte dell'energia durante la decelerazione, è spesso impiegata per estendere l'autonomia. L'intero sistema è progettato per l'efficienza; pneumatici a bassa resistenza al rotolamento, forme della carrozzeria aerodinamiche (ove applicabile) e modalità di sospensione a risparmio energetico per i periodi di inattività contribuiscono tutti a massimizzare la distanza che un robot può percorrere tra una carica e l'altra, che può variare da 15 a oltre 30 miglia a seconda del modello e del carico.
Il vano di carico: mettere al sicuro e proteggere le consegne
L'intero scopo del robot culmina nel vano di carico. Questo è molto più di un bagagliaio; è un'interfaccia sicura, rivolta al cliente, progettata per comodità e affidabilità. I vani sono modulari e disponibili in varie dimensioni per accogliere qualsiasi cosa, da una scatola di pizza a diverse borse della spesa. Tra le considerazioni progettuali critiche figurano l'impermeabilità—guarnizioni e sigilli per tenere fuori pioggia, neve e polvere—e l'isolamento termico. Per la consegna di cibo, sistemi attivi di controllo della temperatura che utilizzano elementi Peltier o piccoli compressori possono mantenere temperature calde o fredde per tutto il tragitto.
La sicurezza è fondamentale. I vani presentano robusti meccanismi di blocco a controllo elettronico che si attivano automaticamente alla chiusura. L'accesso è concesso esclusivamente tramite un codice PIN monouso o una chiave digitale inviata all'app dello smartphone del destinatario, garantendo che la consegna venga ritirata solo dalla persona prevista. Internamente, i vani possono includere divisori regolabili, superfici antiscivolo e persino sistemi di sospensione per proteggere gli oggetti fragili. Il design privilegia il facile caricamento per gli operatori e il ritiro facile e intuitivo per i clienti, spesso con vani a un'altezza comoda per evitare di piegarsi. Questa attenzione all'esperienza del carico garantisce che le merci arrivino nelle stesse condizioni in cui sono state caricate, completando la promessa della consegna autonoma.
Comunicazione e controllo: il collegamento del robot con il mondo
Il viaggio autonomo di un robot per le consegne non è solitario. È una conversazione continua e ricca di dati con una rete più ampia, resa possibile da una sofisticata suite di sistemi di comunicazione e controllo. Questi sistemi sono la linfa vitale del robot, consentendogli di ricevere ordini, navigare dinamicamente e segnalare il proprio stato, il tutto rimanendo sotto l'occhio vigile di operatori remoti.
Al centro di questa connettività vi è una combinazione di reti cellulari (4G/5G), Wi-Fi e talvolta comunicazioni dedicate a corto raggio (DSRC). La rete cellulare fornisce il collegamento su vasta area per la maggior parte delle operazioni, trasmettendo posizione in tempo reale, dati dei sensori e stato di salute del sistema a una piattaforma centrale di gestione della flotta. Questa piattaforma è il centro di controllo missione, dove gli addetti possono monitorare decine di robot contemporaneamente, assegnare nuovi compiti di consegna e visualizzare feed video in diretta. Il collegamento di controllo è bidirezionale; la piattaforma può inviare aggiornamenti di percorso, come reindirizzare un robot attorno a un ostacolo o a un incidente stradale appena segnalato, oppure comandargli di tornare alla base.
Per interazioni immediate e a bassa latenza, molti robot incorporano moduli di comunicazione locale. Il Bluetooth Low Energy (BLE) è spesso utilizzato per l'handshake finale, consentendo allo smartphone di un cliente di sbloccare in modo sicuro il vano di carico all'arrivo. Analogamente, i transceiver per la comunicazione Vehicle-to-Everything (V2X) consentono ai robot di interagire con l'infrastruttura della città intelligente, come semafori che possono concedere loro una finestra di attraversamento sicura, migliorando sia l'efficienza che la sicurezza.
L'aspetto del “controllo” è una gerarchia a più livelli. La navigazione primaria e l'evitamento degli ostacoli sono gestiti interamente a bordo dall'IA del robot, che prende migliaia di micro-decisioni al secondo. Tuttavia, un sistema con operatore umano nel ciclo è fondamentale per i casi limite. Se un robot incontra una situazione che la sua programmazione non riesce a risolvere—come un cantiere complesso o un animale domestico troppo curioso—si ferma e richiede assistenza remota. Un operatore può quindi valutare la scena tramite le telecamere del robot e pilotarlo manualmente attraverso la difficoltà usando un'interfaccia a joystick virtuale, prima di riportarlo in modalità autonoma. Questo approccio ibrido bilancia l'automazione completa con la necessaria supervisione umana.
Durabilità e caratteristiche di sicurezza: costruiti per ogni condizione
I robot per le consegne sono progettati per il mondo reale, che è imprevedibile e spesso implacabile. Il loro mandato operativo richiede che funzionino in modo affidabile sotto pioggia battente, caldo estivo, neve leggera e su terreni urbani irregolari. Ciò richiede un'attenzione fondamentale alla durabilità e caratteristiche di sicurezza integrate che proteggano il robot, il suo carico e il pubblico.
Lo chassis del robot e il guscio esterno sono la sua prima linea di difesa. Costruito con materiali leggeri ma resistenti agli urti come compositi in policarbonato o alluminio aeronautico, il corpo è progettato per resistere a piccole collisioni, tentativi di vandalismo e alla normale usura dell'uso quotidiano. Le giunture critiche sono sigillate con guarnizioni con classificazione IP (Ingress Protection), che tipicamente raggiungono IP65 o superiore, rendendo l'elettronica interna a tenuta di polvere e protetta contro getti d'acqua potenti. Questa impermeabilizzazione garantisce che un acquazzone improvviso o il passaggio attraverso una pozzanghera non causino un guasto del sistema.
La sicurezza è integrata in ogni movimento. Una combinazione di software e hardware crea molteplici livelli ridondanti. I sensori di percezione primari (LiDAR, telecamere, ultrasuoni) scansionano costantemente alla ricerca di ostacoli. Se viene rilevato un oggetto o una persona sul percorso, la prima risposta del robot è rallentare, poi fermarsi completamente se l'ostacolo rimane. I sensori fisici sui paraurti attorno alla base forniscono un'ultima protezione tattile; un leggero tocco attiverà un arresto immediato. Segnali acustici e luci LED espressive comunicano le intenzioni del robot ai pedoni, segnalando “attendi”, “in movimento” o “cedi il passo”.”
Per scenari estremi, un pulsante e-stop (arresto di emergenza) integrato è sempre accessibile sull'esterno del robot, consentendo a chiunque di fermarlo istantaneamente. Internamente, i sistemi di gestione termica prevengono il surriscaldamento della batteria e del computer, mentre i pacchetti per basse temperature consentono il funzionamento in climi più freddi. Il design considera anche la stabilità, con un baricentro basso e configurazioni delle ruote che prevengono il ribaltamento su pendii o marciapiedi. Queste caratteristiche garantiscono collettivamente che il robot non sia solo una macchina funzionale, ma un partecipante responsabile e resiliente negli spazi pubblici condivisi.
Manutenzione, riparazione e l'ecosistema dei ricambi
Per garantire che una flotta di robot per le consegne rimanga operativa ed economicamente vantaggiosa, è essenziale una strategia solida per la manutenzione, la riparazione e la gestione dei ricambi. A differenza dell'elettronica di consumo, questi robot sono beni commerciali in cui il tempo di attività è direttamente legato ai ricavi, il che rende necessario un sistema di supporto proattivo ed efficiente.
La manutenzione è fortemente predittiva e basata sui dati. Il software di gestione della flotta monitora costantemente lo stato di salute di ciascun robot, tenendo traccia di metriche come il numero di cicli della batteria, l'assorbimento di corrente del motore e la calibrazione dei sensori. Gli algoritmi possono prevedere quando un componente è probabile che si guasti in base ai modelli di utilizzo, attivando un avviso di manutenzione prima che si verifichi un guasto lungo il percorso. Ciò consente di programmare la manutenzione nelle ore non di punta, quando i robot possono essere messi fuori servizio a rotazione per ispezione, aggiornamenti software e sostituzione dei componenti.
Il design modulare della maggior parte dei robot per le consegne è un fattore chiave che consente riparazioni rapide. I componenti principali componenti dei robot per le consegne—come i moduli ruota, i gruppi di sensori, i pacchi batteria e le unità di calcolo—sono progettati come unità intercambiabili. Un tecnico può diagnosticare rapidamente un sensore LiDAR difettoso tramite una porta diagnostica, scollegarlo e smontarlo, e installare un ricambio precalibrato in pochi minuti, riportando il robot sul suo percorso con tempi di inattività minimi. Questa modularità prolunga la durata del robot e semplifica la catena di approvvigionamento.
Questa pratica dà origine a un ecosistema di ricambi specializzato. I produttori di apparecchiature originali (OEM) producono e immagazzinano componenti proprietari critici, mentre i fornitori di terze parti possono offrire articoli soggetti a usura compatibili come pneumatici, rivestimenti dei paraurti o elementi di fissaggio standard. Anche il mercato secondario per componenti principali ricondizionati o rigenerati è in crescita, offrendo alternative convenienti per gli operatori delle flotte. Una gestione efficace di questo ecosistema—garantire che i ricambi giusti siano disponibili nel deposito giusto al momento giusto—è tanto cruciale per il successo della logistica quanto il software di navigazione dei robot stessi. Trasforma il robot da prodotto statico in una piattaforma di servizio mantenuta in modo sostenibile.
Sintesi dei punti chiave
I robot autonomi per le consegne sono macchine sofisticate composte da sistemi integrati che lavorano in sinergia. La loro base hardware comprende un telaio resistente, controlli precisi di motore e sterzo e sistemi di batterie efficienti per un'autonomia di un'intera giornata. Percepiscono il mondo attraverso una fusione di sensori LiDAR, telecamere e ultrasuoni, elaborata da un computer di bordo per navigare in ambienti complessi in modo sicuro.
Il vano di carico è uno spazio sicuro, spesso a temperatura controllata, con serrature elettroniche, progettato per proteggere le merci dagli agenti atmosferici e garantire un ritiro sicuro da parte del cliente. La comunicazione continua tramite reti cellulari e locali mantiene il robot connesso alla gestione della flotta e all'assistenza umana remota. Caratteristiche di durabilità come la protezione dagli agenti atmosferici e i materiali resistenti agli urti consentono il funzionamento in condizioni diverse, mentre sistemi di sicurezza a più livelli proteggono i pedoni e il robot stesso.
Infine, la sostenibilità operativa di una flotta di robot dipende da un approccio strutturato alla manutenzione e alla riparazione, supportato da un ecosistema in crescita di parti modulari e intercambiabili. Dalla navigazione alla consegna finale, ogni componente svolge un ruolo critico nel mantenere la promessa di una logistica autonoma affidabile e senza contatto.
Domande frequenti (FAQ)
Quali sono le parti più critiche di un robot per le consegne?
Le parti più critiche formano la triade funzionale principale: il sistema di percezione (LiDAR, telecamere), il computer di navigazione e controllo e il sistema di propulsione (motori, ruote, batteria). Se uno di questi si guasta, il robot non può operare in modo autonomo. I sensori sono i suoi occhi, il computer è il suo cervello e il sistema di propulsione sono le sue gambe.
Come fanno i robot per le consegne a non urtare persone o oggetti?
Utilizzano una combinazione di tecnologie di sensori per creare un campo di consapevolezza a 360 gradi. Il LiDAR misura le distanze precise dagli oggetti, le telecamere identificano e classificano tali oggetti (ad esempio, una persona rispetto a un cestino), e i sensori a ultrasuoni coprono i punti ciechi a livello del suolo. Il software di intelligenza artificiale interpreta questi dati in tempo reale per tracciare un percorso sicuro e si fermerà completamente se un ostacolo entra nella sua zona di sicurezza immediata.
Cosa succede se un robot per le consegne si guasta o rimane bloccato?
Innanzitutto, tenterà di autodiagnosticarsi e, se possibile, di spostarsi in una posizione sicura fuori dal passaggio pedonale. Contemporaneamente invierà un avviso al centro operativo della flotta. Un operatore remoto può quindi visualizzare le sue telecamere e i suoi sensori per valutare la situazione. Spesso l'operatore può guidarlo fuori dai guai da remoto. In caso contrario, viene inviato un tecnico umano per recuperare o riparare il robot sul posto.
I robot per le consegne possono operare in condizioni meteorologiche avverse come pioggia o neve?
Sì, entro i limiti di progetto. La maggior parte dei robot commerciali per le consegne è classificata per pioggia e neve leggera, con corpi e componenti sigillati. Tuttavia, neve abbondante, tempeste di ghiaccio o inondazioni gravi possono bloccare a terra un'intera flotta. Sensori come il LiDAR possono essere compromessi da precipitazioni intense, quindi gli operatori possono ridurre le aree di servizio o sospendere le operazioni durante eventi meteorologici estremi per motivi di sicurezza.
Quanto dura la batteria di un robot per le consegne e come viene ricaricata?
La batteria di un tipico robot per le consegne dura per un intero turno di 8-12 ore con una singola carica, a seconda del carico e del terreno. I robot ritornano autonomamente a una stazione di ricarica quando il livello della batteria è basso. Queste stazioni forniscono ricarica automatica conduttiva (a spina) o induttiva (wireless). La sostituzione della batteria è anch'essa comune in alcune flotte per ottenere tempi di rotazione ancora più rapidi.
Quanto è sicuro il vano di consegna? Qualcuno può rubare al suo interno?
I vani dispongono di serrature a controllo elettronico che si attivano automaticamente. Si aprono solo tramite un codice di accesso univoco e a tempo limitato o una chiave digitale inviata all'app dello smartphone del destinatario al momento della consegna. Ciò rende il furto occasionale molto difficile. I vani sono inoltre tipicamente realizzati con materiali robusti e resistenti alle manomissioni e possono essere dotati di allarmi antimanomissione.
Dove posso trovare parti o saperne di più su componenti specifici dei robot per le consegne?
Informazioni tecniche dettagliate su componenti dei robot per le consegne sono reperibili tramite pubblicazioni tecniche dei produttori, white paper di settore e risorse tecnologiche educative. Per panoramiche complete e diagrammi, fonti autorevoli come Encyclopedia Britannica, HowStuffWorks e Wikipedia offrono materiale introduttivo prezioso sull'argomento.