
Introduction : Le rôle critique de l'usinage de précision dans les articulations robotiques
Le mouvement fluide et sans à-coups d'un bras robotisé effectuant un assemblage complexe ou d'un robot chirurgical réalisant une procédure délicate est une merveille de l'ingénierie moderne. Cette capacité repose sur un élément unique et critique : la précision de ses articulations. Les articulations robotiques sont les pivots mécaniques dont dépendent toute la fonctionnalité, la précision et la fiabilité d'un robot. Toute imperfection dans ces composants — un micron de désalignement, une fraction de degré d'erreur — peut se répercuter en défaillances de performance importantes, allant d'une précision de positionnement réduite à une usure mécanique catastrophique. C'est ici que l'usinage des articulations robotiques passe d'une étape de fabrication à une discipline fondamentale. C'est le processus spécialisé de création de géométries complexes à haute tolérance qui permettent aux systèmes robotiques de se déplacer avec l'exactitude exigée par les applications autonomes actuelles. Alors que le marché de la robotique connaît une forte croissance, avec un TCAC projeté de 15,2%, la demande pour une telle précision n'a jamais été aussi élevée, faisant de l'usinage avancé non seulement un avantage mais une nécessité absolue pour l'innovation et la fiabilité.
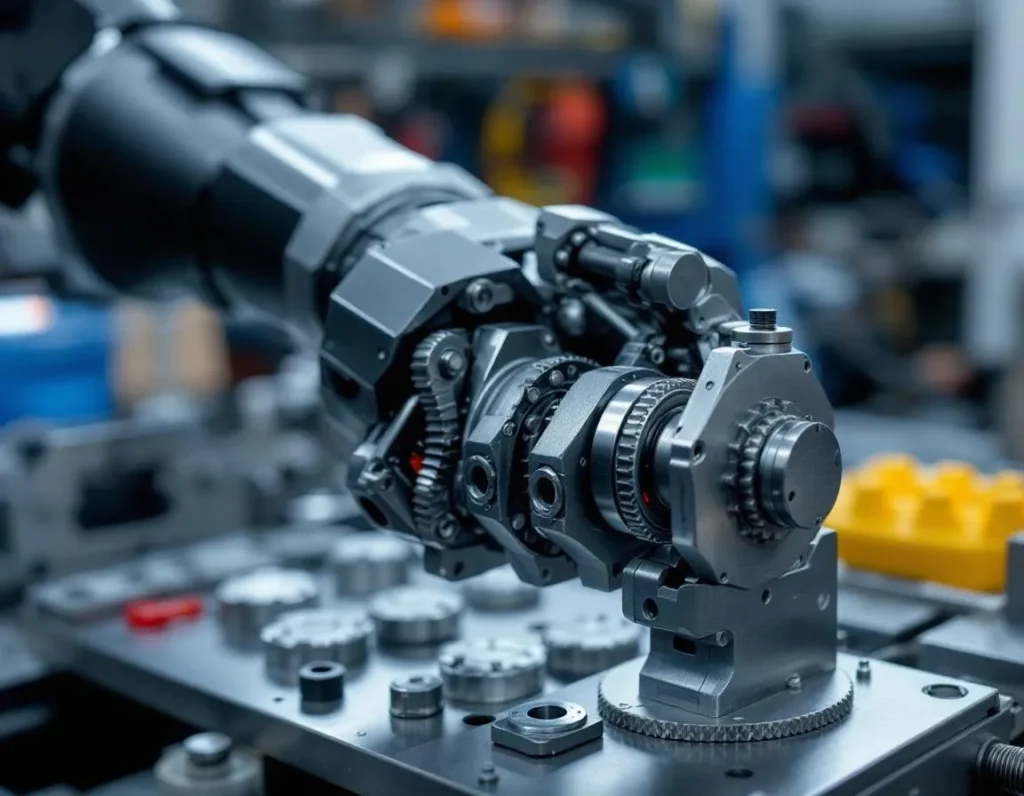
Qu'est-ce que l'usinage des articulations robotiques ? Définition du processus et de son importance
L'usinage des articulations robotiques est un sous-ensemble de la fabrication de précision axé exclusivement sur la fabrication des composants interconnectés qui constituent les points d'articulation d'un robot. Il s'agit bien plus que de simplement couper du métal ; c'est un processus d'ingénierie intégré qui combine une technologie avancée de commande numérique par ordinateur (CNC) avec une science approfondie des matériaux et un contrôle qualité rigoureux pour produire des pièces répondant à des spécifications extrêmes. Le processus commence par un modèle 3D numérique du composant d'articulation, qui est traduit en instructions machine (code G) guidant des outils de coupe multi-axes. Ces outils sculptent la matière première — des blocs d'aluminium, de titane ou d'alliages spécialisés — en pièces finies avec des géométries qui incluent souvent des canaux complexes pour le câblage, des trous de montage précisément positionnés pour les capteurs et les actionneurs, et des surfaces de roulement finies à une douceur semblable à un miroir.
L'importance de cet usinage spécialisé ne saurait être surestimée. Dans un système robotique, les articulations sont responsables de la conversion de la force de rotation d'un moteur en un mouvement contrôlé et multidirectionnel. Le processus d'usinage détermine directement l'intégrité structurelle de l'articulation, ses caractéristiques de frottement, son poids et sa capacité à maintenir l'alignement sous charge. Un engrenage mal usiné dans une articulation introduira un jeu, provoquant le tremblement ou la dérive de l'effecteur terminal du robot. Un logement de roulement alésé de manière imprécise entraînera une usure prématurée et un grippage éventuel. Par conséquent, l'usinage des articulations robotiques est le pont critique entre la conception numérique d'un robot et sa capacité physique. Il garantit que la plage de mouvement théorique et la capacité de charge utile conçues sur un ordinateur sont pleinement réalisées dans un composant mécanique durable et fiable, permettant aux robots d'effectuer des tâches répétitives et à enjeux élevés avec une constance inébranlable.
L'anatomie d'une articulation robotique : composants clés et leurs fonctions
Pour comprendre les défis d'usinage, il faut d'abord comprendre l'anatomie mécanique d'une articulation robotique typique. C'est un assemblage sophistiqué où des pièces usinées avec précision fonctionnent de concert.
Boîtier/Corps
C'est l'enveloppe structurelle qui contient et protège les mécanismes internes. Usiné à partir d'une seule pièce de métal pour une rigidité maximale, il comporte des alésages et des faces précisément positionnés sur lesquels sont montés les roulements, les joints et les segments de bras adjacents. Sa géométrie doit garantir un alignement parfait de tous les composants internes.
Engrenages et éléments de transmission
Ce sont le cœur de la transmission du mouvement. Des engrenages de haute précision — tels que les types planétaires, harmoniques ou cycloïdaux — réduisent la vitesse élevée du moteur en un couple élevé à la sortie de l'articulation. Chaque profil de dent d'engrenage doit être usiné selon des normes rigoureuses afin de minimiser le frottement, le bruit et la perte d'énergie. Les cannelures, les arbres et les accouplements sont également des éléments usinés critiques au sein de la transmission.
Roulements et bagues
Ces composants facilitent une rotation ou un mouvement linéaire fluide tout en supportant des charges radiales et axiales. Leurs surfaces de montage sur les carters et les arbres doivent être usinées avec des tolérances extrêmement serrées et des états de surface supérieurs afin d'éviter tout désalignement, qui réduirait considérablement la durée de vie des roulements et introduirait du jeu.
Supports de capteurs et points d'intégration
Les articulations modernes sont équipées de nombreux dispositifs de retour d'information tels que des encodeurs, des résolveurs et des capteurs de couple. Les caractéristiques usinées comprennent des supports de montage délicats, des trous précisément indexés pour l'alignement des capteurs et des passages internes pour les faisceaux de câblage. La précision de ces caractéristiques usinées influe directement sur la qualité des données de retour qui contrôlent l'articulation.
Chacun de ces composants est interdépendant. Le plafond de performance de l'ensemble de l'articulation est défini par la précision de sa pièce usinée la moins précise, ce qui rend un usinage global à haute tolérance de tous les composants non négociable.
Types d'articulations robotiques et leurs exigences d'usinage
Les robots utilisent différents types d'articulations pour obtenir diverses amplitudes de mouvement, chacune présentant des exigences d'usinage uniques. Les deux catégories principales sont les articulations rotatives et linéaires, avec plusieurs variantes spécialisées.
Articulations rotoïdes (rotatives)
Il s'agit de l'articulation la plus courante dans les bras robotisés articulés, fonctionnant comme un coude ou un genou humain, permettant un mouvement de rotation autour d'un seul axe. L'attention en usinage porte ici sur les composants qui permettent une rotation pure et sans vacillement. Le carter doit présenter des alésages coaxiaux de diamètre identique et une circularité parfaite pour recevoir les roulements. L'arbre de sortie ou le flasque doit être usiné avec un haut degré de concentricité par rapport à son axe de rotation. Les engrenages à l'intérieur d'une articulation rotoïde exigent une constance exceptionnelle dent à dent pour garantir un transfert de puissance fluide sans erreur périodique ni vibration.
Articulations prismatiques (linéaires)
Ces articulations assurent un mouvement de glissement linéaire, semblable à un télescope ou à une glissière de tiroir, et sont courantes dans les robots portiques et les pinces robotisées. Les principaux composants usinés comprennent de longs rails ou arbres de guidage droits et des patins de roulement correspondants (douilles linéaires ou écrous à billes). Le principal défi d'usinage consiste à obtenir une rectitude et un état de surface exceptionnels sur toute la longueur du rail. Toute déviation ou rugosité provoquera un mouvement saccadé (stick-slip), réduisant la précision de positionnement et la répétabilité. Le parallélisme entre plusieurs rails sur le même axe est également critique.
Articulations sphériques et à cardan
Les articulations sphériques permettent une rotation autour de plusieurs axes (comme une hanche humaine), tandis que les joints de cardan (joints universels) transmettent la rotation entre des arbres désalignés. Ils impliquent des surfaces d'appui complexes à angles multiples et des géométries de chapes ou d'emboîtements complexes. Leur usinage nécessite des capacités CNC 5 axes avancées pour usiner les courbes composées et les alésages sécants sous plusieurs angles en une seule prise, garantissant que toutes les surfaces mobiles sont parfaitement appariées.
Articulations cylindriques et planes
Une articulation cylindrique combine rotation et glissement linéaire le long du même axe. Cela exige d'usiner à la fois des surfaces de roulement rotatives et des surfaces de guidage linéaire sur le même composant, ce qui nécessite un séquençage soigneux des opérations. Les articulations planes permettent un mouvement selon deux axes linéaires perpendiculaires (comme une table XY). Ici, l'exigence d'usinage redouble d'importance en matière de planéité, de parallélisme et de perpendicularité sur de grandes plaques de surface et les composants correspondants qui glissent dessus.
Chaque type d'articulation impose une stratégie d'usinage spécifique. Une articulation rotoïde privilégie la concentricité et la qualité des engrenages. Une articulation prismatique exige une rectitude suprême. Une articulation sphérique nécessite un contournage multiaxe. Le fil conducteur commun à tous les types est le besoin sans compromis de précision dimensionnelle, de perfection géométrique et d'intégrité de surface—des exigences satisfaites grâce aux capacités des centres d'usinage CNC modernes, que nous explorerons dans la section suivante.
Usinage CNC : la technologie essentielle pour les composants robotiques de précision
Comme le montrent clairement les exigences spécifiques de chaque type d'articulation, le processus de fabrication doit être capable de traduire des conceptions numériques complexes en pièces physiques impeccables. C'est ici que l'usinage à commande numérique par ordinateur (CNC) s'impose comme la technologie essentielle indispensable. L'usinage CNC est un procédé de fabrication soustractive dans lequel un logiciel informatique préprogrammé dicte le mouvement des outils et des machines d'usine. Ce contrôle numérique permet la production de pièces tridimensionnelles à partir de blocs de matériau solides avec un niveau de précision, de répétabilité et de complexité inatteignable avec l'usinage manuel.
Pour les articulations robotiques, cette précision est non négociable. L'interaction entre un engrenage et un pignon, le déplacement fluide d'un rail linéaire et l'articulation sans heurt d'une rotule dépendent tous de géométries maintenues à des tolérances souvent mesurées en microns (millièmes de millimètre). Les machines CNC y parviennent en fonctionnant avec une rigidité exceptionnelle et en utilisant des outils de coupe dont les trajectoires sont calculées avec des précisions dépassant les capacités humaines. Le processus commence par un modèle CAO 3D du composant, qui est converti en un ensemble de coordonnées et d'instructions (code G) pour la machine. À partir de là, la fraiseuse ou le tour CNC exécute une séquence d'opérations—perçage, tournage, fraisage—avec une constance inébranlable, pièce après pièce.
Le rôle de l'usinage CNC va au-delà du simple façonnage du métal. Il est essentiel à la création des caractéristiques mêmes qui définissent la fonction d'une articulation. Cela comprend l'usinage des chemins de roulement précis pour les roulements, la découpe des profils de dents pour les engrenages, le finissage des rails de guidage pour le mouvement linéaire et la création des trous taraudés pour l'assemblage et le réglage. Chaque état de surface, chaque chanfrein et chaque tolérance dimensionnelle est directement contrôlé par le programme CNC. Ce contrôle de bout en bout garantit que le composant usiné final s'intégrera parfaitement avec ses pièces d'accouplement, aboutissant à un assemblage d'articulation avec un jeu minimal, une faible friction et un mouvement prévisible et fiable—les qualités fondamentales de tout robot haute performance.
Sélection des matériaux pour les articulations robotiques : équilibrer résistance, poids et durabilité
La performance et la longévité d'une articulation usinée sont inextricablement liées au matériau dont elle est faite. Choisir le bon matériau est une décision d'ingénierie critique qui équilibre des exigences souvent concurrentes : la résistance pour supporter les forces opérationnelles, un faible poids pour maximiser la charge utile et l'efficacité, et la durabilité pour endurer des millions de cycles sans défaillance. Le choix optimal varie considérablement selon l'application, la taille et l'environnement du robot.
Pour de nombreux bras robotiques industriels, les alliages d'aluminium comme le 6061 et le 7075 sont les chevaux de trait. Ils offrent un excellent rapport résistance/poids, sont hautement usinables (ce qui réduit le temps et le coût de production) et offrent une bonne résistance à la corrosion. Le 7075, en particulier, est connu pour sa haute résistance à la traction, approchant celle de certains aciers, ce qui le rend adapté aux composants structurels d'articulation fortement sollicités. Pour les applications où le poids est primordial, comme dans les robots collaboratifs (cobots) ou les drones, les alliages de magnésium peuvent être envisagés pour une économie de poids encore plus grande, bien qu'ils entraînent un coût de matériau plus élevé et des considérations d'usinage différentes.
Lorsqu'une résistance, une rigidité ou une résistance à l'usure extrêmes sont requises, des alliages d'acier sont employés. Les aciers inoxydables, tels que le 304 ou le 316, offrent une excellente résistance à la corrosion pour les robots dans des environnements difficiles comme la transformation alimentaire ou les applications marines. Les aciers alliés comme le 4140 ou le 4340 peuvent être traités thermiquement pour atteindre une très haute résistance et dureté pour des composants critiques comme les arbres d'engrenage à forte charge ou les logements de roulement. Le compromis est un poids considérablement accru, qui doit être pris en compte dans la conception globale du robot et le dimensionnement des moteurs.
Au sommet de la performance pour les applications aérospatiales, médicales ou de robotique haut de gamme se trouvent les alliages de titane, notamment le Ti-6Al-4V. Le titane présente un rapport résistance/poids supérieur à celui de l'aluminium et de l'acier, une résistance exceptionnelle à la corrosion et une excellente biocompatibilité. Cependant, il est coûteux, difficile à usiner en raison de sa faible conductivité thermique et de sa tendance à l'écrouissage, et donc réservé aux applications où ses propriétés uniques justifient le coût. Enfin, les plastiques techniques et les composites comme le PEEK ou les polymères renforcés de fibres de carbone sont de plus en plus utilisés pour des composants d'articulation spécifiques non structurels ou légèrement chargés où une réduction de poids extrême, une autolubrification ou une isolation électrique est nécessaire.
Capacités CNC avancées pour les géométries d'articulation complexes (5 axes, grande vitesse)
L'usinage CNC standard à 3 axes suffit pour de nombreuses pièces prismatiques, mais les géométries complexes et organiques des articulations robotiques modernes—en particulier les articulations sphériques, les boîtiers multiaxes et les composants structurels intégrés—exigent des capacités plus avancées. C'est ici que l'usinage CNC 5 axes et l'usinage à grande vitesse (HSM) changent la donne, repoussant les limites de ce qui est possible en une seule configuration.
L'usinage CNC 5 axes désigne la capacité d'une machine à déplacer un outil de coupe ou une pièce selon cinq axes différents simultanément. En plus des mouvements linéaires traditionnels (X, Y, Z), il ajoute deux axes de rotation (généralement A et B). Cela permet à l'outil d'aborder la pièce sous pratiquement n'importe quel angle. Pour l'usinage des articulations robotiques, cette capacité est transformatrice. Elle permet l'usinage complet de contours complexes, de contre-dépouilles et de caractéristiques inclinées—comme la rotule d'une articulation sphérique ou les pattes de fixation sur un boîtier de bras articulé—sans nécessiter de multiples repositionnements. Cela permet non seulement d'économiser un temps considérable, mais surtout d'éliminer l'erreur cumulative qui peut survenir lors du déplacement d'une pièce entre les configurations, garantissant une précision globale plus élevée et un alignement parfait des caractéristiques interdépendantes.
L'usinage à grande vitesse complète cela en utilisant des trajectoires d'outil spécialisées, des vitesses de broche et des avances pour enlever rapidement la matière tout en maintenant la précision et en obtenant des états de surface supérieurs. Le HSM est particulièrement précieux pour l'usinage des parois minces délicates souvent présentes dans les structures robotiques légères et pour le finissage de surfaces courbes complexes sans laisser de marques d'outil visibles. La combinaison de l'usinage 5 axes et du HSM permet la production de composants d'articulation monolithiques hautement intégrés qui consolident ce qui aurait été un assemblage de plusieurs pièces en une seule. Cette consolidation réduit les points de défaillance potentiels, améliore la rigidité et simplifie le processus d'assemblage global, conduisant à une articulation robotique plus robuste et plus fiable.
Surmonter les défis de l'usinage des articulations robotiques : tolérances, intégration et coût
Malgré la puissance des technologies CNC avancées, produire des articulations robotiques parfaites est semé d'embûches en matière d'ingénierie et de fabrication. C'est en surmontant ces obstacles que l'on passe d'un prototype fonctionnel à un composant fiable, prêt pour la production.
Repousser les limites des tolérances et de l'état de surface
La quête du jeu nul et d'un frottement minimal pousse les exigences de tolérance à des niveaux extrêmes. Maintenir une concentricité de 0,005 mm sur les portées de roulement d'une articulation rotoïde ou obtenir une planéité de surface de 0,01 mm sur un rail de guidage linéaire est monnaie courante. Ces tolérances se situent à la limite des capacités d'usinage standard et sont influencées par une multitude de facteurs : la dilatation thermique de la machine et du matériau, l'usure des outils, et même les fluctuations de température ambiante dans l'atelier. Pour y parvenir, il faut adopter une approche globale : utiliser des environnements à température contrôlée, mettre en œuvre le palpage en cours d'usinage et la compensation de l'usure des outils, et recourir à l'inspection après usinage avec des machines à mesurer tridimensionnelles (MMT) pour vérifier chaque dimension critique. L'état de surface, mesuré en Ra (rugosité moyenne), est tout aussi critique pour les surfaces d'étanchéité, les ajustements de roulements et les dents d'engrenages, ce qui exige un contrôle précis des paramètres de coupe et souvent des procédés de finition secondaires comme la rectification ou le rodage.
Intégration système et compatibilité IoT
Une articulation usinée est rarement une île ; c'est un nœud mécanique qui doit s'intégrer parfaitement aux actionneurs, aux capteurs et au câblage. Les usines intelligentes modernes exigent des articulations “ compatibles IoT ”. Cela signifie que le processus d'usinage doit désormais intégrer des caractéristiques pour les capteurs, telles que des cavités et des alésages usinés avec précision pour loger des encodeurs ou des capteurs de force/couple. La gestion des câbles devient une considération de conception et d'usinage, nécessitant des conduits internes lisses et des dispositifs de décharge de traction pour prévenir l'usure. En outre, les composants peuvent devoir être usinés dans des matériaux compatibles avec les systèmes de capteurs intégrés ou présenter des propriétés électromagnétiques spécifiques. Cela ajoute une couche de complexité de conception pour la fabricabilité (DFM) où l'usineur doit travailler en étroite collaboration avec l'ingénieur en robotique dès les premières étapes de la conception.
Équilibrer performance et rentabilité
Les matériaux hautes performances et les tolérances ultra-serrées requis pour la robotique font naturellement grimper les coûts. Le titane est cher, et son usinage est lent et éprouvant pour les outils. Maintenir des tolérances micrométriques nécessite plus de temps machine, des équipements avancés et un contrôle qualité rigoureux—autant d'éléments qui augmentent le coût. Le défi consiste à optimiser la conception et la stratégie de fabrication pour maîtriser les coûts sans sacrifier les performances essentielles à la fonction de l'articulation. Cela peut être réalisé grâce à plusieurs stratégies : une sélection intelligente des matériaux (utiliser de l'aluminium à haute résistance lorsque c'est possible plutôt que du titane), une simplification de la conception pour réduire la complexité d'usinage, et le recours à des procédés de préformage comme le forgeage ou le moulage avant l'usinage de précision final. Plus important encore, s'associer à un fabricant expérimenté dans les travaux de robotique de haute précision peut éviter des reconceptions coûteuses et des erreurs de production, garantissant le chemin le plus efficace de la conception à un composant fiable et rentable.
Contrôle qualité et essais : garantir la fiabilité des articulations usinées
La précision atteinte lors de l'usinage des articulations robotiques n'a de valeur que par le contrôle qualité qui la vérifie. Pour une articulation robotique, la fiabilité n'est pas négociable ; la défaillance d'un seul composant peut arrêter toute une ligne automatisée ou, dans des applications critiques comme la chirurgie, avoir de graves conséquences. Par conséquent, un programme de contrôle qualité à plusieurs niveaux fait partie intégrante du processus de fabrication, allant au-delà des simples contrôles conformité/non-conformité vers une philosophie de vérification continue et de traçabilité.
Le fondement de ce programme est la métrologie. Les machines à mesurer tridimensionnelles (MMT) sont indispensables pour valider les géométries 3D complexes des boîtiers, des profils d'engrenages et des portées de roulement. En comparant la pièce usinée à son modèle CAO numérique, les MMT peuvent confirmer que les tolérances—souvent de l'ordre du micron—sont respectées sur l'ensemble du composant. Pour l'état de surface, essentiel pour minimiser le frottement et l'usure dans les articulations mobiles, les profilomètres fournissent des données quantitatives sur la rugosité (valeurs Ra). Cela est particulièrement important pour les dents d'engrenages et les surfaces de contact glissant où un état de surface inapproprié peut entraîner une défaillance prématurée et une augmentation du bruit.
Les méthodes de contrôle non destructif (CND) jouent un rôle crucial dans la détection de défauts cachés qui pourraient devenir des points de rupture sous contrainte. L'inspection par ressuage est utilisée pour détecter les fissures de surface dans des matériaux comme l'aluminium ou l'acier, tandis que le contrôle par courants de Foucault peut détecter des défauts sous-jacents. Pour les articulations critiques à haute intégrité, notamment en aérospatiale ou en robotique médicale, la radiographie ou la tomographie assistée par ordinateur offre une vue interne complète, révélant la porosité dans les pièces moulées, les vides ou les fractures de contrainte internes sans endommager la pièce. Ce niveau d'inspection garantit l'intégrité structurelle du composant avant même qu'il ne subisse une charge.
Enfin, les essais fonctionnels et de performance réunissent le tout. Cela implique d'assembler les composants d'articulation usinés avec leurs roulements, joints et entraînements pour tester l'articulation réelle. Les essais mesurent des paramètres tels que la rigidité en rotation, le jeu, le faux rond et la régularité du mouvement sur toute la plage. Les essais de charge dynamique simulent les conditions de fonctionnement réelles, en cyclant l'articulation des milliers de fois pour valider sa durabilité et identifier tout risque de fretting, de desserrage ou de fatigue. Cette approche globale du contrôle qualité—de la vérification dimensionnelle à la validation fonctionnelle—est ce qui transforme une pièce usinée avec précision en une articulation robotique fiable et haute performance prête à être intégrée.