
Introduction : les éléments constitutifs de la livraison autonome
Le bourdonnement discret d'un petit véhicule à roues naviguant sur un trottoir devient un paysage sonore urbain de plus en plus courant. Ces coursiers autonomes représentent un bond significatif dans la logistique, promettant une livraison du dernier kilomètre plus rapide, moins chère et plus efficace. Mais qu'est-ce qui transforme une simple boîte sur roues en un agent de livraison autonome fiable ? La réponse réside dans une intégration sophistiquée de matériel et de logiciels spécialisés. Comprendre les pièces de robots de livraison est essentiel pour apprécier comment ces machines fonctionnent en toute sécurité et efficacement dans des environnements complexes et dynamiques. Des capteurs qui leur servent d'yeux aux moteurs qui propulsent leur trajet, chaque composant joue un rôle critique. Cet article décortiquera l'anatomie d'un robot de livraison, en explorant le matériel essentiel qui constitue la fondation physique de cette révolution autonome.
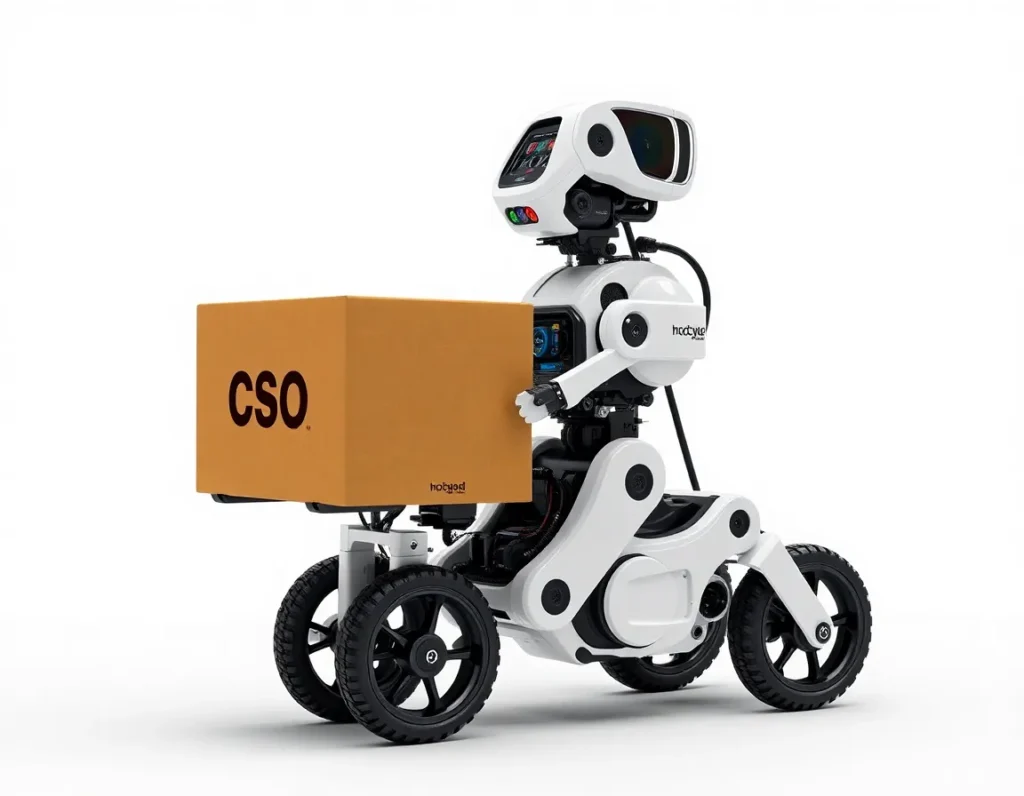
Composants principaux : le matériel essentiel d'un robot de livraison
À la base, un robot de livraison est un conteneur mobile et sécurisé doté d'un cerveau. Le matériel principal peut être classé en plusieurs systèmes interdépendants, chacun avec des pièces distinctes travaillant de concert. Le châssis forme le squelette du robot, une structure rigide généralement fabriquée à partir de matériaux légers mais durables comme l'aluminium ou des composites avancés. Cette structure doit résister aux chocs quotidiens, aux vibrations et aux intempéries tout en fournissant des points de fixation pour tous les autres systèmes. Fixé à ce châssis se trouve le système d'entraînement, composé de roues, de moteurs et de suspension. La plupart des robots de trottoir utilisent une combinaison de roues motorisées et de roues folles pour la stabilité et la maniabilité, souvent avec une configuration à entraînement différentiel qui permet des virages serrés et même une rotation sur place.
Le cœur computationnel est l'ordinateur principal embarqué, un processeur renforcé qui exécute le système d'exploitation et les logiciels d'IA du robot. Cet ordinateur fusionne les données de tous les capteurs pour prendre des décisions de navigation en temps réel. Alimentant l'ensemble, la batterie et le système de gestion de l'énergie, un pack lithium-ion à haute capacité conçu pour un fonctionnement toute la journée. Le composant principal peut-être le plus visible extérieurement est le compartiment ou la baie de chargement. Ce n'est pas une simple boîte ; c'est un casier sécurisé, souvent à température contrôlée, avec des serrures électroniques qui ne peuvent être ouvertes que par le destinataire prévu via un code sécurisé ou une application. Ces pièces fondamentales — le cadre, la transmission, l'ordinateur, la batterie et le compartiment de chargement — créent la plateforme physique sur laquelle l'intelligence du robot est construite.
Systèmes de navigation et de perception : comment les robots de livraison voient et se déplacent
Pour qu'un robot navigue dans un monde conçu pour les humains, il a besoin d'un ensemble d'outils de perception bien au-delà des sens humains. Ce système est un ensemble complexe de capteurs et de logiciels qui crée une compréhension 3D en temps réel de l'environnement. Les capteurs principaux sont les unités LiDAR (détection et télémétrie par la lumière), qui émettent des impulsions laser pour mesurer les distances aux objets environnants avec une extrême précision, créant une carte détaillée en nuage de points des environs du robot. Ceci est souvent complété par des caméras de vision stéréo, qui fournissent des données riches en couleurs et en textures, aidant le robot à interpréter les feux de circulation, lire les panneaux de signalisation et identifier des objets spécifiques comme les piétons ou les animaux domestiques.
Pour un positionnement et une orientation précis, les robots s'appuient sur une combinaison de GPS (pour la localisation grossière), d'unités de mesure inertielle (IMU avec accéléromètres et gyroscopes) et d'odométrie des roues. L'IMU suit l'accélération et la rotation du robot, comblant les lacunes lorsque les signaux GPS sont faibles, comme dans les canyons urbains ou sous la couverture arborée. Les capteurs à ultrasons agissent comme un filet de sécurité à courte portée, détectant les obstacles immédiats au niveau du sol, comme les bordures ou les objets inattendus qui pourraient tomber sous le champ de vision du LiDAR. Toutes ces données brutes de capteurs sont traitées simultanément par l'ordinateur embarqué à l'aide d'une technique appelée fusion de capteurs. Des algorithmes avancés, notamment la localisation et cartographie simultanées (SLAM), permettent au robot de construire une carte d'une zone inconnue tout en suivant simultanément sa propre position à l'intérieur de celle-ci. Cette perception traitée permet la planification de trajectoire, où le robot calcule l'itinéraire le plus sûr et le plus efficace vers sa destination, en s'ajustant dynamiquement aux obstacles statiques comme les boîtes aux lettres et dynamiques comme les personnes en mouvement.
Fusion de capteurs et prise de décision en temps réel
La véritable magie ne réside pas dans un capteur unique, mais dans leur intégration. Une caméra peut voir une forme rouge, mais fusionnée avec les données LiDAR confirmant sa position au-dessus d'une voie, le système l'interprète comme un feu stop. L'IMU détecte une légère inclinaison, confirmant que le robot est à une bordure. Cette analyse continue, milliseconde par milliseconde, permet des comportements nuancés : ralentir lorsque des enfants sont à proximité, laisser un large espace à une personne avec un chien en laisse, ou s'arrêter complètement et de manière prévisible à un passage piéton. Le système de navigation est une boucle constante de perception, de planification et d'action, faisant du robot non pas un simple suiveur aveugle d'un chemin préprogrammé, mais un participant conscient de l'espace partagé du trottoir.
Alimentation et propulsion : batteries, moteurs et endurance
L'autonomie d'un robot de livraison est directement liée à son indépendance énergétique. Les systèmes de propulsion et d'alimentation sont conçus pour l'endurance, la fiabilité et un fonctionnement silencieux. La pierre angulaire est un pack de batteries lithium-ion ou lithium-polymère à haute densité, semblable à ceux des véhicules électriques mais à échelle réduite. Ces batteries sont choisies pour leur capacité à fournir une puissance soutenue pendant tout un service—généralement 8 à 12 heures—sur une seule charge, tout en alimentant également les capteurs et l'ordinateur gourmands en calcul. Des systèmes de gestion de batterie (BMS) sophistiqués surveillent l'état des cellules, la température et les cycles de charge afin de maximiser la durée de vie et la sécurité.
Cette énergie électrique stockée entraîne des moteurs électriques à courant continu sans balais, appréciés pour leur efficacité, leur faible maintenance et leur contrôle précis du couple. Les moteurs sont reliés aux roues par des boîtes de vitesses ou des entraînements directs, fournissant la force nécessaire pour gravir de légères pentes, naviguer sur des chaussées irrégulières et démarrer à l'arrêt tout en transportant un compartiment de cargaison chargé. Le freinage régénératif, où les moteurs agissent comme des générateurs pour récupérer une partie de l'énergie lors de la décélération, est souvent employé pour prolonger l'autonomie. L'ensemble du système est conçu pour l'efficacité ; les pneus à faible résistance au roulement, les formes de carrosserie aérodynamiques (le cas échéant) et les modes de veille économes en énergie pendant les périodes d'inactivité contribuent tous à maximiser la distance qu'un robot peut parcourir entre les charges, qui peut aller de 15 à plus de 30 miles selon le modèle et la charge.
Le compartiment de cargaison : sécuriser et protéger les livraisons
Tout l'objectif du robot culmine dans le compartiment de cargaison. Celui-ci est bien plus qu'un coffre ; c'est une interface sécurisée, tournée vers le client, conçue pour la commodité et la fiabilité. Les compartiments sont modulaires et disponibles en différentes tailles pour accueillir tout, d'une boîte à pizza à plusieurs sacs de courses. Les considérations de conception critiques incluent l'étanchéité aux intempéries—des joints et des garnitures pour empêcher la pluie, la neige et la poussière d'entrer—et l'isolation thermique. Pour la livraison de nourriture, des systèmes de contrôle actif de la température utilisant des éléments Peltier ou de petits compresseurs peuvent maintenir des températures chaudes ou froides tout au long du trajet.
La sécurité est primordiale. Les compartiments comportent des mécanismes de verrouillage robustes à commande électronique qui s'enclenchent automatiquement à la fermeture. L'accès est accordé exclusivement par un code PIN à usage unique ou une clé numérique envoyée à l'application smartphone du destinataire, garantissant que la livraison n'est récupérée que par la personne prévue. À l'intérieur, les compartiments peuvent inclure des séparateurs réglables, des surfaces antidérapantes et même des systèmes de suspension pour protéger les objets fragiles. La conception privilégie un chargement facile pour les opérateurs et une récupération facile et intuitive pour les clients, souvent avec des compartiments à une hauteur confortable pour éviter de se pencher. Cette attention portée à l'expérience de la cargaison garantit que les marchandises arrivent dans le même état qu'elles ont été chargées, accomplissant la promesse de la livraison autonome.
Communication et contrôle : le lien du robot avec le monde
Le voyage autonome d'un robot de livraison n'est pas solitaire. C'est une conversation continue et riche en données avec un réseau plus large, rendue possible par une suite sophistiquée de systèmes de communication et de contrôle. Ces systèmes sont la bouée de sauvetage du robot, lui permettant de recevoir des commandes, de naviguer dynamiquement et de signaler son état, tout en restant sous l'œil attentif d'opérateurs à distance.
Au cœur de cette connectivité se trouve une combinaison de réseaux cellulaires (4G/5G), de Wi-Fi et parfois de communications dédiées à courte portée (DSRC). Le cellulaire fournit la liaison à grande échelle pour la plupart des opérations, transmettant la localisation en temps réel, les données des capteurs et l'état du système à une plateforme centrale de gestion de flotte. Cette plateforme est le centre de contrôle de mission, où les répartiteurs peuvent surveiller des dizaines de robots simultanément, attribuer de nouvelles tâches de livraison et visualiser les flux de caméras en direct. La liaison de contrôle est bidirectionnelle ; la plateforme peut envoyer des mises à jour d'itinéraire, comme rediriger un robot autour d'un obstacle ou d'un incident de circulation nouvellement signalé, ou lui ordonner de retourner à la base.
Pour les interactions immédiates à faible latence, de nombreux robots intègrent des modules de communication locaux. Le Bluetooth à basse consommation (BLE) est souvent utilisé pour la poignée de main finale, permettant au smartphone d'un client de déverrouiller en toute sécurité le compartiment de cargaison à l'arrivée. De même, les émetteurs-récepteurs pour la communication Véhicule-à-Tout (V2X) permettent aux robots d'interagir avec l'infrastructure de ville intelligente, comme les feux de circulation qui peuvent leur accorder une fenêtre de traversée sûre, améliorant à la fois l'efficacité et la sécurité.
L'aspect “ contrôle ” est une hiérarchie à plusieurs niveaux. La navigation principale et l'évitement d'obstacles sont entièrement gérés à bord par l'IA du robot, prenant des milliers de micro-décisions par seconde. Cependant, un système avec humain dans la boucle est essentiel pour les cas limites. Si un robot rencontre une situation que sa programmation ne peut résoudre—comme un chantier de construction complexe ou un animal de compagnie trop curieux—il s'arrêtera et demandera une assistance à distance. Un opérateur peut alors évaluer la scène via les caméras du robot et le piloter manuellement à travers le défi à l'aide d'une interface de joystick virtuel avant de le remettre en mode autonome. Cette approche hybride équilibre l'automatisation complète avec la supervision humaine nécessaire.
Durabilité et caractéristiques de sécurité : conçu pour toutes les conditions
Les robots de livraison sont conçus pour le monde réel, qui est imprévisible et souvent impitoyable. Leur mandat opérationnel exige qu'ils fonctionnent de manière fiable sous une pluie battante, la chaleur estivale, une légère neige et sur un terrain urbain irrégulier. Cela exige une attention fondamentale portée à la durabilité et à des caractéristiques de sécurité intégrées qui protègent le robot, sa cargaison et le public.
Le châssis et la coque externe du robot constituent sa première ligne de défense. Construit à partir de matériaux légers mais résistants aux chocs comme les composites de polycarbonate ou l'aluminium de qualité aérospatiale, le corps est conçu pour résister aux collisions mineures, aux tentatives de vandalisme et à l'usure générale de l'utilisation quotidienne. Les joints critiques sont scellés avec des garnitures classées IP (Indice de Protection), atteignant généralement IP65 ou plus, rendant l'électronique interne étanche à la poussière et protégée contre les jets d'eau puissants. Cette étanchéité aux intempéries garantit qu'une averse soudaine ou un passage dans une flaque d'eau ne provoquera pas de défaillance du système.
La sécurité est intégrée dans chaque mouvement. Une combinaison de logiciels et de matériels crée plusieurs couches redondantes. Les capteurs de perception principaux (LiDAR, caméras, ultrasons) balayent constamment les obstacles. Si un objet ou une personne est détecté sur le chemin, la première réponse du robot est de ralentir, puis de s'arrêter complètement si l'obstacle persiste. Des capteurs de pare-chocs physiques autour de la base fournissent un dernier dispositif de sécurité tactile ; un léger contact déclenchera un arrêt immédiat. Des signaux sonores et des voyants LED expressifs communiquent les intentions du robot aux piétons, signalant “ attendez ”, “ en mouvement ” ou “ cédez le passage ”.”
Pour les scénarios extrêmes, un bouton d'arrêt d'urgence (e-stop) intégré est toujours accessible sur l'extérieur du robot, permettant à quiconque de l'arrêter instantanément. En interne, des systèmes de gestion thermique empêchent la surchauffe de la batterie et de l'ordinateur, tandis que des ensembles pour basses températures permettent le fonctionnement dans les climats plus froids. La conception prend également en compte la stabilité, avec un centre de gravité bas et des configurations de roues qui empêchent le basculement sur les pentes ou les bordures. Ces caractéristiques garantissent collectivement que le robot n'est pas seulement une machine fonctionnelle, mais un participant responsable et résilient dans les espaces publics partagés.
Maintenance, réparation et écosystème des pièces
Pour garantir qu'une flotte de robots de livraison reste opérationnelle et rentable, une stratégie robuste de maintenance, de réparation et de gestion des pièces est essentielle. Contrairement à l'électronique grand public, ces robots sont des actifs commerciaux dont la disponibilité est directement liée au chiffre d'affaires, ce qui nécessite un système de support proactif et efficace.
La maintenance est fortement prédictive et pilotée par les données. Le logiciel de gestion de flotte surveille en continu l'état de chaque robot, en suivant des métriques telles que le nombre de cycles de batterie, la consommation de courant du moteur et la calibration des capteurs. Les algorithmes peuvent prédire quand un composant est susceptible de tomber en panne en fonction des schémas d'utilisation, déclenchant une alerte de maintenance avant qu'une panne ne survienne en cours de route. Cela permet une maintenance planifiée pendant les heures creuses, où les robots peuvent être retirés du service pour inspection, mises à jour logicielles et remplacements de composants.
La conception modulaire de la plupart des robots de livraison est un facteur clé pour une réparation rapide. Les éléments pièces de robots de livraison—tels que les modules de roues, les grappes de capteurs, les packs de batteries et les unités de calcul—sont conçus comme des unités interchangeables. Un technicien peut rapidement diagnostiquer un capteur LiDAR défectueux via un port de diagnostic, le débrancher et le démonter, puis installer un remplacement pré-calibré en quelques minutes, remettant le robot sur son itinéraire avec un temps d'arrêt minimal. Cette modularité prolonge la durée de vie du robot et simplifie la chaîne d'approvisionnement.
Cette pratique donne naissance à un écosystème de pièces spécialisé. Les fabricants d'équipement d'origine (OEM) produisent et stockent les composants propriétaires critiques, tandis que des fournisseurs tiers peuvent proposer des pièces d'usure compatibles comme des pneus, des pare-chocs ou des fixations standard. Le marché de l'après-vente pour les composants majeurs remis à neuf ou reconditionnés est également en croissance, offrant des alternatives rentables aux exploitants de flottes. Une gestion efficace de cet écosystème—garantir que les bonnes pièces sont disponibles au bon dépôt au bon moment—est aussi cruciale pour le succès logistique que le logiciel de navigation des robots eux-mêmes. Cela transforme le robot d'un produit statique en une plateforme de service maintenue de manière durable.
Résumé des points clés
Les robots de livraison autonomes sont des machines sophistiquées composées de systèmes intégrés fonctionnant de concert. Leur base matérielle comprend un châssis durable, des commandes précises de moteur et de direction, et des systèmes de batterie efficaces pour une endurance toute la journée. Ils perçoivent le monde grâce à une fusion de capteurs LiDAR, caméras et ultrasons, traitée par un ordinateur embarqué pour naviguer en toute sécurité dans des environnements complexes.
Le compartiment de cargaison est un espace sécurisé, souvent à température contrôlée, doté de serrures électroniques, conçu pour protéger les marchandises des intempéries et garantir une récupération sécurisée par le client. Une communication continue via les réseaux cellulaires et locaux maintient le robot connecté à la gestion de flotte et à l'assistance humaine à distance. Des caractéristiques de durabilité telles que l'étanchéité aux intempéries et des matériaux résistants aux chocs permettent un fonctionnement dans des conditions diverses, tandis que des systèmes de sécurité multicouches protègent les piétons et le robot lui-même.
Enfin, la viabilité opérationnelle d'une flotte de robots dépend d'une approche structurée de la maintenance et de la réparation, soutenue par un écosystème croissant de pièces modulaires et interchangeables. De la navigation à la remise finale de la livraison, chaque composant joue un rôle critique pour tenir la promesse d'une logistique autonome fiable et sans contact.
Foire aux questions (FAQ)
Quelles sont les pièces les plus critiques d'un robot de livraison ?
Les pièces les plus critiques forment la triade fonctionnelle centrale : le système de perception (LiDAR, caméras), l'ordinateur de navigation et de contrôle, et le système de propulsion (moteurs, roues, batterie). Si l'un de ces éléments tombe en panne, le robot ne peut pas fonctionner de manière autonome. Les capteurs sont ses yeux, l'ordinateur est son cerveau et le système de propulsion est ses jambes.
Comment les robots de livraison évitent-ils de heurter des personnes ou des objets ?
Ils utilisent une combinaison de technologies de capteurs pour créer un champ de perception à 360 degrés. Le LiDAR mesure les distances précises aux objets, les caméras identifient et classent ces objets (par exemple, une personne par rapport à une poubelle), et les capteurs à ultrasons couvrent les angles morts au niveau du sol. Le logiciel d'IA interprète ces données en temps réel pour tracer un chemin sûr et s'arrêtera complètement si un obstacle entre dans sa zone de sécurité immédiate.
Que se passe-t-il si un robot de livraison tombe en panne ou reste bloqué ?
Tout d'abord, il tentera de s'autodiagnostiquer et, si possible, de se déplacer vers un endroit sûr hors de la circulation piétonne. Il enverra simultanément une alerte au centre d'opérations de la flotte. Un opérateur à distance peut alors consulter ses caméras et ses capteurs pour évaluer la situation. Souvent, l'opérateur peut le guider à distance pour le sortir d'affaire. Sinon, un technicien humain est envoyé pour récupérer ou réparer le robot sur place.
Les robots de livraison peuvent-ils fonctionner par mauvais temps, comme sous la pluie ou la neige ?
Oui, dans les limites de leur conception. La plupart des robots de livraison commerciaux sont conçus pour résister à la pluie et à une neige légère, avec des corps et des composants scellés. Cependant, une neige abondante, des tempêtes de verglas ou des inondations graves peuvent immobiliser une flotte. Des capteurs comme le LiDAR peuvent être altérés par de fortes précipitations, c'est pourquoi les opérateurs peuvent réduire les zones de service ou suspendre les opérations pendant les conditions météorologiques extrêmes par mesure de sécurité.
Combien de temps dure la batterie d'un robot de livraison, et comment est-elle rechargée ?
La batterie d'un robot de livraison typique dure un quart de travail complet de 8 à 12 heures sur une seule charge, selon la charge et le terrain. Les robots retournent de manière autonome à une station d'accueil lorsque le niveau de batterie est faible. Ces stations assurent une recharge automatique par conduction (par prise) ou par induction (sans fil). L'échange de batteries est également courant dans certaines flottes pour un renouvellement encore plus rapide.
Quelle est la sécurité du compartiment de livraison ? Quelqu'un peut-il y voler quelque chose ?
Les compartiments disposent de serrures à commande électronique qui s'enclenchent automatiquement. Elles ne s'ouvrent que via un code d'accès unique et limité dans le temps ou une clé numérique envoyée à l'application smartphone du destinataire au moment de la livraison. Cela rend le vol opportuniste très difficile. Les compartiments sont également généralement fabriqués en matériaux robustes et résistants à l'effraction et peuvent être équipés d'alertes de sabotage.
Où puis-je trouver des pièces ou en savoir plus sur des composants spécifiques de robots de livraison ?
Des informations techniques détaillées sur pièces de robots de livraison peuvent être trouvées dans les publications techniques des fabricants, les livres blancs du secteur et les ressources technologiques éducatives. Pour des aperçus complets et des schémas, des sources réputées comme Encyclopedia Britannica, HowStuffWorks et Wikipédia offrent un matériel d'introduction précieux sur le sujet.