
Roboter-Greiferfinger können maßlich akzeptabel sein und dennoch ein Teil freigeben, verdrehen oder markieren. Die Ursache ist oft eine Fehlanpassung zwischen der Kontaktfläche, der Montagereferenz des Greifers und der realen Teilevariation – nicht einfach ein Mangel an Spannkraft. CNC-Bearbeitung ist sinnvoll, wenn Finger kontrollierte Schnittstellen, wiederholbare Paare, austauschbare Kontaktmerkmale oder Geometrien benötigen, die sich aus einem einfachen Rohteil nicht zuverlässig herstellen lassen.
Die Designentscheidung beginnt damit, was der Finger leisten muss: positionieren, stützen, umschließen oder Kraft aufbringen. Diese Funktion bestimmt, welche Oberflächen eine kontrollierte Bearbeitung benötigen und wie das fertige Paar geprüft werden sollte. Dieser Leitfaden konzentriert sich auf die technischen Entscheidungen hinter der Bearbeitung von Roboter-Greiferfingern, statt jeden Finger als generischen Halter zu behandeln.
- Definieren Sie den Griff, bevor Sie den Finger zeichnen
- Passen Sie die Kontaktgeometrie an das Teil an
- Kontrollieren Sie die Montage- und Positionierungskette
- Wählen Sie das Material nach Last und Kontakt
- Planen Sie die Bearbeitung im Hinblick auf dünne Querschnitte
- Prüfen Sie das Paar als System
- Was in die Bearbeitungsanfrage gehört
- Häufig gestellte Fragen
Definieren Sie den Griff, bevor Sie den Finger zeichnen
Ein Reibgriff hat eine andere Aufgabe als ein Finger, der ein Bauteil gegen einen festen Anschlag einbettet. Reibung hängt von Kontaktfläche, Oberflächenbeschaffenheit, aufgebrachter Kraft und dem Risiko ab, das Werkstück zu quetschen oder zu markieren. Formschlüssige Finger widerstehen Bewegungen durch ihre Geometrie, aber Taschen und Schultern müssen Teilevariationen und die Richtung der Handhabungskräfte berücksichtigen.
Zeigen Sie die Werkstückbezüge, die Backenschnittstelle, die Beladerichtung und ob die Backen symmetrisch schließen. Kennzeichnen Sie jede feste Referenzseite und ob das Teil gegen einen Anschlag anliegen muss. Ohne diesen Kontext kann die Zeichnung zwar maßgenau gefertigt werden, doch der montierte Greifer berührt zuerst eine Ecke oder positioniert das Teil nicht wiederholbar.
Trennen Sie ein austauschbares Verschleißelement vom strukturellen Finger, wenn Produktvariation oder Wartung dies sinnvoll machen. Ein verschraubtes Pad oder ein Einsatz kann ausgetauscht werden, ohne die gesamte Backe zu ersetzen, aber seine Schnittstelle benötigt Positionierungsmerkmale und Zugang zu den Befestigungselementen. Ein bloßes Schraubendurchgangsloch ist keine wiederholbare Positionierungsmethode.
Passen Sie die Kontaktgeometrie an das Teil an
Gestalten Sie Kontaktflächen anhand der Oberfläche, die sie tatsächlich berühren, nicht nur anhand eines nominellen CAD-Modells. Eine breite flache Fläche kann ein gekrümmtes Teil an zwei Kanten berühren. Ein V-Nest kann ein rundes Merkmal positionieren, während es empfindlich auf Durchmesservariationen reagiert. Eine freigestellte Tasche kann verhindern, dass eine Sichtfläche unbeabsichtigt zum Positionierdatum wird. Wird ein nachgiebiges Pad verwendet, werden Kompression und Verschleiß Teil der Positionierungskette.
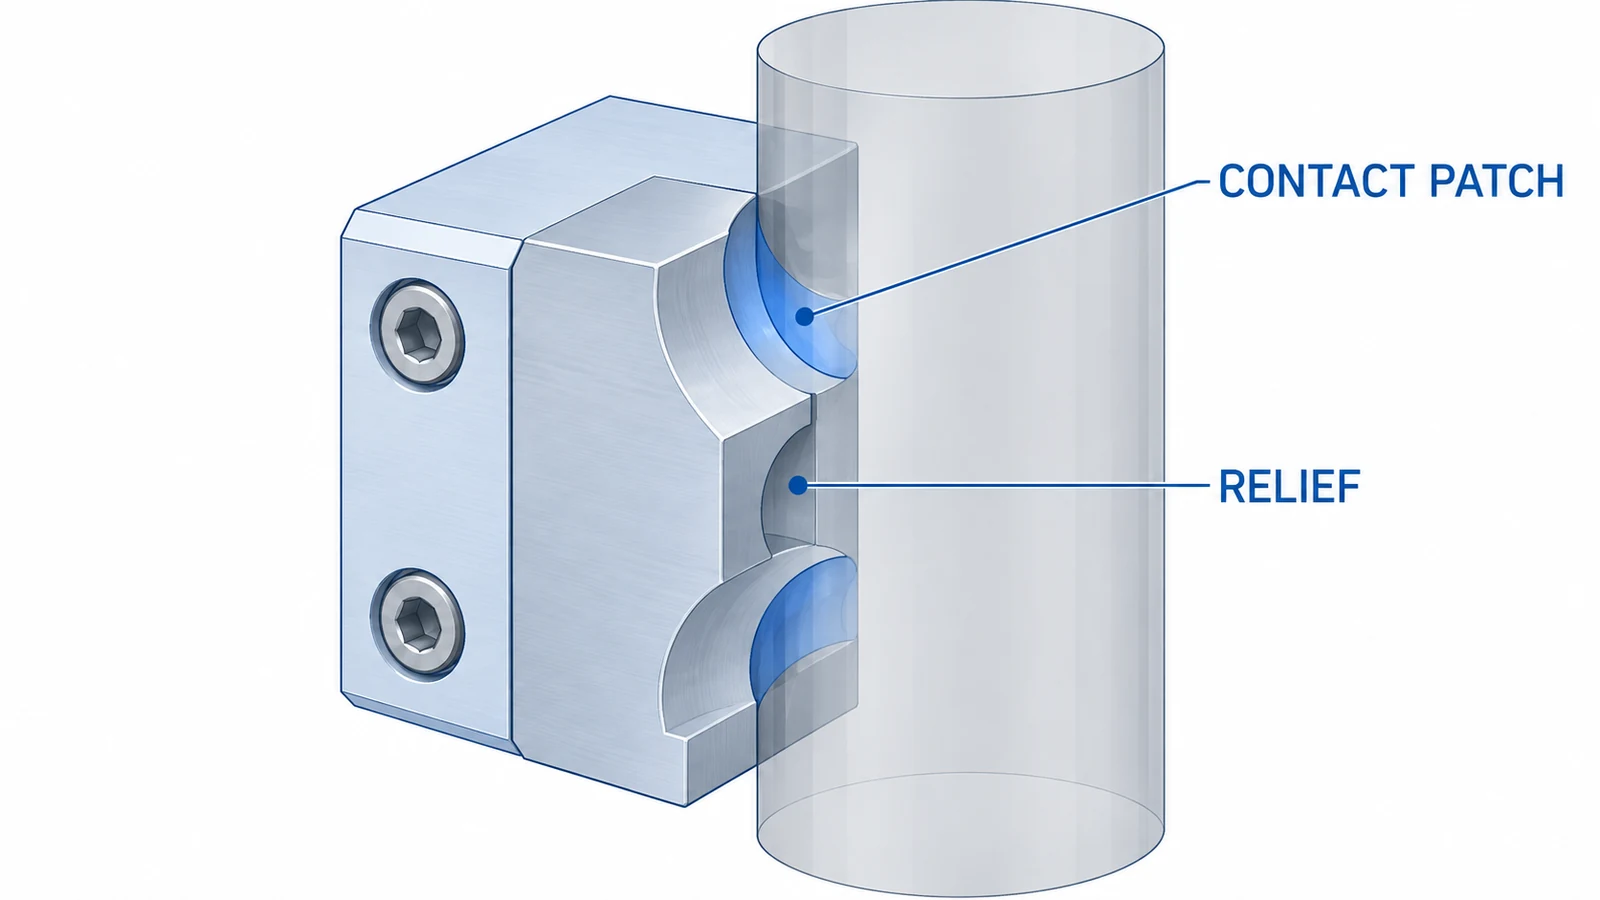
Markieren Sie bei empfindlichen oder beschichteten Teilen zulässige Kontaktzonen und Kanten, die gratfrei bleiben müssen. Eine scharfe Kante kann ein Werkstück zerkratzen, selbst wenn das Gesamtprofil korrekt ist; ein nicht spezifizierter Kantenbruch kann zudem zu viel Material von einer kleinen Positionierstufe entfernen. Geben Sie an funktionalen Kanten eine messbare Bedingung an, statt sich auf einen vagen Hinweis zu verlassen, der alle Kanten abdecken soll.
Wenn ein Greifer mehrere Varianten handhabt, unterscheiden Sie gemeinsame Oberflächen von variantenspezifischen Merkmalen. Eine einzelne tiefe Tasche, die einen breiten Toleranzbereich abdecken soll, kann jede Version schlecht abstützen. Vergleichen Sie die Teilehülle mit der nutzbaren Kontaktfläche und dem verfügbaren Backenweg, bevor Sie den Finger finalisieren.
Steuern Sie die Montage- und Positionierungskette
Definieren Sie die primäre Auflagefläche, jede Schulter oder jeden Ansatz, der die Position festlegt, und das Befestigungsmuster, das den Finger hält. Wenn Passstifte oder eine Präzisionsstufe die Backe positionieren, bemaßen Sie die Kontaktfläche von diesen Referenzen aus. Vermeiden Sie die Anhäufung kritischer Maße von unabhängigen Außenkanten, wenn das montierte Datum tatsächlich die Greifposition steuert.
Gepaarte Finger benötigen eine explizite Beziehung: Spiegelbildliche Geometrie garantiert keine übereinstimmende Öffnung oder zentrierte Greifposition. Die Teile können eine gemeinsame Aufspannung, eine gemeinsame Prüfreferenz oder eine Verifikation in einer Montagevorrichtung erfordern. Geben Sie an, ob die Abnahme für jeden Finger einzeln oder für das montierte Paar gilt; diese Wahl beeinflusst sowohl die Bearbeitungsstrategie als auch den Prüfnachweis.
End-of-Arm-Tooling kann einen Roboterflansch, eine Werkzeugplatte, einen Adapter, eine Backe und einen Finger umfassen. Ein korrekter Finger kann einen vorgelagerten Versatz oder Winkelfehler nicht kompensieren. Prüfen Sie die Datums des Fingers zusammen mit den relevanten CNC-Fräsbearbeitungskapazität und der Werkzeugplattenschnittstelle.
Wählen Sie das Material anhand von Last und Kontakt
Die Materialauswahl sollte Greifkraft, Werkstückhärte, Umgebung, Reinigung, Verschleiß und Masse am Roboterhandgelenk widerspiegeln. Aluminium kann für einen leichten Strukturfinger geeignet sein, wenn Steifigkeit und Kontaktbedingungen es zulassen. Stahl kann für ein hochbelastetes oder verschleißanfälliges Kontaktelement in Betracht gezogen werden; technische Kunststoffe können für ausgewählte Anwendungen mit geringer Markierung oder Isolierung geeignet sein. Dies sind Kandidaten, keine allgemeingültigen Vorschriften. Geben Sie die genaue Werkstoffsorte, den Zustand, die Lieferform und die Oberflächenbehandlung an.
Die Materialplatzierung ist ebenso wichtig wie die Gesamtmasse. Das Entfernen von Gewicht am Ende eines langen Fingers wirkt sich anders auf die Bewegungsinertia aus als das Entfernen derselben Menge nahe der Backe. Tiefe Taschen und dünne Stege können die Steifigkeit verringern oder die Kontaktfläche empfindlich gegenüber Spann- und Schnittkräften machen. Prüfen Sie den Lastpfad durch den verbleibenden Querschnitt, statt nur die Außenform zu beurteilen.
Beschichtungen und Oberflächenbehandlungen können Reibung und Verschleiß verändern. Schützen Sie Positionierflächen, deren Maße stabil bleiben müssen. Die Aluminium-Werkstoffinformationen der Website kann bei der Werkstoffsortenprüfung helfen, während die Anwendungszeichnung die tatsächliche Legierung und den Zustand definieren muss.
Planen Sie die Bearbeitung im Hinblick auf dünne Querschnitte und Zugänglichkeit
Fingerrohlinge kombinieren oft Montagebohrungen, schmale Kontaktmerkmale, Taschen und schlanke Querschnitte. Das Schruppen kann Spannungen freisetzen oder eine Wand freilegen, die sich beim Materialabtrag bewegt. Je nach Rohmaterial und Geometrie kann ein Prozessplan zunächst schruppen, eine temporäre Stütze erhalten, das Teil stabilisieren lassen und die kritischen Datums und das Kontaktprofil von kontrollierten Referenzen aus fertigbearbeiten. Die geeignete Reihenfolge hängt von Toleranz, Geometrie und Stückzahl ab.
Prüfen Sie den Werkzeugzugang, bevor Sie ein Profil finalisieren. Tiefe konkave Kontaktflächen können einen kleinen Fräser erfordern und einen Radius hinterlassen, der die Auflage beeinträchtigt. Schmale Nuten können Späne festhalten oder das Entgraten erschweren. Innencken sollten realisierbare Werkzeugradien widerspiegeln, es sei denn, eine scharfe Ecke ist funktional unerlässlich und ein zusätzlicher Arbeitsgang wird akzeptiert. Ein Modell, das unzugängliche Ecken mit Radius null annimmt, erzeugt vermeidbare Unklarheit.
Das Paar als System prüfen
Trennen Sie Bauteilmaße vom Verhalten im montierten Zustand. Messen Sie die Backenfläche, die Anlagestufe, das Lochbild und das Kontaktprofil von den Bezügen aus, die die Einbaulage festlegen. Bei einem abgestimmten Paar prüfen Sie Spalt oder Symmetrie in einer repräsentativen Vorrichtung, statt zwei unabhängige Berichte allein zu vergleichen.
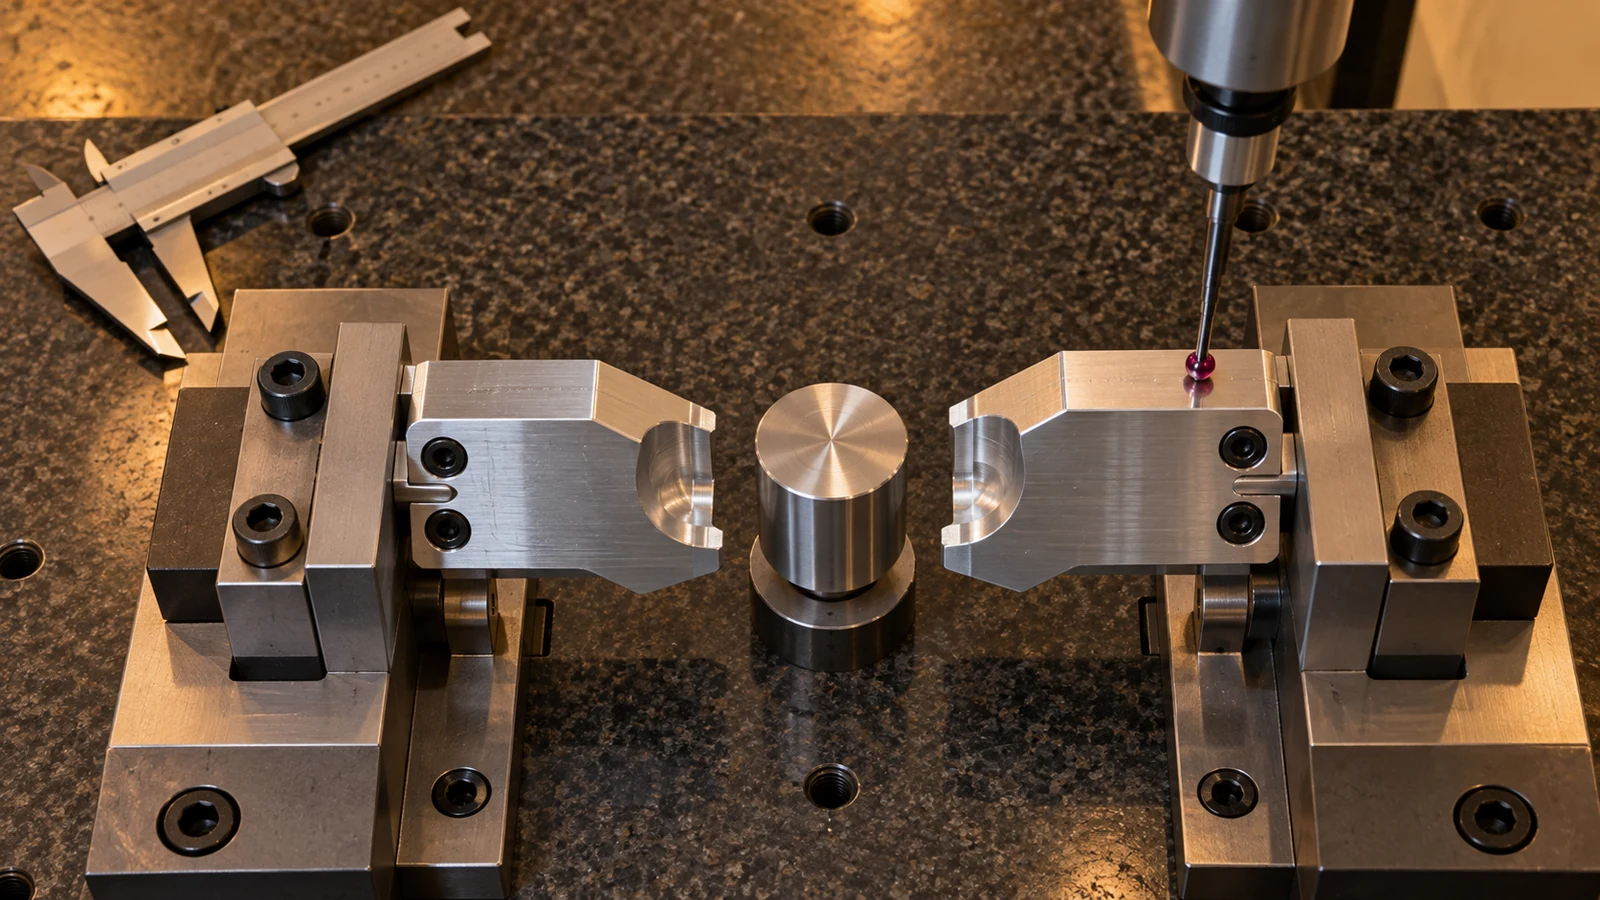
Funktionsprüfungen können Auflage, Kontaktstellen, Kippeln und Markierung mit einem repräsentativen Werkstück bestätigen. Sie ersetzen keine Maßprüfung: Der Bericht prüft ausgewählte Geometrie gegen Zeichnungsgrenzen, während der Probegriff prüft, ob die Baugruppe mit dem tatsächlichen Teil und der Bewegung funktioniert. Wenn ein Problem auftritt, prüfen Sie Backenausrichtung, Fingerpaarung, Teilevarianz, Belagzustand und Schließkraft, bevor Sie einfach die Kraft erhöhen.
Was in die Anfrage zur Zerspanung gehört
Geben Sie eine kontrollierte Zeichnung oder ein Modell, Werkstoffsorte und -zustand, Menge nach Revision, Oberfläche und funktionales Bezugssystem an. Kennzeichnen Sie Kontaktzonen, Montagereferenzen, kritische Kanten und Oberflächen, die bei der Endbearbeitung geschützt werden müssen. Fügen Sie ein repräsentatives Teil oder eine Maßhülle bei, wenn der Finger zu einer Produktoberfläche passen muss.
Klären Sie, ob das Angebot einen Finger, einen abgestimmten links-rechts-Satz, austauschbare Einsätze oder eine Prüfung auf Baugruppenebene umfasst. Geben Sie an, wie die Paargeometrie abgenommen wird und ob ein Funktionsversuch erforderlich ist. Diese Angaben bringen den Zerspanungsumfang mit dem Greifergebnis in Einklang, statt nur eine isolierte Metallform anzubieten.
Häufig gestellte Fragen
Sollten Greiferfinger als abgestimmtes Paar gefertigt werden?
Wenn beide Seiten eine zentrierte Position oder Öffnung bestimmen, definieren Sie die Beziehung und prüfen Sie sie gemeinsam. Eine Einzelprüfung kann ausreichen, wenn jede Seite unabhängig verstellbar ist, aber die Montagemethode sollte klar sein.
Ist Aluminium immer die beste Wahl?
Nein. Masse, Steifigkeit, Verschleiß, Markierung des Werkstücks, Umgebung und Reinigung spielen alle eine Rolle. Wählen Sie eine bestimmte Sorte und einen Zustand entsprechend den Anwendungsanforderungen.
Was ist auf der Zeichnung am wichtigsten?
Zeigen Sie, wie der Finger an der Backe anliegt, wo er das Teil kontaktiert und welche Maße den montierten Griff bestimmen. Diese Referenzen sind nützlicher als einheitlich enge Toleranzen.