
Os dedos das garras robóticas podem estar dimensionalmente aceitáveis e ainda assim soltar, girar ou marcar uma peça. A causa costuma ser uma incompatibilidade entre a face de contato, a referência de montagem da garra e a variação real da peça — não simplesmente a falta de força de fixação. A usinagem CNC é útil quando os dedos precisam de interfaces controladas, pares repetíveis, recursos de contato substituíveis ou geometria que não pode ser produzida de forma confiável a partir de um blank simples.
A decisão de projeto começa pelo que o dedo deve fazer: localizar, apoiar, conter ou aplicar força. Essa função determina quais superfícies precisam de usinagem controlada e como o par acabado deve ser inspecionado. Este guia concentra-se nas decisões de engenharia por trás da usinagem de dedos de garras robóticas, em vez de tratar cada dedo como um suporte genérico.
- Defina a pega antes de desenhar o dedo
- Combine a geometria de contato com a peça
- Controle a cadeia de montagem e localização
- Escolha o material em função da carga e do contato
- Planeje a usinagem em torno de seções finas
- Inspecione o par como um sistema
- O que incluir na solicitação de usinagem
- Perguntas frequentes
Defina a Pega Antes de Desenhar o Dedo
Uma pega por atrito tem uma função diferente de um dedo que aloja um componente contra um batente rígido. O atrito depende da área de contato, da condição da superfície, da força aplicada e do risco de esmagar ou marcar a peça. Dedos de encaixe resistem ao movimento por meio da geometria, mas os bolsões e ombros devem acomodar a variação da peça e a direção das forças de manuseio.
Mostre os datums da peça, a interface da garra, a direção de carregamento e se as garras fecham simetricamente. Identifique qualquer referência do lado fixo e se a peça deve assentar contra um batente. Sem esse contexto, o desenho pode ser usinado com precisão enquanto a garra montada toca primeiro um canto ou não consegue localizar a peça de forma repetível.
Separe um elemento de desgaste substituível do dedo estrutural quando a variação do produto ou a manutenção tornarem isso útil. Uma pastilha ou inserto parafusado pode ser trocado sem substituir toda a garra, mas sua interface precisa de recursos de localização e acesso aos fixadores. A folga dos parafusos por si só não é um método de localização repetível.
Combine a Geometria de Contato com a Peça
Projete as faces de contato em torno da superfície que elas realmente tocam, não apenas de um modelo CAD nominal. Uma face plana ampla pode tocar uma peça curva em duas bordas. Um ninho em V pode localizar um recurso redondo enquanto se torna sensível à variação de diâmetro. Uma bolsa aliviada pode impedir que uma superfície cosmética se torne involuntariamente o datum de localização. Se um pad complacente for usado, a compressão e o desgaste passam a fazer parte da cadeia de posicionamento.
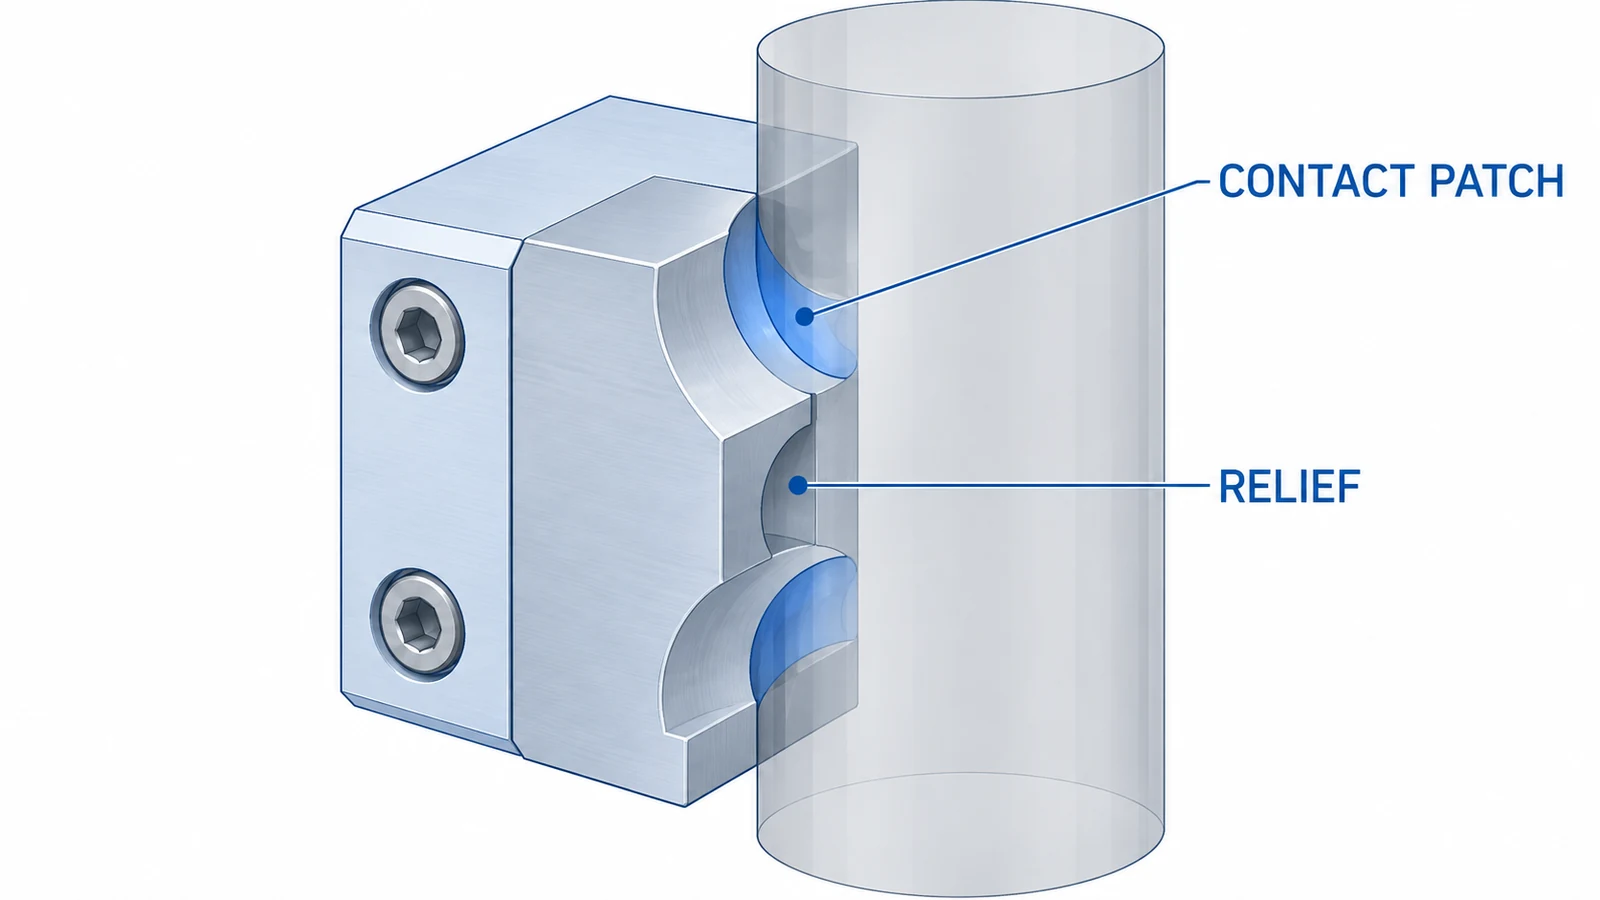
Para peças delicadas ou revestidas, marque as zonas de contato permitidas e as bordas que devem permanecer sem rebarbas. Uma borda afiada pode riscar uma peça de trabalho mesmo quando o perfil geral está correto; um quebra-borda não especificado também pode remover material demais de um pequeno degrau de localização. Indique uma condição mensurável nas bordas funcionais em vez de confiar em uma nota vaga para cobrir todas as bordas.
Quando um único gripper manipula várias variantes, distinga as superfícies comuns dos recursos específicos de cada variante. Uma única bolsa profunda destinada a cobrir uma ampla faixa de tolerância pode deixar cada versão mal apoiada. Compare o envelope da peça com a área de contato utilizável e o curso disponível das garras antes de finalizar o dedo.
Controle a cadeia de montagem e localização
Defina a face de assentamento primária, qualquer ombro ou registro que estabeleça a posição, e o padrão de fixadores que retém o dedo. Se pinos ou um degrau de precisão localizarem a garra, dimensione a superfície de contato a partir dessas referências. Evite acumular dimensões críticas a partir de bordas externas não relacionadas quando o datum montado é o que realmente controla a posição de pega.
Dedos emparelhados precisam de uma relação explícita: geometria em imagem espelhada não garante uma abertura correspondente ou uma pega centralizada. As peças podem precisar de uma preparação comum, de uma referência de inspeção compartilhada ou de verificação em um dispositivo de montagem. Declare se a aceitação se aplica a cada dedo independentemente ou ao par montado; essa escolha afeta tanto a estratégia de usinagem quanto as evidências de inspeção.
O ferramental de extremidade de braço pode incluir flange de robô, placa de ferramenta, adaptador, garra e dedo. Um dedo correto não pode compensar um desvio ou erro angular a montante. Revise os datums do dedo juntamente com a capacidade de fresamento CNC e a interface da placa de ferramenta.
Escolha o material em função da carga e do contato
A seleção de material deve refletir a força de pega, a dureza da peça de trabalho, o ambiente, a limpeza, o desgaste e a massa no punho do robô. O alumínio pode ser adequado para um dedo estrutural leve quando a rigidez e as condições de contato permitirem. O aço pode ser considerado para um elemento de contato altamente carregado ou propenso ao desgaste; plásticos de engenharia podem ser adequados para aplicações selecionadas de baixa marcação ou isolamento. Estes são candidatos, não prescrições universais. Especifique a classe exata, a condição, a forma do estoque e o acabamento.
A localização do material importa tanto quanto a massa total. Remover peso na extremidade de um dedo longo afeta a inércia em movimento de forma diferente de remover a mesma quantidade perto da garra. Bolsas profundas e paredes finas podem reduzir a rigidez ou tornar a face de contato sensível às forças de fixação e de corte. Revise o caminho de carga através da seção remanescente em vez de julgar apenas a forma externa.
Revestimentos e acabamentos superficiais podem alterar o atrito e o desgaste. Proteja as superfícies de localização cujas dimensões devem permanecer estáveis. O informações sobre materiais de alumínio do site pode ajudar na revisão da classe, enquanto o desenho da aplicação deve definir a liga e o têmpera reais.
Planeje a usinagem em torno de seções finas e do acesso
Os esboços dos dedos frequentemente combinam furos de montagem, recursos de contato estreitos, bolsas e seções esbeltas. O desbaste pode liberar tensões ou expor uma parede que se move à medida que o material é removido. Dependendo do estoque e da geometria, um plano de processo pode desbastar primeiro, preservar suporte temporário, permitir que a peça se estabilize e acabar os datums críticos e o perfil de contato a partir de referências controladas. A sequência apropriada depende da tolerância, da geometria e da quantidade.
Verifique o acesso da ferramenta antes de finalizar um perfil. Contatos côncavos profundos podem exigir um cortador pequeno e deixar um raio que afeta o assentamento. Ranhuras estreitas podem reter cavacos ou complicar o rebarbamento. Cantos internos devem refletir raios de ferramenta viáveis, a menos que um canto vivo seja funcionalmente essencial e uma operação secundária seja aceita. Um modelo que assume cantos inacessíveis de raio zero cria ambiguidade evitável.
Inspecione o Par como um Sistema
Separe as dimensões no nível da peça do comportamento montado. Meça a face da garra, o degrau de localização, o padrão de furos e o perfil de contato a partir dos datums que estabelecem a posição instalada. Para um par combinado, verifique a folga ou a simetria em um dispositivo representativo em vez de comparar apenas dois relatórios independentes.
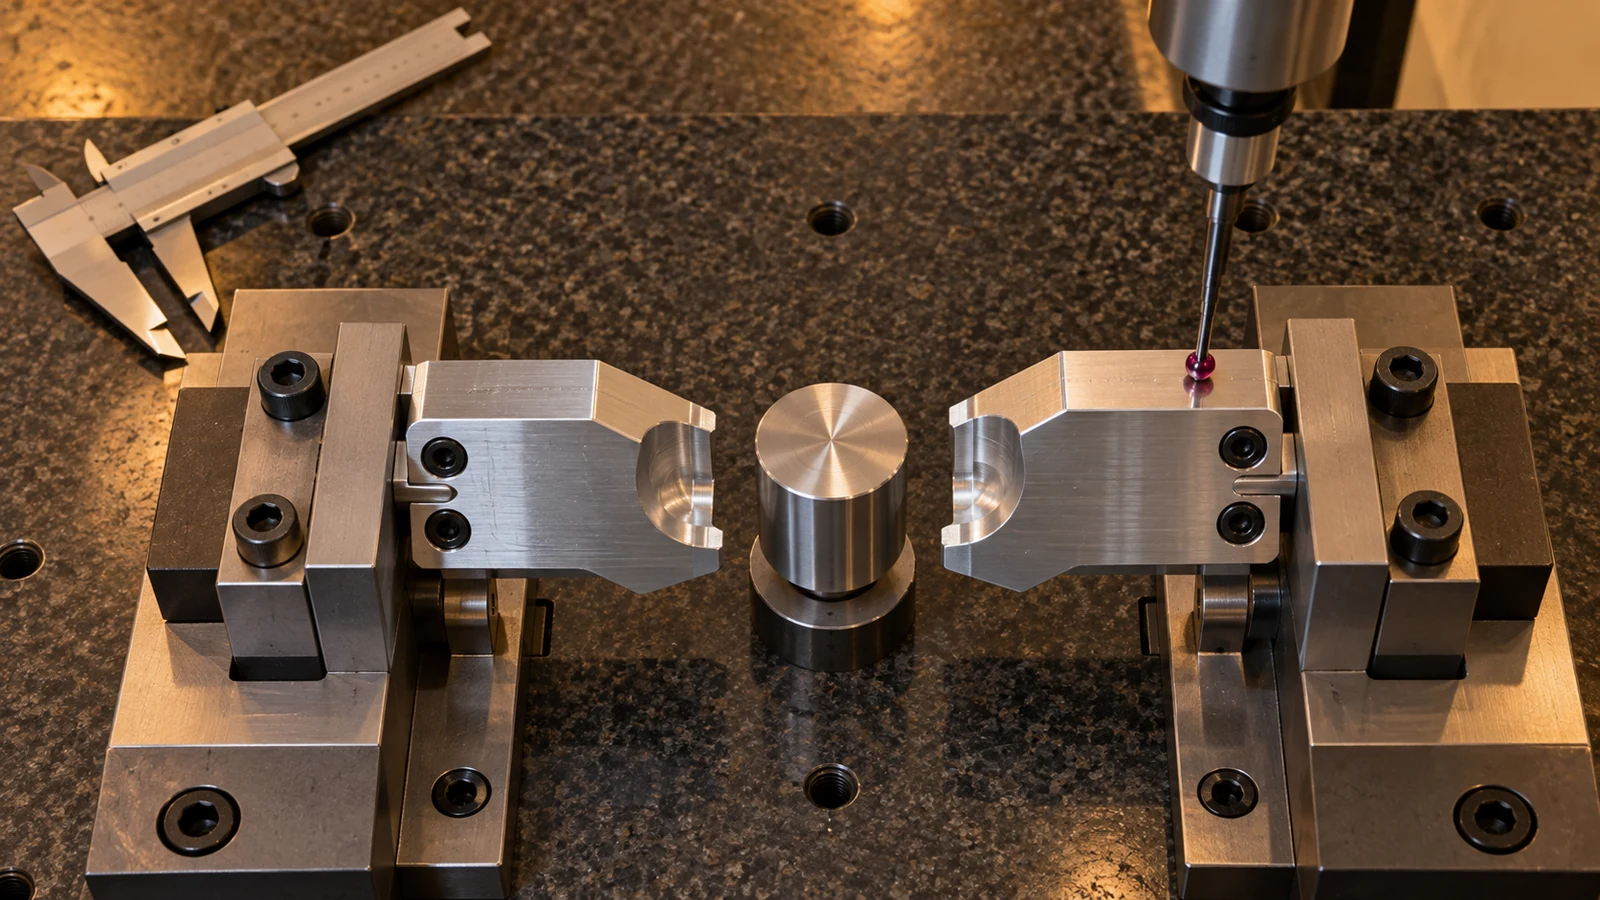
As verificações funcionais podem confirmar o assentamento, os locais de contato, o balanço e a marcação com uma peça de trabalho representativa. Elas não substituem a inspeção dimensional: o relatório verifica a geometria selecionada em relação aos limites do desenho, enquanto o teste de preensão verifica se o conjunto funciona com a peça e o movimento reais. Se surgir um problema, inspecione o alinhamento da garra, o pareamento dos dedos, a variação da peça, a condição das pastilhas e a força de fechamento antes de simplesmente aumentar a força.
O que Incluir na RFQ de Usinagem
Forneça um desenho ou modelo controlado, a classe e a condição do material, a quantidade por revisão, o acabamento e o esquema de datums funcionais. Marque as zonas de contato, as referências de montagem, as arestas críticas e as superfícies a proteger durante o acabamento. Inclua uma peça representativa ou um envelope dimensional quando o dedo precisar corresponder a uma superfície do produto.
Esclareça se a cotação abrange um dedo, um conjunto esquerdo-direito combinado, insertos substituíveis ou verificação no nível do conjunto. Declare como a geometria do par será aceita e se um teste funcional é necessário. Esses detalhes alinham o escopo da usinagem com o resultado da preensão, em vez de cotar apenas uma forma metálica isolada.
Perguntas Frequentes
Os dedos do gripper devem ser usinados como um par combinado?
Quando ambos os lados determinam uma posição centrada ou uma abertura, defina a relação e inspecione-os em conjunto. A inspeção individual pode ser suficiente se cada lado for ajustável de forma independente, mas o método de montagem deve ser claro.
O alumínio é sempre a melhor escolha?
Não. Massa, rigidez, desgaste, marcação da peça de trabalho, ambiente e limpeza são todos importantes. Selecione uma classe e condição específicas a partir dos requisitos da aplicação.
O que é mais importante no desenho?
Mostre como o dedo se localiza na garra, onde ele entra em contato com a peça e quais dimensões controlam a preensão montada. Essas referências são mais úteis do que aplicar tolerâncias apertadas de forma uniforme.