
Un braccio di trasferimento wafer non è solo una piastra sagomata: è un anello di localizzazione in un passaggio di consegna da robot a wafer. La priorità nella lavorazione è preservare la relazione tra il datum di montaggio del robot, l'asse del braccio, l'interfaccia dell'end-effector e qualsiasi elemento di gioco che controlla la corsa. Un pezzo può corrispondere al suo profilo esterno e comunque posizionare male il wafer se tali interfacce sono dimensionate o ispezionate in modo indipendente.
Per un braccio lavorato, iniziare con lo schema di movimento e contatto, quindi fare in modo che il disegno esprima le interfacce che lo stabiliscono. Il materiale esatto, le condizioni superficiali, il processo di pulizia e la deflessione ammissibile dipendono dall'utensile e dall'impianto; devono essere specificati in base alla progettazione dell'apparecchiatura anziché presunti dalla parola “semiconduttore”.”
Cosa deve localizzare il braccio
Un braccio di trasferimento wafer collega un robot o un gruppo di movimento a un end-effector che contatta il wafer. Il suo compito è portare l'end-effector lungo un percorso definito mantenendo la posizione e l'orientamento previsti al momento della consegna. Ciò rende la geometria di montaggio e delle interfacce del braccio più rilevante di un contorno estetico: un piccolo errore angolare o laterale all'estremità di montaggio può manifestarsi come un errore di posizionamento maggiore all'estremità opposta, poiché il braccio agisce come una leva.
Separare tre funzioni sul disegno. L'interfaccia lato robot stabilisce la posizione del braccio; il corpo del braccio sopporta il carico e determina la portata; l'interfaccia dell'end-effector stabilisce la relazione con l'utensile o la lama. Se ci si aspetta che una superficie localizzi e un'altra solo serri, rendere esplicita tale distinzione. Altrimenti, un fornitore potrebbe dedurre lo schema dei datum da facce convenienti anziché dal metodo di localizzazione effettivo della macchina.
La catena di interfacce conta più del profilo
Considerare il gruppo come una catena di riferimenti: faccia del robot, elemento di localizzazione, asse del braccio, faccia di montaggio dell'end-effector e geometria di contatto con il wafer. Le tolleranze più utili sono quelle che controllano le relazioni lungo questa catena. Applicare dimensioni indipendenti strette a ogni bordo può aumentare l'impegno di ispezione senza controllare meglio la consegna.
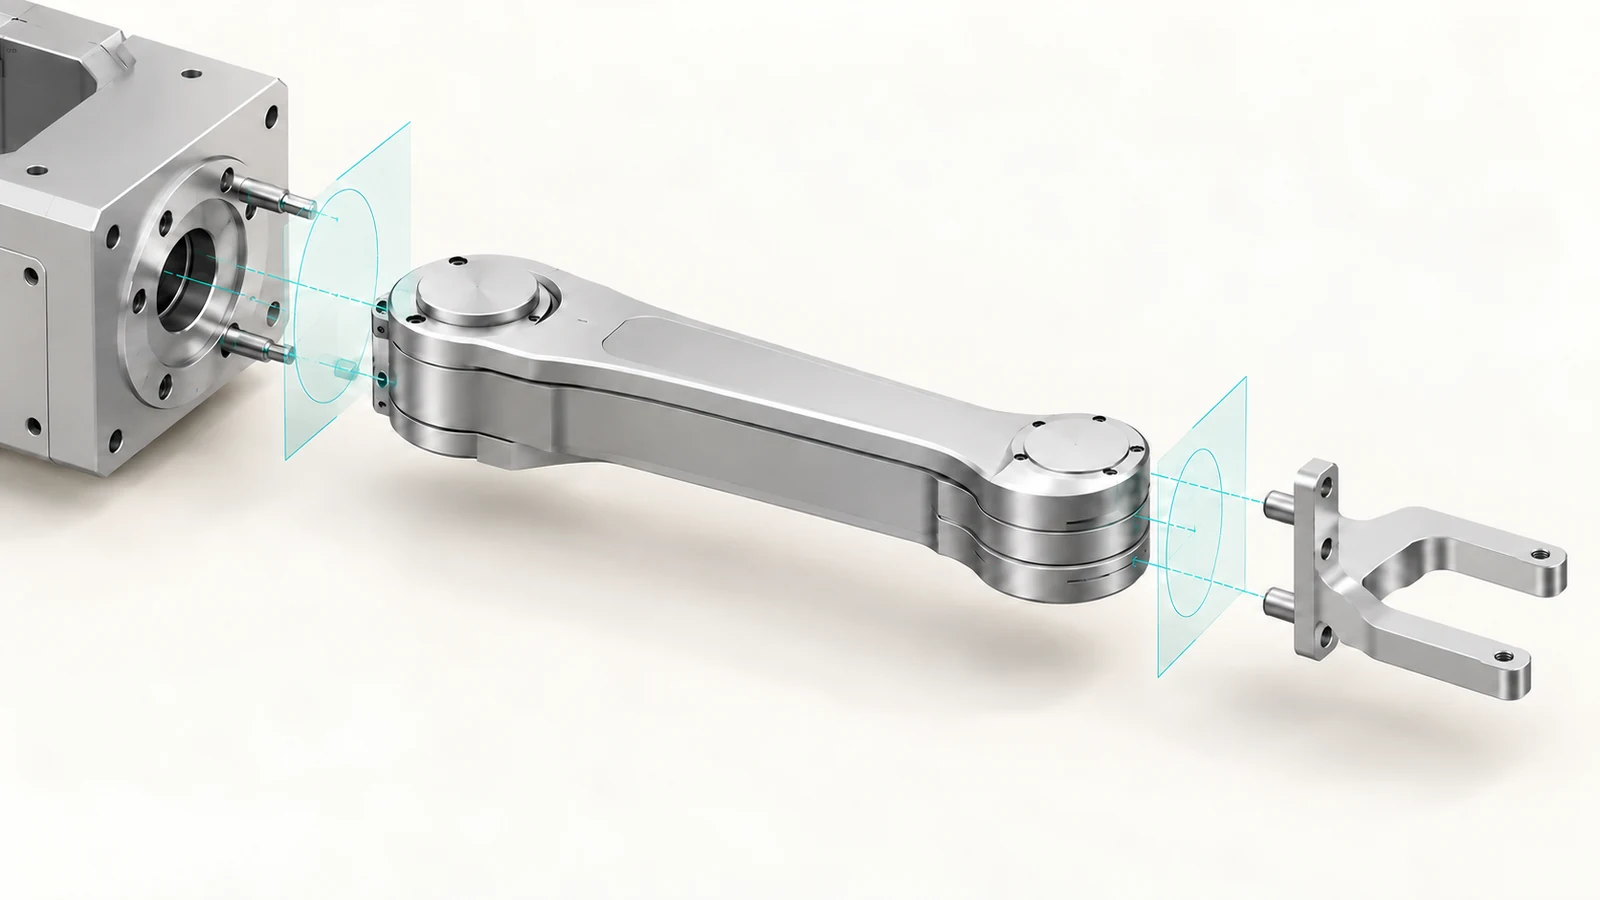
| Gruppo di feature | Questione da risolvere | Implicazione per il disegno o l'ispezione |
|---|---|---|
| Montaggio del robot | Quali facce ed elementi stabiliscono la posizione? | Identificare la faccia di datum e i fori di localizzazione, i perni o il pilota se utilizzati. |
| Sbraccio | Quale asse o linea centrale controlla la posizione finale? | Quotare la relazione funzionale, non solo la lunghezza esterna. |
| Interfaccia dell'effettore finale | Come viene alloggiata in modo ripetibile la lama o l'utensile? | Controllare insieme la faccia, lo schema di fori e l'orientamento pertinenti. |
| Elementi di tolleranza | Cosa deve passare nelle vicinanze durante il movimento? | Fornire informazioni su ingombro o zona vietata dalla progettazione dell'apparecchiatura. |
Non presumere che una particolare cava, spallamento o foro sia un elemento di posizionamento solo perché sembra comodo. Confermare i reali punti di contatto dell'assemblaggio. Se i perni posizionano il componente e le viti forniscono la forza di serraggio, gli elementi di posizionamento e la loro relazione meritano priorità rispetto al gioco dei fori delle viti.
Un percorso che protegge lo schema dei datum
Per un braccio a forma di piastra, un percorso di fresatura pratico spesso stabilisce prima la faccia di montaggio principale, poi crea gli elementi di posizionamento e l'interfaccia dell'effettore finale a partire da riferimenti controllati. Il profilo esterno può essere finito dopo che le facce e gli schemi critici sono stabili, a meno che l'attrezzatura di fissaggio scelta richieda il profilo prima. Questo è un principio di pianificazione, non un processo prescritto: dimensioni del pezzo, condizioni del grezzo, geometria e accessibilità della macchina possono modificare la sequenza.
Quando più facce o schemi di fori devono rimanere correlati, chiedersi se un'unica configurazione può lavorarli senza perdere accesso o supporto. Un percorso multiasse può ridurre il riposizionamento per alcune forme, ma assi aggiuntivi non migliorano automaticamente la precisione; il trasferimento dei datum e il metodo di ispezione determinano comunque ciò che può essere verificato. Vedere il sito Capacità di fresatura CNC per il contesto del processo.
Lo sbraccio elevato e le sezioni sottili rendono il fissaggio parte della strategia dimensionale. Il serraggio può deformare un braccio snello, e la rimozione di materiale da un lato può rilasciare tensioni o modificarne la forma. Se la planarità o l'allineamento da estremità a estremità è funzionalmente importante, definire come il pezzo deve essere supportato durante l'ispezione ed evitare di trattare una misurazione in stato libero come equivalente a una condizione di assemblaggio serrata.

Dove rigidità, portata e accesso competono
Uno sbraccio maggiore può migliorare l'accesso ma aumenta la sensibilità all'errore angolare e alla deflessione. Una sezione più spessa può migliorare la rigidità consumando però spazio libero o aggiungendo massa in movimento. Le tasche di alleggerimento possono ridurre la massa, ma lasciano pareti sottili più difficili da tenere senza deformazioni. Queste sono decisioni accoppiate: la geometria migliore è quella che preserva il percorso di trasferimento e le interfacce entro l'ingombro dell'apparecchiatura, non necessariamente il braccio più leggero o con il maggior numero di tasche.
Allo stesso modo, la finitura superficiale e la pulizia sono requisiti separati. Una finitura lavorata alle macchine non stabilisce di per sé l'idoneità al controllo delle particelle, e un pezzo pulito non dimostra che le sue facce di posizionamento rispettino il disegno. Specificare separatamente eventuali requisiti di pulizia, imballaggio o movimentazione e confermare che il processo scelto sia compatibile con le attrezzature e i materiali effettivi. Non dedurre una qualifica per camera bianca dalla capacità di un fornitore di lavorare un componente.
Cosa inserire nel disegno e nella richiesta di offerta
Una richiesta di offerta utile fornisce al fornitore un contesto sufficiente per proteggere lo schema di posizionamento senza chiedergli di indovinare la funzione della macchina. Includere:
- Il modello 3D più un disegno quotato con revisione e unità di misura.
- Il datum di montaggio, le caratteristiche di posizionamento e quali superfici serrano anziché posizionare.
- L'interfaccia dell'effettore finale e la relazione che deve essere mantenuta rispetto al lato robot.
- Materiale e tempra, se selezionati; altrimenti indicare che la selezione del materiale è ancora aperta.
- Requisiti di superficie, sbavatura, pulizia, imballaggio e tracciabilità ove applicabili.
- Dimensioni critiche per la funzione e la condizione di ispezione o assemblaggio prevista.
- Quantità, fase di prototipo/produzione e eventuali aspettative di controllo delle modifiche.
Se il progetto non è congelato, inviare l'inviluppo di interfaccia e i vincoli di movimento insieme al modello. Ciò consente alla discussione sulla produzione di concentrarsi su accesso, attrezzaggio e relazioni tra caratteristiche anziché su un confronto di prezzi basato solo sul profilo.
Come giudicare l'interfaccia finita
Verificare il braccio rispetto alla stessa catena di datum utilizzata per progettarlo. Confermare che le caratteristiche di posizionamento lato robot e l'interfaccia dell'effettore finale siano misurate da riferimenti coerenti, quindi verificare che il pezzo si posizioni come previsto nell'assemblaggio. Un rapporto che elenca le singole dimensioni dei fori ma omette la loro relazione potrebbe non rispondere alla domanda centrale: l'effettore finale montato raggiungerà la posizione di trasferimento prevista?
Il piano di lavorazione corretto parte quindi dalla funzione di trasferimento, non dalla sagoma. Una volta che la catena di posizionamento, l'inviluppo di movimento e la condizione di ispezione sono espliciti, il profilo del braccio e il percorso di produzione possono essere valutati rispetto a una base di accettazione significativa.