
Un brazo de transferencia de obleas no es solo una placa con forma: es un eslabón de posicionamiento en una transferencia de robot a oblea. La prioridad del mecanizado es preservar la relación entre la referencia de montaje del robot, la línea central del brazo, la interfaz del efector final y cualquier elemento de holgura que controle el recorrido. Una pieza puede coincidir con su perfil exterior y aun así colocar mal la oblea si esas interfaces se dimensionan o inspeccionan de forma independiente.
Para un brazo mecanizado, comience por el esquema de movimiento y contacto, y luego haga que el plano exprese las interfaces que lo establecen. El material exacto, la condición superficial, el proceso de limpieza y la deflexión admisible dependen de la herramienta y de la instalación; deben especificarse a partir del diseño del equipo en lugar de suponerse a partir de la palabra “semiconductor”.”
Qué debe posicionar el brazo
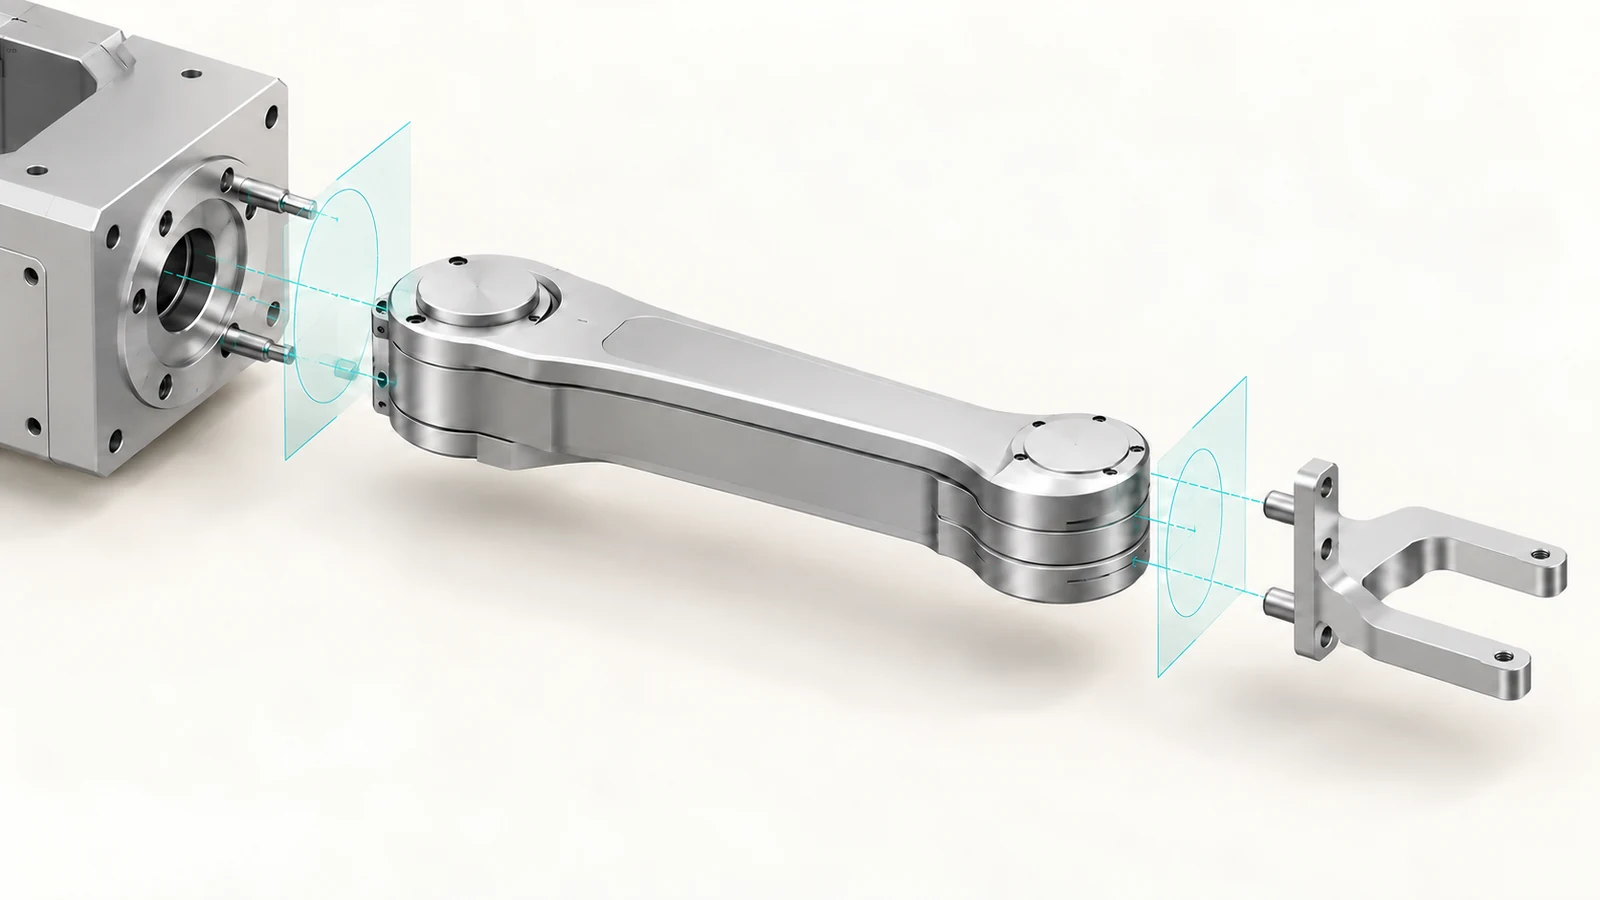
Un brazo de transferencia de obleas conecta un robot o conjunto de movimiento con un efector final que contacta la oblea. Su función es transportar el efector final a través de una trayectoria definida mientras mantiene la posición y orientación previstas en la transferencia. Esto hace que la geometría de montaje y de interfaz del brazo tenga más consecuencias que un contorno cosmético: un pequeño error angular o lateral en el extremo de montaje puede aparecer como un error de colocación mayor en el extremo opuesto, porque el brazo actúa como palanca.
Separe tres funciones en el plano. La interfaz del lado del robot establece la posición del brazo; el cuerpo del brazo soporta la carga y fija el alcance; la interfaz del efector final establece la relación con la herramienta o la pala. Si se espera que una superficie posicione y otra solo sujete, haga explícita esa distinción. De lo contrario, un proveedor podría inferir el esquema de referencias a partir de caras convenientes en lugar del método de posicionamiento real de la máquina.
La cadena de interfaces importa más que el contorno
Piense en el conjunto como una cadena de referencias: cara del robot, elemento de posicionamiento, línea central del brazo, cara de montaje del efector final y geometría de contacto con la oblea. Las tolerancias más útiles son las que controlan las relaciones a lo largo de esta cadena. Aplicar dimensiones independientes estrictas a cada borde puede añadir esfuerzo de inspección sin controlar mejor la transferencia.
| Grupo de características | Pregunta a resolver | Implicación en el plano o en la inspección |
|---|---|---|
| Montaje del robot | ¿Qué cara y qué elementos establecen la posición? | Identifique la cara de referencia y los orificios de posicionamiento, pasadores o piloto si se utilizan. |
| Alcance del brazo | ¿Qué eje o línea central controla la posición final? | Acotar la relación funcional, no solo la longitud exterior. |
| Interfaz del efector final | ¿Cómo se asienta la hoja o herramienta de forma repetible? | Controlar conjuntamente la cara relevante, el patrón de agujeros y la orientación. |
| Elementos de holgura | ¿Qué debe pasar cerca durante el movimiento? | Proporcionar información de envolvente o zona de exclusión a partir del diseño del equipo. |
No asumir que una ranura, un hombro o un agujero en particular es un elemento de localización porque parezca conveniente. Confirmar los puntos de contacto reales del ensamblaje. Si los pasadores localizan el componente y los tornillos proporcionan la fuerza de sujeción, los elementos de localización y su relación merecen prioridad sobre la holgura de los agujeros para tornillos.
Una ruta que protege el esquema de referencias
Para un brazo tipo placa, una ruta de fresado práctica suele establecer primero la cara de montaje primaria y luego crear los elementos de localización y la interfaz del efector final a partir de referencias controladas. El perfil exterior puede acabarse después de que las caras y los patrones críticos estén estables, a menos que la sujeción elegida requiera el perfil antes. Este es un principio de planificación, no un proceso prescrito: el tamaño de la pieza, la condición del material en bruto, la geometría y el acceso de la máquina pueden cambiar la secuencia.
Cuando varias caras o patrones de agujeros deben permanecer relacionados, preguntar si un solo montaje puede mecanizarlos sin perder acceso o soporte. Una ruta multieje puede reducir el reamarre para algunas formas, pero los ejes adicionales no mejoran automáticamente la precisión; la transferencia de datos y el método de inspección siguen determinando qué se puede verificar. Consulte el capacidad de fresado CNC del sitio para el contexto del proceso.
El alcance largo y las secciones delgadas hacen que la sujeción forme parte de la estrategia dimensional. El amarre puede deformar un brazo esbelto, y eliminar material de un lado puede liberar tensiones o cambiar su forma. Si la planitud o la alineación de extremo a extremo son funcionalmente importantes, definir cómo se debe soportar la pieza durante la inspección y evitar tratar una medición en estado libre como equivalente a una condición de ensamblaje amarrada.

Donde compiten rigidez, alcance y acceso
Un alcance mayor puede mejorar el acceso, pero aumenta la sensibilidad al error angular y a la deflexión. Una sección más gruesa puede mejorar la rigidez a la vez que consume holgura o añade masa móvil. Los bolsillos de aligeramiento pueden reducir la masa, pero dejan nervios delgados que son más difíciles de sujetar sin distorsión. Estas son decisiones acopladas: la mejor geometría es la que preserva la ruta de transferencia y las interfaces dentro de la envolvente del equipo, no necesariamente el brazo más ligero o con más bolsillos.
Asimismo, el acabado superficial y la limpieza son requisitos independientes. Un acabado mecanizado no establece por sí mismo la idoneidad para el control de partículas, y una pieza limpia no demuestra que sus caras de localización cumplan con el plano. Especifique por separado cualquier requisito de limpieza, embalaje o manipulación y confirme que el proceso elegido es compatible con el equipo y los materiales reales. No deduzca una cualificación de sala limpia a partir de la capacidad de un proveedor para mecanizar un componente.
Qué incluir en el plano y en la solicitud de cotización (RFQ)
Una solicitud de cotización útil proporciona al proveedor suficiente contexto para proteger el esquema de localización sin pedirle que adivine la función de la máquina. Incluya:
- El modelo 3D junto con un plano acotado con revisión y unidades.
- El datum de montaje, las características de localización y qué superficies sujetan en lugar de localizar.
- La interfaz del efector final y la relación que debe mantenerse con el lado del robot.
- El material y el temple, si ya se han seleccionado; en caso contrario, indique que la selección de material sigue abierta.
- Los requisitos de superficie, desbarbado, limpieza, embalaje y trazabilidad cuando corresponda.
- Las dimensiones críticas para la función y la condición de inspección o montaje prevista.
- La cantidad, la etapa de prototipo/producción y cualquier expectativa de control de cambios.
Si el diseño no está congelado, envíe la envolvente de interfaz y las restricciones de movimiento junto con el modelo. Esto permite que la conversación de fabricación se centre en el acceso, la sujeción de la pieza y las relaciones entre características, en lugar de en una comparación de precios basada solo en el perfil.
Cómo evaluar la interfaz terminada
Revise el brazo con la misma cadena de datums utilizada para diseñarlo. Confirme que las características de localización del lado del robot y la interfaz del efector final se miden desde referencias coherentes y, a continuación, compruebe que la pieza asienta según lo previsto en el conjunto. Un informe que enumera tamaños de agujeros individuales pero omite su relación puede no responder a la pregunta central: ¿llegará el efector final montado a la posición de transferencia prevista?
Por lo tanto, el plan de mecanizado correcto comienza con la función de transferencia, no con la silueta. Una vez que la cadena de localización, la envolvente de movimiento y la condición de inspección son explícitas, el perfil del brazo y la ruta de fabricación pueden evaluarse frente a una base de aceptación significativa.