
Это руководство разделяет базирование и зажим, точность и повторяемость, а также массу инструмента и жёсткость. Оно предлагает основу для проектирования и запроса коммерческих предложений для гнёзд, паллет, измерительных приспособлений, захватов, плит EOAT, кронштейнов датчиков и приспособлений для автоматизированной сборки.
Постройте размерную цепь базирования
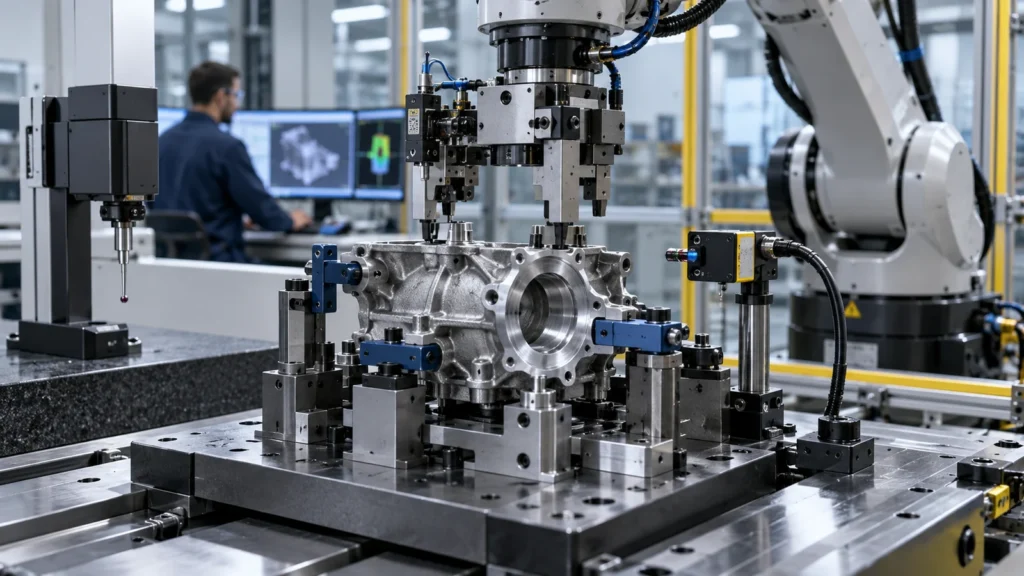
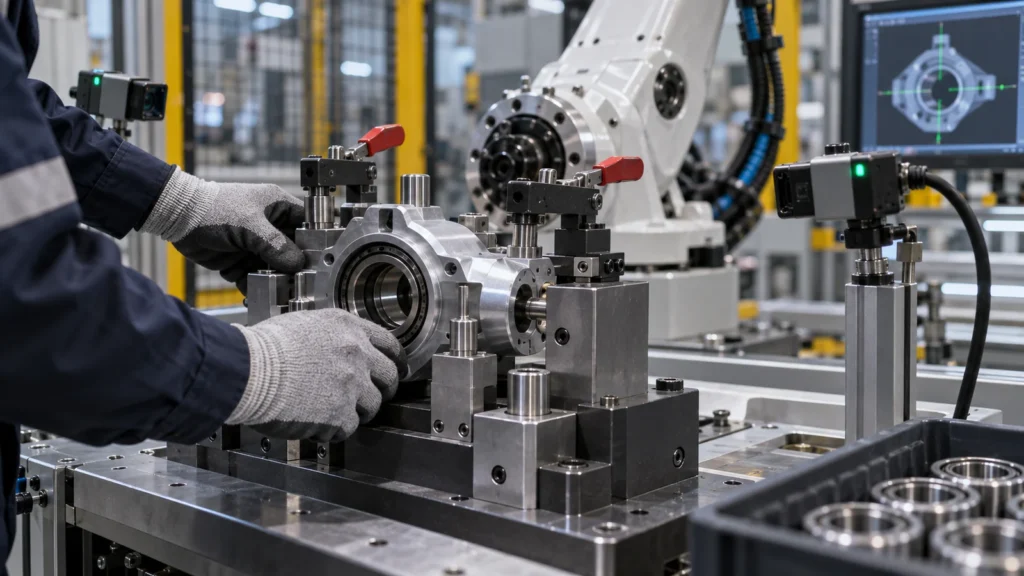 Проследите координаты от базы станка или ячейки через фланец робота, плиту инструмента, захват, базирующие элементы, заготовку, технологический элемент и контрольную базу. Отметьте каждое соединение, переходник, штифт, крепёж, калибровочное преобразование и податливый элемент. Цепь выявляет, где накапливаются погрешность и деформация.
Решите, задаёт ли приспособление базы изделия или лишь обеспечивает поддержку при манипулировании. Камера, щуп или этап силового управления могут компенсировать часть вариаций, но не должны маскировать нестабильную механику. Механическую повторяемость и стратегию калибровки необходимо планировать совместно.
Закрепите деталь, не борясь с ней
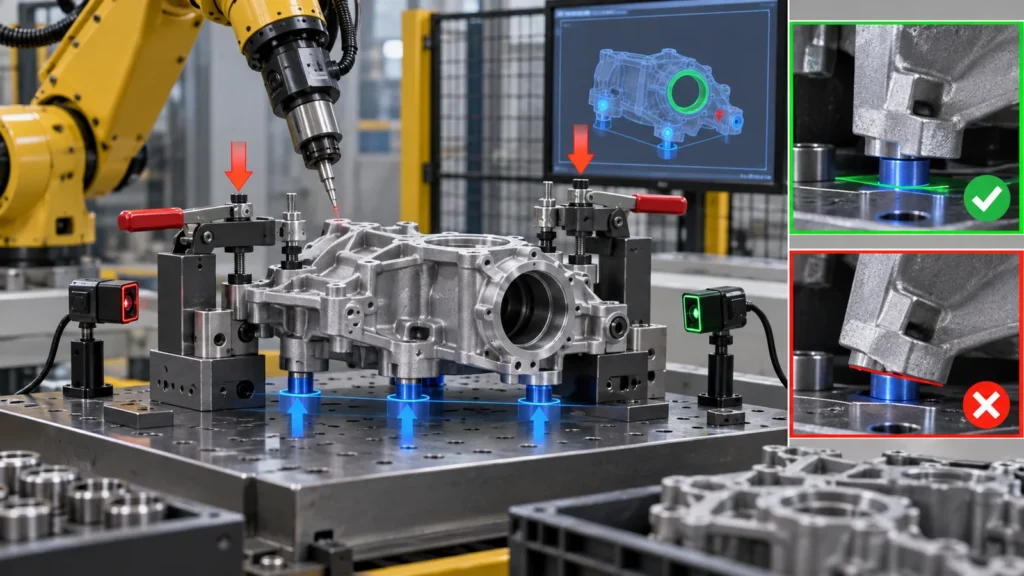 Используйте детерминированную схему базирования, соответствующую геометрии. Знакомый принцип ограничения степеней свободы важнее количества установочных пальцев. Избыточные контакты могут качаться на нестабильных деталях, тогда как недостаточная опора допускает смещение под технологической нагрузкой.
Базируйте по стабильным функциональным поверхностям и обеспечивайте выход стружки, облоя, покрытия, заусенцев или отклонений литья. Разгрузочные канавки, сменные упоры, гнёзда, конусы, призмы и податливые элементы позволяют учесть реальную поступающую деталь. Идеальный контакт по CAD на большой площади может быть менее повторяемым, чем небольшой контролируемый набор контактов.
Сделайте неправильную установку затруднительной. Асимметричные базирующие элементы, датчики наличия, шпоночные интерфейсы и чёткие элементы ориентации снижают количество ошибок автоматизации до того, как их придётся выявлять программно.
Зажим должен удерживать, а не смещать
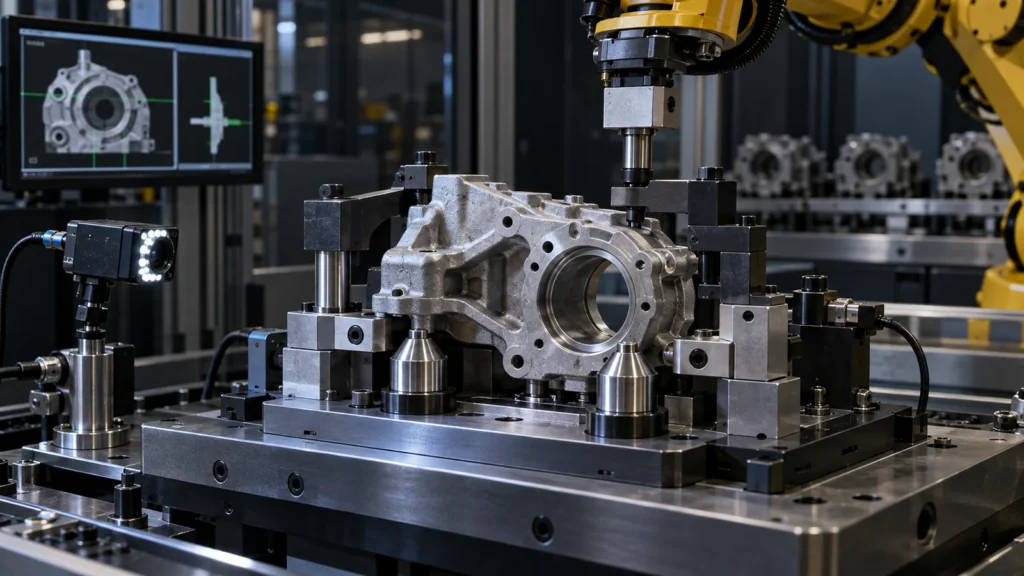 Прикладывайте усилие зажима в направлении базирующих элементов и опор. Боковое или неуравновешенное усилие может сдвинуть заготовку с её заданной базы. Тонкие, мягкие или декоративные детали могут требовать распределённого, ограниченного или податливого зажима.
EOAT Lives in a Moving Coordinate System
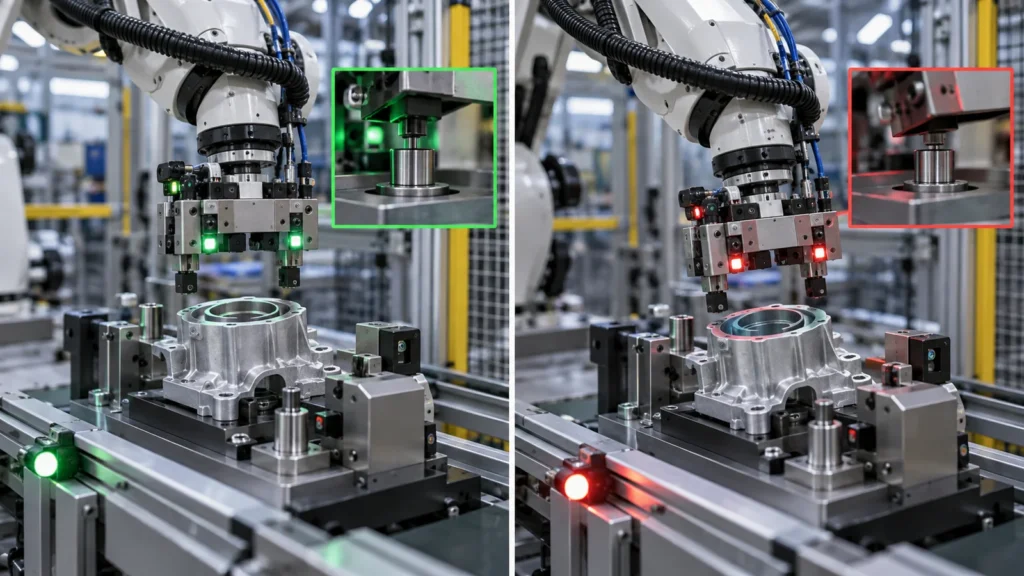 End-of-arm tooling affects robot payload, center of gravity, inertia, acceleration, reach, collision envelope, and settling time. A thick solid plate may be easy to machine but reduce cell performance. Aggressive pocketing saves mass but can reduce stiffness or create vibration.
Place mass close to the flange, follow the load path, and evaluate worst-case part weight and orientation. Check deflection under gripping, acceleration, process contact, and emergency stop. Modular interfaces can speed changeover but add joints and stack-up.
Material selection balances stiffness-to-mass, wear, crash behavior, corrosion, conductivity, and repair. Aluminum plates with steel or hardened replaceable contacts are common in principle, but the actual design follows duty.
Sensors, Cables, and Pneumatics Belong in the Mechanical Design
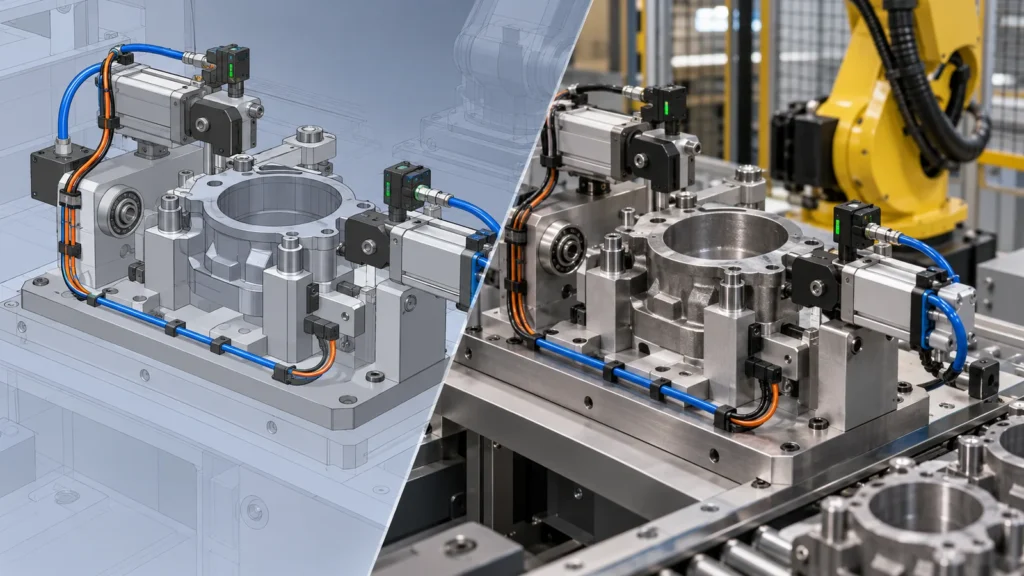 Presence sensors, pressure switches, proximity targets, cameras, and force devices need protected mounting, adjustment, and calibration access. Their brackets should reference the same functional chain as the feature they detect.
Route cables and hoses through the full motion envelope. Control bend radius, torsion, strain relief, abrasion, connector access, and snag risk. A fixture that works on a bench can fail after repeated robot movement if dress components pull on the tool or obscure sensors.
Design service access. Consumables and connectors should be replaceable without dismantling the datum structure or requiring complete recalibration.
Design Wear Into Replaceable Elements
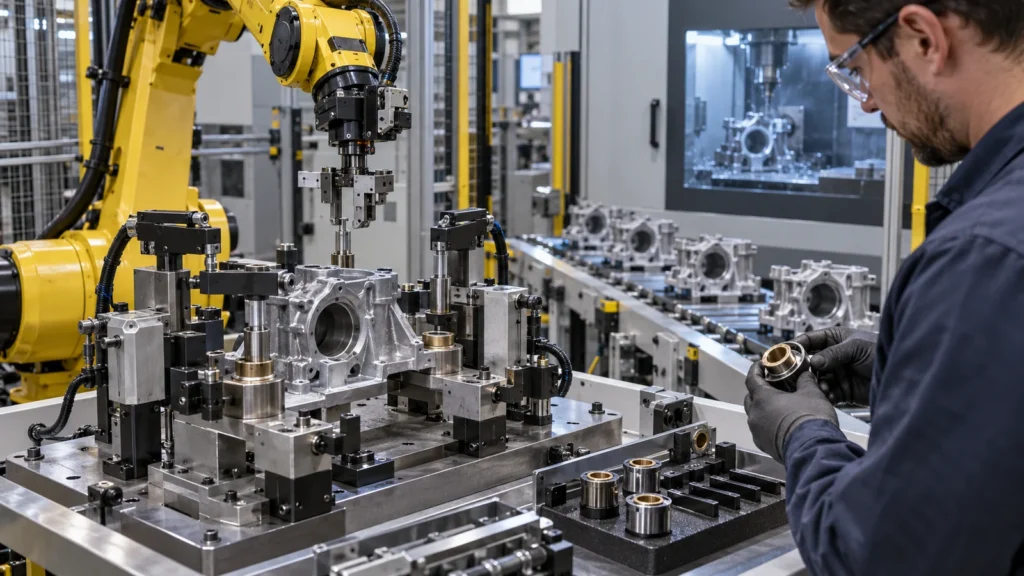 Locators, bushings, pads, gripper fingers, seals, and hard stops wear or become damaged. Put wear into removable components with controlled fits and accessible fasteners. Record replacement intervals or condition limits based on cycles and observed drift.
Protect fixture datums during cleaning and maintenance. If a replacement pin can be installed in multiple positions or a pad thickness changes without detection, maintenance can shift the system. Use keyed parts, gauges, or verification routines after service.
The Контроль качества ЧПУ approach should include fixture status because tooling variation becomes product variation.
Verify the Cell, Not Only the Machined Tool
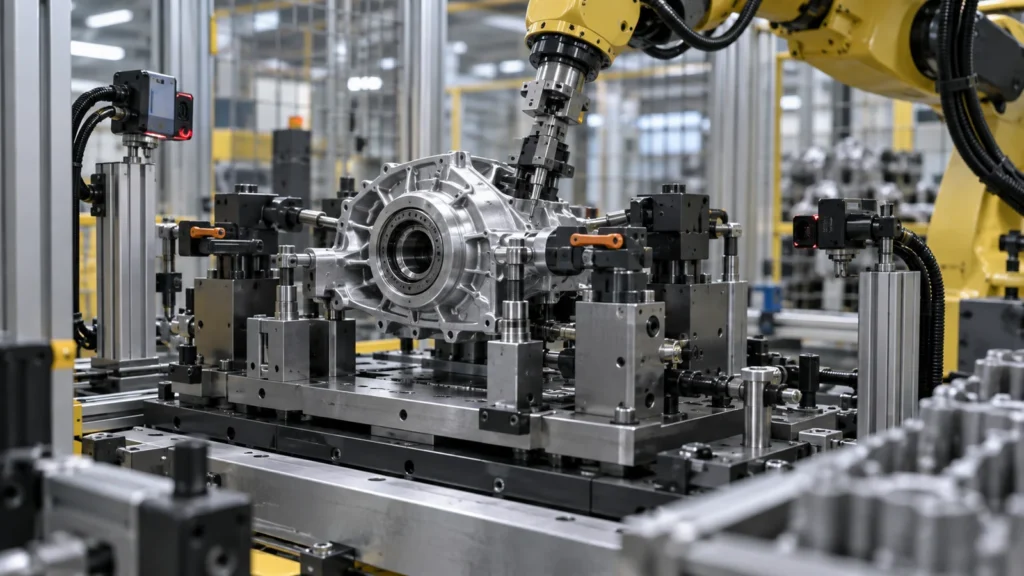 A dimensional report proves the tool matches its drawing. Cell acceptance should also test loading, repeatability, misload detection, cycle time, sensor function, clamp confirmation, collision clearance, part variation, maintenance access, and recovery after fault.
Use a representative range of parts rather than one ideal sample. Measure output under normal robot speed and process load. If calibration is required, define master artifacts, frequency, responsibility, and change control.
Functional gauges and capability studies may reveal system behavior that isolated CMM data cannot. Keep mechanical and software revisions linked so a changed locator does not leave an old robot frame in service.
Automation-Tooling RFQ Package
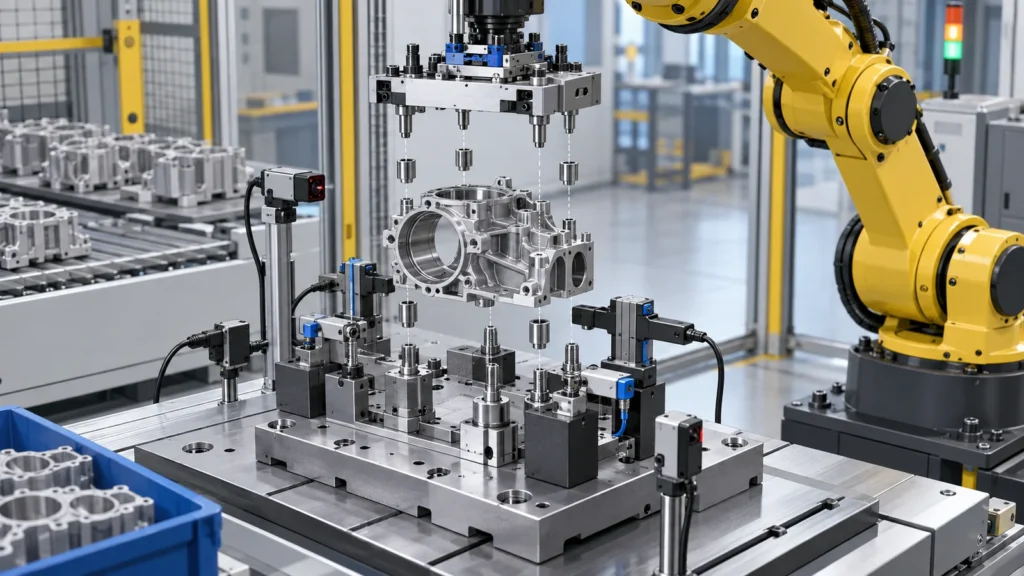
This system view extends the parent применения ЧПУ-обработки article into automation tooling.
Часто задаваемые вопросы о приспособлениях и EOAT
No. Tolerances should support the locating chain and replaceability. Overly tight nonfunctional dimensions add cost without improving cell repeatability.
Can robot calibration correct a flexible tool?
Calibration can correct repeatable geometric offset, not variable deflection, wear, loose joints, or changing load. Mechanical stability remains necessary.
When should hardened inserts be used?
Use them where wear, impact, sliding, or frequent replacement justifies a harder contact. Their fit, retention, replacement method, and effect on the datum must be designed.