
Введение: критическая роль точности при механической обработке креплений датчиков
В мире передовых измерений и управления датчик хорош настолько, насколько хороша его основа. Датчик — будь то измерение вибрации, температуры, положения или магнитных полей — представляет собой сложный прибор, предназначенный для обнаружения мельчайших изменений в окружающей среде. Однако его способность выдавать точные и надежные данные принципиально нарушается, если он прикреплен к некачественно изготовленному креплению. Процесс создания этих критически важных интерфейсов—обработка креплений датчиков—это дисциплина, где инженерия встречается с искусством. Это незаметный герой целостности данных, превращающий сырье в стабильные, точные платформы, обеспечивающие работу датчика именно так, как задумано. Без этой основополагающей точности самый дорогой и передовой датчик может выдавать вводящий в заблуждение шум вместо значимого сигнала, что приводит к ошибочным решениям во всем — от безопасности самолетов до научных открытий. Эта статья погружается в скрупулезный мир механической обработки креплений датчиков, исследуя, почему точность — это не просто цель, а абсолютное требование.
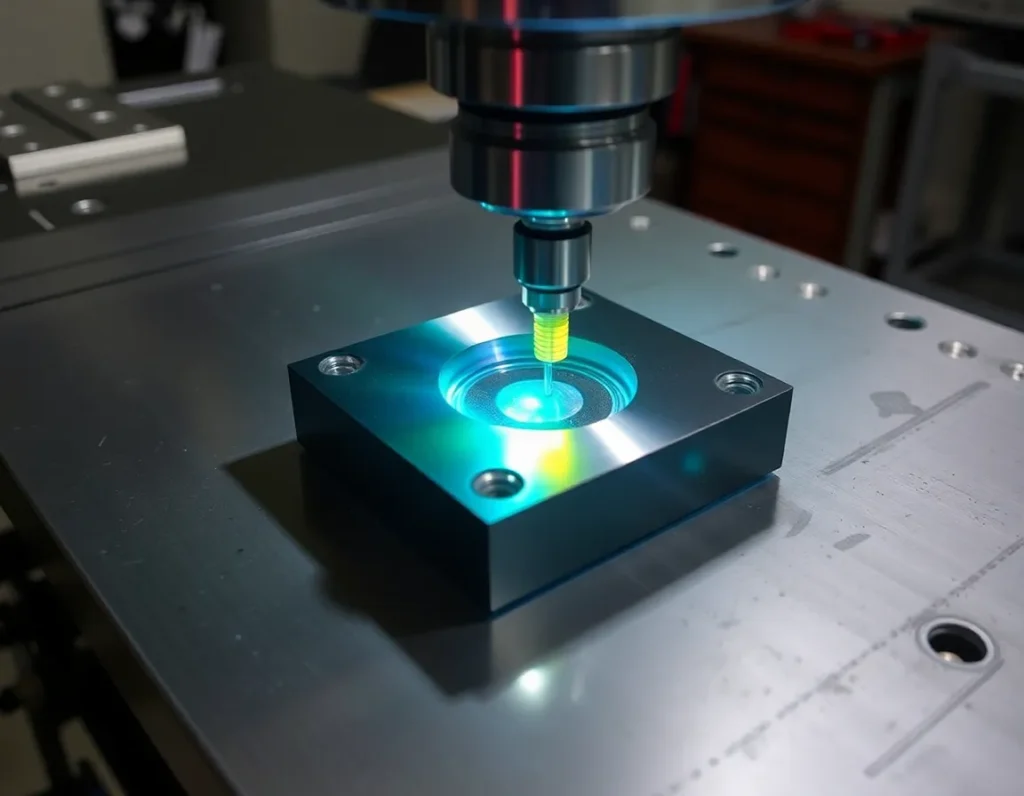
Что такое механическая обработка креплений датчиков? Определение процесса и его компонентов
Механическая обработка креплений датчиков — это специализированный производственный процесс изготовления физических компонентов, которые удерживают, позиционируют датчик и обеспечивают его сопряжение с системой или конструкцией, за которой он наблюдает. Это гораздо больше, чем просто создание кронштейна. Крепление датчика — это спроектированный компонент, предназначенный для удовлетворения строгого набора механических, тепловых, а иногда и электромагнитных критериев.
Процесс обычно начинается с детальной проработки конструкции, учитывающей конкретные требования датчика и условия эксплуатации. Затем станочники используют прецизионные станки для удаления материала из цельного блока или заготовки, придавая ему форму готового крепления. Ключевые компоненты системы крепления датчика часто включают:
- Базовая плита или интерфейс: Поверхность, которая крепится непосредственно к станку, транспортному средству или испытательной конструкции. Ее плоскостность и точность монтажных отверстий имеют решающее значение для правильного выравнивания и передачи нагрузки.
- Платформа для датчика: Точно обработанная зона, на которой устанавливается сам датчик. Эта поверхность должна иметь правильную отделку, плоскостность и резьбовые или штифтовые элементы для надежного крепления датчика без создания деформаций.
- Конструктивная перемычка: Материал, соединяющий основание с платформой. Его геометрия оптимизирована для максимальной жесткости при минимальной массе, часто с ребрами или сложными криволинейными поверхностями для сопротивления изгибающим и крутильным усилиям.
- Элементы выравнивания: К ним относятся прецизионные отверстия под штифты, обработанные базовые кромки или оптические плоскости, которые обеспечивают правильную ориентацию датчика относительно оси измерения.
- Каналы и проходы: Малые каналы или отверстия, обработанные для прокладки кабелей датчиков, линий охлаждающей жидкости или других коммуникаций без ущерба для структурной целостности крепления.
В конечном счёте, обработка креплений датчиков представляет собой интегративный процесс, который устраняет разрыв между теоретическими возможностями датчика и его реальной производительностью, создавая пассивный, но жизненно важный компонент, который активно обеспечивает точность измерений.
Важность точности: почему допуски и стабильность не подлежат компромиссу
Потребность в предельной точности креплений датчиков проистекает из простого принципа: крепление не должно искажать, демпфировать или изменять сигнал, который пытается уловить датчик. Любой дефект крепления становится частью измерения, внося погрешность. Здесь первостепенное значение имеют два понятия: размерные допуски и динамическая стабильность.
Допуски — допустимые пределы отклонения физического размера — часто указываются в тысячных долях дюйма (милах) или даже в микронах для критических элементов. Например, если лазерному датчику смещения требуется, чтобы его опорные лапы были компланарны с точностью до 0,0005 дюйма во избежание оптического рассогласования, процесс обработки должен надёжно это обеспечивать. Отклонение за пределы этого допуска может привести к тому, что лазер будет направлен слегка не по оси, что вызовет косинусную погрешность, при которой измеренное расстояние окажется больше фактического смещения. Аналогично, истинное положение монтажных отверстий должно строго выдерживаться, чтобы предотвратить условия “зажатия болтами”, которые могут деформировать крепление или корпус датчика при сборке, создавая предварительное напряжение, влияющее на показания.
Однако стабильность выходит за рамки статических размеров. Она относится к способности крепления сохранять свою геометрию и свойства в рабочих условиях. Главные враги стабильности — вибрация, тепловые изменения и нагрузка. Крепление должно быть достаточно жёстким, чтобы иметь высокую собственную частоту, отодвигая свои резонансные колебания намного выше диапазона частот, измеряемого датчиком. Если резонанс крепления попадает в полосу измерений, оно будет усиливать эти частоты, заглушая фактические данные структурным шумом. В термическом отношении крепление должно либо противостоять расширению за счёт материалов с низким коэффициентом, либо быть спроектировано так, чтобы расширяться равномерно без деформации платформы датчика. Недостаток термической стабильности может вызывать дрейф измерений при изменении температуры окружающей среды. По сути, прецизионно обработанное крепление действует как безмолвная, неизменная система отсчёта, позволяя датчику выполнять свою работу без помех со стороны той самой среды, которую он пытается количественно оценить.
Распространённые материалы для креплений датчиков: от алюминия до инвара и композитов
Выбор материала — основополагающее решение при проектировании крепления датчика, напрямую влияющее на производительность с точки зрения жёсткости, веса, термического отклика и стоимости. Станочники выбирают материалы на основе тщательного баланса этих свойств в соответствии с применением.
Алюминиевые сплавы (например, 6061-T6, 7075-T6)
Алюминий — рабочий материал для широкого спектра креплений датчиков. Сплавы, такие как 6061-T6, обеспечивают превосходное соотношение прочности и веса, хорошую обрабатываемость и умеренную стоимость. Он подходит для большинства применений общего назначения в стабильных термических условиях. 7075-T6 обеспечивает более высокую прочность, приближаясь к некоторым сталям, и используется там, где требуется повышенная жёсткость или усталостная стойкость. Относительно высокий коэффициент теплового расширения алюминия (около 23 мкм/м·°C) может быть ограничением в прецизионных применениях с широкими колебаниями температуры.
Нержавеющая сталь (например, 304, 316, 17-4 PH)
Нержавеющая сталь выбирается за её превосходную прочность, коррозионную стойкость и долговечность. Марки, такие как 304 и 316, распространены в жёстких условиях эксплуатации (морская среда, химическая промышленность). Дисперсионно-твердеющие марки, такие как 17-4 PH, могут подвергаться термообработке после механической обработки для достижения очень высокой прочности и хорошей размерной стабильности. Сталь плотнее и тяжелее алюминия, а её более низкая обрабатываемость увеличивает время изготовления и износ инструмента. Её коэффициент теплового расширения примерно вдвое меньше, чем у алюминия (около 17 мкм/м·°C), что обеспечивает лучшую термическую стабильность.
Инвар (Fe-Ni36)
Для наиболее термически критичных применений инвар является золотым стандартом. Этот никель-железный сплав имеет исключительно низкий коэффициент теплового расширения (вплоть до 1,2 мкм/м·°C), что означает, что он почти не расширяется и не сжимается при изменении температуры. Это делает его незаменимым для аэрокосмических оптических систем, спутниковых компонентов и научных приборов, где необходимо сохранять юстировку при экстремальных градиентах температуры. Однако инвар дорог, плотен и может быть сложен в обработке, требуя специализированного инструмента и методов.
Титановые сплавы (например, Ti-6Al-4V)
Титан предлагает убедительное сочетание очень высокой прочности, низкой плотности и превосходной коррозионной стойкости. Его удельная прочность превосходит как алюминий, так и сталь. Хотя его тепловое расширение аналогично нержавеющей стали, его малый вес и жёсткость делают его идеальным для динамичных, чувствительных к весу применений в аэрокосмической отрасли и высокопроизводительной робототехнике. Как и Invar, он дорог и создаёт трудности при обработке из-за низкой теплопроводности и склонности к наклёпу.
Инженерные композиты и керамика
Передовые композиты, такие как углепластик (CFRP), используются в сверхвысокопроизводительных применениях. Их можно проектировать с почти нулевым тепловым расширением в определённых направлениях, и они обеспечивают исключительное соотношение жёсткости и веса. Керамика, такая как карбид кремния, обеспечивает экстремальную жёсткость, низкое тепловое расширение и высокую теплопроводность, что делает её идеальной для стабилизации мощных лазерных систем. Эти материалы часто требуют нетрадиционных процессов обработки, таких как гидроабразивная резка или алмазное шлифование.
Ключевые процессы и технологии обработки: CNC-фрезерование, точение и передовые методы
Превращение точного проекта в физическую реальность опирается на набор передовых технологий обработки. Современное обработка креплений датчиков доминируется компьютерным числовым управлением (CNC), которое обеспечивает требуемые повторяемость, сложность и точность.
Фрезерование с ЧПУ
CNC-фрезерование — наиболее распространённый процесс для создания креплений датчиков. Вращающийся режущий инструмент удаляет материал с неподвижной заготовки. Многоосевые CNC-фрезерные центры (3-осевые, 4-осевые или полноценные 5-осевые) необходимы для изготовления сложных геометрий, типичных для оптимизированных креплений. 5-осевая обработка, в частности, позволяет инструменту подходить к заготовке с любого направления за одну установку. Это критически важно для обработки сложных ребристых структур, наклонных поверхностей и глубоких карманов без необходимости многократных переустановок, каждая из которых может внести крошечные ошибки выравнивания. Возможность обработки полного крепления за одну установку (“done-in-one”) — ключевая стратегия максимизации общей точности.
Токарная обработка с ЧПУ
CNC-точение используется для изготовления цилиндрических или осесимметричных компонентов системы крепления датчика, таких как переходные втулки, кронштейны, монтируемые на шпинделе, или компоненты кинематической связи. Заготовка вращается, а неподвижный режущий инструмент придаёт ей форму. Прецизионное точение способно достигать чрезвычайно тонкой чистоты поверхности и жёстких допусков по диаметру. Для креплений, требующих как фрезерованных, так и точеных элементов, токарно-фрезерные центры с CNC объединяют обе возможности в одном станке, позволяя полностью обрабатывать сложные детали, такие как корпус датчика с цилиндрическим интерфейсом и фрезерованной плоской платформой.
Передовые и вспомогательные технологии
- Прецизионное шлифование: Используется как финишный процесс для достижения чистоты поверхности и допусков по плоскостности, превышающих возможности даже тонкого фрезерования. Плоское шлифование и координатное шлифование используются для создания плоских поверхностей оптического класса на платформе датчика и базовом интерфейсе.
- Электроэрозионная обработка (ЭЭО): В частности, электроэрозионная проволочная обработка, бесценна для обработки твёрдых материалов, таких как Invar или закалённая сталь, или для создания острых внутренних углов и сложных профилей, которые были бы невозможны с вращающимся резцом. Она использует электрические разряды для эрозии материала, не оставляя механических напряжений.
- Инспекция на координатно-измерительной машине (CMM): Неотъемлемая часть процесса, а не запоздалая мысль. Высокоточные CMM с контактными датчиками или лазерными сканерами используются для проверки геометрии обработанного крепления на соответствие исходной CAD-модели. Это гарантирует, что все критические допуски по плоскостности, параллельности, положению и размеру отверстий соблюдены.
- Процессы снятия напряжений: Для обеспечения долгосрочной стабильности обработанные компоненты часто подвергаются термической или вибрационной релаксации напряжений. Это устраняет внутренние напряжения, запертые в материале в процессе обработки, которые в противном случае могли бы вызвать микроскопическую деформацию детали со временем или при изменении температуры, разрушая её точность.
Синергия этих процессов, направляемая экспертным программированием и метрологией, позволяет создавать крепления датчиков, которые являются не просто металлическими формами, а полноценными прецизионными инструментами.
Принципы проектирования оптимальных креплений датчиков: жёсткость, управление тепловыми режимами и выставление
Переход от сырья к функциональному прецизионному компоненту определяется основополагающими принципами проектирования. Удачное крепление датчика — это не просто кронштейн; это тщательно спроектированный интерфейс, который должен сохранять собственную точность датчика. Три столпа — структурная жёсткость, управление тепловыми режимами и точное выставление — составляют ядро этой философии проектирования.
Жёсткость, или упругость, имеет первостепенное значение. Любой изгиб, вибрация или резонанс в креплении напрямую приводят к ошибочным показаниям датчика. Конструкторы борются с этим путём оптимизации геометрии. Это включает стратегическое использование рёбер жёсткости, замкнутых коробчатых сечений и сужающихся форм для максимизации момента инерции без чрезмерного увеличения массы. Выбор модуля упругости материала здесь критичен; более жёсткий материал, такой как сталь или инвар, будет более эффективно сопротивляться деформации, чем более мягкий, при прочих равных условиях. Цель — вывести собственные резонансные частоты крепления далеко за пределы эксплуатационного вибрационного спектра окружающей среды, гарантируя, что датчик воспринимает только то движение, которое он предназначен измерять.
Управление тепловыми режимами — скрытый, но критически важный вызов. Все материалы расширяются и сжимаются при изменении температуры — явление, количественно определяемое коэффициентом теплового расширения (КТР). Неконтролируемое несоответствие КТР между креплением, датчиком и базовой конструкцией может вызвать значительные термические напряжения и привести к размерному дрейфу, нарушая выставление датчика. Решения многогранны. Во-первых, выбор материала: использование сплавов с низким КТР, таких как инвар, или согласование КТР крепления с КТР датчика и нижележащей конструкции. Во-вторых, проектирование: применение симметричных, термически стабильных форм и изоляция источников тепла с помощью термических разрывов. В особо прецизионных применениях активный термический контроль посредством встроенных каналов охлаждения или нагревателей может быть интегрирован непосредственно в конструкцию крепления.
Выставление охватывает абсолютную точность, с которой датчик позиционируется и ориентируется. Это определяется допусками на плоскостность, перпендикулярность, параллельность и истинное положение установочных поверхностей и отверстий для крепежа. Для воспроизводимого, свободного от напряжений базирования часто применяются принципы кинематического проектирования. Это включает использование точно расположенных сфер, канавок и плоскостей для детерминированного ограничения шести степеней свободы датчика, устраняя переограничение, которое может вызвать деформацию. Конструкция также должна обеспечивать возможность верификации; она должна включать доступные базы и чёткие опорные поверхности, позволяющие координатно-измерительной машине (КИМ) однозначно подтвердить, что все требования к выставлению были достигнуты в процессе обработка креплений датчиков и сборки.
Применение в различных отраслях: аэрокосмическая промышленность, автомобилестроение, робототехника и научные исследования
Спрос на точные данные датчиков выходит за отраслевые границы, делая высококачественные крепления датчиков повсеместно распространённой, хотя зачастую и незаметной, обеспечивающей технологией. Конкретные требования кардинально различаются, демонстрируя адаптивность передовой механообработки и проектирования.
Аэрокосмическая и оборонная промышленность
В аэрокосмической отрасли крепления датчиков работают в самых суровых мыслимых условиях: экстремальная вибрация при запуске, радикальные термоциклы от солнечного света к тени в космосе и высокие перегрузки при манёврах. Крепления для инерциальных измерительных блоков (ИИБ), звёздных датчиков и радарных антенн должны быть исключительно жёсткими и термически стабильными для поддержания точности навигации и наведения. Материалы, такие как титан и бериллий-алюминиевые сплавы, распространены благодаря их высокому отношению прочности к весу и стабильности. Каждый сэкономленный грамм имеет решающее значение, что приводит к сложным облегчённым конструкциям, являющимся свидетельством передового 5-осевого ЧПУ-фрезерования и программного обеспечения для топологической оптимизации.
Автомобилестроение и автономные транспортные средства
Рост передовых систем помощи водителю (ADAS) и автономного вождения превратил современные транспортные средства в сенсорные платформы. Модули лидаров, радаров и камер требуют креплений, сохраняющих точное выставление на протяжении многих лет эксплуатации через выбоины, перепады температур и вибрации. Здесь точность обеспечивает надёжность и безопасность системы. Крепления часто проектируются для крупносерийного производства, требуя обработанных прототипов для валидации с последующими серийными версиями, изготовленными литьём по выплавляемым моделям или штамповкой. Основное внимание уделяется надёжным, экономически эффективным конструкциям, гарантирующим, что поле зрения датчика остаётся беспрепятственным, а его калибровка — неизменной на протяжении всего срока службы транспортного средства.
Робототехника и промышленная автоматизация
Робототехнические системы полагаются на датчики силы/момента, системы машинного зрения и лазерные сканеры для интеллектуального взаимодействия с окружающей средой. Крепление датчика силы на запястье робота должно быть жёстким для точной передачи нагрузок без гистерезиса, тогда как крепление для камеры машинного зрения на быстро движущемся портале должно быть одновременно лёгким и виброгасящим. В коллаборативной робототехнике, где люди работают бок о бок с машинами, абсолютная надёжность данных датчиков — зависящая от идеально обработанного крепления — является прямым императивом безопасности.
Научные исследования и метрология
Эта область раздвигает пределы точности. В детекторах гравитационных волн, таких как LIGO, крепления зеркал и датчиков спроектированы для изоляции компонентов от вибраций на субатомном масштабе. В синхротронах и электронных микроскопах крепления для рентгеновских детекторов или держателей образцов требуют стабильности и воспроизводимости на нанометровом уровне. Материалы, такие как инвар, плавленый кварц и специализированные композиты, обрабатываются в сверхчистых, термостатированных средах. Принципы проектирования здесь бескомпромиссны и часто включают монолитные (“упругие”) конструкции, обработанные из единого блока материала для устранения скользящих деталей и связанных с ними люфта или трения.
Проблемы и решения при механообработке креплений датчиков
Превращение идеального проекта в физическую деталь сопряжено с множеством проблем. Способность распознавать и устранять эти проблемы — вот что отличает компетентную механическую обработку от прецизионного инжиниринга.
Проблема 1: Поддержание микронных допусков. Выдерживание допусков в пределах нескольких микрон на крупной детали или сложной геометрии — чрезвычайно сложная задача. Тепловые эффекты процесса резания, износ инструмента и даже собственное тепловое расширение станка могут вызывать дрейф.
Решение: Применение термостатируемых производственных помещений, управление температурой СОЖ, а также внутрипроцессное измерение и компенсация износа инструмента. Многоэтапная обработка с промежуточным снятием напряжений и тщательные измерения обеспечивают фиксацию окончательных размеров.
Проблема 2: Обработка сложных материалов. Материалы, выбранные ради стабильности, такие как инвар или композиты, могут быть печально известны сложностью обработки. Инвар наклёпывается, композиты абразивны и склонны к расслоению, а керамика хрупка.
Решение: Ключ — специализированный инструмент. Алмазные поликристаллические (PCD) фрезы для композитов, острозаточенные инструменты с положительным передним углом для инвара и медленные, аккуратные стратегии обработки с СОЖ высокого давления. Для самых твёрдых материалов нетрадиционные процессы, такие как электроэрозионная обработка (EDM), становятся основной, а не вспомогательной операцией.
Проблема 3: Предотвращение и управление внутренними напряжениями. Сам процесс обработки вносит напряжения в материал. Эти скрытые напряжения могут высвобождаться со временем или при разжатии детали, вызывая деформацию, которая нарушает плоскостность и соосность.
Решение: Целостный подход. Начинать со снятого напряжениями исходного материала, использовать симметричные последовательности обработки для балансировки наведённых напряжений и применять мягкие, равномерные усилия зажима. Критически важно выполнять промежуточные и финальные циклы термического снятия напряжений, чтобы “состарить” деталь и обеспечить долгосрочную размерную стабильность.
Проблема 4: Обеспечение повторяемости в производстве. Для применений за пределами единичных прототипов изготовление десятков или сотен идентичных прецизионных креплений — это отдельная задача.
Решение: Именно здесь проявляется технологическое проектирование. Создание подробных, валидированных протоколов обработки (включая конкретные инструменты, скорости, подачи и последовательности), использование аттестованных приспособлений и внедрение строгого статистического управления процессами (SPC) с контролем первой детали и внутрипроцессными проверками гарантируют соответствие каждой детали строгим требованиям.
Краткое изложение ключевых моментов
Механическая обработка креплений для датчиков — это критически важный мост между теоретическими возможностями датчика и его реальной производительностью. Это специализированная дисциплина, сочетающая передовое производство с прецизионным инжинирингом. Процесс требует глубокого понимания материалов — от обычного алюминия до экзотических сплавов с низким ТКЛР — и владения технологиями, такими как 5-осевое ЧПУ-фрезерование и EDM, для создания сложных стабильных геометрий. Ключевые конструктивные императивы — непреклонная жёсткость, проактивное управление тепловыми процессами и отказоустойчивое центрирование, часто реализуемое через кинематические принципы.
Этот опыт находит применение во всём технологическом спектре — от обеспечения безопасности автономных транспортных средств и точности аэрокосмической навигации до обеспечения прорывной чувствительности научных приборов и ловкости передовой робототехники. Эта область определяется своими проблемами — выдерживанием микронных допусков, укрощением сложных материалов, устранением напряжений и обеспечением повторяемости — и каждая из них решается с помощью изощрённых решений, основанных на управлении процессами, метрологии и глубоких технических знаниях. В конечном счёте, прецизионное крепление датчика — это свидетельство того, что достоверность данных не выше физического основания, на котором они собираются.
Часто задаваемые вопросы (FAQ)
Какое наиболее важное свойство следует учитывать при выборе материала для крепления датчика?
Не существует единственного “наиболее важного” свойства; это баланс, основанный на применении. Однако два основных претендента — это удельная жёсткость (отношение модуля Юнга к плотности) для динамических и чувствительных к весу применений, и коэффициент теплового расширения (КТР) для применений, подверженных колебаниям температуры. Часто низкий КТР является доминирующим требованием для предельной точности, что приводит к выбору таких материалов, как инвар, несмотря на их более высокую стоимость и вес.
Почему я не могу просто использовать стандартный готовый кронштейн для моего прецизионного датчика?
Стандартные кронштейны предназначены для конструктивной поддержки общего назначения, а не для прецизионного приборостроения. Им обычно не хватает необходимой жёсткости, что приводит к вибрации и прогибу, и они не изготавливаются из размерно-стабильных материалов. Их технологические допуски (плоскостность, положение отверстий) слишком свободны, что может привести к смещению датчика и возникновению монтажных напряжений, влияющих на его выходной сигнал. Для любого датчика, где точность данных критична, необходимо крепление индивидуальной разработки и прецизионной обработки.
Как достигаются чрезвычайно плоские монтажные поверхности при механической обработке?
Достижение оптического уровня плоскостности включает несколько этапов. Сначала прецизионное фрезерование или торцевое точение создаёт исходную поверхность. Затем часто следует шлифование или притирка — абразивные процессы, позволяющие достичь субмикронной плоскостности. Критически важно, чтобы деталь была подвергнута снятию напряжений перед финальным чистовым проходом во избежание будущего коробления. Процесс проверяется с помощью оптических плоских стёкол, лазерных интерферометров или высокоточных профилометров поверхности.
Что такое кинематическое крепление и когда его следует использовать?
Кинематическое крепление использует минимальный набор точек контакта (обычно сферы, канавки и плоскости) для ограничения шести степеней свободы объекта без переограничения. Эта конструкция гарантирует повторяемое точное позиционирование и устраняет искажения, вызванные силовым сопряжением деталей. Оно идеально подходит для применений, требующих снятия и повторной установки датчика с абсолютной повторяемостью, например, в калибровочных приспособлениях, модульных научных приборах или любом интерфейсе, где тепловое расширение должно происходить без возникновения напряжений.
Сколько обычно стоит крепление прецизионного датчика на заказ?
Стоимость сильно варьируется в зависимости от сложности, материала, допусков и количества. Простое алюминиевое крепление с умеренными допусками может стоить несколько сотен долларов за прототип. Сложное крупное инваровое крепление для научного прибора, требующее extensive механической обработки, снятия напряжений и проверки на КИМ, может легко достигать десятков тысяч долларов. Инвестиция оправдана ценностью точных и надёжных данных, которые датчик сможет собирать.