
Introduction : L'ingénierie de précision derrière les robots humanoïdes
La vision d'un robot humanoïde se déplaçant avec grâce, interagissant avec notre monde et participant à des tâches complexes n'est plus confinée à la science-fiction. C'est une réalité d'ingénierie en évolution rapide. Cette capacité remarquable ne repose pas sur la magie, mais sur une fondation extraordinaire d'ingénierie de précision. Chaque geste subtil, chaque pas équilibré et chaque manipulation précise sont rendus possibles par une symphonie complexe de composants mécaniques fonctionnant en parfaite harmonie. Le pont entre la conception numérique et la dextérité physique est construit grâce à la discipline exigeante de l' usinage de pièces de robots humanoïdes. Ce processus transforme les matières premières en systèmes squelettiques, articulaires et d'actionnement qui doivent reproduire—et dans certains cas dépasser—la fonctionnalité nuancée de l'anatomie humaine. La recherche de ce mimétisme biomécanique exige des tolérances mesurées en microns, des états de surface plus lisses qu'un miroir et une intégrité structurelle capable de résister à des millions de cycles dynamiques. C'est un domaine où l'héritage de la fabrication aérospatiale et médicale de haute précision converge avec la frontière de l'intelligence artificielle, créant des machines qui sont autant une merveille d'artisanat mécanique qu'une merveille de logiciels et de capteurs.
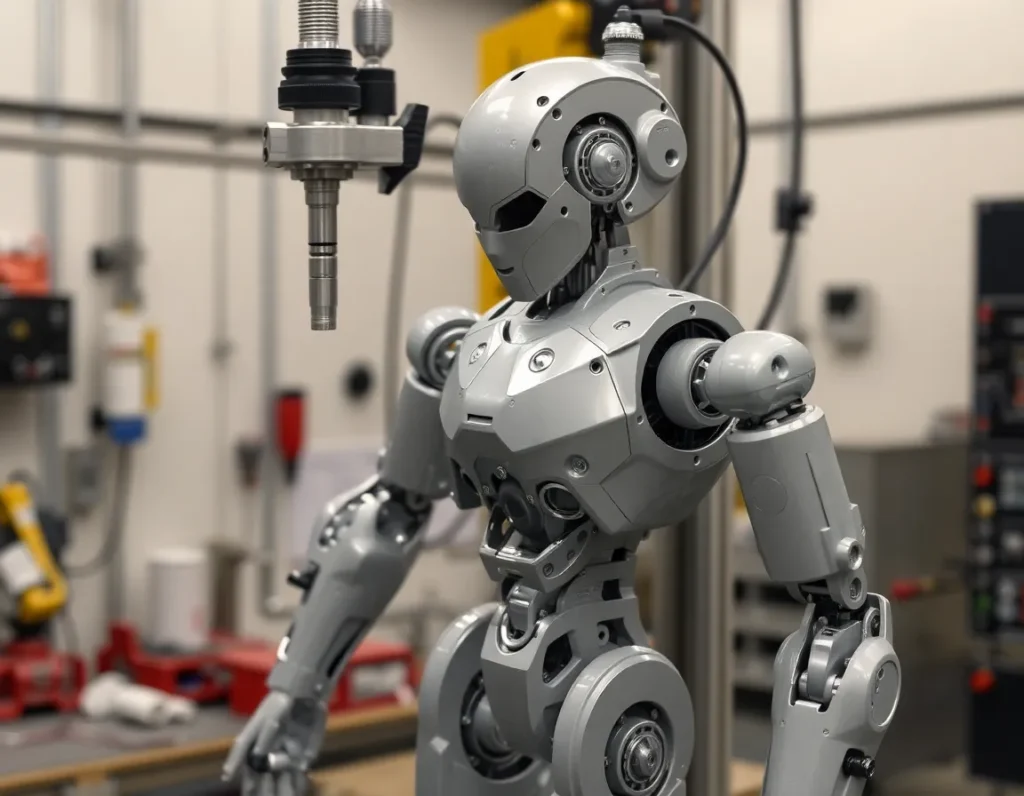
Qu'est-ce que l'usinage de pièces de robots humanoïdes ? Définition du processus central
L'usinage de pièces de robots humanoïdes est la discipline de fabrication spécialisée axée sur la fabrication des composants structurels et mécaniques physiques d'un robot humanoïde par enlèvement contrôlé de matière. À la base, il s'agit d'un processus soustractif où des machines-outils à commande numérique, telles que les fraiseuses, les tours et les rectifieuses CNC (commande numérique par calculateur), coupent, percent et façonnent avec précision des blocs solides de métal, de plastique ou de matériaux composites pour en faire des pièces finies. Contrairement aux biens de consommation produits en masse, ces composants sont généralement produits en faible volume, de grande complexité et nécessitent une précision exceptionnelle.
Le processus commence par un modèle informatique 3D détaillé de la pièce, qui est traduit en instructions machine (code G). Un outil de coupe sculpte ensuite la pièce, couche par couche, pour obtenir la géométrie souhaitée. Ce qui distingue ce domaine de l'usinage général, c'est l'ensemble unique d'exigences dictées par la fonctionnalité robotique. Les pièces doivent être incroyablement légères tout en étant solides afin de maximiser l'efficacité et l'autonomie de la batterie, avec souvent des canaux internes complexes pour le câblage ou l'hydraulique, des sections à parois minces pour réduire le poids et des surfaces d'appui complexes pour les articulations. Le processus d'usinage doit également permettre l'intégration de capteurs, de câbles et d'autres composants électroniques directement dans la structure mécanique. En fin de compte, usinage de pièces de robots humanoïdes ne consiste pas seulement à créer une forme ; il s'agit de créer un élément fonctionnel optimisé d'un système dynamique où la précision mécanique se traduit directement par la performance, la fiabilité et la qualité de mouvement du robot.
Matériaux clés pour les composants usinés de robots humanoïdes
La sélection des matériaux est une décision d'ingénierie fondamentale qui équilibre la résistance, le poids, la durabilité, l'usinabilité et le coût. Un mauvais matériau peut entraîner une défaillance prématurée, une consommation d'énergie excessive ou un mouvement imprécis.
Alliages d'aluminium
L'aluminium, en particulier les alliages comme le 6061-T6 et le 7075, est le matériau de prédilection pour les châssis et les éléments structurels des robots humanoïdes. Il offre un excellent rapport résistance/poids, est hautement usinable, résistant à la corrosion et relativement peu coûteux. L'aluminium 7075, connu pour son utilisation dans les applications aérospatiales, offre une résistance supérieure là où c'est nécessaire, comme dans les articulations critiques porteuses de charge ou les composants dynamiques des jambes.
Alliages de titane
Pour les applications les plus exigeantes, telles que les articulations à forte contrainte (hanches, genoux, chevilles) ou les composants soumis à des impacts répétés, on choisit des alliages de titane comme le Ti-6Al-4V. Le titane présente un rapport résistance/poids supérieur à celui de la plupart des aciers, une résistance exceptionnelle à la fatigue et une biocompatibilité. Cependant, il est plus coûteux et difficile à usiner, nécessitant des outils spécialisés et des vitesses de coupe plus lentes.
Aciers inoxydables
L'acier inoxydable, tel que la nuance 304 ou le 17-4 PH, est utilisé pour les composants nécessitant une résistance élevée à l'usure, une dureté ou une résistance à la corrosion. Les applications incluent les arbres de précision, les fixations, les composants d'engrenages et les effecteurs terminaux (mains) susceptibles d'interagir avec des environnements variés. Sa densité plus élevée signifie qu'il est utilisé avec parcimonie, souvent uniquement là où ses propriétés spécifiques sont non négociables.
Plastiques techniques et composites
Des matériaux comme le PEEK (polyétheréthercétone), le Delrin (acétal) et l'UHMWPE (polyéthylène à ultra-haute masse moléculaire) sont précieux pour des rôles spécifiques. Le PEEK offre une résistance élevée, une stabilité thermique et est autolubrifiant, ce qui le rend idéal pour les bagues, les roulements et les composants isolants. Le Delrin est utilisé pour les engrenages et les boîtiers à faible frottement. Les polymères renforcés de fibres de carbone (CFRP) sont de plus en plus usinés pour des panneaux et capots ultra-légers et rigides, bien qu'ils nécessitent souvent un outillage et des techniques spécialisés pour éviter la délamination.
Pièces critiques des robots humanoïdes et leurs exigences d'usinage
La fonctionnalité d'un robot humanoïde dépend d'une série de composants usinés avec précision, chacun présentant son propre ensemble de défis de fabrication.
Boîtiers d'articulation et carters d'actionneur
Ce sont les “ os ” qui abritent les moteurs, les engrenages et les capteurs de chaque articulation. Ils doivent être rigides pour éviter toute flexion sous charge, ce qui provoquerait des erreurs de positionnement. Leur usinage implique souvent la création de cavités internes complexes avec un contrôle dimensionnel serré pour positionner précisément les roulements et les engrenages. Un excellent état de surface des alésages internes est essentiel pour un bon logement et un bon alignement des roulements. Ils intègrent fréquemment des caractéristiques de montage pour les capteurs et les capots externes, nécessitant un usinage multi-axes pour être réalisés en une seule prise de pièce afin de garantir la précision.
Engrenages de précision et transmissions
Les entraînements harmoniques, les entraînements cycloïdaux et les engrenages droits/hélicoïdaux de précision sont essentiels pour convertir la rotation à grande vitesse du moteur en un mouvement à couple élevé et à faible vitesse requis pour les articulations. Ces composants exigent les plus hauts niveaux de précision d'usinage. Les profils de denture doivent être parfaits pour assurer une transmission de puissance fluide, efficace et silencieuse avec un jeu minimal. Cela nécessite souvent des procédés spécialisés de taillage ou de rectification d'engrenages après l'usinage initial, avec des tolérances de l'ordre du micron à un chiffre.
Liaisons structurelles (cuisse, tibia, avant-bras)
Les liaisons comme les os de la cuisse ou de l'avant-bras doivent être extrêmement légères et rigides. Cela conduit à des conceptions aux formes organiques complexes, souvent avec des poches profondes, des nervures minces et des structures en treillis internes pour éliminer chaque gramme de matière inutile. Usiner ces pièces à partir d'un bloc plein est un défi, nécessitant des outils longs et élancés susceptibles de fléchir, ce qui rend le contrôle du processus et l'optimisation de la trajectoire d'outil primordiaux pour maintenir l'uniformité de l'épaisseur de paroi et éviter les vibrations.
Effecteurs terminaux (mains robotiques)
La main est l'un des assemblages les plus complexes. Les pièces usinées comprennent les phalanges des doigts, les structures de paume et les mécanismes d'articulation. Ces pièces sont généralement très petites, avec des caractéristiques complexes pour le passage des tendons (dans les mains à commande par tendons) ou le montage direct des actionneurs. Elles nécessitent des capacités de micro-usinage, un état de surface exceptionnel pour une articulation fluide, et sont souvent fabriquées en aluminium ou en titane pour résister aux forces de pincement et de préhension.
Supports et adaptateurs de montage de capteurs
Les capteurs de force-couple (F/T) dans les chevilles et les poignets, les centrales inertielles (IMU) et les supports de caméra doivent être montés avec une précision absolue. Un désalignement de quelques millièmes de pouce dans un support de capteur peut entraîner des erreurs importantes dans la compréhension par le robot de sa propre posture et des forces externes. Ces pièces sont usinées selon des tolérances rigoureuses, avec des surfaces de montage précisément positionnées et perpendiculaires.
Technologies d'usinage avancées pour la robotique humanoïde
L'usinage CNC conventionnel à 3 axes atteint ses limites face aux géométries complexes des humanoïdes modernes. Les technologies avancées sont désormais la norme dans ce domaine.
Usinage CNC 5 axes
Il s'agit sans doute de la technologie la plus critique. Une machine 5 axes peut déplacer l'outil de coupe ou la pièce selon cinq axes différents simultanément. Cela permet l'usinage complet de formes complexes et organiques en une seule prise de pièce. Elle permet la création de poches profondes et de surfaces profilées des liaisons structurelles, des caractéristiques inclinées sur les boîtiers d'articulation, et de courbes 3D lisses et continues sans avoir à repositionner la pièce, ce qui introduit des erreurs. Elle réduit considérablement le temps de cycle et améliore la précision globale.
Micro-usinage et tours à poupée mobile
Pour les composants minuscules et de haute précision que l'on trouve dans les mains, les poignets et les systèmes de capteurs, les centres de micro-usinage et les tours à poupée mobile sont essentiels. Ces machines peuvent produire des pièces d'un diamètre inférieur à 1 mm, avec des tolérances de ±0,005 mm ou mieux. Les tours à poupée mobile sont particulièrement adaptés à la production d'arbres longs et élancés et de composants décolletés pour actionneurs miniatures, avec une concentricité et un état de surface exceptionnels.
l'usinage par électroérosion (EDM)
L'EDM, en particulier l'électroérosion à fil et l'électroérosion par enfonçage, est utilisé pour usiner des caractéristiques impossibles à réaliser avec un outil de coupe. Il utilise des étincelles électriques pour éroder la matière, permettant la création de coins internes vifs, l'usinage de matériaux extrêmement durs (comme l'acier à outils trempé pour les moules ou les pièces d'usure) et de profils 2D complexes sans effort d'outil. Il est souvent utilisé pour fabriquer des engrenages sur mesure, des moules d'injection pour les capots en plastique des robots et des caractéristiques structurelles délicates.
Usinage à grande vitesse (HSM)
Les stratégies HSM utilisent des trajectoires d'outil spécialisées, des vitesses de broche élevées et des avances rapides pour réaliser des passes légères et rapides. C'est idéal pour l'usinage des parois minces et des caractéristiques fines des structures de robots légers, car cela minimise les efforts de coupe susceptibles de provoquer une déformation ou un broutement. Cela produit également un état de surface supérieur directement à la sortie de la machine, réduisant ou éliminant le besoin d'opérations de finition secondaires.
Tolérances, états de surface et contrôle qualité dans la production de pièces de robots
En robotique humanoïde, le concept de “ suffisamment proche ” n'existe pas. L'effet cumulé de minuscules erreurs sur des dizaines d'articulations peut rendre un robot maladroit ou instable.
Tolérances géométriques
Les tolérances dimensionnelles pour les caractéristiques critiques telles que les alésages de roulement, les arbres d'engrenage et les surfaces d'appui sont généralement spécifiées dans la plage de ±0,0125 mm à ±0,025 mm (±0,0005" à ±0,001"). Pour les interfaces d'engrenages ultra-précises ou les supports de capteurs, les tolérances peuvent être inférieures au micron. Les tolérances géométriques — telles que la planéité, la perpendicularité, la concentricité et la position théorique exacte — sont tout aussi importantes, voire davantage. Un logement de roulement doit non seulement avoir la bonne dimension, mais son axe doit être parfaitement perpendiculaire à la face de montage pour éviter le grippage et l'usure prématurée.
Exigences d'état de surface
L'état de surface, mesuré en micropouces (µin) ou en microns Ra, a un impact direct sur les performances. Une surface de roulement rugueuse provoquera friction, chaleur et usure rapide. Les surfaces d'étanchéité doivent être lisses pour éviter les fuites. Les engrenages nécessitent un état de surface spécifique pour une lubrification optimale et un fonctionnement silencieux. Les exigences typiques vont de 32 µin Ra (un bon état de surface usiné) pour les surfaces non critiques jusqu'à 8 µin Ra ou mieux (un état quasi-miroir) pour les portées de roulement et les faces d'étanchéité. Ceci est obtenu grâce à des paramètres d'usinage précis, au choix des outils et souvent à un processus secondaire comme le rodage ou le polissage.
Contrôle qualité complet
Le contrôle qualité est intégré tout au long du flux de travail d'usinage. L'inspection de la première pièce à l'aide de machines à mesurer tridimensionnelles (MMT) est obligatoire. Une MMT utilise une sonde à contact pour cartographier numériquement la géométrie de la pièce et la comparer directement au modèle CAO d'origine, vérifiant ainsi chaque dimension et tolérance. Pour les caractéristiques critiques en grande série, le palpage en cours d'usinage sur la machine CNC elle-même permet des ajustements en temps réel. L'état de surface est vérifié à l'aide de profilomètres. De plus, les essais fonctionnels, tels que la vérification du couple de roulement d'un joint assemblé ou du jeu dans un train d'engrenages, constituent la validation finale que les pièces usinées fonctionneront comme un système intégré.
Le rôle de la CAO/FAO et de la simulation dans le flux de travail d'usinage
Le parcours qui mène d'une conception conceptuelle de robot à un composant physique usiné est numérique, orchestré entièrement par des logiciels de CAO (conception assistée par ordinateur) et de FAO (fabrication assistée par ordinateur). Ce fil numérique est la colonne vertébrale de l'usinage moderne usinage de pièces de robots humanoïdes, de précision, garantissant que les extrêmes complexités de ces pièces sont non seulement conçues mais aussi fabricables avec précision.
Tout commence par le modèle CAO, un jumeau numérique parfait de la pièce visée. Pour les robots humanoïdes, ce modèle est bien plus que des formes ; il contient l'ensemble des informations de fabrication du produit (PMI) — les dimensions exactes, les tolérances géométriques, les spécifications d'état de surface et les désignations de matériaux. Ce modèle devient la source unique de vérité. Le logiciel de FAO prend ensuite ce modèle et le traduit en code G lisible par la machine. Le programmeur définit les trajectoires d'outils, en sélectionnant les outils de coupe, les vitesses de broche, les avances et les profondeurs de passe. Pour un boîtier d'avant-bras robotique complexe comportant des canaux internes pour le câblage et la fluidique, cela implique des trajectoires d'outils 3D et 5 axes sophistiquées qu'il serait impossible de programmer manuellement. Le logiciel simule l'ensemble du processus d'usinage dans un environnement virtuel, en vérifiant les collisions entre l'outil, le porte-outil et la pièce ou la table de la machine, et en vérifiant que la trajectoire d'outil produit correctement la géométrie visée.
Au-delà de la simulation de base, une analyse par éléments finis (FEA) avancée est souvent intégrée à ce flux de travail. Les ingénieurs peuvent simuler les forces qu'un boîtier d'actionneur de jambe subira pendant un cycle de marche dynamique avant même qu'un seul morceau de métal ne soit coupé. Cela permet l'optimisation de la conception — ajouter de la matière là où les contraintes se concentrent ou en retirer là où elle n'est pas nécessaire — directement dans la phase de CAO. Le résultat est un composant non seulement plus léger et plus résistant, mais aussi potentiellement plus facile à usiner. Cette boucle transparente entre la conception (CAO), l'analyse d'ingénierie (FEA) et la planification de fabrication (FAO) réduit considérablement les cycles de prototypage, minimise le gaspillage de matière dû aux erreurs de conception et garantit que la pièce usinée finale se comportera comme simulé dans le monde réel.
Défis et solutions dans l'usinage de structures robotiques complexes
L'usinage de pièces pour un robot humanoïde présente un ensemble unique d'obstacles qui poussent la fabrication conventionnelle à ses limites. Le principal défi est le conflit inhérent entre l'obtention d'une haute intégrité structurelle avec une faible masse et l'adaptation à des géométries internes incroyablement denses et complexes.
Défi 1 : Géométries internes complexes et parois minces
Les composants robotiques sont rarement des blocs pleins. Un ensemble d'articulation de hanche, par exemple, doit loger des roulements, des supports de moteur, des capteurs de couple et des passages pour les lignes électriques et pneumatiques, le tout dans une enveloppe minimale. Cela se traduit par des conceptions comportant des poches internes profondes et étroites, des treillis complexes pour la réduction de poids et des parois extrêmement minces pour séparer les cavités fonctionnelles. L'usinage de ces caractéristiques est périlleux ; les forces de coupe peuvent faire vibrer les parois minces (broutement), entraînant un mauvais état de surface, une imprécision dimensionnelle ou une défaillance pure et simple de la pièce pendant l'usinage.
Solution : Cela exige des séquences d'usinage stratégiques et un outillage avancé. Les usineurs utilisent une stratégie de fraisage “ trochoïdal ” ou “ adaptatif ”, où l'outil engage la matière avec une profondeur de passe radiale constante et légère tout en se déplaçant le long d'une trajectoire fluide et bouclée. Cela réduit considérablement les forces de coupe et la génération de chaleur, préservant les parois minces. Des fraises à bout hémisphérique à longue portée et à hélice variable avec des revêtements amortissant les vibrations sont essentielles. Souvent, la pièce doit être usinée par étapes, en laissant de la matière de support (languettes ou parois sacrificielles) qui n'est retirée que lors des opérations finales et délicates.
Défi 2 : Accessibilité multi-axes et usinage en une seule prise
De nombreuses pièces robotiques présentent des courbes composées et des caractéristiques critiques sur plusieurs faces qui doivent être maintenues dans un alignement angulaire parfait. Un support d'épaule avec des faces de montage pour actionneurs à des angles précis et non orthogonaux en est un exemple classique. L'usinage de celui-ci sur une fraiseuse 3 axes standard nécessiterait de multiples repositionnements, chacun introduisant des erreurs d'alignement potentielles (tolérances cumulées) et augmentant le temps de cycle.
Solution : La solution standard de l'industrie est l'usinage CNC simultané 5 axes. Une machine 5 axes peut faire tourner la pièce sur deux axes supplémentaires, présentant pratiquement n'importe quelle surface de la pièce à l'outil de coupe. Cela permet d'usiner toute la géométrie complexe en une seule prise. Les avantages sont profonds : élimination des erreurs de montage, amélioration de la précision entre les caractéristiques, possibilité d'utiliser des outils plus courts et plus rigides pour de meilleurs états de surface, et production globale plus rapide. La programmation et la vérification de ces trajectoires d'outils 5 axes nécessitent toutefois un logiciel de FAO haut de gamme et une expertise considérable.
Défi 3 : Difficultés liées aux matériaux
Bien que les alliages avancés comme le titane et l'aluminium à haute résistance soient choisis pour leur rapport résistance/poids, ils sont notoirement difficiles à usiner. Le titane a une faible conductivité thermique, ce qui fait que la chaleur se concentre sur l'arête de l'outil de coupe, entraînant une usure rapide de l'outil et un durcissement potentiel par écrouissage de la pièce. Certains alliages d'aluminium peuvent être collants, entraînant une adhérence de matière sur l'outil (arête rapportée) qui dégrade l'état de surface.
Solution : Vaincre ces matériaux est une question de contrôle précis du processus. Pour le titane, cela signifie utiliser des outils en carbure affûtés avec des revêtements spécialisés, des vitesses de coupe plus faibles, un liquide de refroidissement à haute pression dirigé exactement sur l'interface de coupe pour évacuer la chaleur, et des machines-outils rigides pour supprimer les vibrations. Pour l'aluminium collant, des goujures d'outil polies, des angles de coupe spécifiques et des formulations de liquide de refroidissement optimisées sont essentiels. Dans tous les cas, la solution consiste à traiter les paramètres d'usinage non pas comme des directives générales, mais comme des recettes critiques, spécifiques à chaque pièce, développées par l'expérience et les essais.
Tendances futures : fabrication additive et procédés hybrides
L'avenir de la fabrication des pièces de robots humanoïdes n'est pas un choix entre les procédés soustractifs (usinage) et additifs (impression 3D), mais une intégration stratégique des deux. Cette approche hybride exploite les forces uniques de chaque technologie pour créer des composants qui étaient auparavant impossibles ou prohibitifs à produire.
La fabrication additive (FA), en particulier les techniques d'impression 3D métallique comme le frittage laser direct de métaux (DMLS), excelle dans la création de structures organiques optimisées topologiquement. Imaginez une colonne vertébrale pour un torse humanoïde qui imite l'efficacité légère et porteuse de l'os. La FA peut produire ce treillis complexe à l'intérieur d'une pièce, obtenant des réductions de poids de 50% ou plus tout en maintenant la rigidité. Cependant, les pièces métalliques telles qu'imprimées ont généralement des états de surface rugueux et peuvent ne pas respecter les tolérances dimensionnelles serrées requises pour les logements de roulements ou les faces d'étanchéité de précision.
C'est là que la fabrication hybride brille. Dans un flux de travail hybride, une pièce à forme quasi nette est d'abord imprimée en 3D. Cette pièce intègre toute la géométrie interne complexe et les structures légères. Elle est ensuite placée sur un centre d'usinage CNC—parfois même une machine hybride combinant têtes d'impression et d'usinage—où les interfaces critiques sont usinées avec précision. La cavité d'épaule du robot, par exemple, peut être imprimée dans le cadre d'une cage structurelle creuse et complexe, puis sa surface de roulement sphérique est finie par usinage à un Ra de 8 µin semblable à un miroir avec une sphéricité parfaite. Cette approche “ le meilleur des deux mondes ” marie la liberté de conception et les économies de poids de la FA à la précision et à l'état de surface inégalés de l'usinage CNC.
Plus loin encore, nous assistons à l'essor de systèmes d'usinage intelligents en boucle fermée. Ces systèmes utilisent des capteurs en cours de processus pour surveiller les forces de coupe, les vibrations et l'usure des outils en temps réel. Le contrôleur de la machine utilise ces données pour adapter ses paramètres à la volée, compensant l'usure des outils ou les incohérences de matériau afin de maintenir une qualité constante. Combiné à un logiciel de FAO piloté par l'IA capable de générer automatiquement des trajectoires d'outils optimales, l'avenir de l'usinage des pièces de robots humanoïdes est celui d'une précision autonome, où des composants hautement complexes et fiables sont produits avec une intervention humaine minimale et une efficacité maximale.
Résumé des points clés
La création de robots humanoïdes fonctionnels et fiables dépend fondamentalement de l'usinage de précision. Ce processus transforme des matériaux avancés en squelettes et organes sophistiqués d'un robot.
- Processus de base et matériaux : L'usinage des pièces de robots humanoïdes est un procédé de fabrication soustractif utilisant des fraiseuses CNC, des tours et des rectifieuses. Il travaille principalement avec des alliages d'aluminium à haute résistance, du titane et des plastiques techniques, sélectionnés pour leurs rapports résistance/poids et leur durabilité optimaux.
- Composants critiques : Les pièces usinées clés comprennent les châssis structurels (châssis, membres), les boîtiers d'actionneurs et les ensembles d'articulations complexes comme les hanches, les genoux et les épaules. Ces composants exigent une précision extrême pour garantir un mouvement fluide, une transmission de puissance et une intégrité structurelle.
- Exigences de précision : Le succès se mesure en microns. Les tolérances dimensionnelles se situent souvent dans ±0,025 mm ou plus serré, tandis que les états de surface des surfaces de roulement doivent être aussi lisses que 8 µin Ra (un fini quasi miroir) pour minimiser le frottement et l'usure.
- Technologies habilitantes : L'usinage CNC 5 axes est essentiel pour créer des géométries complexes en une seule prise de pièce. L'ensemble du flux de travail est piloté numériquement par un logiciel de CAO/FAO intégré et validé par simulation et analyse par éléments finis (FEA) avant toute coupe de métal.
- Assurance qualité : Un contrôle qualité rigoureux, utilisant des outils tels que les machines à mesurer tridimensionnelles (MMT) et les profilomètres de surface, est non négociable pour vérifier que chaque pièce respecte le plan numérique exigeant.
- Surmonter les défis : L'usinage de parois minces, de parties internes complexes et de matériaux difficiles nécessite des stratégies spécialisées telles que le fraisage adaptatif, un outillage stratégique et un contrôle précis des paramètres de coupe pour gérer la chaleur et les efforts.
- L'avenir hybride : La frontière de la production réside dans la combinaison de la fabrication additive (impression 3D) pour des structures légères et complexes avec l'usinage CNC de précision pour les tolérances et les finitions critiques. Cette approche hybride, associée aux tendances vers des systèmes d'usinage plus intelligents et adaptatifs, permettra la prochaine génération de robots humanoïdes encore plus avancés et performants.
Foire aux questions (FAQ)
Quel est le matériau le plus couramment utilisé dans l'usinage des pièces de robots humanoïdes ?
Les alliages d'aluminium à haute résistance, en particulier la série 7000 (comme le 7075-T6), sont les plus répandus. Ils offrent un excellent équilibre entre résistance, légèreté et usinabilité relativement bonne, ce qui les rend idéaux pour les grands châssis structurels et les segments de membres où le poids est un facteur critique.
Pourquoi les pièces de robots humanoïdes ne peuvent-elles pas simplement être fabriquées par impression 3D standard ?
Bien que l'impression 3D (fabrication additive) soit excellente pour les prototypes et les géométries complexes et légères, elle ne permet souvent pas d'atteindre la précision dimensionnelle, l'état de surface et la densité matérielle requis pour les composants mécaniques à forte charge et haute précision. Les surfaces d'appui critiques, les dents d'engrenage et les faces d'étanchéité nécessitent la finition et la résistance supérieures du métal usiné. L'avenir est hybride, en utilisant l'impression 3D pour la structure et l'usinage pour les interfaces de précision.
Que signifie “ usinage 5 axes ” et pourquoi est-ce si important pour la robotique ?
Une machine CNC 5 axes peut déplacer un outil de coupe ou une pièce selon cinq axes différents simultanément. Cela permet à la machine d'aborder une pièce sous n'importe quel angle en une seule prise de pièce. Pour une articulation robotique complexe, cela signifie que tous ses trous inclinés, surfaces courbes et faces de montage peuvent être usinés parfaitement les uns par rapport aux autres sans être débridés et repositionnés, ce qui élimine les erreurs d'alignement et permet un gain de temps considérable.
Quelle est la précision réelle des tolérances et comment sont-elles mesurées ?
Les tolérances sont exceptionnellement serrées, souvent de l'ordre de ±0,025 millimètre (ou ±0,001 pouce) ou moins pour les caractéristiques critiques. À titre de référence, un cheveu humain mesure environ 0,075 mm d'épaisseur. Elles sont vérifiées à l'aide d'équipements de métrologie tels que les machines à mesurer tridimensionnelles (MMT), qui utilisent un palpeur sensible pour cartographier numériquement la géométrie d'une pièce et la comparer point par point au modèle CAO d'origine avec une précision au micron.
Quel est le plus grand défi dans l'usinage d'une pièce comme une articulation de genou de robot humanoïde ?
L'un des plus grands défis intégrés consiste à usiner le carter pour qu'il soit à la fois extrêmement léger et suffisamment résistant pour supporter des charges d'impact dynamiques, tout en intégrant des alésages de palier précis et parallèles pour l'axe d'articulation. Les alésages doivent être parfaitement alignés (avec des tolérances serrées de concentricité et de parallélisme) pour éviter le grippage et l'usure, et leur état de surface intérieur doit être ultra-lisse. Atteindre cet objectif sur une pièce aux parois minces et aux cavités internes complexes exige une programmation FAO experte, des séquences d'usinage stratégiques et des machines-outils rigides et de haute précision.