
Introdução: A Engenharia de Precisão por Trás dos Robôs Humanoides
A visão de um robô humanoide movendo-se com graça fluida, interagindo com o nosso mundo e auxiliando em tarefas complexas já não está confinada à ficção científica. É uma realidade de engenharia em rápida evolução. Esta capacidade notável não depende de magia, mas de uma base extraordinária de engenharia de precisão. Cada gesto subtil, cada passo equilibrado e cada manipulação precisa são possibilitados por uma intrincada sinfonia de componentes mecânicos a trabalhar em perfeita harmonia. A ponte entre o design digital e a destreza física é construída através da exigente disciplina de usinagem de peças para robôs humanoides. Este processo transforma matérias-primas em sistemas esqueléticos, articulares e de atuadores que devem replicar—e, em alguns casos, exceder—a funcionalidade nuançada da anatomia humana. A busca desta mímica biomecânica exige tolerâncias medidas em microns, acabamentos superficiais mais lisos do que um espelho e integridade estrutural capaz de suportar milhões de ciclos dinâmicos. É um campo onde o legado da fabricação de alta precisão aeroespacial e médica converge com a fronteira da inteligência artificial, criando máquinas que são tanto uma maravilha do artesanato mecânico como do software e dos sensores.
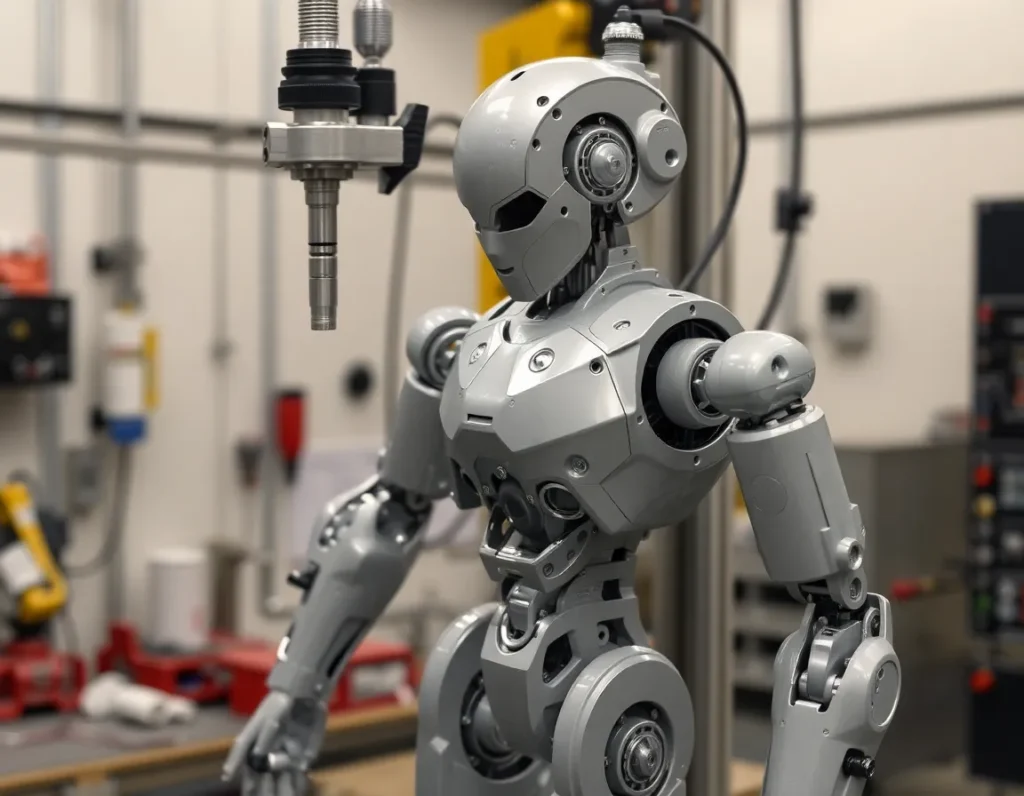
O que é a Usinagem de Peças para Robôs Humanoides? Definindo o Processo Central
A usinagem de peças para robôs humanoides é a disciplina de fabricação especializada focada na fabricação dos componentes físicos estruturais e mecânicos de um robô humanoide através de remoção controlada de material. No seu cerne, é um processo subtrativo onde máquinas-ferramentas controladas por computador, como fresadoras CNC (Controlo Numérico Computorizado), tornos e retificadoras, cortam, furam e moldam com precisão blocos sólidos de metal, plástico ou materiais compósitos em peças acabadas. Ao contrário dos bens de consumo produzidos em massa, estes componentes são tipicamente de baixo volume, alta complexidade e exigem uma precisão excecional.
O processo começa com um modelo computacional 3D detalhado da peça, que é traduzido em instruções de máquina (código G). Uma ferramenta de corte esculpe então a peça de trabalho, camada por camada, para alcançar a geometria desejada. O que distingue este campo da usinagem geral é o conjunto único de requisitos impulsionados pela funcionalidade robótica. As peças devem ser incrivelmente leves mas resistentes para maximizar a eficiência e a vida útil da bateria, apresentando frequentemente canais internos complexos para cablagem ou hidráulica, secções de paredes finas para redução de peso e superfícies de rolamento intrincadas para articulações. O processo de usinagem deve também acomodar a integração de sensores, cabos e outros eletrónicos diretamente na estrutura mecânica. Em última análise, usinagem de peças para robôs humanoides não se trata apenas de fazer uma forma; trata-se de criar um elemento funcional otimizado de um sistema dinâmico onde a precisão mecânica se traduz diretamente no desempenho robótico, na fiabilidade e na qualidade do movimento.
Materiais-Chave para Componentes Usinados de Robôs Humanoides
A seleção de materiais é uma decisão de engenharia fundamental que equilibra resistência, peso, durabilidade, maquinabilidade e custo. O material errado pode levar a falhas prematuras, consumo excessivo de energia ou movimento impreciso.
Ligas de Alumínio
O alumínio, particularmente ligas como 6061-T6 e 7075, é o material de trabalho para estruturas e membros estruturais de robôs humanoides. Oferece uma excelente relação resistência-peso, é altamente maquinável, resistente à corrosão e relativamente barato. O alumínio 7075, conhecido pela sua utilização em aplicações aeroespaciais, proporciona resistência superior onde necessário, como em articulações críticas de suporte de carga ou componentes dinâmicos das pernas.
Ligas de Titânio
Para as aplicações mais exigentes, como articulações de alta tensão (ancas, joelhos, tornozelos) ou componentes sujeitos a impactos repetitivos, são escolhidas ligas de titânio como Ti-6Al-4V. O titânio possui uma relação resistência-peso superior à maioria dos aços, resistência excecional à fadiga e biocompatibilidade. No entanto, é mais caro e difícil de maquinar, exigindo ferramentas especializadas e velocidades de corte mais lentas.
Aços Inoxidáveis
O aço inoxidável, como o grau 304 ou 17-4 PH, é utilizado para componentes que exigem alta resistência ao desgaste, dureza ou resistência à corrosão. As aplicações incluem veios de precisão, fixadores, componentes de engrenagens e efetuadores finais (mãos) que podem interagir com ambientes variados. A sua densidade mais elevada significa que é usado com parcimónia, frequentemente apenas onde as suas propriedades específicas são incontornáveis.
Plásticos de Engenharia e Compósitos
Materiais como PEEK (poliéter-éter-cetona), Delrin (acetal) e UHMWPE (polietileno de ultra-alto peso molecular) são inestimáveis para funções específicas. O PEEK oferece alta resistência, estabilidade térmica e é autolubrificante, o que o torna ideal para buchas, rolamentos e componentes de isolamento. O Delrin é usado para engrenagens e carcaças de baixo atrito. Polímeros reforçados com fibra de carbono (CFRP) são cada vez mais usinados para painéis e coberturas ultraleves e rígidos, embora frequentemente exijam ferramentas e técnicas especializadas para evitar a delaminação.
Peças Críticas de Robôs Humanoides e Seus Requisitos de Usinagem
A funcionalidade de um robô humanoide depende de um conjunto de componentes precisamente usinados, cada um com seu próprio conjunto único de desafios de fabricação.
Carcaças de Juntas e Invólucros de Atuadores
Estes são os “ossos” que abrigam os motores, engrenagens e sensores de cada junta. Eles devem ser rígidos para evitar flexão sob carga, o que causaria erros de posicionamento. Usiná-los frequentemente envolve a criação de cavidades internas complexas com controle dimensional rigoroso para posicionar com precisão rolamentos e engrenagens. Um excelente acabamento superficial nos furos internos é crítico para o assentamento e alinhamento adequados dos rolamentos. Eles frequentemente incorporam recursos de montagem para sensores e coberturas externas, exigindo usinagem multi-eixo para serem concluídos em uma única fixação com precisão.
Engrenagens de Precisão e Trens de Acionamento
Acionamentos harmônicos, acionamentos cicloidais e engrenagens de dentes retos/helicoidais de precisão são essenciais para converter a rotação de alta velocidade do motor no movimento de alto torque e baixa velocidade exigido pelas juntas. Esses componentes exigem os mais altos níveis de precisão de usinagem. Os perfis dos dentes das engrenagens devem ser impecáveis para garantir uma transmissão de potência suave, eficiente e silenciosa com folga mínima. Isso frequentemente requer processos especializados de fresamento ou retificação de engrenagens após a usinagem inicial, com tolerâncias na faixa de um dígito de mícron.
Elos Estruturais (Coxa, Canela, Antebraço)
Elos como os ossos da coxa ou do antebraço devem ser extremamente leves e rígidos. Isso leva a projetos com formas orgânicas complexas, frequentemente com bolsões profundos, nervuras finas e estruturas de treliça internas para remover cada grama de material desnecessário. Usiná-los a partir de um bloco sólido é um desafio, exigindo ferramentas longas e esbeltas que podem defletir, tornando o controle do processo e a otimização do caminho da ferramenta fundamentais para manter a uniformidade da espessura da parede e evitar vibração.
Efetuadores Finais (Mãos Robóticas)
A mão é uma das montagens mais complexas. As peças usinadas incluem falanges dos dedos, estruturas da palma e mecanismos de articulação. Essas peças são tipicamente muito pequenas, com recursos intrincados para o roteamento de tendões (em mãos acionadas por tendões) ou montagem direta de atuadores. Elas exigem capacidades de micromanufatura, acabamento superficial excepcional para articulação suave e frequentemente são feitas de alumínio ou titânio para suportar forças de pinçamento e preensão.
Suportes de Montagem de Sensores e Adaptadores
Sensores de Força-Torque (F/T) nos tornozelos e pulsos, IMUs (Unidades de Medição Inercial) e suportes de câmeras devem ser montados com precisão absoluta. Um desalinhamento de alguns milésimos de polegada em um suporte de sensor pode levar a erros significativos na compreensão do robô sobre sua própria postura e forças externas. Essas peças são usinadas com tolerâncias exigentes e superfícies de montagem precisamente localizadas e perpendiculares.
Tecnologias Avançadas de Usinagem para Robótica Humanoide
A usinagem CNC convencional de 3 eixos atinge seus limites com as geometrias complexas dos humanoides modernos. Tecnologias avançadas agora são padrão neste campo.
Usinagem CNC de 5 eixos
Esta é indiscutivelmente a tecnologia mais crítica. Uma máquina de 5 eixos pode mover a ferramenta de corte ou a peça de trabalho ao longo de cinco eixos diferentes simultaneamente. Isso permite a usinagem completa de formas complexas e orgânicas em uma única configuração. Possibilita a criação de cavidades profundas e superfícies contornadas de elos estruturais, recursos angulares em carcaças de juntas e curvas 3D suaves e contínuas sem a necessidade de reposicionar a peça, o que introduz erros. Reduz drasticamente o tempo de ciclo e melhora a precisão geral.
Microusinagem e Tornos do Tipo Suíço
Para os componentes minúsculos de alta precisão encontrados em mãos, pulsos e sistemas de sensores, centros de microusinagem e tornos do tipo suíço são essenciais. Essas máquinas podem produzir peças com diâmetros inferiores a 1 mm, mantendo tolerâncias de ±0,005 mm ou melhores. Os tornos suíços são particularmente hábeis em produzir eixos longos e esbeltos e componentes usinados por parafuso para atuadores em miniatura com concentricidade e acabamento superficial excepcionais.
Usinagem por Descarga Elétrica (EDM)
A EDM, particularmente a EDM a fio e a EDM por penetração, é usada para usinar recursos impossíveis com uma ferramenta de corte. Ela usa faíscas elétricas para erodir o material, permitindo a criação de cantos internos afiados, materiais extremamente duros (como aço ferramenta endurecido para moldes ou peças de desgaste) e perfis 2D intrincados sem força de ferramenta. É frequentemente usada para fabricar engrenagens personalizadas, moldes de injeção para tampas plásticas de robôs e recursos estruturais delicados.
Usinagem de Alta Velocidade (HSM)
As estratégias de HSM usam trajetórias de ferramenta especializadas, altas velocidades de fuso e taxas de avanço rápidas para fazer cortes leves e rápidos. Isso é ideal para usinar paredes finas e recursos finos de estruturas de robôs leves, pois minimiza as forças de corte que poderiam causar distorção ou vibração. Também produz um acabamento superficial superior diretamente da máquina, reduzindo ou eliminando a necessidade de operações secundárias de acabamento.
Tolerâncias, Acabamentos Superficiais e Controle de Qualidade na Produção de Peças para Robôs
Na robótica humanoide, o conceito de “suficientemente próximo” não existe. O efeito cumulativo de pequenos erros em dezenas de juntas pode tornar um robô desajeitado ou instável.
Tolerâncias Geométricas
As tolerâncias dimensionais para recursos críticos como furos de rolamento, eixos de engrenagens e superfícies de acoplamento são tipicamente especificadas na faixa de ±0,0125 mm a ±0,025 mm (±0,0005″ a ±0,001″). Para interfaces de engrenagens de ultra precisão ou suportes de sensores, as tolerâncias podem ser submícron. As tolerâncias geométricas — como planicidade, perpendicularidade, concentricidade e posição verdadeira — são igualmente, se não mais, importantes. Um assento de rolamento não deve apenas ter o tamanho correto, mas seu eixo deve ser perfeitamente perpendicular à face de montagem para evitar travamento e desgaste prematuro.
Requisitos de Acabamento Superficial
O acabamento superficial, medido em micropolegadas (µin) ou microns Ra, impacta diretamente o desempenho. Uma superfície de rolamento rugosa causará atrito, calor e desgaste rápido. As superfícies de vedação devem ser lisas para evitar vazamentos. As engrenagens exigem um acabamento específico para lubrificação ideal e operação silenciosa. Os requisitos típicos variam de 32 µin Ra (um bom acabamento usinado) para superfícies não críticas até 8 µin Ra ou melhor (um acabamento quase espelhado) para munhões de rolamento e faces de vedação. Isso é alcançado por meio de parâmetros de usinagem precisos, seleção de ferramentas e, frequentemente, um processo secundário como brunimento ou polimento.
Controle de Qualidade Abrangente
O controle de qualidade é integrado em todo o fluxo de trabalho de usinagem. A inspeção da primeira peça usando Máquinas de Medição por Coordenadas (CMM) é obrigatória. Uma CMM usa uma sonda de toque para mapear digitalmente a geometria da peça e compará-la diretamente ao modelo CAD original, verificando cada dimensão e tolerância. Para recursos críticos de alto volume, o sensoriamento em processo na própria máquina CNC permite ajustes em tempo real. O acabamento superficial é verificado com perfilômetros. Além disso, testes funcionais, como verificar o torque de rolamento de uma junta montada ou a folga em um trem de engrenagens, são a validação final de que as peças usinadas funcionarão como um sistema integrado.
O Papel do CAD/CAM e da Simulação no Fluxo de Trabalho de Usinagem
A jornada de um projeto conceitual de robô até um componente físico usinado é digital, orquestrada inteiramente por softwares CAD (Computer-Aided Design) e CAM (Computer-Aided Manufacturing). Esse fio digital é a espinha dorsal da manufatura moderna usinagem de peças para robôs humanoides, garantindo que as extremas complexidades dessas peças não apenas sejam projetadas, mas também sejam fabricáveis com precisão.
Tudo começa com o modelo CAD, um gêmeo digital perfeito da peça pretendida. Para robôs humanoides, esse modelo é mais do que apenas formas; ele contém todas as informações de manufatura do produto (PMI)—as dimensões exatas, tolerâncias geométricas, especificações de acabamento superficial e designações de materiais. Esse modelo se torna a única fonte de verdade. O software CAM então pega esse modelo e o traduz em código G legível por máquina. O programador define trajetórias de ferramenta, selecionando ferramentas de corte, velocidades do fuso, taxas de avanço e profundidades de corte. Para uma carcaça complexa de antebraço robótico com canais internos para fiação e fluidos, isso envolve trajetórias de ferramenta sofisticadas em 3D e 5 eixos que seriam impossíveis de programar manualmente. O software simula todo o processo de usinagem em um ambiente virtual, verificando colisões entre a ferramenta, o suporte e a peça de trabalho ou a mesa da máquina, e verificando se a trajetória da ferramenta produz corretamente a geometria pretendida.
Além da simulação básica, a análise de elementos finitos (FEA) avançada é frequentemente integrada a esse fluxo de trabalho. Os engenheiros podem simular as forças que uma carcaça de atuador de perna suportará durante um ciclo de caminhada dinâmico antes que um único pedaço de metal seja cortado. Isso permite a otimização do projeto—adicionando material onde o estresse se concentra ou removendo-o onde não é necessário—diretamente na fase de CAD. O resultado é um componente que não é apenas mais leve e resistente, mas também potencialmente mais fácil de usinar. Esse ciclo contínuo entre projeto (CAD), análise de engenharia (FEA) e planejamento de manufatura (CAM) reduz drasticamente os ciclos de prototipagem, minimiza o desperdício de material por erros de projeto e garante que a peça usinada final terá o desempenho simulado no mundo real.
Desafios e Soluções na Usinagem de Estruturas Robóticas Complexas
Usinar peças para um robô humanoide apresenta um conjunto único de obstáculos que levam a manufatura convencional aos seus limites. O principal desafio é o conflito inerente entre alcançar alta integridade estrutural com baixa massa e acomodar geometrias internas incrivelmente densas e complexas.
Desafio 1: Geometrias Internas Complexas e Paredes Finas
Componentes robóticos raramente são blocos sólidos. Um conjunto de articulação de quadril, por exemplo, deve abrigar rolamentos, suportes de motor, sensores de torque e passagens para linhas elétricas e pneumáticas, tudo dentro de um envelope mínimo. Isso resulta em projetos com bolsões internos profundos e estreitos, treliças intrincadas para redução de peso e paredes extremamente finas para separar cavidades funcionais. Usinar essas características é perigoso; as forças de corte podem fazer as paredes finas vibrarem (chatter), levando a um acabamento superficial ruim, imprecisão dimensional ou falha total da peça durante a usinagem.
Solução: Isso exige sequências de usinagem estratégicas e ferramentas avançadas. Os maquinistas usam uma estratégia de fresamento “trocoidal” ou “adaptativo”, em que a ferramenta engata o material com uma profundidade de corte radial constante e leve, enquanto se move ao longo de um caminho suave e em loop. Isso reduz drasticamente as forças de corte e a geração de calor, preservando as paredes finas. Fresas de topo de alcance longo especializadas, com hélice variável e revestimentos amortecedores de vibração, são essenciais. Frequentemente, a peça deve ser usinada em etapas, deixando material de suporte (abas ou paredes sacrificiais) que só são removidas nas operações finais e delicadas.
Desafio 2: Acessibilidade Multi-Eixos e Usinagem em Configuração Única
Muitas peças robóticas têm curvas compostas e características críticas em várias faces que devem ser mantidas em perfeito alinhamento angular. Um suporte de ombro com faces de montagem para atuadores em ângulos precisos e não ortogonais é um exemplo clássico. Usinar isso em uma fresadora padrão de 3 eixos exigiria múltiplas fixações, cada uma introduzindo potenciais erros de alinhamento (tolerâncias acumuladas) e aumentando o tempo de ciclo.
Solução: A solução padrão da indústria é a usinagem CNC simultânea de 5 eixos. Uma máquina de 5 eixos pode girar a peça de trabalho em dois eixos adicionais, apresentando praticamente qualquer superfície da peça à ferramenta de corte. Isso permite que toda a geometria complexa seja usinada em uma única configuração. Os benefícios são profundos: eliminação de erros de fixação, melhoria da precisão entre características, capacidade de usar ferramentas mais curtas e rígidas para melhores acabamentos e produção geral mais rápida. Programar e verificar essas trajetórias de ferramenta de 5 eixos, no entanto, exige software CAM de alto nível e experiência significativa.
Desafio 3: Dificuldades Relacionadas a Materiais
While advanced alloys like titanium and high-strength aluminum are chosen for their strength-to-weight ratio, they are notoriously difficult to machine. Titanium has low thermal conductivity, causing heat to concentrate on the cutting tool edge, leading to rapid tool wear and potential work hardening of the part. Certain aluminum alloys can be gummy, leading to material adhesion on the tool (built-up edge) which degrades finish.
Solução: Conquering these materials is a matter of precise process control. For titanium, this means using sharp, carbide tools with specialized coatings, lower cutting speeds, high-pressure coolant directed exactly at the cutting interface to evacuate heat, and rigid machine tools to suppress vibration. For gummy aluminum, polished tool flutes, specific rake angles, and optimized coolant formulas are key. In all cases, the solution lies in treating the machining parameters not as general guidelines but as critical, part-specific recipes developed through experience and testing.
Future Trends: Additive Manufacturing and Hybrid Processes
The future of manufacturing humanoid robot parts is not a choice between subtractive (machining) and additive (3D printing) processes, but a strategic integration of both. This hybrid approach leverages the unique strengths of each technology to create components that were previously impossible or prohibitively expensive to produce.
Additive Manufacturing (AM), particularly metal 3D printing techniques like Direct Metal Laser Sintering (DMLS), excels at creating organic, topology-optimized structures. Imagine a spinal column for a humanoid torso that mimics the lightweight, load-bearing efficiency of bone. AM can produce this complex lattice internally within a part, achieving weight reductions of 50% or more while maintaining stiffness. However, as-printed metal parts typically have rough surface finishes and may not hold the tight dimensional tolerances required for bearing seats or precision sealing faces.
This is where hybrid manufacturing shines. In a hybrid workflow, a near-net-shape part is first 3D printed. This part incorporates all the complex internal geometry and lightweight structures. It is then placed onto a CNC machining center—sometimes even a hybrid machine that combines both printing and machining heads—where critical interfaces are precision machined. The robot’s shoulder socket, for example, can be printed as part of a complex, hollow structural cage, and then its spherical bearing surface is finish-machined to a mirror-like 8 µin Ra with perfect sphericity. This “best of both worlds” approach marries the design freedom and weight savings of AM with the unparalleled accuracy and finish of CNC machining.
Looking further ahead, we see the rise of intelligent, closed-loop machining systems. These systems use in-process sensors to monitor cutting forces, vibration, and tool wear in real-time. The machine’s controller uses this data to adapt its parameters on the fly, compensating for tool wear or material inconsistencies to maintain consistent quality. Combined with AI-driven CAM software that can automatically generate optimal toolpaths, the future of humanoid robot parts machining is one of autonomous precision, where highly complex, reliable components are produced with minimal human intervention and maximum efficiency.
Resumo dos Pontos Principais
The creation of functional, reliable humanoid robots is fundamentally dependent on precision machining. This process transforms advanced materials into the sophisticated skeletons and organs of a robot.
- Core Process & Materials: Humanoid robot parts machining is a subtractive manufacturing process using CNC mills, lathes, and grinders. It primarily works with high-strength aluminum alloys, titanium, and engineering plastics, selected for their optimal strength-to-weight ratios and durability.
- Critical Components: Key machined parts include structural frames (chassis, limbs), actuator housings, and complex joint assemblies like hips, knees, and shoulders. These components demand extreme precision to ensure smooth motion, power transmission, and structural integrity.
- Precision Requirements: Success is measured in microns. Dimensional tolerances often fall within ±0.025mm or tighter, while surface finishes for bearing surfaces must be as smooth as 8 µin Ra (a near-mirror finish) to minimize friction and wear.
- Enabling Technologies: 5-axis CNC machining is essential for creating complex geometries in a single setup. The entire workflow is digitally driven by integrated CAD/CAM software and validated through simulation and FEA analysis before any metal is cut.
- Garantia de qualidade: Rigorous quality control, using tools like Coordinate Measuring Machines (CMM) and surface profilometers, is non-negotiable to verify that every part meets the exacting digital blueprint.
- Overcoming Challenges: Machining thin walls, complex internals, and tough materials requires specialized strategies like adaptive milling, strategic tooling, and precise control of cutting parameters to manage heat and force.
- The Hybrid Future: The frontier of production lies in combining additive manufacturing (3D printing) for lightweight, complex structures with precision CNC machining for critical tolerances and finishes. This hybrid approach, along with trends toward smarter, adaptive machining systems, will enable the next generation of even more advanced and capable humanoid robots.
Perguntas Frequentes (FAQ)
What is the most common material used in machining humanoid robot parts?
High-strength aluminum alloys, particularly the 7000-series (like 7075-T6), are the most prevalent. They offer an excellent balance of strength, lightweight properties, and relatively good machinability, making them ideal for large structural frames and limb segments where weight is a critical factor.
Why can’t humanoid robot parts just be made with standard 3D printing?
While 3D printing (additive manufacturing) is fantastic for prototypes and complex, lightweight geometries, it often cannot achieve the dimensional accuracy, surface finish, and material density required for high-load, high-precision mechanical components. Critical bearing surfaces, gear teeth, and sealing faces need the superior finish and strength of machined metal. The future is hybrid, using 3D printing for structure and machining for precision interfaces.
What does “5-axis machining” mean, and why is it so important for robotics?
A 5-axis CNC machine can move a cutting tool or a workpiece along five different axes simultaneously. This allows the machine to approach a part from any angle in a single setup. For a complex robotic joint, this means all its angled holes, curved surfaces, and mounting faces can be machined perfectly in relation to each other without being unclamped and re-positioned, which eliminates alignment errors and saves significant time.
How tight are the tolerances really, and how are they measured?
Tolerances are exceptionally tight, often on the order of ±0.025 millimeters (or ±0.001 inches) or less for critical features. For reference, a human hair is about 0.075 mm thick. These are verified using metrology equipment like Coordinate Measuring Machines (CMMs), which use a sensitive probe to digitally map a part’s geometry and compare it point-by-point to the original CAD model with micron-level accuracy.
What is the biggest challenge in machining a part like a humanoid robot knee joint?
One of the biggest integrated challenges is machining the housing to be both extremely light and strong enough to handle dynamic impact loads, while also incorporating precise, parallel bearing bores for the joint axle. The bores must be perfectly aligned (with tight concentricity and parallelism tolerances) to prevent binding and wear, and their interior surface finish must be ultra-smooth. Achieving this on a part with thin walls and complex internal cavities requires expert CAM programming, strategic machining sequences, and rigid, high-precision machine tools.