
مقدمة: اللبنات الأساسية للتوصيل الذاتي
أصبح الطنين الهادئ لمركبة صغيرة ذات عجلات تتنقل على الرصيف مشهدًا صوتيًا حضريًا شائعًا بشكل متزايد. يمثل هؤلاء المندوبون المستقلون قفزة كبيرة في مجال الخدمات اللوجستية، إذ يعدون بتوصيل أسرع وأرخص وأكثر كفاءة للميل الأخير. لكن ما الذي يحوّل صندوقًا بسيطًا على عجلات إلى وكيل توصيل ذاتي موثوق؟ تكمن الإجابة في تكامل متطور بين أجهزة وبرمجيات متخصصة. إن فهم أجزاء روبوت التوصيل الأساسية هو مفتاح تقدير كيفية عمل هذه الآلات بأمان وفعالية في بيئات معقدة وديناميكية. من المستشعرات التي تعمل كعيون لها إلى المحركات التي تدفع رحلتها، يؤدي كل مكوّن دورًا حاسمًا. ستشرّح هذه المقالة تشريح روبوت التوصيل، مستكشفةً الأجهزة الأساسية التي تشكّل الأساس المادي لهذه الثورة الذاتية.
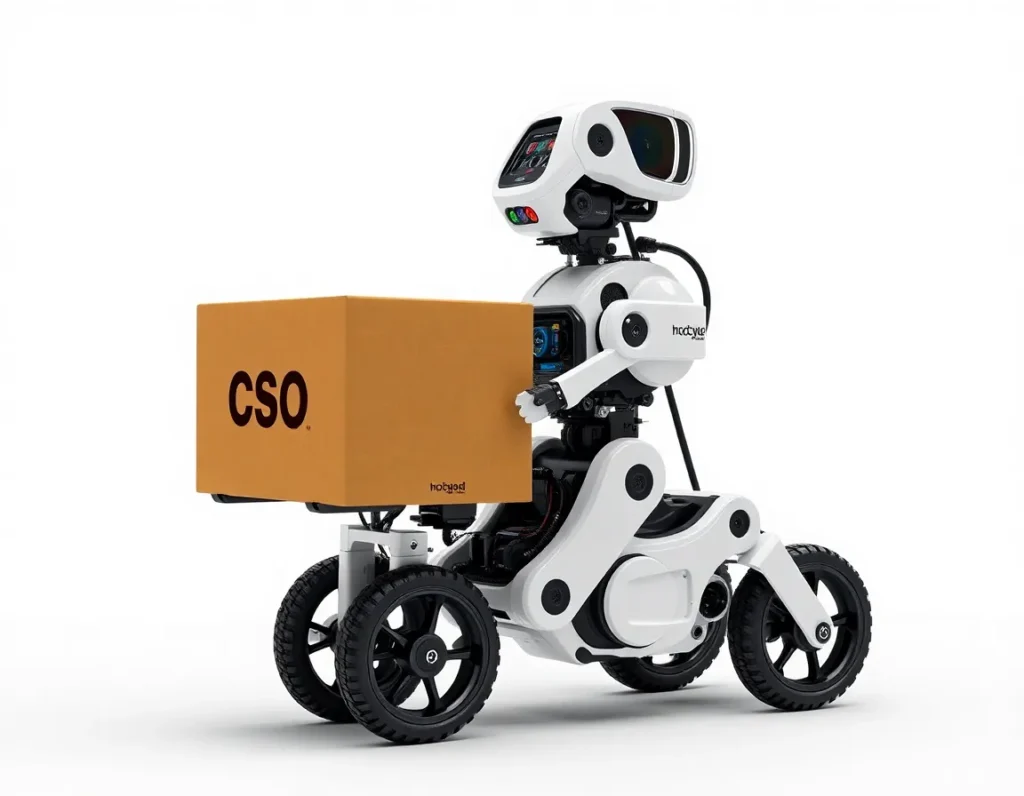
المكونات الأساسية: الأجهزة الضرورية لروبوت التوصيل
في أبسط صوره، روبوت التوصيل هو حاوية متنقلة وآمنة مزودة بعقل. يمكن تصنيف الأجهزة الأساسية إلى عدة أنظمة مترابطة، لكل منها أجزاء مميزة تعمل بتناغم. يشكّل الهيكل عظام الروبوت، وهو إطار صلب يُصنع عادةً من مواد خفيفة الوزن لكن متينة مثل الألومنيوم أو المواد المركبة المتقدمة. يجب أن يتحمل هذا الإطار الصدمات اليومية والاهتزازات والطقس مع توفير نقاط تثبيت لجميع الأنظمة الأخرى. ويتصل بهذا الهيكل نظام الدفع، الذي يتكون من العجلات والمحركات ونظام التعليق. تستخدم معظم روبوتات الأرصفة مزيجًا من العجلات المُدارة وعجلات التوجيه لتحقيق الاستقرار والقدرة على المناورة، غالبًا بإعداد دفع تفاضلي يسمح بالانعطافات الحادة وحتى الدوران في مكانه.
القلب الحسابي هو الحاسوب الرئيسي المدمج، وهو معالج مُقوّى يشغّل نظام تشغيل الروبوت وبرمجيات الذكاء الاصطناعي. يدمج هذا الحاسوب البيانات من جميع المستشعرات لاتخاذ قرارات ملاحية في الوقت الفعلي. ويغذّي كل شيء البطارية ونظام إدارة الطاقة، وهي حزمة ليثيوم-أيون عالية السعة مصممة للعمل طوال اليوم. وربما يكون المكوّن الأساسي الأكثر ظهورًا خارجيًا هو حجرة أو مقصورة الشحن. هذه ليست صندوقًا بسيطًا؛ بل خزانة آمنة، غالبًا ما تكون مُتحكَّمًا في مناخها، بأقفال إلكترونية لا يمكن فتحها إلا من قبل المستلم المقصود عبر رمز آمن أو تطبيق. تشكّل هذه الأجزاء الأساسية — الإطار ونظام الدفع والحاسوب والبطارية وحجرة الشحن — المنصة المادية التي تُبنى عليها ذكاء الروبوت.
أنظمة الملاحة والإدراك: كيف ترى روبوتات التوصيل وتتحرك
لكي يتنقل الروبوت في عالم مبني للبشر، يحتاج إلى مجموعة من أدوات الإدراك تتجاوز بكثير الحواس البشرية. هذا النظام عبارة عن مصفوفة معقدة من المستشعرات والبرمجيات التي تخلق فهمًا ثلاثي الأبعاد في الوقت الفعلي للبيئة. المستشعرات الأساسية هي وحدات LiDAR (الكشف عن الضوء وتحديد المدى)، التي تصدر نبضات ليزر لقياس المسافات إلى الأجسام المحيطة بدقة فائقة، مما ينشئ خريطة سحابية نقطية مفصلة لمحيط الروبوت. غالبًا ما يُستكمل ذلك بكاميرات رؤية مجسّمة، توفر بيانات غنية بالألوان والملمس، مما يساعد الروبوت على تفسير إشارات المرور وقراءة لافتات الشوارع وتحديد أجسام معينة مثل المشاة أو الحيوانات الأليفة.
لتحديد الموضع والتوجيه بدقة، تعتمد الروبوتات على مزيج من GPS (للموقع التقريبي)، ووحدات القياس بالقصور الذاتي (IMU مع مقاييس التسارع والجيروسكوبات)، وقياس مسافة العجلات. تتبع وحدة IMU تسارع الروبوت ودورانه، وتسد الفجوات عندما تكون إشارات GPS ضعيفة، كما في الممرات الحضرية أو تحت غطاء الأشجار. تعمل المستشعرات فوق الصوتية كشبكة أمان قريبة المدى، إذ تكتشف العوائق المباشرة على مستوى الأرض، مثل الأرصفة أو الأجسام غير المتوقعة التي قد تسقط خارج مجال رؤية LiDAR. تُعالَج كل هذه البيانات الخام من المستشعرات في وقت واحد بواسطة الحاسوب المدمج باستخدام تقنية تُسمى دمج المستشعرات. تسمح الخوارزميات المتقدمة، بما في ذلك التحديد والتخطيط المتزامن (SLAM)، للروبوت ببناء خريطة لمنطقة غير معروفة مع تتبع موقعه الخاص فيها في الوقت نفسه. يتيح هذا الإدراك المُعالَج تخطيط المسار، حيث يحسب الروبوت المسار الأكثر أمانًا وكفاءة إلى وجهته، مع التعديل الديناميكي للعوائق الثابتة مثل صناديق البريد والديناميكية مثل الأشخاص المتحركين.
دمج المستشعرات واتخاذ القرارات في الوقت الفعلي
السحر الحقيقي لا يحدث في أي مستشعر منفرد، بل في تكاملها. قد ترى الكاميرا شكلًا أحمر، لكن عند دمجها مع بيانات LiDAR التي تؤكد موقعه فوق مسار، يفسّره النظام على أنه إشارة توقف. تكتشف وحدة IMU ميلًا طفيفًا، مؤكدةً أن الروبوت عند رصيف. يتيح هذا التحليل المستمر، ميلي ثانية بعد ميلي ثانية، سلوكيات دقيقة: التباطؤ عند وجود أطفال قريبين، وإعطاء مسافة واسعة لشخص مع كلب مقيد بحبل، أو التوقف التام والمتوقع عند معبر المشاة. نظام الملاحة هو حلقة مستمرة من الإدراك والتخطيط والفعل، مما يجعل الروبوت ليس مجرد متابع أعمى لمسار مبرمج مسبقًا، بل مشاركًا واعيًا في المساحة المشتركة للرصيف.
الطاقة والدفع: البطاريات والمحركات والتحمل
يرتبط استقلالية روبوت التوصيل ارتباطًا مباشرًا باستقلاليته في الطاقة. صُممت أنظمة الدفع والطاقة لتحمل أقصى الظروف، ولل موثوقية، وللتشغيل الهادئ. وحجر الزاوية في ذلك هو حزمة بطارية ليثيوم-أيون أو ليثيوم-بوليمر عالية الكثافة، مشابهة لتلك المستخدمة في السيارات الكهربائية ولكن بحجم أصغر. ويتم اختيار هذه البطاريات لقدرتها على توفير طاقة مستمرة طوال وردية عمل كاملة—عادةً من 8 إلى 12 ساعة—بشحنة واحدة، مع تشغيل المستشعرات والحاسوب كثيفَي الاستهلاك الحسابي في الوقت نفسه. وتراقب أنظمة إدارة البطارية (BMS) المتطورة صحة الخلايا ودرجة الحرارة ودورات الشحن لتعظيم العمر الافتراضي والسلامة.
تقوم هذه الطاقة الكهربائية المخزنة بتشغيل محركات التيار المستمر عديمة الفرش، التي تُقدَّر لكفاءتها وانخفاض صيانتها ودقة التحكم في عزمها. وتُوصَّل المحركات بالعجلات عبر صناديق تروس أو أنظمة دفع مباشر، لتوفير القوة اللازمة لتسلق المنحدرات الخفيفة، والتنقل على الأرصفة غير المستوية، والانطلاق من وضع السكون وهي تحمل حجرة شحن محمّلة. وغالبًا ما يُستخدم الكبح الاستردادي، حيث تعمل المحركات كمولدات لاستعادة جزء من الطاقة أثناء التباطؤ، لزيادة مدى السير. وقد صُمم النظام بأكمله لتحقيق الكفاءة؛ فالإطارات منخفضة مقاومة التدحرج، والأشكال الانسيابية للهيكل (حيثما ينطبق ذلك)، وأوضاع السكون الموفرة للطاقة خلال فترات التوقف، كلها تسهم في تعظيم المسافة التي يمكن للروبوت قطعها بين عمليات الشحن، والتي قد تتراوح من 15 إلى أكثر من 30 ميلًا حسب الطراز والحمل.
حجرة الشحن: تأمين التوصيلات وحمايتها
تتجلى الغاية الكاملة من الروبوت في حجرة الشحن. فهي أكثر بكثير من مجرد صندوق خلفي؛ إنها واجهة آمنة موجهة للعميل مصممة للراحة والموثوقية. والحجرات معيارية وتأتي بأحجام متنوعة لاستيعاب أي شيء من علبة بيتزا إلى عدة أكياس بقالة. وتشمل اعتبارات التصميم الحاسمة مقاومة العوامل الجوية—من خلال الحشوات والأختام لمنع تسرب المطر والثلج والغبار—والعزل الحراري. ولتوصيل الطعام، يمكن لأنظمة التحكم النشط في درجة الحرارة باستخدام عناصر بلتيير أو ضواغط صغيرة الحفاظ على درجات حرارة ساخنة أو باردة طوال الرحلة.
الأمن أمر بالغ الأهمية. تتميز الحجرات بآليات قفل قوية يتم التحكم فيها إلكترونيًا وتُفعَّل تلقائيًا عند الإغلاق. ويُمنح الوصول حصريًا عبر رمز PIN لمرة واحدة أو مفتاح رقمي يُرسل إلى تطبيق الهاتف الذكي للمستلم، مما يضمن عدم استلام التوصيل إلا من قبل الشخص المقصود. وداخليًا، قد تتضمن الحجرات فواصل قابلة للتعديل وأسطحًا مانعة للانزلاق وحتى أنظمة تعليق لتخفيف الصدمات عن العناصر القابلة للكسر. ويعطي التصميم الأولوية لسهولة التحميل للمشغلين وسهولة الاسترجاع البديهية للعملاء، وغالبًا ما تكون الحجرات على ارتفاع مريح لتجنب الانحناء. ويضمن هذا التركيز على تجربة الشحن وصول البضائع بالحالة نفسها التي حُمّلت بها، مكملًا بذلك وعد التوصيل الذاتي.
الاتصال والتحكم: صلة الروبوت بالعالم
ليست الرحلة الذاتية لروبوت التوصيل رحلة فردية. إنها محادثة مستمرة غنية بالبيانات مع شبكة أوسع، تتيحها مجموعة متطورة من أنظمة الاتصال والتحكم. وتُعد هذه الأنظمة شريان الحياة للروبوت، إذ تتيح له استقبال الطلبات والتنقل ديناميكيًا والإشارة إلى حالته، كل ذلك مع بقائه تحت المراقبة اليقظة للمشغلين عن بُعد.
وفي قلب هذا الاتصال تكمن مجموعة من شبكات الهاتف المحمول (4G/5G) وWi-Fi، وأحيانًا الاتصالات المخصصة قصيرة المدى (DSRC). وتوفر شبكات الهاتف المحمول الرابط واسع النطاق لمعظم العمليات، إذ تنقل الموقع في الوقت الفعلي وبيانات المستشعرات وصحة النظام إلى منصة إدارة أسطول مركزية. وهذه المنصة هي مركز التحكم بالمهمات، حيث يمكن للمرسلين مراقبة عشرات الروبوتات في وقت واحد، وإسناد مهام توصيل جديدة، ومشاهدة بث الكاميرات المباشر. ورابط التحكم ثنائي الاتجاه؛ إذ يمكن للمنصة إرسال تحديثات المسار، مثل إعادة توجيه روبوت حول عائق أو حادث مروري مُبلَّغ عنه حديثًا، أو إصدار أمر له بالعودة إلى القاعدة.
وللتفاعلات الفورية منخفضة زمن الاستجابة، تدمج العديد من الروبوتات وحدات اتصال محلية. وغالبًا ما تُستخدم تقنية البلوتوث منخفض الطاقة (BLE) للمصافحة النهائية، مما يتيح لهاتف العميل الذكي فتح حجرة الشحن بأمان عند الوصول. وبالمثل، تتيح أجهزة الإرسال والاستقبال للاتصال من المركبة إلى كل شيء (V2X) للروبوتات التفاعل مع البنية التحتية للمدن الذكية، مثل إشارات المرور التي يمكنها منحها نافذة عبور آمنة، مما يعزز الكفاءة والسلامة معًا.
أما جانب “التحكم” فهو هرمية متعددة الطبقات. إذ تُدار الملاحة الأولية وتجنب العوائق بالكامل على متن الروبوت بواسطة الذكاء الاصطناعي الخاص به، مما يتخذ آلاف القرارات الدقيقة في الثانية. ومع ذلك، فإن نظام وجود الإنسان في الحلقة أمر بالغ الأهمية للحالات الاستثنائية. فإذا واجه الروبوت موقفًا لا تستطيع برمجته حله—مثل موقع بناء معقد أو حيوان أليف فضولي للغاية—فإنه يتوقف ويطلب المساعدة عن بُعد. ويمكن للمشغل حينها تقييم المشهد عبر كاميرات الروبوت وقيادته يدويًا عبر التحدي باستخدام واجهة عصا تحكم افتراضية قبل إعادته إلى الوضع الذاتي. ويوازن هذا النهج الهجين بين الأتمتة الكاملة والإشراف البشري الضروري.
ميزات المتانة والسلامة: مصمم لجميع الظروف
صُممت روبوتات التوصيل للعالم الحقيقي، وهو عالم غير قابل للتنبؤ وغالبًا ما يكون قاسيًا. ويفرض تفويضها التشغيلي أن تعمل بموثوقية تحت المطر الغزير وحرارة الصيف والثلج الخفيف وعبر التضاريس الحضرية غير المستوية. ويتطلب ذلك تركيزًا أساسيًا على المتانة وميزات السلامة المتكاملة التي تحمي الروبوت وحمولته والجمهور.
يُعد هيكل الروبوت وقشرته الخارجية خط الدفاع الأول. فالجسم، المصنوع من مواد خفيفة الوزن ومقاومة للصدمات مثل مركبات البولي كربونات أو الألومنيوم بدرجة الطيران، مبني لتحمل الاصطدامات الطفيفة ومحاولات التخريب والتآكل العام للاستخدام اليومي. وتُختَم الوصلات الحرجة بحشوات مصنفة وفق معيار الحماية من دخول الأجسام (IP)، تصل عادةً إلى IP65 أو أعلى، مما يجعل الإلكترونيات الداخلية محكمة ضد الغبار ومحمية من نفاثات المياه القوية. وتضمن مقاومة العوامل الجوية هذه أن المطر المفاجئ أو المرور عبر بركة ماء لن يسبب عطلًا في النظام.
السلامة مُدمجة في كل حركة. ويُنشئ مزيج من البرمجيات والأجهزة طبقات متعددة متكررة. فمستشعرات الإدراك الأولية (الليدار والكاميرات والمستشعرات فوق الصوتية) تمسح باستمرار بحثًا عن العوائق. وإذا اكتُشف جسم أو شخص في المسار، فإن استجابة الروبوت الأولى هي التباطؤ، ثم التوقف تمامًا إذا بقي العائق. وتوفر مستشعرات الصدمات المادية حول القاعدة طبقة أمان نهائية لمسية؛ فلمسة خفيفة ستؤدي إلى توقف فوري. وتنقل الإشارات الصوتية وأضواء LED التعبيرية نوايا الروبوت إلى المشاة، فتشير إلى “الانتظار” أو “التحرك” أو “إفساح الطريق”.”
في السيناريوهات القصوى، يكون زر إيقاف الطوارئ المدمج متاحًا دائمًا على الجزء الخارجي للروبوت، مما يسمح لأي شخص بإيقافه على الفور. داخليًا، تمنع أنظمة الإدارة الحرارية ارتفاع درجة حرارة البطارية والكمبيوتر، بينما تسمح حزم درجات الحرارة المنخفضة بالتشغيل في المناخات الباردة. يراعي التصميم أيضًا الاستقرار، مع مركز ثقل منخفض وتكوينات عجلات تمنع الانقلاب على المنحدرات أو الأرصفة. تضمن هذه الميزات مجتمعة أن الروبوت ليس مجرد آلة وظيفية، بل مشارك مسؤول ومرن في المساحات العامة المشتركة.
الصيانة والإصلاح ومنظومة قطع الغيار
لضمان بقاء أسطول روبوتات التوصيل قابلاً للتشغيل وفعّالاً من حيث التكلفة، لا بد من استراتيجية قوية للصيانة والإصلاح وإدارة قطع الغيار. وخلافًا للإلكترونيات الاستهلاكية، فإن هذه الروبوتات أصول تجارية يرتبط وقت تشغيلها ارتباطًا مباشرًا بالإيرادات، مما يستلزم نظام دعم استباقي وفعّال.
الصيانة تنبؤية إلى حد كبير وقائمة على البيانات. يراقب برنامج إدارة الأسطول باستمرار صحة كل روبوت، متتبعًا مقاييس مثل عدد دورات البطارية، وسحب تيار المحرك، ومعايرة المستشعرات. يمكن للخوارزميات التنبؤ باحتمالية تعطل أحد المكونات بناءً على أنماط الاستخدام، مما يطلق تنبيه صيانة قبل حدوث عطل على جانب الطريق. يتيح ذلك إجراء صيانة مجدولة خلال ساعات خارج الذروة، حيث يمكن إخراج الروبوتات من الخدمة للفحص وتحديثات البرامج واستبدال المكونات.
التصميم المعياري لمعظم روبوتات التوصيل هو عامل تمكين رئيسي للإصلاح السريع. المكونات الأساسية أجزاء روبوت التوصيل—مثل وحدات العجلات، ومجموعات المستشعرات، وحزم البطاريات، ووحدات الحوسبة—مصممة كوحدات قابلة للتبديل. يمكن للفني تشخيص مستشعر LiDAR المعيب بسرعة عبر منفذ تشخيصي، وفصله وإزالته، وتركيب بديل معاير مسبقًا في دقائق، وإعادة الروبوت إلى مساره بأقل وقت توقف. يمد هذا التصميم المعياري عمر الروبوت ويبسط سلسلة التوريد.
تؤدي هذه الممارسة إلى ظهور منظومة متخصصة لقطع الغيار. ينتج مصنعو المعدات الأصلية (OEMs) ويخزنون المكونات الاحتكارية الحيوية، بينما قد يقدم موردون خارجيون عناصر استهلاكية متوافقة مثل الإطارات أو أغلفة المصدات أو أدوات التثبيت القياسية. كما ينمو سوق ما بعد البيع للمكونات الرئيسية المجددة أو المعاد تصنيعها، مما يوفر بدائل فعالة من حيث التكلفة لمشغلي الأسطول. إن الإدارة الفعالة لهذه المنظومة—ضمان توفر قطع الغيار المناسبة في المستودع المناسب في الوقت المناسب—لا تقل أهمية عن نجاح الخدمات اللوجستية عن برنامج الملاحة الخاص بالروبوتات. فهي تحول الروبوت من منتج ثابت إلى منصة خدمة تُصان بشكل مستدام.
ملخص النقاط الرئيسية
روبوتات التوصيل الذاتية هي آلات متطورة تتكون من أنظمة متكاملة تعمل بتناغم. يشمل أساسها العتادي هيكلاً متينًا، وعناصر تحكم دقيقة في المحركات والتوجيه، وأنظمة بطاريات فعالة لتحمل يوم كامل. وهي تدرك العالم من خلال دمج المستشعرات بين LiDAR والكاميرات والموجات فوق الصوتية، وتعالجها حاسوب مدمج للتنقل بأمان في بيئات معقدة.
حجرة الشحن هي مساحة آمنة، غالبًا ما تكون مكيفة، مزودة بأقفال إلكترونية، مصممة لحماية البضائع من العوامل الجوية وضمان استلام العملاء لها بأمان. تحافظ الاتصالات المستمرة عبر الشبكات الخلوية والمحلية على اتصال الروبوت بإدارة الأسطول والمساعدة البشرية عن بُعد. تتيح ميزات المتانة مثل مقاومة العوامل الجوية والمواد المقاومة للصدمات التشغيل في ظروف متنوعة، بينما تحمي أنظمة السلامة متعددة الطبقات المشاة والروبوت نفسه.
أخيرًا، تعتمد الجدوى التشغيلية لأسطول الروبوتات على نهج منظم للصيانة والإصلاح، مدعوم بمنظومة متنامية من الأجزاء المعيارية القابلة للتبديل. من الملاحة إلى التسليم النهائي، يؤدي كل مكون دورًا حاسمًا في الوفاء بوعد الخدمات اللوجستية الذاتية الموثوقة وغير التلامسية.
الأسئلة الشائعة (FAQ)
ما هي أهم أجزاء روبوت التوصيل؟
تشكل الأجزاء الأكثر أهمية الثلاثي الوظيفي الأساسي: نظام الإدراك (LiDAR، الكاميرات)، وحاسوب الملاحة والتحكم، ونظام الدفع (المحركات، العجلات، البطارية). إذا فشل أي منها، لا يمكن للروبوت العمل بشكل ذاتي. المستشعرات هي عيناه، والحاسوب هو دماغه، ونظام الدفع هو ساقاه.
كيف لا تصطدم روبوتات التوصيل بالأشخاص أو الأشياء؟
تستخدم مزيجًا من تقنيات المستشعرات لإنشاء مجال إدراك بزاوية 360 درجة. يقيس LiDAR المسافات الدقيقة إلى الأجسام، وتحدد الكاميرات تلك الأجسام وتصنفها (مثل شخص مقابل سلة مهملات)، وتغطي المستشعرات فوق الصوتية النقاط العمياء عند مستوى الأرض. يفسر برنامج الذكاء الاصطناعي هذه البيانات في الوقت الفعلي لرسم مسار آمن، وسيتوقف تمامًا إذا دخل عائق إلى منطقة السلامة المباشرة.
ماذا يحدث إذا تعطل روبوت التوصيل أو علق؟
أولاً، سيحاول تشخيص نفسه ذاتيًا، وإذا أمكن، سينتقل إلى موقع آمن بعيدًا عن حركة المشاة. وسيرسل في الوقت نفسه تنبيهًا إلى مركز عمليات الأسطول. يمكن لمشغل عن بُعد بعد ذلك عرض كاميراته ومستشعراته لتقييم الموقف. غالبًا ما يستطيع المشغل توجيهه للخروج من المشكلة عن بُعد. وإذا لم ينجح ذلك، يُرسَل فني بشري لاستعادة الروبوت أو إصلاحه في الموقع.
هل يمكن لروبوتات التوصيل العمل في الأحوال الجوية السيئة مثل المطر أو الثلج؟
نعم، ضمن حدود التصميم. معظم روبوتات التوصيل التجارية مصممة لتحمل المطر والثلج الخفيف، بأجسام ومكونات محكمة الإغلاق. ومع ذلك، قد يؤدي الثلج الكثيف أو العواصف الجليدية أو الفيضانات الشديدة إلى إيقاف الأسطول عن العمل. يمكن أن تتأثر مستشعرات مثل LiDAR بالهطول الغزير، لذا قد يقلل المشغلون من مناطق الخدمة أو يوقفون العمليات أثناء الطقس القاسي من أجل السلامة.
كم تدوم بطارية روبوت التوصيل، وكيف يُعاد شحنها؟
تدوم بطارية روبوت التوصيل النموذجية لوردية كاملة من 8 إلى 12 ساعة بشحنة واحدة، اعتمادًا على الحمولة والتضاريس. تعود الروبوتات تلقائيًا إلى محطة الإرساء عندما تنخفض مستويات البطارية. توفر هذه المحطات شحنًا تلقائيًا توصيليًا (قائمًا على القابس) أو حثيًا (لاسلكيًا). كما يُعد تبديل البطاريات شائعًا أيضًا في بعض الأساطيل لتحقيق معدل دوران أسرع.
ما مدى أمان حجرة التوصيل؟ هل يمكن لأحد أن يسرق منها؟
تحتوي الحجرات على أقفال تُتحكم فيها إلكترونيًا وتُفعَّل تلقائيًا. ولا تُفتح إلا عبر رمز وصول فريد مرتبط بالوقت أو مفتاح رقمي يُرسَل إلى تطبيق الهاتف الذكي للمستلم في وقت التسليم. وهذا يجعل السرقة العابرة صعبة للغاية. كما تُصنع الحجرات عادةً من مواد متينة مقاومة للتلاعب، وقد تكون مجهزة بتنبيهات التلاعب.
أين يمكنني العثور على قطع الغيار أو معرفة المزيد عن مكونات روبوت توصيل معينة؟
يمكن العثور على معلومات تقنية مفصلة حول أجزاء روبوت التوصيل من خلال المنشورات التقنية للمصنّعين، والكتب البيضاء في القطاع، وموارد التكنولوجيا التعليمية. للحصول على نظرات شاملة ومخططات، تقدم مصادر موثوقة مثل Encyclopedia Britannica وHowStuffWorks وWikipedia مواد تمهيدية قيّمة حول الموضوع.