
Introdução: A Ascensão da Precisão Robótica na Manufatura
Durante décadas, o chão de fábrica foi dominado pelo mundo rígido, poderoso e preciso das máquinas CNC (Controle Numérico Computadorizado). Essas máquinas de trabalho pesado definiram a produção em massa, oferecendo precisão incomparável para grandes volumes de produção. No entanto, uma revolução silenciosa vinha se formando, impulsionada pela necessidade de maior agilidade e pela capacidade de lidar com peças maiores e mais complexas. Essa revolução é alimentada pela robótica, que evoluiu de simples manipuladores de materiais para sofisticados centros de usinagem. A convergência de tecnologia avançada de sensores, software poderoso de programação offline e braços robóticos de alta precisão deu origem a um novo paradigma: a usinagem de juntas robóticas. Essa abordagem não se trata de substituir o CNC de imediato, mas de expandir os limites do que é possível, trazendo precisão automatizada para tarefas e peças que antes eram consideradas impraticáveis ou proibitivamente caras de automatizar. A ascensão da precisão robótica marca uma mudança em direção a células de manufatura flexíveis e reconfiguráveis, capazes de se adaptar a mudanças de produto com tempo de inatividade mínimo, alterando fundamentalmente a economia e as capacidades da produção moderna.
O que é Usinagem de Juntas Robóticas? Definindo a Tecnologia Central
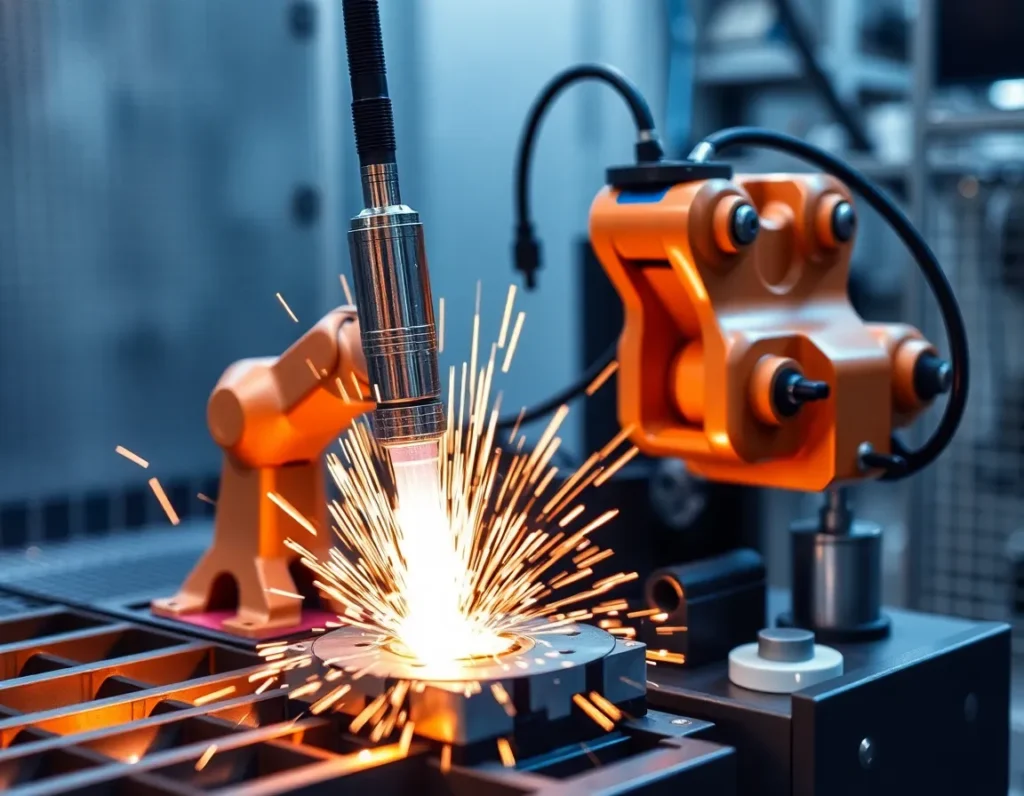
Em sua essência, a usinagem de juntas robóticas é um processo de manufatura subtrativa no qual um braço robótico industrial multi-eixos, equipado com um fuso rotativo e ferramenta de corte, realiza operações de usinagem como fresamento, perfuração, roteamento, rebarbação ou polimento. O termo “junta” refere-se às juntas articuladas e rotativas do braço robótico — tipicamente seis ou mais — que proporcionam sua ampla amplitude de movimento e destreza. Diferentemente de uma máquina CNC, onde a ferramenta de corte se move ao longo de guias lineares (eixos X, Y, Z), um sistema de usinagem robótica move a ferramenta através da coordenação complexa de suas juntas rotativas. Essa estrutura cinemática é o que confere ao robô sua flexibilidade excepcional, permitindo-lhe manobrar ferramentas em ângulos não convencionais e acessar espaços confinados em geometrias grandes e complexas, como moldes, estruturas aeroespaciais ou componentes arquitetônicos.
A tecnologia transcende a simples automação. Um verdadeiro sistema de usinagem de juntas robóticas integra vários elementos críticos: o próprio robô, um fuso de alta frequência capaz das RPMs necessárias para o corte, um sensor de força-torque para controle adaptativo e software sofisticado que traduz um modelo CAD em uma trajetória de ferramenta impecável e livre de colisões que o robô pode seguir. É essa integração de mecânica, sensoriamento e inteligência que define a usinagem robótica moderna, capacitando-a a lidar com materiais desde espumas macias e compósitos até metais como alumínio e até aço, com competência crescente.
Componentes e Sistemas Principais de uma Célula de Usinagem Robótica
Uma célula de usinagem robótica é um sistema sinérgico onde cada componente desempenha um papel vital para alcançar a precisão e o desempenho necessários. Compreender essas partes é essencial para assimilar as capacidades da tecnologia.
O Manipulador Robótico
Este é o braço articulado, o elemento físico de “usinagem de juntas”. As especificações principais incluem capacidade de carga útil (para carregar o fuso e suportar as forças de corte), alcance, repetibilidade (frequentemente na faixa de ±0,05 mm a ±0,1 mm para modelos de usinagem) e rigidez. Robôs de serviço pesado com estruturas reforçadas são tipicamente escolhidos para minimizar a deflexão durante o corte.
Fuso e Ferramental
O fuso é o coração da ação de corte. Os fusos de usinagem robótica são tipicamente unidades de alta frequência (frequentemente 20.000 RPM e acima), acionadas eletricamente, que fornecem a velocidade e a potência para a remoção de material. Eles são montados no flange de ferramental de extremidade do braço do robô (EOAT). Trocadores automáticos de ferramentas (ATCs) são frequentemente integrados para permitir que um único robô execute múltiplas operações — perfuração, depois fresamento, depois rebarbação — sem intervenção manual.
Sistema de Controle e Software
Este é o cérebro da operação. Consiste no controlador do robô e, crucialmente, em software avançado de programação offline (OLP) e simulação. O software OLP permite aos programadores criar, otimizar e simular todo o processo de maquinagem num ambiente virtual 3D. Gera o código complexo que coordena todas as articulações do robô para mover a ferramenta ao longo do caminho preciso, simulando simultaneamente os tempos de ciclo e verificando colisões com a peça, os dispositivos de fixação ou o próprio robô.
Sistemas de Deteção e Retroação
Para compensar a rigidez inerentemente inferior de um robô de ligações em série em comparação com uma máquina CNC, as células avançadas empregam sistemas de retroação em tempo real. Um sensor de força-binário montado entre o punho do robô e a árvore mede as forças de corte. Estes dados são enviados para um sistema de controlo adaptativo que pode ajustar dinamicamente a velocidade de avanço ou o percurso do robô para manter condições de corte ótimas, evitando a quebra da ferramenta e garantindo qualidade consistente, especialmente em peças com variações desconhecidas.
Fixação da Peça e Eixos Externos
A peça de trabalho deve ser fixada com segurança, frequentemente utilizando dispositivos de fixação modulares. Para maquinar peças muito grandes ou alcançar orientações específicas, a peça pode ser montada num posicionador motorizado ou prato rotativo (um eixo externo). Isto aumenta efetivamente os graus de liberdade do sistema, permitindo ao robô aceder a todos os lados de uma peça sem a refixar, melhorando drasticamente a eficiência para componentes complexos.
As Vantagens da Maquinagem por Articulação Robótica: Precisão, Flexibilidade e Custo
A adoção da maquinagem por articulação robótica é impulsionada por um conjunto convincente de vantagens que respondem a desafios fundamentais na manufatura moderna.
Flexibilidade e Envelope Inigualáveis: Esta é a principal vantagem. Um robô padrão de 6 eixos pode manipular uma ferramenta em torno de uma peça de formas que uma máquina CNC de 3 eixos ou mesmo de 5 eixos não consegue, alcançando cavidades profundas ou maquinando em ângulos compostos severos. O envelope de trabalho — o espaço físico a que o robô pode aceder — é também significativamente maior para a área ocupada e o custo em comparação com uma máquina CNC. Isto torna os robôs ideais para peças muito grandes como pás de turbinas eólicas, cascos de barcos ou secções de aeronaves que exigiriam um pórtico CNC colossal e construído à medida.
Custo-Efetividade para Peças Grandes e Volumes Baixos a Médios: O investimento de capital para uma célula robótica é frequentemente inferior ao de uma máquina CNC de dimensão equivalente. Para a maquinagem de peças grandes, as poupanças de custo são dramáticas. Além disso, os robôs destacam-se na produção de baixo a médio volume e alta variedade. Uma única célula robótica pode ser rapidamente reprogramada e reequipada para executar operações diferentes em peças diferentes, maximizando a utilização dos ativos e permitindo produção económica de pequenos lotes.
Integração Perfeita em Linhas Automatizadas: Um robô é inerentemente concebido para a automação. Uma célula de maquinagem robótica pode ser facilmente integrada com outros robôs para carga/descarga de peças, com sistemas de visão para localização de peças, ou com transportadores para criar uma linha de produção totalmente automatizada. Isto cria um fluxo contínuo desde a matéria-prima até à peça acabada com manuseamento humano mínimo.
Tempo Não Produtivo Reduzido e Acabamento Complexo: Os robôs podem executar múltiplos processos numa única configuração. Após a fresagem, o mesmo robô pode mudar automaticamente para uma almofada de lixar ou disco de polir para acabar a superfície, eliminando o tempo e as potenciais imprecisões de mover a peça para uma estação separada. A sua destreza torna-os também perfeitos para tarefas tediosas e intensivas em mão de obra, como rebarbagem ou criação de acabamentos cosméticos consistentes em contornos complexos.
Aplicações Comuns e Indústrias Transformadas pela Usinagem Robótica
Os pontos fortes únicos da usinagem com juntas robóticas tornaram-na uma tecnologia transformadora em várias indústrias-chave.
- Aeroespacial e Defesa: Esta indústria é uma grande adotante. Os robôs são usados para aparar e perfurar painéis compósitos para fuselagens e asas de aeronaves, usinar grandes estruturas de alumínio e polir pás de turbina complexas. A capacidade de manusear estruturas grandes e leves com precisão é fundamental.
- Automotiva (Prototipagem, Ferramental e Compósitos): Além da soldagem em linha de montagem, os robôs usinam modelos em argila em escala real para o design de veículos, criam moldes e matrizes para painéis de carroceria e aparam peças compósitas para veículos de alto padrão e elétricos. Sua flexibilidade acelera drasticamente as fases de prototipagem e ferramental.
- Marítima e Transporte: A construção de navios, trens e ônibus envolve componentes maciços. Os robôs fresam e cortam fibra de vidro para cascos de barcos, usinam painéis internos para vagões ferroviários e preparam grandes conjuntos metálicos soldados, todas tarefas em que o tamanho torna o CNC tradicional impraticável.
- Arquitetura e Construção: A tendência para a pré-fabricação e formas arquitetônicas complexas (fachadas, elementos esculturais) depende da usinagem robótica para moldar madeira, pedra, compósitos e espuma em componentes precisos e personalizados.
- Energia Eólica: A fabricação de pás gigantes de turbinas eólicas em fibra de vidro exige o corte preciso do excesso de material e a perfuração das seções da raiz. As células robóticas são o único método viável para automatizar este processo em tal escala.
- Fabricação Geral e Confecção de Padrões/Moldes: Oficinas de usinagem e fundições usam robôs para usinar padrões para fundição em espuma ou madeira, e para produzir moldes para laminação de compósitos ou moldagem por injeção de plástico, beneficiando-se da flexibilidade de alternar rapidamente entre trabalhos.
O Processo de Usinagem Robótica: Do Modelo CAD à Peça Acabada
A jornada de um design digital até uma peça fisicamente usinada por um robô segue um fluxo de trabalho meticuloso, orientado por software.
Etapa 1: Modelo CAD e Geração de Trajetória da Ferramenta
Tudo começa com um modelo CAD 3D da peça final. Esse modelo é importado para um software CAM (Manufatura Auxiliada por Computador) especializado, frequentemente integrado ao pacote de programação offline do robô. Aqui, o programador define as operações de usinagem: seleciona ferramentas, especifica velocidades de corte, taxas de avanço e profundidade de corte. O software então calcula a trajetória precisa que a ferramenta de corte deve seguir para criar a geometria da peça.
Etapa 2: Programação Offline e Simulação
Esta é a fase crítica e exclusiva da robótica. Os dados da trajetória da ferramenta, juntamente com os modelos 3D do robô, do eixo-árvore, do ferramental, do dispositivo de fixação da peça e do material bruto (blank), são carregados no ambiente de simulação. O programador constrói a célula virtual, posicionando todos os elementos exatamente como existem no mundo real. O software então simula todo o processo de usinagem. Ele verifica a acessibilidade, garante que as juntas do robô não excedam seus limites e realiza uma rigorosa detecção de colisões entre todos os elementos móveis e estáticos. A trajetória é otimizada para movimento suave e tempo de ciclo.
Etapa 3: Pós-Processamento e Geração de Código
Uma vez que a simulação esteja perfeita, o software “pós-processa” os dados da trajetória. Isso traduz as instruções universais de trajetória da ferramenta em código específico (por exemplo, RAPID, KRL, URScript) que o controlador do robô da marca específica consegue entender. Esse código contém os milhares de comandos coordenados de posição das juntas que irão acionar o robô.
Etapa 4: Configuração da Célula e Calibração
No mundo físico, a peça de trabalho é montada com segurança. Uma calibração crítica é realizada para alinhar o sistema de coordenadas do robô com a posição real da peça. Técnicas como usar um apalpador para tocar pontos conhecidos em um dispositivo de fixação garantem que o mundo virtual e o mundo físico correspondam perfeitamente — um pré-requisito para a precisão.
Etapa 5: Execução da Usinagem com Controle Adaptativo
Com o programa carregado e a célula calibrada, a usinagem começa. Em sistemas avançados, o sensor de força-torque fornece feedback em tempo real. Se a ferramenta encontrar material duro inesperado ou começar a vibrar, o controlador adaptativo pode ajustar instantaneamente a taxa de avanço para compensar, protegendo a ferramenta e garantindo um acabamento de qualidade. Esse controle em malha fechada é o que eleva a usinagem robótica de um simples sistema de reprodução a um processo de manufatura inteligente.
Etapa 6: Acabamento e Inspeção
Após a remoção primária de material, o robô pode trocar ferramentas automaticamente para realizar operações secundárias de acabamento. Após a usinagem, a inspeção — às vezes usando o mesmo robô equipado com um apalpador ou scanner a laser — pode ser realizada para verificar dimensões críticas, fechando o ciclo digital-físico.
Considerações Críticas: Escolhendo entre Robôs e Máquinas CNC Tradicionais
A decisão de implementar a usinagem robótica com juntas ou manter uma máquina CNC tradicional não é simples. Ela depende de uma compreensão nuançada dos pontos fortes inerentes a cada tecnologia e das demandas específicas da tarefa de produção. Embora as máquinas CNC sejam os campeões indiscutíveis de precisão ultraelevada e remoção pesada de material, os robôs oferecem uma combinação única de flexibilidade, alcance e custo-benefício para um conjunto diferente de desafios.
As máquinas CNC tradicionais — centros de usinagem, tornos e retificadoras — são construídas sobre uma base de estruturas maciças e rígidas de ferro fundido ou concreto polimérico. Essa rigidez inerente permite que elas utilizem eixos-árvore potentes, façam cortes profundos em metais duros como titânio ou Inconel e mantenham tolerâncias em nível de mícron ao longo de uma peça. Seu envelope de trabalho é definido com precisão pelos próprios eixos da máquina, tipicamente de três a cinco eixos lineares. Para a produção em alto volume de componentes metálicos complexos, onde a perfeição dimensional absoluta é inegociável, uma máquina CNC costuma ser a única escolha adequada.
As células de usinagem robótica, em contraste, trocam parte dessa rigidez bruta por um volume de trabalho dramaticamente maior e mais flexível. Um robô industrial padrão de seis eixos pode manipular um fuso em torno de uma peça muito maior do que a própria pegada do robô, acessando ângulos e interiores que seriam impossíveis para um CNC do tipo pórtico. Isso torna a usinagem de juntas robóticas ideal para a “manufatura subtrativa” em componentes grandes e não metálicos. Pense em aparar fuselagens de aeronaves de compósito, esculpir grandes moldes de polímero ou rebarbar fundidos de alumínio. O robô não está tentando superar um CNC na fresagem de uma engrenagem de aço; ele está realizando operações de usinagem de precisão em peças que são grandes demais, incômodas demais ou macias demais para uma máquina-ferramenta convencional.
O cálculo econômico também é distinto. Para corte de metal dedicado e de alto volume, a velocidade e a precisão de um CNC justificam seu alto custo de capital. Uma célula robótica, no entanto, oferece um custo de entrada menor para a usinagem de peças grandes e uma flexibilidade incomparável. O mesmo robô que realiza o aparamento pela manhã pode ser reequipado para perfuração à tarde e lixamento à noite. Isso o torna perfeito para produção de menor volume e maior mix, desenvolvimento de protótipos ou para operações de acabamento em componentes grandes após fundição ou conformação. A escolha, em última análise, mapeia para uma matriz simples: priorizar precisão absoluta e dureza do material? Escolha CNC. Priorizar tamanho do envelope, versatilidade de material (como compósitos, madeira, espuma) e automação flexível? O robô se torna um concorrente atraente.
Superando Desafios: Vibração, Rigidez e Precisão de Trajetória
A flexibilidade de um braço robótico de ligação serial — justamente o que lhe confere um grande envelope de trabalho — é também a fonte de seus principais desafios técnicos. Diferentemente da estrutura monolítica de um CNC, um robô é uma cadeia de elos conectados por juntas, cada uma com um grau de conformidade. Isso pode levar a problemas de vibração, falta de rigidez e imprecisão de trajetória sob carga, que a indústria tem enfrentado agressivamente com soluções tanto mecânicas quanto de software.
Abordando a Rigidez Estrutural e o Chatter
Quando uma ferramenta de corte engata no material, ela gera forças de corte significativas. Em um braço robótico complacente, essas forças podem causar deflexão — o braço se curva ligeiramente — levando a erros dimensionais e, criticamente, ao chatter da ferramenta. O chatter é uma vibração violenta que arruína o acabamento superficial e destrói rapidamente as ferramentas de corte. Para combater isso, os sistemas de usinagem robótica são projetados com várias características principais. Primeiro, os robôs selecionados para usinagem são tipicamente de uma classe de carga útil mais pesada (por exemplo, 50 kg a 500 kg) do que o necessário apenas para carregar o fuso, proporcionando uma estrutura mais robusta. Segundo, o fuso e o porta-ferramentas são montados o mais próximo possível da base do robô, frequentemente no segundo ou terceiro eixo, para minimizar o efeito de alavanca. Terceiro, sensores externos de força-torque montados no punho fornecem feedback em tempo real para um controlador adaptativo, que pode ajustar dinamicamente as taxas de avanço para manter as forças dentro de uma janela estável.
Melhorando a Precisão de Trajetória e a Repetibilidade
A programação nativa de um robô diz a ele para mover suas juntas para uma certa posição no espaço, mas isso não garante que a ponta da ferramenta siga a trajetória exata e suave necessária para o contorno de precisão. Fatores como folga de engrenagens, deflexão de elos e deriva térmica introduzem erros. A calibração avançada é a resposta. Usando um rastreador a laser ou um sistema de metrologia similar, os técnicos podem mapear os erros cinemáticos do robô em todo o seu volume de trabalho, criando um arquivo de compensação que corrige o modelo interno do robô. Esse processo, frequentemente chamado de “calibração de precisão absoluta”, pode melhorar a precisão de posicionamento de um robô de vários milímetros para uma fração de milímetro. Além disso, o software de correção de trajetória em tempo real usa dados do sensor de força ou até mesmo de um sistema de medição secundário para fazer microcorreções na trajetória da ferramenta em tempo real, garantindo que ela siga a trajetória programada apesar dos desvios físicos.
Integração de Sistemas para Estabilidade
A estabilidade geral de uma célula de usinagem robótica vai além do próprio robô. A peça de trabalho deve ser fixada com rigidez excepcional para evitar qualquer movimento. As ferramentas de corte usadas são frequentemente especializadas — com ângulos de hélice variáveis e canais polidos — projetadas para reduzir as forças de corte e promover uma evacuação suave de cavacos. Ao visualizar o robô, o fuso, a ferramenta, o dispositivo de fixação e o software de controle como um único sistema integrado, os engenheiros podem eliminar vibrações e alcançar níveis de precisão que antes eram considerados impossíveis para um robô industrial.
O Futuro da Usinagem Robótica de Juntas: IA, Controle Adaptativo e Sistemas Híbridos
A trajetória da usinagem robótica de juntas aponta para uma inteligência, autonomia e integração cada vez maiores. O objetivo é passar de um processo que exige extensa programação e ajuste especializados para um em que o sistema possa perceber, decidir e se adaptar em tempo real, fechando a lacuna com o desempenho determinístico do CNC enquanto mantém suas vantagens flexíveis.
A Inteligência Artificial e o aprendizado de máquina estão prontos para revolucionar a otimização de processos. Em vez de depender apenas de parâmetros predefinidos, os algoritmos de IA podem analisar fluxos de dados de sensores de força, sensores de emissão acústica e até câmeras para identificar condições ótimas de corte. Eles podem aprender a prever e prevenir o chatter antes que ele comece, recomendar trajetórias ideais para estresse mínimo e prever o desgaste da ferramenta, agendando a manutenção antes que a qualidade se degrade. Isso transforma o robô de um executor cego em um parceiro que aprende e otimiza.
O controle adaptativo evoluirá de simples loops de feedback de força para sistemas multissensoriais e preditivos por modelo. Os futuros controladores não apenas reagirão às forças, mas também processarão dados visuais em tempo real de inspeção em processo. Imagine um robô usinando um fundido bruto: um scanner 3D mapeia constantemente a superfície como fundida, e o controlador ajusta dinamicamente a trajetória da ferramenta para garantir um corte de acabamento consistente, independentemente da variação dimensional inicial do fundido. Essa capacidade de “primeira peça correta” eliminaria horas de programação manual para peças únicas.
Talvez a tendência mais significativa seja o surgimento de sistemas de fabricação híbridos. Aqui, a usinagem conjunta robótica é integrada a processos aditivos como a deposição de energia direcionada (DED) ou a manufatura aditiva por arco elétrico com arame (WAAM). Nessas células, um robô constrói uma peça camada por camada usando um processo de soldagem e, em seguida, troca automaticamente as ferramentas para um fuso de fresagem para usinar características críticas dentro da tolerância. Essa combinação de processos aditivos e subtrativos em uma única célula de trabalho flexível permite a criação de peças complexas, de baixo volume, com geometrias internas impossíveis de produzir apenas por usinagem. O chão de fábrica do futuro provavelmente terá essas células robóticas multifuncionais como padrão, capazes de construir, aparar, perfurar e inspecionar uma peça em uma única configuração automatizada.
Resumo dos Pontos Principais
A usinagem conjunta robótica consolidou-se como uma força transformadora na manufatura moderna, não como um substituto do CNC tradicional, mas como uma tecnologia complementar que se destaca em um domínio diferente. Seu valor central reside na aplicação de processos subtrativos precisos a materiais grandes, complexos ou não rígidos, onde as máquinas convencionais são impraticáveis.
- Definição Central: É um processo no qual um robô industrial, equipado com um fuso e uma ferramenta de corte, executa operações de fresagem, perfuração, aparamento e acabamento, aproveitando sua flexibilidade multieixo para geometrias complexas de peças.
- Componentes do Sistema: Uma célula completa integra o braço do robô, um efetuador final (fuso), um controlador robusto, frequentemente um sensor de força-torque e software especializado para programação, simulação e correção de trajetória.
- Principais Vantagens: A tecnologia oferece flexibilidade incomparável para grandes envelopes de trabalho, menor custo de capital para usinagem de peças grandes e a capacidade de ser rapidamente reequipada para diferentes tarefas, tornando-a ideal para produção de alta variedade e baixo volume.
- Principais Aplicações: Ela prospera na aeroespacial (aparamento de compósitos), automotiva (rebarbação de fundidos), fundições (acabamento de moldes) e escultura (prototipagem em larga escala), lidando com materiais desde compósitos e alumínio até madeira e espuma.
- O Fluxo de Trabalho do Processo: Segue um fio digital desde a programação CAD/CAM e simulação offline até a calibração física, execução de usinagem adaptativa e, frequentemente, inspeção in situ.
- Escolhendo a Ferramenta Certa: A escolha entre robô e CNC depende do trade-off entre precisão absoluta/dureza do material (CNC) e tamanho do envelope/flexibilidade de material/versatilidade de automação (Robô).
- Superando Desafios: Por meio de robôs de serviço pesado, calibração cinemática avançada, correção de trajetória em tempo real e controle adaptativo de força, a indústria mitigou com sucesso os problemas tradicionais de rigidez do robô, vibração e imprecisão de trajetória.
- A Trajetória Futura: O campo está avançando por meio da integração de IA para otimização de processos, controle adaptativo mais sofisticado usando feedback multissensor e o desenvolvimento de sistemas híbridos que combinam processos aditivos e subtrativos em uma única célula robótica autônoma.
Em essência, a usinagem de juntas robóticas é a ponte entre o mundo rígido e de alta precisão do CNC e o mundo flexível e dinâmico da automação industrial, abrindo novas possibilidades para como fabricamos componentes grandes e complexos.
Perguntas Frequentes (FAQ)
Quão precisa é a usinagem de juntas robóticas em comparação com um centro de usinagem CNC de 5 eixos?
Embora os sistemas modernos de usinagem robótica tenham feito enormes avanços, um centro de usinagem CNC de 5 eixos de alto padrão geralmente oferece precisão absoluta e repetibilidade superiores, frequentemente na faixa de um dígito de mícron. Uma célula de usinagem robótica bem calibrada normalmente consegue atingir precisão posicional em torno de 0,1 mm a 0,5 mm, com precisão de trajetória aprimorada por meio de correção em tempo real. A distinção principal está na aplicação: para usinar aço temperado com tolerâncias de mícron, o CNC vence. Para aparar uma asa de aeronave em fibra de carbono com tolerância de ±0,2 mm, o robô é perfeitamente capaz e muito mais prático.
Os robôs podem usinar metais duros como aço ou titânio?
Sim, mas com ressalvas importantes. A usinagem robótica de metais duros é possível e é realizada em aplicações como retificação de cordões de solda ou acabamento leve. No entanto, normalmente não é usada para remoção pesada de material bruto nesses metais. O processo exige um robô muito rígido (frequentemente um “robô de usinagem” especializado, com design de braço mais rígido), parâmetros de corte conservadores (profundidades de corte menores, velocidades de avanço mais lentas) e excelente controle adaptativo de força para evitar deflexão da ferramenta e chatter. Para a maioria do corte de metal em alto volume, o CNC continua sendo mais eficiente.
Qual é o papel do sensor de força-torque no processo?
O sensor de força-torque, montado entre o punho do robô e o spindle, é o componente crítico para o controle adaptativo. Ele atua como o “sentido de tato” do robô, medindo as forças e torques exatos aplicados à ferramenta durante o corte. Esses dados em tempo real são enviados ao controlador, que pode ajustar instantaneamente a velocidade ou a trajetória do robô para manter uma força de corte constante e ideal. Isso protege a ferramenta contra quebra, compensa variações de material ou desalinhamento da peça e possibilita processos como rebarbação precisa e acompanhamento de contorno.
A programação offline é essencial para a usinagem robótica?
Para qualquer tarefa de usinagem robótica complexa ou em nível de produção, a programação offline (OLP) não é apenas benéfica — é praticamente essencial. Programar trajetórias de ferramenta 3D intrincadas movimentando manualmente o robô é impraticável e inseguro. O software OLP permite que os programadores criem, simulem e otimizem todo o processo de usinagem em um ambiente virtual. Eles podem verificar colisões, otimizar a postura do robô para rigidez e gerar código eficiente sem tirar a célula física de operação, reduzindo drasticamente o tempo de programação e garantindo um programa seguro e validado desde a primeira execução.
O que são sistemas de manufatura híbrida e como eles se relacionam com a usinagem robótica?
Os sistemas de manufatura híbrida combinam processos aditivos (construção de material) e subtrativos (remoção de material por usinagem) dentro de uma única célula de trabalho automatizada, frequentemente centrada em um robô industrial. O robô pode usar um cabeçote de deposição de metal (como uma tocha de soldagem) para construir uma peça camada por camada e, em seguida, trocar automaticamente para um spindle de fresamento para usinar recursos precisos, furos e superfícies. A usinagem de juntas robóticas é o coração subtrativo desse conceito. Essa abordagem híbrida permite a criação de peças complexas, próximas da forma final, com geometrias internas impossíveis de alcançar apenas por usinagem, tudo com setup mínimo.