
مقدمة: صعود الدقة الروبوتية في التصنيع
لعقود من الزمن، هيمن على أرضية التصنيع العالم الصلب والقوي والدقيق لآلات التحكم الرقمي بالحاسوب (CNC). حددت هذه الآلات العاملة الإنتاج الضخم، مقدمةً دقة لا مثيل لها للدفعات الكبيرة. ومع ذلك، كان هناك ثورة هادئة تتراكم، مدفوعة بالحاجة إلى مرونة أكبر والقدرة على التعامل مع أجزاء أكبر وأكثر تعقيدًا. تُدار هذه الثورة بالروبوتات، التي تطورت من مجرد مناولة مواد بسيطة إلى مراكز تشغيل متطورة. أدى التقاء تقنية الاستشعار المتقدمة وبرمجيات البرمجة خارج الخط القوية وأذرع الروبوتات عالية الدقة إلى ظهور نموذج جديد: التشغيل الآلي للوصلات الروبوتية. لا يتعلق هذا النهج باستبدال التحكم الرقمي بالحاسوب بشكل مباشر، بل بتوسيع حدود ما هو ممكن، وجلب الدقة الآلية إلى المهام وقطع العمل التي كانت تُعتبر سابقًا غير عملية أو باهظة التكلفة للغاية لأتمتتها. يمثل صعود الدقة الروبوتية تحولًا نحو خلايا تصنيع مرنة وقابلة لإعادة التشكيل قادرة على التكيف مع تغييرات المنتج بأقل وقت توقف، مما يغير بشكل جذري اقتصاديات وقدرات الإنتاج الحديث.
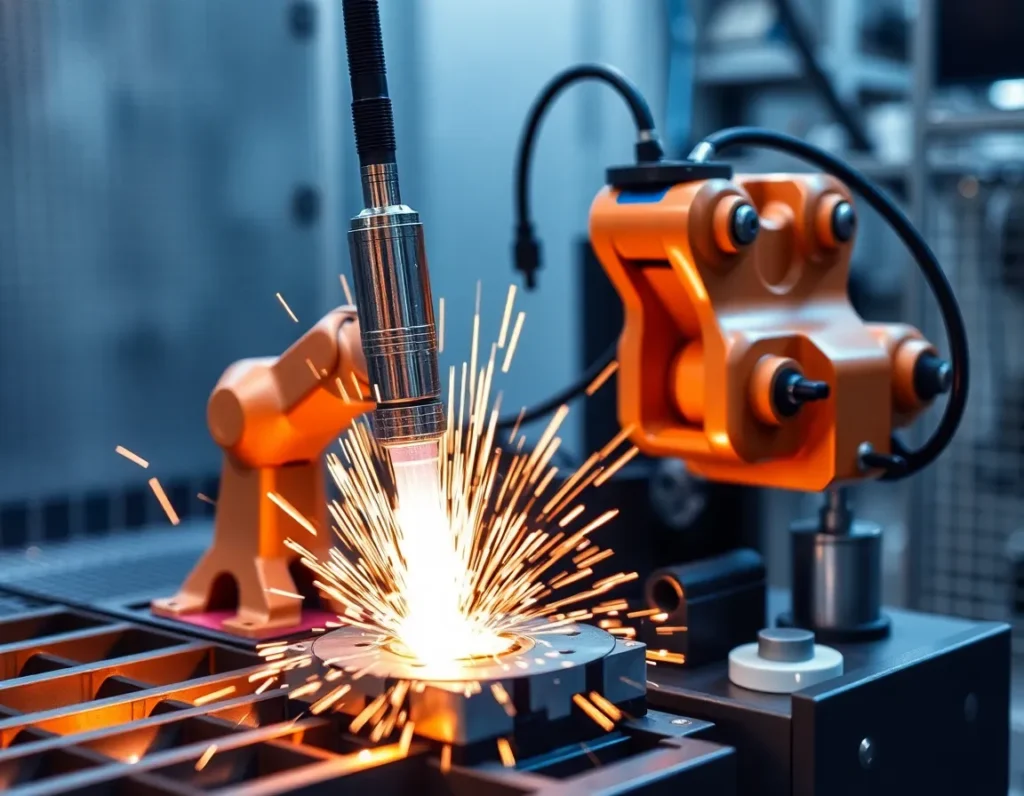
ما هو التشغيل الآلي للمفاصل الروبوتية؟ تعريف التقنية الأساسية
في جوهره، التشغيل الآلي للمفاصل الروبوتية هو عملية تصنيع بالطرح حيث يقوم ذراع روبوت صناعي متعدد المحاور، مزود بمغزل دوار وأداة قطع، بتنفيذ عمليات تشغيل مثل التفريز والثقب والتجويف وإزالة النتوءات والتلميع. يشير مصطلح “المفصل” إلى المفاصل الدورانية المفصلية لذراع الروبوت—عادةً ستة أو أكثر—التي توفر نطاق حركتها وبراعتها الواسع. على عكس آلة التحكم الرقمي بالحاسوب حيث تتحرك أداة القطع على طول مسارات توجيه خطية (محاور X وY وZ)، يحرك نظام التشغيل الآلي الروبوتي الأداة من خلال التنسيق المعقد لمفاصله الدورانية. هذا الهيكل الحركي هو ما يمنح الروبوت مرونته الاستثنائية، مما يسمح له بمناورة الأدوات بزوايا غير تقليدية والوصول إلى المساحات الضيقة على الأشكال الهندسية الكبيرة والمعقدة مثل القوالب والهياكل الفضائية أو المكونات المعمارية.
تتجاوز التقنية الأتمتة البسيطة. يدمج نظام التشغيل الآلي للمفاصل الروبوتية الحقيقي عدة عناصر حاسمة: الروبوت نفسه، ومغزل عالي التردد قادر على دورات في الدقيقة اللازمة للقطع، ومستشعر قوة-عزم للتحكم التكيفي، وبرمجيات متطورة تترجم نموذج CAD إلى مسار أداة خالٍ من العيوب والتصادم يمكن للروبوت اتباعه. هذا التكامل بين الميكانيكا والاستشعار والذكاء هو ما يحدد التشغيل الآلي الروبوتي الحديث، مما يمكّنه من التعامل مع المواد من الرغوات اللينة والمركبات إلى المعادن مثل الألومنيوم وحتى الفولاذ بكفاءة متزايدة.
المكونات والأنظمة الرئيسية لخلية التشغيل الآلي الروبوتية
خلية التشغيل الآلي الروبوتية هي نظام تآزري حيث يلعب كل مكون دورًا حيويًا في تحقيق الدقة والأداء المطلوبين. فهم هذه الأجزاء ضروري لاستيعاب قدرات التقنية.
المناور الروبوتي
هذا هو الذراع المفصلي، عنصر “التشغيل الآلي للمفاصل” المادي. تشمل المواصفات الرئيسية سعة الحمولة (لحمل المغزل وتحمل قوى القطع)، والمدى، والتكرارية (غالبًا في نطاق ±0.05 مم إلى ±0.1 مم لطرازات التشغيل الآلي)، والصلابة. عادةً ما يتم اختيار الروبوتات للخدمة الشاقة ذات الهياكل المعززة لتقليل الانحراف أثناء القطع.
المغزل والأدوات
المغزل هو قلب عملية القطع. عادةً ما تكون مغازل التشغيل الآلي الروبوتي عالية التردد (غالبًا 20,000 دورة في الدقيقة وما فوق)، وهي وحدات مدفوعة كهربائيًا توفر السرعة والقوة لإزالة المواد. يتم تركيبها على شفة أدوات نهاية الذراع (EOAT) للروبوت. غالبًا ما يتم دمج مغيرات الأدوات التلقائية (ATCs) للسماح لروبوت واحد بتنفيذ عمليات متعددة—الثقب، ثم التفريز، ثم إزالة النتوءات—دون تدخل يدوي.
نظام التحكم والبرمجيات
هذا هو دماغ العملية. يتكون من وحدة تحكم الروبوت، والأهم من ذلك، برمجيات البرمجة خارج الخط (OLP) والمحاكاة المتقدمة. تسمح برمجيات OLP للمبرمجين بإنشاء وتحسين ومحاكاة عملية التشغيل الآلي بأكملها في بيئة ثلاثية الأبعاد افتراضية. تولد الشيفرة المعقدة التي تنسق جميع مفاصل الروبوت لتحريك الأداة على طول المسار الدقيق، مع محاكاة أوقات الدورة والتحقق من التصادمات مع الجزء أو التثبيتات أو الروبوت نفسه.
أنظمة الاستشعار والتغذية الراجعة
للتعويض عن الصلابة المنخفضة المتأصلة في الروبوت ذي الوصلات التسلسلية مقارنةً بآلة CNC، تستخدم الخلايا المتقدمة أنظمة تغذية راجعة في الوقت الفعلي. يقيس مستشعر القوة وعزم الدوران المثبّت بين معصم الروبوت والمغزل قوى القطع. تُغذّى هذه البيانات إلى نظام تحكم تكيفي يمكنه ضبط معدل التغذية أو المسار للروبوت ديناميكيًا للحفاظ على ظروف قطع مثلى، مما يمنع كسر الأداة ويضمن جودة متسقة، خاصةً على الأجزاء ذات التباينات غير المعروفة.
تثبيت قطعة العمل والمحاور الخارجية
يجب تثبيت قطعة العمل بإحكام، غالبًا باستخدام تجهيزات معيارية. لتصنيع الأجزاء الكبيرة جدًا أو تحقيق اتجاهات محددة، قد تُثبّت القطعة على موضع مُحرَّك أو طاولة دوارة (محور خارجي). وهذا يزيد فعليًا من درجات حرية النظام، مما يسمح للروبوت بالوصول إلى جميع جوانب القطعة دون إعادة التثبيت، ويحسّن الكفاءة بشكل كبير للمكونات المعقدة.
مزايا التصنيع الآلي بالمفاصل الروبوتية: الدقة والمرونة والتكلفة
يُدفع اعتماد التصنيع الآلي بالمفاصل الروبوتية بمجموعة مقنعة من المزايا التي تعالج التحديات الرئيسية في التصنيع الحديث.
مرونة ونطاق عمل لا مثيل لهما: هذه هي الميزة الأساسية. يمكن لروبوت قياسي بـ 6 محاور أن يحرّك أداة حول قطعة العمل بطرق لا تستطيع آلة CNC بثلاثة محاور أو حتى بخمسة محاور القيام بها، فيصل إلى التجاويف العميقة أو يقوم بالتصنيع بزوايا مركبة حادة. كما أن نطاق العمل—المساحة الفيزيائية التي يمكن للروبوت الوصول إليها—أكبر بكثير بالنسبة للبصمة والتكلفة مقارنةً بآلة CNC. وهذا يجعل الروبوتات مثالية للأجزاء الكبيرة جدًا مثل شفرات توربينات الرياح أو هياكل القوارب أو أقسام الطائرات التي كانت ستتطلب بوابة CNC ضخمة مبنية حسب الطلب.
فعالية التكلفة للأجزاء الكبيرة والأحجام المنخفضة إلى المتوسطة: غالبًا ما يكون الاستثمار الرأسمالي لخلية روبوتية أقل من ذلك الخاص بآلة CNC بحجم مكافئ. وبالنسبة لتصنيع الأجزاء الكبيرة، تكون وفورات التكلفة هائلة. علاوةً على ذلك، تتفوق الروبوتات في الإنتاج منخفض إلى متوسط الحجم وعالي التنوع. يمكن إعادة برمجة خلية روبوتية واحدة وإعادة تجهيزها بسرعة لتنفيذ عمليات مختلفة على أجزاء مختلفة، مما يعظّم استغلال الأصول ويتيح إنتاج دفعات صغيرة اقتصاديًا.
التكامل السلس في الخطوط الآلية: الروبوت مصمم بطبيعته للأتمتة. يمكن دمج خلية التصنيع الآلي الروبوتية بسهولة مع روبوتات أخرى لتحميل/تفريغ الأجزاء، أو مع أنظمة رؤية لتحديد موقع الأجزاء، أو مع سيور ناقلة لإنشاء خط إنتاج آلي بالكامل. وهذا يخلق تدفقًا مستمرًا من المادة الخام إلى الجزء النهائي بأقل قدر من المناولة البشرية.
تقليل وقت عدم القطع والتشطيب المعقد: يمكن للروبوتات تنفيذ عمليات متعددة في إعداد واحد. بعد التفريز، يمكن للروبوت نفسه التبديل تلقائيًا إلى وسادة صنفرة أو عجلة تلميع لإنهاء السطح، مما يلغي الوقت وعدم الدقة المحتمل من نقل الجزء إلى محطة منفصلة. كما تجعلهم براعتهم مثاليين للمهام المملة كثيفة العمالة مثل إزالة النتوءات أو إنشاء لمسات نهائية تجميلية متسقة على المحيطات المعقدة.
التطبيقات الشائعة والصناعات التي غيّرها التصنيع الآلي الروبوتي
إن القدرات الفريدة لتصنيع المفاصل الروبوتية قد جعلت منها تقنية تحويلية عبر عدة صناعات رئيسية.
- الفضاء والدفاع: تُعد هذه الصناعة من أكبر الجهات المتبنية لهذه التقنية. تُستخدم الروبوتات لتشذيب وثقب الألواح المركبة لهياكل الطائرات وأجنحتها، وتصنيع الإطارات الهيكلية الألومنيومية الكبيرة، وتلميع شفرات التوربينات المعقدة. وتُعد القدرة على التعامل مع الهياكل الكبيرة والخفيفة الوزن بدقة أمرًا بالغ الأهمية.
- السيارات (النماذج الأولية، والقوالب، والمواد المركبة): إلى جانب اللحام على خطوط التجميع، تقوم الروبوتات بتصنيع نماذج طينية بالحجم الكامل لتصميم المركبات، وإنشاء القوالب والقوالب المسننة لألواح الهيكل، وتشذيب الأجزاء المركبة للسيارات الفاخرة والكهربائية. وتُسرّع مرونتها مراحل النماذج الأولية والقوالب بشكل كبير.
- القطاع البحري والنقل: يتضمن بناء السفن والقطارات والحافلات مكونات ضخمة. تقوم الروبوتات بتفريز وقص الألياف الزجاجية لهياكل القوارب، وتصنيع الألواح الداخلية لعربات السكك الحديدية، وتجهيز المكونات المعدنية الملحومة الكبيرة، وكلها مهام يجعل حجمها استخدام CNC التقليدي غير عملي.
- العمارة والبناء: يعتمد الاتجاه نحو التصنيع المسبق والأشكال المعمارية المعقدة (الواجهات، والعناصر النحتية) على التصنيع الروبوتي لتشكيل الخشب والحجر والمواد المركبة والرغوة إلى مكونات دقيقة ومخصصة.
- طاقة الرياح: يتطلب تصنيع شفرات توربينات الرياح العملاقة من الألياف الزجاجية تشذيبًا دقيقًا للمواد الزائدة وثقب أقسام الجذر. وتُعد الخلايا الروبوتية الطريقة الوحيدة القابلة للتطبيق لأتمتة هذه العملية على هذا النطاق.
- التصنيع العام وصناعة النماذج/القوالب: تستخدم ورش التشغيل والمسبكات الروبوتات لتصنيع نماذج الصب من الرغوة أو الخشب، ولإنتاج قوالب التصفيح المركب أو القولبة بالحقن للبلاستيك، مستفيدةً من المرونة للتبديل بين المهام بسرعة.
عملية التصنيع الروبوتي: من نموذج CAD إلى الجزء النهائي
تتبع الرحلة من التصميم الرقمي إلى الجزء المُصنَّع فعليًا عبر الروبوت سير عمل دقيقًا مدفوعًا بالبرمجيات.
الخطوة 1: نموذج CAD وتوليد مسار الأداة
يبدأ كل شيء بنموذج CAD ثلاثي الأبعاد للجزء النهائي. يُستورد هذا النموذج إلى برنامج CAM (التصنيع بمساعدة الحاسوب) المتخصص، والذي غالبًا ما يكون مدمجًا ضمن حزمة البرمجة دون الاتصال المباشر للروبوت. هنا، يحدد المبرمج عمليات التصنيع: اختيار الأدوات، وتحديد سرعات القطع، ومعدلات التغذية، وعمق القطع. ثم يحسب البرنامج مسار الأداة الدقيق الذي يجب أن تتبعه أداة القطع لإنشاء هندسة الجزء.
الخطوة 2: البرمجة دون الاتصال المباشر والمحاكاة
هذه هي المرحلة الحرجة الفريدة من نوعها في مجال الروبوتات. يتم تحميل بيانات مسار الأداة، إلى جانب النماذج ثلاثية الأبعاد للروبوت والمغزل والأدوات وتثبيت قطعة العمل والمادة الخام (الفراغ)، في بيئة المحاكاة. يبني المبرمج الخلية الافتراضية، ويضع جميع العناصر تمامًا كما هي موجودة في العالم الحقيقي. ثم يقوم البرنامج بمحاكاة عملية التصنيع بأكملها. يتحقق من إمكانية الوصول، ويضمن عدم تجاوز مفاصل الروبوت لحدودها، ويجري كشفًا صارمًا للتصادم بين جميع العناصر المتحركة والثابتة. يتم تحسين المسار لضمان حركة سلسة ووقت دورة مثالي.
الخطوة 3: المعالجة اللاحقة وتوليد الكود
بمجرد أن تصبح المحاكاة مثالية، يقوم البرنامج بـ“المعالجة اللاحقة” لبيانات المسار. يترجم هذا تعليمات مسار الأداة العالمية إلى كود محدد (مثل RAPID وKRL وURScript) يمكن لوحدة التحكم في الروبوت الخاصة بالعلامة التجارية فهمه. يحتوي هذا الكود على آلاف أوامر مواضع المفاصل المنسقة التي ستقود الروبوت.
الخطوة 4: إعداد الخلية والمعايرة
في العالم المادي، يتم تثبيت قطعة العمل بإحكام. تُجرى معايرة حرجة لمحاذاة نظام إحداثيات الروبوت مع الموضع الحقيقي للقطعة. تضمن تقنيات مثل استخدام مسبار للمس نقاط معروفة على أداة تثبيت أن العالم الافتراضي والعالم المادي متطابقان تمامًا—وهو شرط أساسي للدقة.
الخطوة 5: تنفيذ التصنيع مع التحكم التكيفي
مع تحميل البرنامج ومعايرة الخلية، يبدأ التصنيع. في الأنظمة المتقدمة، يوفر مستشعر القوة وعزم الدوران تغذية راجعة في الوقت الفعلي. إذا واجهت الأداة مادة صلبة غير متوقعة أو بدأت في الاهتزاز، يمكن لوحدة التحكم التكيفية ضبط معدل التغذية على الفور للتعويض، مما يحمي الأداة ويضمن تشطيبًا عالي الجودة. هذا التحكم في الحلقة المغلقة هو ما يرفع التصنيع الروبوتي من نظام تشغيل بسيط إلى عملية تصنيع ذكية.
الخطوة 6: التشطيب والفحص
بعد إزالة المادة الأولية، قد يغير الروبوت الأدوات تلقائيًا لإجراء عمليات تشطيب ثانوية. بعد التصنيع، يمكن إجراء الفحص—أحيانًا باستخدام نفس الروبوت المجهز بمسبار لمس أو ماسح ليزر—للتحقق من الأبعاد الحرجة، مما يغلق الحلقة الرقمية-المادية.
اعتبارات حاسمة: الاختيار بين الروبوتات وآلات CNC التقليدية
قرار تنفيذ التصنيع بمفاصل الروبوت أو الالتزام بآلة CNC تقليدية ليس قرارًا بسيطًا. فهو يعتمد على فهم دقيق لنقاط القوة الكامنة في كل تقنية والمتطلبات المحددة لمهمة الإنتاج. في حين أن آلات CNC هي الأبطال بلا منازع في الدقة الفائقة والإزالة الثقيلة للمواد، فإن الروبوتات تقدم مزيجًا فريدًا من المرونة والمدى والفعالية من حيث التكلفة لمجموعة مختلفة من التحديات.
آلات CNC التقليدية—مراكز التفريز والمخارط وآلات التجليخ—مبنية على أساس من الهياكل الضخمة والصلبة من الحديد الزهر أو الخرسانة البوليمرية. تسمح هذه الصلابة الكامنة لها باستخدام مغازل قوية، وإجراء قطع عميقة في المعادن الصلبة مثل التيتانيوم أو الإنكونيل، والحفاظ على تفاوتات بمستوى الميكرون عبر القطعة. يتم تحديد مغلف عملها بدقة بواسطة محاور الآلة نفسها، عادةً من ثلاثة إلى خمسة محاور خطية. للإنتاج بكميات كبيرة من المكونات المعدنية المعقدة حيث الكمال الأبعاد المطلق غير قابل للتفاوض، غالبًا ما تكون آلة CNC هي الخيار الوحيد المناسب.
خلايا التصنيع الروبوتية، في المقابل، تقايض بعضًا من تلك الصلابة الخام بحجم عمل أكبر بشكل كبير وأكثر مرونة. يمكن لروبوت صناعي قياسي بستة محاور تحريك مغزل حول قطعة أكبر بكثير من البصمة الخاصة بالروبوت نفسه، والوصول إلى زوايا وأجزاء داخلية سيكون من المستحيل على آلة CNC من نوع الجسر الوصول إليها. هذا يجعلها التشغيل الآلي للوصلات الروبوتية مثالية لـ“التصنيع بالطرح” على المكونات الكبيرة غير المعدنية. فكر في تشذيب هياكل الطائرات المركبة، أو نحت قوالب بوليمرية كبيرة، أو إزالة النتوءات من المسبوكات الألومنيوم. الروبوت لا يحاول التفوق على آلة CNC في تفريز ترس فولاذي؛ بل يقوم بعمليات تصنيع دقيقة على قطع كبيرة جدًا أو غير ملائمة جدًا أو طرية جدًا لأداة آلة تقليدية.
الحساب الاقتصادي مميز أيضًا. لقطع المعادن المخصص عالي الحجم، تبرر سرعة ودقة آلة CNC تكلفتها الرأسمالية العالية. ومع ذلك، تقدم الخلية الروبوتية تكلفة دخول أقل لتصنيع القطع الكبيرة ومرونة لا مثيل لها. نفس الروبوت الذي يقوم بالتشذيب في الصباح يمكن إعادة تجهيزه للحفر في فترة ما بعد الظهر والتجليخ في المساء. هذا يجعله مثاليًا للإنتاج بكميات أقل ومزيج أعلى، أو تطوير النماذج الأولية، أو لعمليات التشطيب على المكونات الكبيرة بعد الصب أو التشكيل. يعود الاختيار في النهاية إلى مصفوفة بسيطة: هل تعطي الأولوية للدقة المطلقة وصلابة المواد؟ اختر CNC. هل تعطي الأولوية لحجم المغلف وتعدد استخدامات المواد (مثل المركبات والخشب والرغوة) والأتمتة المرنة؟ يصبح الروبوت منافسًا مقنعًا.
التغلب على التحديات: الاهتزاز والصلابة ودقة المسار
إن مرونة ذراع الروبوت ذات الوصلات التسلسلية - وهي ذاتها ما يمنحها مغلف عمل كبيرًا - هي أيضًا مصدر تحدياتها التقنية الأساسية. فبخلاف البنية الأحادية لآلة CNC، فإن الروبوت عبارة عن سلسلة من الوصلات المتصلة بمفاصل، ولكل منها درجة من الامتثال. وقد يؤدي ذلك إلى مشكلات في الاهتزاز ونقص الصلابة وعدم دقة المسار تحت الحمل، وهي مشكلات عالجتها الصناعة بقوة عبر حلول ميكانيكية وبرمجية على حد سواء.
معالجة الصلابة الهيكلية والاهتزاز الترددي
عندما تدخل أداة القطع في المادة، فإنها تولّد قوى قطع كبيرة. وعلى ذراع روبوت مرن، يمكن أن تتسبب هذه القوى في الانحراف - أي انحناء الذراع قليلًا - مما يؤدي إلى أخطاء أبعادية، والأهم من ذلك، إلى الاهتزاز الترددي للأداة. والاهتزاز الترددي هو اهتزاز عنيف يفسد جودة السطح ويدمّر أدوات القطع بسرعة. ولمكافحة ذلك، تُصمَّم أنظمة التشغيل الآلي الروبوتية بعدة ميزات رئيسية. أولًا، تكون الروبوتات المختارة للتشغيل الآلي عادةً من فئة حمولة أثقل (مثل 50 كجم إلى 500 كجم) مما هو مطلوب فقط لحمل المغزل، مما يوفر بنية أكثر متانة. ثانيًا، يُثبَّت المغزل وحامل الأداة في أقرب موضع ممكن من قاعدة الروبوت، غالبًا على المحور الثاني أو الثالث، لتقليل تأثير ذراع الرافعة. ثالثًا، توفر مستشعرات القوة والعزم الخارجية المثبتة عند المعصم تغذية راجعة في الوقت الفعلي إلى وحدة تحكم تكيفية، يمكنها تعديل معدلات التغذية ديناميكيًا للحفاظ على القوى ضمن نطاق مستقر.
تعزيز دقة المسار وقابلية التكرار
تُخبر البرمجة الأصلية للروبوت بتحريك مفاصله إلى موضع معين في الفضاء، لكن هذا لا يضمن أن تتبع طرف الأداة المسار الدقيق والسلس المطلوب للتشكيل الكنتوري الدقيق. فالعوامل مثل رد فعل التروس والانحراف الوصلي والانحراف الحراري تُدخل أخطاء. والحل هو المعايرة المتقدمة. فباستخدام متتبع ليزري أو نظام قياس مماثل، يمكن للفنيين رسم خرائط الأخطاء الحركية للروبوت عبر كامل حجم عمله، وإنشاء ملف تعويض يصحح النموذج الداخلي للروبوت. وهذه العملية، التي تُسمى غالبًا “معايرة الدقة المطلقة”، يمكنها تحسين دقة تحديد الموضع للروبوت من عدة ملليمترات إلى جزء من الملليمتر. علاوة على ذلك، تستخدم برمجيات تصحيح المسار في الوقت الفعلي بيانات من مستشعر القوة أو حتى نظام قياس ثانوي لإجراء تصحيحات دقيقة لمسار الأداة أثناء العمل، مما يضمن التزامه بالمسار المبرمج رغم الانحرافات الفيزيائية.
تكامل النظام من أجل الاستقرار
تمتد الاستقرارية العامة لخلية التشغيل الآلي الروبوتية إلى ما هو أبعد من الروبوت نفسه. فيجب تثبيت قطعة العمل بصلابة استثنائية لمنع أي حركة. وغالبًا ما تكون أدوات القطع المستخدمة متخصصة - تتميز بزوايا حلزونية متغيرة وأخاديد مصقولة - مصممة لتقليل قوى القطع وتعزيز إخلاء الرقائق بسلاسة. ومن خلال النظر إلى الروبوت والمغزل والأداة والتثبيت وبرمجيات التحكم كنظام واحد متكامل، يمكن للمهندسين ضبط الاهتزازات وتحقيق مستويات من الدقة كانت تُعدّ في السابق مستحيلة بالنسبة لروبوت صناعي.
مستقبل التشغيل الآلي الروبوتي للوصلات: الذكاء الاصطناعي والتحكم التكيفي والأنظمة الهجينة
يشير مسار التشغيل الآلي الروبوتي للوصلات نحو ذكاء واستقلالية وتكامل متزايد باستمرار. فالهدف هو الانتقال من عملية تتطلب برمجة وضبطًا خبيرًا مكثفًا إلى عملية يمكن للنظام فيها أن يستشعر ويقرر ويتكيف في الوقت الفعلي، مما يقلص الفجوة مع الأداء الحتمي لآلات CNC مع الاحتفاظ بمزاياها المرنة.
الذكاء الاصطناعي وتعلّم الآلة مهيآن لإحداث ثورة في تحسين العمليات. فبدلًا من الاعتماد فقط على معاملات محددة مسبقًا، يمكن لخوارزميات الذكاء الاصطناعي تحليل تدفقات البيانات من مستشعرات القوة ومستشعرات الانبعاث الصوتي وحتى الكاميرات لتحديد ظروف القطع المثلى. ويمكنها أن تتعلم التنبؤ بالاهتزاز الترددي ومنعه قبل أن يبدأ، والتوصية بمسارات أدوات مثالية لتقليل الإجهاد، والتنبؤ بتآكل الأداة، وجدولة الصيانة قبل تدهور الجودة. وهذا يحوّل الروبوت من منفّذ أعمى إلى شريك متعلم ومحسّن.
سيتطور التحكم التكيفي من حلقات تغذية راجعة بسيطة للقوة إلى أنظمة متعددة المستشعرات تنبؤية بالنموذج. فلن تتفاعل وحدات التحكم المستقبلية مع القوى فحسب، بل ستعالج أيضًا بيانات مرئية في الوقت الفعلي من الفحص أثناء العملية. تخيل روبوتًا يشغّل مصبوبًا خامًا: حيث يقوم ماسح ثلاثي الأبعاد برسم خرائط لسطح المصبوب باستمرار، وتقوم وحدة التحكم بتعديل مسار الأداة ديناميكيًا لضمان قطع تشطيب متسق، بغض النظر عن التباين الأبعادي الأولي للمصبوب. ومن شأن قدرة “الجزء الأول صحيح” هذه أن تلغي ساعات من البرمجة اليدوية للأجزاء الفردية.
ربما يكون الاتجاه الأكثر أهمية هو صعود أنظمة التصنيع الهجينة. فهنا، يتكامل التشغيل الآلي الروبوتي للوصلات مع العمليات التجميعية مثل الترسيب بالطاقة الموجهة (DED) أو التصنيع التجميعي بقوس السلك (WAAM). وفي هذه الخلايا، يبني الروبوت الجزء طبقة تلو الأخرى باستخدام عملية لحام، ثم يبدّل الأدوات تلقائيًا إلى مغزل تفريز لتشغيل الميزات الحرجة وفقًا للتفاوتات. ويتيح هذا المزيج من العمليات التجميعية والطرح في خلية عمل واحدة مرنة إنشاء أجزاء معقدة منخفضة الحجم ذات أشكال هندسية داخلية يستحيل إنتاجها بالتشغيل الآلي وحده. ومن المرجح أن تضم أرضية المصنع المستقبلية هذه الخلايا الروبوتية متعددة الوظائف كمعيار قياسي، القادرة على بناء جزء وتشذيبه وثقبه وفحصه في إعداد واحد مؤتمت.
ملخص النقاط الرئيسية
أثبت التشغيل الآلي الروبوتي للوصلات نفسه كقوة تحويلية في التصنيع الحديث، ليس كبديل لآلات CNC التقليدية، بل كتقنية تكميلية تتفوق في مجال مختلف. وتكمن قيمته الأساسية في تطبيق عمليات الطرح الدقيقة على المواد الكبيرة أو المعقدة أو غير الصلبة حيث تكون الآلات التقليدية غير عملية.
- التعريف الأساسي: إنها عملية يقوم فيها روبوت صناعي مزوّد بمغزل وأداة قطع بتنفيذ عمليات التفريز والثقب والتشذيب والتشطيب، مستفيدًا من مرونته متعددة المحاور لهندسات الأجزاء المعقدة.
- مكونات النظام: تدمج الخلية الكاملة ذراع الروبوت، ومؤثرًا طرفيًا (مغزلًا)، ووحدة تحكم قوية، وغالبًا مستشعر قوة وعزم، وبرمجيات متخصصة للبرمجة والمحاكاة وتصحيح المسار.
- المزايا الرئيسية: تقدم هذه التقنية مرونة لا مثيل لها لأظرف العمل الكبيرة، وتكلفة رأسمالية أقل لتصنيع الأجزاء الكبيرة، والقدرة على إعادة التجهيز بسرعة لمهام مختلفة، مما يجعلها مثالية للإنتاج عالي التنوع ومنخفض الحجم.
- التطبيقات الرئيسية: تزدهر في صناعة الطيران (تشذيب المواد المركبة)، والسيارات (إزالة نتوءات المسبوكات)، والمسابك (تشطيب القوالب)، والنحت (النماذج الأولية واسعة النطاق)، وتتعامل مع مواد تتراوح من المواد المركبة والألومنيوم إلى الخشب والرغوة.
- سير العملية: تتبع مسارًا رقميًا من برمجة CAD/CAM والمحاكاة خارج الموقع إلى المعايرة الفيزيائية، وتنفيذ التصنيع التكيفي، وغالبًا الفحص في الموقع.
- اختيار الأداة المناسبة: يعتمد الاختيار بين الروبوت والتحكم الرقمي CNC على المقايضة بين الدقة المطلقة/صلابة المادة (CNC) وحجم الظرف/مرونة المواد/تعدد استخدامات الأتمتة (الروبوت).
- التغلب على التحديات: من خلال الروبوتات الثقيلة، والمعايرة الحركية المتقدمة، وتصحيح المسار في الوقت الفعلي، والتحكم التكيفي في القوة، نجحت الصناعة في تخفيف المشكلات التقليدية المتعلقة بصلابة الروبوت والاهتزاز وعدم دقة المسار.
- المسار المستقبلي: يتقدم هذا المجال من خلال دمج الذكاء الاصطناعي لتحسين العمليات، والتحكم التكيفي الأكثر تطورًا باستخدام التغذية الراجعة متعددة المستشعرات، وتطوير أنظمة هجينة تجمع بين العمليات التجميعية والطرح في خلية روبوتية واحدة مستقلة.
في جوهرها، فإن التصنيع الآلي المفصلي الروبوتي هو الجسر بين عالم CNC الصلب عالي الدقة وعالم الأتمتة الصناعية المرن والديناميكي، مما يفتح إمكانيات جديدة لكيفية تصنيعنا للمكونات الكبيرة والمعقدة.
الأسئلة الشائعة (FAQ)
ما مدى دقة التصنيع الآلي للمفاصل الروبوتية مقارنةً بمطحنة CNC بخمسة محاور؟
على الرغم من أن أنظمة التصنيع الآلي الروبوتية الحديثة قد حققت خطوات هائلة، فإن مطحنة CNC بخمسة محاور عالية الجودة توفر عمومًا دقة مطلقة وتكرارية فائقة، غالبًا في نطاق الخانات الأحادية بالميكرون. يمكن لخلية تصنيع آلي روبوتية معايرة جيدًا أن تحقق عادةً دقة موضعية تتراوح حول 0.1 مم إلى 0.5 مم، مع تحسين دقة المسار من خلال التصحيح في الوقت الفعلي. التمييز الأساسي هو التطبيق: لتصنيع الفولاذ المقسى بتحملات ميكرونية، يفوز CNC. لتشذيب جناح طائرة من ألياف الكربون بتحمل ±0.2 مم، فإن الروبوت قادر تمامًا وأكثر عملية بكثير.
هل يمكن للروبوتات تصنيع المعادن الصلبة مثل الفولاذ أو التيتانيوم؟
نعم، ولكن مع تحفظات مهمة. التصنيع الآلي الروبوتي للمعادن الصلبة ممكن ويُجرى في تطبيقات مثل تجليخ درزات اللحام أو التشطيب الخفيف. ومع ذلك، لا يُستخدم عادةً للإزالة الكبيرة الثقيلة للمواد في هذه المعادن. تتطلب العملية روبوتًا شديد الصلابة (غالبًا “روبوت تصنيع” متخصص بتصميم ذراع أكثر صلابة)، ومعاملات قطع محافظة (أعماق قطع أخف، معدلات تغذية أبطأ)، وتحكمًا تكيفيًا ممتازًا بالقوة لمنع انحراف الأداة والاهتزاز. لمعظم عمليات قطع المعادن عالية الحجم، يظل CNC أكثر كفاءة.
ما دور مستشعر القوة-العزم في العملية؟
مستشعر القوة-العزم، المثبت بين معصم الروبوت والمغزل، هو المكون الحاسم للتحكم التكيفي. يعمل بمثابة “حاسة اللمس” للروبوت، حيث يقيس القوى والعزوم الدقيقة المطبقة على الأداة أثناء القطع. تُغذَّى هذه البيانات في الوقت الفعلي إلى وحدة التحكم، التي يمكنها ضبط سرعة الروبوت أو مساره فوريًا للحفاظ على قوة قطع ثابتة ومثلى. هذا يحمي الأداة من الكسر، ويعوّض تباين المواد أو عدم محاذاة القطعة، ويمكّن عمليات مثل إزالة النتوءات الدقيقة وتتبع الكنتور.
هل البرمجة دون اتصال ضرورية للتصنيع الآلي الروبوتي؟
لأي مهمة تصنيع آلي روبوتي معقدة أو على مستوى الإنتاج، فإن البرمجة دون اتصال (OLP) ليست مفيدة فحسب—بل ضرورية فعليًا. برمجة مسارات أدوات ثلاثية الأبعاد معقدة عبر تحريك الروبوت يدويًا غير عملية وغير آمنة. تتيح برامج OLP للمبرمجين إنشاء عملية التصنيع الآلي بأكملها ومحاكاتها وتحسينها في بيئة افتراضية. يمكنهم التحقق من الاصطدامات، وتحسين وضعية الروبوت من أجل الصلابة، وتوليد كود فعال دون إخراج الخلية الفعلية من الخدمة، مما يقلل بشكل كبير من وقت البرمجة ويضمن برنامجًا آمنًا ومعتمدًا من التشغيل الأول.
ما هي أنظمة التصنيع الهجينة، وكيف ترتبط بالتصنيع الآلي الروبوتي؟
تجمع أنظمة التصنيع الهجينة بين عمليات الإضافة (بناء المادة) والطرح (إزالة المادة بالتصنيع الآلي) داخل خلية عمل آلية واحدة، غالبًا ما تتمحور حول روبوت صناعي. قد يستخدم الروبوت رأس ترسيب معدني (مثل شعلة لحام) لبناء قطعة طبقة تلو الأخرى، ثم يتحول تلقائيًا إلى مغزل تفريز لتصنيع ميزات وثقوب وأسطح دقيقة. التصنيع الآلي للمفاصل الروبوتية هو القلب الطارح لهذا المفهوم. يتيح هذا النهج الهجين إنشاء قطع معقدة قريبة من الشكل الصافي بهندسات داخلية يستحيل تحقيقها بالتصنيع الآلي وحده، وكل ذلك بأقل إعداد.