فجر عصر تصنيع جديد
في عالم التصنيع الحديث عالي المخاطر، لا ينتهي السعي نحو الكمال. تتقلص التفاوتات، وتصبح المواد أكثر صلابة، ويزداد الطلب على المكونات المعقدة وعالية الجودة. وفي قلب هذا التطور تكمن عملية حاسمة وغالبًا ما تكون صعبة: تشغيل الأسطح المفصلية. هذه هي الواجهات المصممة بدقة حيث تتلاقى المكونات—أشفاه على الأنابيب، أو أسطح التثبيت على كتل المحركات، أو أسطح الإحكام في تجمعات الطيران. الطرق التقليدية، رغم موثوقيتها، أصبحت متزايدة الاختناق بسبب القيود البشرية وجمود آلات CNC التقليدية. وهنا يظهر التشغيل الآلي للوصلات الروبوتية, ، وهو اندماج تحويلي بين الروبوتات الصناعية وتقنية التشغيل المتقدمة يعيد تعريف الدقة والسرعة والمرونة في أرضية المصنع.
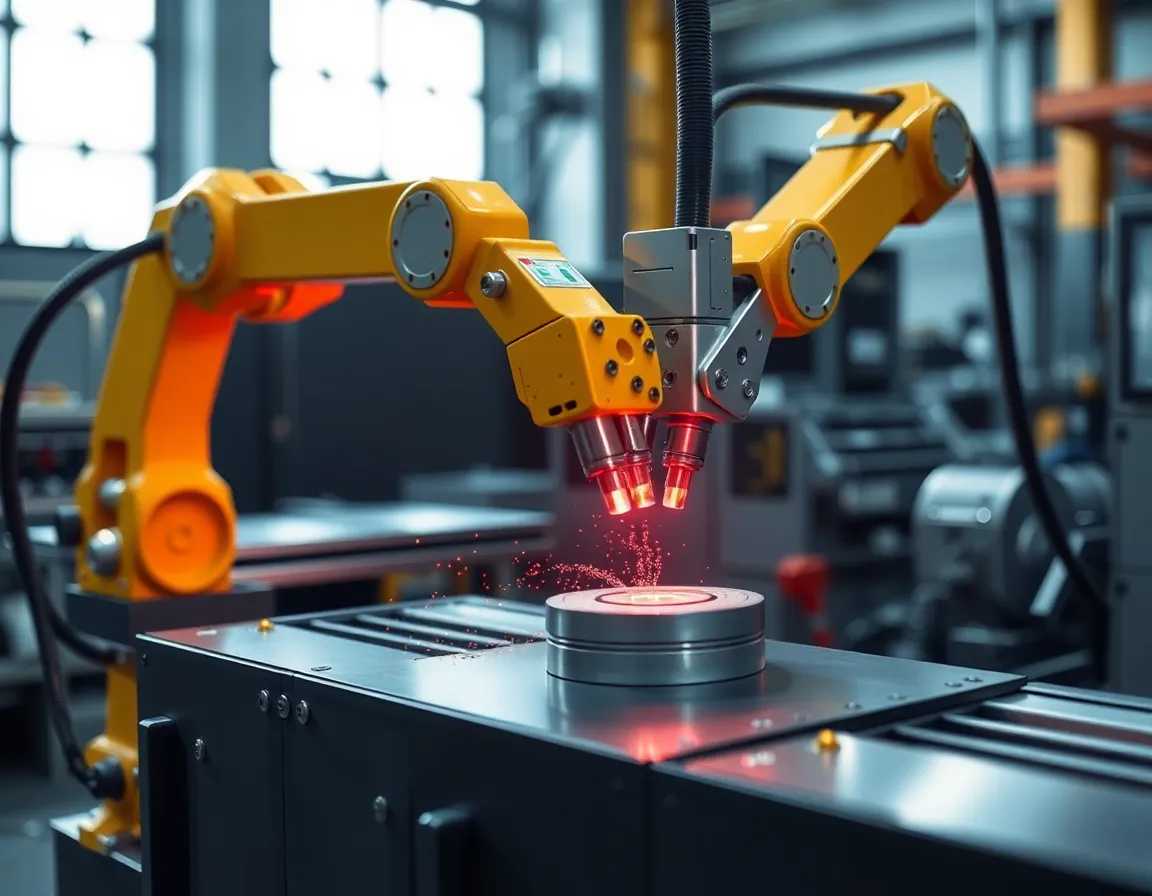
يستخدم التشغيل الروبوتي للمفاصل ذراع روبوت صناعي متعدد المحاور، مزودًا عادةً بمغزل عالي السرعة وأدوات قطع متخصصة، لتنفيذ عمليات التفريز والتجليخ وإزالة الحواف والتشطيب مباشرة على قطع عمل كبيرة أو معقدة. وخلافًا لآلة CNC حيث تتحرك القطعة نحو الأداة داخل حاوية ثابتة، يجلب النظام الروبوتي الأداة إلى القطعة، غالبًا في موقعها. هذا التحول الجذري يفتح قدرات غير مسبوقة، خاصة للصناعات التي تتعامل مع عناصر كبيرة الحجم أو فردية أو صعبة النقل.
كيف يعمل التشغيل الروبوتي للمفاصل: ما هو أبعد من الأتمتة البسيطة
هذه التقنية أكثر بكثير من مجرد تثبيت قاطع على روبوت. إنها تكامل متطور بين الأجهزة والبرمجيات والتغذية الراجعة الحسية المصممة للتغلب على قيود الصلابة التقليدية للروبوتات وتحقيق دقة بمستوى CNC.
المكونات الأساسية للنظام
تتكون خلية التشغيل الروبوتي الكاملة من عدة عناصر رئيسية:
- الروبوت الصناعي: عادةً ذراع مفصلية ثقيلة الحمولة بـ 6 أو 7 محاور توفر مدى وصول واسعاً وبراعة حركية.
- المغزل عالي التردد: مغزل متخصص، غالباً مبرد بالسائل، مثبت على معصم الروبوت، قادر على سرعات دوران عالية لإزالة المواد بفعالية.
- التقوية وتخميد الاهتزازات: الأنظمة الفرعية الحيوية مثل مخمدات الاهتزاز النشطة أو السلبية وحاملات الأدوات الصلبة تعوّض المرونة المتأصلة في الروبوت، مما يضمن قطعاً مستقراً.
- وحدة تحكم CNC متقدمة وبرنامج تخطيط المسارات: هذا هو الدماغ. يحوّل البرنامج مسارات أدوات CAD/CAM إلى مسارات روبوتية مُحسّنة، مع مراعاة حركية الروبوت والنقاط الشاذة المحتملة.
- التتبع والتغذية الراجعة في الوقت الفعلي: أنظمة مثل متتبعات الليزر أو مستشعرات القوة وعزم الدوران تقيس باستمرار موضع الروبوت والقوى عند طرف الأداة، وتجري تصحيحات دقيقة أثناء العمل للحفاظ على دقة المسار وتعويض عدم محاذاة القطعة أو الانحراف الحراري.
العملية أثناء التنفيذ
يبدأ سير العمل بمسح ثلاثي الأبعاد لقطعة العمل الفعلية، والتي تُقارن بنسختها الرقمية. يتم تعويض أي انحرافات تلقائياً في مسار الأداة. وبينما ينفذ الروبوت برنامج التشغيل، تضمن حلقة التغذية الراجعة أن تتبع الأداة المسار المقصود بدقة دون المليمتر، حتى على الأسطح المنحنية أو غير المستوية. وهذا يسمح بـ صحة القطعة الأولى, مما يلغي تجارب الإعداد المكلفة والهدر.
المزايا المقنعة: لماذا تتحول الصناعة إلى هذا النهج
يُدفع اعتماد التصنيع الآلي للمفاصل الروبوتية بمزيج قوي من الفوائد التي تعالج تحديات التصنيع الأساسية.
مرونة وإمكانية وصول لا مثيل لهما
يمكن برمجة خلية روبوتية واحدة لتصنيع مجموعة واسعة من أشكال الأجزاء وأنواع المفاصل. ويمكنها الوصول إلى زوايا ضيقة أو معقدة يستحيل على منصة آلة التفريز التقليدية أو الجسر المتحرك الوصول إليها. ويمكن إجراء التصنيع في الموقع على الهياكل المجمّعة—مثل ضبط استواء الحافة على وعاء ضغط ملحوم مسبقًا—مما يلغي الحاجة إلى التفكيك وإعادة التركيب.
زيادات هائلة في السرعة والإنتاجية
تتفوق الروبوتات في التشغيل المستمر. فهي قادرة على العمل في نوبات متعددة دون إجهاد، وتؤدي ليس فقط التصنيع بل غالبًا المهام المساعدة مثل تغيير الأدوات والقياس وإزالة النتوءات في إعداد واحد. وهذا يقلل بشكل كبير من وقت عدم القطع وزمن الدورة الإجمالي، مما يسرّع الإنتاجية والوصول إلى السوق.
دقة وتكرارية معززة
بفضل تقنية التتبع الحديثة، تحقق الأنظمة الروبوتية تشطيبات سطحية متسقة وعالية الجودة وتفاوتات ضيقة (غالبًا في حدود ±0.1 مم أو أفضل). وتضمن هذه التكرارية تصنيع كل مفصل بشكل متطابق، مما يؤدي إلى إحكام أفضل ولحامات أقوى ومحاذاة مثالية في التجميع النهائي، وهو ما يقلل معدلات التسرب والفشل الإنشائي.
خفض كبير في التكاليف وتحسين بيئة العمل
تقلل هذه التقنية تكاليف العمالة المرتبطة بالتجليخ اليدوي أو تشغيل آلات مخصصة متعددة. كما تقلل هدر المواد من خلال تمكين التصنيع الدقيق "الصحيح من المرة الأولى". علاوة على ذلك، فهي تُبعد المشغلين البشريين عن بيئات خطرة وصاخبة ومغبرة، مما يحسّن سلامة مكان العمل وبيئة العمل.
التطبيقات الرئيسية عبر الصناعات الحيوية
التصنيع الآلي للمفاصل الروبوتية ليس حلاً متخصصًا؛ بل أصبح ممارسة معيارية في القطاعات التي تتقاطع فيها الدقة مع الحجم.
- طاقة الرياح: تصنيع الحواف الضخمة للتثبيت وثقوب البراغي على أبراج ومحاور توربينات الرياح في الموقع أو في ساحات التصنيع، مما يضمن محاذاة مثالية للتجميع والسلامة الإنشائية.
- بناء السفن والمنشآت البحرية: التصنيع في الموقع لمحامل أعمدة المراوح وأساسات المحركات وتحضيرات لحام الأنابيب الكبيرة على اليخوت العملاقة وسفن الشحن ومنصات النفط.
- الفضاء والدفاع: التشطيب الدقيق والحفر لمكونات الطائرات المركبة، وتشغيل الأسطح المتلاقية الحرجة على هياكل الطائرات الكبيرة ومجموعات معدات الهبوط.
- الآلات الثقيلة والطاقة: إنهاء أسطح الوصلات على هياكل معدات البناء، وتشغيل أسطح الإحكام على أجسام الصمامات الكبيرة، وتحضير وصلات اللحام لتوربينات توليد الطاقة والمحولات.
- النقل: تشغيل مكونات عربات السكك الحديدية وتحضير الوصلات لتجميع هياكل القطارات عالية السرعة.
أفضل الممارسات للتنفيذ الناجح
يتطلب نشر التشغيل الآلي الروبوتي بنجاح تخطيطًا دقيقًا وخبرة. فيما يلي الاعتبارات الرئيسية:
الاختيار والتكامل الصارم للنظام
ليست كل الروبوتات مناسبة للتشغيل الآلي. يعد اختيار روبوت يتمتع بصلابة كافية وحمولة (لحمل المغزل) ومدى وصول أمرًا بالغ الأهمية. يجب تصميم تكامل المغزل ومغير الأدوات ونظام التغذية الراجعة كحل كامل ومتناغم، وليس كمجموعة من الأجزاء.
الاستثمار في البرمجيات المتقدمة والمحاكاة
تعد برامج البرمجة خارج الخط (OLP) والمحاكاة القوية غير قابلة للتفاوض. فهي تتيح للمبرمجين إنشاء مسارات الأدوات المعقدة وتحسينها وفحصها من حيث التصادم في بيئة افتراضية، مما يقلل من وقت التوقف المكلف في الخلية الفعلية. يجب أن تحاكي البرمجيات حركية الروبوت وقوى العملية بدقة.
إعطاء الأولوية للمعايرة والقياس
أساس الدقة هو نظام معاير جيدًا. تعد المعايرة المنتظمة للروبوت والمغزل ونظام التتبع أمرًا ضروريًا. إن تنفيذ القياس أثناء العملية—باستخدام المجسات أو الماسحات للتحقق من الأبعاد أثناء التشغيل الآلي—يغلق حلقة الجودة ويضمن تلبية المواصفات.
تطوير معرفة متخصصة بالعمليات
يختلف التشغيل الآلي بالروبوت عن التشغيل الآلي بالتحكم الرقمي. يجب أن يطور الفريق خبرة في اختيار معدلات التغذية والسرعات وعمق القطع المثلى للنظام الروبوتي، وفهم كيفية إدارة قوى القطع لتجنب إثارة الاهتزازات في هيكل الروبوت.
الخاتمة: المستقبل تكيفي ومستقل
تمثل المعالجة الآلية للمفاصل الروبوتية قفزة كبيرة إلى الأمام من الأدوات الآلية الثابتة والمخصصة إلى أنظمة تصنيع ديناميكية ذكية. إنها تعزز الدقة والسرعة ليس بالقوة الغاشمة، بل من خلال مرونة وتكامل لا مثيل لهما. ومع نضوج هذه التقنية، نتحرك نحو المزيد من المعالجة الآلية التكيفية الأنظمة، حيث يقوم الذكاء الاصطناعي وتعلم الآلة بتحليل بيانات المستشعرات في الوقت الفعلي لتحسين مسارات الأدوات، والتنبؤ بتآكل الأدوات، والتعويض عن تفاوت المواد بشكل مستقل.
مستقبل تصنيع الأجزاء الكبيرة يكتبه هؤلاء الحرفيون الروبوتيون. ومن خلال تبني المعالجة الآلية للمفاصل الروبوتية، لا تحل الصناعات تحديات الدقة والكفاءة الحالية فحسب؛ بل تبني قدرات إنتاجية رشيقة وسريعة الاستجابة وفعالة من حيث التكلفة مطلوبة للازدهار في المشهد التنافسي للغد. انتهى عصر إحضار الجبل إلى محمد؛ الآن، يأتي الحرفي الروبوتي إلى الجبل، مستعدًا لتشكيله بدقة لا تخطئ.